
Sistema di saldatura intelligente per acciaio strutturale, senza necessità di apprendimento.
Trasforma i dati approvati del pezzo in percorsi di saldatura pronti per il robot senza programmazione manuale punto per punto tramite teach pendant. EVST combina pianificazione del percorso offline, posizionamento con visione 3D, tracciamento laser del cordone di saldatura e hardware di saldatura configurabile per la produzione di acciaio strutturale.
Esplora il flusso di lavoroCosa significa "senza insegnamento" nella saldatura di strutture in acciaio
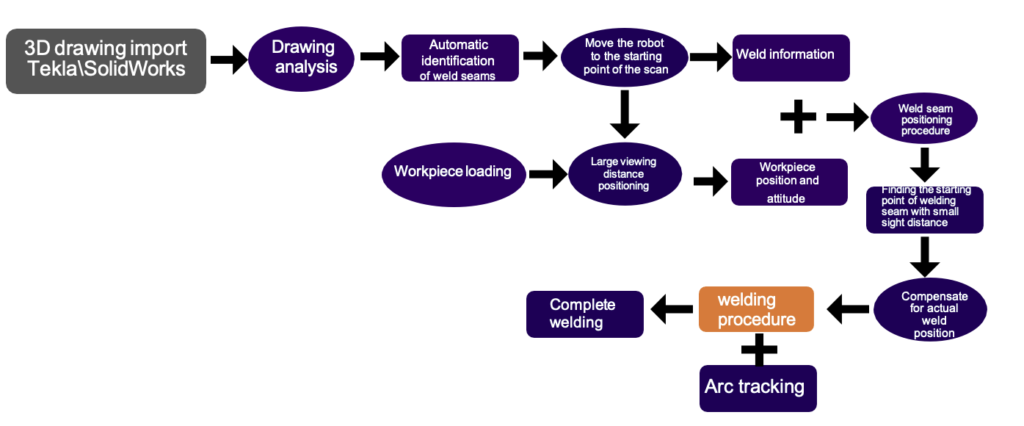
Il metodo "teach-free" descrive come viene creato il percorso di saldatura. Invece di guidare un operatore attraverso ogni punto con un pannello di programmazione, il flusso di lavoro EVST parte dai dati del pezzo, identifica le caratteristiche della saldatura e prepara la traiettoria del robot offline. Il team di saldatura può concentrare i propri sforzi sull'approvazione del lavoro, sulla conferma del pezzo e dell'attrezzatura, sulla selezione della procedura e sull'autorizzazione alla produzione.
Questa distinzione è importante per i fabbricanti di strutture in acciaio. Mix di prodotti, accesso ai giunti, distorsione, assemblaggio e condizioni delle attrezzature possono variare anche quando i componenti appartengono alla stessa famiglia. EVST riduce i tempi di preparazione ripetitiva dei percorsi, mantenendo al contempo i punti di conferma visibili al personale responsabile della qualità della saldatura. Preparazione del modello, allineamento visivo, generazione del percorso, selezione del processo ed esecuzione sono organizzati in un unico flusso di lavoro controllato.
Perché i fabbricanti di strutture in acciaio passano alla saldatura senza insegnamento
La saldatura robotizzata convenzionale può essere produttiva per lavori stabili e ripetitivi, tuttavia i fabbricanti di strutture in acciaio spesso si trovano a gestire componenti diversi, specifiche variabili e complesse operazioni di impostazione. EVST riorganizza questi vincoli attorno alla pianificazione basata su modelli, al posizionamento visivo e alla conoscenza di processo riutilizzabile.
| Limite tipico dei robot di saldatura convenzionali | Come il flusso di lavoro EVST lo affronta |
|---|---|
| L'apprendimento manuale dei punti consuma tempo di programmazione e mantiene la cella robotizzata occupata durante la fase di configurazione. | La pianificazione offline basata su modelli e disegni genera la traiettoria lontano dalla cella e riduce il lavoro ripetitivo dipendente dall'insegnamento. |
| La molteplicità dei tipi di prodotto, le specifiche in continua evoluzione e i piccoli lotti di produzione comportano un lavoro di programmazione ripetitivo. | La modellazione parametrica e le strutture di lavoro riutilizzabili organizzano le famiglie di pezzi correlati all'interno dell'area di lavoro del robot. |
| Le variazioni nelle fasi di tranciatura, assemblaggio e posizionamento dei componenti rendono più difficile il riutilizzo di un percorso predefinito. | Il posizionamento tramite visione 3D allinea il pezzo preparato con il pezzo fisico, mentre il tracciamento della saldatura collega il movimento della torcia alla saldatura rilevata. |
| La qualità della programmazione può variare quando è difficile reperire e trattenere operatori esperti nella saldatura robotizzata. | La libreria di esperti di processo e il flusso di lavoro offline guidato inseriscono informazioni ripetibili su percorsi e processi nel pacchetto di lavoro. |
| Gli impianti complessi e dedicati comportano costi aggiuntivi e richiedono un lavoro di progettazione specialistico. | Il posizionamento visivo favorisce concetti di fissaggio del pezzo più semplici e stabili, garantendo al contempo che il pezzo rimanga saldamente in posizione per la saldatura. |
Questi vincoli guidano anche la valutazione dei fornitori: confrontare la responsabilità della pianificazione, del rilevamento, della saldatura, dell'integrazione e della consegna.
Due modi in cui il sistema crea un percorso di saldatura
EVST considera la pianificazione basata su modelli e disegni come il metodo principale. Il sistema supporta anche un metodo di scansione 3D per i pezzi che necessitano di essere acquisiti geometricamente direttamente nella cella di lavoro. Entrambi i metodi consentono di ottenere informazioni di saldatura verificabili prima che il robot inizi la lavorazione approvata.
Pianificazione offline basata su modelli e disegni
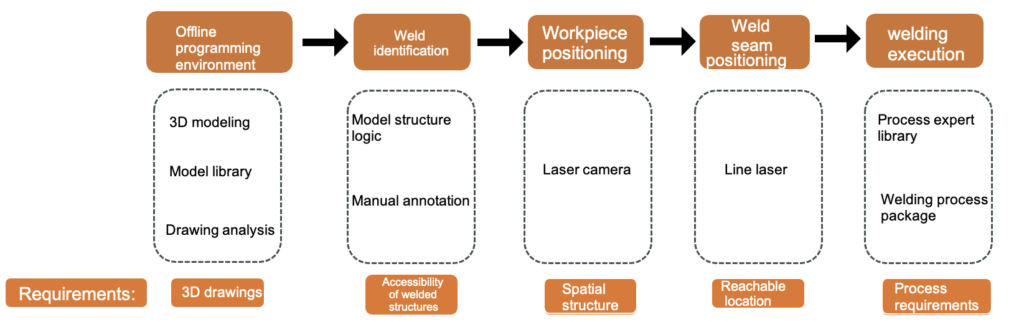
Importa modelli o disegni 3D dai principali software di progettazione strutturale, identifica le caratteristiche di saldatura richieste e prepara la traiettoria del robot lontano dalla cella di produzione. La modellazione parametrica aiuta a organizzare famiglie di componenti ripetibili, mentre la visualizzazione del gemello digitale offre agli ingegneri un modo per ispezionare la postura del robot, l'accesso alla torcia e il movimento coordinato prima del rilascio. Questo approccio è particolarmente utile quando i dati di progettazione sono disponibili in anticipo e il produttore desidera che la programmazione avvenga in parallelo con la preparazione delle attrezzature e dei materiali.
La preparazione offline non si limita alla conversione del disegno. Il percorso proposto deve essere associato al giunto desiderato, alla sequenza di saldatura e alla ricetta di processo. EVST combina la pianificazione della traiettoria con una libreria di esperti di processo, in modo che i dati del percorso e i parametri di saldatura possano essere preparati come un unico pacchetto di lavoro per la revisione. Tale pacchetto può quindi essere allineato al pezzo reale tramite il livello di visione nella cella di lavoro.
Generazione di saldature in batch da modelli 3D
A partire da un modello 3D approvato, il riconoscimento automatico del cordone di saldatura identifica le caratteristiche candidate; la generazione automatica del cordone di saldatura dal modello 3D organizza un lavoro offline verificabile.
Come funziona la generazione di lotti di saldatura? Rispetto alla formazione manuale, gli ingegneri esaminano giunti, accessi, sequenza e ricetta prima del rilascio. Il riconoscimento propone il lavoro, non lo approva.
È supportata anche la scansione di linee 3D.
Quando i dati del modello utilizzabili non sono disponibili o è necessario acquisire il pezzo reale all'interno della cella, il sistema può scansionare la geometria rilevante, estrarre un modello del pezzo e individuare le informazioni di saldatura dalla scansione. Questa ulteriore modalità offre ai fabbricanti un secondo modo per creare il lavoro tenendo conto delle variazioni dei pezzi, della ripetibilità delle attrezzature e dell'accesso alla saldatura.
Una volta individuato il pezzo da lavorare, il tracciamento laser della saldatura supporta il robot durante la saldatura, correlando il movimento della torcia alla saldatura rilevata. Collega la geometria pianificata con le condizioni effettive della saldatura, integrando un unico livello nell'architettura di movimento del robot, potenza di saldatura, torcia, attrezzatura e controllo operatore.
Dai dati del pezzo in lavorazione a un lavoro di saldatura controllato
Il seguente flusso di lavoro mostra dove interviene l'automazione e dove la conferma da parte del tecnico rimane essenziale.
Preparare la definizione del pezzo in lavorazione
Parti da un modello o disegno approvato, oppure pianifica una scansione quando è necessario acquisire la geometria reale. Definisci le saldature che appartengono al lavoro e verifica che l'attrezzatura fornisca l'accesso necessario.
Individua la parte reale
Utilizza il posizionamento con visione 3D per allineare il pezzo in lavorazione con il componente all'interno della cella. Il risultato della visione collega la traiettoria preparata al posizionamento effettivo, anziché presupporre che le coordinate digitali e fisiche corrispondano già.
Generare e rivedere la traiettoria
Crea il percorso di saldatura, controlla la postura del robot e il movimento degli assi coordinati nell'ambiente del gemello digitale e associa la ricetta di processo selezionata. Il rilevamento delle collisioni supporta questa verifica prima del rilascio del lavoro.
Eseguire con supporto di processo
Eseguire il lavoro confermato con la sorgente di saldatura, la torcia e l'eventuale strato di tracciamento del cordone configurati. È possibile organizzare la saldatura continua, la saldatura d'angolo e le strategie multistrato o multipass in base al pacchetto applicativo approvato.
Recuperare e gestire il lavoro
Il ripristino da breakpoint consente un ritorno controllato dopo un'interruzione. I modelli parametrici e la libreria di esperti di processo aiutano il team a gestire famiglie di componenti correlate senza dover ricostruire ogni lavoro da un programma vuoto.
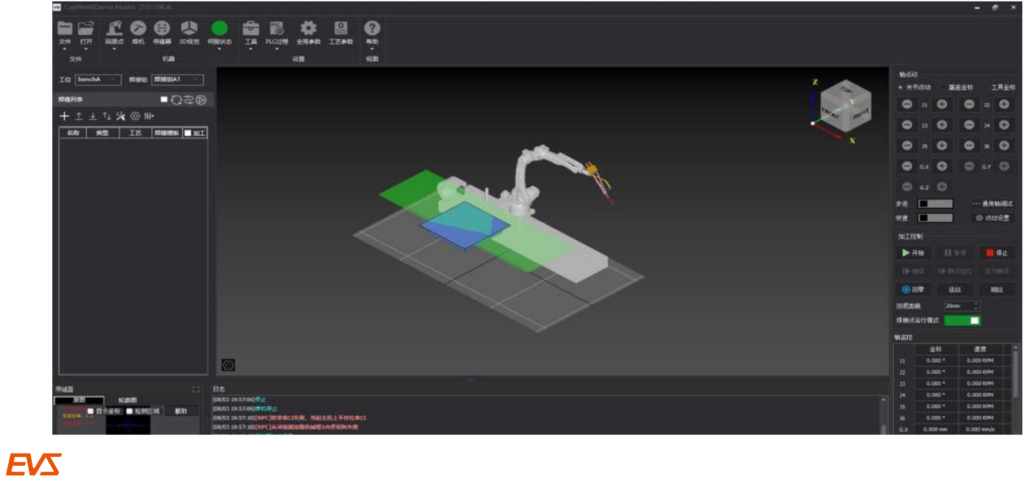
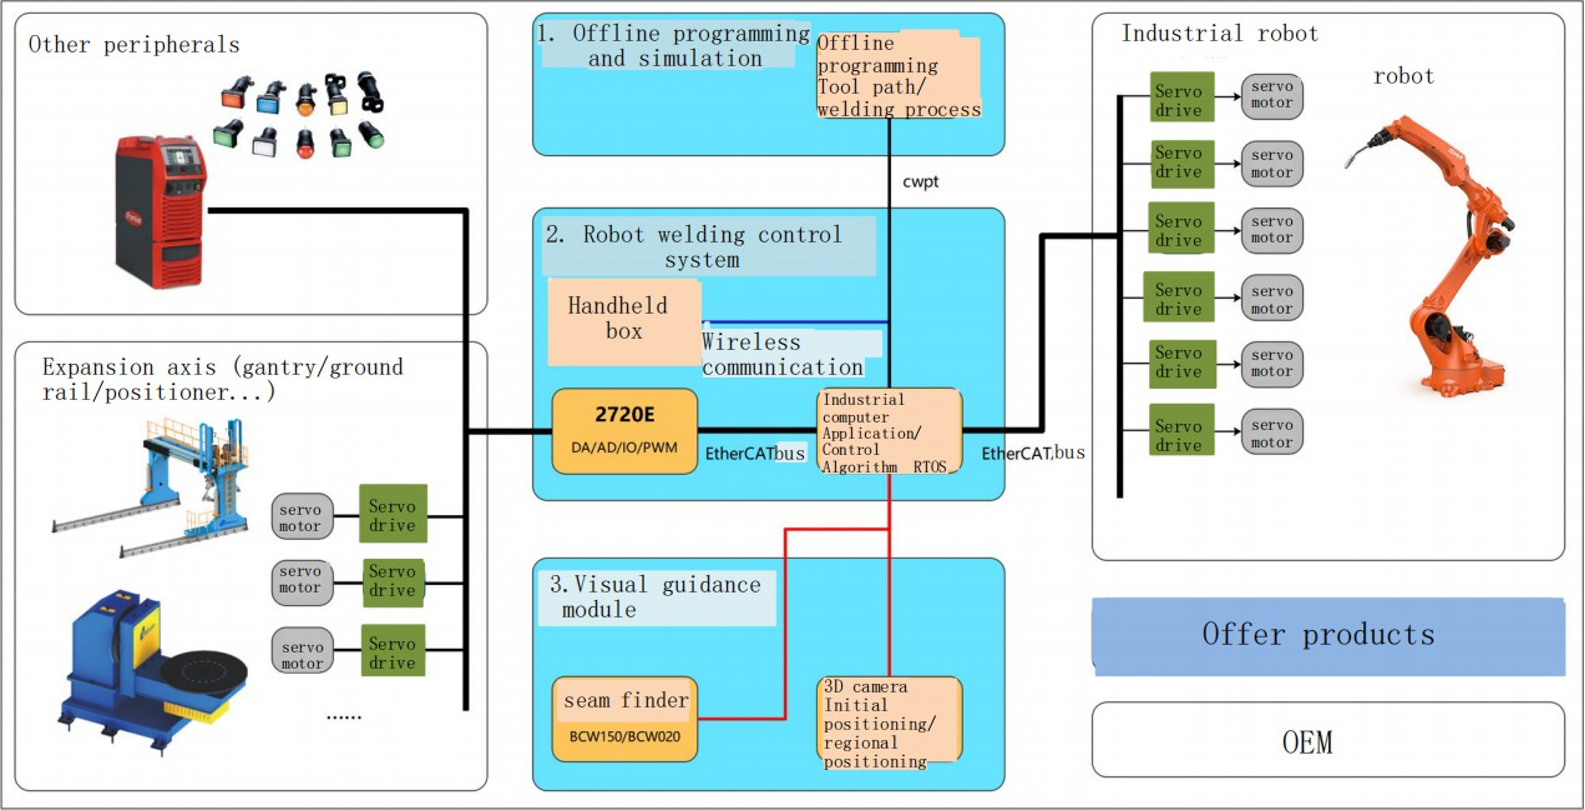
Architettura di sistema per celle in acciaio strutturale
Un risultato di saldatura intelligente deriva dalla cella coordinata, non dal solo braccio robotico. EVST configura il software, i sensori, il robot, il pacchetto di saldatura e gli assi esterni in base al pezzo e al metodo di produzione.
| strato cellulare | Ruolo nel flusso di lavoro di saldatura | Note di configurazione |
|---|---|---|
| Pianificazione e controllo | Programmazione offline, generazione di traiettorie, gemello digitale, modellazione parametrica, libreria di esperti di processo e gestione dei progetti. | L'importazione di modelli o disegni è la principale modalità di pianificazione; è supportata anche la scansione 3D. |
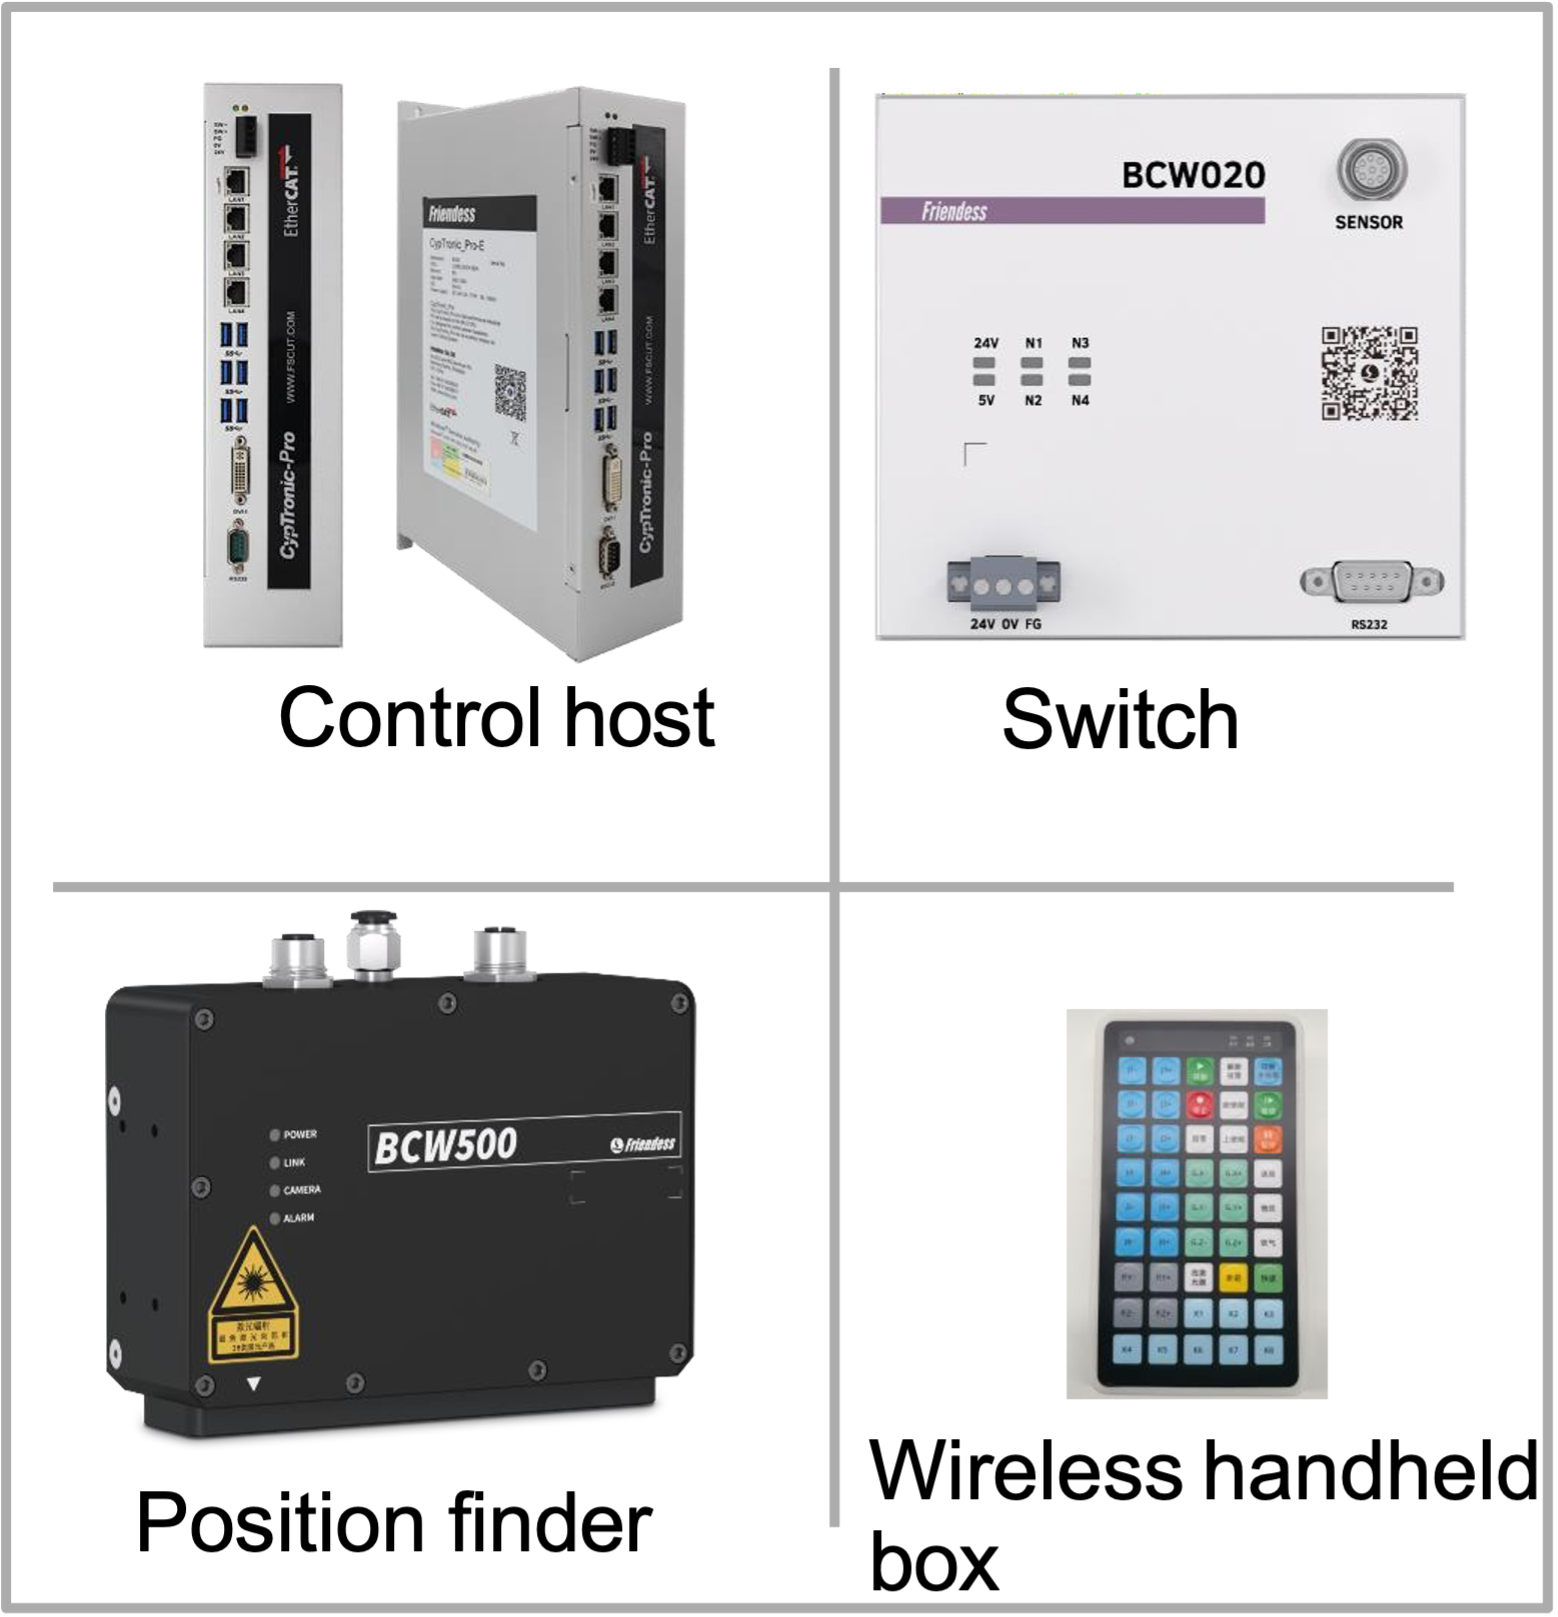
| Visione e percezione | Il posizionamento tramite visione 3D individua il pezzo in lavorazione; il tracciamento laser della saldatura può supportare la saldatura approvata durante l'esecuzione. | La selezione e il montaggio del sensore dipendono dall'accessibilità delle giunzioni, dalle condizioni della superficie e dalla disposizione delle celle. |
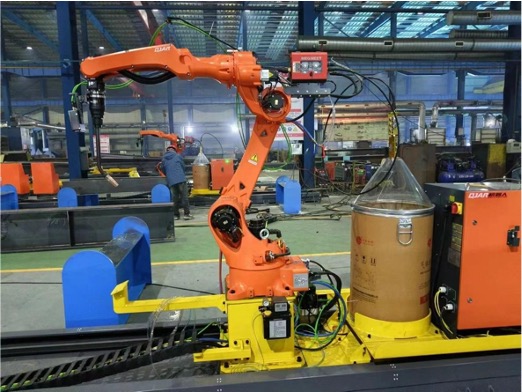
| Robot di saldatura | Il modello QJR6-1400H o QJR6-2000H fornisce la piattaforma di movimentazione per la saldatura. | Selezionare la portata dall'inviluppo del pezzo, l'accesso alla torcia, la posizione del dispositivo di fissaggio e la disposizione dell'asse esterno. |
| Assi esterni | Il movimento delle guide e del posizionatore amplia l'accesso e coordina il pezzo in lavorazione con il robot. | L'architettura attuale supporta una configurazione ad assi esterni 3+2. |
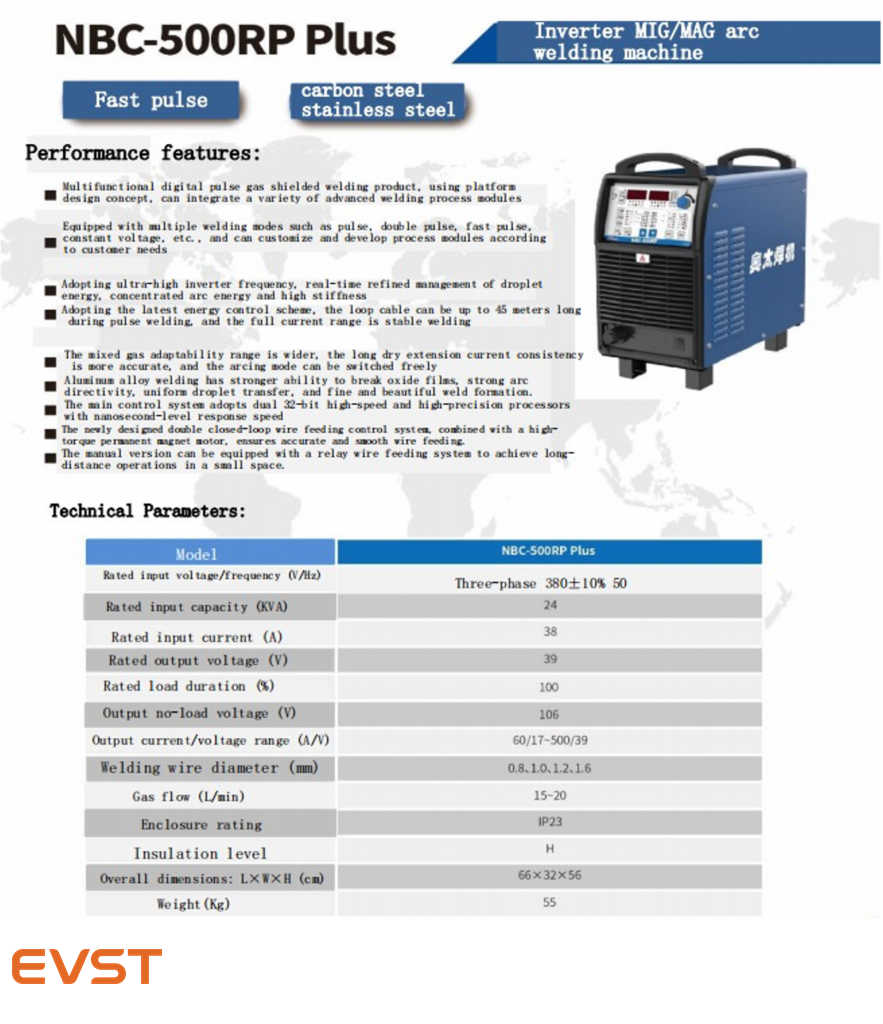
| Pacchetto di saldatura | La sorgente di alimentazione, il sistema di alimentazione del filo, la torcia, il sistema di raffreddamento e la configurazione del processo costituiscono il pacchetto per l'arco elettrico. | Il sistema può essere configurato con la saldatrice Aotai NBC500RP Plus o con la Megmeet Dex2 500MPR. |
| Supporto cellulare | Una postazione per la pulizia delle armi da fuoco supporta la manutenzione delle torce all'interno del flusso di lavoro previsto per la cella di lavoro. | Sono stati definiti gli elementi di fissaggio, le protezioni, il sistema di aspirazione e l'accesso per l'operatore in vista dell'installazione vera e propria. |
Coordinamento del sistema di controllo
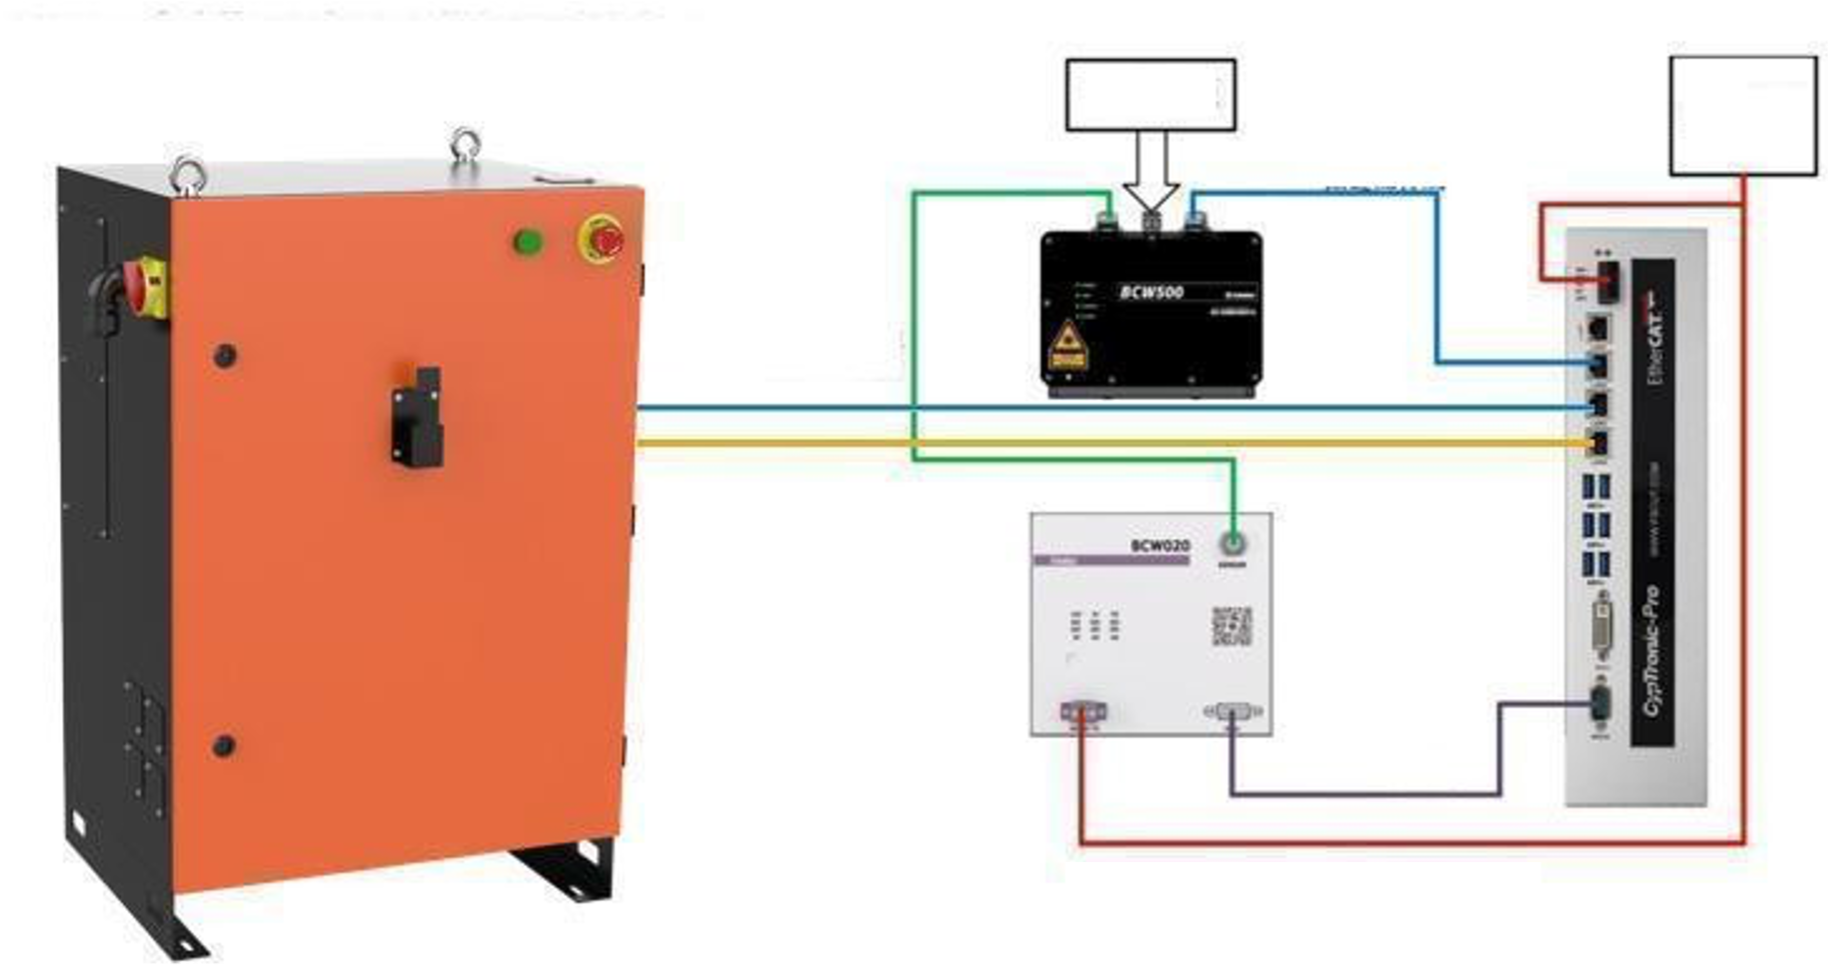
Il sistema di controllo coordina la pianificazione, il movimento del robot, il rilevamento, l'esecuzione della saldatura e la gestione del lavoro; i dettagli del modulo specifico del progetto vengono confermati rispetto all'architettura della cella selezionata.
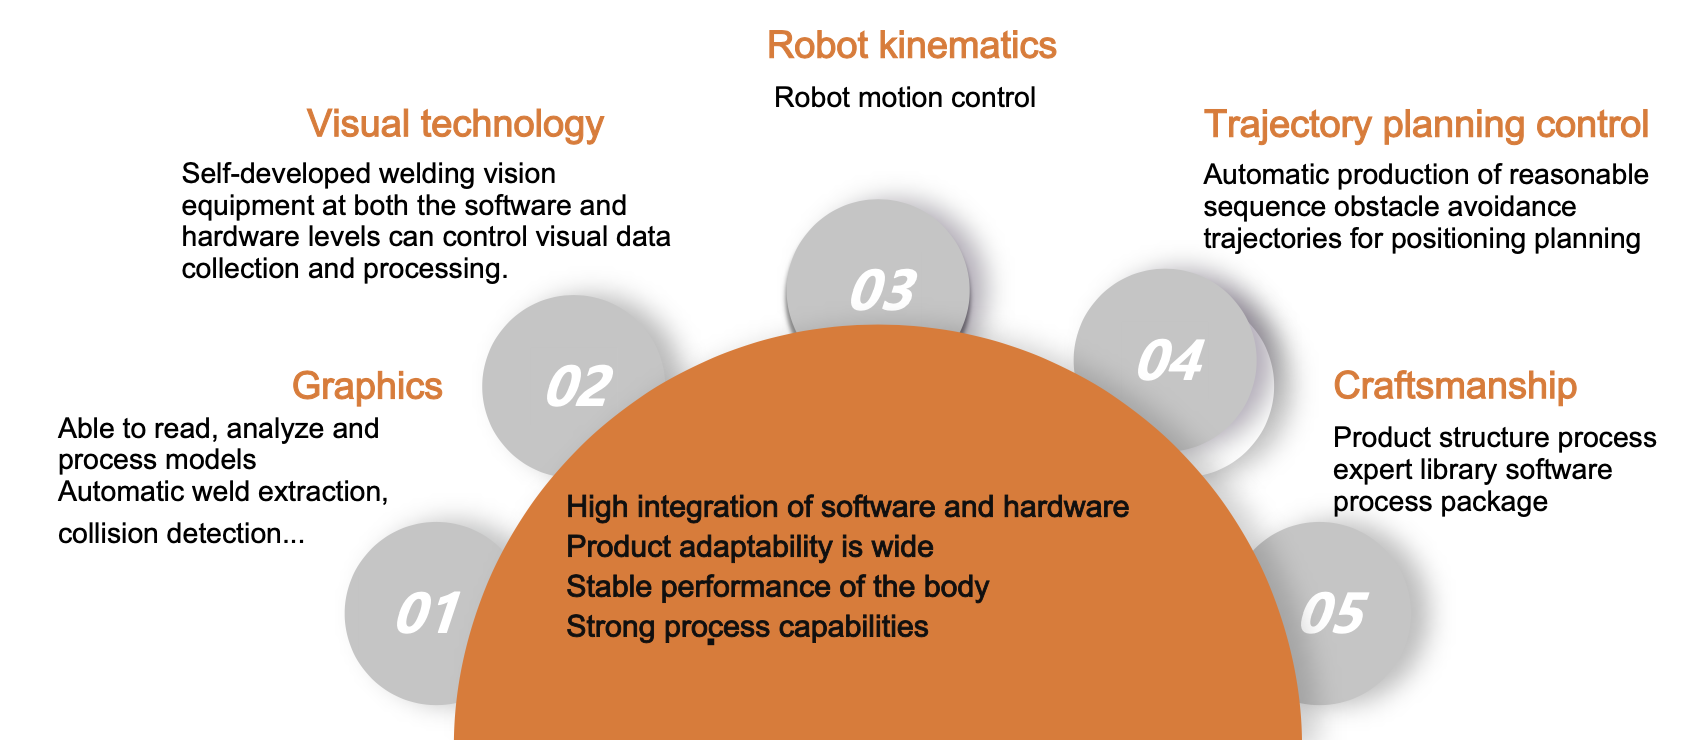
Opzioni di configurazione a sette e otto assi
EVST combina la portata del robot con lo spostamento su rotaia e la presentazione del pezzo in lavorazione, consentendo alla cella di seguire elementi lunghi, preservare l'accesso alla torcia e organizzare il carico attorno all'assemblaggio strutturale.
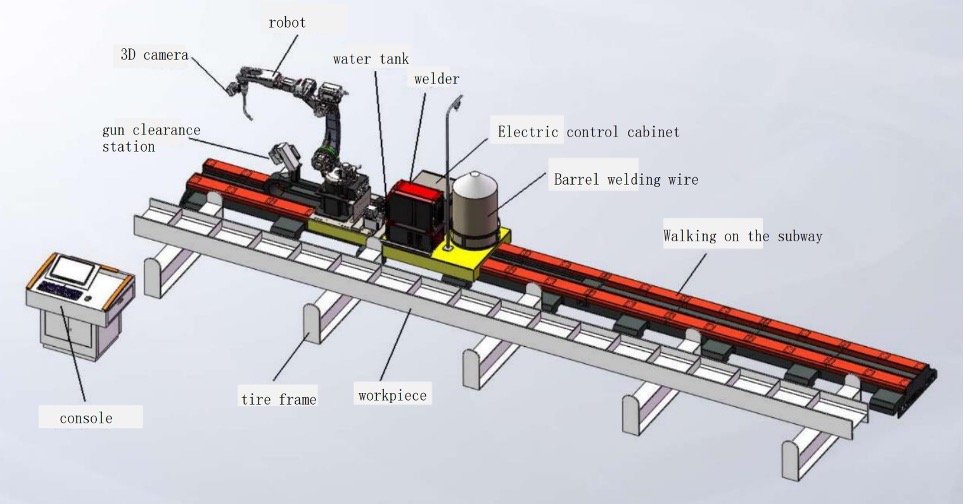
Binario verticale a sette assi
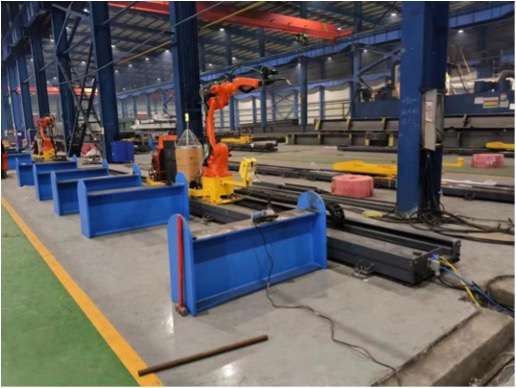
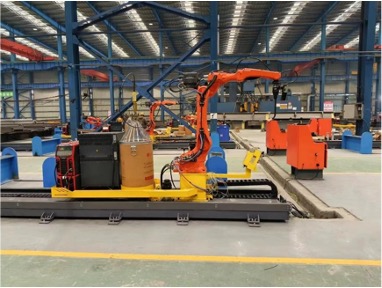
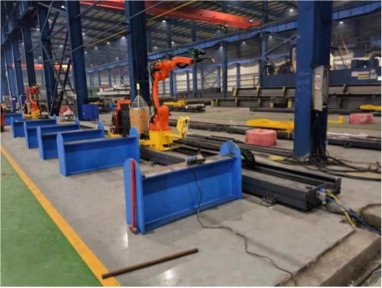
Una rotaia robotica montata a pavimento accanto all'apparecchiatura fornisce un accesso diretto per la manutenzione ed estende la copertura lungo travi, telai e strutture aperte.
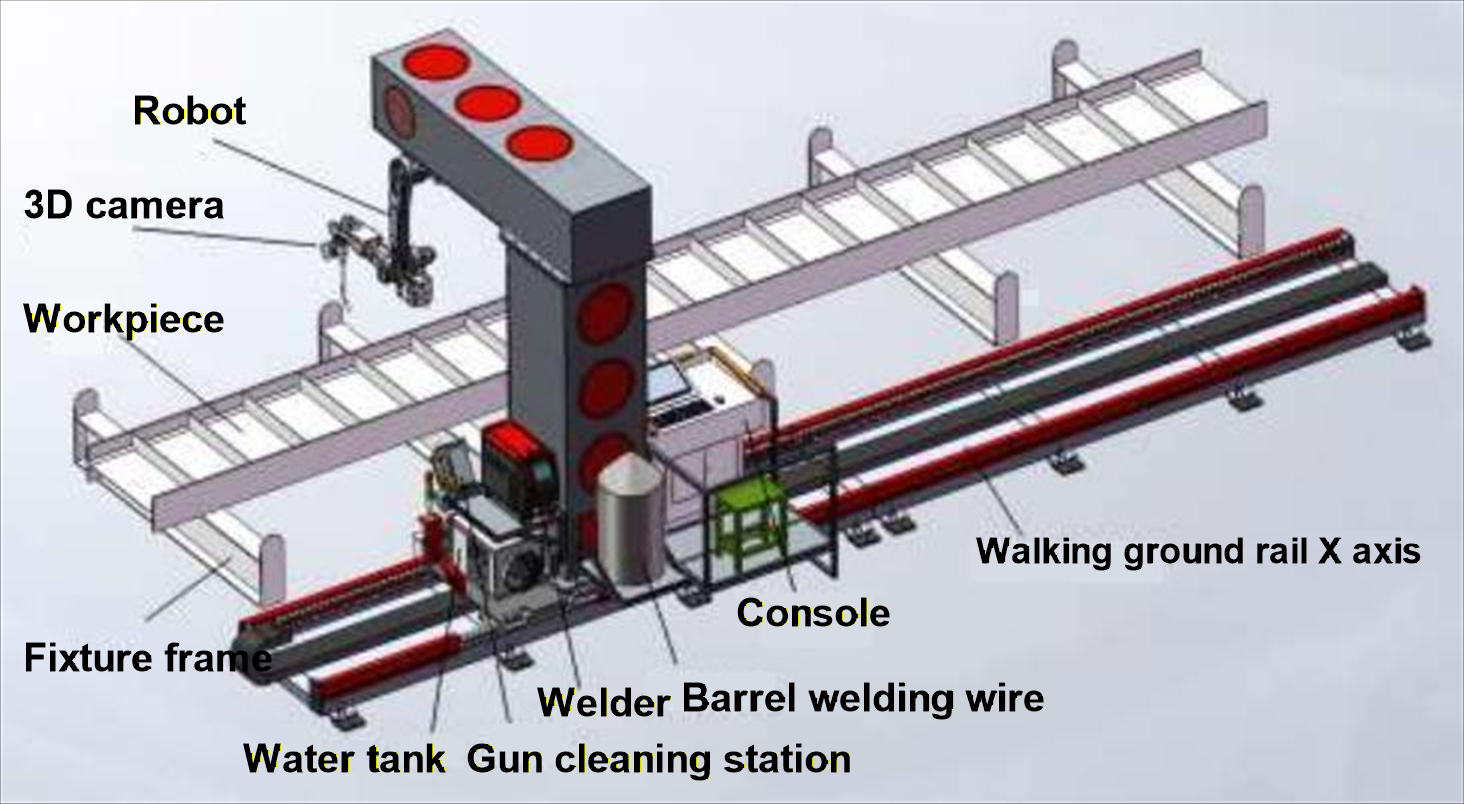
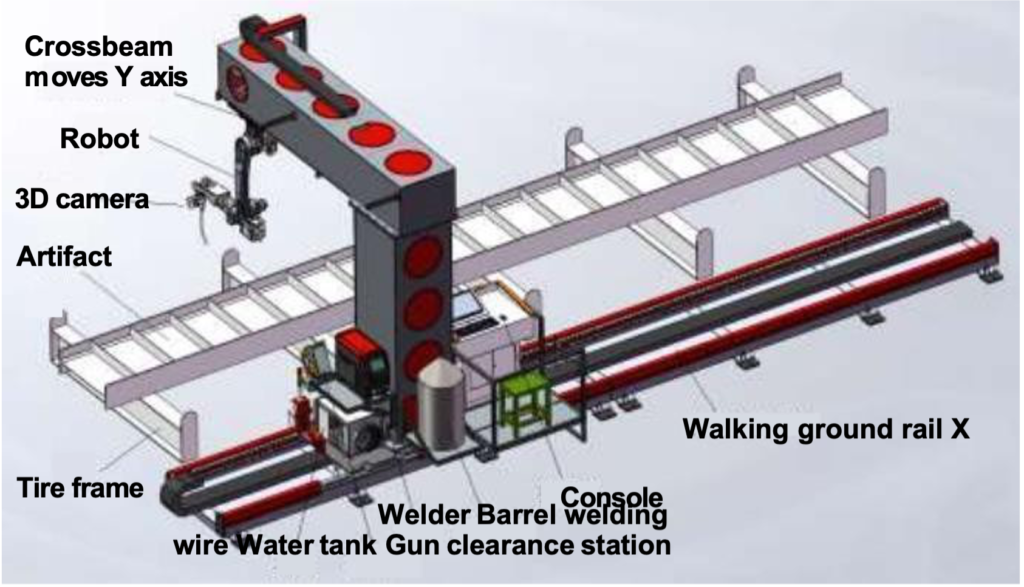
Binario invertito a sette assi
Una rotaia robotizzata aerea o invertita libera il pavimento intorno a dispositivi e pezzi di grandi dimensioni, preservando al contempo la possibilità di movimento lungo l'area di saldatura.
Disposizione coordinata a otto assi
Un asse coordinato aggiuntivo amplia l'orientamento del pezzo o la copertura del robot per gli assemblaggi con saldature distribuite su più facce.
| disposizione | Schema tipico del pezzo in lavorazione | Ingombro e approccio al carico | Scegli questo layout quando |
|---|---|---|---|
| Binario verticale a sette assi | Travi lunghe, telai e strutture assemblate con lati aperti | La guida a pavimento corre a fianco dell'apparecchio, consentendo il carico e l'accesso per la manutenzione direttamente a livello del pavimento. | Le saldature superiori e laterali sono accessibili e una semplice cella con binario di base si adatta alla planimetria disponibile. |
| Binario invertito a sette assi | Grandi serbatoi, armadi e elementi lunghi che beneficiano di un pavimento aperto | Il movimento del robot avviene al di sopra della zona di lavoro, lasciando più spazio a terra intorno all'attrezzatura e al percorso di carico. | L'accesso dall'alto migliora l'avvicinamento alla torcia o mantiene libera l'area di movimentazione dei materiali a livello del suolo. |
| Disposizione coordinata a otto assi | Assemblaggi complessi con saldature su più facce o con orientamenti variabili | L'asse coordinato aggiunto estende l'orientamento o la copertura attorno al pezzo in lavorazione. | L'area di saldatura richiesta non può essere coperta in modo efficiente con il solo movimento a sette assi. |
Selezione del robot e dell'asse esterno
La selezione del robot inizia con l'analisi dell'area di saldatura e dell'approccio alla torcia, per poi considerare come la guida o il posizionatore presentano ciascun giunto. EVST confronta la postura del robot, il percorso dei cavi, lo spazio libero intorno alla torcia, le zone di fissaggio e il movimento coordinato attorno al pezzo in lavorazione.
| Elemento di configurazione | Valore pubblicato | Ruolo applicativo |
|---|---|---|
| Robot di saldatura QJR6-1400H | Portata utile 6 kg; apertura del braccio 1456 mm | Celle e layout compatti in acciaio strutturale in cui il dispositivo di fissaggio porta i giunti all'interno dell'inviluppo di portata più breve. |
| Robot di saldatura QJR6-2000H | Portata utile 6 kg; apertura del braccio 2014 mm | Configurazioni a lungo raggio in cui il robot deve accedere a un'area di lavoro più ampia. |
| Assi esterni coordinati | 3 + 2 | Combina gli assi di traslazione e di posizionamento del pezzo attorno all'operazione di saldatura del robot. |
| Riferimento al carico ferroviario | 500 kg in posizione verticale; 2 T in posizione invertita | Fornisce un riferimento di pianificazione per le configurazioni di binari verticali o invertiti nell'architettura della soluzione attuale. |
Scopo della fornitura
L'attuale scheda di configurazione EVST separa il pacchetto base di saldatura intelligente dalle apparecchiature opzionali e dagli articoli forniti a livello di progetto.
| Articolo | Componente proposto | Stato della fornitura | Note |
|---|---|---|---|
| Corpo del robot | Versione per saldatura intelligente QJR6-1400H o QJR6-2000H | Inclusi | Selezionare la portata del robot intorno all'area di saldatura e l'accesso alla torcia. |
| Saldatrice e sistema di alimentazione del filo | Aotai NBC500RP Plus o Megmeet Dex2 500MPR | Inclusi | L'opzione relativa alla fonte di alimentazione viene selezionata insieme al pacchetto del processo di saldatura. |
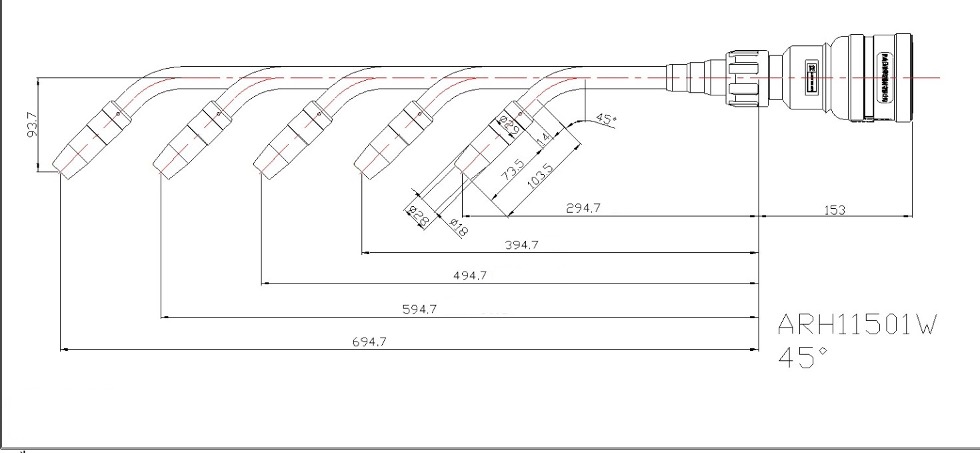
| torcia di saldatura raffreddata ad acqua | Arctec ARH11501W | Inclusi | Lunghezza standard 294.7 con varianti +100L, +200L e +300L. |
| Sistema di saldatura intelligente | Laser, computer industriale e sistema di controllo | Inclusi | Fornisce il livello di pianificazione, posizionamento e controllo intelligente della saldatura. |
| Controllo dell'asse esterno | Controllo ad 3+2 assi di espansione | Definito dal progetto | Definito nella proposta di progetto in base al layout selezionato. |
| Postazione per la pulizia delle armi | Stazione tre in uno per pulizia, taglio e lubrificazione. | Opzionale | Supporta la manutenzione ordinaria delle torce all'interno del flusso di lavoro previsto per la cella. |
| Tavolo operatorio e armadio di controllo | Mouse, tastiera, monitor, installazione e commutazione di computer industriali. | Non incluso | Indicato come fornito dal cliente o dal progetto nella scheda di configurazione corrente. |
| Binario di base e scivolo a trave invertita a forma di L | Binario verticale o invertito e scivolo per robot | Non incluso | Riferimenti attuali: binario verticale da 500 kg o binario invertito da 2 T; la slitta trasporta il robot e le relative apparecchiature della cella. |
| Telaio di fissaggio o piattaforma del pezzo | Supporto pezzo | Non incluso | Progettato in base al pezzo strutturale effettivo e al metodo di carico. |
La fornitura definitiva è confermata nella proposta di progetto.
Collabora con EVST come fornitore di sistemi di saldatura intelligenti.
Quando si confrontano i produttori di sistemi di saldatura intelligenti in Cina, è importante valutare le responsabilità relative a pianificazione, rilevamento, integrazione, coordinamento e consegna. EVST affronta ogni progetto come fornitore e integratore con sede in Cina, definendo l'ambito di lavoro in base al pezzo da lavorare e al piano di collaudo.
I fornitori definiscono limiti diversi. Un fornitore OEM in genere definisce il marchio, la documentazione, i servizi in loco e l'accettazione prima della selezione delle apparecchiature. Gli acquirenti dovrebbero distinguere tra elementi inclusi, opzionali e definiti dal progetto, anziché considerare un sistema offerto in vendita come un pacchetto fisso.
Per richiedere un preventivo, fornire i dati relativi al pezzo e al giunto, la variazione prevista, i concetti di fissaggio e carico, lo spazio disponibile e i requisiti di servizio in loco. La consegna all'estero, l'installazione, la messa in servizio, la formazione e la documentazione sono considerate elementi a sé stanti del progetto e incluse nella proposta solo se confermate.
Funzioni di saldatura disponibili per l'ingegnere applicativo
Il software EVST integra programmazione offline, importazione di modelli 3D, posizionamento tramite visione 3D, pianificazione automatica della traiettoria, revisione del gemello digitale, modellazione parametrica e rilevamento delle collisioni. Durante la saldatura, la cella configurata può utilizzare il tracciamento laser del cordone, strategie di saldatura continua o d'angolo, pianificazione multistrato e multipass, recupero del punto di interruzione e ricette dalla libreria dell'esperto di processo. EVST seleziona le funzioni pertinenti come un unico pacchetto applicativo per il pezzo e la procedura di saldatura.
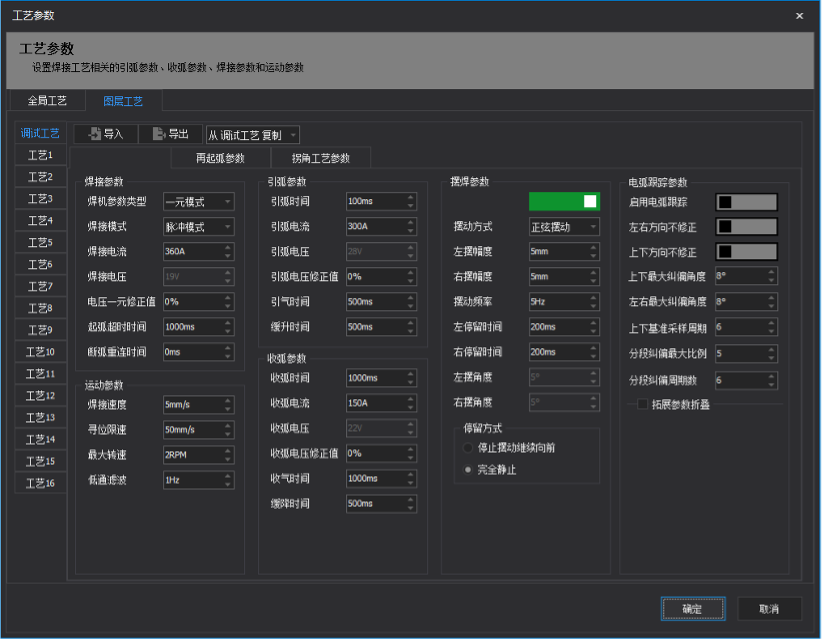
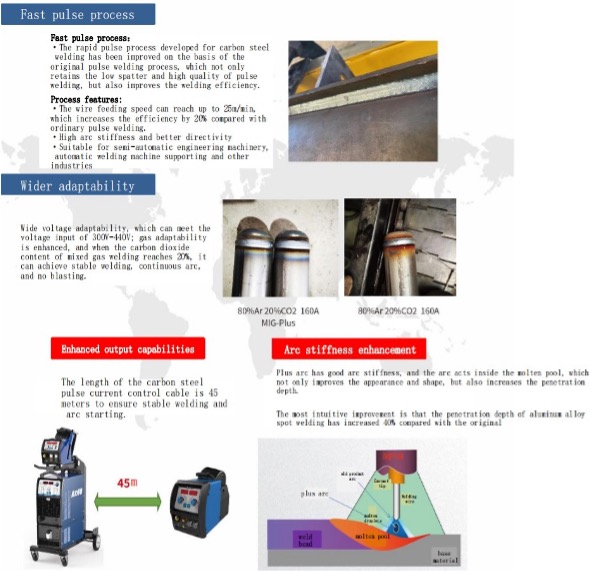
Per applicazioni su lamiere di spessore medio-alto, i materiali attuali descrivono un'opzione a impulsi critici con una velocità di propagazione pari a 1.2-1.5 volte quella degli impulsi standard. EVST valuta congiuntamente, durante lo sviluppo del processo, la fonte di alimentazione, il materiale di base, il materiale di riempimento, la progettazione del giunto, la schermatura e l'apporto termico.
Il valore pratico del software risiede nel modo in cui queste funzioni si connettono. La definizione parametrica di un componente può alimentare la generazione del percorso; il gemello digitale può evidenziare problemi di postura o di collisione; la visione artificiale può allineare il lavoro approvato con il componente fisico; il tracciamento può supportare l'esecuzione; e il ripristino da un punto di interruzione può riportare un lavoro interrotto a uno stato controllato. Questa sequenza interconnessa è alla base della proposta EVST "senza necessità di programmazione".
Libreria dei parametri di processo
La libreria dei parametri di processo mantiene disponibili le ricette di saldatura approvate per la preparazione del lavoro, mentre le impostazioni applicabili rimangono soggette alla convalida del pezzo, del giunto e della procedura di saldatura.
Esempi di applicazione dell'acciaio strutturale
La pagina EVST attuale presenta quattro elementi strutturali rappresentativi. Insieme, mostrano come la pianificazione offline, l'allineamento visivo e il movimento coordinato affrontino diverse configurazioni di accesso ai giunti.
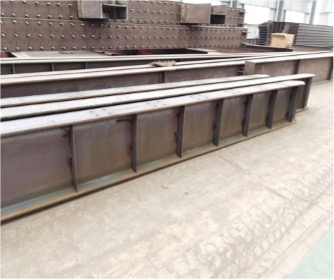
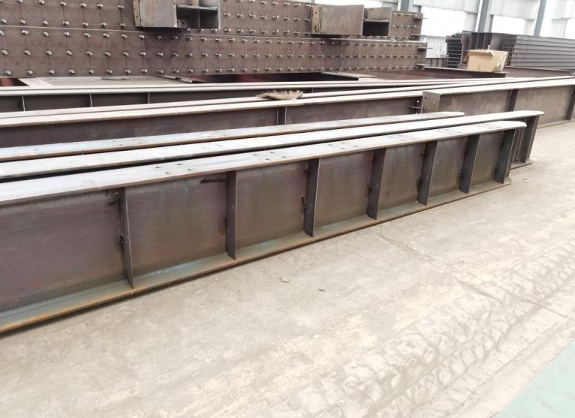
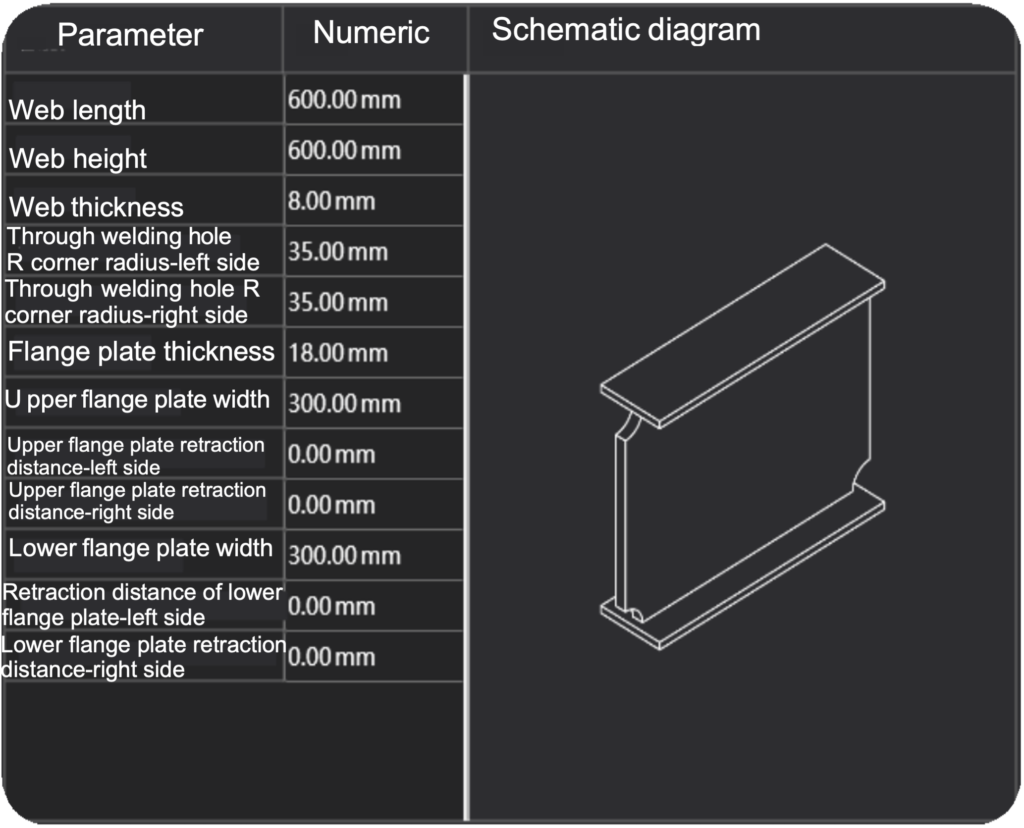
Saldatura dell'irrigidimento strutturale a forma di H
Le giunzioni di rinforzo ripetute premiano la preparazione del percorso basata su modello e i riferimenti di fissaggio coerenti. La revisione dell'applicazione si concentra sull'approccio alla torcia, sulla sequenza delle giunzioni e su come il robot raggiunge entrambi i lati delle caratteristiche della piastra collegata.
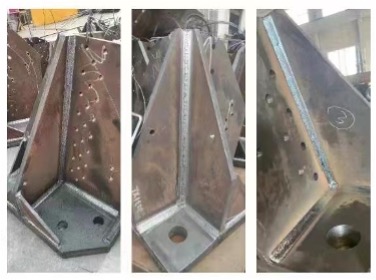
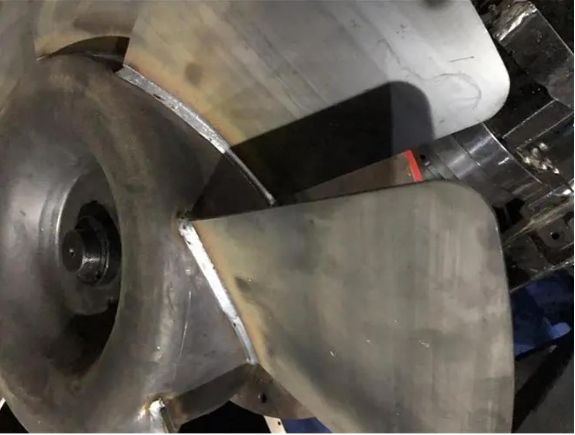
Saldatura degli angoli della torre
La geometria angolare della torre consente di concentrare diverse orientazioni di saldatura in un'area compatta. Il concetto di cella deve coordinare la presentazione del pezzo, lo spazio libero per la torcia e un percorso ordinato che l'ingegnere applicativo possa esaminare prima della produzione.
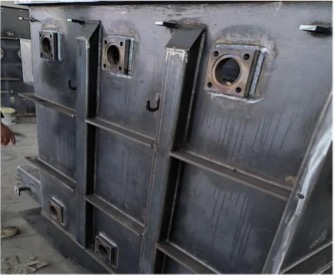
Saldatura del serbatoio del trasformatore
I pannelli di grandi dimensioni e gli elementi strutturali annessi richiedono una disposizione che mantenga visibili, come un unico sistema, l'area di saldatura, le attrezzature e la posizione del robot. EVST documenta inoltre una soluzione specifica per la saldatura di serbatoi di trasformatori, destinata ai lettori interessati a questa tipologia di componenti.
Scopri la soluzione di saldatura del serbatoio del trasformatore
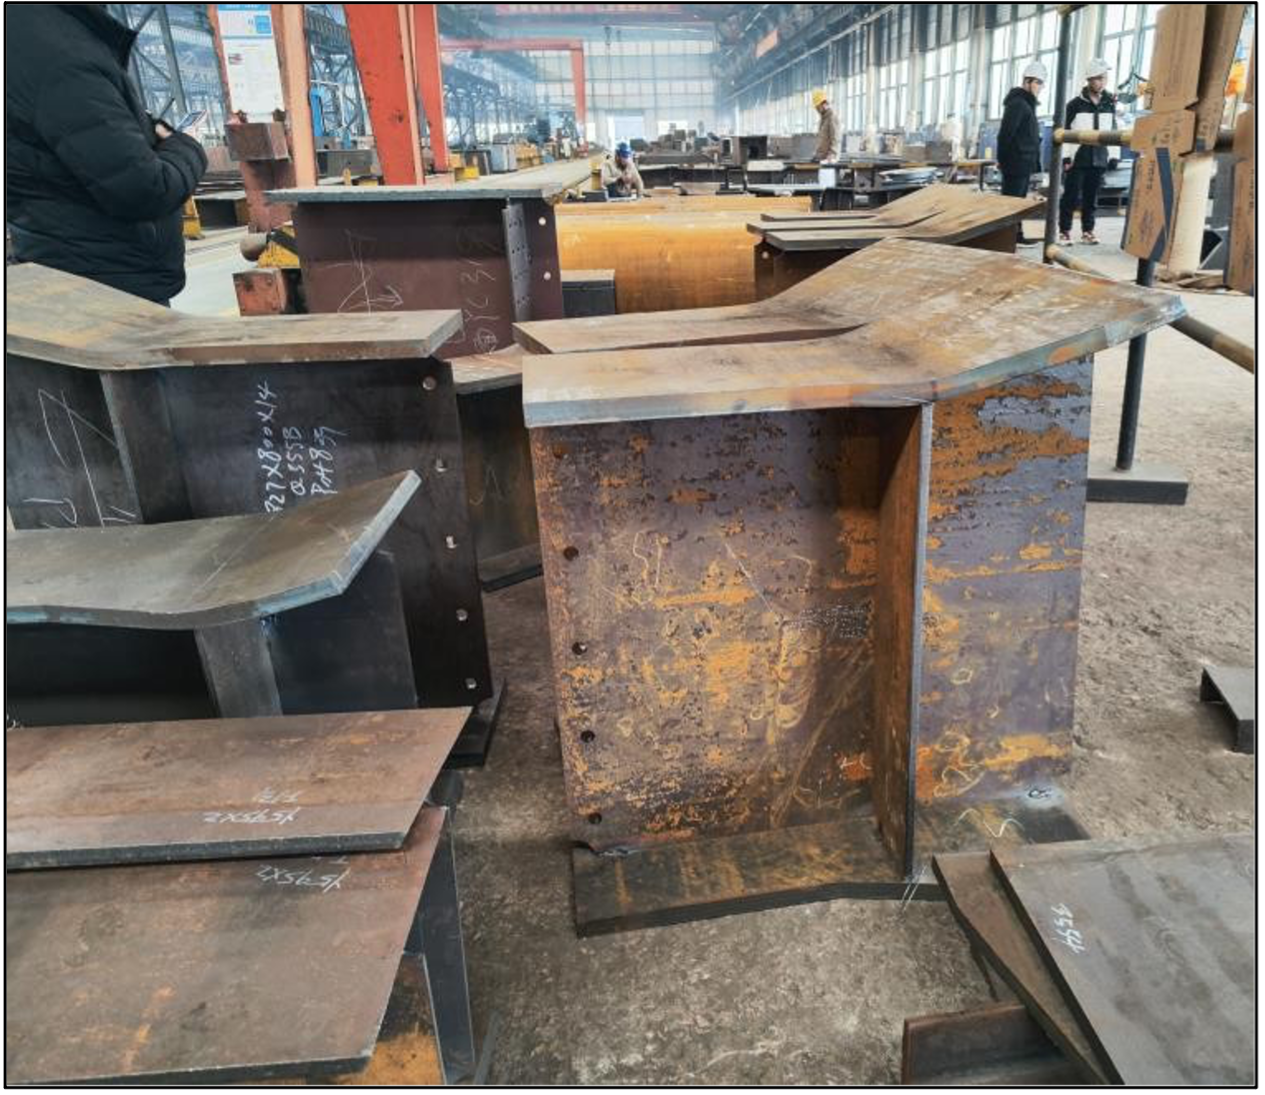
Saldatura a mensola
Le mensole combinano giunti di intersezione corti con angoli di approccio limitati. La preparazione della traiettoria offline e un chiaro riferimento di fissaggio aiutano l'ingegnere a testare l'accesso e la sequenza prima di rilasciare il lavoro alla cella.
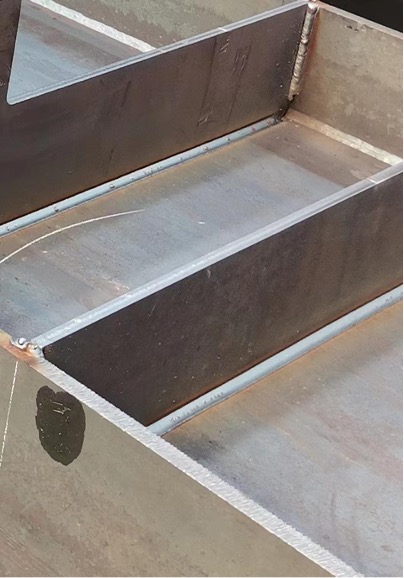
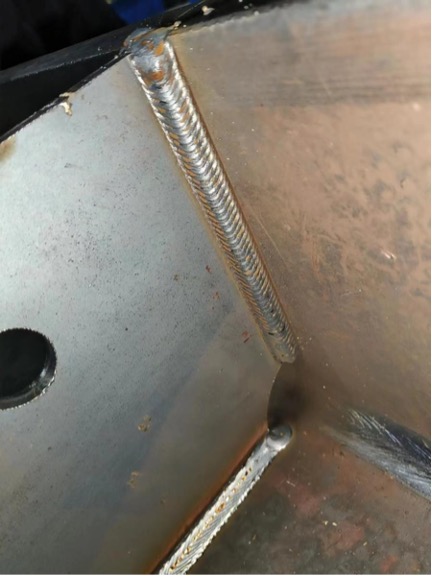
Come valutare se il sistema è adatto ai vostri pezzi
Una valutazione efficace inizia con informazioni rappresentative del pezzo, piuttosto che con una richiesta generica di robot. Condividete il modello o il disegno disponibile, i giunti da saldare, le informazioni sul materiale e sul materiale d'apporto, la variazione prevista della famiglia di componenti, il concetto di attrezzatura, il metodo di carico preferito e lo spazio disponibile intorno alla cella. Se i dati di progettazione sono incompleti, identificate quali superfici e zone di saldatura possono essere scansionate e come verrà presentato il pezzo reale.
EVST può quindi confrontare i percorsi basati su modello e su scansione, esaminare la portata dei robot QJR6-1400H e QJR6-2000H, considerare il movimento su rotaia o posizionatore e identificare la sorgente di saldatura e il pacchetto di torce che dovrebbero essere sottoposti a test di processo. L'analisi dovrebbe anche identificare l'accesso dell'operatore, la manutenzione dei materiali di consumo, la pulizia della torcia, l'aspirazione dei fumi, le protezioni e il ripristino da un lavoro interrotto. Questi elementi influenzano la cella utilizzabile anche se non compaiono in una tabella di carico utile del robot.
Prima del rilascio in produzione, il team applicativo deve confermare il percorso selezionato, la ricetta di processo, il metodo di posizionamento del pezzo e la sequenza operativa della cella utilizzando i campioni concordati. Questo è anche il momento in cui definire quali impostazioni un operatore può selezionare, quali modifiche richiedono l'approvazione dell'ingegneria di saldatura e quali informazioni devono essere conservate per ogni lavoro. La creazione di percorsi senza necessità di istruzioni è più efficace quando tali responsabilità sono esplicitate.
Sistema di saldatura intelligente vs robot di saldatura tradizionale
Una guida alla selezione delle apparecchiature dovrebbe confrontare le soluzioni ingegneristiche, non solo le specifiche del robot. La distinzione tra un sistema integrato e una cella di saldatura robotizzata implica anche capire come i dati del pezzo in lavorazione si trasformino in un lavoro approvato.
| Punto di valutazione | Robot di saldatura tradizionale | Sistema di saldatura integrato | Conferma prima della selezione |
|---|---|---|---|
| Creazione del percorso | Programmazione a punti o programma robot separato | Preparazione e revisione del percorso basate su modelli o scansioni | Responsabilità in materia di qualità dei dati, riconoscimento e approvazione |
| responsabilità cellulare | Il movimento del robot può essere uno strato fornito | Pianificazione, rilevamento, saldatura, assi esterni e gestione del lavoro sono coordinati | Apparecchiature, interfacce, sistemi di protezione e servizi in loco |
Elenco dei requisiti per i sistemi di saldatura intelligenti
- Modelli o disegni e giunti di saldatura definiti
- Materiale, riempitivo e procedura di saldatura
- Variazione del pezzo e ripetibilità dell'attrezzatura
- Portata, accesso alla torcia, assi esterni e spazio cellulare
- Carico, sicurezza, servizio e recupero
- Validazione, accettazione e gestione del cambiamento
Scegliere la configurazione giusta è una decisione ponderata. Un'analisi dei pro e dei contro mette a confronto la minore necessità di preparare percorsi ripetitivi con dati controllati, attrezzature e approvazione del processo. Una piccola officina necessita di un carico e di un supporto adeguati; una produzione ad alta varietà e basso volume richiede famiglie di pezzi controllate.
Robot, celle e apparecchiature di posizionamento EVST correlati
Esplora le guide specifiche per il funzionamento senza addestramento, le applicazioni per le strutture in acciaio e i principi fondamentali delle postazioni di lavoro, quindi consulta le risorse relative ai prodotti.
Scopri il flusso di lavoro di saldatura intelligente
Questi due video ufficiali e verificati di EVST dimostrano la riduzione della programmazione e la saldatura intelligente su componenti in acciaio strutturale.
Nessuna programmazione necessaria: Robot di saldatura intelligente
Dimostrazione ufficiale EVST di un flusso di lavoro intelligente per robot di saldatura che riduce la programmazione manuale.
Sistema di saldatura intelligente per strutture in acciaio
Visione ufficiale di EVST di un sistema di saldatura intelligente applicato a componenti in acciaio strutturale.
Quali fattori determinano il costo di una postazione di lavoro di saldatura intelligente?
Quanto costa una postazione di saldatura intelligente? Un intervallo di prezzo utile dipende dal pezzo da lavorare, dal percorso di rilevamento, dal robot, dagli assi esterni, dal pacchetto di saldatura, dalle attrezzature e dall'ambito di collaudo.
| Fattore di costo | Cosa cambia la portata? |
|---|---|
| Preparazione del pezzo e del lavoro | Modello o percorso di scansione, conteggio dei giunti e variazione del pezzo |
| Hardware cellulare | Portata del robot, assi esterni, sensori, saldatura e attrezzature di supporto |
| Integrazione e validazione | Interfacce di fissaggio e sicurezza, validazione e accettazione dei campioni |
| Consegna e proprietà | Installazione, formazione, documentazione, manutenzione e controllo delle modifiche |
Per stimare il ROI di una postazione di saldatura intelligente, confrontare la manodopera di programmazione, il tempo di ciclo, le rilavorazioni e le interruzioni per la stessa tipologia di pezzi e nello stesso periodo. Utilizzare le differenze verificate per confrontare la cella automatizzata con la saldatura manuale e calcolare il periodo di ammortamento.
Il costo totale di proprietà di una postazione di saldatura intelligente comprende anche attrezzature, utenze, materiali di consumo, manutenzione, formazione e futuri aggiornamenti. La convenienza dell'investimento dipende da risparmi concreti e dal controllo della produzione, non da una generica affermazione di prezzo.
Domande frequenti
Che cosa significa saldatura senza insegnamento in questo sistema EVST?
Significa che il percorso del robot viene preparato a partire da dati del pezzo approvati o da una geometria acquisita, anziché tramite programmazione manuale punto per punto con il teach-pendent. Il flusso di lavoro concentra gli sforzi dell'operatore e del tecnico di saldatura sull'approvazione del lavoro, anziché sulla programmazione di ogni singolo punto.
Il sistema è in grado di importare modelli o disegni?
Sì. Il flusso di lavoro principale importa modelli 3D o disegni da software di progettazione strutturale di uso comune, identifica le caratteristiche di saldatura e prepara le traiettorie del robot offline. Il lavoro risultante combina geometria, percorso e informazioni di processo per l'allineamento e l'esecuzione della cella.
EVST può funzionare anche in assenza di dati di modello utilizzabili?
Il sistema supporta anche un percorso di scansione lineare 3D che acquisisce la geometria rilevante del pezzo ed estrae le informazioni sulla saldatura. Utilizzare questo percorso quando la geometria del pezzo deve essere acquisita nella cella e il pezzo offre un accesso di scansione adeguato.
Qual è la differenza tra il posizionamento tramite visione 3D e il tracciamento laser delle cuciture?
Il posizionamento tramite visione 3D allinea il pezzo preparato con il pezzo fisico all'interno della cella. Il tracciamento laser della saldatura supporta il robot durante l'esecuzione, correlando il movimento della torcia alla saldatura rilevata. Questi sistemi sono impiegati in diverse fasi del flusso di lavoro.
Un solo operatore può gestire il sistema? Quali competenze sono richieste?
Un operatore qualificato può eseguire il flusso di lavoro commissionato. L'operatore carica il lavoro approvato, conferma il pezzo e il dispositivo di fissaggio e segue la sequenza della cella; un tecnico di saldatura rimane responsabile della selezione della procedura di saldatura, della convalida del processo e dell'approvazione delle modifiche.
Il sistema supporta la saldatura multistrato e multipassaggio?
Sì. Per applicazioni su lamiere di medio-spessore, la saldatura multistrato e multipass può utilizzare la modalità a impulsi critici documentata, con una velocità di avanzamento pari a 1.2-1.5 volte l'impulso standard. La pianificazione dei passaggi proviene dalla libreria esperta del processo di saldatura ed è confermata rispetto alla procedura di saldatura approvata.
Quali informazioni è necessario preparare per una revisione della soluzione?
Preparare modelli o disegni rappresentativi, informazioni sui giunti di saldatura, dettagli sui materiali e sui materiali d'apporto, variazioni previste per la famiglia di componenti, concetto di attrezzatura, metodo di carico e spazio disponibile nelle celle. Se si sta considerando un percorso basato sulla scansione, identificare anche le superfici e le regioni di saldatura che possono essere acquisite.
Come si svolge un progetto tipico, dall'ordine alla produzione? L'installazione e la formazione sono incluse?
L'installazione e la formazione degli operatori possono essere incluse nell'ambito del progetto concordato. Un progetto tipico si articola in diverse fasi: dalla valutazione della soluzione e dalla convalida del processo di campionamento, alla produzione e integrazione, all'installazione e messa in servizio in loco, alla formazione degli operatori, al passaggio di consegne della produzione e all'assistenza post-vendita. La proposta commerciale finale definisce i servizi forniti.
Il sistema è compatibile con il nostro attuale alimentatore per saldatura?
Possibile, previa valutazione del progetto. Le opzioni standard sono Aotai NBC500RP Plus e Megmeet Dex2 500MPR. Per un alimentatore esistente o di un'altra marca, EVST valuta la compatibilità di comunicazione e l'idoneità al processo di saldatura prima di confermare la configurazione; non si presume a priori la compatibilità con marchi di terze parti.
Costruisci la cella attorno al pezzo in lavorazione
Un progetto di saldatura senza necessità di formazione inizia con la famiglia di pezzi, l'accesso alla saldatura e i dati di progettazione disponibili. EVST può utilizzare queste informazioni per esaminare il percorso di pianificazione, la portata del robot, gli assi esterni, il pacchetto di saldatura e il flusso di lavoro di conferma come un'unica soluzione. Le stesse informazioni definiscono i confini del fornitore e rendono la valutazione dei costi e del ROI specifica per l'applicazione. Per una revisione della configurazione, condividi le informazioni rappresentative dell'applicazione tramite la pagina di contatto per la valutazione delle soluzioni EVST.
Contattaci