
Rettifica robotizzata di manici in lega di zinco: rimozione della linea di separazione
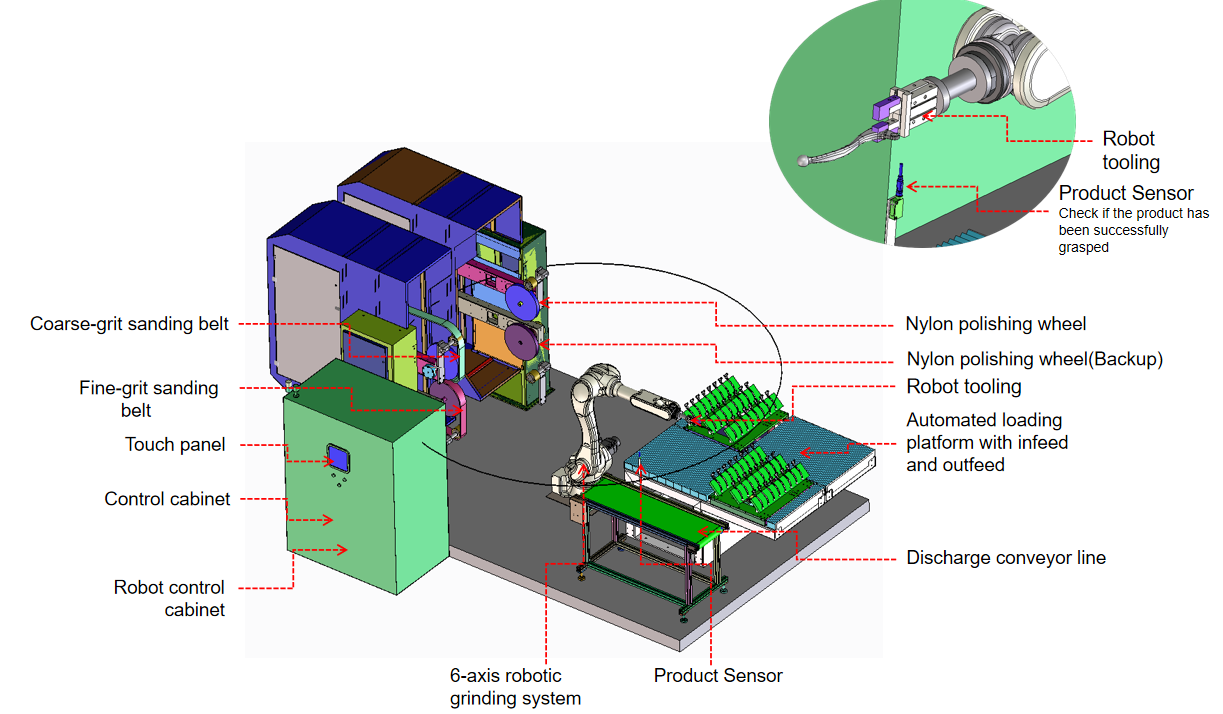
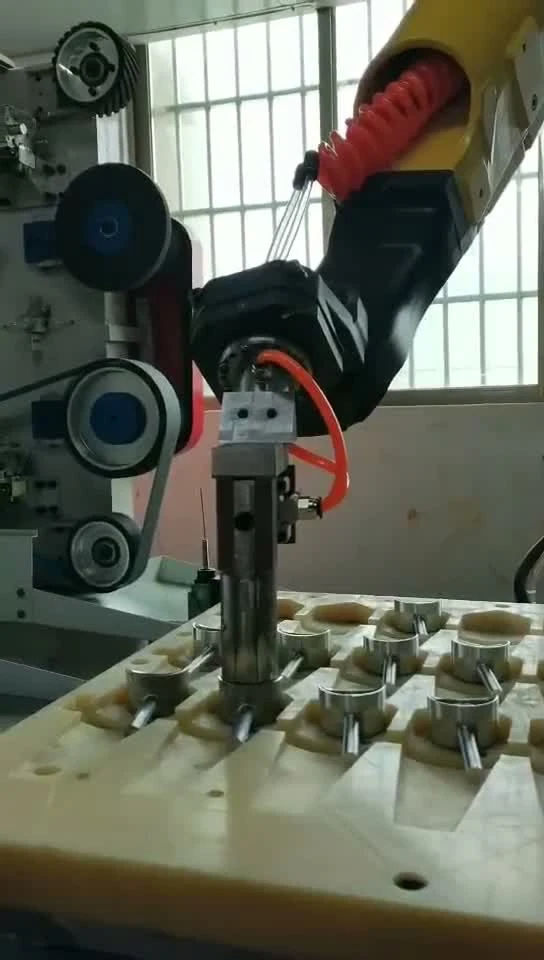
Questa cella di lucidatura robotizzata è composta da un robot a sei assi e da una levigatrice a nastro a quattro stazioni con tavolo di carico e scarico: i pezzi vengono levigati in sequenza da nastri abrasivi a grana grossa a nastri abrasivi a nastri abrasivi a grana fine, oppure lucidati su una mola in nylon.
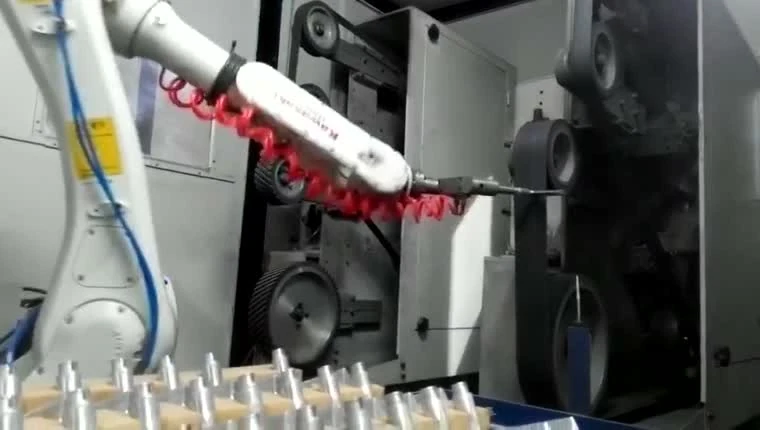
Il robot tiene fermo il pezzo per una rettifica stabile ed efficiente.
Il robot trasporta il prodotto alle stazioni di lavorazione per la molatura e la lucidatura; per i prodotti di grandi dimensioni, il robot tiene fermo l'utensile e lavora direttamente sulla parte fissa.
layout delle celle, opzioni di controllo della forza e selezioneI prodotti di grandi dimensioni vengono levigati e lucidati da un utensile sostenuto da un robot, con cambio automatico dei materiali di consumo.
celle di sbavatura per getti pesantiComponenti chiave, disposti attorno alla tua parte
Robot a sei assi e dispositivo di rettifica
Il robot è dimensionato in base al processo di rettifica, in modo che la sequenza si svolga in modo costante e continuo.
Stazioni di consumo
Le configurazioni a due, quattro o sei stazioni sono adattate al processo di rettifica e i materiali di consumo – nastri abrasivi, mole lamellari, mole in nylon, mole in sisal e mole lucidanti in tessuto – vengono sostituiti in base al lavoro da svolgere.
Stazioni di consumo impilate
Una configurazione con stazioni superiori e inferiori riduce i tempi di spostamento del robot tra le stazioni, consentendo una produzione rapida e continua.
Dispositivo di carico e scarico
Uno dentro, uno fuori: ogni pezzo torna nella sua posizione sul vassoio dopo la molatura; quando un vassoio è terminato, la cella passa automaticamente al vassoio successivo e gli operatori caricano e scaricano i vassoi.
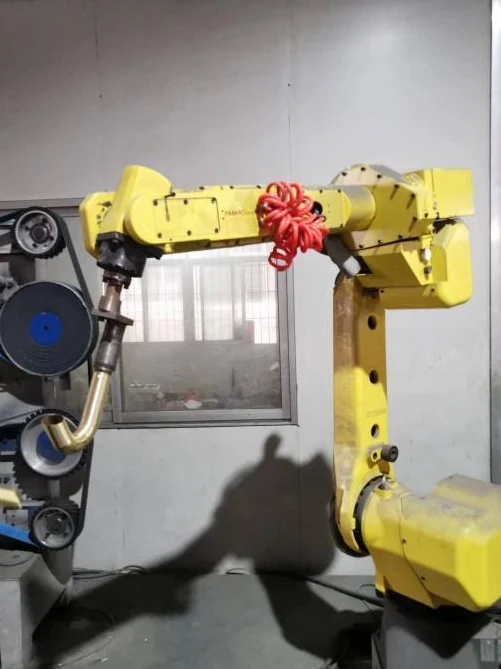
Tre opzioni di montaggio per utensili di rettifica
Montaggio fisso
L'utensile di rettifica è fissato rigidamente alla flangia del robot tramite bulloni, garantendo un collegamento robusto e resistente.
layout delle celle, opzioni di controllo della forza e selezionesupporto galleggiante
L'utensile di levigatura si muove seguendo la superficie del prodotto, garantendo una finitura più liscia e uniforme.
layout delle celle, opzioni di controllo della forza e selezioneSupporto flottante con sensore di coppia
L'utensile segue la superficie del prodotto con un'erogazione di forza costante, adattandosi a superfici curve, angoli, pezzi molto sottili e componenti di elevata precisione.
layout delle celle, opzioni di controllo della forza e selezioneMolti tipi di prodotto, un unico processo di macinazione
Sanitari: rubinetti e accessori per la doccia
Coperture per rubinetti in lega di zinco, corpi per rubinetti in lega di rame, rubinetti in acciaio inox, bocchette curve e bracci doccia sono adatti al percorso di finitura con pezzo in lavorazione. Il pezzo si sposta tra stazioni fisse mentre il robot presenta le superfici richieste all'utensile.
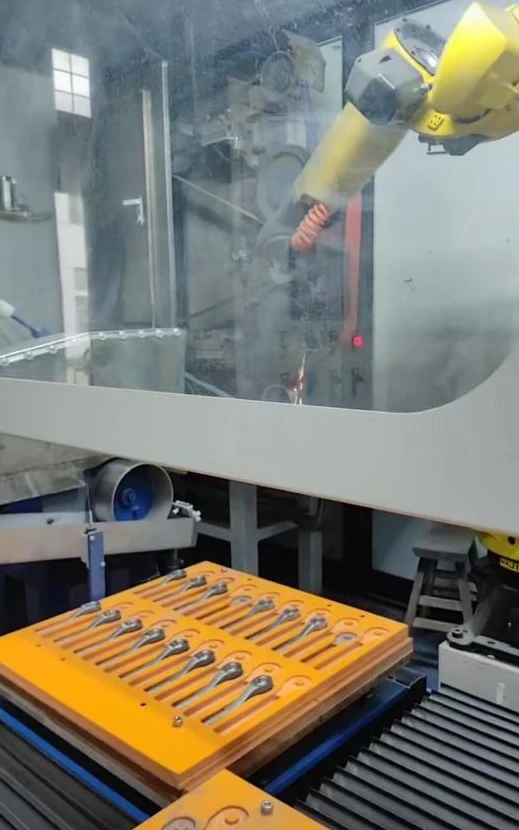
Utensili: maniglie e chiavi inglesi
Le maniglie delle porte e le chiavi in acciaio per utensili sono applicazioni tipiche. I vassoi sagomati organizzano i pezzi in entrata, mentre la pinza trasporta ciascun pezzo alla stazione di abrasività o lucidatura. Un lavoro tipico consiste nella rimozione della linea di giunzione e delle bave su maniglie in lega di zinco pressofusa prima della lucidatura.
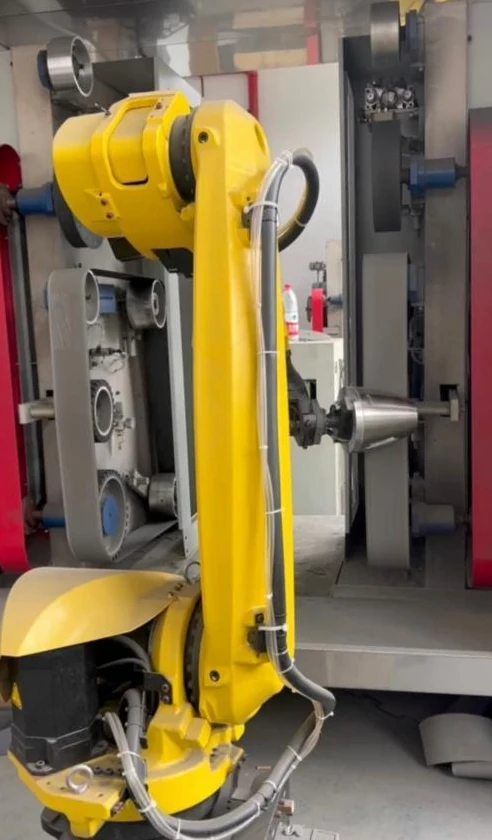
Elettrodomestici: corpi e manici dei bollitori
I corpi dei bollitori in acciaio inossidabile e i manici in alluminio per forni a microonde rappresentano forme diverse all'interno dello stesso approccio di impugnatura: un corpo rotondo a parete sottile e un lungo manico. Ciascuno richiede un sistema di presa adatto alla sua forma.
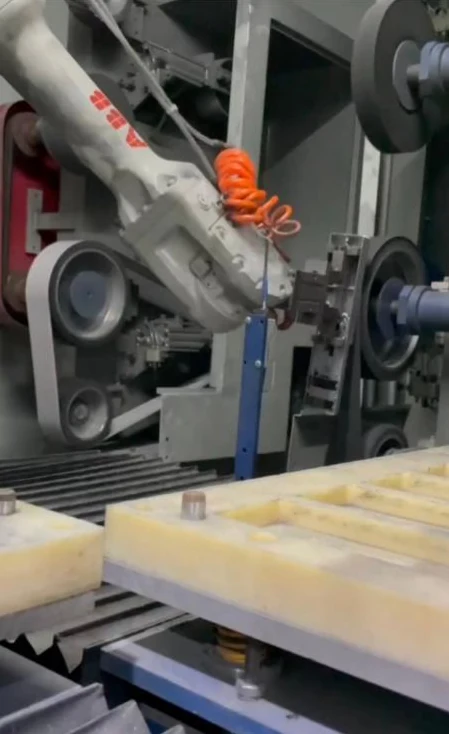
Serrature intelligenti: coperture compatte e componenti lunghi
I coperchi con chiusura intelligente in lega di zinco possono essere alloggiati in vassoi di posizionamento. Sono disponibili anche configurazioni a cella chiusa per componenti lunghi come coperchi e maniglie, con il robot che opera all'interno dell'involucro della macchina.
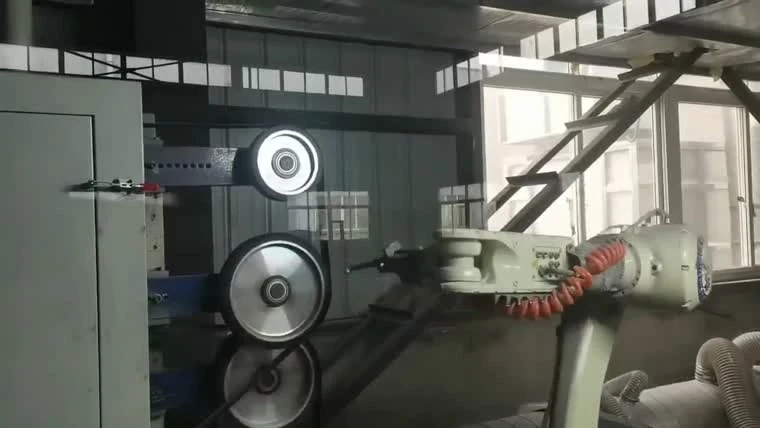
Componenti per motociclette: leve dei freni e telai
Le leve del freno a mano e del freno in alluminio vengono lavorate con mole di contatto fisse per la rettifica e la lucidatura. I telai posteriori tubolari saldati rappresentano un'altra tipica famiglia di componenti, che utilizza un sistema di fissaggio specifico per ogni pezzo. Tra i tipici componenti in alluminio pressofuso sottoposti a rettifica e lucidatura si annoverano mozzi ruota, portapacchi, alloggiamenti degli specchietti retrovisori, portapacchi posteriori, serbatoi del carburante, corpi degli ammortizzatori e pedane.
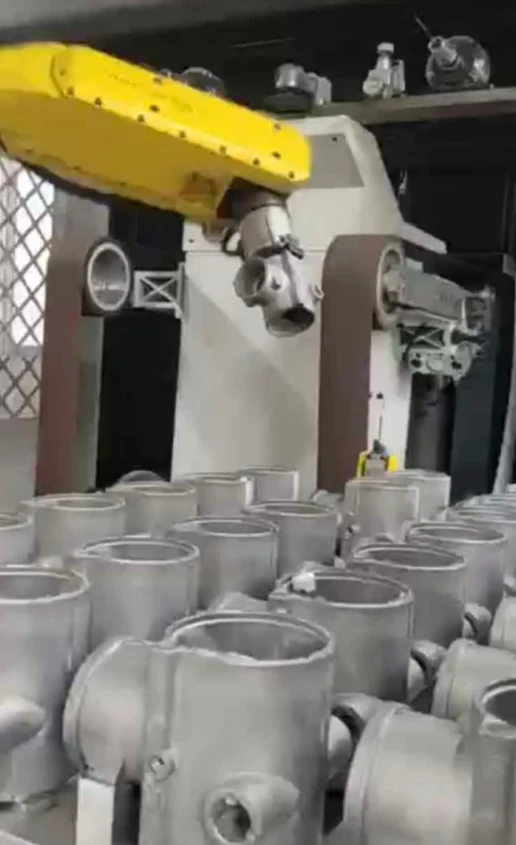
Valvole e fusioni: corpi valvola in alluminio e alloggiamenti in fusione
I corpi valvola a tre e quattro vie in alluminio, insieme agli alloggiamenti piatti in fusione di alluminio, sono tipiche applicazioni di sbavatura per questo processo. Il robot tiene fermo il pezzo e porta i bordi desiderati alle attrezzature di finitura fisse.
Metodo di macinazione configurato per il prodotto
Utilizzate la famiglia di pezzi da lavorare per avviare una discussione sulla disposizione. Le combinazioni riportate di seguito sono esempi di configurazione, non una specifica universale delle attrezzature.
| Famiglia di pezzi | Metodo di mantenimento | Combinazione di stazioni | Disposizione di carico | Processo tipico |
|---|---|---|---|---|
| Rubinetti e accessori sanitari | Il robot afferra il prodotto | Nastro abrasivo, ruota in nylon e ruota in tessuto | Individuazione dei vassoi | Levigatura e lucidatura |
| Maniglie delle porte e coperture per serrature intelligenti | Il robot afferra il prodotto | Nastro abrasivo, ruota in nylon e ruota in tessuto | Matrice di vassoi sagomati | Levigatura e lucidatura |
| Chiavi inglesi e accessori | Il robot afferra il prodotto | Nastro abrasivo, ruota in nylon e ruota in tessuto | Vassoi di carico disposti in fila | Levigatura e lucidatura |
| Corpi, manicotti e boccole per bollitori | Il robot afferra il prodotto | Nastro abrasivo, ruota in nylon e ruota in tessuto | Vassoi abbinati al pezzo in lavorazione | Levigatura e lucidatura |
| Leve freno e portapacchi posteriori in alluminio pressofuso | Il robot afferra il prodotto | Nastro abrasivo, ruota in nylon e ruota in tessuto | Vassoio o dispositivo di posizionamento | Levigatura e lucidatura |
| Corpi valvola in alluminio e alloggiamenti in fusione | Il robot afferra il prodotto | Nastro abrasivo, ruota in nylon e ruota in tessuto | Caricamento in batch dai contenitori | Molatura e sbavatura |
Forniteci disegni o foto del prodotto e la descrizione del vostro attuale processo manuale di levigatura e lucidatura, e noi potremo pianificare le attrezzature e il processo più adatti.
Descrivi nel dettaglio la disposizione di una cellaTenete pronti i piccoli componenti per il ritiro.
Un'area di lavoro chiusa
L'intera area di lavoro si trova all'interno del raggio d'azione del robot, che è inoltre dotato di un aspiratore a umido per la rimozione della polvere dall'aria.
layout delle celle, opzioni di controllo della forza e selezione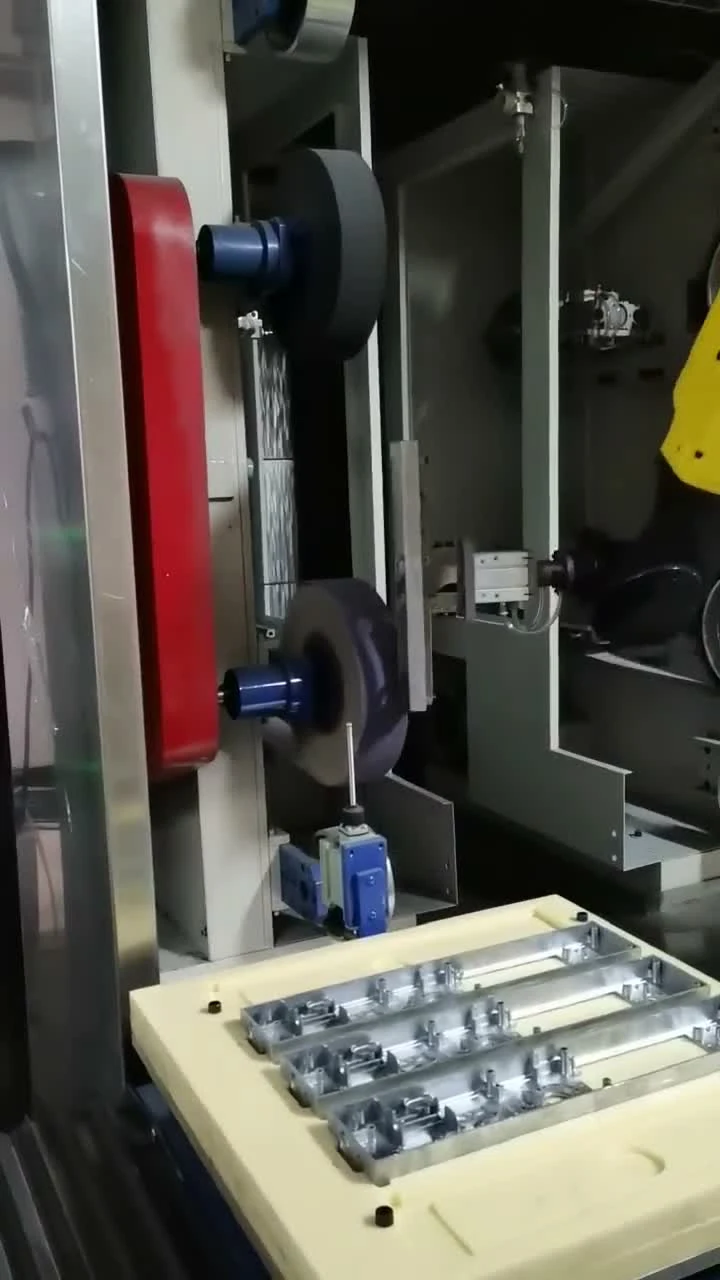
Perché una cellula parzialmente tenuta
Consistenza
Un percorso programmato presenta il pezzo in lavorazione alle stazioni di finitura fisse in una sequenza ripetibile; la presa e la condizione dei materiali di consumo rimangono parte integrante della configurazione del processo.
Sicurezza
È possibile separare le postazioni di carico e finitura per tenere gli operatori lontani dall'utensile durante la lavorazione, grazie a sistemi di protezione e accesso programmati per la cella di lavoro.
Throughput
Vassoi e posizioni di carico organizzati possono garantire un flusso costante di pezzi. La produttività dipende dal pezzo, dalle fasi di finitura e dalla disposizione di carico.
Domande prima di specificare una cella
Quali componenti sono più adatti a una cella di carico con componenti fissi piuttosto che a una cella di carico con utensili fissi?
Questa pagina si concentra su componenti che possono essere afferrati saldamente e portati in posizioni di finitura fisse. Per pezzi di dimensioni maggiori, la configurazione può essere invertita in modo che il pezzo rimanga fisso e il robot trasporti l'utensile.
Quali stazioni di consumo può combinare una cella?
Una cella può combinare postazioni fisse di abrasività e lucidatura attorno al robot. Le fasi di finitura richieste determinano la combinazione delle stazioni; la disposizione delle attrezzature viene adattata al pezzo in lavorazione.
Come vengono caricati i piccoli componenti: su vassoi, magazzini elevatori o su un nastro trasportatore?
Per i piccoli componenti sono disponibili vassoi di posizionamento e magazzini di sollevamento. Ulteriori opzioni di configurazione includono posizioni di carico alternate e tavoli per materiali a doppio strato. È possibile valutare un'interfaccia con un nastro trasportatore qualora il processo a monte lo richieda.
È possibile che una singola cella gestisca diversi codici articolo senza dover ricostruire il dispositivo?
Non date per scontato che codici articolo diversi condividano lo stesso dispositivo di fissaggio. Confrontate innanzitutto le superfici di presa, i punti di posizionamento e i percorsi di finitura. Inviate disegni o campioni in modo che sia possibile valutare le caratteristiche comuni e le modifiche necessarie.
Quali fasi di finitura vengono eseguite dalla cella: sbavatura, molatura, lucidatura?
Il percorso di lavorazione con pezzi fissi comprende la rettifica e la lucidatura della ferramenta e la sbavatura di componenti in fusione di alluminio idonei. È possibile includere fasi di lucidatura per ottenere la finitura desiderata. La sequenza viene selezionata in base al materiale, alla geometria e alla finitura finale desiderata.
Definisci la parte. Discuti il percorso di finitura.
Condividete un disegno o un campione, il materiale, le superfici da rifinire e il risultato desiderato. EVST potrà discutere con voi la configurazione di presa, la combinazione delle stazioni e il metodo di carico in base a queste informazioni.