
Accessori per robot, ricambi e kit di vestizione
Richiedi motori per robot specifici per modello, servoazionamenti, pulsantiere di programmazione, cavi per assi esterni e di comunicazione, cablaggi, scatole di interfaccia, torce per saldatura e materiali di consumo, oltre a kit di accessori e componenti per la gestione dei cavi. Compatibilità, condizioni e fornitura vengono verificate in base al robot, al controllore, all'applicazione, ai connettori e alla destinazione prima di emettere un preventivo.
Categorie di accessori per robot disponibili per la revisione
Iniziate indicando la marca, il modello e il controller esatti del robot, quindi identificate il componente o il gruppo necessario. I codici dei componenti, le foto dei connettori, la lunghezza dei cavi e i dettagli dell'applicazione aiutano a distinguere i componenti visivamente simili e a effettuare una verifica di compatibilità efficace.
Torce per saldatura robotizzata, materiali di consumo e pulizia delle torce
Sono disponibili torce per saldatura MIG/MAG robotizzate per montaggio su manicotto cavo e montaggio esterno, con raffreddamento ad aria o ad acqua, dotate di sensori anticollisione, cavi di collegamento, parti soggette ad usura e dispositivi per la pulizia della torcia. Su richiesta è possibile fornire preventivi per opzioni OEM o compatibili; la classe della torcia, il montaggio, la lunghezza del cavo e il tipo di connessione dell'alimentatore di filo vengono verificati in base al robot e al processo di saldatura prima della formulazione del preventivo.
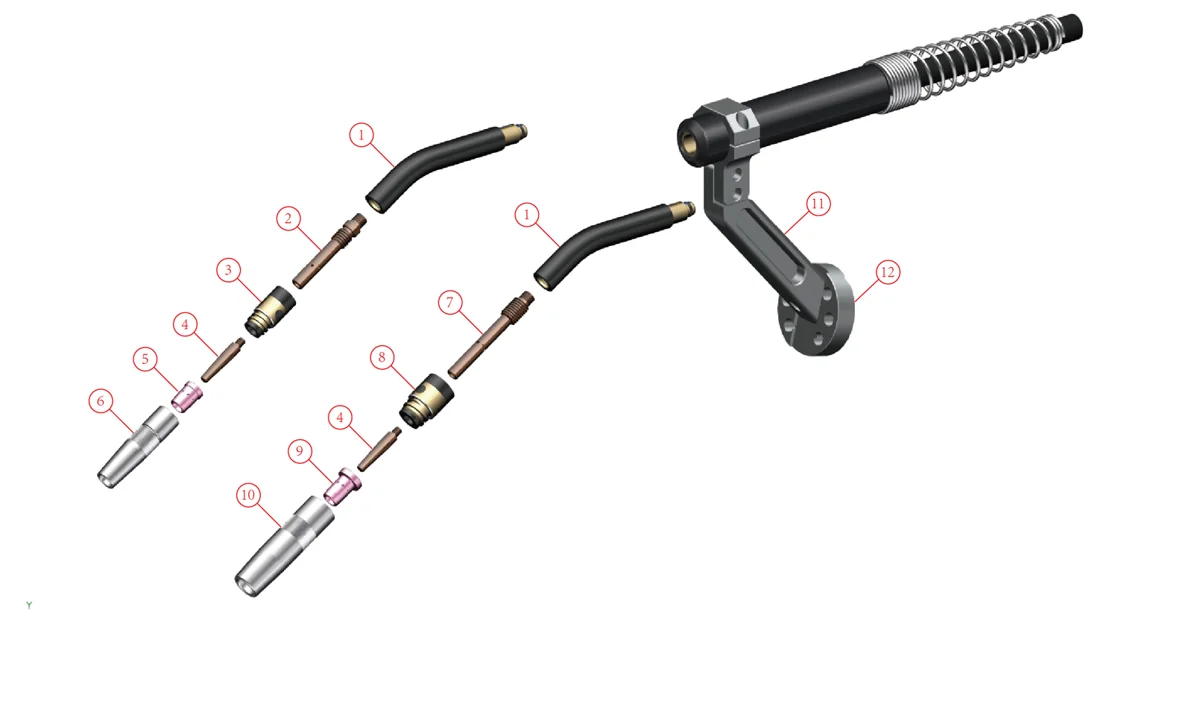
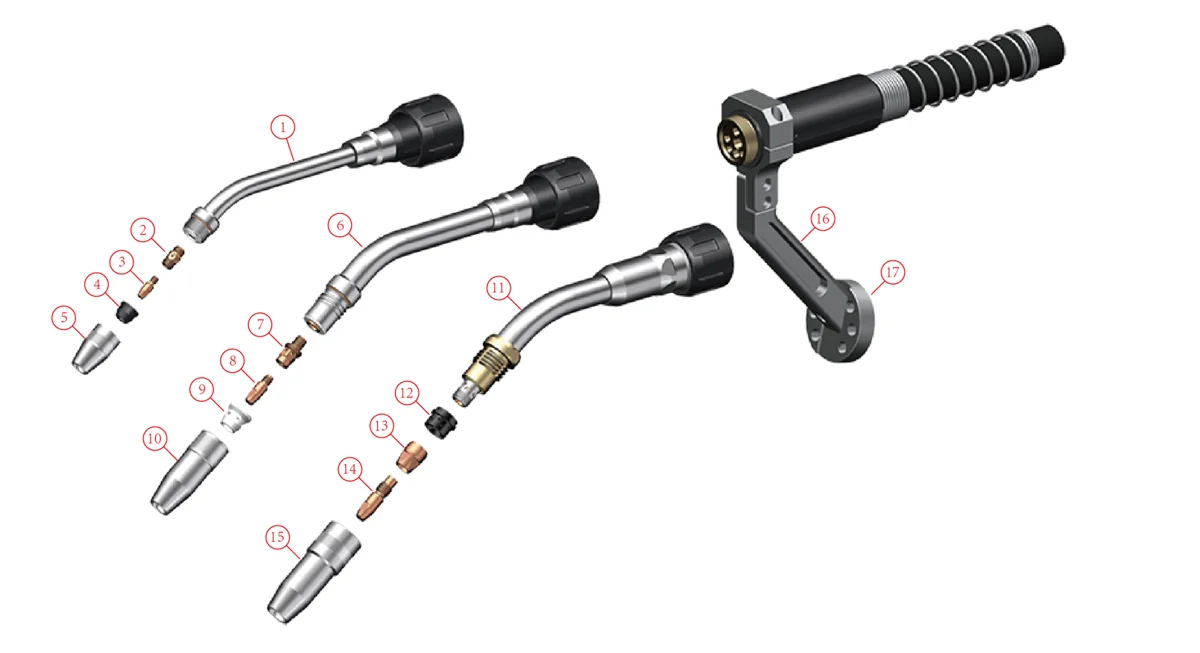
Valori nominali delle torce MIG/MAG robotizzate
| Classe Torcia | Raffreddamento | Montaggio | Corrente nominale (MIG) | Corrente nominale (MAG) | Ciclo di lavoro | Diametro del filo |
|---|---|---|---|---|---|---|
| 150 A stretto | Aria | Polso cavo o esterno | 150 A | 100 A | 60% | 0.8–1.0 mm |
| 300 A stretto | Aria | Polso cavo o esterno | 300 A | 250 A | 60% | 0.8–1.2 mm |
| 350 A | Aria | Polso cavo o esterno | 350 A | 300 A | 60% | 0.6–1.2 mm |
| 430 A | Aria | polso cavo | 430 A | 380 A | 50% | 0.8–1.2 mm |
| 500 A | Aria | Polso cavo o esterno | 500 A | 400 A | 50% | 1.2–1.6 mm |
| 300 A | Acqua - Water | Polso cavo o esterno | 300 A | 250 A | 100% | 0.8–1.2 mm |
| 500 A | Acqua - Water | Polso cavo o esterno | 500 A | 450 A | 100% | 0.8–1.6 mm |
| 650 A | Acqua - Water | Polso cavo o esterno | 650 A | 600 A | 100% | 0.8–1.6 mm |
| 500 A spinta-trazione | Acqua - Water | Esterno | 500 A | 450 A | 100% | 0.8–1.6 mm |
È inoltre disponibile una torcia TIG robotizzata raffreddata ad acqua con una corrente nominale di 400 A e un ciclo di lavoro dell'80%, dotata di un telaio di alimentazione automatica del filo per materiale d'apporto da 0.8–1.2 mm.
Materiali di consumo per classe di torcia
| Classe Torcia | Angoli del collo | Suggerimento di contatto | Porta punte | Ugello |
|---|---|---|---|---|
| 350 A aria | Dritto, 22°, 31°, 35°, 36°, 45° (in serie) | M6 × 45 mm, CuCrZr; per fili da 0.8, 1.0, 1.2 e 1.6 mm; versioni per filo di alluminio | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; foro 13 o 16 mm |
| 500 A aria | Dritto, 22°, 31°, 35°, 36°, 45° (in serie) | M6 × 45 mm, CuCrZr; per fili da 0.8, 1.0, 1.2 e 1.6 mm; versioni per filo di alluminio | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; foro 16 o 19 mm |
| 430 A aria | Dritto, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; per fili da 0.8, 1.0, 1.2 e 1.6 mm; versioni per filo di alluminio | Ottone, M8, 43 mm | 70 mm di lunghezza; alesaggio 13 o 16 mm |
| 150 A stretto contatto con l'aria | 45° | M6 × 13 mm, CuCrZr; per fili da 0.8, 1.0, 1.2 e 1.6 mm | Rame, M6 × M6, 18 mm | Ø18 × 30 mm; foro 13 mm |
| 300 A stretto contatto con l'aria | 45° | M6 × 28 mm, CuCrZr; per fili da 0.8, 1.0, 1.2 e 1.6 mm | Rame, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A acqua | Dritto, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; per filo da 0.8, 1.0 e 1.2 mm; versioni per filo di alluminio | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; foro 11, 13 o 15 mm |
| 500 A acqua | Dritto, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; per filo da 1.0, 1.2 e 1.6 mm; versioni per filo di alluminio | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; foro 15, 18 o 21 mm |
| 650 A acqua | Dritto, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; per fili da 1.2, 1.4, 1.6 e 2.0 mm; versioni per filo di alluminio | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; foro 18 o 21.5 mm |
Sono inoltre disponibili diffusori di gas, manicotti isolanti e colli d'oca personalizzati realizzati su disegno. I colli più lunghi modificano il TCP della torcia, pertanto la lunghezza e l'angolo del collo vengono definiti tenendo conto del programma del robot.
Sensori di collisione
I sensori di collisione (urto) arrestano il robot quando la torcia colpisce il pezzo o il dispositivo di fissaggio e lo riportano in posizione. I dati riportati di seguito sono conformi alla norma IEC 60974-7. Tutti i sensori elencati riportano il TCP entro ±0.2 mm lateralmente, misurati a 300 mm dalla flangia, e i sensori a polso cavo consentono una rotazione di ±220° dalla posizione zero. Sono disponibili versioni con freno a filo integrato.
| Sensore per | deflessione massima | Grilletto di arresto di emergenza (piani X e Y) |
|---|---|---|
| Polso cavo, raffreddato ad aria (tipo 1) | 11° | 1.3° |
| Polso cavo, raffreddato ad aria (tipo 2) | 17° | 3° |
| Polso cavo, raffreddato ad aria (tipo 3) | 13° | 3.5° |
| Polso cavo, raffreddato ad acqua | 11° | 1.3° |
| Esterno, raffreddato ad aria (tipo 1) | 17° | 3° |
| Esterno, raffreddato ad aria (tipo 2) | 13° | 3.5° |
| Esterno, raffreddato ad acqua | 10° | 1.2 ° –1.5 ° |
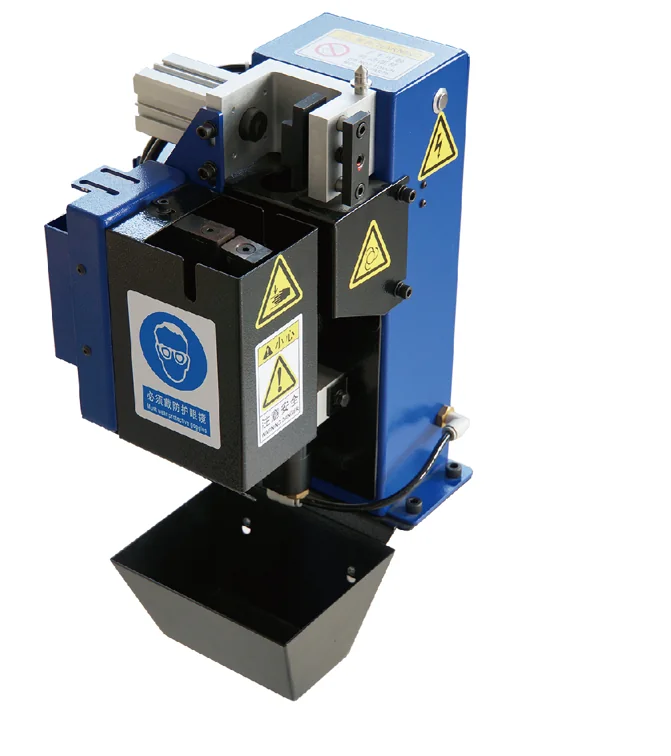
Stazione di pulizia per cannelli a gas con tagliafili
| Parametro | Valore |
|---|---|
| Aria compressa | Ingresso G1/4"; diametro interno del tubo flessibile almeno 6 mm; pressione nominale 6 bar, pressione di esercizio 6–8 bar |
| Consumo d'aria | Circa 400 l/min |
| Velocità del motore pneumatico | Circa 650 giri al minuto |
| Segnale di controllo | NPN (0 V CC) o PNP (24 V CC) |
| Tensione di esercizio | 10–30 V CC; potenza della valvola 2.8 W |
| Taglio del filo | Filo pieno fino a 1.2 mm a 6 bar; tempo di taglio 1 s |
| Flacone anti-schizzi | 500 ml |
| Stand | Altezza 700 mm; piastra di base 240 × 240 mm |
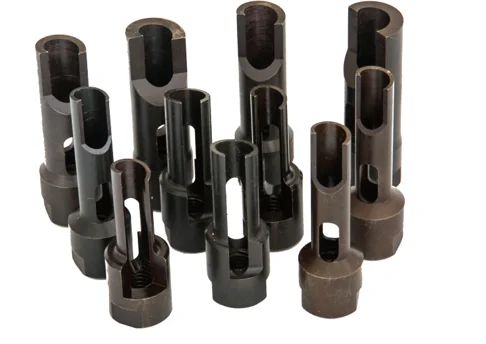
Gli alesatori sono dimensionati in base alla torcia: il diametro interno dell'alesatore è pari al diametro esterno della punta di contatto più 1 mm, mentre il diametro esterno dell'alesatore è pari al diametro interno dell'ugello meno 1 mm. Per la saldatura di acciaio, acciaio inossidabile e alluminio viene fornito un liquido antispruzzo a base d'acqua.
Cosa inviare per un preventivo per una torcia o per i materiali di consumo
- Marca e modello del robot, e se il cavo della torcia passa attraverso un polso cavo o è montato esternamente.
- Processo di saldatura, corrente e ciclo di lavoro, e necessità di raffreddamento ad aria o ad acqua.
- Tipo e diametro del filo, incluso l'eventuale filo di alluminio.
- Connessione per alimentatore di filo, ad esempio Euro, Panasonic, OTC o Lincoln.
- Lunghezza del cavo. Per un robot con polso cavo, misurare dalla superficie della flangia dell'asse 6 al centro dell'asse 5, dal centro dell'asse 5 alla superficie terminale del foro dell'asse 3 e da lì all'adattatore dell'alimentatore di filo. Per una torcia esterna, misurare dalla superficie della flangia dell'asse 6 al centro dell'asse 5 e dal centro dell'asse 5 all'adattatore dell'alimentatore di filo.
- Angolo e lunghezza del collo, requisiti del sensore di collisione o del freno a filo e quantità di materiali di consumo.
Pacchetti di vestiti per robot
Un kit di cablaggio per robot raggruppa i cavi e i tubi flessibili che vanno dalla base all'utensile in un tubo corrugato protettivo, fissato e guidato lungo il braccio mediante staffe, morsetti e anelli anticollisione, con un sistema di retrazione a molla opzionale che mantiene il tubo teso durante il movimento del polso. I kit di cablaggio possono essere forniti come kit vuoti o configurati in base a un elenco di cavi e tubi flessibili fornito dal cliente. I diametri dei tubi flessibili sono di 36 mm per robot compatti e collaborativi e di 48 mm o 70 mm per robot industriali; il percorso può essere continuo dall'asse 1 all'asse 6 (A1–A6) o suddiviso in corrispondenza dell'asse 3 (A1–A3–A6).
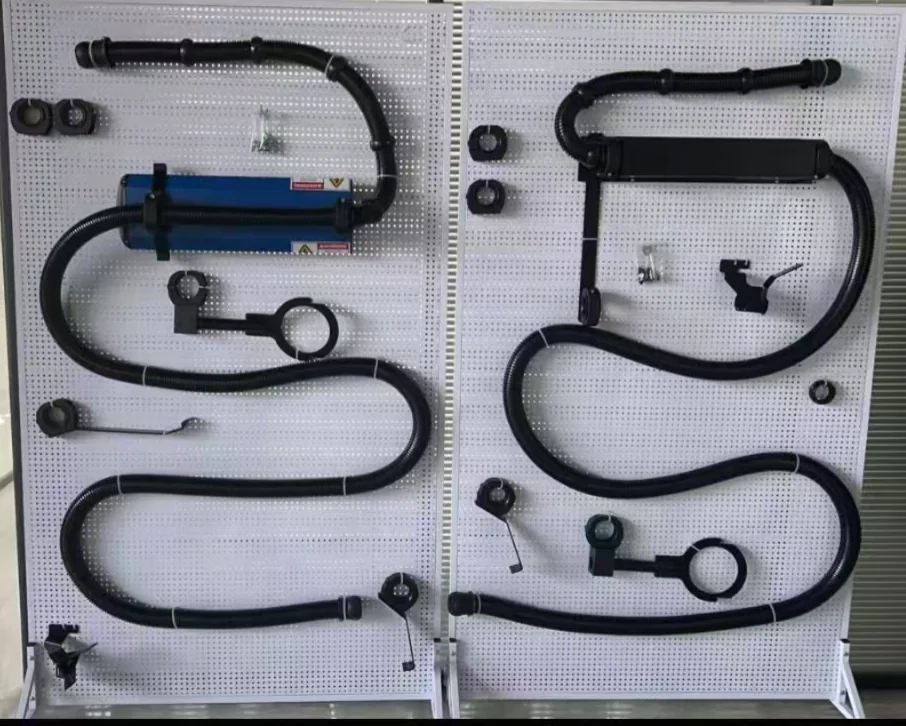
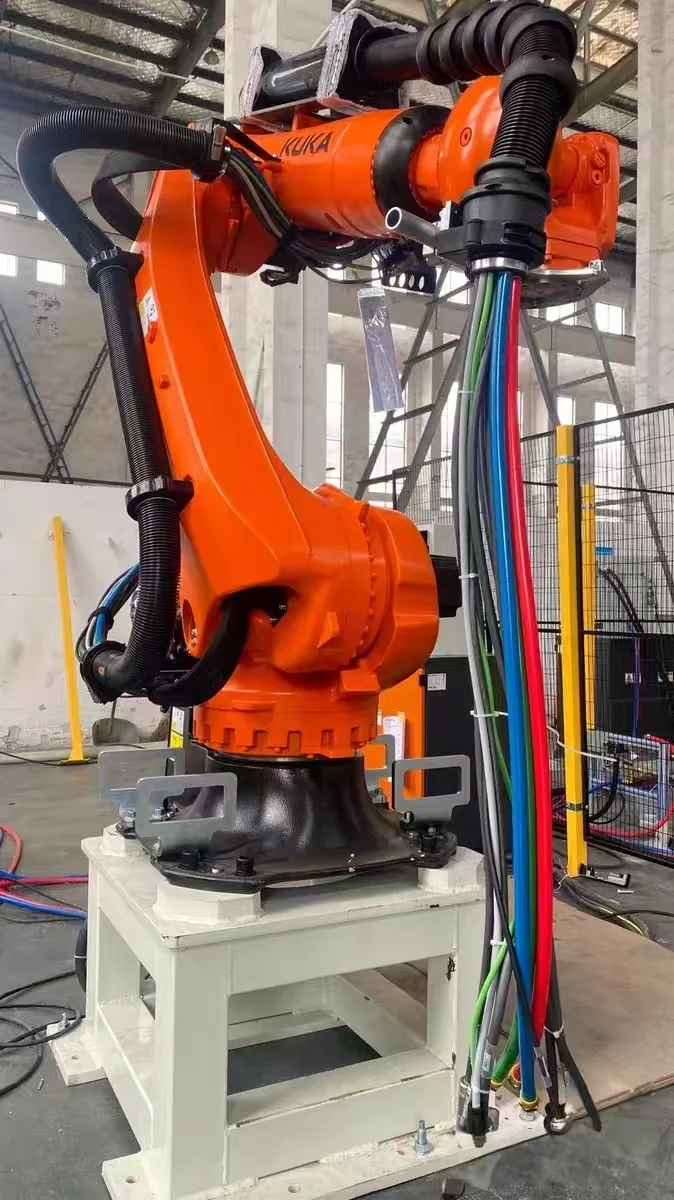
Configurazioni di riferimento per il guardaroba
| Marchio del robot | Modello di robot | Tubo flessibile | efficiente | Retrazione della molla |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1 – A6 | Senza |
| KUKA | KR20 R1810-2, KR70 R2100, KR210 R2700-2, KR360 R2830 | 48 mm 70 mm | A1 – A6 A1–A3–A6 | Con o senza Con |
| FIGURA | IRB 6700-200/2.60 | 48 mm 70 mm | A1 – A6 A1–A3–A6 | Con o senza Con |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1 – A6 A1–A3–A6 | Con o senza Con |
| Yaskawa | GP180 | 48 mm 70 mm | A1 – A6 A1–A3–A6 | Con o senza Con |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (in collaborazione) | 36 mm | A1 – A6 | Senza |
Le configurazioni di riferimento vengono fornite come kit di allestimento vuoti e possono essere personalizzate; il progetto finale viene confermato in base alla variante esatta del robot, ai fluidi di processo e alle posizioni di lavoro.
Vengono aggiunte altre categorie di accessori
Sono in fase di preparazione per questa pagina i dati dettagliati relativi ad altre categorie, tra cui motori per robot, servoazionamenti, pannelli di programmazione, cavi per assi esterni e di comunicazione e scatole di interfaccia. Le richieste per questi componenti possono già essere esaminate: inviate il modello del robot e del controller, il nome o il codice del componente e le foto del connettore utilizzando il modulo di richiesta di compatibilità accessori qui sopra.
Domande frequenti sugli accessori per robot
Quali categorie di accessori e pezzi di ricambio per robot può recensire EVST?
EVST può esaminare le richieste di motori per robot specifici di una determinata marca, servomotori, pulsantiere di programmazione, cavi per assi esterni e di comunicazione, cablaggi, scatole di interfaccia, torce per saldatura, bracci flessibili, punte di contatto, diffusori di gas o portapunte, ugelli, tronchesi, kit di cablaggio e componenti per la gestione dei cavi. Per ogni richiesta vengono confermate l'esatta compatibilità, le condizioni e la disponibilità.
Che cos'è un kit di vestizione robotica e perché la gestione dei cavi e dei tubi è importante?
Un kit di cablaggio per robot instrada e protegge i cavi elettrici, le linee pneumatiche e i tubi flessibili di processo che si muovono con il robot. Un corretto instradamento contribuisce a controllare piegature, torsioni, abrasioni, impigliamenti e rischi di collisione durante il movimento richiesto, mantenendo al contempo pratiche le operazioni di ispezione e manutenzione.
Come si seleziona un kit di cablaggio per robot per il passaggio di cavi e tubi flessibili?
La selezione inizia con la scelta del robot e del processo specifici, per poi passare alla verifica dei tipi di cavi e tubi flessibili, della posizione dei connettori, del movimento del polso, del raggio di curvatura, della retrazione, dello spazio di collisione, del montaggio, dell'ambiente e dell'accesso per la manutenzione. La sola marca del robot non è sufficiente a definire il pacchetto di instradamento.
Quali informazioni sono necessarie per la verifica della compatibilità degli accessori del robot?
Fornire la marca del robot, il modello esatto e il controller, l'orientamento di montaggio, il processo, gli utensili, le posizioni di lavoro, i requisiti di interfaccia e dei supporti, l'ambiente, la quantità e la destinazione. Foto o disegni di layout possono essere utili quando il percorso o lo spazio libero sono critici.
È possibile valutare gli accessori nell'ambito del progetto completo di automazione del robot?
Sì. La revisione può coordinare il robot, il kit di vestizione, gli utensili, le apparecchiature di processo, i controlli, la sicurezza, il layout della cella, la messa in servizio e i requisiti di assistenza, in modo che le scelte degli accessori vengano verificate rispetto all'intero movimento e all'ambito del sistema.
Quali informazioni devo fornire per richiedere un preventivo per un kit di vestiario o accessori per robot?
Fornire la marca e il modello esatto del robot, il controller, l'applicazione, i materiali trasportati, le specifiche dei cavi e dei tubi flessibili, i punti di connessione, le posizioni di montaggio e di lavoro, l'ambiente, la quantità, la destinazione e la tempistica richiesta. I disegni di layout o le informazioni sul movimento sono utili quando il percorso e gli spazi di ingombro influiscono sulla configurazione.
Come scelgo la classe di torcia MIG/MAG robotizzata e il sistema di raffreddamento?
Partite dalla corrente di saldatura e dal ciclo di lavoro. Le torce robotizzate raffreddate ad aria nella tabella sopra riportata hanno una potenza nominale da 150 A a 500 A con un ciclo di lavoro del 50-60%; le torce raffreddate ad acqua hanno una potenza nominale da 300 A a 650 A con un ciclo di lavoro del 100% e sono adatte a tempi di arco prolungati o correnti elevate. Quindi scegliete il montaggio a polso cavo o esterno in base al robot e verificate l'intervallo di diametri del filo per ogni classe.
Come si misura la lunghezza del cavo per una torcia di saldatura robotizzata?
Per un robot con polso cavo, misurare tre sezioni: dalla faccia della flangia dell'asse 6 al centro dell'asse 5, dal centro dell'asse 5 alla faccia terminale del foro dell'asse 3 e da lì all'adattatore dell'alimentatore di filo. Per una torcia montata esternamente, misurare dalla faccia della flangia dell'asse 6 al centro dell'asse 5 e dal centro dell'asse 5 all'adattatore dell'alimentatore di filo.
Sono disponibili materiali di consumo originali o compatibili per le torce robotizzate?
Entrambi i componenti possono essere quotati. Punte di contatto, portapunte, ugelli, diffusori di gas e colli sono realizzati su misura per la classe della torcia, la filettatura e il diametro del filo, quindi inviate il modello della torcia o le foto dei componenti esistenti insieme al tipo di filo e alle quantità.
Che cosa significano 48 mm, 70 mm e A1–A3–A6 nelle specifiche di un kit di vestizione per robot?
Il valore in millimetri indica la dimensione del tubo corrugato: 36 mm è comune sui robot compatti e collaborativi, 48 mm e 70 mm sui robot industriali, a seconda del numero di cavi e tubi trasportati dal gruppo. A1–A6 rappresenta un percorso continuo dall'asse 1 all'asse 6; A1–A3–A6 divide il percorso sull'asse 3 in due sezioni.
Autore: Redazione EVST
Il team editoriale di EVST gestisce questa pagina per fornire supporto nella selezione dei robot e nella pianificazione dei progetti. La disponibilità del prodotto, la configurazione, la validazione della sicurezza e l'ambito di integrazione devono essere confermati per l'applicazione specifica.
Politica editoriale · Politica di correzione · Condizioni d'uso
Ultimo aggiornamento: