
Programmazione intelligente gratuita Robot per verniciatura a spruzzo (Sistema di insegnamento a distanza)
Un sistema robotizzato intelligente per la verniciatura a spruzzo, che non richiede programmazione, combina una maniglia di programmazione remota e una centralina di programmazione: un operatore dimostra una sola volta il percorso di spruzzatura e il sistema registra quel movimento per una riproduzione robotizzata 1:1 entro la precisione di programmazione dichiarata, senza necessità di modificare il codice.
È in grado di generare automaticamente il codice del programma a partire dal percorso dimostrato, riducendo il lavoro di programmazione e debug in loco per le applicazioni idonee.
Si tratta di un ricambio per lo strato di controllo, non di un accessorio didattico da aggiungere.
Il sistema sostituisce il pannello di programmazione e il controller del robot convenzionali, collegandosi direttamente ai servomotori all'interno del vano robot. La maniglia di programmazione e la scatola di programmazione lavorano insieme per registrare il percorso dimostrato.
 Computer industriale
 Maniglia didattica
 Scatola didattica
 Moduli I/O
La dimostrazione si trasforma in movimento robotico
Tre modi per creare un percorso di spruzzatura robotizzato
La differenza pratica sta in cosa l'operatore deve spostare, come viene descritto il percorso e se la modifica del codice fa parte del compito.
| Confronto | Insegnamento della programmazione pendente | Insegnamento del drag | Insegnamento a distanza senza programmazione |
|---|---|---|---|
| Input percorso | Modifica del codice punto per punto | Spostare manualmente l'estremità del robot | Dimostrare con il telecomando |
| Interazione con l'operatore | È richiesta la conoscenza della programmazione. | L'operatore guida fisicamente il robot | L'operatore e il robot rimangono fisicamente separati durante la fase di addestramento. |
| Operatore addetto alla movimentazione del carico | La creazione del percorso avviene nel pendente | L'inerzia e la resistenza del robot rimangono presenti durante la dimostrazione. | L'impugnatura non aggiunge inerzia o resistenza al braccio robotico. |
| Forme complesse e ad alta varietà | Lavori di sviluppo del percorso più lunghi | La complessa guida manuale comporta comunque l'inerzia e la resistenza del robot. | È possibile catturare un getto di spruzzo naturale senza modificare il codice |
| Boundary | Tutti i metodi richiedono comunque ingegneria applicativa, protezione dei robot e convalida del processo. | ||
La portata del braccio robotico non è la stessa cosa della gittata effettiva di spruzzatura.
Un angolo di spruzzo di 30°, 45° o 90° richiesto produce un diverso insieme di punti efficaci. Aumentando i gradi di libertà appropriati è possibile ampliare tale regione utilizzabile.
Parametri di insegnamento e comunicazione
Questi valori descrivono il sistema di apprendimento a distanza. Non si tratta di ripetibilità del robot, spessore del rivestimento o specifiche di qualità del pezzo finito.
| Parametro | Valore approvato | Interpretazione |
|---|---|---|
| Precisione dello spostamento nell'insegnamento | Circa 2–5 mm nella zona centrale; circa 10 mm vicino al bordo | Le figure relative al nucleo e al bordo devono essere lette insieme. |
| Posizione | Precisione entro 1°; intervallo ±60° | Descrive la postura corretta da assumere durante l'insegnamento. |
| Comunicazione servo | EtherCAT; RJ45 | Comunicazione diretta con servoazionamenti EtherCAT. |
| Comunicazione PLC | TCP/IP; RJ45 | Per la comunicazione con un PLC o un sistema host. |
| Gamma di insegnamento | Per un'installazione invertita, il raggio d'azione teorico è pari a metà di uno spazio sferico. | Nelle applicazioni reali, il raggio d'azione utilizzabile è leggermente inferiore. |
| Orientamento dell'installazione | ad esempio, invertito o orizzontale | La posizione finale dipende dal robot, dall'operatore e dalla cella di lavoro. |
Nota di selezione: il comportamento dinamico, la cinematica del robot, le impostazioni di processo e i vincoli della cella di lavoro richiedono una convalida specifica per il progetto.
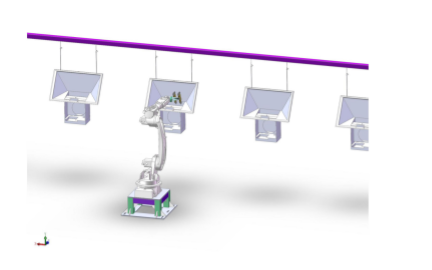
Coordinare il movimento del robot con una linea di produzione in continua evoluzione.
Nella versione con tracciamento della linea, il sistema segue le variazioni di velocità della linea sospesa, della linea a terra o di altre linee. Se la linea si ferma perché la sua velocità scende a zero, il robot si arresta insieme ad essa e spegne l'irroratore; quando il movimento riprende, l'operazione di irrorazione continua. La sequenza di arresto/ripresa documentata è progettata in modo da non lasciare segni di giunzione durante l'irrorazione.
Velocità della pista
Il movimento del robot segue la linea attiva.
Pausa e chiudi
A velocità zero, mettere in pausa e spegnere l'irroratrice.
CV
Proseguire quando la linea riprende a muoversi.
I segnali J4/J5 separati coordinano aria, rivestimento ed elettrostatica
Il controllo indipendente consente di sequenziare il processo di erogazione dell'aria e di verniciatura, anziché commutare tutto contemporaneamente. Una sequenza tipica prevede l'attivazione dell'aria prima della verniciatura, quindi la disattivazione della verniciatura prima dell'aria, per evitare schizzi e gocciolamenti.
Cosa fa il sistema e cosa non sostituisce
Confini ben definiti rendono le decisioni di ammodernamento e integrazione più affidabili.
Programmazione, non visione
Il sistema registra e riproduce i percorsi dimostrati. Non identifica autonomamente i pezzi in lavorazione che cambiano.
Le linee miste necessitano di visione
La produzione di modelli misti richiede un sistema di riconoscimento visivo separato per inviare il risultato del pezzo tramite TCP/IP.
Solo servo EtherCAT
L'architettura dei servomotori del robot deve utilizzare EtherCAT. I bus a impulsi e altri tipi di bus non sono attualmente supportati.
Limiti dell'ambito di fornitura: Il sistema di insegnamento a distanza non include il corpo del robot né la pistola a spruzzo. Compatibilità, sicurezza del robot, attrezzature di rivestimento, requisiti per aree pericolose e convalida del processo rimangono parte integrante della revisione completa della cella.
Guarda un robot addetto alla verniciatura a spruzzo che riproduce un percorso programmato manualmente.
Entrambe le dimostrazioni provengono dal canale YouTube di EVST.
Nuova funzionalità! Robot per verniciatura a spruzzo con sistema di apprendimento a distanza.
Dimostrazione didattica sull'utilizzo del telecomando.
Come i robot per la verniciatura a spruzzo imparano dall'insegnamento manuale
Acquisizione manuale del percorso e riproduzione del robot.
Progettato per la sostituzione di componenti e per percorsi di spruzzatura complessi.
L'insegnamento senza programmazione è più indicato laddove gli operatori conoscono già il processo di spruzzatura, ma la creazione di percorsi convenzionali rallenta il cambio di formato.
Domande sui robot per verniciatura a spruzzo senza programmazione
Che cosa significa "senza programmazione"?
L'operatore dimostra il percorso di spruzzatura tramite un'impugnatura remota e il sistema registra il movimento per la riproduzione da parte del robot senza necessità di modificare il codice del robot stesso. Sono comunque necessari la configurazione dell'applicazione e la convalida ingegneristica.
È possibile installare il sistema su un robot di verniciatura a spruzzo già esistente?
L'aggiornamento è possibile solo se il robot utilizza un'architettura servo EtherCAT compatibile. Prima della selezione, è necessario esaminare il cabinet del robot, gli azionamenti servo, il sistema di sicurezza e le interfacce della cella.
In che modo l'insegnamento a distanza si differenzia dall'insegnamento drag?
L'insegnamento tramite trascinamento richiede che l'operatore muova fisicamente l'estremità del robot. L'insegnamento a distanza utilizza una maniglia separata, in modo che la dimostrazione non sia influenzata dall'inerzia o dalla resistenza del braccio robotico e l'operatore rimanga fisicamente separato dal robot.
Senza programmazione significa che non è prevista alcuna formazione per gli operatori?
No. Elimina la modifica del codice dalla procedura di addestramento, ma gli operatori necessitano comunque di una breve formazione sul sistema e devono comprendere il processo di spruzzatura, il pezzo in lavorazione e i limiti operativi del robot.
Può essere utilizzato per la verniciatura a polvere?
Il sistema di programmazione genera il movimento del robot, ma non definisce di per sé il processo di rivestimento. Gli applicatori di polvere, i sistemi elettrostatici, le condizioni della cabina e i requisiti per le aree a rischio di esplosione devono essere valutati come un sistema completo.
Può supportare la produzione di modelli misti?
Sì, con un limite importante: è necessario un sistema di riconoscimento visivo separato per identificare il pezzo e comunicare il risultato tramite TCP/IP, in modo che il percorso memorizzato corrispondente possa essere richiamato.
Insegnare la precisione è la stessa cosa che insegnare la ripetibilità del robot?
No. I valori indicati, ovvero 2-5 mm per l'area del nucleo e circa 10 mm per il bordo, descrivono la misurazione dello spostamento di insegnamento. La ripetibilità del robot e i risultati del rivestimento sono specificati separatamente.
Qual è la differenza tra un'estensione di estremità del braccio e un cingolo robotico?
Un'estensione rotante all'estremità del braccio aggiunge libertà di orientamento all'estremità del robot. Un binario robotico, spesso chiamato settimo asse a terra, muove l'intero robot lungo una rotaia. Risolvono diversi vincoli di portata e orientamento.
Definire il robot, il processo e la cella di lavoro prima della selezione
Invia il modello del robot e l'architettura dei servomotori, la geometria del pezzo, la pistola a spruzzo e il processo di rivestimento, il percorso richiesto, il comportamento della linea di produzione, l'area di apprendimento disponibile e il layout della cella. EVST potrà valutare se l'apprendimento remoto senza programmazione è adatto all'applicazione.