Sistemi di movimento lineare realizzati su misura

Binario per robot – Unità di trasferimento robot (RTU) a 7° asse

Estendi il raggio d'azione di un robot su macchine, stazioni o pezzi di grandi dimensioni. EVST progetta binari per robot a terra, aerei e a traliccio adatti al tuo robot, alla sua traiettoria, al carico, al ciclo di lavoro, all'ambiente e alle condizioni del sito.

Realizzato su misura per ogni progetto Planimetrie di terreno, cielo e tralicci Configurazioni di binari terrestri con portata nominale fino a 6,000 kg

Cos'è

Aggiungi un asse lineare coordinato al tuo robot

Una rotaia robotizzata è un asse lineare motorizzato che trasporta un robot industriale tra le postazioni di lavoro. Chiamata anche unità di trasferimento robotizzata a 7° asse, espande l'area di lavoro del robot, consentendo a un singolo robot di servire pezzi lunghi, più macchine o stazioni di processo separate. Le versioni montate a pavimento sono anche note come rotaie a terra o binari di scorrimento.

Famiglia di prodotti

Scegli il layout più adatto alla cella di lavoro

La struttura del binario viene selezionata in base allo spazio disponibile, all'accessibilità del pezzo in lavorazione, all'orientamento del robot e al percorso di processo. I sistemi a terra, in quota e a traliccio vengono progettati in base al robot, alla massa installata e alle condizioni del progetto.

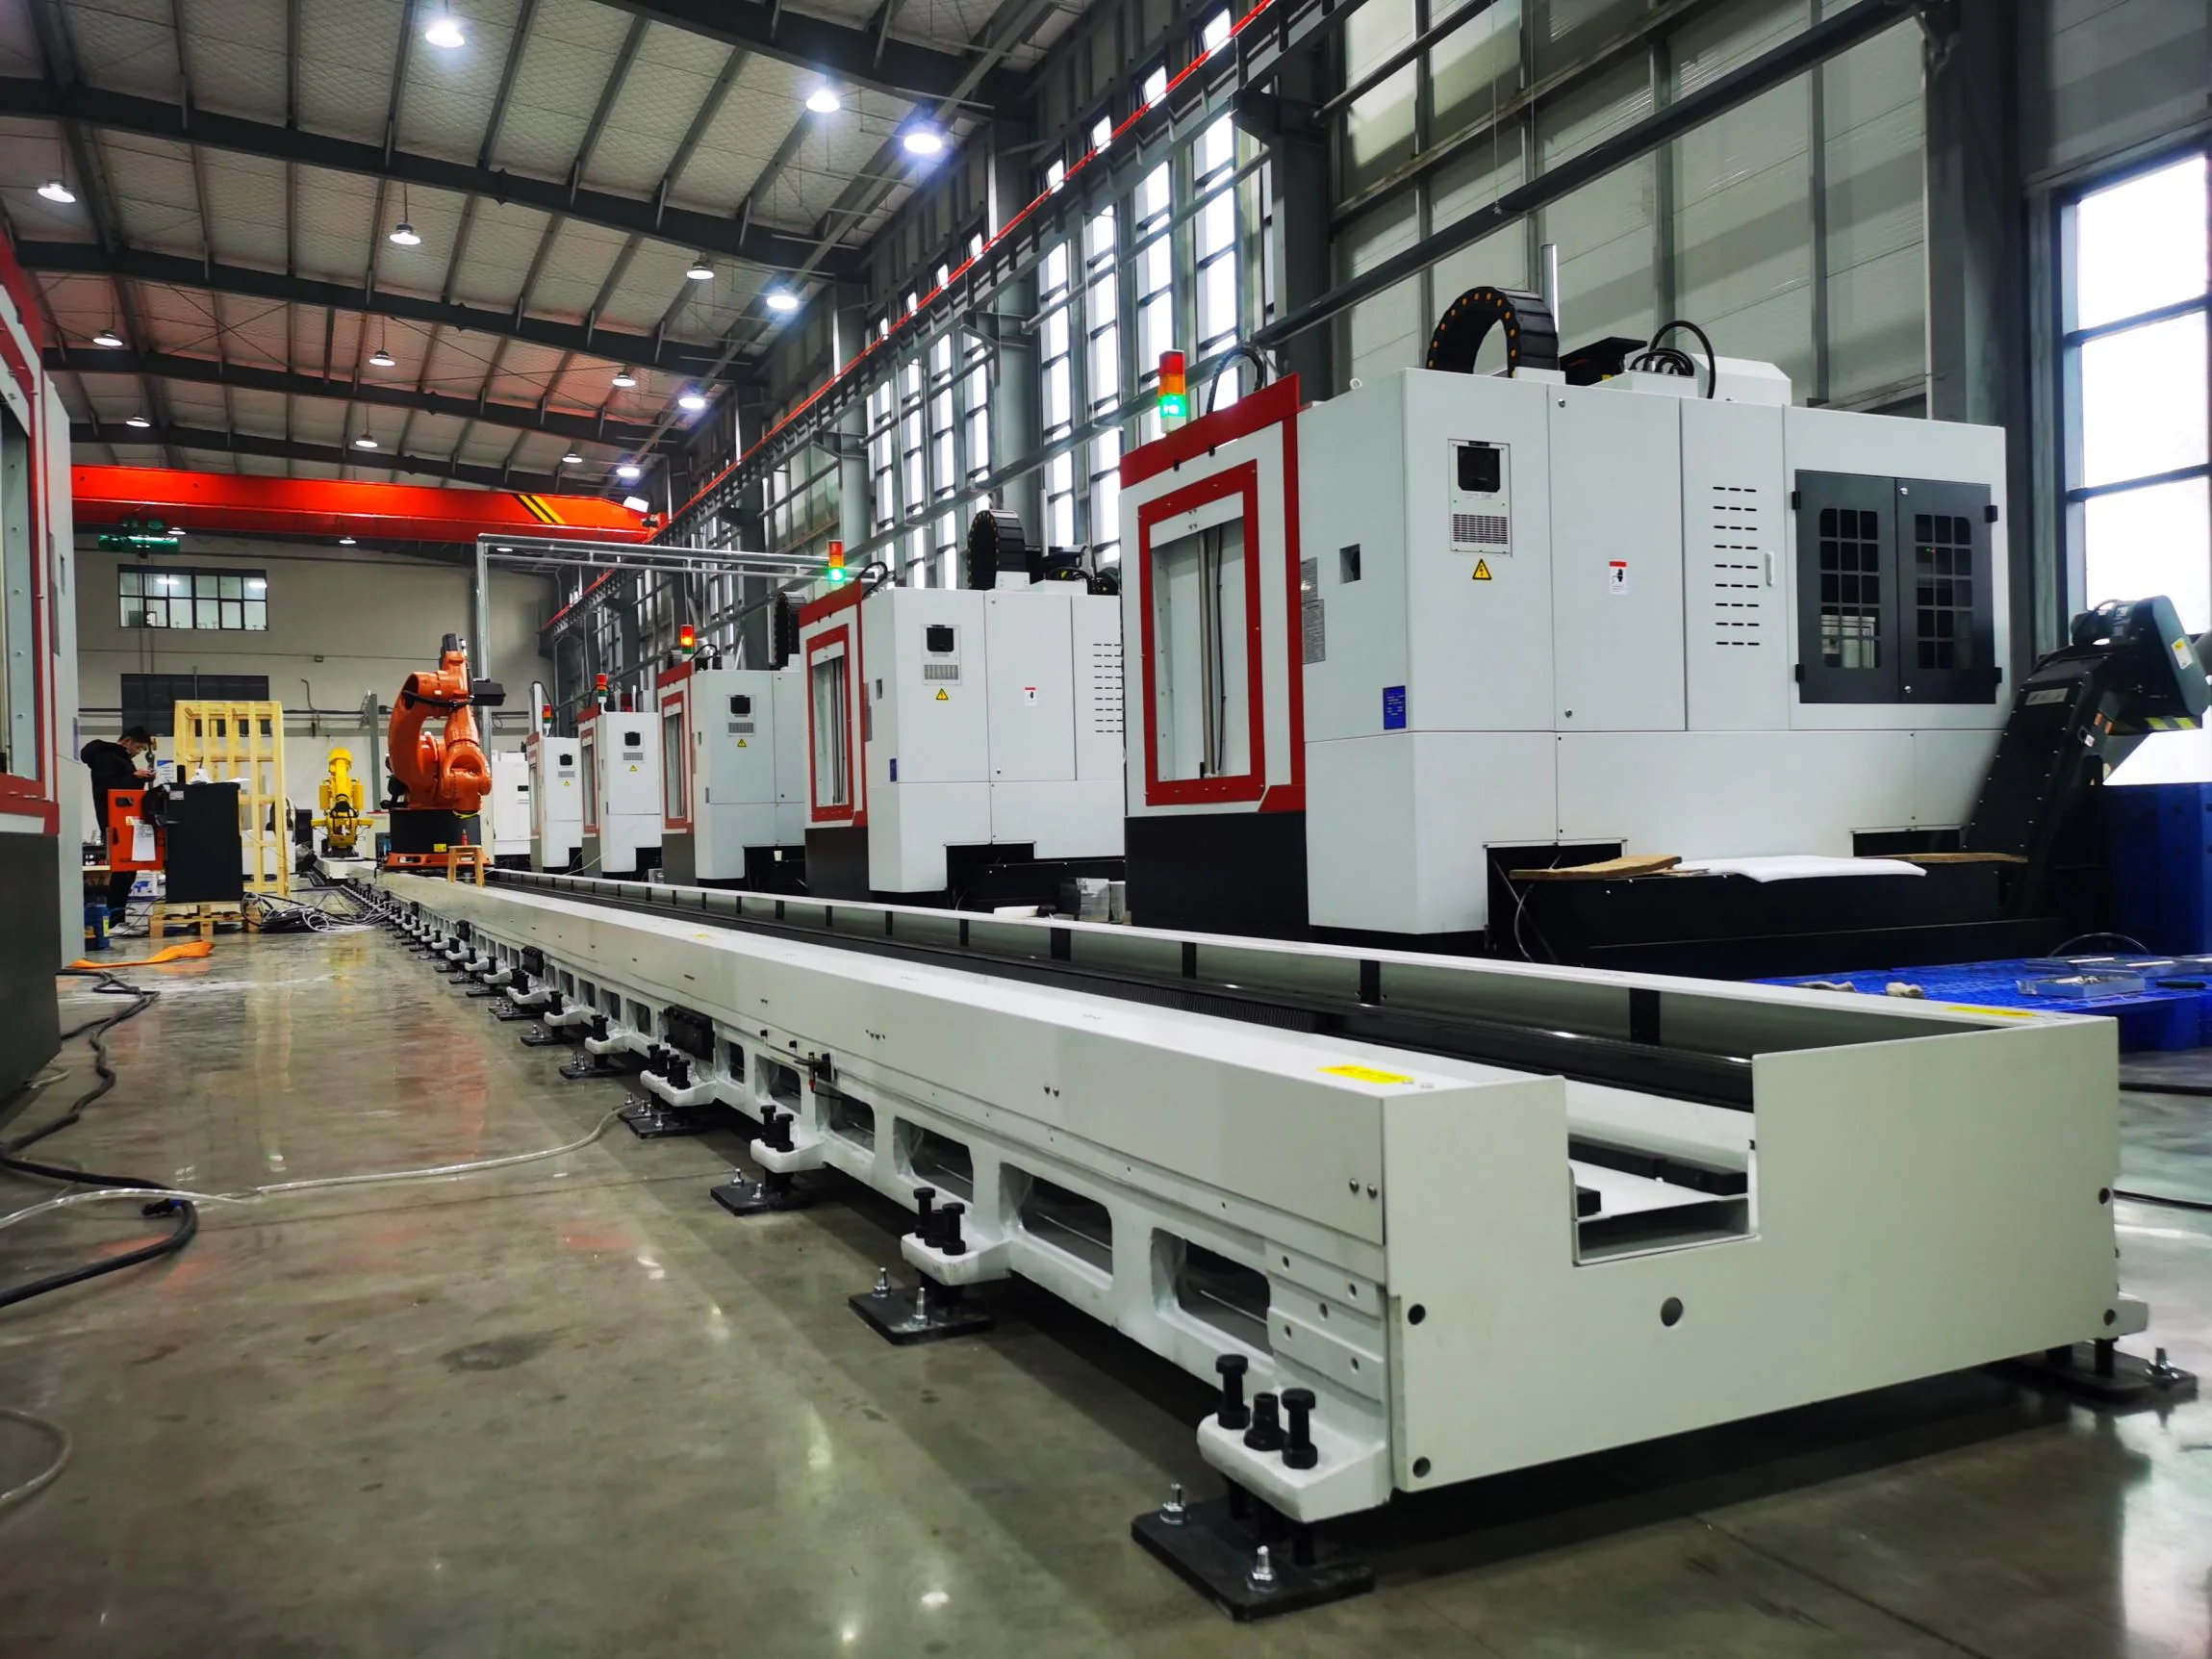
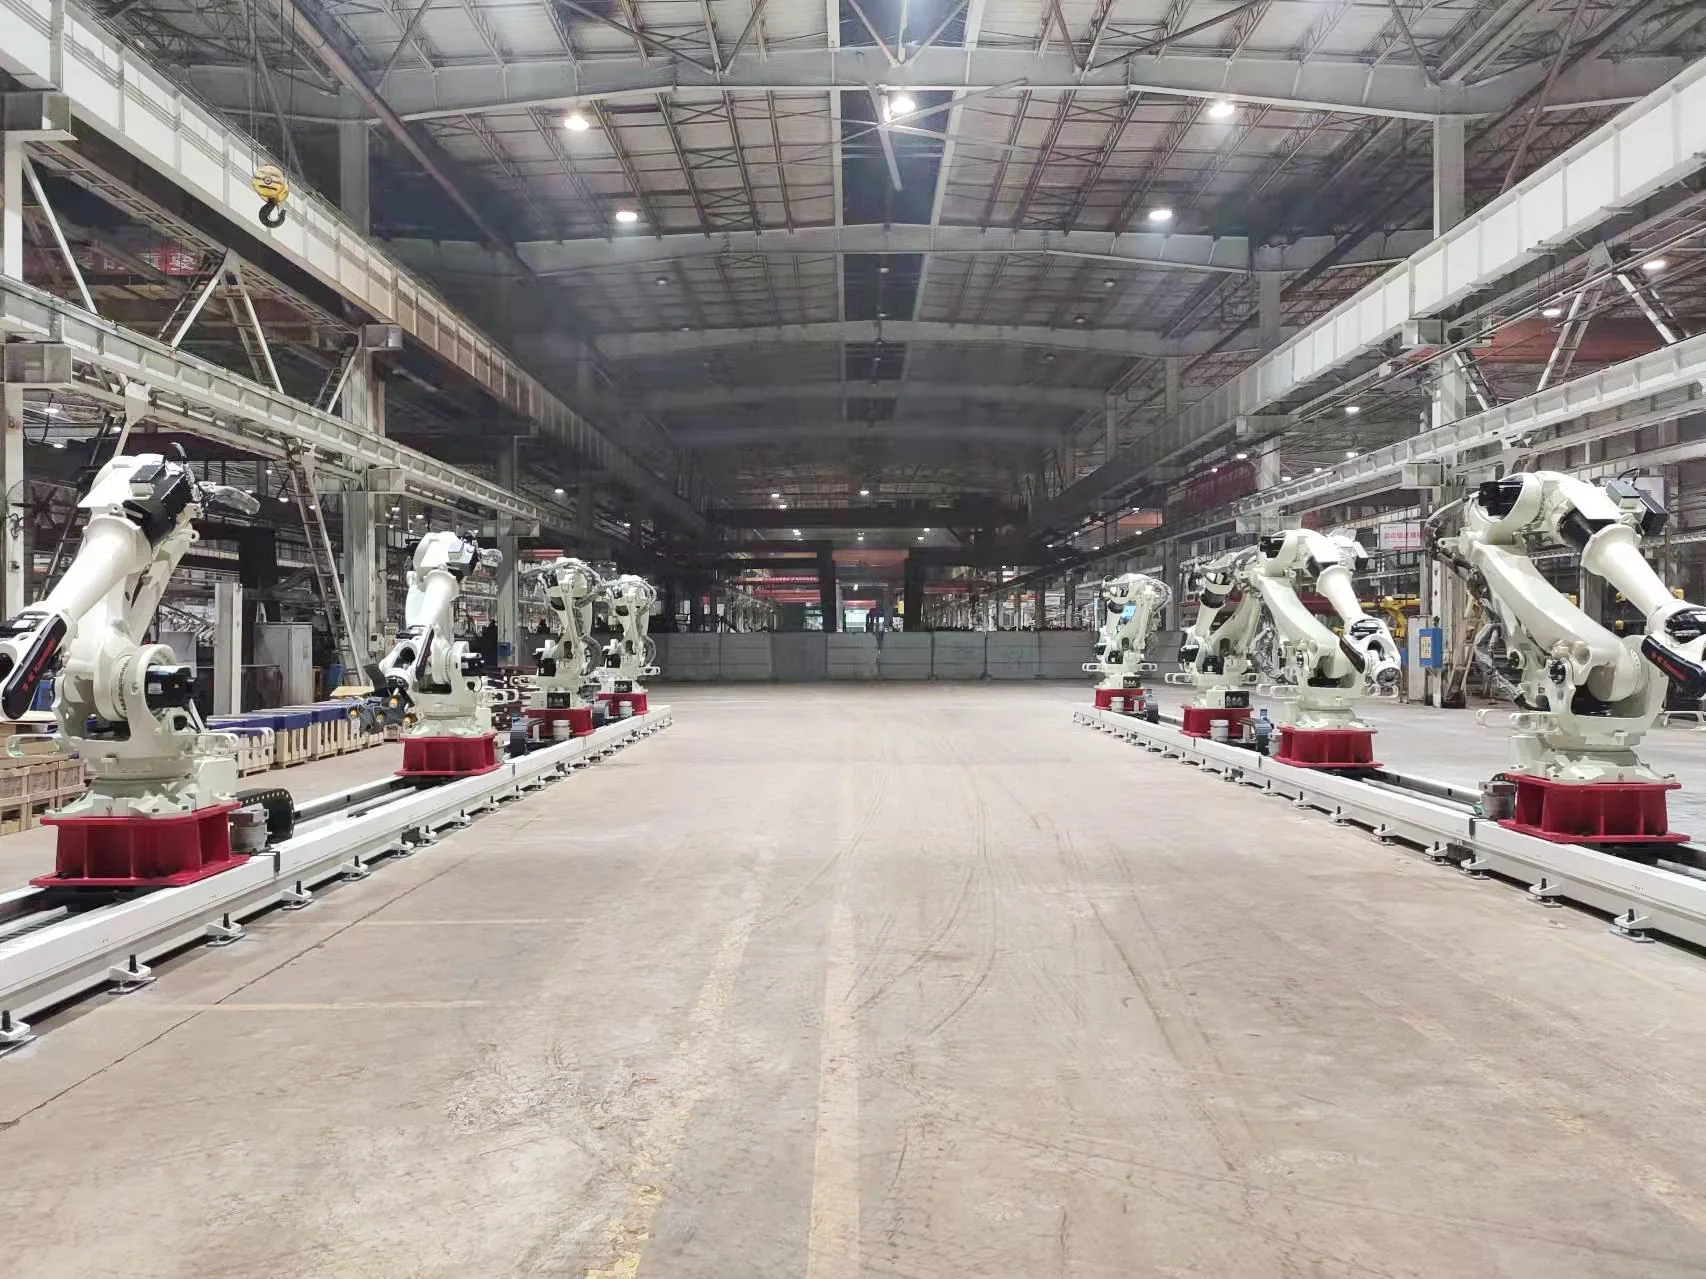
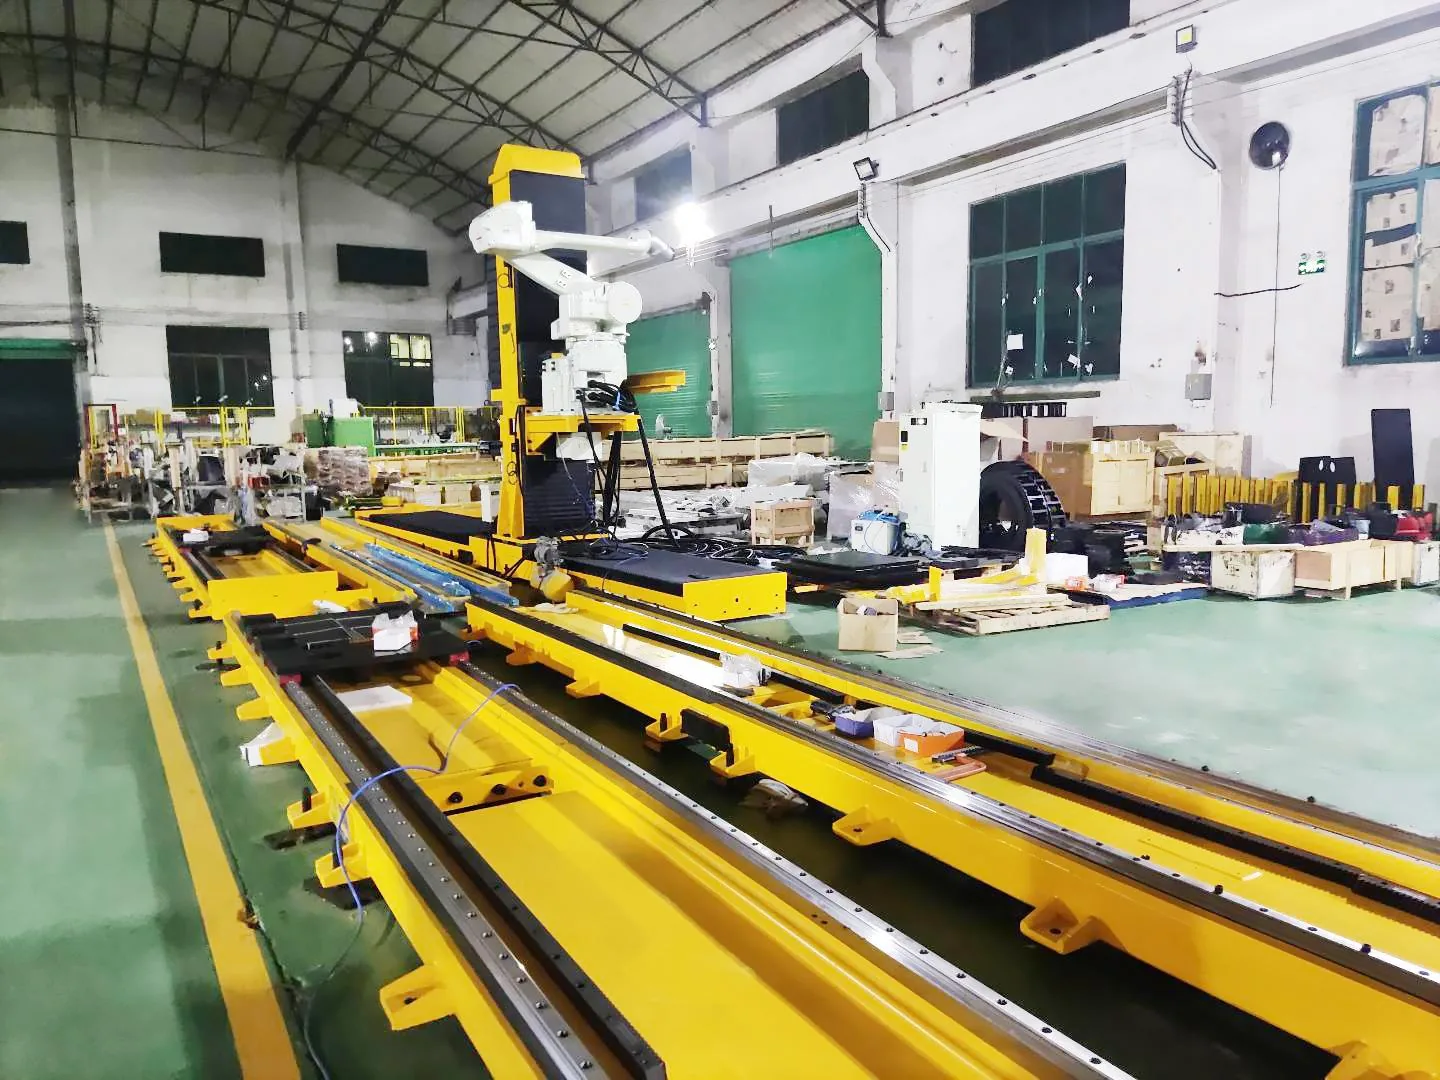
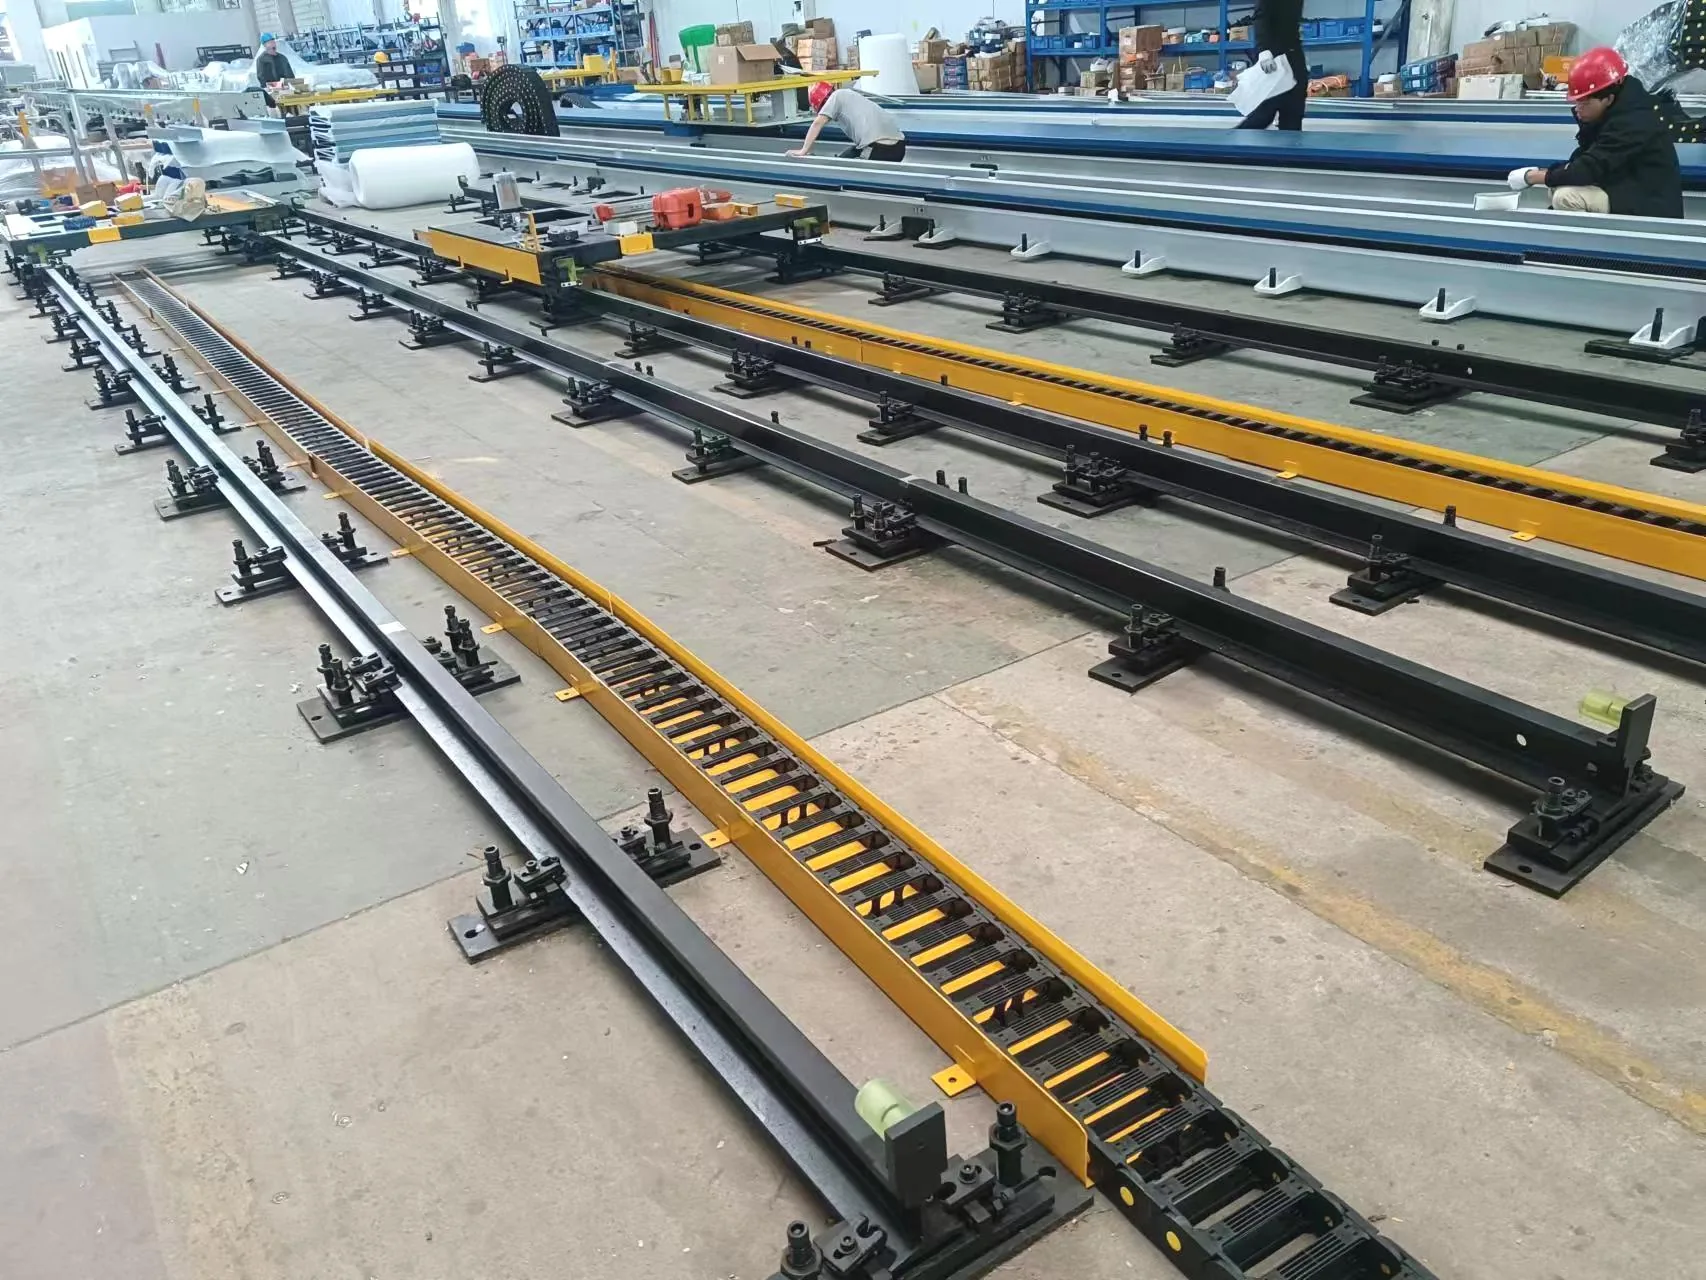
Assemblaggio in officina dei cingoli per robot a terra.

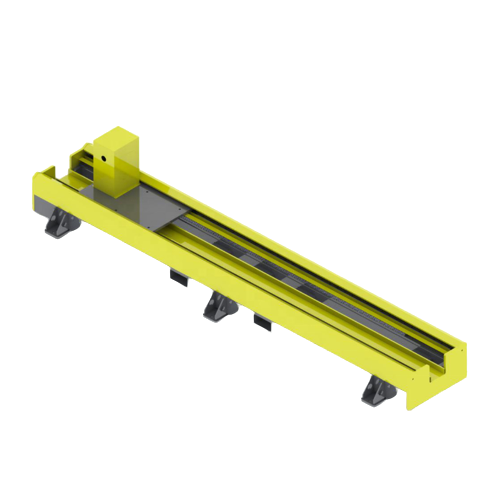
Binario a terra

Binario di base (binario montato a pavimento)

Una configurazione pratica per movimentare un robot lungo macchinari, attrezzature o pezzi lunghi. Il progetto specifica la struttura di base, gli spostamenti e le protezioni.

Sceglilo quando: La disponibilità di servizi a livello del pavimento e un percorso diretto accanto alle macchine sono prioritari.
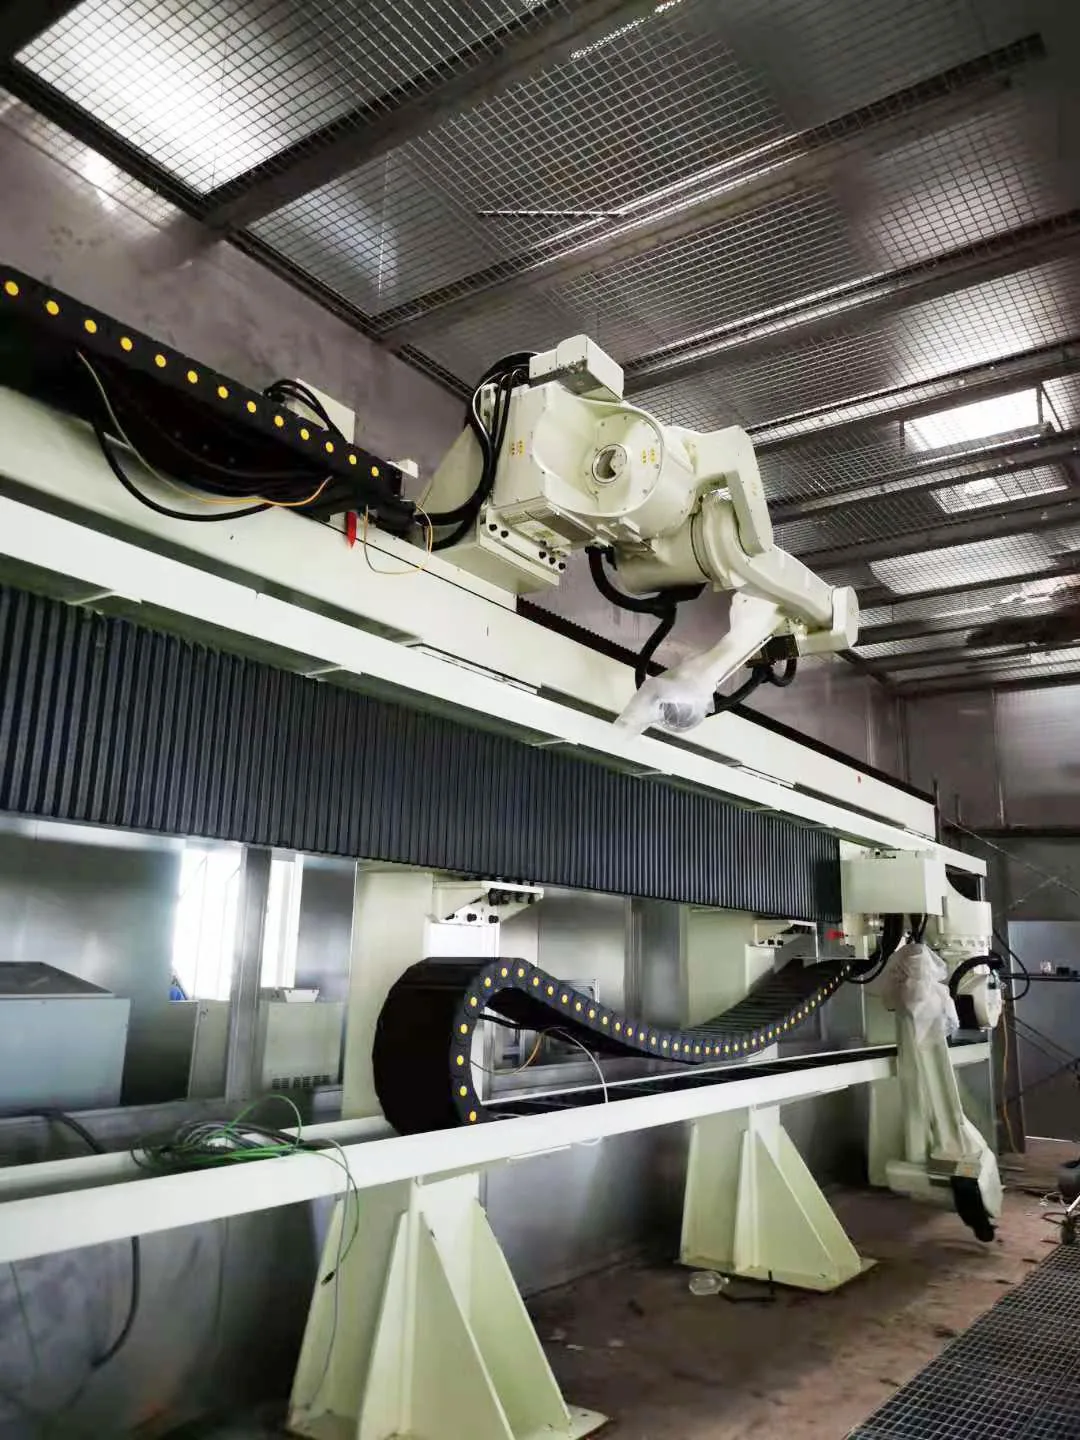
Binario robotizzato sopraelevato che trasporta un robot al di sopra di un'area di lavoro.

ringhiera del cielo

Sky Rail (binario sopraelevato)

Sposta il robot al di sopra dell'area di lavoro per preservare l'accesso al pavimento o per avvicinarsi a un processo da una posizione elevata. La struttura e le interfacce sono progettate per la cella.

Sceglilo quando: Liberare spazio sul pavimento o affrontare il processo dall'alto è importante.

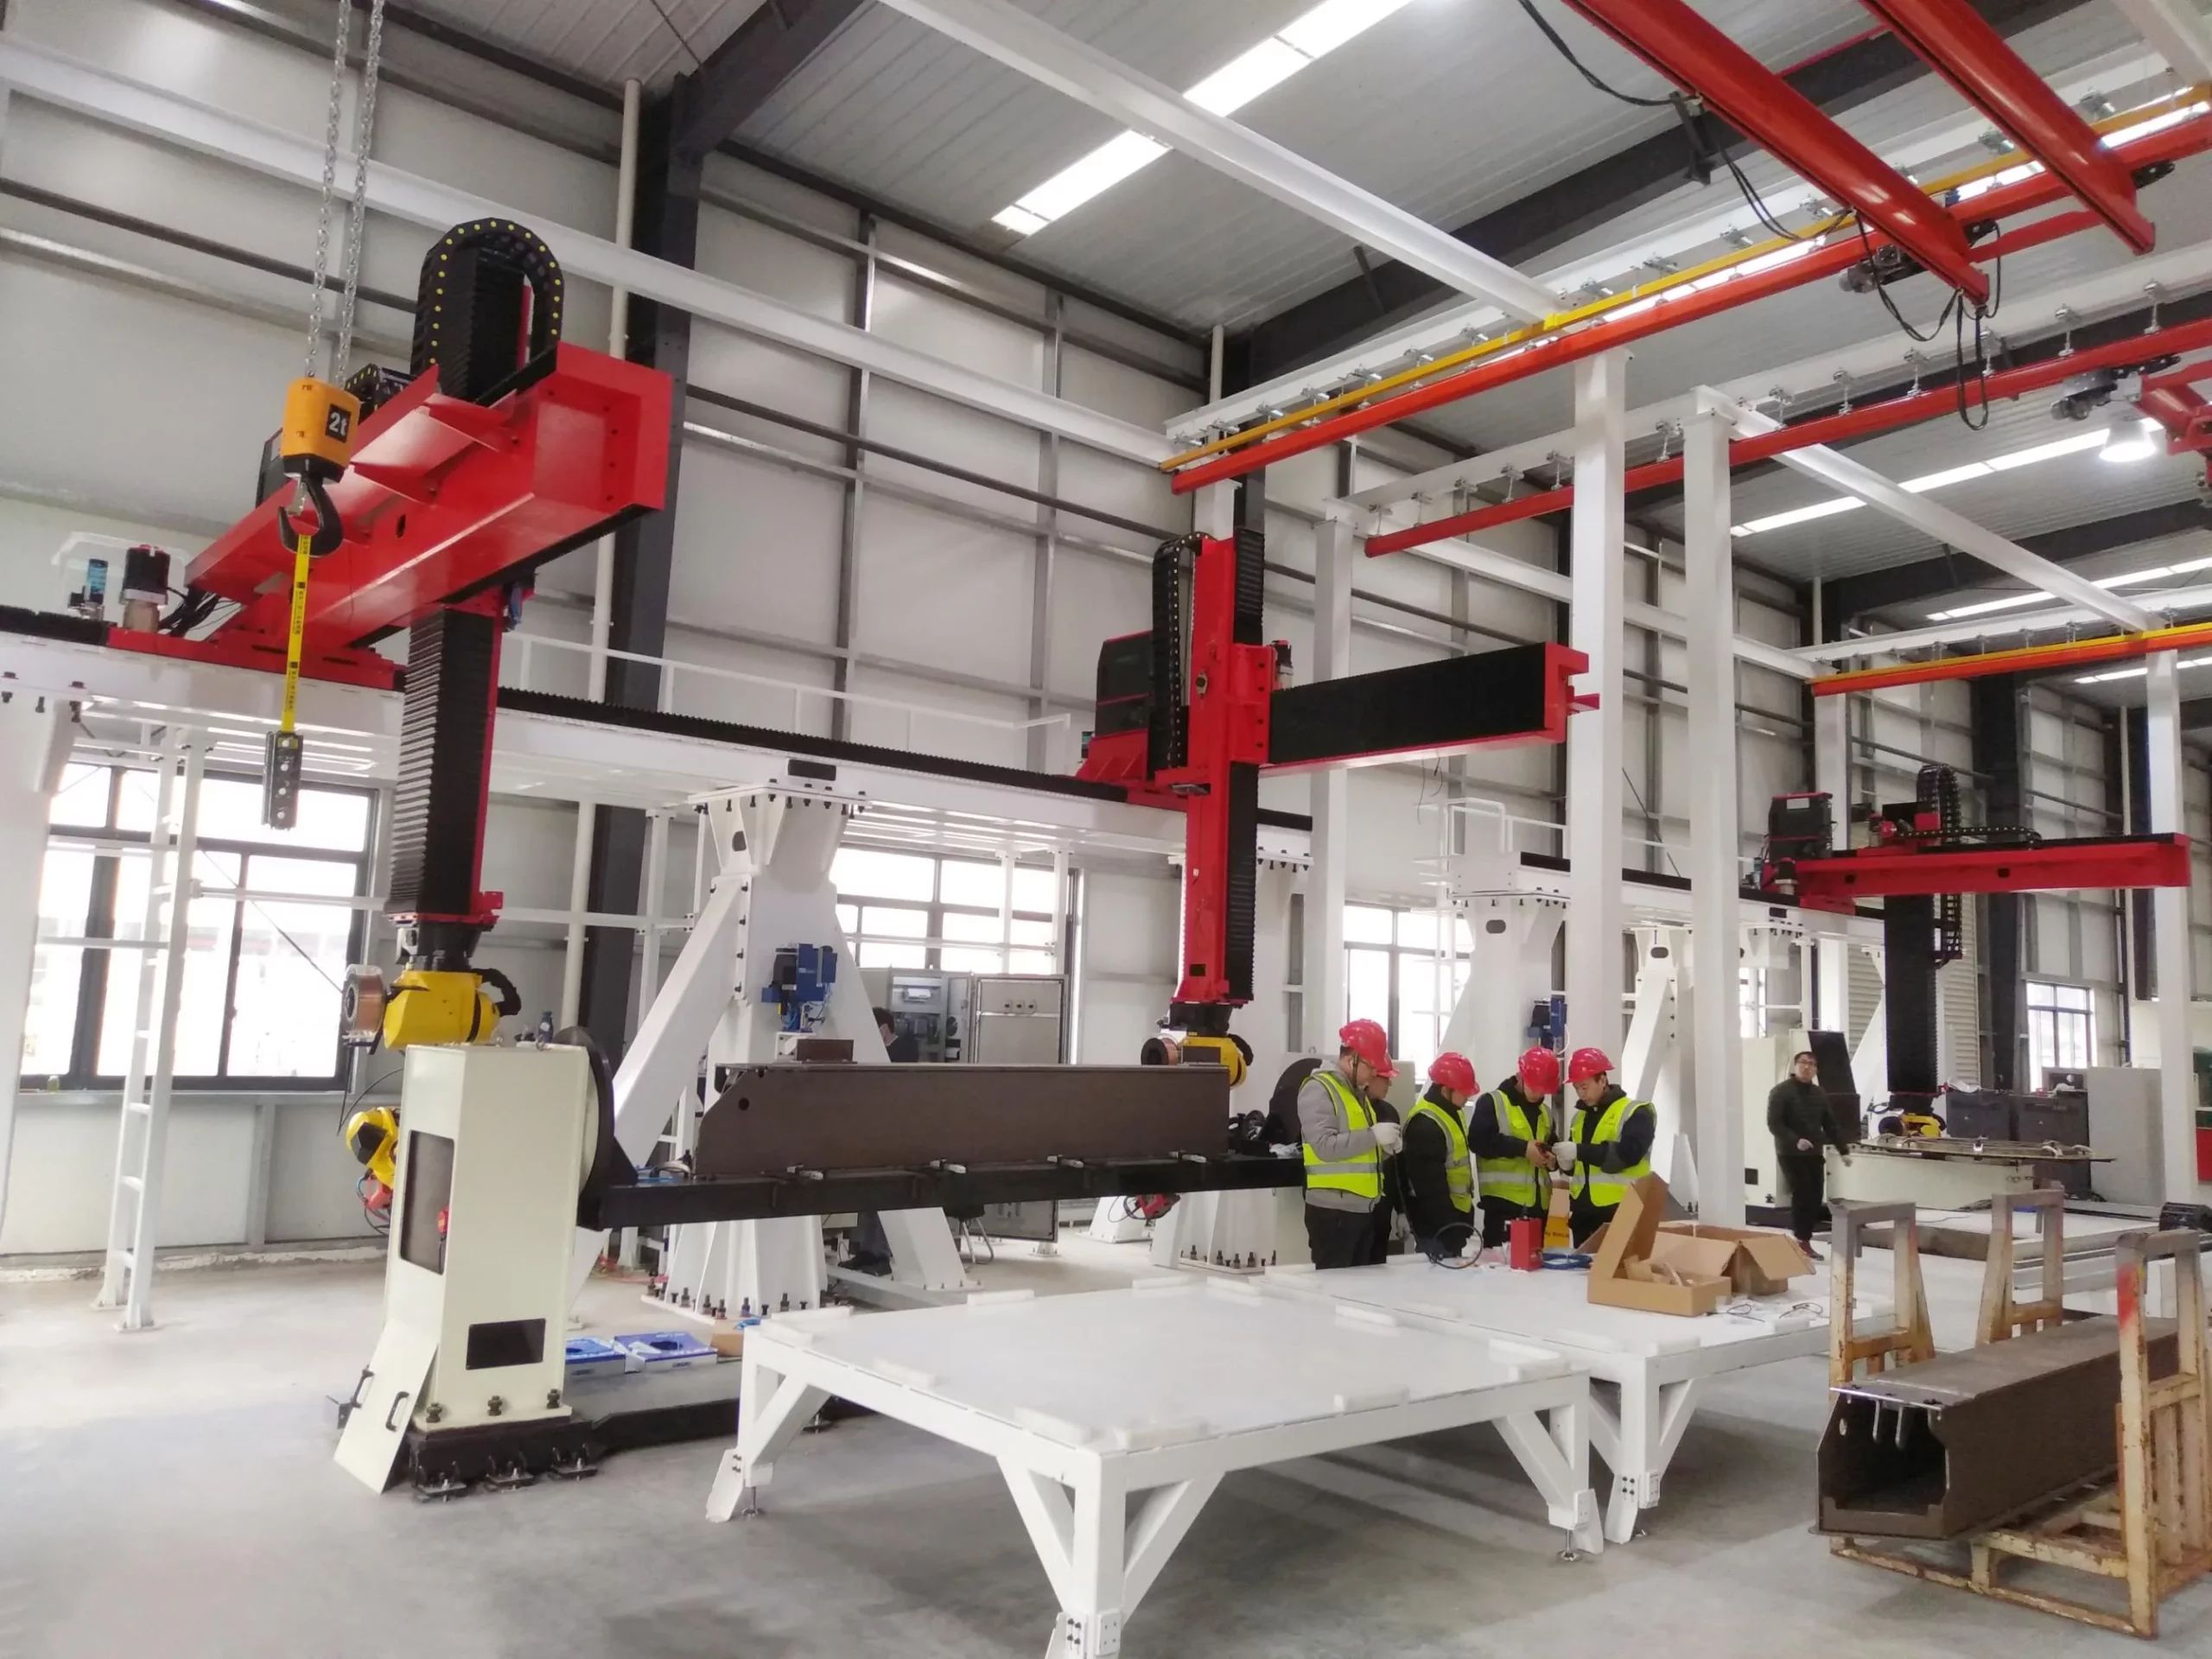
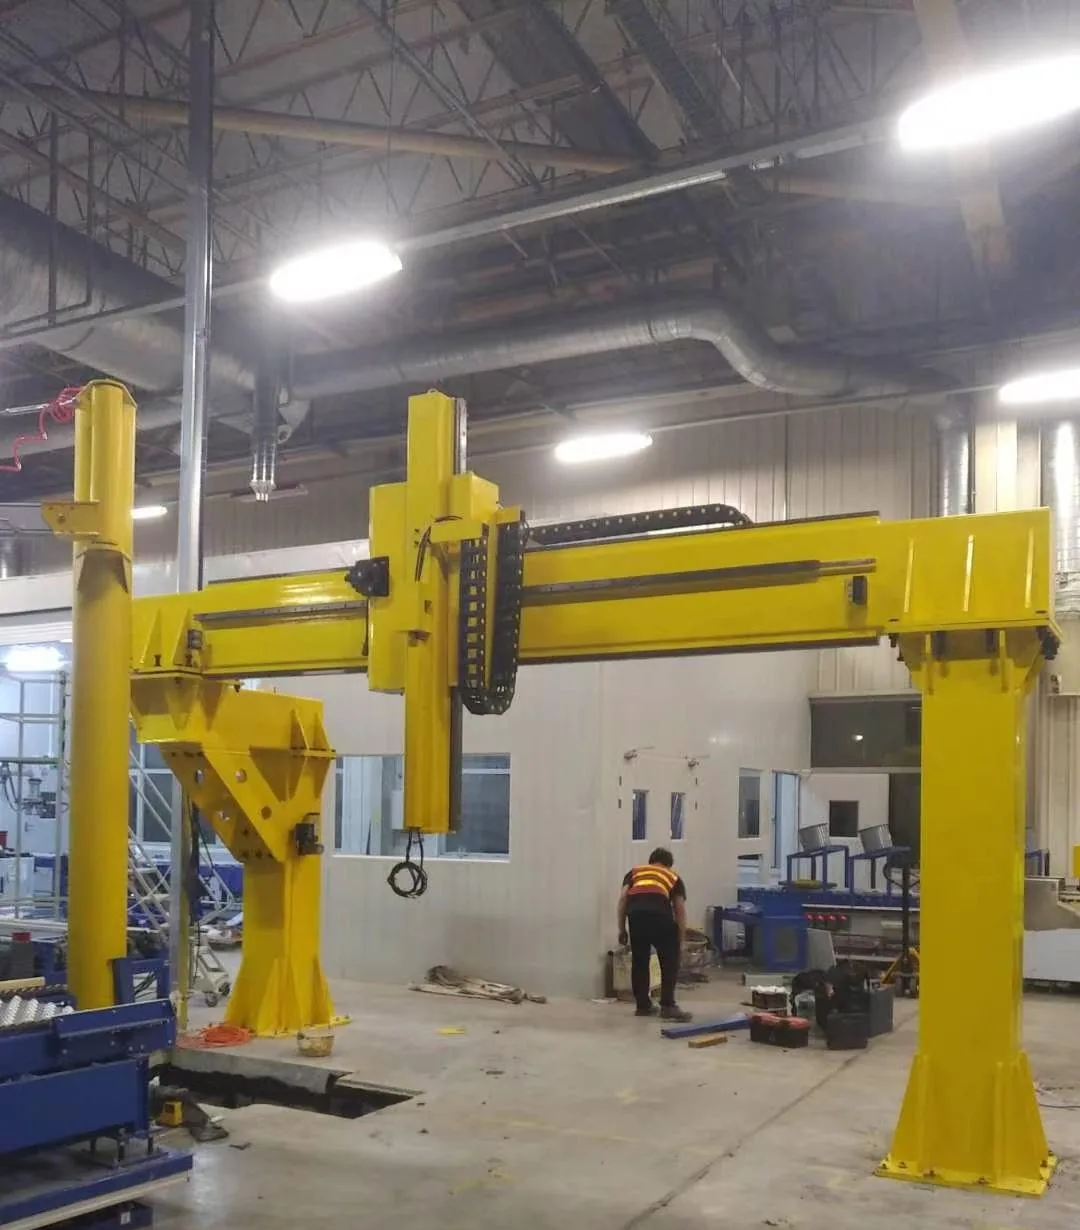
Struttura a traliccio per robot installata in un'officina

Traversa a traliccio

Sistemi a traliccio e a portale

Una struttura a portale per aree di lavoro più ampie e configurazioni di movimento specifiche per determinate applicazioni. Apertura, assi, interfacce e dettagli strutturali vengono progettati caso per caso.

Sceglilo quando: Un singolo asse di terra non può coprire l'intera distanza richiesta né coordinare il movimento su più di un asse lineare.

Processo di selezione

Sette ingressi per una configurazione funzionale

Una richiesta di informazioni utile non necessita di una specifica completa. Iniziate dai requisiti operativi e dalle informazioni disponibili sul sito; il binario potrà quindi essere dimensionato in base alla massa installata.

Applicazione e pezzo in lavorazione

Descrivi il processo, le dimensioni del pezzo, le stazioni e come il robot deve approcciarsi al lavoro.

Robot e massa installata

Fornire marca/modello del robot, massa del corpo del robot, rialzi o dispositivi di fissaggio montati sul carrello e carico utile del polso.

Viaggiare e raggiungere

Indicare la corsa effettiva richiesta o condividere la disposizione della cella in modo da poter considerare gli spazi liberi alle estremità e la lunghezza della base del robot.

requisito di movimento

Condividere con il controllore del robot la velocità target, la ripetibilità, il ciclo di lavoro, gli arresti e qualsiasi altra coordinazione necessaria.

Orientamento di montaggio

In base all'accessibilità e alla geometria del processo, scegliere una configurazione iniziale a terra, sopraelevata, invertita o a traliccio.

Ambiente e protezione

Identificare polvere, schizzi, liquidi, temperatura e condizioni di pulizia che influenzano la scelta del contenitore e dei materiali.

Sito e interfacce

Fornire informazioni sulle condizioni di base, le utenze, lo spazio disponibile, le interfacce di sicurezza e i vincoli di realizzazione.

Struttura e protezione

La costruzione segue il carico e l'ambiente

EVST è in grado di configurare soluzioni strutturali saldate o fuse, adattando la protezione esterna alla cella di lavoro. La scelta finale dipende dalla massa mobile, dalla campata, dalle condizioni di processo e dalle esigenze di manutenzione.

Coperture protettive completamente chiuse
Protezione a soffietto
Copertura a piastra a scacchi
Copertura semichiusa in lamiera
Costruzione personalizzata in acciaio inossidabile 304
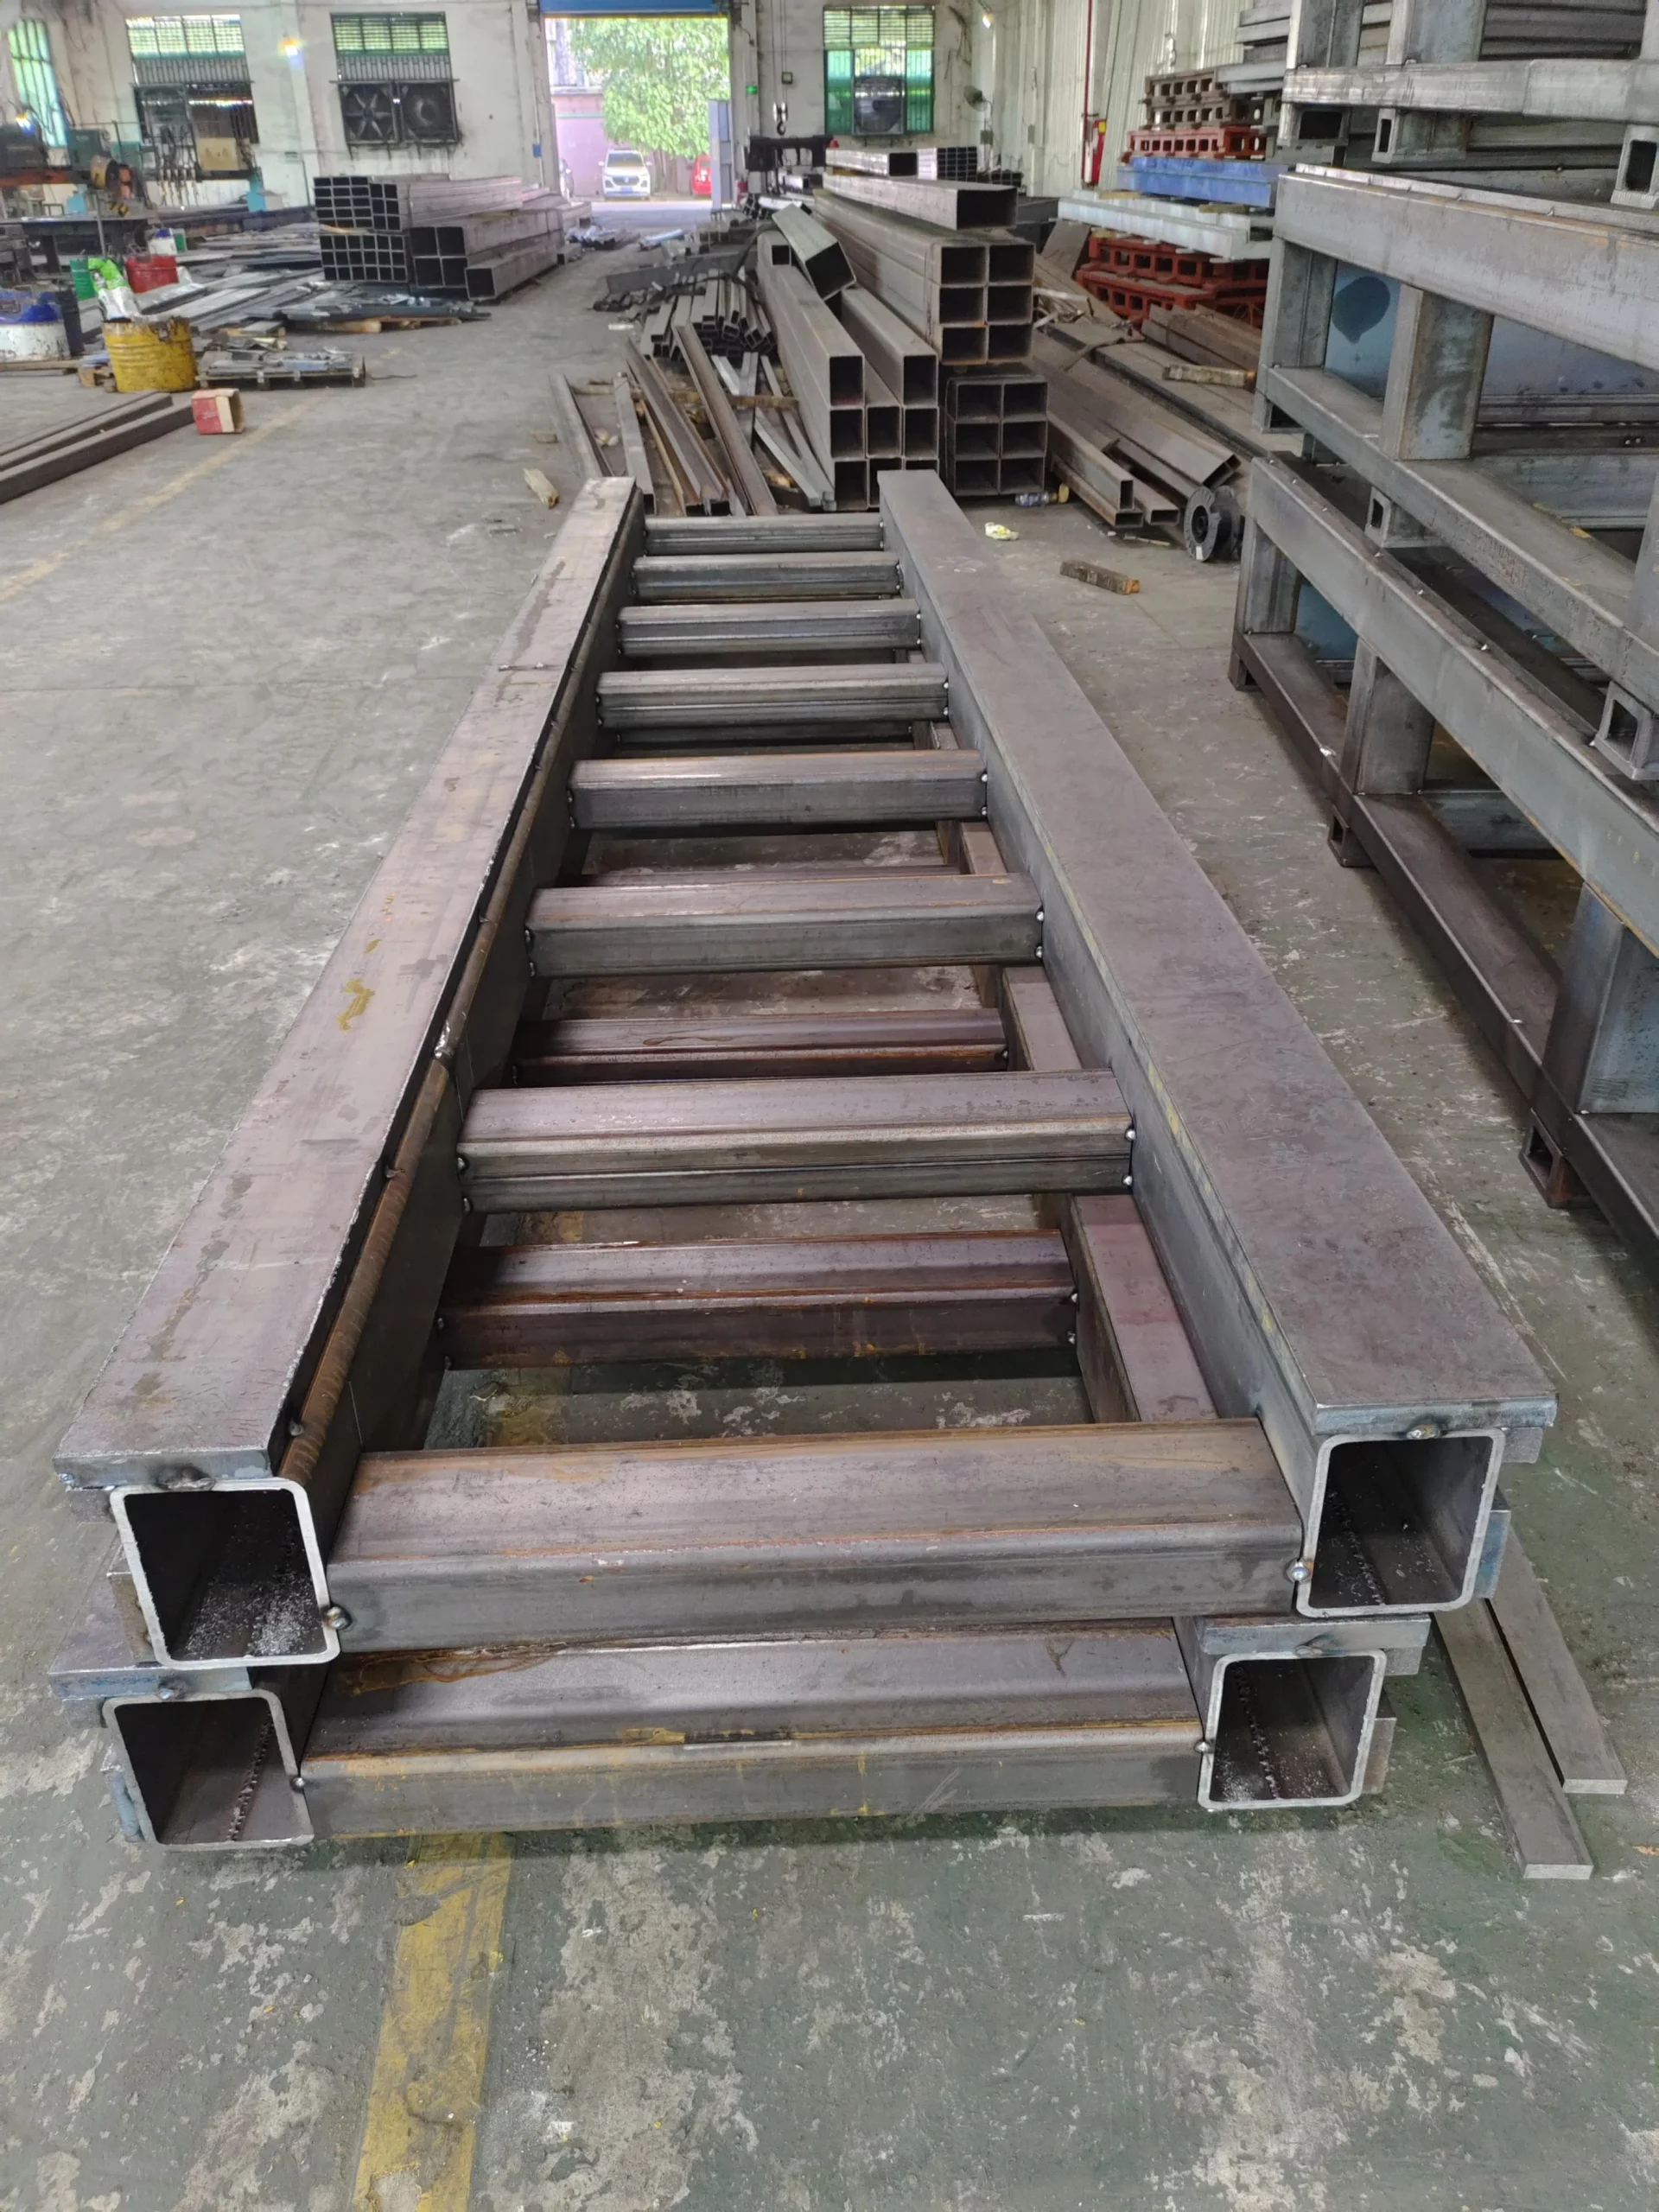
Telaio in acciaio saldato in fase di fabbricazione

Struttura saldata

Realizzato in base alla lunghezza, alle interfacce e al caso di carico richiesti.

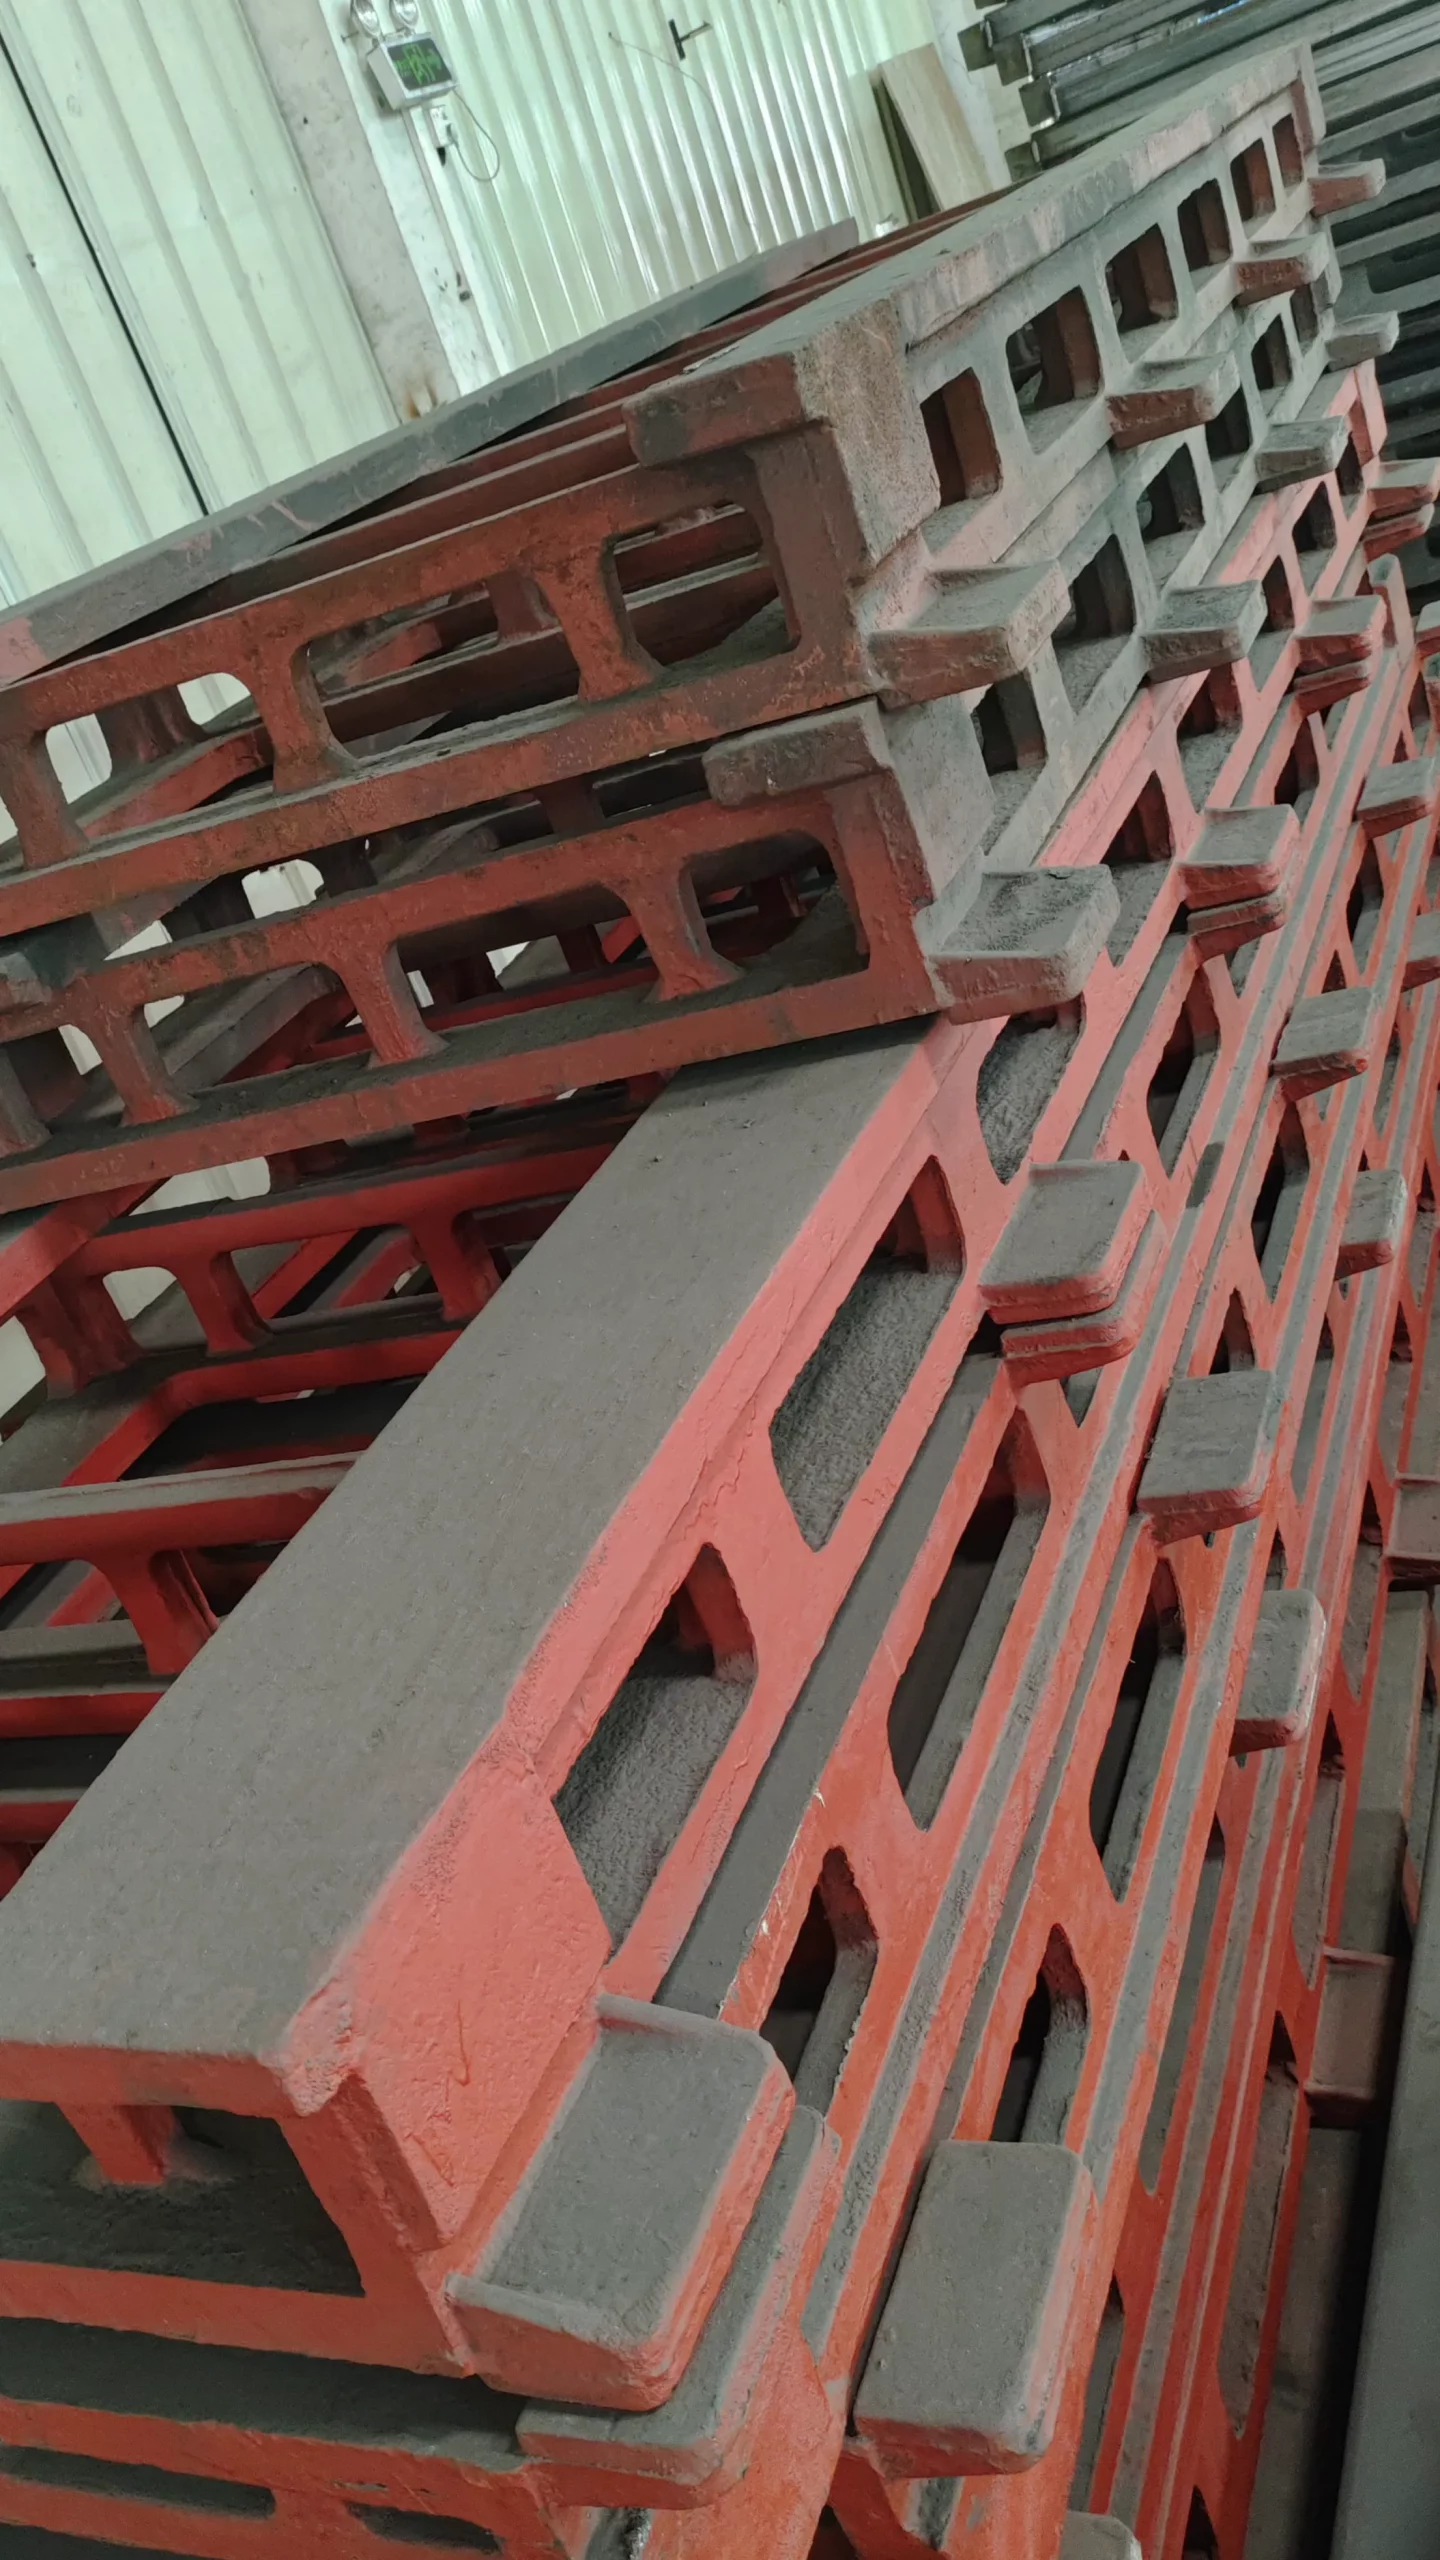
Componenti strutturali del binario fusi prima della lavorazione

Struttura fusa

Disponibile laddove la configurazione ingegneristica richieda componenti strutturali fusi.

Applicazioni

Spostare un robot su una porzione maggiore del processo

I binari per robot vengono utilizzati quando il processo è più lungo dell'area di lavoro della base fissa del robot o quando un robot deve gestire diverse postazioni di lavoro.

Asservimento macchina

Servire una fila di macchine utensili da un percorso lineare condiviso.

Saldatura

Raggiungere strutture lunghe, più punti di fissaggio o stazioni di saldatura separate.

Logistica

Trasferire i componenti tra le diverse posizioni di processo all'interno di una cella di produzione estesa.

pallettizzazione

Gestisci più posizioni di prelievo e posizionamento con un'unica base robotica mobile.

Spruzzare

Muoviti lungo superfici alte o estese all'interno di un'area di processo chiusa.

Gestione della linea di asciugatura delle batterie

Spostamento tra le aree di stoccaggio o di lavorazione in una linea di produzione di batterie.

Un solo binario, più macchine

Coordinare un robot con diverse macchine laddove la pianificazione del ciclo lo consenta.

Lavorazione di componenti di grandi dimensioni

Per accedere ad aree di lavoro più ampie, utilizzare configurazioni a terra, sopraelevate o a traliccio.

Progetto personalizzato per impieghi gravosi

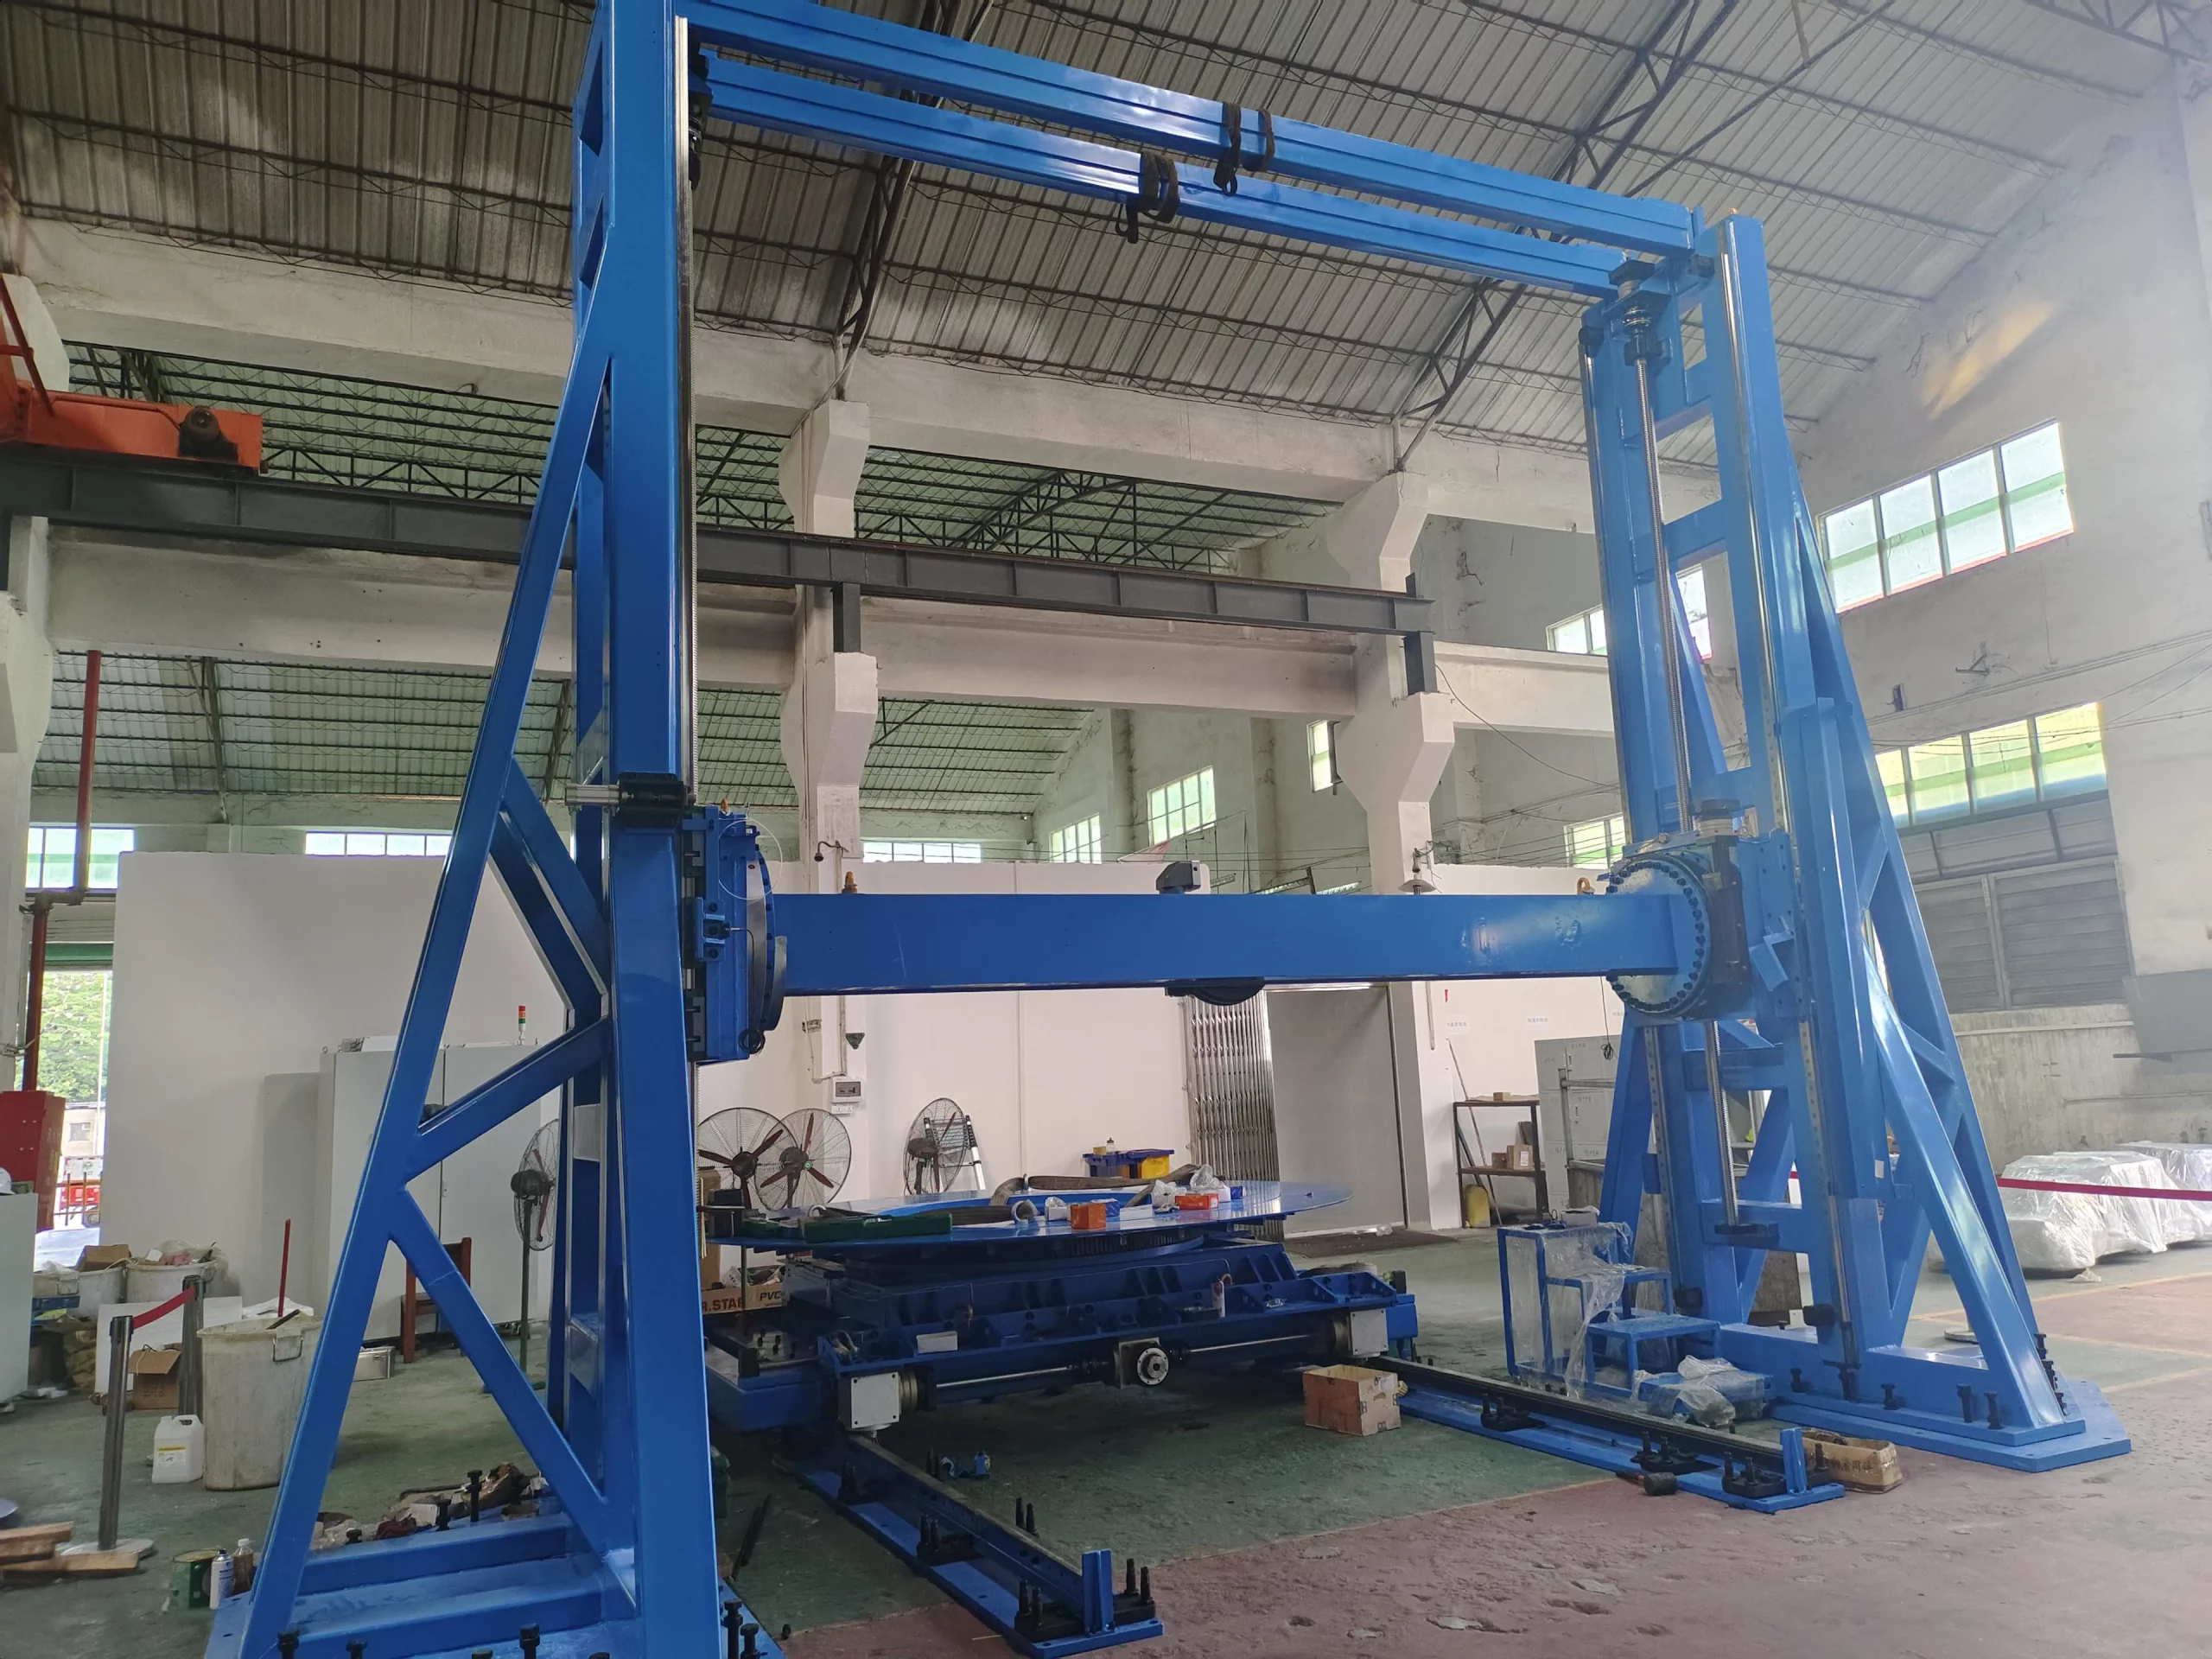
Sistema di movimentazione a portale personalizzato per carichi fino a 10 tonnellate.

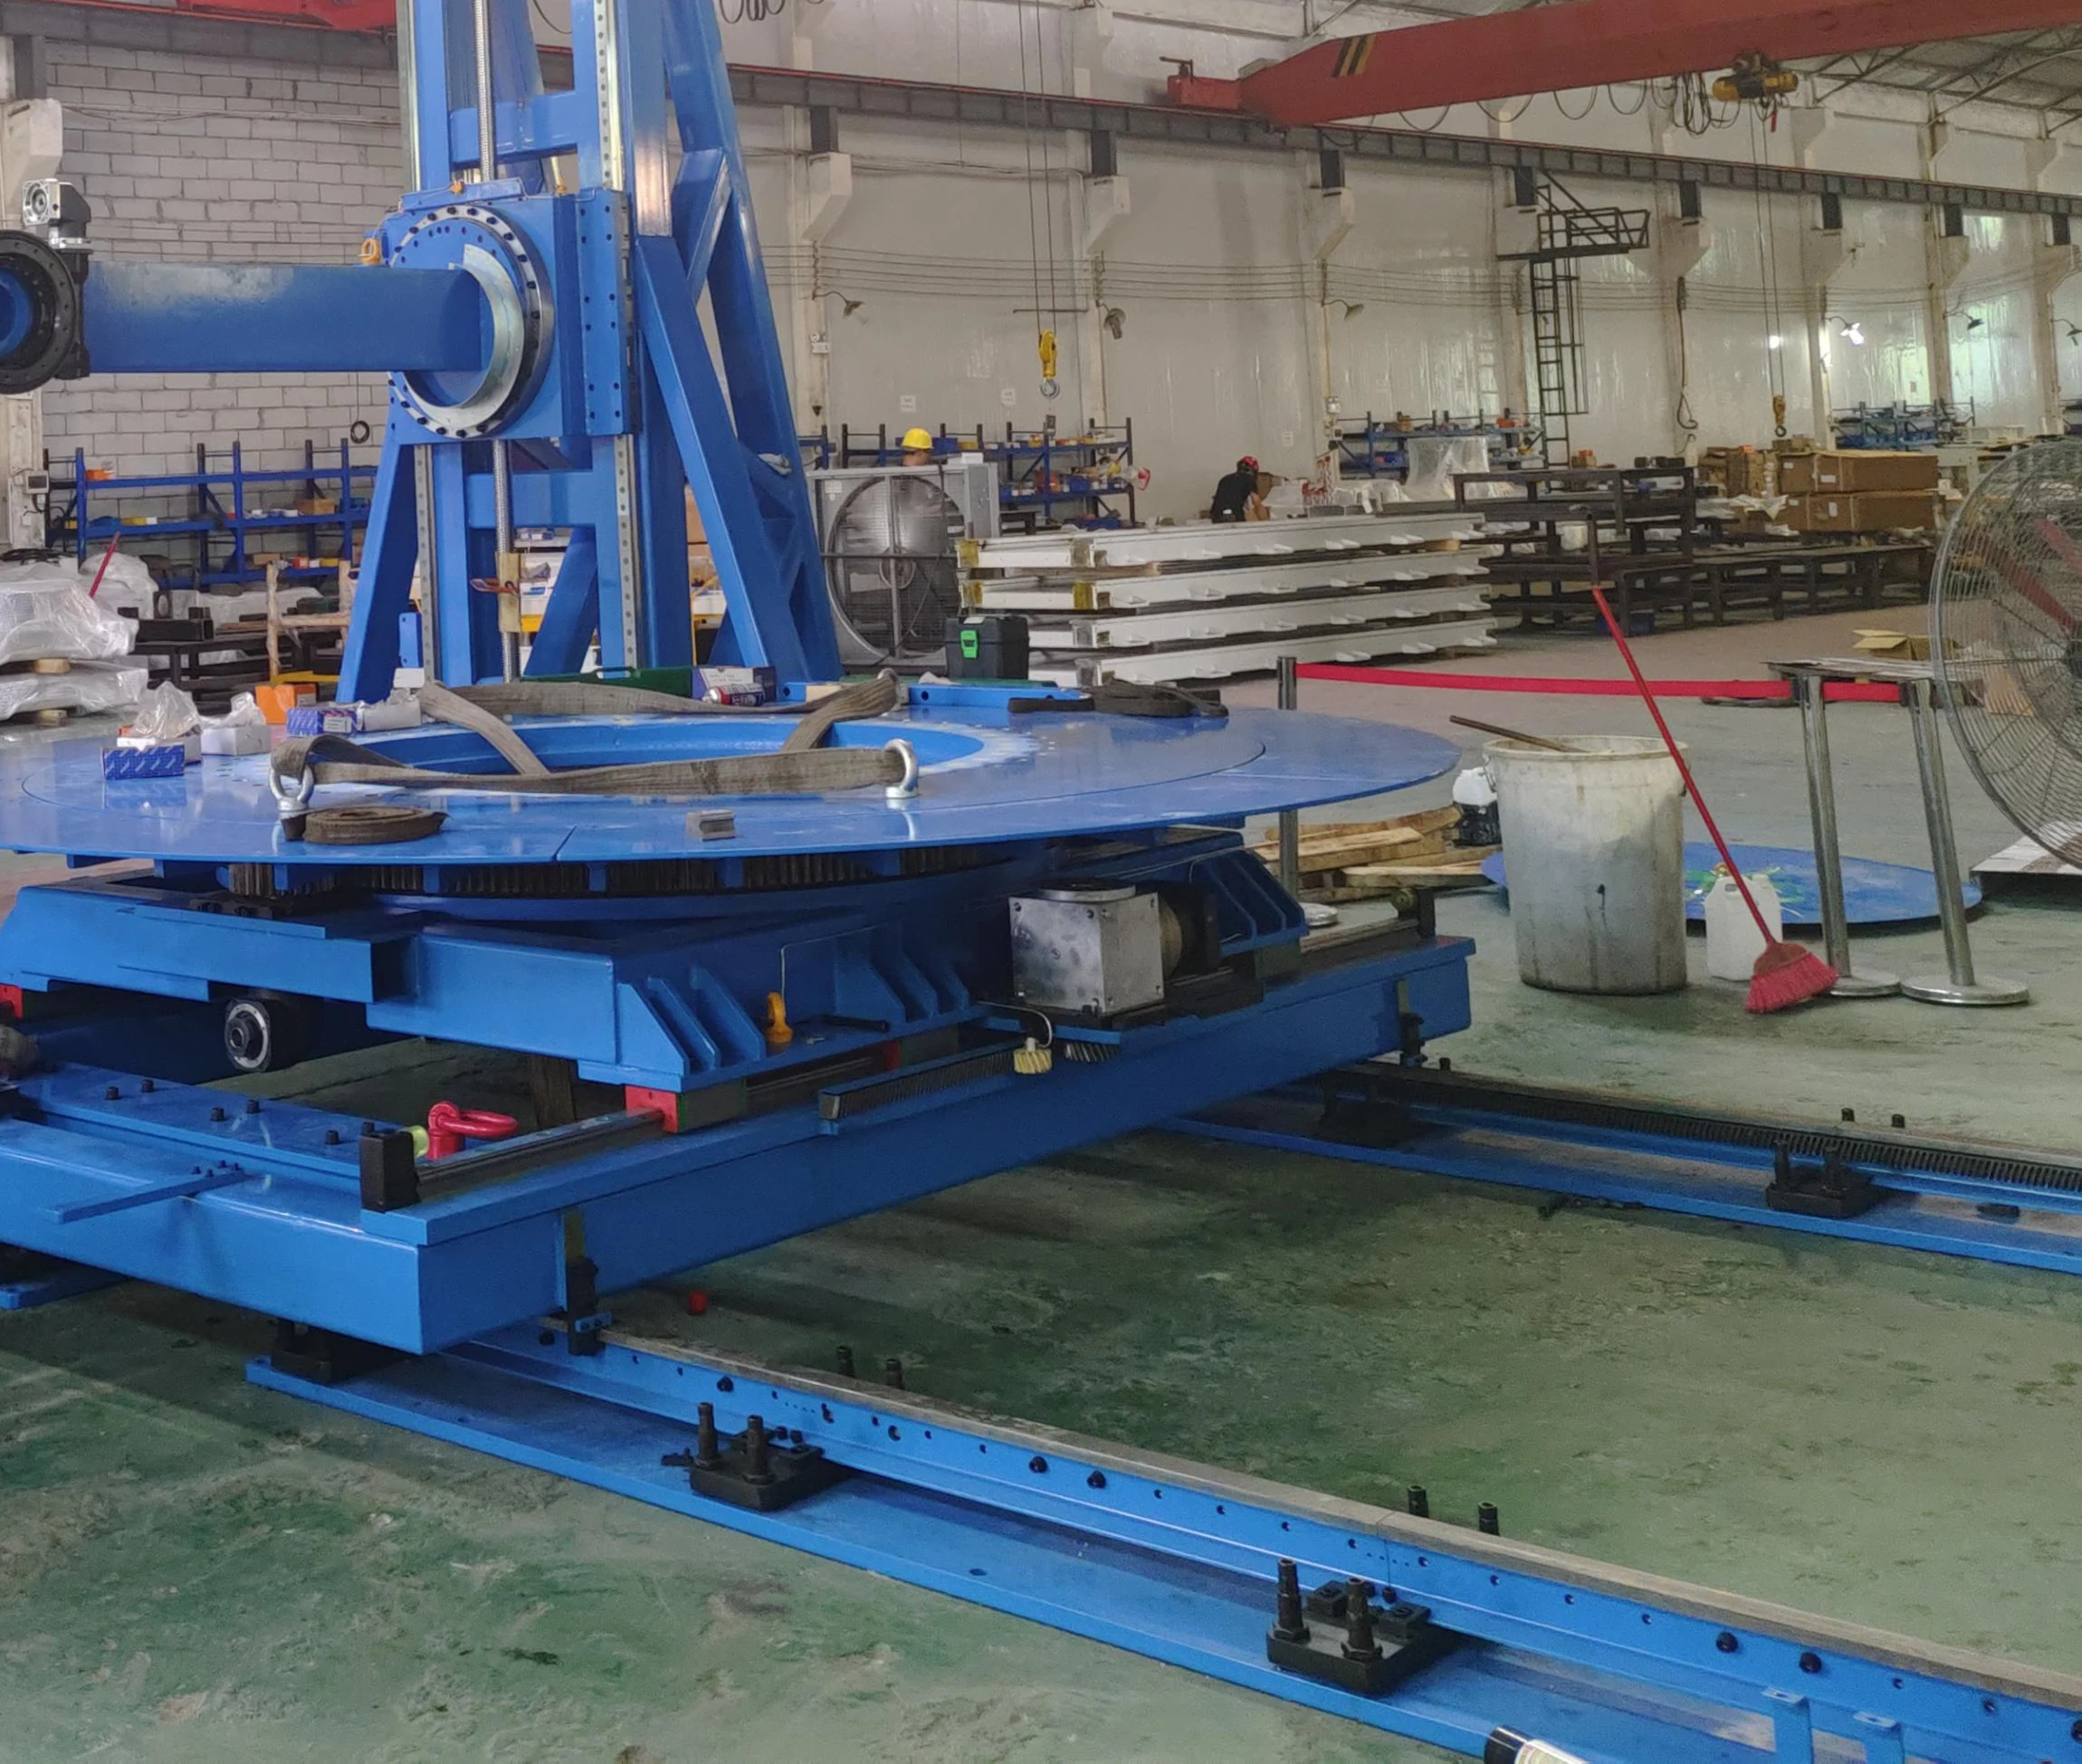
EVST ha realizzato una rotaia a portale personalizzata per un'applicazione di movimentazione da 10 tonnellate. Questo è un esempio di progetto, non una specifica di prodotto standard né una garanzia che la stessa configurazione sia adatta ad altre applicazioni.

Progettato a partire dal caso di carico del progetto e dall'area di lavoro
Struttura, assi e interfacce definiti dopo la revisione tecnica
Capacità finale e parametri di movimento confermati per progetto
Sistema di movimentazione a portale blu personalizzato per carichi pesanti in un'officina di produzione
Attrezzature a portale personalizzate e moduli di binari in un'officina di produzione

Perché EVST

Configurazione, fabbricazione e verifiche in un unico flusso di lavoro

Ingegneria orientata alle applicazioni, supportata da oltre 15 anni di esperienza del team nei sistemi di binari.

I dati relativi al robot, al carico e alla disposizione vengono tradotti in requisiti di dimensionamento dell'azionamento, configurazione strutturale e integrazione prima del rilascio del progetto finale.

Ispezioni multiple in corso di processo

I controlli effettuati nelle fasi chiave della produzione riguardano la posizione dei fori, la planarità e le condizioni di funzionamento a vuoto, in modo da poter identificare eventuali problemi prima della consegna.

Capacità di lavorazione per interfacce critiche

Diverse risorse di lavorazione supportano il controllo dimensionale per i fori di montaggio, le superfici di posizionamento e le interfacce dei moduli di binario.

Ricottura di distensione

I componenti strutturali vengono sottoposti a ricottura per ridurre le tensioni residue e garantire la stabilità dimensionale a lungo termine.

Domande frequenti

Nozioni di base sulla pianificazione del percorso del robot

Che cos'è una pista per robot?

Una rotaia robotica è un asse lineare motorizzato che sposta la base del robot tra le posizioni di lavoro. Estende il raggio d'azione del robot e consente a un singolo robot di gestire un percorso di processo più lungo o più stazioni.

Come faccio a scegliere tra una configurazione a terra, a cielo aperto e a traliccio?

Si parte dalla geometria del processo e dai vincoli del sito. I binari a terra sono accessibili e diretti; i binari aerei preservano l'accesso al piano o supportano orientamenti in quota; i sistemi a traliccio coprono aree di lavoro più ampie e specifiche per l'applicazione. EVST conferma la struttura dopo aver esaminato il layout della cella.

Il carico nominale del carrello è uguale al carico utile del polso del robot?

No. Il carico nominale del carrello si riferisce alla piattaforma mobile e include il corpo del robot. Il carico utile del polso è il carico movimentato sulla flangia del robot. Fornire entrambi i valori, oltre a quelli relativi a eventuali rialzi o attrezzature montate sul carrello.

In che modo la lunghezza totale del percorso si relaziona al tempo di percorrenza effettivo?

La corsa effettiva è inferiore alla lunghezza totale del binario perché la base del robot e gli spazi di ingombro necessari alle estremità occupano parte della lunghezza. La corsa finale viene confermata in base alla disposizione della cella.

È possibile personalizzare la lunghezza del tracciato?

Sì. Il progetto di riferimento utilizza moduli da 3, 4, 5 e 6 metri, mentre il tracciato complessivo e la corsa effettiva sono configurati per il progetto. Configurazioni più lunghe o diverse richiedono una valutazione ingegneristica della struttura, dei giunti e del sito.

Quali opzioni di protezione si possono prendere in considerazione?

Tra le opzioni disponibili figurano coperture protettive completamente chiuse, soffietti, coperture in lamiera bugnata e coperture semichiuse in lamiera. Per i progetti applicabili, è possibile valutare anche la realizzazione su misura in acciaio inossidabile 304.

Quali informazioni sul sito sono necessarie?

Condividi l'ingombro disponibile, le informazioni sulle fondamenta, le utenze, la posizione di macchinari e attrezzature, le restrizioni di accesso e le eventuali interfacce di sicurezza o di controllo necessarie. Foto e uno schema della cella sono utili per una prima valutazione.

Cosa devo inviare per una revisione iniziale della configurazione?

Inviare marca e modello del robot, massa installata, carico utile al polso, corsa richiesta, applicazione, velocità e ripetibilità target, ciclo di lavoro, ambiente, configurazione preferita e disegni del sito disponibili.

Inizia con il requisito

Prepara gli input per il percorso del robot

Invia il modello del robot, la massa installata, la corsa richiesta, l'applicazione, il ciclo di lavoro, l'ambiente e, se disponibile, uno schema della cella. EVST può fornire una raccomandazione di configurazione iniziale e un feedback sul layout.

Invia le tue richieste
Logo EVST
Centro preferenze sulla privacy

Questo sito Web utilizza i cookie per consentirci di offrire la migliore esperienza utente possibile. Le informazioni sui cookie sono memorizzate nel tuo browser ed eseguono funzioni come riconoscerti quando ritorni sul nostro sito web e aiutando il nostro team a capire quali sezioni del sito web trovi più interessanti e utili.