
Robot industriali CHAIFU: modelli e guida alla selezione
Confronta i robot CHAIFU nelle categorie SCARA, a sei assi, di pallettizzazione, stampaggio, saldatura e altre applicazioni industriali. Seleziona prima la categoria di applicazione, quindi filtra assi, carico utile, sbraccio, montaggio e protezione per la cella di lavoro desiderata.
Come selezionare una categoria di robot CHAIFU
Utilizzate l'attività di produzione per scegliere la categoria di robot prima di confrontare le singole specifiche. Assi, carico utile e sbraccio costituiscono la prima lista ristretta, mentre montaggio, protezione, apparecchiature di processo e requisiti di ciclo determinano se un modello è adatto alla cella.
Confronta i modelli di robot CHAIFU per categoria
Filtra per modello, categoria, assi, carico utile e portata. Confronta i candidati all'interno della stessa classe di applicazione, quindi verifica i requisiti di installazione, protezione, attrezzatura e ciclo per l'attività di produzione reale.
| Immagine prodotto | Modello | Categoria | Assi | Carico utile | Raggiungere | Ripetibilità | Massa corporea | Marchio | Installazione | Gamma congiunta / velocità massima | Carico ammissibile del polso | Ambiente | Base / altezza / potenza | Azione successiva |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
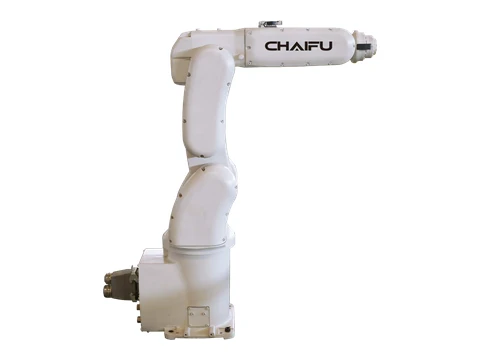 | SF7-K759 | Robot da scrivania PRENTIC | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | Pavimento | J1 ±171° a 305°/s;J2 +65°/-141° a 280°/s;J3 +170°/-66° a 300°/s;J4 ±180° a 300°/s;J5 ±119° a 406°/s;J6 ±360° a 600°/s | Momento — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inerzia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 210*235 mm;Altezza del corpo 880 mm;Potenza nominale 1.5 kVA | Richiedi questo modello |
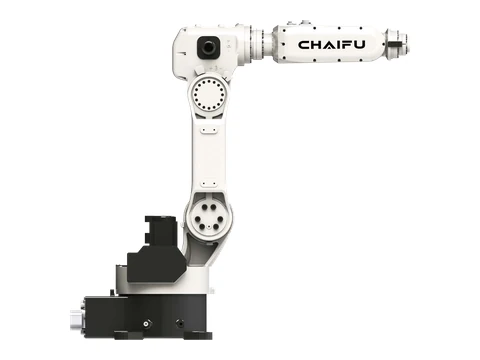 | SF8-K950 | Robot da scrivania PRENTIC | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | Qualsiasi orientamento | J1 ±165° a 230°/s;J2 +90°/-160° a 230°/s;J3 +148°/-89° a 200°/s;J4 ±180° a 240°/s;J5 ±119° a 400°/s;J6 ±360° a 600°/s | Momento — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inerzia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 280*362 mm;Altezza del corpo 911.5 mm;Potenza nominale 1.5 kVA | Richiedi questo modello |
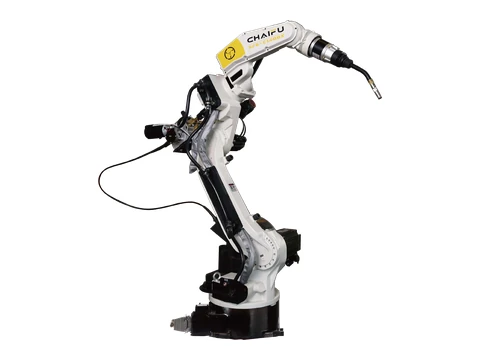 | ARC6-140-6 | Robot di saldatura ad arco | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | Qualsiasi orientamento | J1 ±170° a 240°/s;J2 +90°/-155° a 240°/s;J3 +169°/-86° a 260°/s;J4 ±155° a 400°/s;J5 +134°/-137° a 400°/s;J6 ±220° a 700°/s | Momento — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inerzia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 355*355 mm;Altezza del corpo 1375 mm;Potenza nominale 3 kVA | Richiedi questo modello |
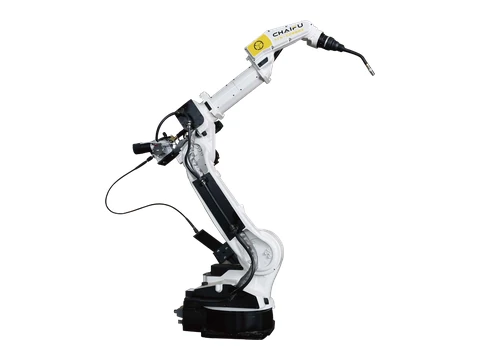 | ARC6-208-6 | Robot di saldatura ad arco | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | Qualsiasi orientamento | J1 ±170° a 190°/s;J2 +100°/-157° a 190°/s;J3 +90°/-80° a 190°/s;J4 ±155° a 400°/s;J5 +134°/-137° a 400°/s;J6 ±220° a 700°/s | Momento — J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Inerzia — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 396*396 mm;Altezza del corpo 1640 mm;Potenza nominale 3.8 kVA | Richiedi questo modello |
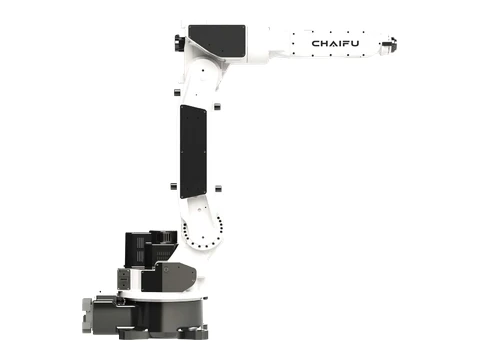 | ARC10-145-6 | Robot di saldatura ad arco | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | Qualsiasi orientamento | J1 ±170° a 240°/s;J2 +90°/-155° a 240°/s;J3 +98°/-82° a 200°/s;J4 ±170° a 200°/s;J5 ±119° a 360°/s;J6 ±220° a 600°/s | Momento — J4 20.5 N·m;J5 10 N·m |Inerzia — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 355*355 mm;Altezza del corpo 1269 mm;Potenza nominale 3.8 kVA | Richiedi questo modello |
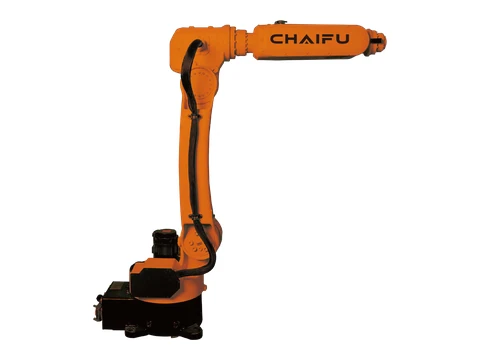 | SF6-C1200 | Robot LOTIC a basso carico utile | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | Qualsiasi orientamento | J1 ±165° a 230°/s;J2 +90°/-165° a 230°/s;J3 +150°/-90° a 200°/s;J4 ±180° a 240°/s;J5 ±120° a 400°/s;J6 ±360° a 600°/s | Momento — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inerzia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 280*362 mm;Altezza del corpo 1096 mm;Potenza nominale 1.5 kVA | Richiedi questo modello |
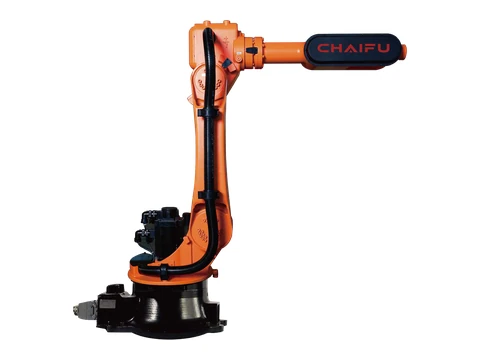 | SF10-C1650 | Robot LOTIC a basso carico utile | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | Qualsiasi orientamento | J1 ±165° a 150°/s;J2 +75°/-125° a 160°/s;J3 +145°/-75° a 148°/s;J4 ±178° a 300°/s;J5 ±125° a 300°/s;J6 ±720° a 500°/s | Momento — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inerzia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 384*384 mm;Altezza del corpo 1407 mm;Potenza nominale 2.5 kVA | Richiedi questo modello |
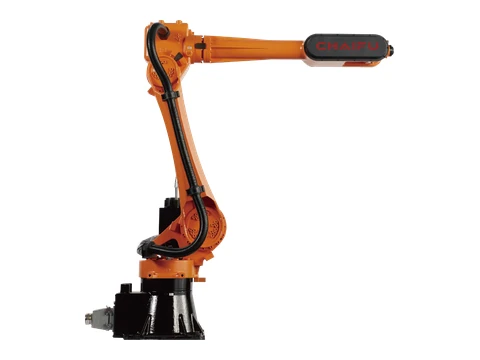 | SF10-K2032 | Robot LOTIC a basso carico utile | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | Qualsiasi orientamento | J1 ±175° a 135°/s;J2 +68°/-150° a 135°/s;J3 +150°/-75° a 135°/s;J4 ±178° a 300°/s;J5 +135/-125° a 300°/s;J6 ±720° a 500°/s | Momento — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inerzia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 370*370 mm;Altezza del corpo 1560 mm;Potenza nominale 3.25 kVA | Richiedi questo modello |
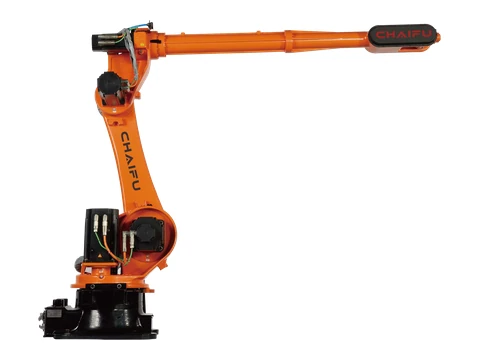 | SF10-K3100 | Robot LOTIC a basso carico utile | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | Qualsiasi orientamento | J1 ±172° a 125°/s;J2 +72°/-140° a 125°/s;J3 +150°/-80° a 140°/s;J4 ±360° a 200°/s;J5 ±125° a 210°/s;J6 ±360° a 290°/s | Momento — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inerzia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 573*629 mm;Altezza del corpo 1899 mm;Potenza nominale 4.5 kVA | Richiedi questo modello |
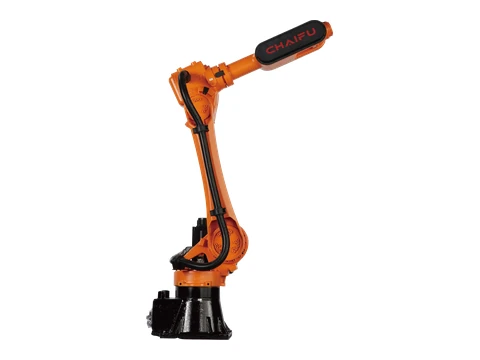 | SF20-K1735 | Robot MIMETIC per carichi medi | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | Qualsiasi orientamento | J1 ±175° a 135°/s;J2 +68°/-150° a 135°/s;J3 +150°/-75° a 135°/s;J4 ±178° a 300°/s;J5 +135°/-125° a 300°/s;J6 ±720° a 500°/s | Momento — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inerzia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 370*370 mm;Altezza del corpo 1560 mm;Potenza nominale 3.25 kVA | Richiedi questo modello |
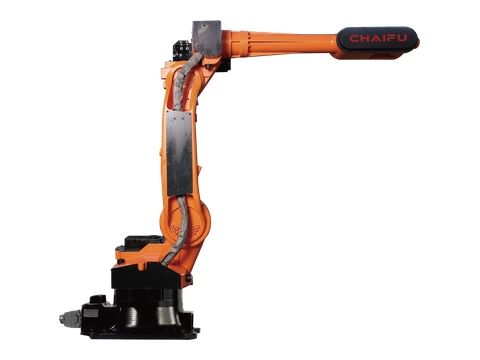 | SF20-C2150 | Robot MIMETIC per carichi medi | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | Qualsiasi orientamento | J1 ±170° a 140°/s;J2 +100°/-157° a 140°/s;J3 +95°/-80° a 140°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 250°/s | Momento — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inerzia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 396*396 mm;Altezza del corpo 1618.5 mm;Potenza nominale 3.8 kVA | Richiedi questo modello |
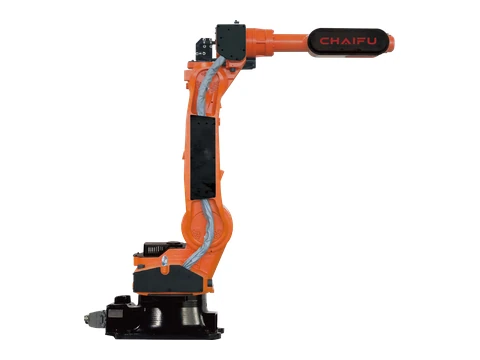 | ARC25-183-6 | Robot MIMETIC per carichi medi | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | Qualsiasi orientamento | J1 ±170° a 170°/s;J2 +100°/-157° a 170°/s;J3 +98°/-76° a 170°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 230°/s | Momento — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inerzia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 396*396 mm;Altezza del corpo 1602.5 mm;Potenza nominale 4 kVA | Richiedi questo modello |
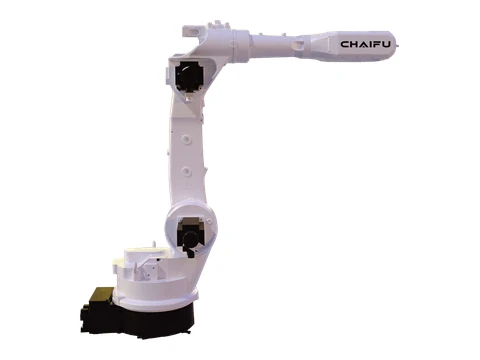 | SF25-C1887 | Robot MIMETIC per carichi medi | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±170° a 185°/s;J2 +100°/-157° a 185°/s;J3 +90°/-80° a 210°/s;J4 ±170° a 380°/s;J5 ±130° a 300°/s;J6 ±220° a 350°/s | / | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 396*396 mm;Altezza del corpo 1561 mm;Potenza nominale 3.8 kVA | Richiedi questo modello |
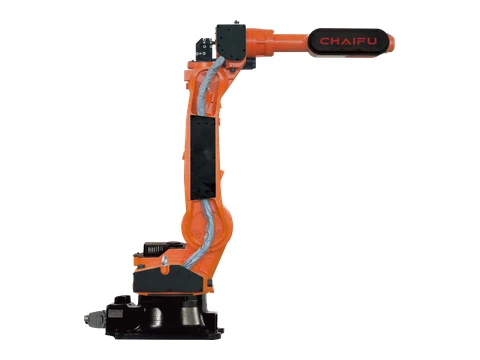 | SF30-C1850 | Robot MIMETIC per carichi medi | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | Qualsiasi orientamento | J1 ±170° a 170°/s;J2 +100°/-157° a 170°/s;J3 +98°/-76° a 170°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 230°/s | Momento — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inerzia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 396*396 mm;Altezza del corpo 1602.5 mm;Potenza nominale 3.8 kVA | Richiedi questo modello |
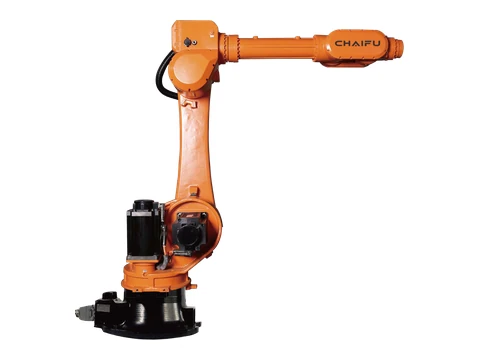 | SF50-C2185 | Robot MIMETIC per carichi medi | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | Qualsiasi orientamento | J1 ±172° a 109°/s;J2 +72°/-140° a 125°/s;J3 +172°/-78° a 140°/s;J4 ±360° a 200°/s;J5 +124°/-121° a 210°/s;J6 ±360° a 190°/s | Momento — J4 185 N·m;J5 185 N·m;J6 126 N·m |Inerzia — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 630*570 mm;Altezza del corpo 1820 mm;Potenza nominale 5 kVA | Richiedi questo modello |
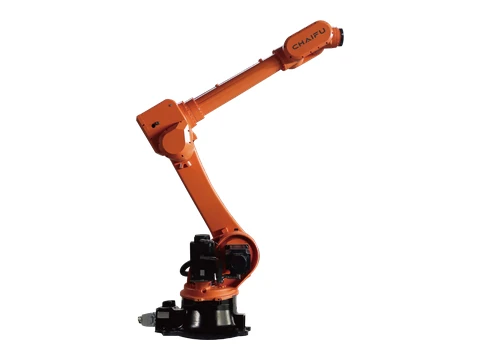 | SF80-C2600 | Robot MIMETIC per carichi medi | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | Qualsiasi orientamento | J1 ±172° a 160°/s;J2 +72°/-140° a 110°/s;J3 +160°/-78° a 120°/s;J4 ±360° a 162°/s;J5 +120°/-120° a 180°/s;J6 ±360° a 300°/s | Momento — J4 360 N·m;J5 360 N·m;J6 186 N·m |Inerzia — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 578x573 mm;Altezza del corpo 1898 mm;Potenza nominale 5.5 kV | Richiedi questo modello |
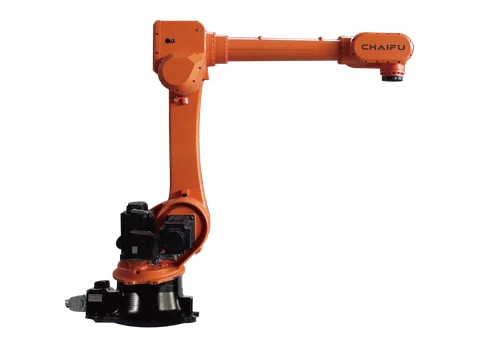 | SF120-C2269 | Robot MIMETIC per carichi medi | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | Qualsiasi orientamento | J1 ±172° a 160°/s;J2 +72°/-140° a 110°/s;J3 +160°/-78° a 120°/s;J4 ±360° a 162°/s;J5 +120°/-120° a 180°/s;J6 ±360° a 200°/s | Momento — J4 360 N·m;J5 360 N·m;J6 186 N·m |Inerzia — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 573*629 mm;Altezza del corpo 1939 mm;Potenza nominale 5.5 kV | Richiedi questo modello |
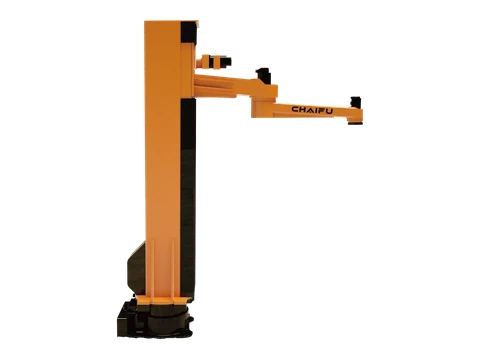 | CF120-C1900 PM | Robot MIMETIC per carichi medi | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Asse base IP65 / asse polso IP67 | Qualsiasi orientamento | J1 ±180° a 115°/s;J2 -140°/+150° a 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 750*520 mm;Altezza del corpo 3117.5 mm;Potenza nominale 5 kVA | Richiedi questo modello |
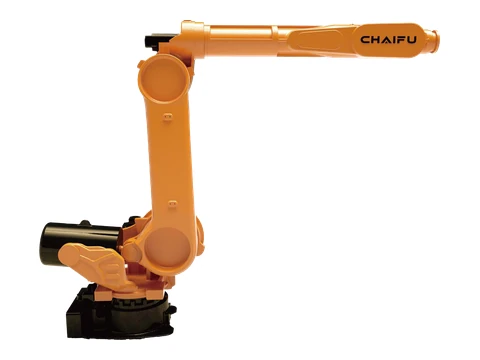 | SF125-C3100 | Robot MIMETIC per carichi medi | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Asse base IP65 / asse polso IP67 | Qualsiasi orientamento | J1 +50°/-75° a 110°/s;J2 +90°/-1095mm a 83°/s;J3 ±185° a 99°/s;J4 ±144° a 158°/s;J5 ±360° a 150°/s | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 750*520 mm;Altezza del corpo 2343.5 mm;Potenza nominale 8.4 kVA | Richiedi questo modello |
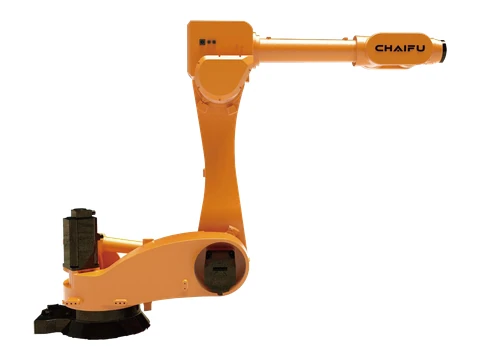 | SF125-C3100D | Robot MIMETIC per carichi medi | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Asse base IP65 / asse polso IP67 | Qualsiasi orientamento | J1 +170°/-40° a 110°/s;J2 +90°/-83° a 100°/s;J3 ±360° a 110°/s;J4 ±120° a 162°/s;J5 ±360° a 180°/s | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 660*726 mm;Altezza del corpo 1953.5 mm;Potenza nominale 8.4 kVA | Richiedi questo modello |
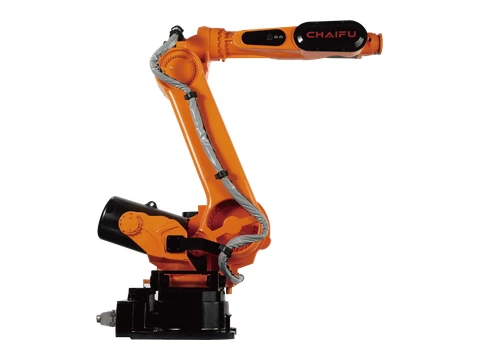 | SF210-K2650 | Robot ad alta capacità di carico BIOTIC | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | Pavimento | J1 ±180° a 110°/s;J2 +50°/-75° a 83°/s;J3 +90°/-70° a 99°/s;J4 ±185° a 158°/s;J5 ±120° a 206°/s;J6 ±360° a 300°/s | Momento — J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Inerzia — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 750*520 mm;Altezza del corpo 2257.5 mm;Potenza nominale 7.5 kV | Richiedi questo modello |
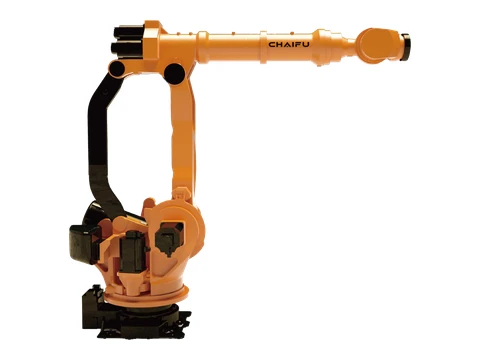 | SF300-C3100 | Robot ad alta capacità di carico BIOTIC | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 110°/s;J2 +45°/-80° a 106°/s;J3 +15.5°/-120° a 106°/s;J4 ±360° a 130°/s;J5 ±115° a 120°/s;J6 ±360° a 165°/s | Momento — J4 865 N·m |Inerzia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 710*700 mm;Altezza del corpo 2568 mm;Potenza nominale 8.5 kVA | Richiedi questo modello |
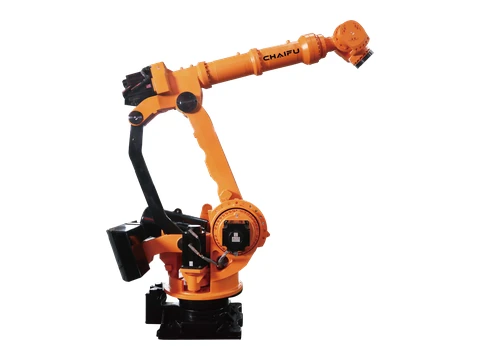 | SF500-C3100 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 100°/s;J2 +50°/-85° a 85°/s;J3 +25°/-120° a 85°/s;J4 ±360° a 80°/s;J5 ±115° a 80°/s;J6 ±360° a 160°/s | Momento — J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Inerzia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 910*739 mm;Altezza del corpo 2755.5 mm;Potenza nominale 8.5 kVA | Richiedi questo modello |
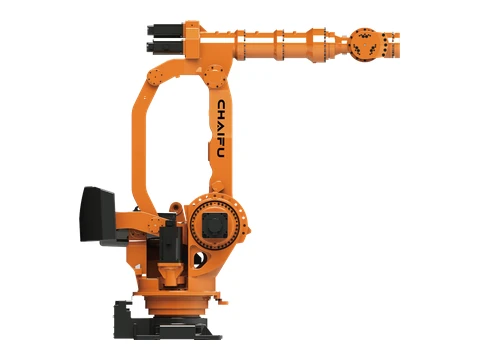 | SF800-C2850 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 93°/s;J2 +50°/-85° a 64°/s;J3 +25°/-120° a 65°/s;J4 ±360° a 100°/s;J5 ±115° a 88°/s;J6 ±360° a 133°/s | Momento — J4 865 N·m |Inerzia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 910*739 mm;Altezza del corpo 2695 mm;Potenza nominale 8.7 kVA | Richiedi questo modello |
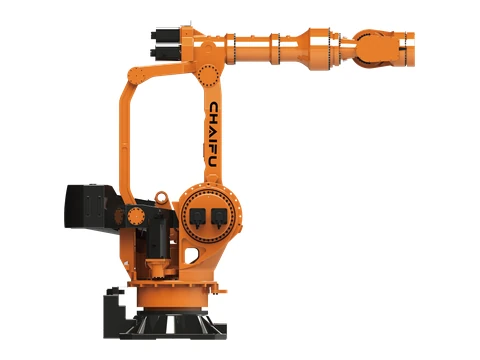 | SF1200-C3765 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 45°/s;J2 +50°/-90° a 30°/s;J3 +20°/-126° a 30°/s;J4 ±360° a 50°/s;J5 ±115° a 52°/s;J6 ±360° a 72°/s | Momento — J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Inerzia — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1180*1180 mm;Altezza del corpo 3548 mm;Potenza nominale 16 kVA | Richiedi questo modello |
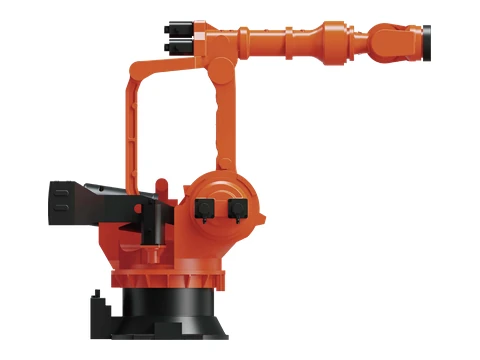 | SF1500-C3870 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 43°/s;J2 +50°/-85° a 25°/s;J3 -20°/-120° a 25°/s;J4 ±360° a 43°/s;J5 ±115° a 40°/s;J6 ±360° a 56°/s | Momento — J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Inerzia — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1280*1380 mm;Altezza del corpo 3483 mm;Potenza nominale 17 kVA | Richiedi questo modello |
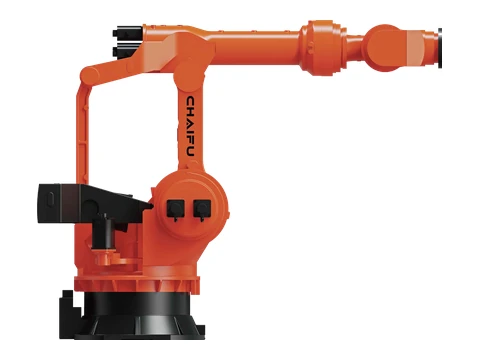 | SF1800-C4600 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 20°/s;J2 +50°/-85° a 12°/s;J3 +20°/-120° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° a 40°/s | Momento — J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Inerzia — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1670 mm;Altezza del corpo 3875 mm;Potenza nominale 22.5 kVA | Richiedi questo modello |
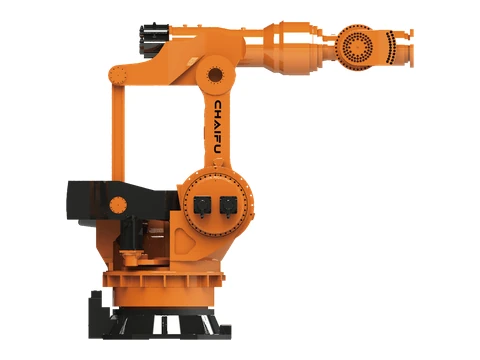 | SF2000-C4000 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 20°/s;J2 +50°/-85° a 12°/s;J3 -120°/+20° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° a 40°/s | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1670 mm;Altezza del corpo 3875 mm;Potenza nominale 18.2 kVA | Richiedi questo modello |
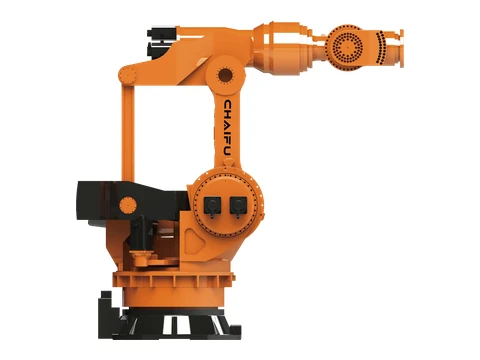 | SF2400-C3760 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 -113°/+22.5° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1670 mm;Altezza del corpo 3875 mm;Potenza nominale 20.5 kVA | Richiedi questo modello |
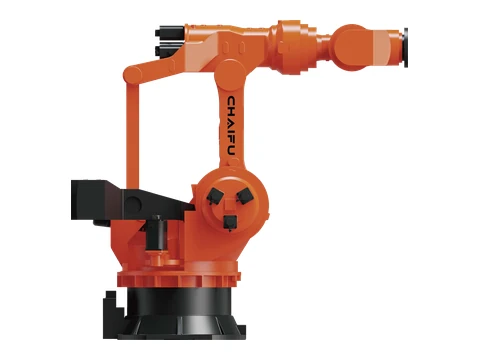 | SF3000-C3760 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 16°/s;J2 +53°/-80° a 12°/s;J3 +22.5°/-113° a 12°/s;J4 ±360° a 16°/s;J5 ±115° a 16°/s;J6 ±360° a 32°/s | Momento — J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Inerzia — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1670 mm;Altezza del corpo 3875 mm;Potenza nominale 23.5 kVA | Richiedi questo modello |
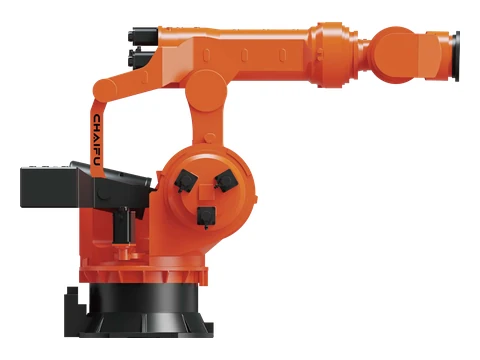 | SF4000-C4200 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inerzia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1670 mm;Altezza del corpo 3660 mm;Potenza nominale 23.5 kVA | Richiedi questo modello |
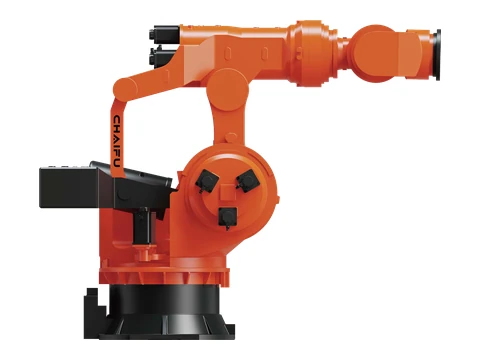 | SF5000-C3700 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inerzia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1670 mm;Altezza del corpo 3660 mm;Potenza nominale 23.5 kVA | Richiedi questo modello |
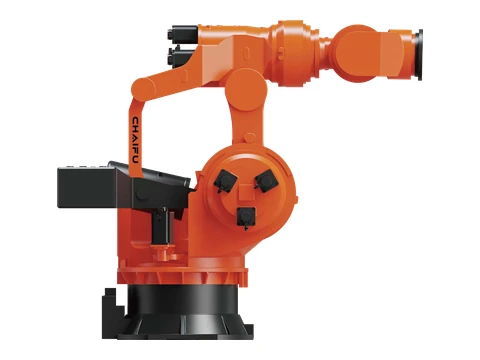 | SF6000-C3285 | Robot a sei assi per impieghi gravosi ALPHTIC | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inerzia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1670 mm;Altezza del corpo 3660 mm;Potenza nominale 23.5 kVA | Richiedi questo modello |
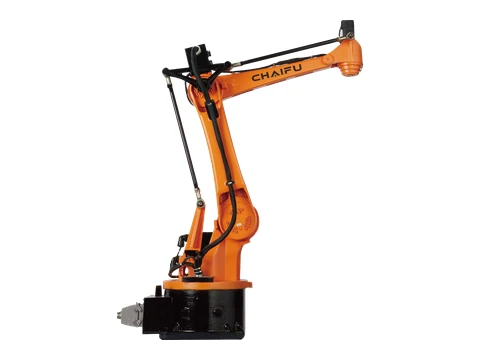 | SF15-C1538 PA | Robot di stampaggio PRESS | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | Qualsiasi orientamento | J1 ±165° a 150°/s;J2 +40°/-82° a 150°/s;J3 +78°/-75° a 160°/s;J4 ±360° a 300°/s;J5 -100°SJ2+J3<+30° @ / | Momento — J4 196 N·m |Inerzia — J4 0.52 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 384*384 mm;Altezza del corpo 1421 mm;Potenza nominale 2.5 kVA | Richiedi questo modello |
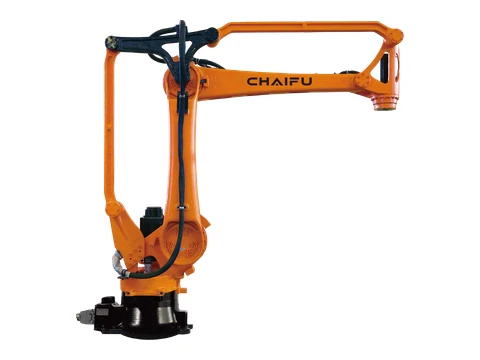 | SF25-C1760 PA | Robot di stampaggio PRESS | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | Qualsiasi orientamento | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +80°/-75° a 135°/s;J4 ±360° a 175°/s;J5 -110°SJ2+J3<+40° @ / | Momento — J4 882 N·m |Inerzia — J4 0.62 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 370*370 mm;Altezza del corpo 1458 mm;Potenza nominale 3 kVA | Richiedi questo modello |
| SF25-C1900 PA | Robot di stampaggio PRESS | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Qualsiasi orientamento | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +50°/-75° a 135°/s;J4 ±360° a 175°/s | Momento — J4 882 N·m |Inerzia — J4 0.62 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 370*370 mm;Altezza del corpo 1495 mm;Potenza nominale 3 kVA | Richiedi questo modello |
| SF40-C1900 PA | Robot di stampaggio PRESS | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Qualsiasi orientamento | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +50°/-75° a 135°/s;J4 ±360° a 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 370*370 mm;Altezza del corpo 1495 mm;Potenza nominale 3 kVA | Richiedi questo modello |
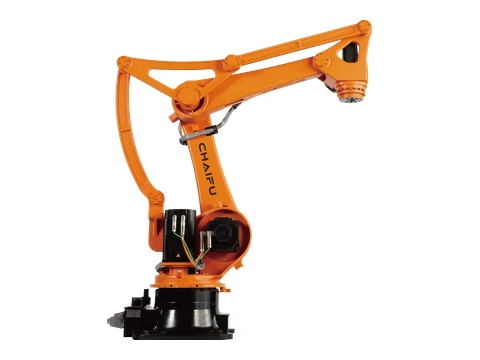 | SF50-C2220 PA | Robot di pallettizzazione PA | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | Pavimento | J1 ±178° a 125°/s;J2 +50°/-95° a 125°/s;J3 +85°/-72° a 140°/s;J4 ±360° a 200°/s | Momento — J4 1666 N·m |Inerzia — J4 9.6 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 573x573 mm;Altezza del corpo 1791 mm;Potenza nominale 4 kVA | Richiedi questo modello |
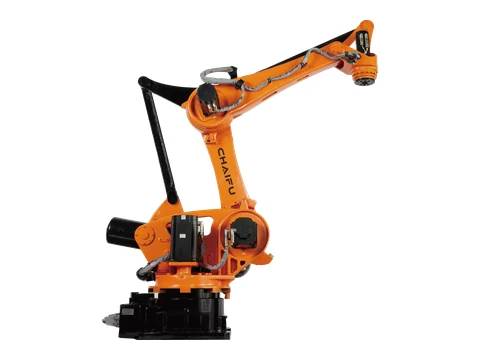 | SF130-C2700 PA | Robot di pallettizzazione PA | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | Pavimento | J1 +/-180° a 178°/s;J2 +45°/-90° a 112°/s;J3 +85°/-55° a 105°/s;J4 +/-360° a 340°/s;J5 -105°SJ2+J3<+25° @ / | Momento — J4 1764 N·m |Inerzia — J4 36 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 620*620 mm;Altezza del corpo 2050 mm;Potenza nominale 5.5 kVA | Richiedi questo modello |
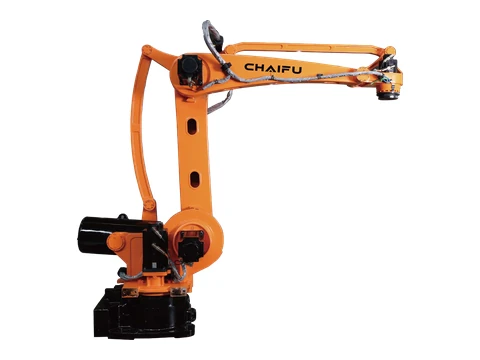 | SF180-C3200 PA | Robot di pallettizzazione PA | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | Pavimento | J1 +/-180° a 105°/s;J2 -90°/+45° a 105°/s;J3 -75°/+110° a 105°/s;J4 ±360° a 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Momento — J4 1764 N·m |Inerzia — J4 36 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 750*520 mm;Altezza del corpo 2401 mm;Potenza nominale 6 kVA | Richiedi questo modello |
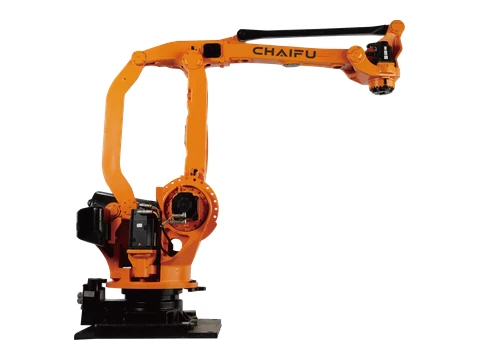 | SF210-K3200 PA | Robot di pallettizzazione PA | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | Pavimento | J1 ±180° a 120°/s;J2 +44°/-80° a 140°/s;J3 +15.5°/-115° a 140°/s;J4 ±360° a 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Momento — J4 1666 N·m |Inerzia — J4 80 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 710*700 mm;Altezza del corpo 2463 mm;Potenza nominale 6.5 kVA | Richiedi questo modello |
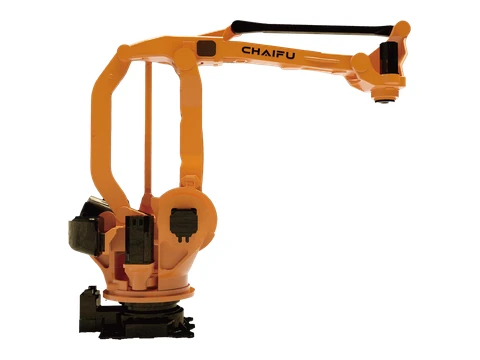 | SF300-C3200 PA | Robot di pallettizzazione PA | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 +44°/-80 a 90°/s;J2 +15,59°/-115° a 100°/s;J3 ±360° a 100°/s;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 710*700 mm;Altezza del corpo 2463 mm;Potenza nominale 8.2 kVA | Richiedi questo modello |
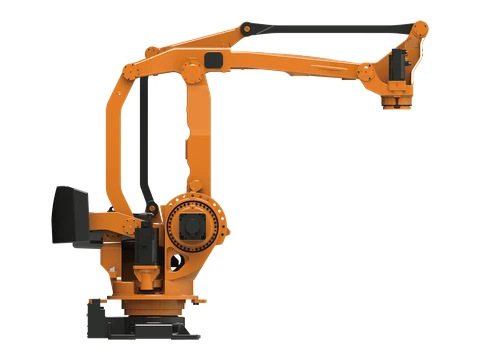 | SF500-C3200 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 90°/s;J2 +53°/-85° a 90°/s;J3 +15.5°/-113° a 90°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 910*739 mm;Altezza del corpo 2629 mm;Capacità di potenza SkVA | Richiedi questo modello |
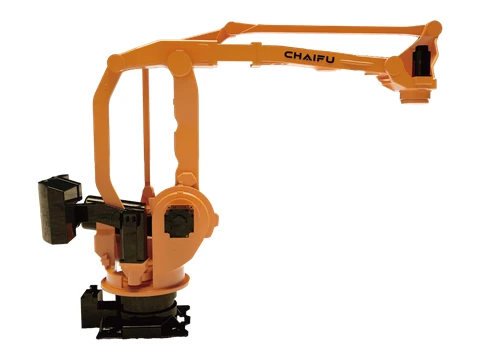 | SF600-C3500 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 60°/s;J2 +53°/-85° a 60°/s;J3 +15.5°/-113° a 60°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 910*739 mm;Altezza del corpo 2629 mm;Capacità di potenza SkVA | Richiedi questo modello |
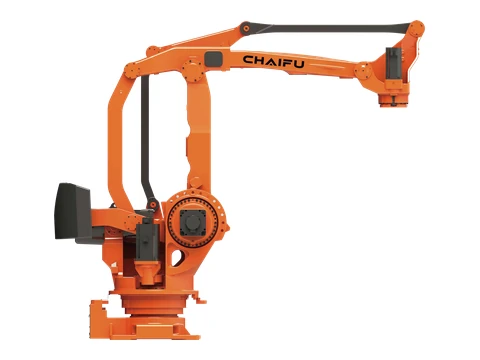 | SF800-C3200 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 60°/s;J2 +53°/-85° a 60°/s;J3 +15.5°/-113° a 60°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 910*739 mm;Altezza del corpo 2629 mm;Capacità di potenza SkVA | Richiedi questo modello |
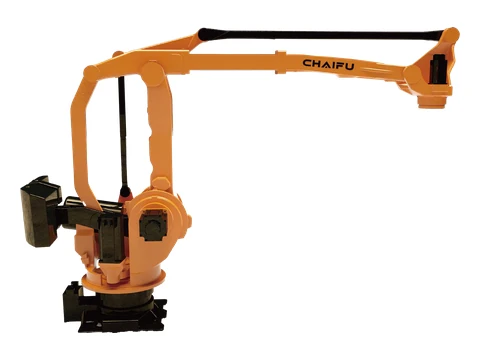 | SF800-C4000 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 +53°/-85 a 58°/s;J2 +15.5°/-113 a 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 910*739 mm;Altezza del corpo 2621 mm;Capacità di potenza SkVA | Richiedi questo modello |
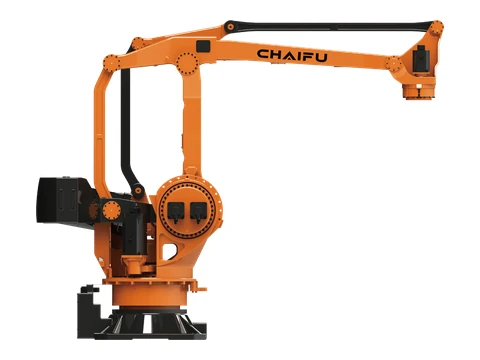 | SF1200-C4360 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Asse base IP65 / asse polso IP67 | Qualsiasi orientamento | J1 ±180° a 56°/s;J2 +50°/-90° a 58°/s;J3 +20°/-115° a 60°/s;J4 ±360° a 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1180*1180 mm;Altezza del corpo 3387 mm;Potenza nominale 14.5 kVA | Richiedi questo modello |
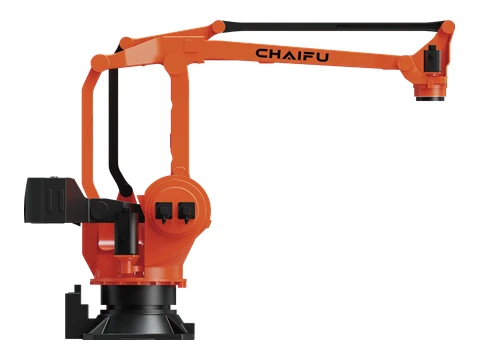 | SF1200-C4600 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 50°/s;J2 +50°/-90° a 52°/s;J3 +23°/-115° a 58°/s;J4 ±360° a 115°/s;J5 -70°SJ3-J2S+70° @ / | Momento — J4 8820 N·m |Inerzia — J4 2608 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1180*1180 mm;Altezza del corpo 3386 mm;Potenza nominale 14.5 kVA | Richiedi questo modello |
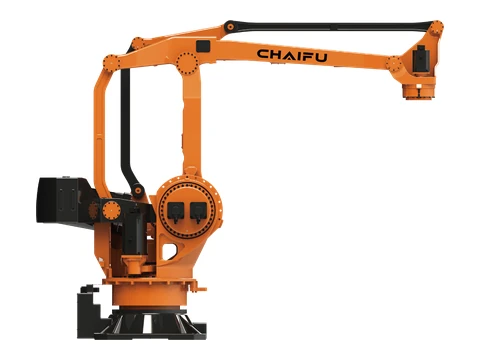 | SF1600-C4000 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 45°/s;J2 +50°/-90° a 30°/s;J3 +20°/-115° a 30°/s;J4 ±360° a 70°/s | Momento — J4 8550 N·m |Inerzia — J4 5340 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1180*1180 mm;Altezza del corpo 3386 mm;Potenza nominale 15 kVA | Richiedi questo modello |
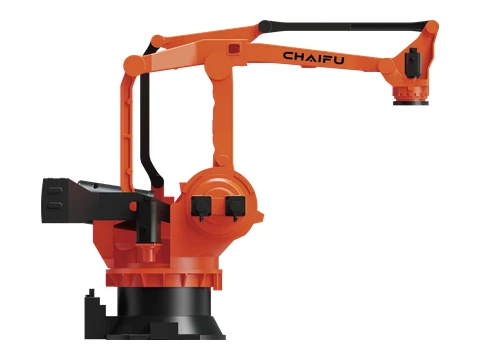 | SF2000-C4090 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 43°/s;J2 +50°/-82° a 25°/s;J3 +20°/-115° a 25°/s;J4 ±360° a 60°/s;J5 -72°S)3-J2S+72° @ / | Momento — J4 12740 N·m |Inerzia — J4 3260 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1280*1380 mm;Altezza del corpo 3418 mm;Potenza nominale 15.5 kVA | Richiedi questo modello |
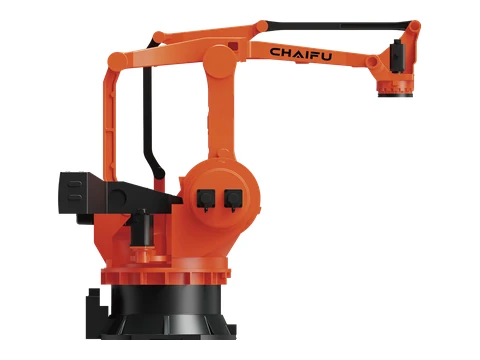 | SF2400-C4200 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 +20°/-110° a 12°/s;J4 ±360° a 40°/s;J5 -63°SJ3-J2S+65° @ / | Momento — J4 20580 N·m |Inerzia — J4 3912 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1660 mm;Altezza del corpo 3683 mm;Potenza nominale 16.5 kVA | Richiedi questo modello |
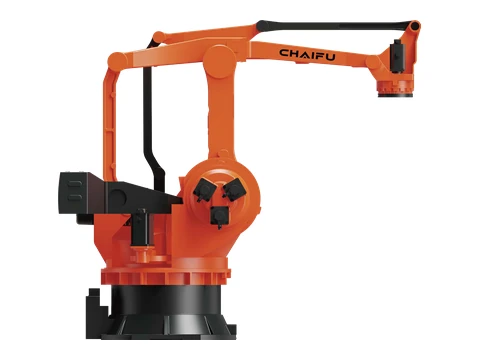 | SF3000-C4200 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 +20°/-110° a 12°/s;J4 ±360° a 40°/s;J5 -63°S)]3-J2=+65° @ / | Inerzia — J4 4890 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1660 mm;Altezza del corpo 3683 mm;Potenza nominale 18 kVA | Richiedi questo modello |
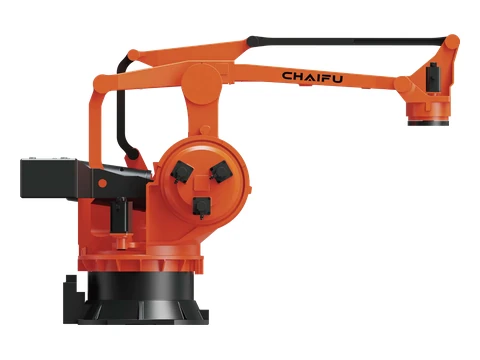 | SF4000-C4600 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°S}]3-J2=+60° @ / | Momento — J4 46890 N·m |Inerzia — J4 6357 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1660 mm;Altezza del corpo 3683 mm;Potenza nominale 18 kVA | Richiedi questo modello |
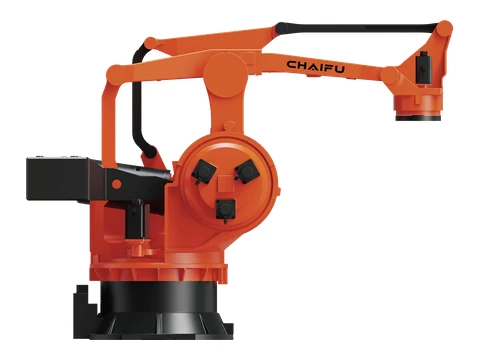 | SF5000-C4000 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°SJ3-J2=+60° @ / | Momento — J4 46890 N·m |Inerzia — J4 7628 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1660 mm;Altezza del corpo 3683 mm;Potenza nominale 18 kVA | Richiedi questo modello |
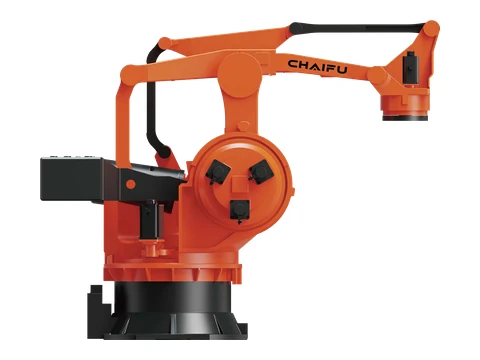 | SF6000-C3700 PA | Robot a quattro assi per impieghi gravosi ALPHTIC PA | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Asse base IP65 / asse polso IP67 | Pavimento | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°S)]3-J2=+60° @ / | Momento — J4 46890 N·m |Inerzia — J4 9156 kg·m² | 0°C-45°C;≤95% RH(nessuna condensa);Vibrazione ≤4.9 m/s² | Base 1580*1660 mm;Altezza del corpo 3683 mm;Potenza nominale 18 kVA | Richiedi questo modello |
Non è stato trovato alcun modello CHAIFU corrispondente. Cancella un filtro o invia il payload, la portata e l'applicazione richiesti.
Domande frequenti sui robot e le soluzioni di automazione CHAIFU
Quale serie di robot CHAIFU è adatta per saldatura, pallettizzazione, stampaggio o movimentazione di carichi pesanti?
La pagina include saldatura ad arco, pallettizzazione PA, stampaggio PRESS e diverse gamme di macchine articolate a basso, medio, alto e pesante carico utile. Utilizzare il gruppo di applicazioni con requisiti di carico utile, sbraccio, prestazioni del giunto, montaggio e carico del polso per creare la lista ristretta.
Oltre al carico utile e alla portata del robot CHAIFU, cos'altro bisogna verificare?
Prima di confermare un modello, verificare gli utensili e il centro di gravità del pezzo, l'inerzia, le posizioni richieste, il momento del polso, i campi di movimento e le velocità delle articolazioni, il montaggio, la protezione, l'ambiente, il controllore, le apparecchiature di processo, la sicurezza e l'obiettivo del ciclo.
EVST può valutare un robot CHAIFU inserito in una cella di saldatura, pallettizzazione o movimentazione?
Sì. L'ambito di applicazione può includere il robot e il controllore, gli utensili, le attrezzature di saldatura o movimentazione, i dispositivi di fissaggio, il PLC e le reti, i sistemi di visione, la sicurezza, la messa in servizio e le responsabilità di consegna.
Quali informazioni devo fornire per richiedere un preventivo per un robot CHAIFU?
Fornire il modello o l'applicazione esatta, il carico utile totale, la portata e le posizioni, il ciclo di destinazione, il montaggio, l'ambiente, le esigenze di controllore e interfaccia, gli utensili, la quantità, la destinazione e la tempistica richiesta.
Autore: Redazione EVST
Il team editoriale di EVST gestisce questa pagina per fornire supporto nella selezione dei robot e nella pianificazione dei progetti. La disponibilità del prodotto, la configurazione, la validazione della sicurezza e l'ambito di integrazione devono essere confermati per l'applicazione specifica.
Politica editoriale · Politica di correzione · Condizioni d'uso
Ultimo aggiornamento: