
Robot industriali MOKA: modelli e guida alla selezione
Confronta MOKA SCARA, robot collaborativi a sei assi per saldatura, pallettizzazione e movimentazione di carichi pesanti. Innanzitutto, seleziona il tipo di robot più adatto al processo, quindi valuta la portata, lo sbraccio, l'installazione e la protezione necessari in base alle reali condizioni operative.
Come scegliere una famiglia di robot MOKA
I robot SCARA sono adatti a compiti compatti e planari, i modelli collaborativi supportano applicazioni che coinvolgono l'uomo, mentre i modelli industriali a sei assi o per la pallettizzazione sono adatti a movimenti più ampi e carichi maggiori. Confrontate i valori solo dopo aver scelto l'architettura robotica appropriata.
Confronta i modelli di robot MOKA in base all'applicazione.
Filtra per modello, categoria del robot, assi, carico utile e sbraccio dopo aver selezionato il tipo di movimento desiderato. Controlla attentamente i valori nominali e massimi, laddove indicati, e conferma il pacchetto di installazione e di processo prima dell'acquisto.
| Immagine | Modello | Categoria | Assi | Carico utile | Raggio di movimento | Ripetibilità | Marchio | Potenza / massa del robot | Pneumatico / I/O | Installazione | Gamma/velocità congiunta | torsione del polso | Azione successiva |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
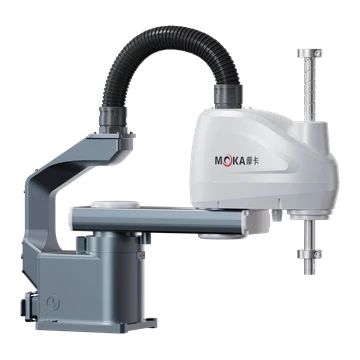 | MB07SC-400 | Robot SCARA | 4 | Portata nominale 4 kg / Portata massima 7 kg | 400 mm | ± 0.02 mm | / | Potenza nominale 2.0 kVA;Massa del robot: 18 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 6600 mm/s;Intervallo J1 ±135°;Intervallo J2 ±145°;Campo di misura J3: 200 mm, velocità: 1600 mm/s;Campo di misura J4: ±360°, velocità: 2600°/s | / | Richiedi questo modello |
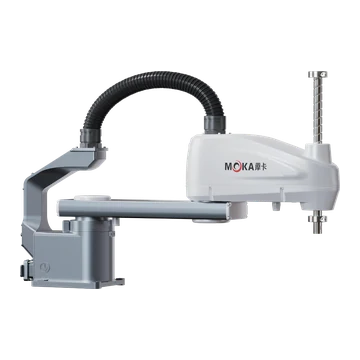 | MB07SC-600 | Robot SCARA | 4 | Portata nominale 4 kg / Portata massima 7 kg | 600 mm | ± 0.02 mm | / | Potenza nominale 2.0 kVA;Massa del robot: 19 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 8000 mm/s;Intervallo J1 ±135°;Intervallo J2 ±155°;Campo di misura J3: 200 mm, velocità: 1600 mm/s;Campo di misura J4: ±360°, velocità: 2600°/s | / | Richiedi questo modello |
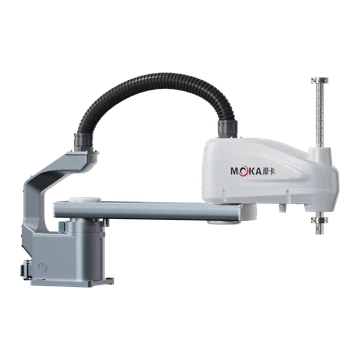 | MB07SC-700 | Robot SCARA | 4 | Portata nominale 4 kg / Portata massima 7 kg | 700 mm | ± 0.02 mm | / | Potenza nominale 2.0 kVA;Massa del robot: 19.5 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 8600 mm/s;Intervallo J1 ±135°;Intervallo J2 ±155°;Campo di misura J3: 200 mm, velocità: 1600 mm/s;Campo di misura J4: ±360°, velocità: 2600°/s | / | Richiedi questo modello |
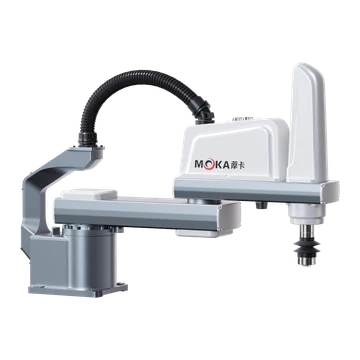 | MB10SC-600 | Robot SCARA | 4 | Portata nominale 5 kg / Portata massima 10 kg | 600 mm | ± 0.02 mm | / | Potenza nominale 2.0 kVA;Massa del robot: 28 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 8100 mm/s;Intervallo J1 ±135°;Intervallo J2 ±150°;Campo di misura J3: 200 mm, velocità: 1100 mm/s;Campo di misura J4: ±360°, velocità: 880°/s | / | Richiedi questo modello |
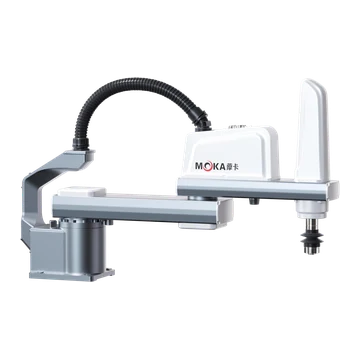 | MB10SC-700 | Robot SCARA | 4 | Portata nominale 5 kg / Portata massima 10 kg | 700 mm | ± 0.02 mm | / | Potenza nominale 2.0 kVA;Massa del robot: 29 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 9580 mm/s;Intervallo J1 ±135°;Intervallo J2 ±150°;Campo di misura J3: 200 mm, velocità: 1100 mm/s;Campo di misura J4: ±360°, velocità: 880°/s | / | Richiedi questo modello |
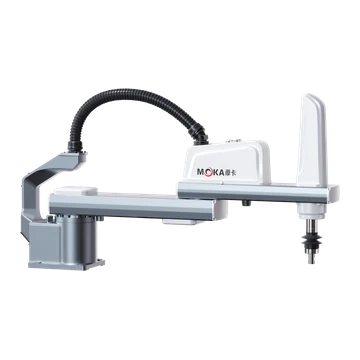 | MB10SC-800 | Robot SCARA | 4 | Portata nominale 5 kg / Portata massima 10 kg | 800 mm | ± 0.02 mm | / | Potenza nominale 2.0 kVA;Massa del robot: 32 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 10927.2 mm/s;Intervallo J1 ±135°;Intervallo J2 ±150°;Campo di misura J3: 200 mm, velocità: 1100 mm/s;Campo di misura J4: ±360°, velocità: 880°/s | / | Richiedi questo modello |
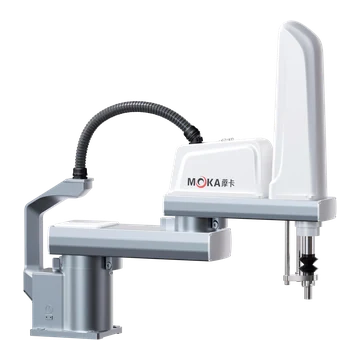 | MB25SC-800 | Robot SCARA | 4 | Portata nominale 10 kg / Portata massima 25 kg | 800 mm | ± 0.025 mm | / | Potenza nominale 3.0 kVA;Massa del robot: 63 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 9210 mm/s;Intervallo J1 ±135°;Intervallo J2 ±150°;Campo di misura J3: 420 mm, velocità: 2020 mm/s;Campo di misura J4: ±360°, velocità: 720°/s | / | Richiedi questo modello |
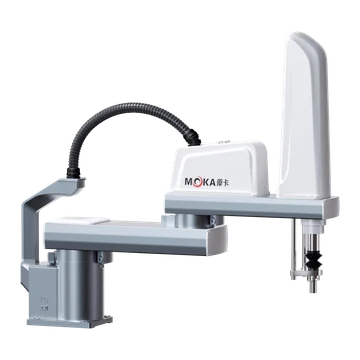 | MB25SC-900 | Robot SCARA | 4 | Portata nominale 10 kg / Portata massima 25 kg | 900 mm | ± 0.025 mm | / | Potenza nominale 3.0 kVA;Massa del robot: 64.5 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 10360 mm/s;Intervallo J1 ±135°;Intervallo J2 ±150°;Campo di misura J3: 420 mm, velocità: 2020 mm/s;Campo di misura J4: ±360°, velocità: 720°/s | / | Richiedi questo modello |
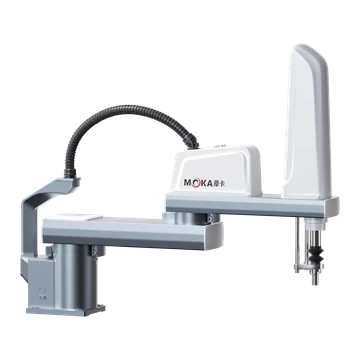 | MB25SC-1000 | Robot SCARA | 4 | Portata nominale 10 kg / Portata massima 25 kg | 1000 mm | ± 0.025 mm | / | Potenza nominale 3.0 kVA;Massa del robot: 66 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Velocità combinata J1+J2 11520 mm/s;Intervallo J1 ±135°;Intervallo J2 ±150°;Campo di misura J3: 420 mm, velocità: 2020 mm/s;Campo di misura J4: ±360°, velocità: 720°/s | / | Richiedi questo modello |
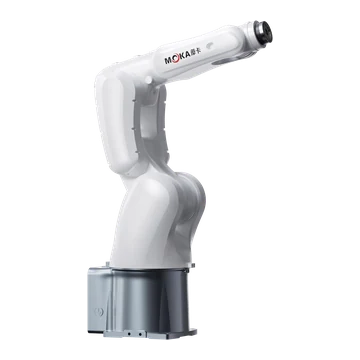 | MB10S-740 | Robot collaborativi a 6 assi di piccole dimensioni | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Potenza nominale 3.0 kVA;Massa del robot: 45 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±170°, velocità: 300°/s;Intervallo J2 da -140° a +70°, velocità 300°/s;Intervallo J3 da -75° a +200°, velocità 400°/s;Campo di misura J4: ±190°, velocità: 550°/s;Campo di misura J5: ±130°, velocità: 560°/s;Campo di misura J6: ±360°, velocità: 975°/s | / | Richiedi questo modello |
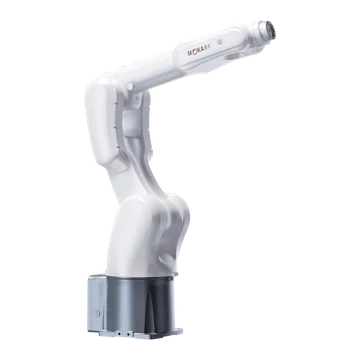 | MB08S-1000 | Robot collaborativi a 6 assi di piccole dimensioni | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Potenza nominale 3.0 kVA;Massa del robot: 49 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±170°, velocità: 300°/s;Intervallo J2 da -140° a +80°, velocità 300°/s;Intervallo J3 da -75° a +200°, velocità 400°/s;Campo di misura J4: ±190°, velocità: 550°/s;Campo di misura J5: ±130°, velocità: 560°/s;Campo di misura J6: ±360°, velocità: 975°/s | J4 18 N·m;J5 18 N·m;J6 9 N·m | Richiedi questo modello |
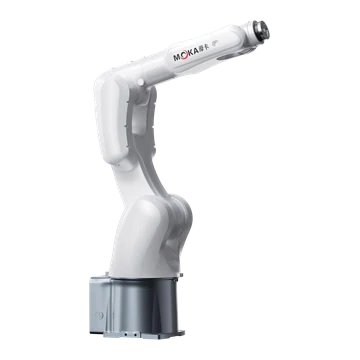 | MB10S-920 | Robot collaborativi a 6 assi di piccole dimensioni | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Potenza nominale 3.0 kVA;Massa del robot: 47 kg | Tubo integrato Φ6 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±170°, velocità: 300°/s;Intervallo J2 da -140° a +80°, velocità 300°/s;Intervallo J3 da -75° a +200°, velocità 400°/s;Campo di misura J4: ±190°, velocità: 550°/s;Campo di misura J5: ±130°, velocità: 560°/s;Campo di misura J6: ±360°, velocità: 975°/s | / | Richiedi questo modello |
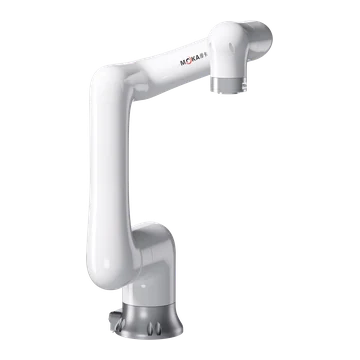 | MB07CP-990 | Robot collaborativi a 6 assi di piccole dimensioni | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Potenza nominale 4.5 kVA;Massa del robot: 26 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 180°/s;Campo di misura J2: ±180°, velocità: 180°/s;Campo di misura J3: ±180°, velocità: 240°/s;Campo di misura J4: ±190°, velocità: 240°/s;Campo di misura J5: ±180°, velocità: 240°/s;Campo di misura J6: ±360°, velocità: 240°/s | J4 22 N·m;J5 17 N·m;J6 8 N·m | Richiedi questo modello |
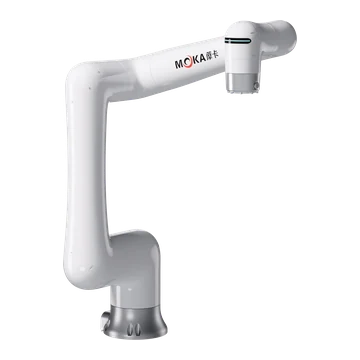 | MB12CP-1250 | Robot collaborativi a 6 assi di piccole dimensioni | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Potenza nominale 4.5 kVA;Massa del robot: 43 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 120°/s;Campo di misura J2: ±180°, velocità: 120°/s;Campo di misura J3: ±180°, velocità: 180°/s;Campo di misura J4: ±190°, velocità: 180°/s;Campo di misura J5: ±180°, velocità: 180°/s;Campo di misura J6: ±360°, velocità: 180°/s | J4 35 N·m;J5 25 N·m;J6 11 N·m | Richiedi questo modello |
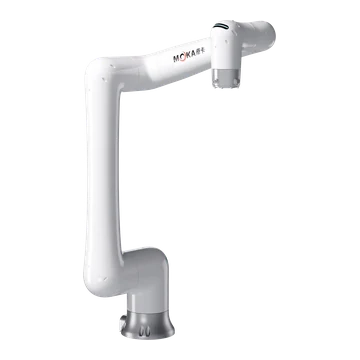 | MB20CP-1420 | Robot collaborativi a 6 assi di piccole dimensioni | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Potenza nominale 4.5 kVA;Massa del robot: 45 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 80°/s;Campo di misura J2: ±180°, velocità: 80°/s;Campo di misura J3: ±180°, velocità: 120°/s;Campo di misura J4: ±190°, velocità: 120°/s;Campo di misura J5: ±180°, velocità: 100°/s;Campo di misura J6: ±360°, velocità: 120°/s | J4 65 N·m;J5 60 N·m;J6 28 N·m | Richiedi questo modello |
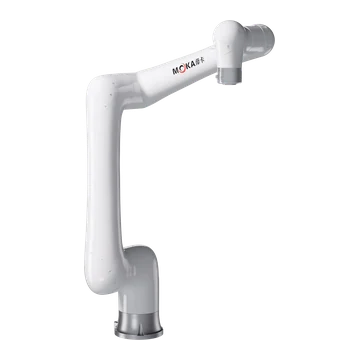 | MB40CP-1800 | Robot collaborativi a 6 assi di piccole dimensioni | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Potenza nominale 4.5 kVA;Massa del robot: 137 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 120°/s;Campo di misura J2: ±180°, velocità: 120°/s;Campo di misura J3: ±220°, velocità: 120°/s;Campo di misura J4: ±180°, velocità: 235°/s;Campo di misura J5: ±180°, velocità: 235°/s;Campo di misura J6: ±270°, velocità: 235°/s | J4 102 N·m;J5 86 N·m;J6 32 N·m | Richiedi questo modello |
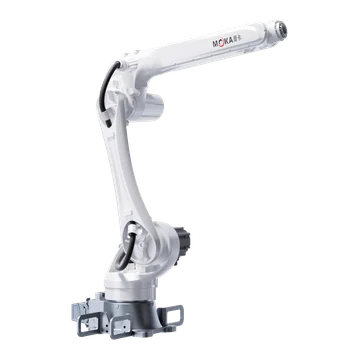 | MB15-1550 | Robot generici a 6 assi | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Potenza nominale 4.5 kVA;Massa del robot: 147 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 290°/s;Intervallo J2 da +90° a -170°, velocità 237°/s;Intervallo J3 da +155° a -90°, velocità 270°/s;Campo di misura J4: ±190°, velocità: 360°/s;Campo di misura J5: ±135°, velocità: 360°/s;Campo di misura J6: ±360°, velocità: 700°/s | J4 23 N·m;J5 23 N·m;J6 10 N·m | Richiedi questo modello |
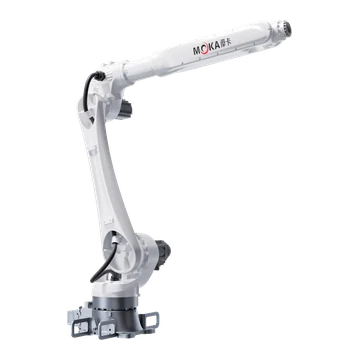 | MB20-2060 | Robot generici a 6 assi | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Potenza nominale 4.5 kVA;Massa del robot: 207 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 227°/s;Intervallo J2 da +90° a -160°, velocità 223°/s;Intervallo J3 da +85° a -155°, velocità 285°/s;Campo di misura J4: ±190°, velocità: 360°/s;Campo di misura J5: ±135°, velocità: 409°/s;Campo di misura J6: ±360°, velocità: 654°/s | J4 45 N·m;J5 45 N·m;J6 28 N·m | Richiedi questo modello |
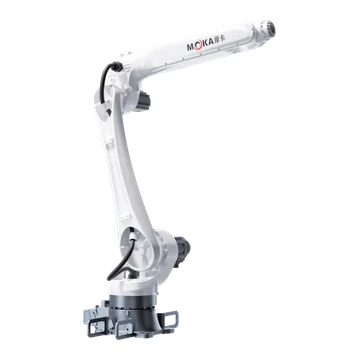 | MB25-1840 | Robot generici a 6 assi | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Potenza nominale 4.5 kVA;Massa del robot: 203 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 227°/s;Intervallo J2 da +90° a -160°, velocità 223°/s;Intervallo J3 da +85° a -155°, velocità 285°/s;Campo di misura J4: ±190°, velocità: 360°/s;Campo di misura J5: ±135°, velocità: 409°/s;Campo di misura J6: ±360°, velocità: 654°/s | J4 50 N·m;J5 50 N·m;J6 30 N·m | Richiedi questo modello |
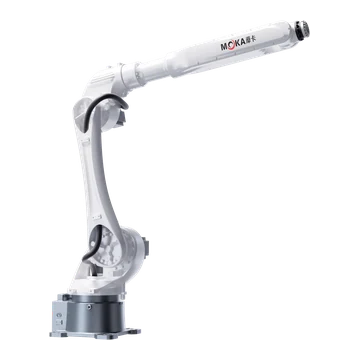 | MB30-2100 | Robot generici a 6 assi | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Potenza nominale 8.0 kVA;Massa del robot: 264 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 202°/s;Intervallo J2 da +98° a -160°, velocità 212°/s;Intervallo J3 da +200° a -80°, velocità 270°/s;Campo di misura J4: ±200°, velocità: 470°/s;Campo di misura J5: ±130°, velocità: 405°/s;Campo di misura J6: ±360°, velocità: 650°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Richiedi questo modello |
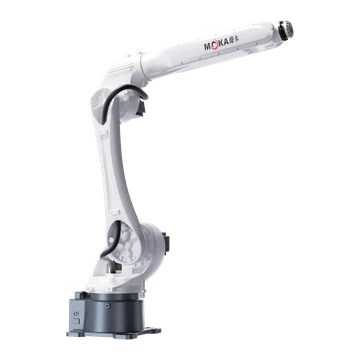 | MB35-1870 | Robot generici a 6 assi | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Potenza nominale 8.0 kVA;Massa del robot: 260 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 202°/s;Intervallo J2 da +98° a -160°, velocità 211°/s;Intervallo J3 da +200° a -80°, velocità 234°/s;Campo di misura J4: ±200°, velocità: 470°/s;Campo di misura J5: ±130°, velocità: 405°/s;Campo di misura J6: ±360°, velocità: 535°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Richiedi questo modello |
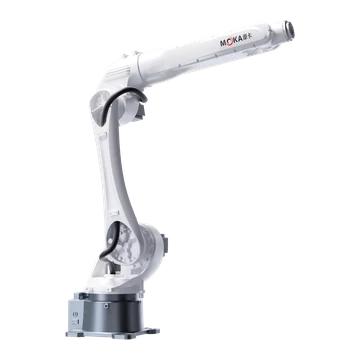 | MB45-1870 | Robot generici a 6 assi | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Potenza nominale 8.0 kVA;Massa del robot: 286 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa / invertito | Campo di misura J1: ±180°, velocità: 202°/s;Intervallo J2 da +98° a -160°, velocità 211°/s;Intervallo J3 da +200° a -80°, velocità 210°/s;Campo di misura J4: ±200°, velocità: 420°/s;Campo di misura J5: ±125°, velocità: 285°/s;Campo di misura J6: ±360°, velocità: 410°/s | J4 103 N·m;J5 103 N·m;J6 100 N·m | Richiedi questo modello |
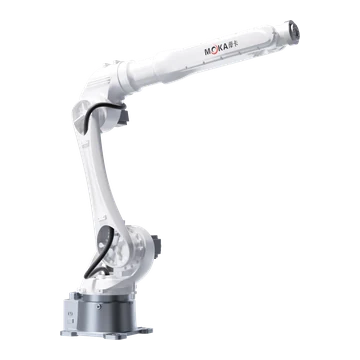 | MB50-2050 | Robot per impieghi gravosi | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Potenza nominale 8.0 kVA;Massa del robot: 290 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 180°/s;Intervallo J2 da +98° a -160°, velocità 185°/s;Intervallo J3 da +200° a -80°, velocità 190°/s;Campo di misura J4: ±200°, velocità: 310°/s;Campo di misura J5: ±125°, velocità: 280°/s;Campo di misura J6: ±360°, velocità: 400°/s | J4 112 N·m;J5 112 N·m;J6 103 N·m | Richiedi questo modello |
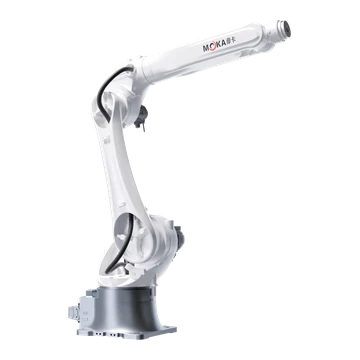 | MB70-2150 | Robot per impieghi gravosi | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Potenza nominale 8.0 kVA;Massa del robot: 545 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 180°/s;Intervallo J2 da +120° a -150°, velocità 155°/s;Intervallo J3 da +190° a -80°, velocità 200°/s;Campo di misura J4: ±190°, velocità: 260°/s;Campo di misura J5: ±125°, velocità: 260°/s;Campo di misura J6: ±360°, velocità: 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Richiedi questo modello |
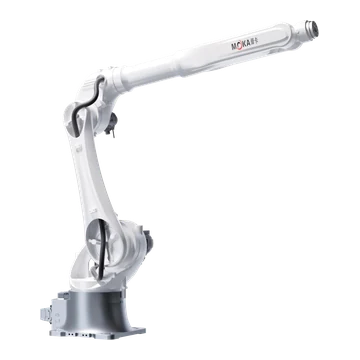 | MB70-2650 | Robot per impieghi gravosi | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Potenza nominale 8.0 kVA;Massa del robot: 552 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 165°/s;Intervallo J2 da +120° a -150°, velocità 125°/s;Intervallo J3 da +190° a -80°, velocità 175°/s;Campo di misura J4: ±190°, velocità: 250°/s;Campo di misura J5: ±125°, velocità: 260°/s;Campo di misura J6: ±360°, velocità: 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Richiedi questo modello |
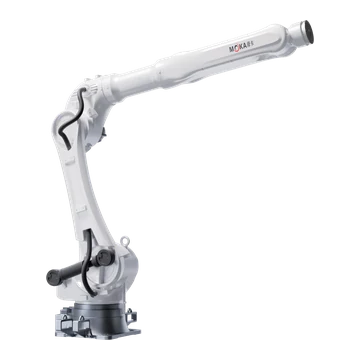 | MB150-3200 | Robot per impieghi gravosi | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Potenza nominale 25.0 kVA;Massa del robot: 1260 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 114°/s;Intervallo J2 da +60° a -85°, velocità 95°/s;Intervallo J3 da +157.5° a -80°, velocità 130°/s;Campo di misura J4: ±190°, velocità: 300°/s;Campo di misura J5: ±125°, velocità: 243°/s;Campo di misura J6: ±360°, velocità: 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Richiedi questo modello |
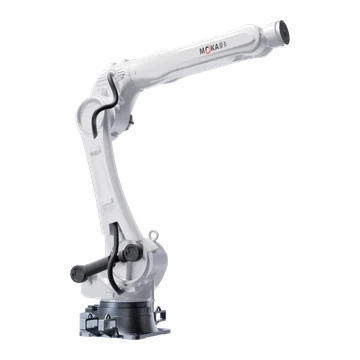 | MB220-2700 | Robot per impieghi gravosi | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Potenza nominale 25.0 kVA;Massa del robot: 1220 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 114°/s;Intervallo J2 da +60° a -85°, velocità 95°/s;Intervallo J3 da +157.5° a -80°, velocità 130°/s;Campo di misura J4: ±190°, velocità: 300°/s;Campo di misura J5: ±125°, velocità: 243°/s;Campo di misura J6: ±360°, velocità: 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Richiedi questo modello |
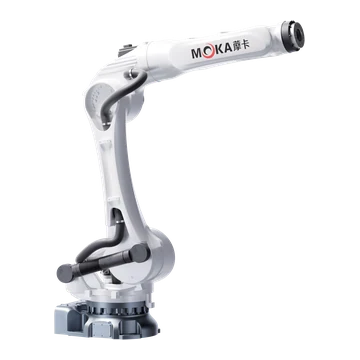 | MB280-2650 | Robot per impieghi gravosi | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Potenza nominale 25.0 kVA;Massa del robot: 1320 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 120°/s;Intervallo J2 da +60° a -80°, velocità 110°/s;Intervallo J3 da +95° a -80°, velocità 115°/s;Campo di misura J4: ±210°, velocità: 190°/s;Campo di misura J5: ±125°, velocità: 135°/s;Campo di misura J6: ±360°, velocità: 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | Richiedi questo modello |
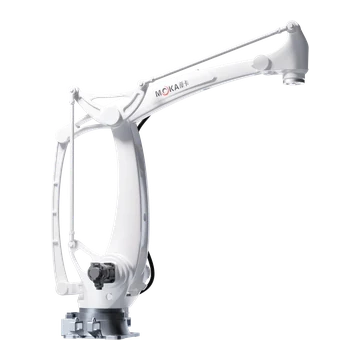 | MB180C-3200 | Robot per impieghi gravosi | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Potenza nominale 25.0 kVA;Massa del robot: 1060 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 115°/s;Intervallo J2 da +40° a -85°, velocità 95°/s;Intervallo J3 da +48° a -70°, velocità 115°/s;Campo di misura J4: ±360°, velocità: 210°/s | / | Richiedi questo modello |
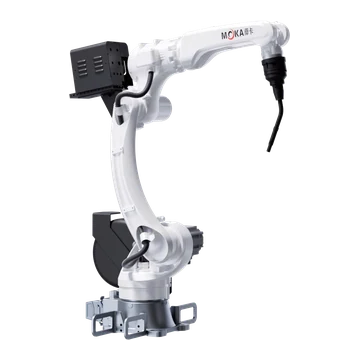 | MB10W-1500 | Robot di saldatura | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Potenza nominale 4.5 kVA;Massa del robot: 145 kg | Tubo integrato Φ8 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 300°/s;Intervallo J2 da +90° a -170°, velocità 342°/s;Intervallo J3 da +160° a -92°, velocità 285°/s;Campo di misura J4: ±150°, velocità: 390°/s;Intervallo J5 da +90° a -135°, velocità 460°/s;Campo di misura J6: ±220°, velocità: 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Richiedi questo modello |
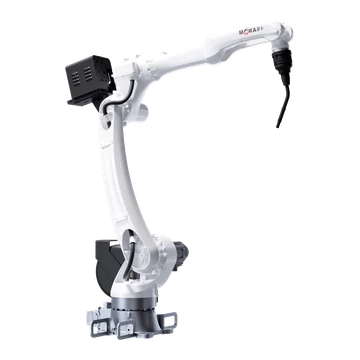 | MB10W-2050 | Robot di saldatura | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Potenza nominale 4.5 kVA;Massa del robot: 268 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | A pavimento | Campo di misura J1: ±180°, velocità: 302°/s;Intervallo J2 da -90° a +170°, velocità 298°/s;Intervallo J3 da +160° a -92°, velocità 285°/s;Campo di misura J4: ±150°, velocità: 390°/s;Intervallo J5 da +90° a -135°, velocità 460°/s;Campo di misura J6: ±220°, velocità: 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Richiedi questo modello |
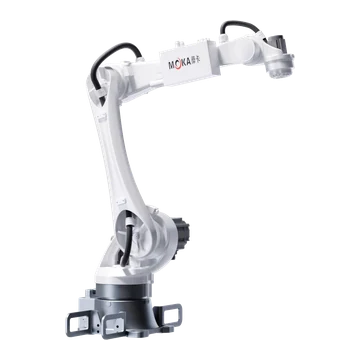 | MB15C-1500 | Robot di saldatura | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Potenza nominale 4.5 kVA;Massa del robot: 140 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa | Campo di misura J1: ±180°, velocità: 245°/s;Intervallo J2 da -85° a +165°, velocità 210°/s;Intervallo J3 da -85° a +150°, velocità 270°/s;Campo di misura J5: ±180°, velocità: 360°/s;Campo di misura J6: ±210°, velocità: 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Richiedi questo modello |
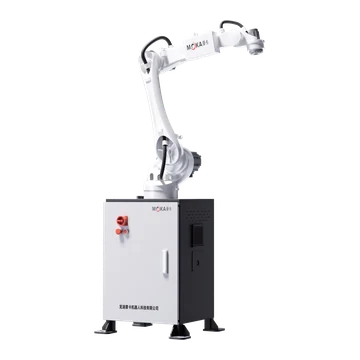 | MB15CD-1500 | Robot di saldatura | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Potenza nominale 4.5 kVA;Massa del robot: 300 kg | Tubo integrato Φ10 mm;Segnali 16 DI / 16 DO, 24 VDC | Pavimento / staffa | Campo di misura J1: ±180°, velocità: 245°/s;Intervallo J2 da -85° a +165°, velocità 210°/s;Intervallo J3 da -85° a +150°, velocità 270°/s;Campo di misura J5: ±180°, velocità: 360°/s;Campo di misura J6: ±210°, velocità: 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Richiedi questo modello |
Non è stato trovato alcun modello MOKA corrispondente. Cancella uno o più filtri oppure invia il payload, la portata e l'applicazione richiesti per una verifica di compatibilità.
Domande frequenti sui robot e le soluzioni di automazione MOKA
Quale tipo di robot MOKA è più adatto ad applicazioni SCARA, di saldatura o per impieghi gravosi?
Per le operazioni di assemblaggio o movimentazione orizzontale compatte, utilizzare i modelli SCARA, mentre per le esigenze di processo che richiedono libertà di orientamento, attrezzature specifiche o carichi maggiori, è consigliabile confrontare le gamme a sei assi, per saldatura e per impieghi gravosi. La scelta finale dipende comunque dal carico utile, dal raggio di movimento, dalla ripetibilità, dal tipo di montaggio e dalla reale configurazione della cella di lavoro.
Come faccio a scegliere il carico utile e il raggio di movimento necessari per il robot MOKA?
Aggiungere l'utensile, il prodotto e qualsiasi attrezzatura di processo trasportata per calcolare il carico utile totale. Verificare ogni punto TCP richiesto e il relativo orientamento rispetto al raggio di movimento, quindi convalidare il centro di gravità, l'inerzia, la coppia del polso, i dispositivi di fissaggio, gli ostacoli e lo spazio di manutenzione.
EVST è in grado di configurare utensili, comandi e dispositivi di sicurezza attorno a un robot MOKA?
Sì. L'ambito del progetto può includere utensili terminali, controllori e interfacce, dispositivi di fissaggio, apparecchiature di processo, PLC e reti, protezioni o altre misure di sicurezza, messa in servizio e responsabilità di consegna.
Come posso richiedere un preventivo e i tempi di consegna per il robot MOKA?
Seleziona un modello oppure specifica l'applicazione, il carico utile totale, la portata e le posizioni richieste, il montaggio, le esigenze del controller, la quantità, la destinazione e la tempistica richiesta. EVST confermerà la configurazione applicabile prima di preparare il prezzo, i tempi di consegna e le condizioni di servizio.
Autore: Redazione EVST
Il team editoriale di EVST gestisce questa pagina per fornire supporto nella selezione dei robot e nella pianificazione dei progetti. La disponibilità del prodotto, la configurazione, la validazione della sicurezza e l'ambito di integrazione devono essere confermati per l'applicazione specifica.
Politica editoriale · Politica di correzione · Condizioni d'uso
Ultimo aggiornamento: