
Postazioni robotizzate per saldatura ad alta resistenza di componenti di grandi dimensioni e pesanti.
Una postazione di lavoro per carichi pesanti inizia con i requisiti di peso del pezzo, ingombro, rotazione, accesso alla giunzione e passaggi multipli. Questa pagina confronta otto configurazioni in modo che il team di progetto possa restringere il campo di posizionamento del pezzo e movimento esterno a una rosa di opzioni ingegneristiche.
Definire la famiglia di componenti di grandi dimensioni prima di scegliere il movimento dell'attrezzatura.
Utilizzate queste famiglie di pezzi per definire i requisiti di lunghezza, diametro, peso, carico e accesso alla giunzione.
Utilizza quattro vincoli per decidere come presentare la parte
Carico e busta
Verificare contemporaneamente la massa del pezzo e del dispositivo di fissaggio, quindi definire lunghezza, larghezza e diametro di rotazione.
Rotazione e supporto
Scegliete il sistema di posizionamento testa-contrappeso, a doppia colonna o a L in base al baricentro e ai punti di appoggio.
Accesso e movimento esterno
Si consiglia di prendere in considerazione movimenti a pavimento, sopraelevati o invertiti solo quando una posizione fissa del robot non è in grado di coprire la lunghezza o l'altezza richieste.
Processo multipass
Le funzioni di rilevamento del contatto, tracciamento dell'arco e saldatura multistrato multipass sono disponibili come opzioni software per la saldatura ad arco in tutta la gamma di saldatrici per carichi pesanti.
Organizza otto opzioni in base a posizione, spostamento e accesso dall'alto
Si tratta di un percorso ingegneristico guidato da vincoli, non di una matrice di schede prodotto equivalenti.
Presentazione guidata dal posizionatore
Iniziate definendo come la parte deve ruotare o inclinarsi.
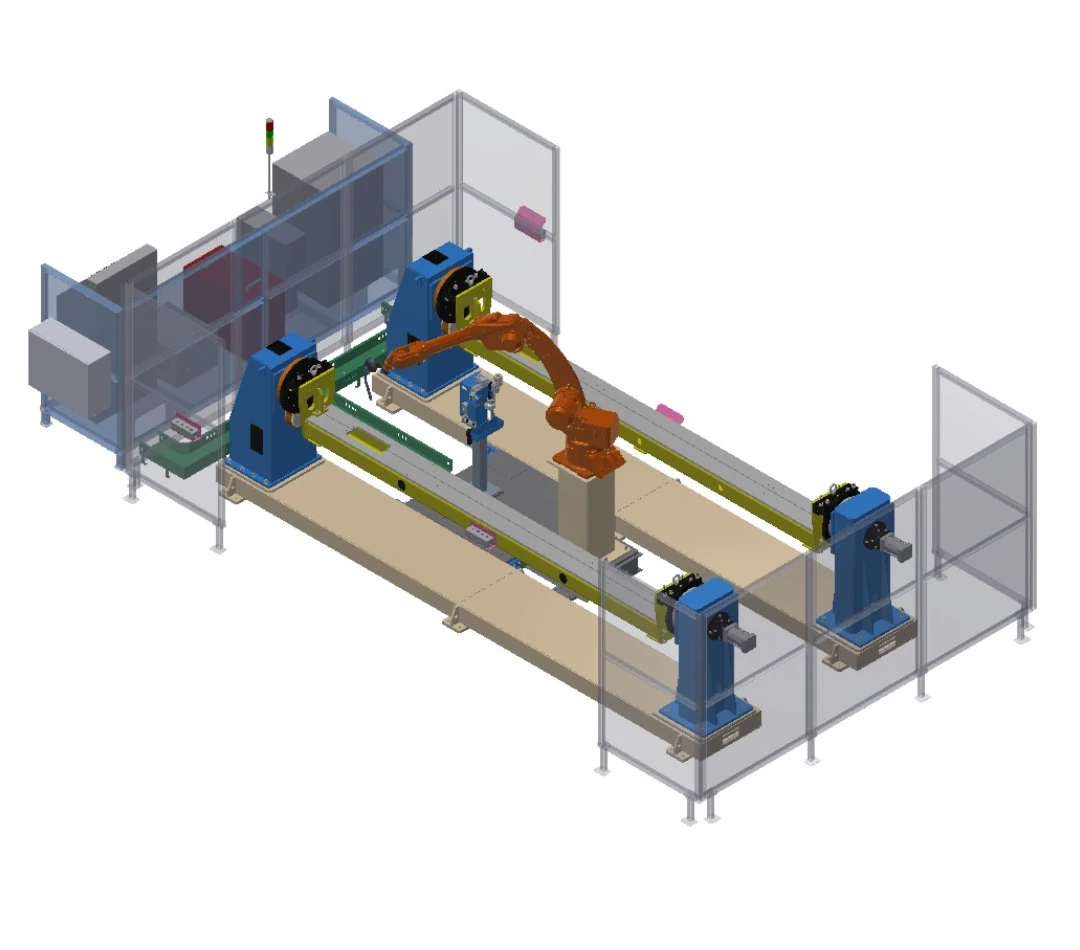
Postazione di lavoro a doppia stazione testa-contropunta
Due posizionatori testa-contropunta consentono la presentazione alternata dei pezzi con bloccaggio pneumatico della contropunta.
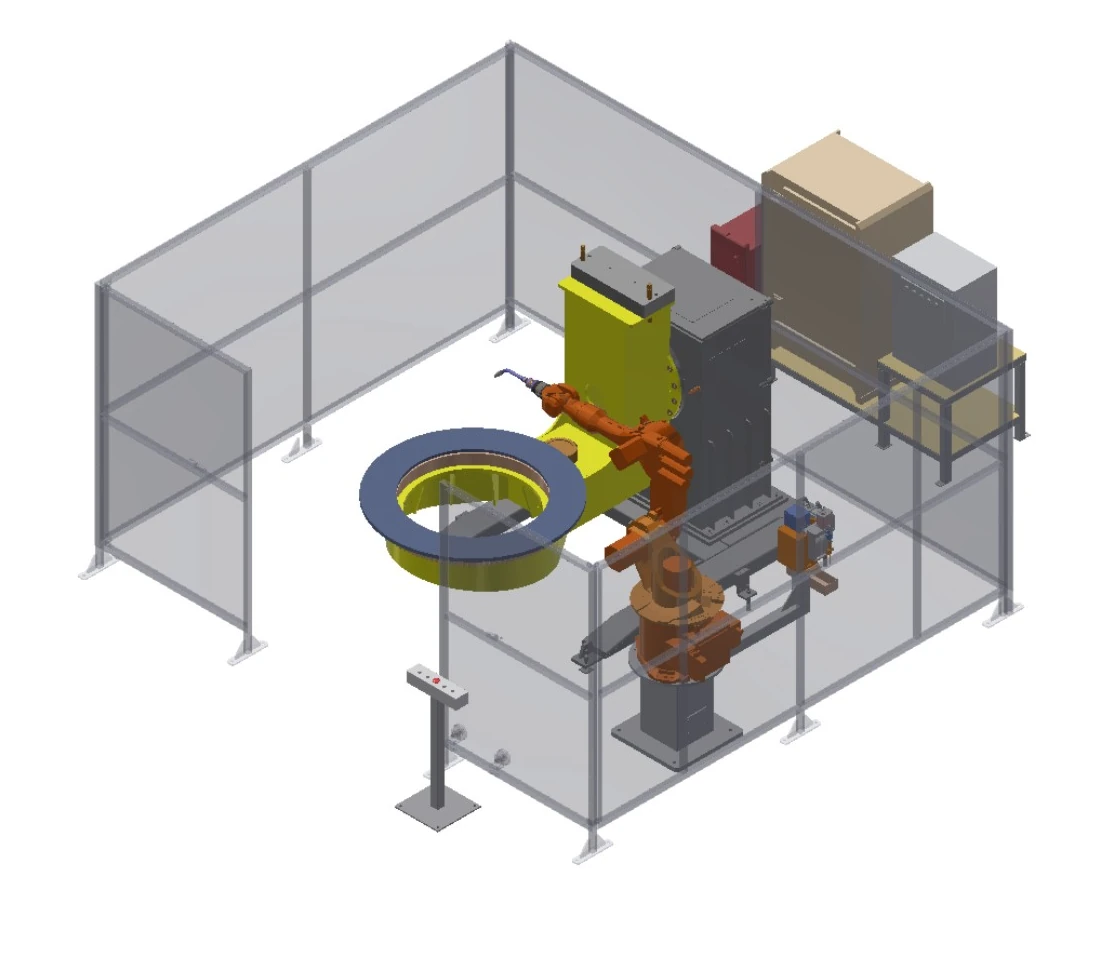
Postazione di lavoro con posizionatore a L a due assi
Un posizionatore a L a due assi ruota e inclina il dispositivo di fissaggio per consentire l'accesso alla saldatura su più lati.
Copertura di assistenza al viaggio
Aggiungere il movimento controllato quando una singola posizione del robot non è sufficiente a coprire la lunghezza o l'altezza richieste.
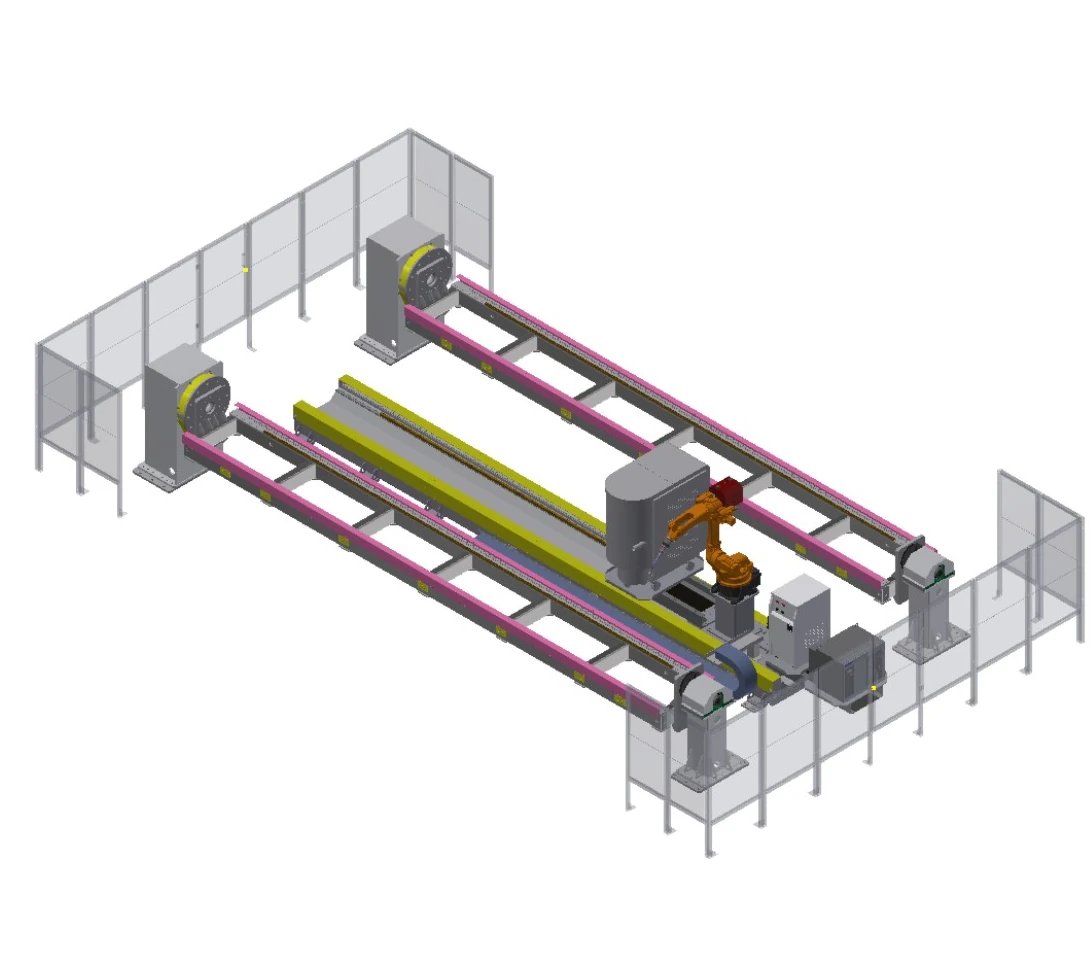
Postazione di lavoro con asse di traslazione per pezzi lunghi
Un asse di traslazione a pavimento estende la copertura del robot lungo un ingombro di sei metri di un dispositivo di fissaggio, servito da due posizionatori testa-contropunta.
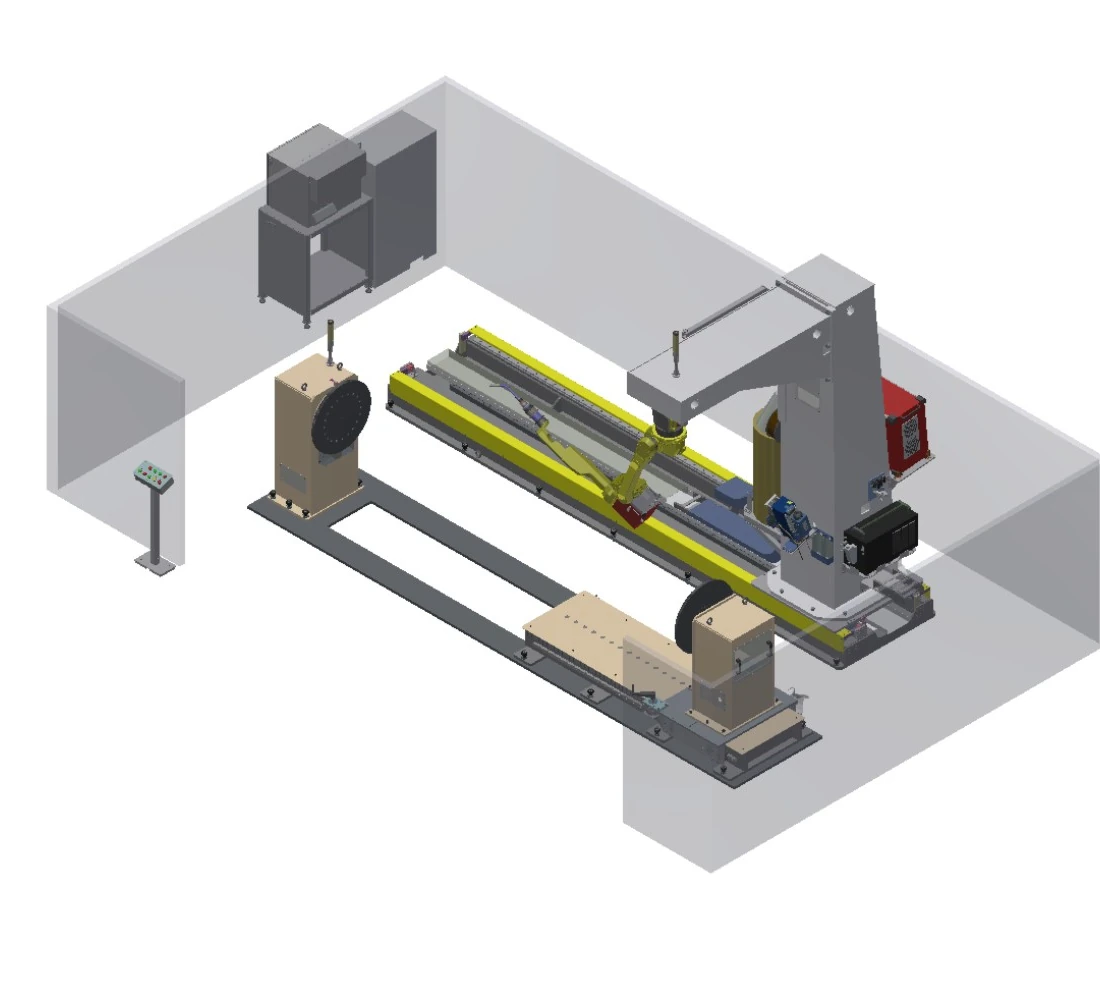
Postazione di lavoro da viaggio con struttura a C invertita
Un telaio a C invertito e un asse di traslazione consentono di accedere al pezzo senza urtare la contropunta, che offre anche la possibilità di regolarne la lunghezza.
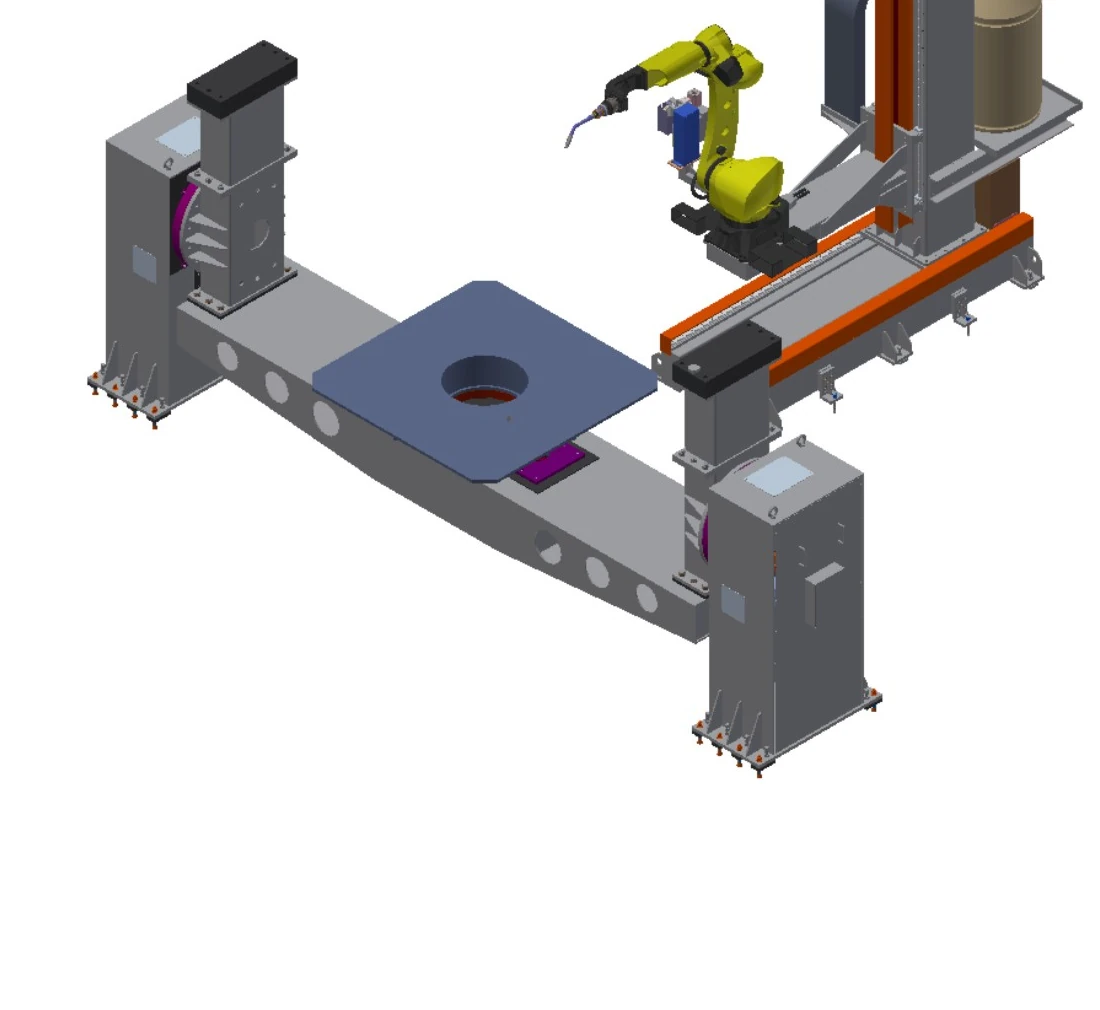
Postazione di lavoro con traslazione a pavimento a due assi
Il movimento sugli assi Y e Z si combina con un posizionatore a doppia colonna con una portata da due a cinque tonnellate.
Accesso dall'alto e invertito
Spostare il robot sopra o intorno al pezzo in lavorazione quando l'accesso e lo spazio libero lo richiedono a causa dell'architettura.
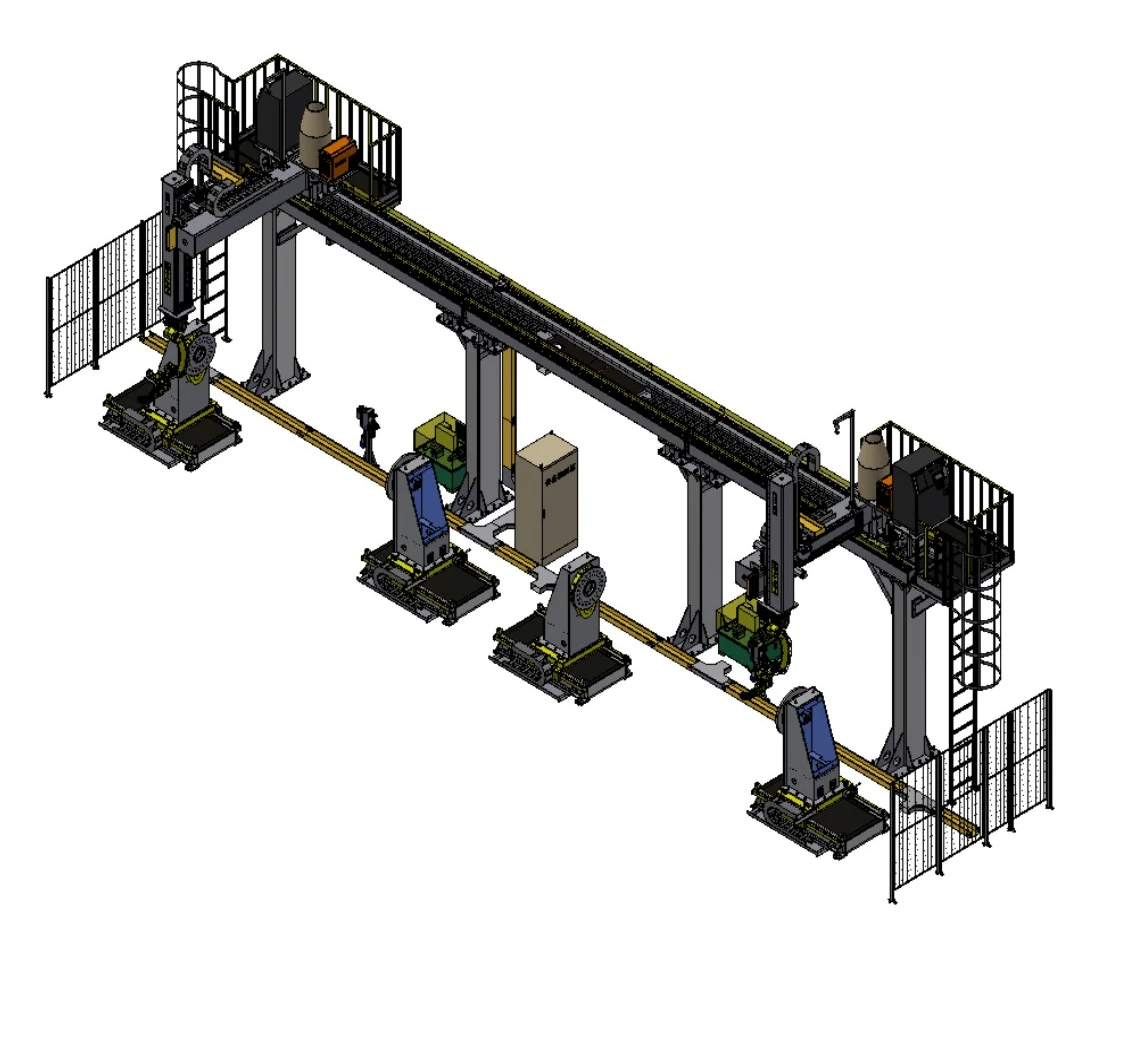
Postazione di lavoro con carrello aereo multiasse
Gli assi di movimento superiori selezionabili si combinano con uno o due posizionatori pesanti testa-contropunta per pezzi rotanti di grandi dimensioni.
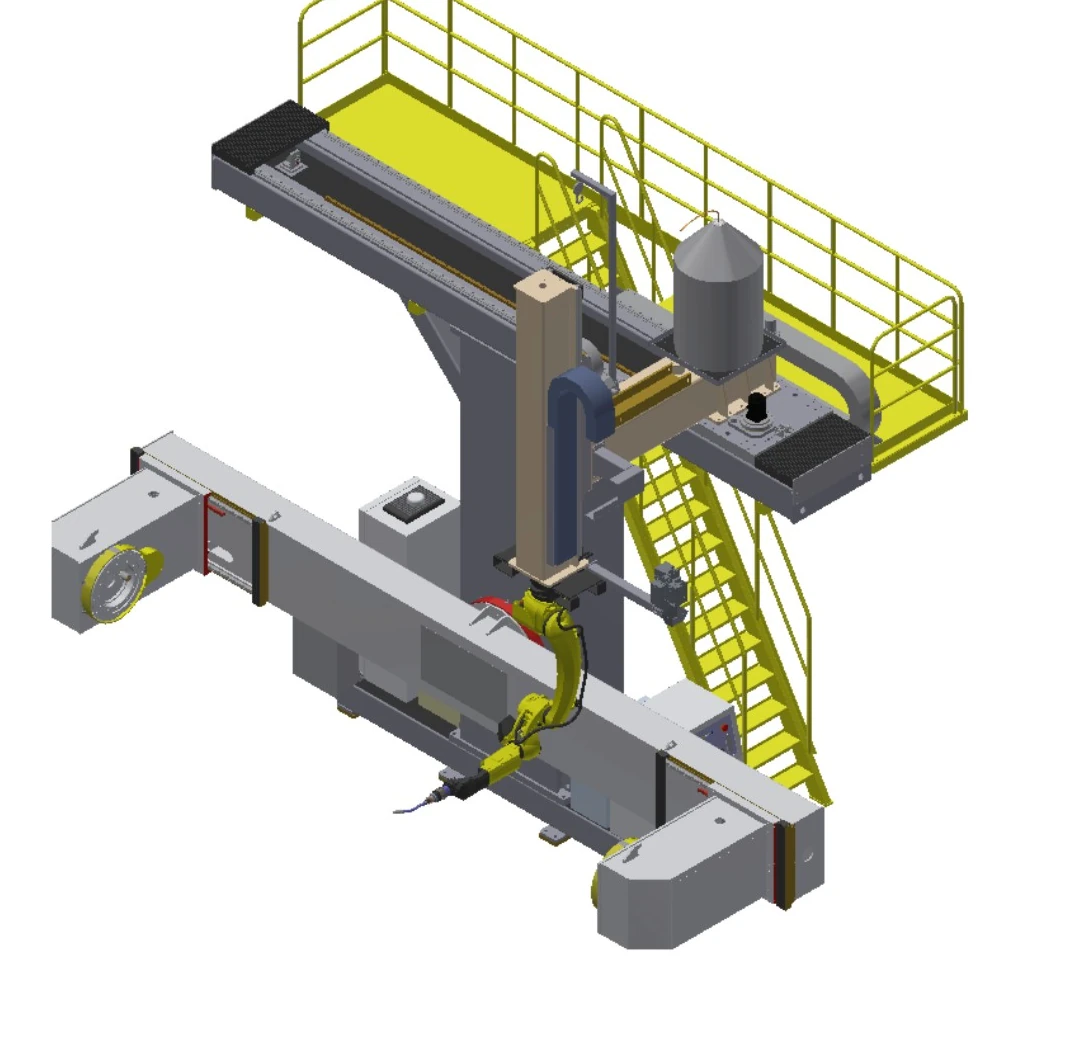
Postazione di lavoro a forma di T nel vagone sopraelevato
Il movimento aereo a due assi serve a un posizionatore laterale per componenti rotanti di medio diametro.

Postazione di lavoro rotante a forma di C invertita
Un telaio a C invertito rotante aggiunge movimento verticale e accesso angolare intorno alla gamma di carico del posizionatore più elevata in questo gruppo.
Confrontare i campi di carico, inviluppo, movimento esterno e protezione.
| Riga | Configurazione descrittiva | Portata del braccio | Carico del posizionatore | Involucro del pezzo in lavorazione | movimento | Disposizione di posizionamento | Campo di protezione |
|---|---|---|---|---|---|---|---|
| A | Postazione di lavoro con asse di traslazione per pezzi lunghi | 2 m | 1–3 vol | Apparecchio 6 m × 1.5 m | Corsa 5 m | Testata-contropunta, 2 unità | Recinzione semi-chiusa |
| B | Postazione di lavoro a doppia stazione testa-contropunta | 2 m | 1–3 vol | Apparecchio 3 m × 1.5 m | Testata-contropunta, 2 unità | Recinzione semi-chiusa | |
| C | Postazione di lavoro da viaggio con struttura a C invertita | 1.4 m / 2 m opzionale | 1–3 vol | Apparecchio 4 m × 1 m | Corsa 4 m | Testata-contropunta; contropunta regolabile 1.5 m | Recinzione semi-chiusa |
| D | Postazione di lavoro con posizionatore a L a due assi | 1.4 m / 2 m opzionale | 1 t / 2 t opzionale | Posizionatore a L a due assi | Recinzione semi-chiusa | ||
| E | Postazione di lavoro con carrello aereo multiasse | 1.4 m / 2 m opzionale | 1–5 vol | Rotazione ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Testata-contropunta, 1 o 2 unità | Recinzione semi-chiusa |
| F | Postazione di lavoro a forma di T nel vagone sopraelevato | 1.4 m / 2 m opzionale | 1–3 vol | Rotazione ≤1.8 m | X 3–4 m; Z 1–2 m | Testina-contrappeso laterale; regolazione 0.5 m | |
| G | Postazione di lavoro con traslazione a pavimento a due assi | 1.4 m / 2 m opzionale | 2–5 vol | Rotazione ≤3 m | Y 1.5 m; Z 1.5 m | Colonna doppia a due assi; regolazione 0.5 m | |
| H | Postazione di lavoro rotante a forma di C invertita | 1.4 m / 2 m opzionale | 3–10 vol | Rotazione ≤3 m | Z 1–2 m; rotazione ±90° | Colonna doppia a due assi; regolazione 0.5 m | Recinzione semi-chiusa |
Costruisci il concetto di protezione attorno alla logistica e al movimento esterno
La protezione dei componenti pesanti non è inclusa nell'elenco standard degli accessori. Deve essere valutata insieme alle procedure di sollevamento, carico, manutenzione, controllo dei fumi e movimentazione controllata.
Isolamento e interblocchi
Definire le misure di protezione relative alla massima mobilità, ai posizionatori, alle zone di carico e all'accesso del personale.
Sollevamento e accesso a componenti di grandi dimensioni
Verificare i percorsi delle gru, i cancelli o le zone di apertura, il trasferimento dei pezzi e la rimozione di anomalie.
Interfacce tra fumi e processi
Nel concetto generale è necessario includere la cattura dei fumi di saldatura, le utenze, i fluidi di processo e il raffreddamento delle apparecchiature.
Manutenzione e convalida
Garantire condizioni controllate per l'assistenza, la pulizia della torcia, la regolazione degli apparecchi e la convalida delle funzioni di sicurezza.
Definire il posizionamento dei componenti e la mappa delle giunzioni prima di definire l'ambito dell'attrezzatura.
Revisione parziale
Disegni, massa, baricentro, giunti, varianti e condizioni di immissione.
Concetto di posizionamento
Limiti di supporto, rotazione, carico e interfaccia tra dispositivo e apparecchio.
Studio di accesso
Postura del robot, movimento esterno, collisione e accesso ai servizi.
Processo e protezione
Procedura di saldatura, rilevamento, fumi, interblocchi e interazione del personale.
Definizione di accettazione
Concordare parti, giunzioni, condizioni di prova, documentazione e metodo decisionale.
Quattro scenari di saldatura pesante con vincoli differenti
I casi studio illustrano esclusivamente famiglie di componenti, la disposizione e l'attenzione al processo; non identificano un cliente, un pacchetto di apparecchiature fisse o una promessa di prestazione.
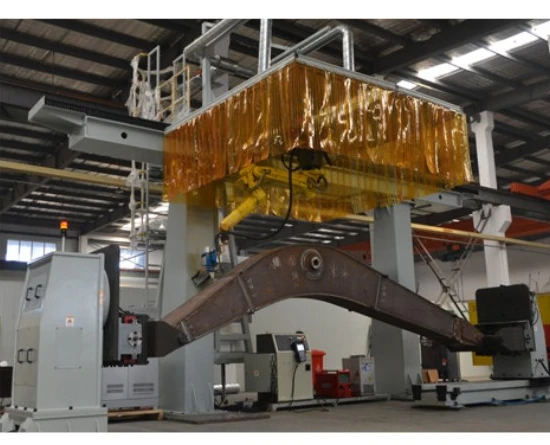
bracci e travi per attrezzature edili
Sostieni le sezioni lunghe prefabbricate, coordina il movimento esterno e mantieni l'accesso alla saldatura collegato alla mappa effettiva del giunto.
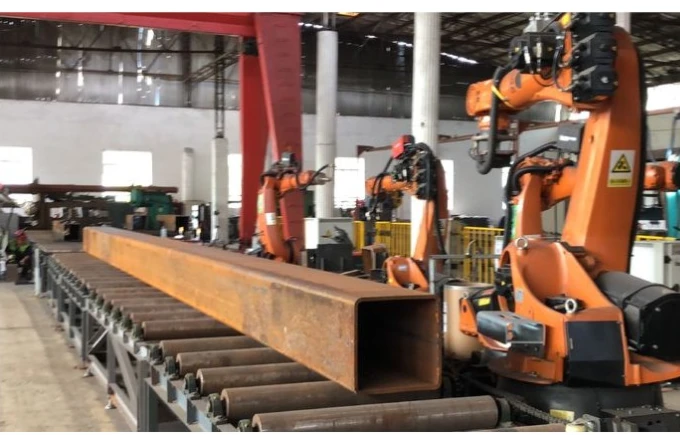
Profili di struttura in acciaio
Pianificare l'accesso da più lati per sezioni scatolari e profili strutturali senza considerare un unico elemento di fissaggio come universale.
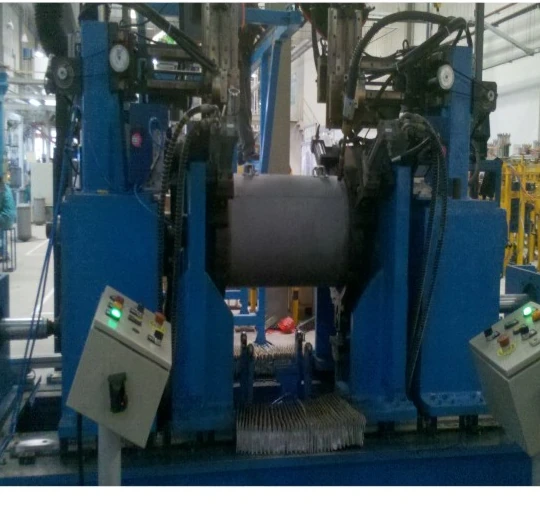
Gusci di recipienti a pressione
Utilizzare una presentazione rotazionale controllata per le saldature cilindriche durante la verifica del diametro, del supporto e del metodo di carico.
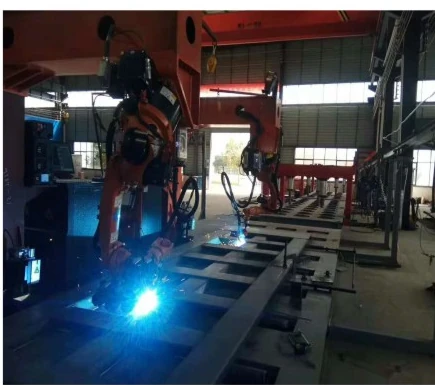
Allestimenti di veicoli commerciali
Separare serbatoi, telai e strutture della carrozzeria in famiglie di parti distinte prima di selezionare il sistema di fissaggio e il flusso di lavoro delle stazioni.
Questioni ingegneristiche da risolvere prima della progettazione concettuale.
Come viene selezionata la gamma di capacità?
Fornire la massa del pezzo, la massa del dispositivo di fissaggio, il baricentro, il metodo di supporto e l'orientamento dinamico. I calcoli di ingegneria del progetto determinano l'intervallo applicabile.
Quando è opportuno considerare il movimento esterno del robot?
Considera questa opzione quando una singola posizione di montaggio non è in grado di coprire la lunghezza, l'altezza o l'angolo di giunzione richiesti; in tal caso, valuta la collisione, la rigidità e l'accesso per la manutenzione.
Come vengono presentati i pezzi lunghi o di grande diametro?
Confronta i concetti di posizionamento testa-contropunta, doppia colonna e altri con le interfacce di supporto, diametro di rotazione, regolazione della lunghezza, carico e fissaggio.
Cosa serve per una revisione di una saldatura multipass?
Fornire le informazioni relative alla preparazione del giunto, al materiale, allo spessore, al riempitivo, alla sequenza di passaggi, al preriscaldamento o ai requisiti tra i passaggi, oltre alla strategia di rilevamento e di programmazione.
Come si sviluppano i sistemi di protezione per i componenti pesanti?
La valutazione del rischio deve basarsi su movimenti massimi, carico, sollevamento, accesso del personale, controllo dei fumi e attività di manutenzione.
È possibile ordinare le composizioni esposte come pacchetti fissi?
Sono punti di partenza ingegneristici. Gli aspetti meccanici, elettrici, di processo, di fissaggio, di protezione e di accettazione devono essere confermati rispetto al componente reale.
Iniziate con i dati del pezzo e la mappa della giunzione.
Condividi la gamma di componenti, la massa, il baricentro, i giunti, il metodo di carico e i vincoli del sito in modo che EVST possa definire un punto di partenza per una postazione di lavoro robotizzata per la saldatura di carichi pesanti.