
Robot industriali QJAR: modelli e guida alla selezione
Confronta i robot QJAR per saldatura, movimentazione, pallettizzazione e altre attività di automazione industriale. Inizia valutando l'applicazione, il carico totale di utensili e pezzi, il raggio d'azione e l'installazione, quindi esamina il modello selezionato nella tabella.
Come selezionare un robot QJAR
Selezionare prima la famiglia di processi, quindi verificare che il carico utile e la portata coprano l'utensile, il pezzo e le posizioni di lavoro reali. L'installazione, la protezione e qualsiasi versione specifica del processo devono essere verificate prima di definire il controllore, gli utensili e l'ambito della cella.
Confronta i modelli di robot QJAR
Utilizza i filtri per restringere i candidati in base a modello, categoria di applicazione, assi, carico utile e portata. Considera i valori elencati come limiti di selezione e verifica il carico del polso, il tempo di ciclo e le posizioni richieste per l'applicazione.
| Immagine | Modello | Assi | Carico utile | Apertura massima delle braccia | Ripeti il posizionamento | Peso corporeo | Alimentazione elettrica | Installazione | Applicazione | Armadio controller | Gamma congiunta / velocità massima | Carico ammissibile del polso | Azione successiva |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
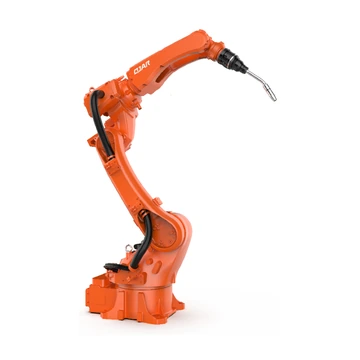 | QJR6-1400H | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Saldatura con kit di saldatura (saldatrice: Aotai NBC-350RL o Megmeet Ehave 2 CM350R, alimentatore di filo, pistola di saldatura anticollisione) | Robot da 2.6 kVA;Armadio da 2.6 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 80 kg | Allineare - J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Velocità massima — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Coppia — J4 28 N·m;J5 14.4 N·m;J6 5N·m |Inerzia — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Richiedi questo modello |
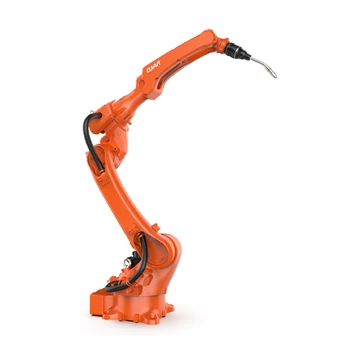 | QJR6-2000H | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Saldatura con kit di saldatura (saldatrice: Aotai NBC-350RL o Megmeet Ehave 2 CM350R, alimentatore di filo, pistola di saldatura anticollisione) | Robot da 3.4 kVA;Armadio da 3.4 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 80 kg | Allineare - J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Velocità massima — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Coppia — J4 28 N·m;J5 14.4 N·m;J6 5.1N·m |Inerzia — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Richiedi questo modello |
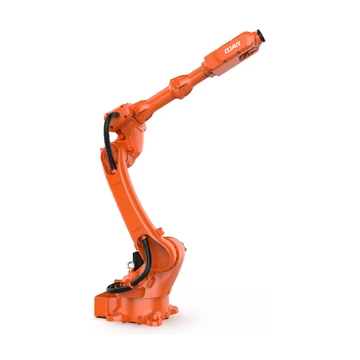 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, assemblaggio, smistamento, carico e scarico, ecc. | Robot da 3.6 kVA;Armadio da 3.6 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 95 kg | Allineare - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocità massima — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Coppia — J4 28Nm;J5 28Nm;J6 26.4 Nm |Inerzia — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Richiedi questo modello |
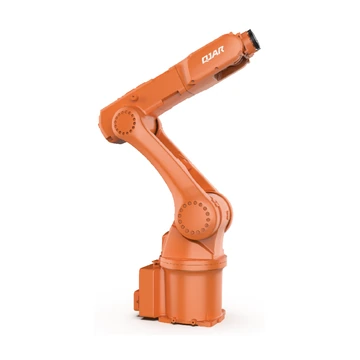 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, assemblaggio, smistamento, carico e scarico, ecc. | Robot da 1.4 kVA;Armadio da 7.5 kVA;Dimensioni del mobile: 422*420*210 mm;Massa del mobile: 20 kg | Allineare - J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Velocità massima — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Coppia — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Inerzia — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Richiedi questo modello |
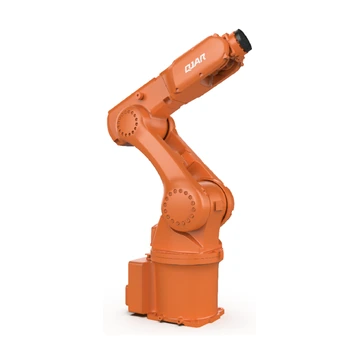 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, assemblaggio, smistamento, carico e scarico, ecc. | Robot da 1.4 kVA;Armadio da 7.5 kVA;Dimensioni del mobile: 422*420*210 mm;Massa del mobile: 20 kg | Allineare - J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Velocità massima — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Coppia — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Inerzia — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Richiedi questo modello |
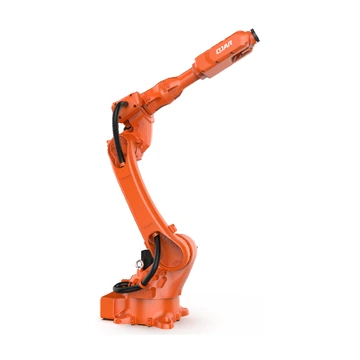 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, assemblaggio, smistamento, carico e scarico, lucidatura e levigatura, ecc. | Robot da 3.6 kVA;Armadio da 3.6 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 95 kg | Allineare - J1 ±175°;J2 +159°, -95°;J3 + 95°, - 125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocità massima — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Coppia — J4 28Nm;J5 28Nm;J6 26.4N·m |Inerzia — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Richiedi questo modello |
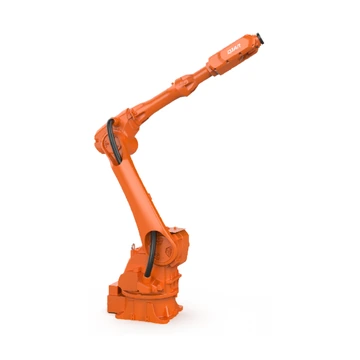 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, assemblaggio, smistamento, carico e scarico, ecc. | Robot da 3.7 kVA;Armadio da 3.7 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 85 kg | Allineare - J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Velocità massima — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Coppia — J4 88.3 N·m;J5 28.05 N·m;J6 28.05 Nm |Inerzia — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Richiedi questo modello |
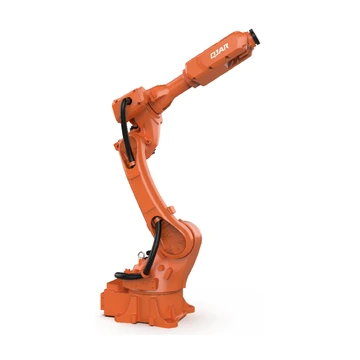 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, assemblaggio, smistamento, carico e scarico, lucidatura e levigatura, ecc. | Robot da 2.9 kVA;Armadio da 2.9 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 90 kg | Allineare - J1 ±168°;J2 +159°, -93°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocità massima — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Coppia — J4 28 N·m;J5 28 N·m;J6 26.4N·m |Inerzia — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Richiedi questo modello |
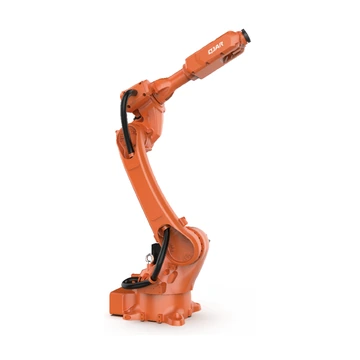 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, assemblaggio, smistamento, carico e scarico, ecc. | Robot da 3.6 kVA;Armadio da 3.6 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 85 kg | Allineare - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocità massima — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Coppia — J4 28 N·m;J5 28 N·m;J6 26.4N·m |Inerzia — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Richiedi questo modello |
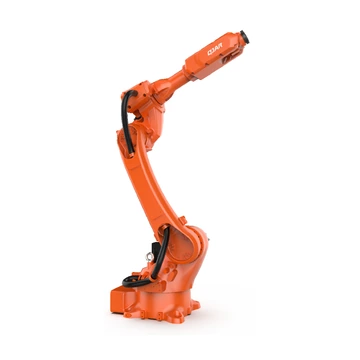 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Pallettizzazione, movimentazione, carico e scarico, taglio laser, verniciatura, lucidatura e levigatura, ecc. | Robot da 3.6 kVA;Armadio da 3.7 kVA;Dimensioni del mobile: 600*480*1270 mm;Massa del mobile: 120 kg | Allineare - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocità massima — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Coppia — J4 26.4 N·m;J5 32 N·m;J6 26.4N·m |Inerzia — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Richiedi questo modello |
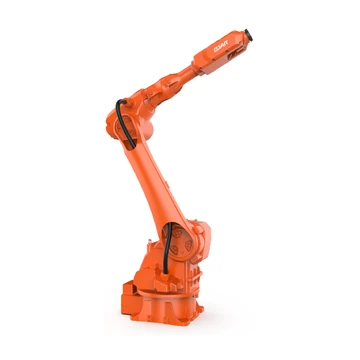 | QJR20-2000 (Non antideflagrante) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, assemblaggio, smistamento, carico e scarico, ecc. | Robot da 3.7 kVA;Armadio da 3.7 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 95 kg | Allineare - J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Velocità massima — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 515°/s | Coppia — J4 83.3 N·m;J5 34Nm;J6 28N·m |Inerzia — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kgm | Richiedi questo modello |
| QJR20-2000 (Antideflagrante) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Movimentazione, carico e scarico, smistamento, assemblaggio, ecc. | Robot da 3.7 kVA;Armadio da 3.7 kVA;Dimensioni del mobile: 600*480*1270 mm;Massa del mobile: 120 kg | Allineare - J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Velocità massima — J1 177 °/s;J2 177 °/s;J3 189 °/s;J4 429 °/s;J5 412 °/s;J6 515 °/s | Coppia — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Inerzia — J4 4.1 kg.m²;J5 3.8 kg.m²;J6 1.1 kg.m² | Richiedi questo modello |
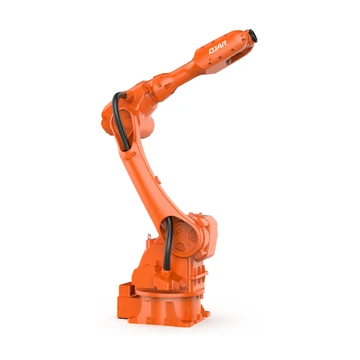 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Utilizzato in operazioni di movimentazione, assemblaggio, molatura e sbavatura, ecc., e ampiamente impiegato nei settori dei prodotti metallici, del fotovoltaico, della logistica e dello stoccaggio, dell'industria alimentare e delle bevande e in altri settori. | Robot da 3.8 kVA;Armadio da 3.7 kVA;Dimensioni del mobile: 600*480*1270 mm;Massa del mobile: 120 kg | Allineare - J1 ±172°;J2 +165°, -100°;J3 +83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |Velocità massima — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Coppia — J4 83.3 N·m;J5 43.35 N·m;J6 37.4 Nm |Inerzia — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Richiedi questo modello |
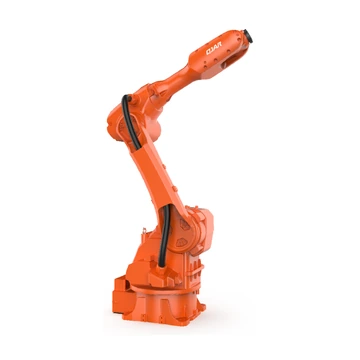 | QJR30-1600 (Non antideflagrante) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Pallettizzazione, movimentazione, carico e scarico, taglio laser, verniciatura, lucidatura e levigatura, ecc. | Robot da 3.7 kVA;Armadio da 3.7 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 85 kg | Allineare - J1 ±172°;J2 +147°, -115°;J3 +83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Velocità massima — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Coppia — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Inerzia — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Richiedi questo modello |
| QJR30-1600 (Antideflagrante) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Monofase 220 V ±10% | Montaggio a terra o a soffitto | Pallettizzazione, movimentazione, carico e scarico, taglio laser, verniciatura, lucidatura e levigatura, ecc. | Robot da 3.7 kVA;Armadio da 3.7 kVA;Dimensioni del mobile: 600*480*1270 mm;Massa del mobile: 90 kg | Allineare - J1 ±172°;J2 +147°, -115°;J3 +83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Velocità massima — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Coppia — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Inerzia — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Richiedi questo modello |
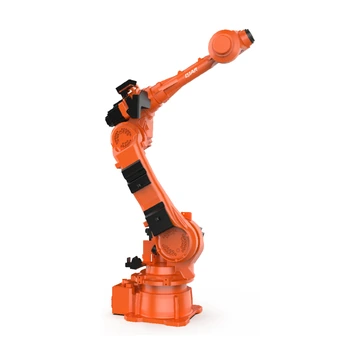 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Trifase, a cinque fili, 380 V ±10% | Montaggio a terra o a soffitto | Saldatura, verniciatura, carico e scarico, movimentazione, smistamento, assemblaggio, ecc. | Robot da 14.5 kVA;Armadio da 14.5 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 110 kg | Allineare - J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Velocità massima — J1 154 °/s;J2 120 °/s;J3 154 °/s;J4 249 °/s;J5 249 °/s;J6 349 °/s | Coppia — J4 245 N·m;J5 245 N·m;J6 147 N·m |Inerzia — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Richiedi questo modello |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Trifase, a cinque fili, 380 V ±10% | Montaggio a terra o a soffitto | Sbavatura, carico e scarico, movimentazione, assemblaggio, ecc. | Robot da 21 kVA;Armadio da 21 kVA;Dimensioni del mobile: 650*750*1150 mm;Massa del mobile: 140 kg | Allineare - J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Velocità massima — J1 154 °/s;J2 131 °/s;J3 160 °/s;J4 286 °/s;J5 257 °/s;J6 395 °/s | Coppia — J4 480 N·m;J5 430.4 N·m;J6 190.4N·m |Inerzia — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Richiedi questo modello |
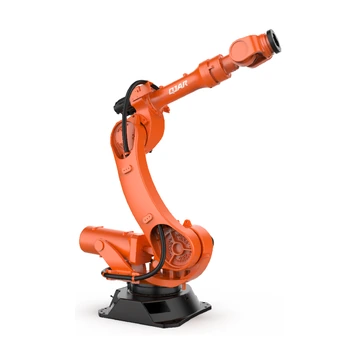 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Trifase, a cinque fili, 380 V ±10% | Montaggio a terra | Saldatura, pallettizzazione, carico e scarico, movimentazione, lucidatura, assemblaggio, ecc. | Robot da 25.9 kVA;Armadio da 25.9 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 110 kg | Allineare - J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Velocità massima — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Coppia — J4 1200 N·m;J5 1200 N·m;J6 650N·m |Inerzia — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Richiedi questo modello |
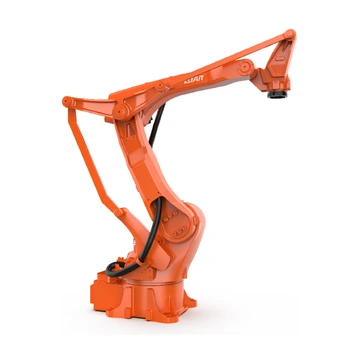 | QJRB15-1 (Versione B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Monofase 220 V ±10% | Montaggio a terra | Operazioni di pallettizzazione, prelievo, imballaggio, movimentazione materiali, carico e scarico ad alta velocità e precisione, nonché altre attività simili, sono applicabili ai settori dell'arredamento, dell'industria alimentare e delle bevande, dell'elettronica di consumo (3C) e a molti altri. | Robot da 2.5 kVA;Armadio da 2.5 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 95 kg | Allineare - J1 ±174°;J2 +97°, -50°;J3 Globale: +105°, -25° Accoppiamento: +76°, -133°;J4 ±360°;J5 /;J6 / |Velocità massima — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Coppia — J4 29.4 N·m;J5 /;J6 / |Inerzia — J4 0.6 kg·m²;J5 /;J6 / | Richiedi questo modello |
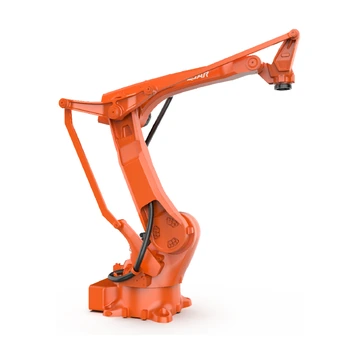 | QJRB30-1 (Versione B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Monofase 220 V ±10% | Montaggio a terra | Operazioni di pallettizzazione, prelievo, imballaggio, movimentazione materiali, carico e scarico ad alta velocità e precisione, nonché altre attività simili, sono applicabili ai settori dell'arredamento, dell'industria alimentare e delle bevande, dell'elettronica di consumo (3C) e a molti altri. | Robot da 3.2 kVA;Armadio da 2.9 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 95 kg | Allineare - J1 ±175°;J2 +97°, -50°;J3 Globale: +105°, -25° Accoppiamento: +77°, -134°;J4 ±360°;J5 /;J6 / |Velocità massima — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Coppia — J4 36 N·m;J5 /;J6 / |Inerzia — J4 2.6 kg·m²;J5 /;J6 / | Richiedi questo modello |
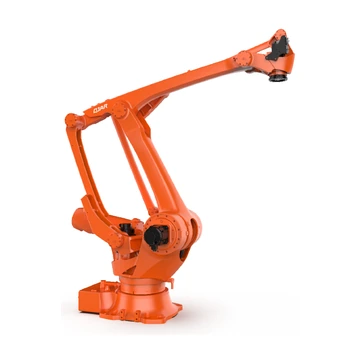 | QJR100-2500M | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Trifase, a cinque fili, 380 V ±10% | Montaggio a terra | Operazioni di pallettizzazione, prelievo, imballaggio, movimentazione materiali, carico e scarico ad alta velocità e precisione, nonché altre attività simili, sono applicabili ai settori dell'arredamento, dell'industria alimentare e delle bevande, dell'elettronica di consumo (3C) e a molti altri. | Robot da 7.65 kVA;Armadio da 7.65 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 120 kg | Allineare - J1 ±185°;J2 +97°, -49°;J3 Globale: +122°, -22° Accoppiamento: +69°, -82°;J4 ±360°;J5 /;J6 / |Velocità massima — J1 134°/s;J2 148 °/s;J3 160 °/s;J4 349°/s;J5 /;J6 / | Coppia — J4 167 Nm;J5 /;J6 / |Inerzia — J4 7.9 kg·m²;J5 /;J6 / | Richiedi questo modello |
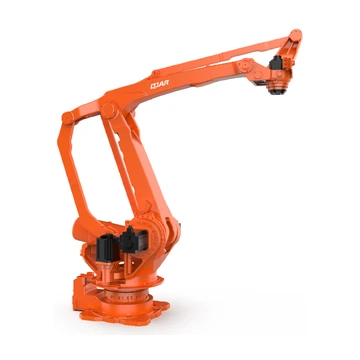 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trifase, a cinque fili, 380 V ±10% | Montaggio a terra | Operazioni di pallettizzazione, prelievo, imballaggio, movimentazione materiali, carico e scarico ad alta velocità e precisione, nonché altre attività simili, sono applicabili ai settori dell'arredamento, dell'industria alimentare e delle bevande, dell'elettronica di consumo (3C) e a molti altri. | Robot da 17.4 kVA;Armadio da 17.4 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 90 kg | Allineare - J1 ±182°;J2 +97°, -50°;J3 Globale: +122°, -22° Accoppiamento: +71°, -82°;J4 ±360°;J5 /;J6 / |Velocità massima — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Coppia — J4 350.2 N·m;J5 /;J6 / |Inerzia — J4 43.6 kg·m²;J5 /;J6 / | Richiedi questo modello |
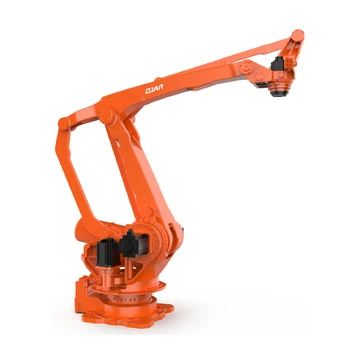 | QJR260-3100M | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trifase, a cinque fili, 380 V ±10% | Montaggio a terra | Pallettizzazione, prelievo, imballaggio, movimentazione, carico e scarico, ecc. | Robot da 19.2 kVA;Armadio da 19.2 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 90 kg | Allineare - J1 ±182°;J2 +97°, -50°;J3 Globale: +122°, -22° Accoppiamento: +71°, -82°;J4 ±360°;J5 /;J6 / |Velocità massima — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Coppia — J4 350.2 N·m;J5 /;J6 / |Inerzia — J4 43.6 kg·m²;J5 /;J6 / | Richiedi questo modello |
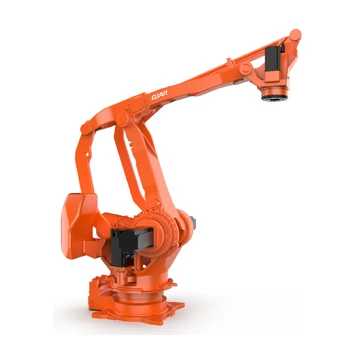 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Trifase, a cinque fili, 380 V ±10% | Montaggio a terra | Applicazioni di pallettizzazione per carichi pesanti, ad esempio, nelle fabbriche di mattoni. | Robot da 21.9 kVA;Armadio da 21.9 kVA;Dimensioni del mobile: 600*480*920 mm;Massa del mobile: 90 kg | Allineare - J1 ±185°;J2 +94°, -48°;J3 Globale: +112°, -17° Accoppiamento: +71°, -81°;J4 ±360°;J5 /;J6 / |Velocità massima — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Coppia — J4 999.6 N·m;J5 /;J6 / |Inerzia — J4 286.6 kg·m²;J5 /;J6 / | Richiedi questo modello |
Non è stato trovato alcun modello QJAR corrispondente. Cancella uno o più filtri oppure invia il carico utile, l'apertura alare, l'applicazione e l'installazione richiesti per una revisione del progetto.
Domande frequenti su robot e soluzioni di automazione QJAR
Quali robot QJAR possono essere selezionati per operazioni di saldatura, movimentazione o pallettizzazione?
Utilizza il campo "Applicazione" insieme a "Carico utile", "Apertura braccio", "Assi" e "Installazione" per restringere la lista dei 24 modelli disponibili. Saldatura, movimentazione e pallettizzazione impongono requisiti diversi in termini di utensili, carico del polso, percorso, portata e ciclo, pertanto la lista finale deve essere verificata rispetto al layout di processo reale.
Come si calcolano il carico utile e l'apertura del braccio del robot QJAR?
Il carico utile deve includere l'utensile terminale del braccio, il prodotto e qualsiasi attrezzatura di processo trasportata dal robot. L'apertura del braccio deve coprire ogni punto TCP richiesto con il necessario orientamento dell'utensile, tenendo conto anche del baricentro, dell'inerzia, dei limiti del polso, dei dispositivi di fissaggio, degli ostacoli e dello spazio di manovra per la manutenzione.
Quali modelli QJAR elencati hanno varianti antideflagranti?
Questa pagina elenca le versioni antideflagranti e non antideflagranti dei modelli QJR20-2000 e QJR30-1600. Prima di utilizzare una delle due varianti, verificare la classificazione dell'area pericolosa, il fluido di processo, la certificazione richiesta, il pacchetto del controllore e le condizioni di installazione per il progetto specifico.
È possibile per EVST integrare un robot QJAR in un sistema di automazione completo?
Sì. Una revisione del progetto può includere il robot selezionato, il quadro di controllo, gli utensili terminali del braccio, le apparecchiature di processo, i dispositivi di fissaggio, la sicurezza, le interfacce PLC e di rete, la messa in servizio e le responsabilità di consegna.
Quali informazioni devo fornire per richiedere un preventivo per un robot QJAR?
Fornire il modello o l'applicazione esatta, il carico utile totale, l'apertura del braccio e le posizioni richieste, il montaggio, il controller e le interfacce necessarie, la quantità, la destinazione e la tempistica richiesta. Prezzo, tempi di consegna e condizioni di servizio verranno quindi confermati per la configurazione applicabile.
Autore: Redazione EVST
Il team editoriale di EVST gestisce questa pagina per fornire supporto nella selezione dei robot e nella pianificazione dei progetti. La disponibilità del prodotto, la configurazione, la validazione della sicurezza e l'ambito di integrazione devono essere confermati per l'applicazione specifica.
Politica editoriale · Politica di correzione · Condizioni d'uso
Ultimo aggiornamento: