
Configurazioni delle postazioni di lavoro per robot di saldatura: celle, sistemi a binario e a portale.
Una postazione di lavoro robotizzata per la saldatura combina robot, attrezzature di saldatura, sistemi di movimentazione dei pezzi, dispositivi di fissaggio, controlli e sistemi di sicurezza in base a una specifica esigenza produttiva. Questo hub di selezione confronta quattro famiglie di configurazioni e indirizza i dettagli specifici dell'applicazione a pagine dedicate. Utilizza i link presenti nella pagina per passare dai vincoli del pezzo all'architettura più adatta.
Inizia inserendo l'applicazione in una delle quattro famiglie
Ogni scheda di categoria utilizza gli stessi campi per identificare un percorso di selezione. I valori numerici e le condizioni tecniche rimangono nelle sezioni corrispondenti sottostanti.
celle leggere e medie
- Iniziare a giocare
- Famiglie di parti ripetibili leggere e medie
- Definizione del movimento
- Posizionamento locale di ribaltamento, rotazione o multiasse
- Prossima recensione
- Proseguire sul percorso di configurazione delle luci
Stazioni di grandi dimensioni e ad alto carico
- Iniziare a giocare
- Pezzi lunghi, di grandi dimensioni o di massa elevata
- Definizione del movimento
- Posizionamento di carichi elevati e portata estesa del robot
- Prossima recensione
- Proseguire sul percorso di ingegneria dei componenti di grandi dimensioni
Sistemi a terra, su rotaia e a portale
- Iniziare a giocare
- Zone lunghe, larghe o alte oltre una posizione fissa del robot
- Definizione del movimento
- Movimento del robot su assi esterni lineari
- Prossima recensione
- Confronto tra quattro architetture di sistemi mobili
posizionatori e dispositivi di fissaggio
- Iniziare a giocare
- Componenti che richiedono un orientamento stabile e un posizionamento ripetibile
- Definizione del movimento
- Spostare la parte e mantenere relazioni congiunte
- Prossima recensione
- Rivedere i limiti di movimento e di bloccaggio del pezzo.
Quattro vincoli determinano il percorso di partenza più utile
Iniziate definendo l'ingombro e la lunghezza del pezzo, quindi includete il carico combinato del pezzo e del dispositivo di fissaggio nel calcolo del posizionamento. Successivamente, definite gli assi di movimento e la copertura del robot necessari sulla mappa della giunzione. Infine, restringete l'architettura in base al processo di saldatura e alla forma della giunzione; il nome della configurazione è solo un punto di partenza per la conferma del progetto.
Busta e lunghezza
Valutare se una singola postazione fissa del robot sia in grado di coprire tutte le giunzioni richieste.
Posizionamento del carico
Trattare il pezzo in lavorazione, il dispositivo di fissaggio e l'orientamento dinamico come un unico problema di carico.
assi di movimento
Distinguere tra spostamento del pezzo, spostamento del robot e combinazione di assi esterni.
Processo di saldatura applicabile
Eseguire la schermatura del giunto e del confine dell'apparecchiatura per la saldatura a gas protetto, ad arco di argon o laser.
Configurazioni chiuse per famiglie di componenti ripetibili
Quando l'ingombro e il carico del pezzo si adattano al ribaltamento locale, alla rotazione orizzontale, al posizionamento multiasse o al supporto testa-contropunta, iniziare con una configurazione a livello di cella. La pagina dedicata confronta sei configurazioni, mantenendo le decisioni relative a dispositivi di fissaggio, numero di robot e misure di sicurezza specifiche per il progetto.
Configurazioni di celle di saldatura robotizzate per pezzi leggeri e medi
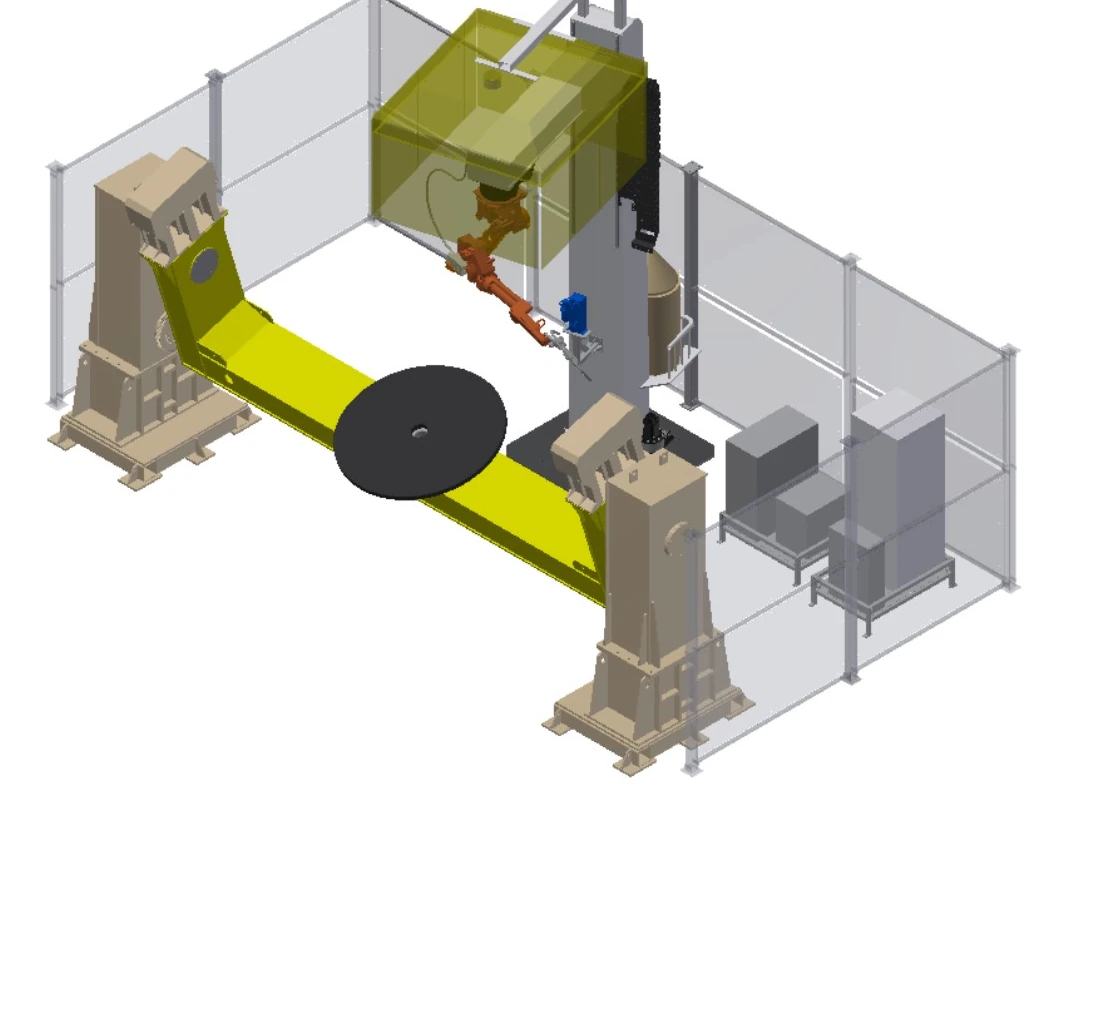
Stazioni progettate per pezzi lunghi, di grandi dimensioni o di massa elevata
Quando lunghezza, massa, diametro di rotazione o metodo di carico superano i limiti di una cella convenzionale, è necessario partire dai vincoli di supporto, posizionamento, movimento esterno e protezione. La pagina dedicata presenta otto punti di partenza ingegneristici anziché pacchetti di apparecchiature fissi.
Postazioni robotizzate per saldatura di pezzi grandi e pesantiQuattro architetture a binario terra, binario aereo e a portale
Quando una singola posizione fissa del robot non è sufficiente a coprire la lunghezza, l'altezza o la campata richieste, gli assi esterni lineari trasportano il robot nella zona di giunzione. Queste quattro architetture consentono di gestire spostamenti verticali sul pavimento, spostamenti invertiti sul pavimento, spostamenti multi-asse sopra la testa e un'ampia copertura del portale.
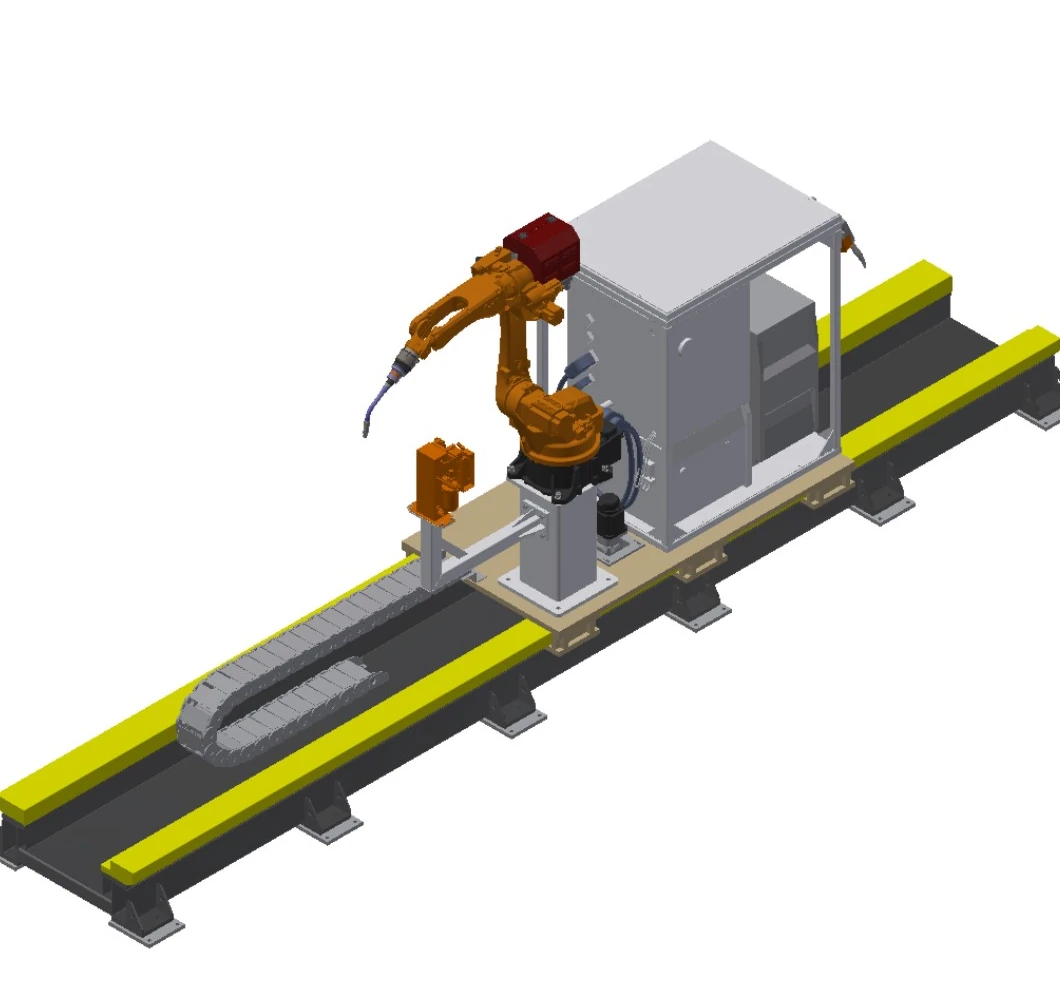
Sistema di saldatura verticale per binari di terra
Consente di estendere la copertura del robot lungo pezzi lunghi, mantenendolo in posizione verticale su un carrello montato a pavimento.
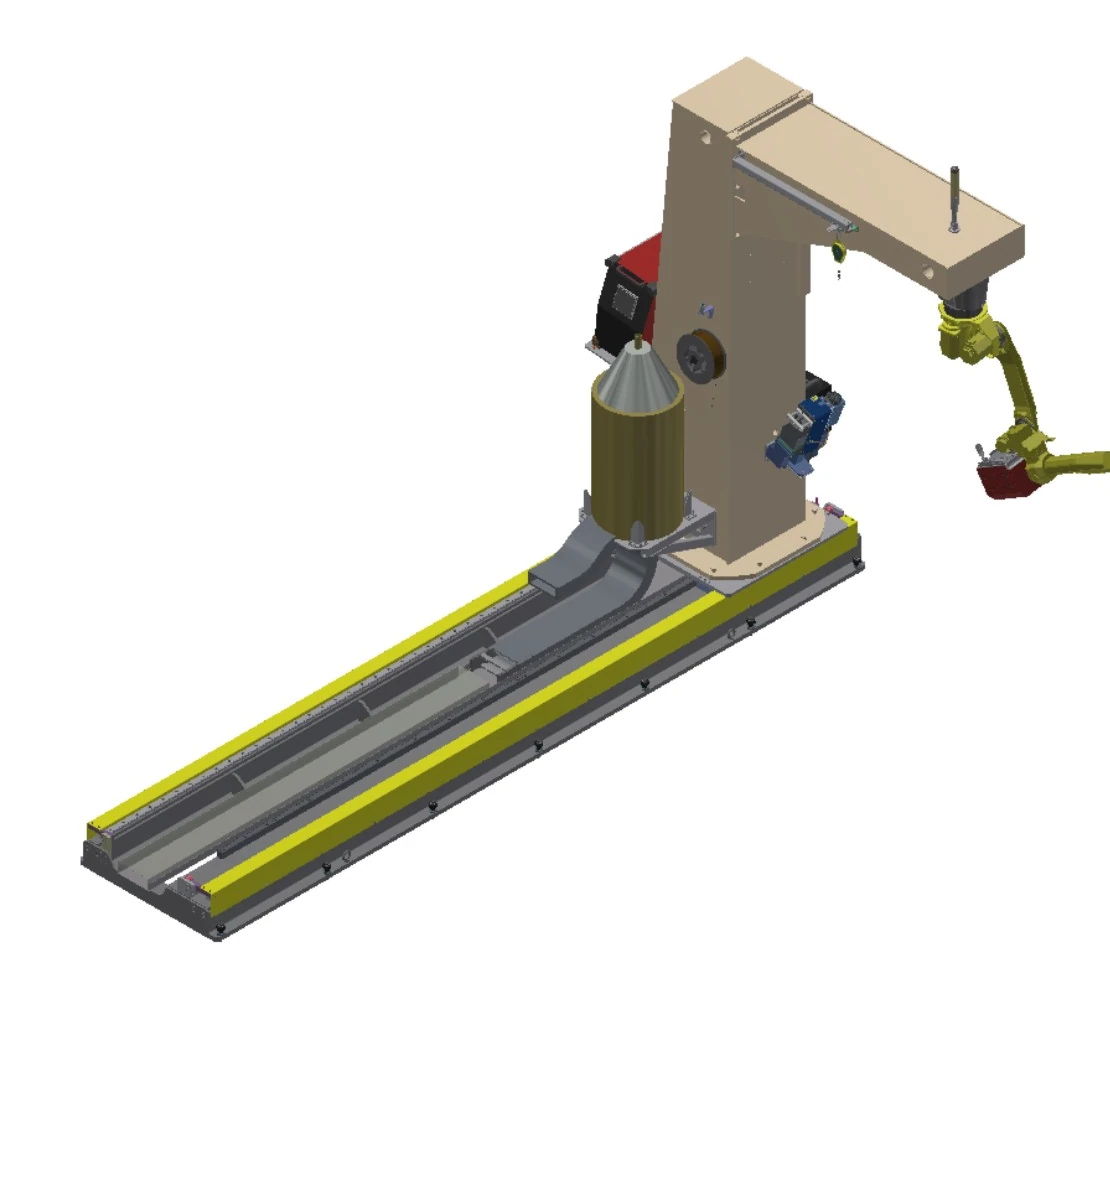
Sistema di saldatura Ground-Rail invertito
Combina il movimento sul pavimento con un telaio a C invertito quando è utile accedere dall'alto lungo un pezzo lungo.
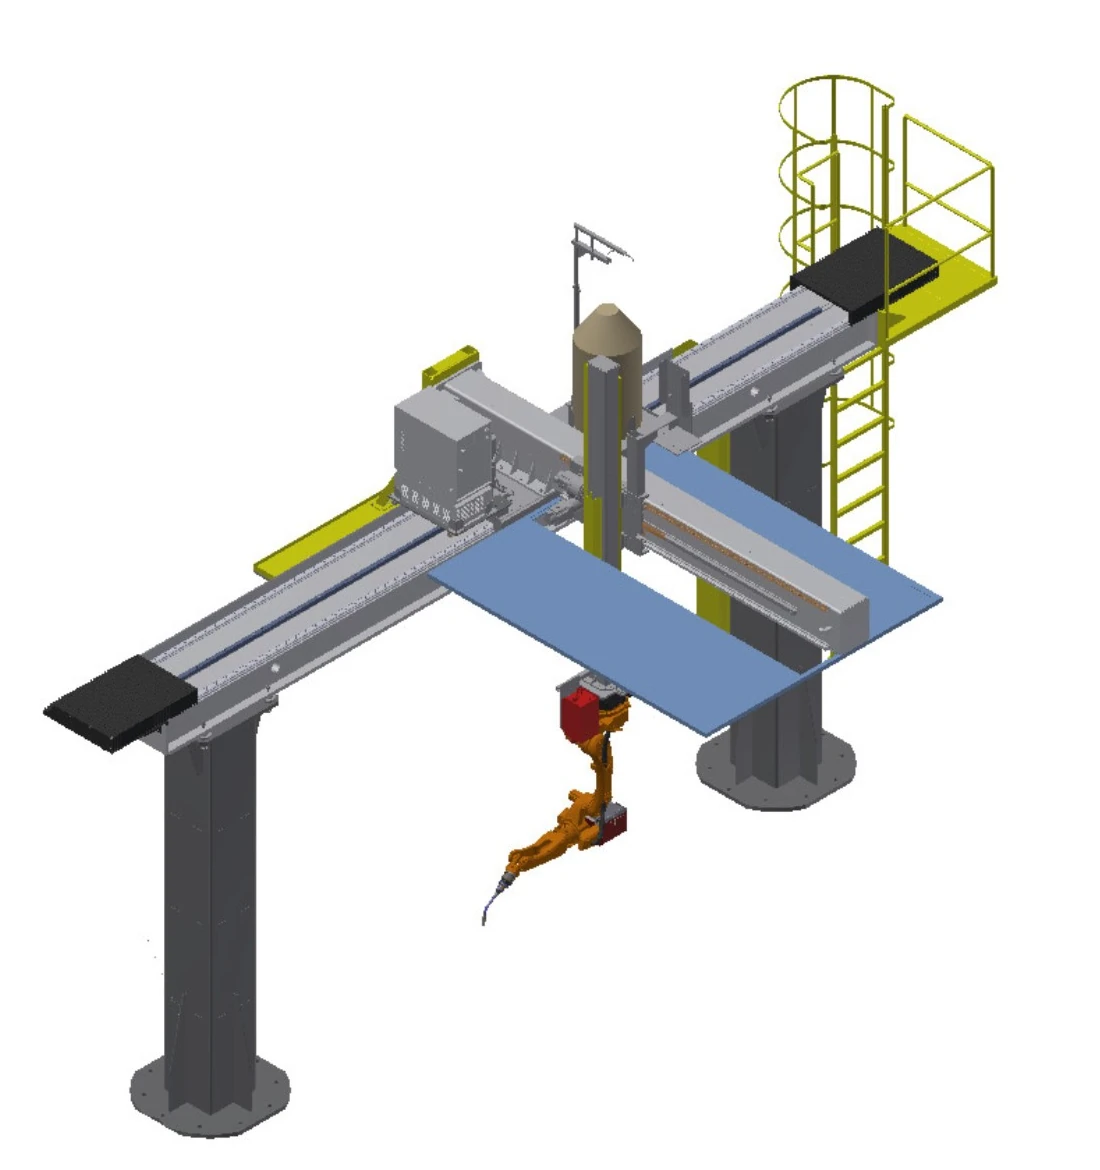
Sistema di saldatura Sky-Rail invertito
Consente di spostare un robot invertito sopra la zona di lavoro, con combinazioni di assi selezionabili per lunghezza, estensione laterale e altezza.
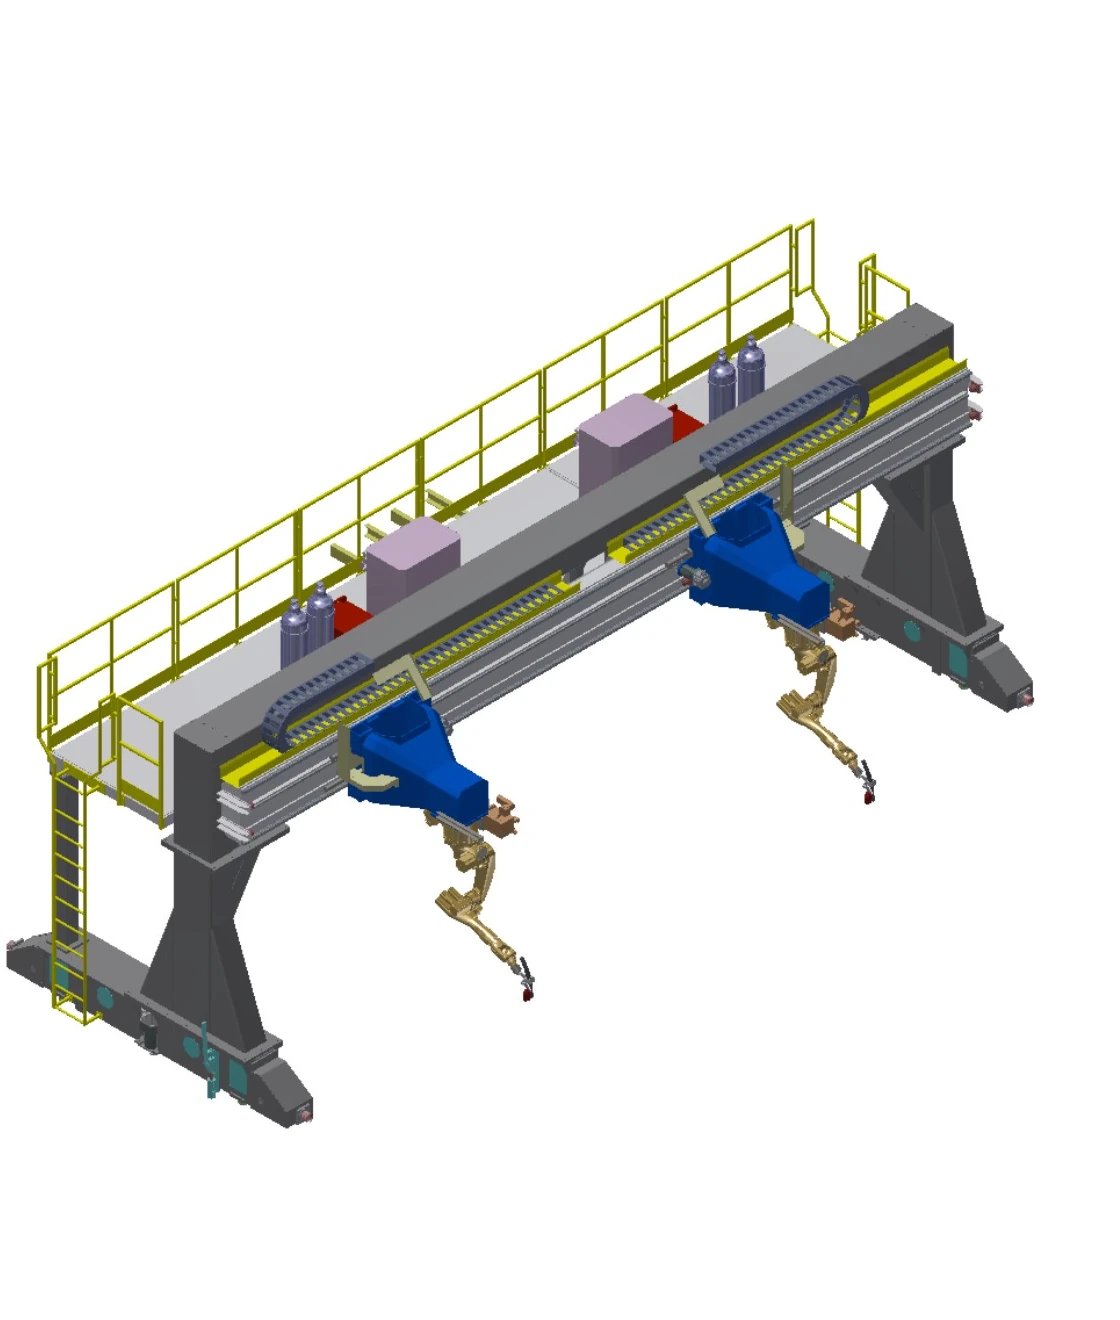
Sistema di saldatura a portale invertito
Crea un ampio spazio di lavoro in altezza con una lunga corsa sull'asse Y e un doppio azionamento sincronizzato per ampie zone di lavoro.
Confrontare quattro sistemi mobili su un unico insieme di campi
I valori di spostamento sono intervalli opzionali. La combinazione finale degli assi, il carico, le fondamenta, il software di processo e l'ambito di tracciamento rimangono specifici del progetto.
| Riga | Sistema | Movimento | Viaggi | Carico nominale | Velocità | Ripetibilità | Assi esterni | Opzioni e condizioni ingegneristiche |
|---|---|---|---|---|---|---|---|---|
| A | Sistema di saldatura verticale per binari di terra | Binario di terra; un asse esterno lineare | Corsa effettiva 2–30 m, opzionale | 1 t | 0–15 metri/min | ± 0.15 mm | set 1 | Base robotizzata e staffe per comandi, apparecchiature di saldatura, tamburo del filo e pulitore della torcia; cavo flessibile esteso; software di rilevamento del contatto, tracciamento dell'arco e multistrato multipass; tracciamento laser della saldatura |
| B | Sistema di saldatura Ground-Rail invertito | Binario di terra pesante con telaio a C invertito; un asse esterno lineare | Corsa effettiva 2–30 m, opzionale | 3.5 t | 0–15 metri/min | ± 0.15 mm | set 1 | Telaio a C invertito con base robotizzata e staffe per comandi, apparecchiature di saldatura, tamburo per filo e pulitore per torcia; cavo flessibile esteso; software di rilevamento del contatto, tracciamento dell'arco e multistrato multipass; tracciamento laser della saldatura |
| C | Sistema di saldatura Sky-Rail invertito | Movimento verticale sugli assi X/Y/Z; gli assi possono essere combinati in 1X, 2Y o 3Z. | X 2–30 m; Y 1–2 m; Z 1–2 m, opzionale | 0.4 t | Ogni asse 0–15 m/min | Ciascun asse ±0.15 mm | 3 imposta | Staffe per comandi, apparecchiature di saldatura, tamburo per filo e pulitore per torcia; scala e piattaforma di ispezione; cavo flessibile esteso; cappa aspirante a soffitto opzionale; software di rilevamento del contatto, tracciamento dell'arco e multistrato multipass; tracciamento laser della saldatura |
| D | Sistema di saldatura a portale invertito | Movimento a portale X/Y/Z; gli assi possono essere combinati come 1X, 2Y o 3Z; doppio azionamento sincrono sull'asse Y | Portata <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, opzionale | 0.4 tonnellate per robot | Ogni asse 0–15 m/min | Ciascun asse ±0.15 mm | 4 imposta | Binario pesante rettificato di precisione P43 e fondazione del progetto a cura dell'utente; staffe per comandi, apparecchiature di saldatura, tamburo per filo e pulitore per torcia; scala e piattaforma di ispezione; cavo flessibile esteso; software di rilevamento del contatto, tracciamento dell'arco e multistrato multipass; tracciamento laser della giunzione |
Trattare i posizionatori e le attrezzature come un'unica catena di pezzi
Il posizionatore presenta ogni giunto in un orientamento saldabile; il dispositivo di fissaggio individua i componenti e ne preserva ripetutamente la relazione. Entrambi devono essere verificati con l'accesso del robot, la sequenza di saldatura, il carico e la protezione.
Concetti di posizionamento
Tavoli fissi per vaglio, tavole rotanti orizzontali, unità di ribaltamento, supporti testa-contropunta e posizionatori multiasse. La massa combinata pezzo-attrezzatura, il baricentro, l'inviluppo di rotazione e lo spazio libero della torcia definiscono il concetto applicabile.
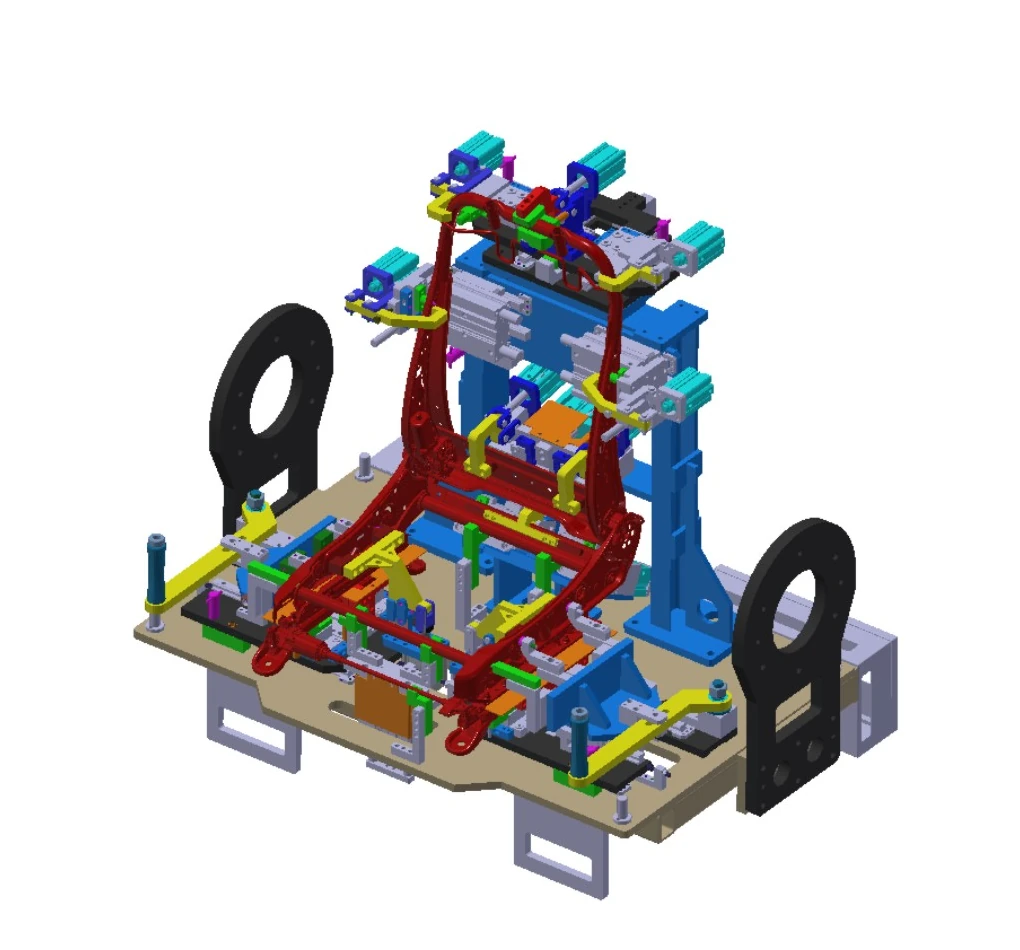
Ingegneria dei dispositivi
La progettazione a cambio rapido consente di preservare un'interfaccia per gli aggiornamenti del prodotto. I telai strutturali richiedono sufficiente rigidità e resistenza, le strutture saldate sono sottoposte a trattamento di invecchiamento e ogni componente è posizionato e fissato indipendentemente per mantenere le relazioni di disegno.
Utilizza quattro domande per definire il prossimo schizzo tecnico
Quanto è grande il pezzo?
Specificare i valori minimi e massimi di ingombro, lunghezza, direzione di carico e distribuzione delle cuciture.
Quale carico deve essere spostato?
Sommare la massa del pezzo in lavorazione e quella del dispositivo di fissaggio, quindi aggiungere il baricentro e l'orientamento dinamico.
Quali assi sono necessari?
Decidere se spostare il pezzo, spostare il robot oppure utilizzare un sistema di traslazione a rotaia, a rotaia aerea o a portale.
Quale procedura si applica?
Condividere materiali, giunti, metodo di saldatura, requisiti di qualità e schema di cambio formato.
Quando l'ambito si espande al takt di linea, ai trasferimenti tra stazioni e all'orchestrazione a livello di sistema, continuare con il linea di produzione di saldatura intelligente.
Scegli quale famiglia esaminare per prima
Quale categoria si adatta a parti ripetitive di piccole o medie dimensioni?
Iniziate con celle chiuse leggere e medie, quindi restringete il percorso mediante ribaltamento, rotazione o posizionamento multiasse dei componenti.
A quale categoria appartengono i pezzi lunghi, di grandi dimensioni o soggetti a carichi elevati?
Iniziate con il metodo di progettazione per pezzi di grandi dimensioni e fornite i dati relativi a massa, baricentro, supporto, carico e distribuzione della saldatura.
Quando dovrei confrontare i sistemi di binari a terra, a rotaia sopraelevata o a portale?
Utilizzare il confronto tra sistemi mobili quando una singola postazione fissa del robot non è in grado di coprire la lunghezza, l'altezza o la campata richieste.
Dove vanno inserite le questioni complesse relative al fissaggio e all'attrezzatura dei pezzi?
Quando l'orientamento, il posizionamento ripetibile o le interfacce di cambio rappresentano il vincolo principale, iniziare dalla sezione relativa ai posizionatori e ai dispositivi di fissaggio.
Passare dalla famiglia di applicazioni al livello di informazioni successivo
Utilizza questa pagina per selezionare una famiglia di configurazioni, quindi apri la pagina del prodotto o la pagina tecnica corrispondente. Se i disegni sono pronti, avvia direttamente una discussione sull'applicazione.
Partire dalla parte reale e dalla mappa delle cuciture
Condividi disegni, dimensioni e intervallo di massa, giunti, processo, tempi di consegna previsti, metodo di carico e vincoli del sito in modo che EVST possa definire una configurazione iniziale.