
Cella robotizzata per sbavatura di pressofusioni: celle robotizzate, macchine speciali e rettifica scan-to-path
Una cella robotizzata per sbavatura è una cella portautensili in cui il robot trasporta un mandrino o una testa di rettifica attorno a un pezzo fuso fissato a un dispositivo di fissaggio o posizionatore.
Descrivi il tuo lavoro →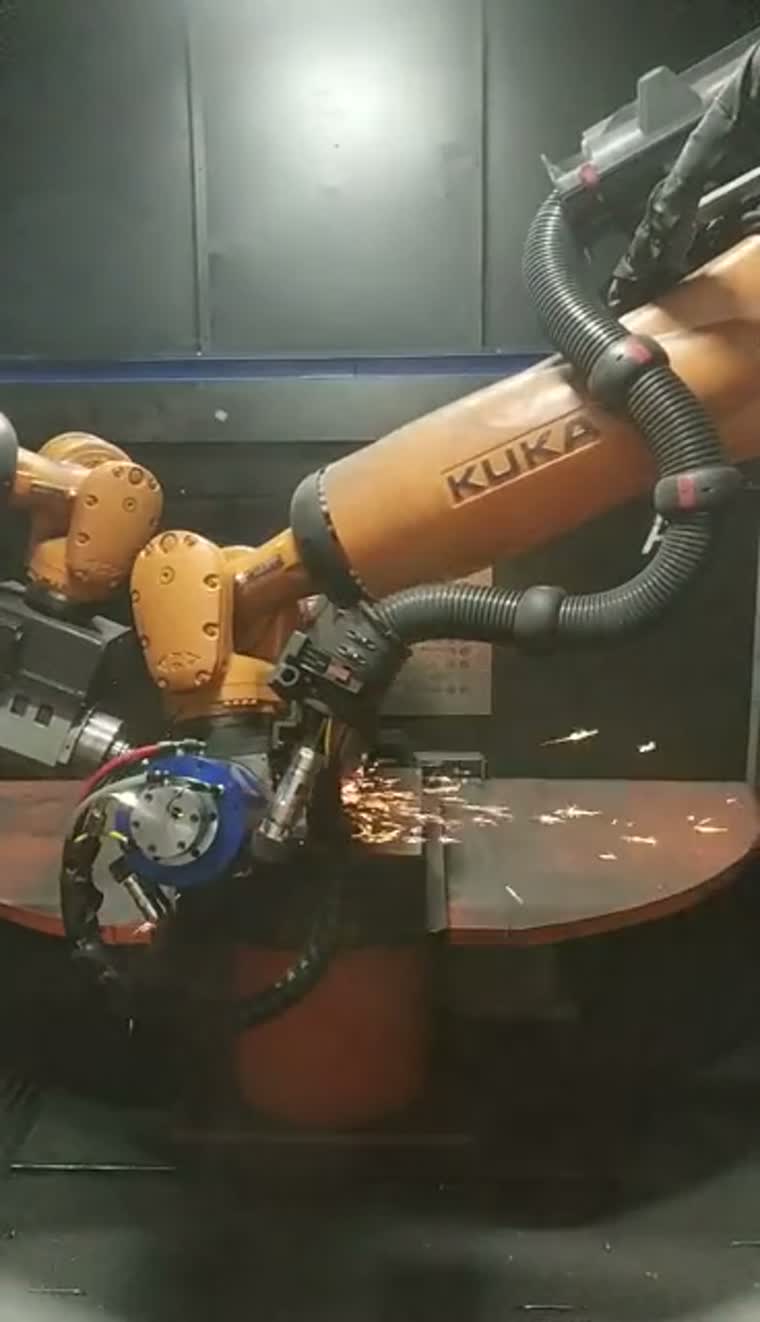
Partiamo dalla fusione e dai suoi vincoli.
Le famiglie di pezzi tipiche includono blocchi motore, testate, carter della trasmissione e carter motore. L'accesso per il serraggio, il gioco di tornitura e l'approccio dell'utensile determinano la disposizione della cella.
I getti in entrata possono presentare variazioni di contorno e posizione della linea di separazione. Prima di selezionare il percorso di movimentazione, esaminare getti rappresentativi, punti di riferimento delle attrezzature e aree da lavorare.
Massa massima del pezzo: su richiesta.
Dimensioni massime del pezzo e ingombro di tornitura: su richiesta.
Un sistema di fissaggio con utensile può essere adatto a pezzi difficili da movimentare con utensili di finitura fissi; la scelta del metodo di movimentazione dipende anche dall'accessibilità e dai dispositivi di fissaggio.
Disposizione delle celle, opzioni di controllo della forza e aspirazione della polvereConfigurazioni delle celle e accesso agli strumenti
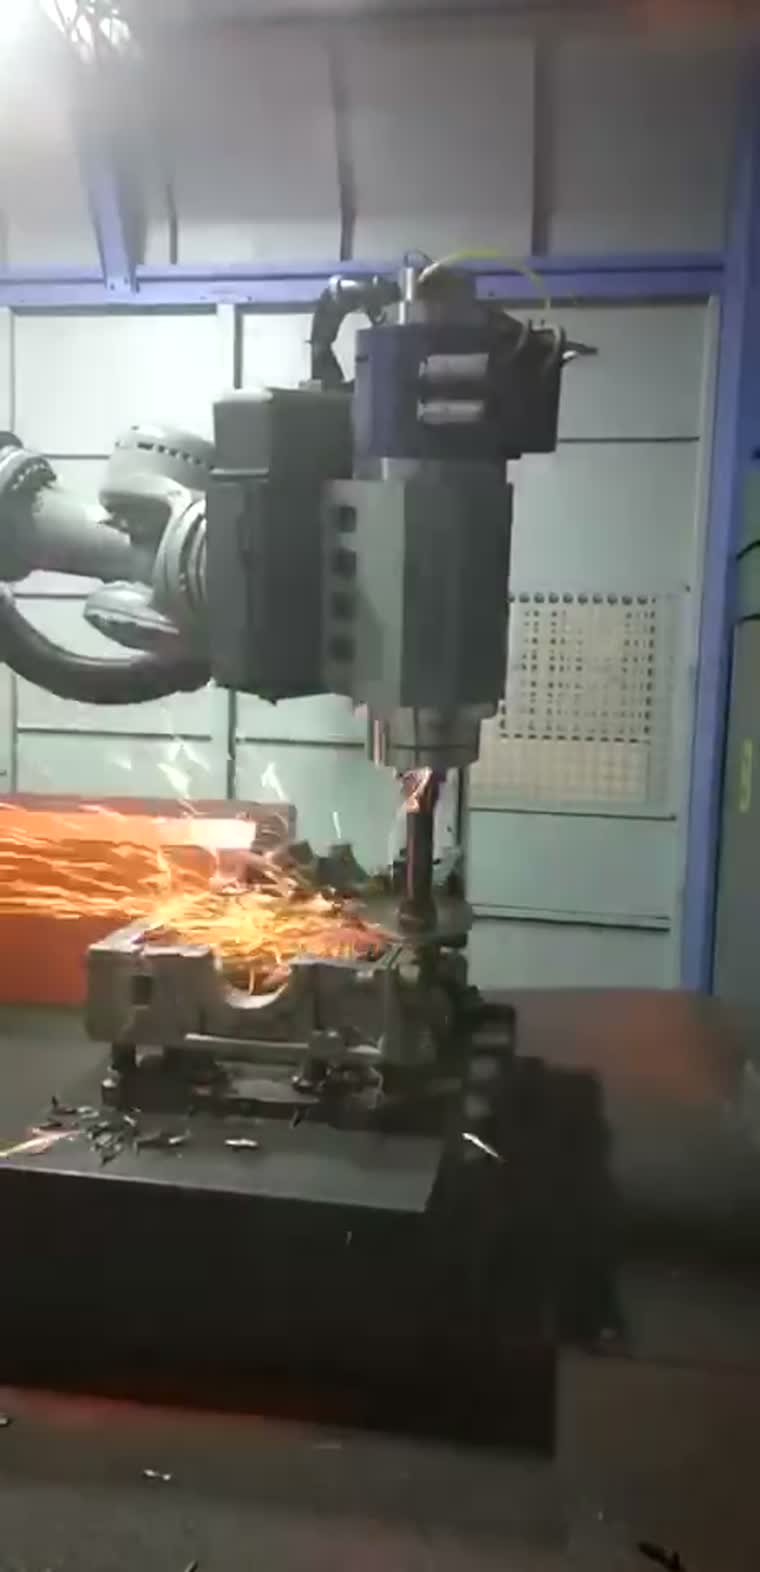
Le configurazioni delle celle combinano un utensile montato su robot con un dispositivo di fissaggio fisso, un posizionatore o una tavola rotante alternata. L'approccio all'utensile e l'accesso al getto determinano la disposizione.
In base alle operazioni richieste e alla tipologia di pezzi da lavorare, è possibile specificare opzioni come il mandrino flottante, il cambio utensile automatico e un magazzino utensili.
Intervallo di forza di contatto controllato: su richiesta.
Disposizione delle celle, opzioni di controllo della forza e aspirazione della polvereAlloggiamenti pressofusi
Le fasi di sbavatura riguardano le bave, le linee di separazione e i residui del canale di colata sugli alloggiamenti fusi; le variazioni in ingresso e l'accesso all'utensile influenzano il processo.
Motori e trasmissione
I blocchi motore e le testate dei cilindri possono richiedere utensili diversi per i bordi esterni e i fori laterali, con posizionamento visivo e cambio utensile laddove il processo lo richieda.
Componenti per auto e moto
Le famiglie di componenti fusi possono essere valutate per una cella robotizzata o una macchina dedicata, tenendo conto della comunanza degli utensili di fissaggio e della frequenza con cui il prodotto cambia.
produzione di motori
La sbavatura degli alloggiamenti dei motori è un'applicazione tipica per l'integrazione tra robot e macchine dedicate, con il punto di riferimento di serraggio e l'accesso ai bordi definiti per ogni famiglia di alloggiamenti.
Cella robotizzata contro macchina per scopi speciali
| Famiglia di pezzi | Configurazione | Assi e posizioni | Flessibilità di cambio | Mix di produzione |
|---|---|---|---|---|
| Grandi alloggiamenti in fusione | Cella robotica | Movimento articolato dell'utensile; pezzo fisso o posizionato | Modifiche degli utensili e delle attrezzature per diversi alloggiamenti | Famiglie miste con caratteristiche diverse |
| Famiglie di componenti di fusione ripetuti | Macchina per scopi speciali | Assi coordinati; posizioni singole o alternate | Impianti dedicati con cambi programmati | Corse ripetute all'interno di una famiglia definita |
| Componenti sagomati di piccole dimensioni | Macchina per scopi speciali | Assi coordinati e posizioni indicizzate | Modifiche agli utensili all'interno della gamma di componenti supportati | Attività ripetute di elaborazione dei contorni |
| Componenti di medie e grandi dimensioni | Macchina per scopi speciali | Disposizioni lineari o a indicizzazione rotativa | Dispositivi di fissaggio specifici per i componenti e impostazione del processo | Sequenze di elaborazione definite |
Scorri orizzontalmente per confrontare tutti i campi.
Macchine speciali a livello di soluzione
Le macchine speciali offrono un movimento coordinato degli utensili con posizioni di lavorazione singole, alternate o indicizzate. Vengono valutate a livello di soluzione in base alla famiglia di pezzi e alla configurazione dell'attrezzatura.
Tra gli esempi di pezzi lavorati si annoverano gli alloggiamenti dei telefoni, i moduli delle fotocamere, gli alloggiamenti dei decoder, le maniglie delle porte e i componenti in plastica per il settore automobilistico.
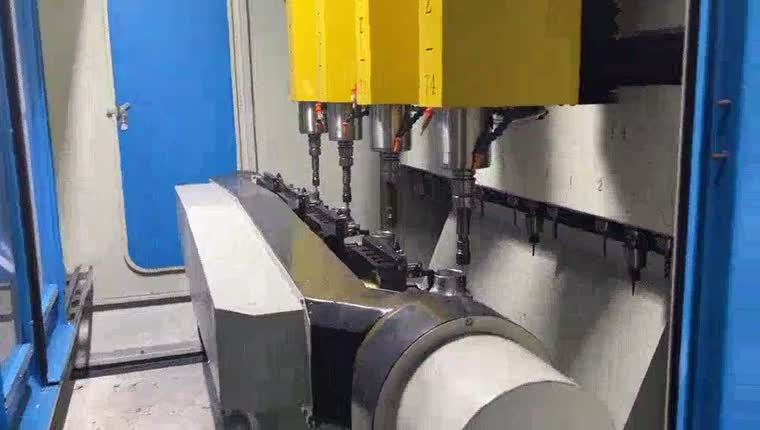
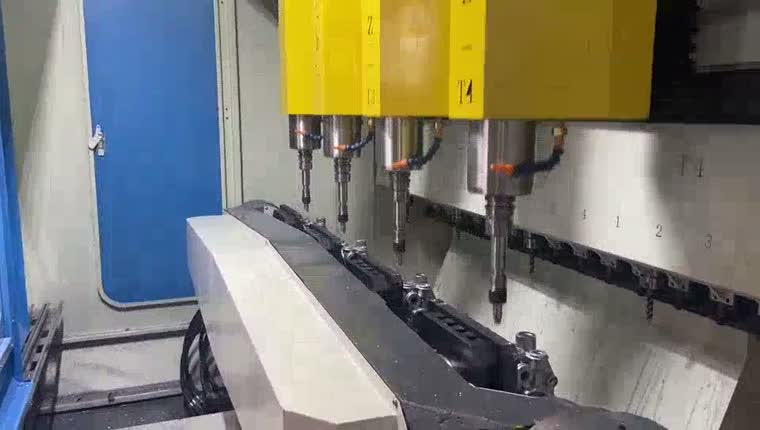
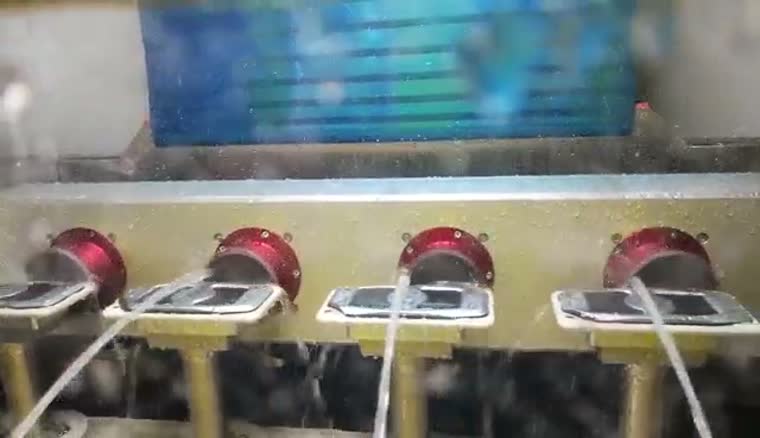
Per le lavorazioni di finitura di contorno adatte, è disponibile un processo a umido che utilizza un liquido attorno all'utensile e dispositivi di fissaggio rotanti. L'idoneità dipende dal materiale e dalla finitura richiesta.
Per i componenti dell'asse, è necessario considerare la transizione dalla saldatura alla sbavatura durante la pianificazione dell'attrezzatura e della sequenza di lavorazione.
Saldatura degli assali e lavorazione post-saldaturaRettifica EVST Scan-to-Path
EVST Scan-to-Path Grinding genera un percorso di rettifica a partire dai contorni del pezzo scansionato all'interno di regioni di lavorazione definite; ciò non elimina la necessità di definire il processo, convalidare le attrezzature o controllare il pezzo finito.
Per un robot di rettifica senza programmazione, la riduzione prevista è quella della programmazione manuale punto per punto del percorso. La selezione degli utensili, la copertura di scansione, i limiti del processo e i criteri di accettazione devono ancora essere definiti.
Descrivi il tuo lavoro →Dalla scansione del contorno all'esecuzione
Scansiona il pezzo, identifica il contorno all'interno della regione di lavorazione definita e genera un percorso per l'esecuzione da parte del robot. Il percorso deve essere verificato rispetto all'accessibilità del dispositivo di fissaggio e all'utensile selezionato.
Acquisisci il contorno del pezzo in lavorazione nella regione selezionata.
Identifica il bordo di lavorazione e genera il percorso utensile.
Eseguire il percorso selezionato con lo strumento di contatto scelto.
Diagramma concettuale · Le fasi richiedono la convalida del pezzo e della cella.
L'esecuzione controllata dalla forza supporta il contatto durante il percorso generato; le opzioni di controllo della forza e le relative specifiche vengono selezionate con la configurazione cellulare più ampia.
Disposizione delle celle, opzioni di controllo della forza e aspirazione della polvereVisione tridimensionale e percorsi adattivi
L'imaging e l'elaborazione tridimensionale consentono di creare una rappresentazione del pezzo e di adattare il percorso alle variazioni spaziali. È possibile optare per l'elaborazione senza CAD, in quanto il contorno e il processo possono essere definiti a partire dalla scansione; anche l'ispezione del prodotto è opzionale.
Durata della scansione in base alla copertura e alle condizioni di prova concordate: su richiesta.
Precisione di scansione in base al materiale, alla geometria e alle condizioni di prova concordate: su richiesta.
Rilevamento laser e compensazione della deviazione
Il rilevamento laser puntuale consente di confrontare il pezzo corrente con quello precedente e di compensare le variazioni di posizione lungo la linea di separazione. Questo confronto riguarda la deviazione tra i pezzi, piuttosto che la deviazione da un modello CAD.
La misurazione laser della sporgenza della saldatura può fornire informazioni utili per la compensazione della posizione e il coordinamento con l'utensile di finitura durante la lavorazione del cordone di saldatura. La strategia di misurazione e rimozione deve essere adattata al giunto.
Programmazione e simulazione offline
La programmazione offline prepara il percorso del robot lontano dalla cella. Il controllo delle collisioni e la simulazione del codice supportano la revisione prima che un post-processore produca il programma specifico per il controllore.
Definire il percorso dell'utensile, del dispositivo di fissaggio e del robot.
Analizza le collisioni e simula il programma.
Genera il codice del controller, quindi convalidalo sulla cella.
Diagramma concettuale · Le fasi richiedono la convalida del pezzo e della cella.
La simulazione supporta la fase preparatoria; il programma del robot, la geometria degli utensili e i dispositivi di fissaggio richiedono comunque una validazione sulla cella di produzione reale.
Rettifica post-saldatura e del cordone di saldatura
La molatura robotizzata dei cordoni di saldatura può utilizzare una testa di finitura montata su un robot e fissata a un telaio in alluminio. Il dispositivo di fissaggio consente l'accesso al cordone di saldatura mentre l'utensile segue il percorso di rimozione selezionato.
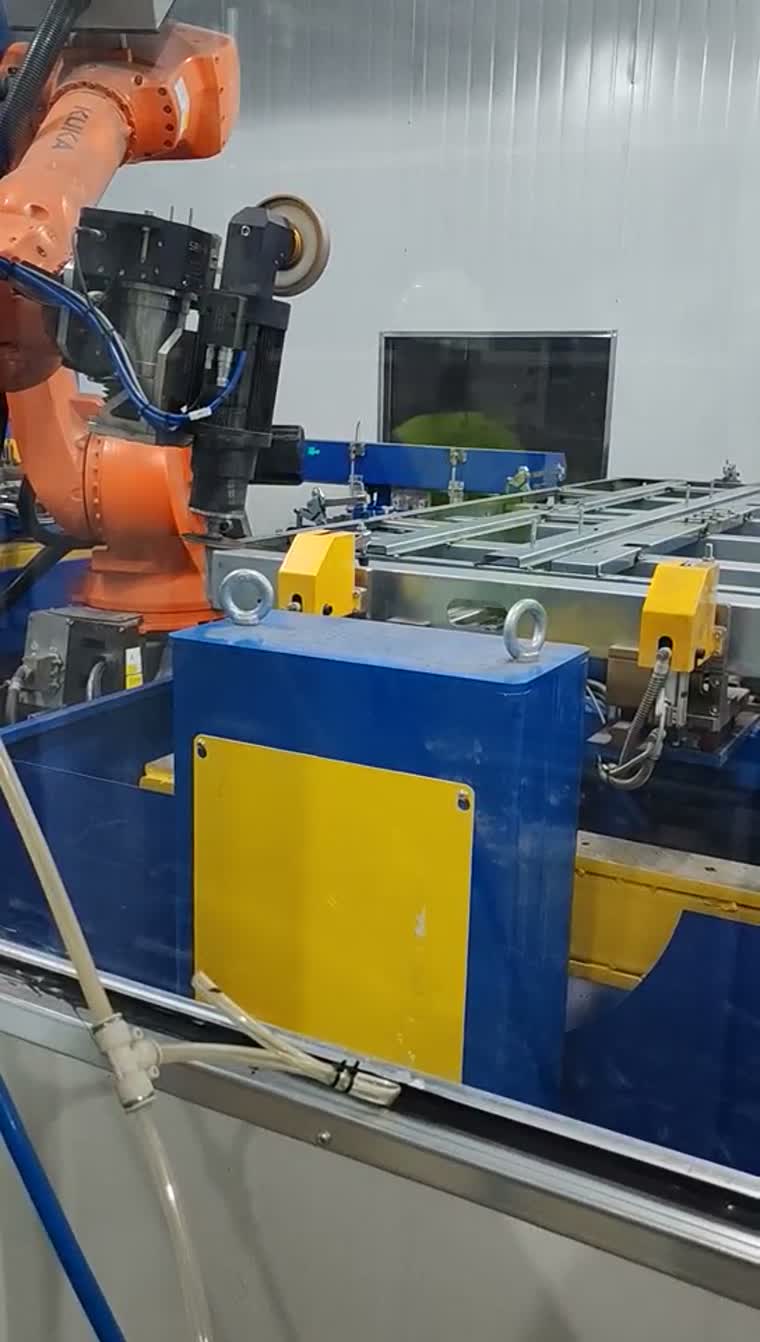
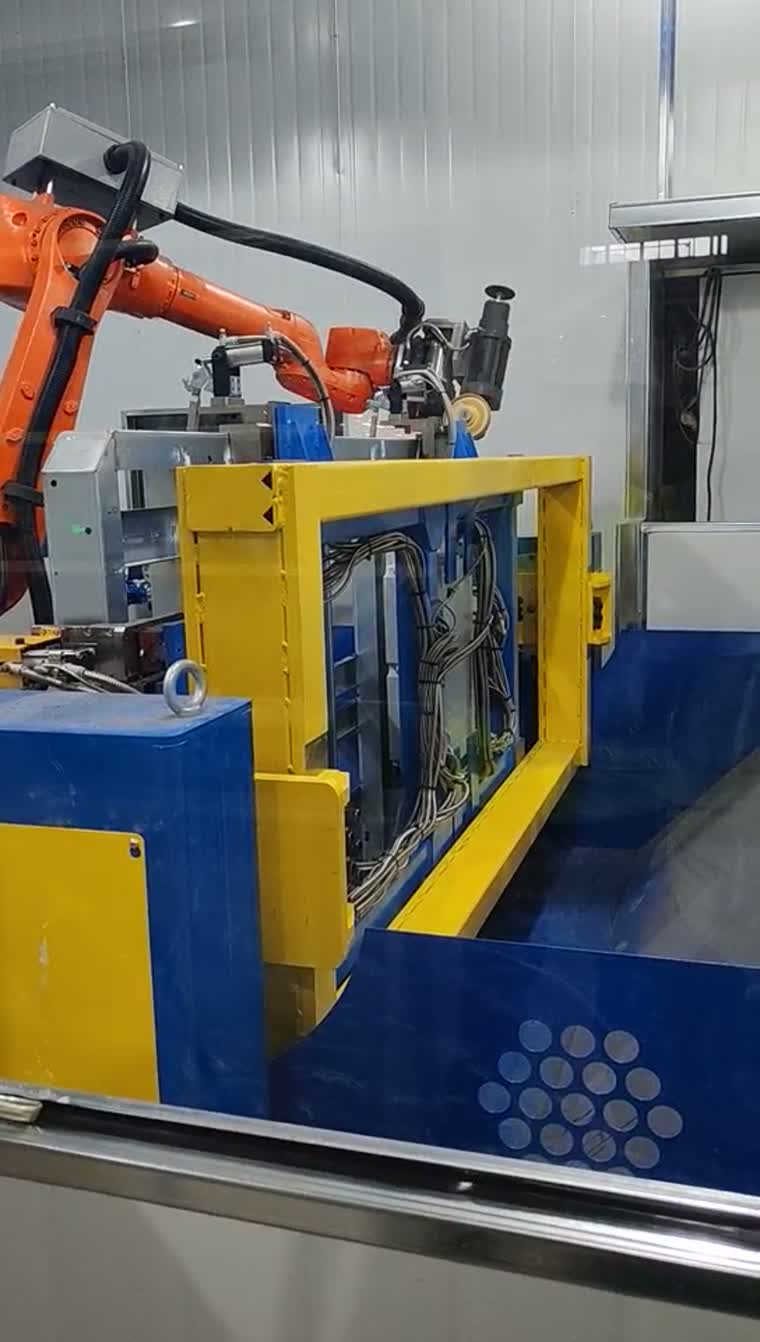
La finitura mediante saldatura per attrito-agitazione dei vassoi delle batterie è un processo correlato che richiede attrezzature e procedure specifiche.
Finitura del vassoio della batteria e relative opzioni di processoApplicazioni tipiche e ambito di integrazione
Le applicazioni tipiche includono la pulizia dei bordi degli alloggiamenti in fusione, la sbavatura dei componenti del motore e la finitura dei cordoni di saldatura del telaio. L'ambito di fornitura è definito in base a dispositivi di fissaggio, utensili, integrazione robotizzata e convalida del processo.
Le interfacce di carico e scarico sono definite con le apparecchiature a monte e a valle.
Condividi pezzi rappresentativi, i bordi o le saldature da lavorare, i riferimenti delle attrezzature e i criteri di accettazione per avviare una revisione della configurazione.
Domande da porsi prima di selezionare una cella di sbavatura
Cosa significa esattamente "senza programmazione": niente insegnamento o niente modello CAD?
Significa generare il percorso del processo a partire dai contorni rilevati per ridurre la necessità di programmazione punto per punto. Lavorare senza un modello CAD del prodotto è una configurazione opzionale; attrezzature, utensili e accettazione del processo necessitano comunque di convalida.
Come viene generato il percorso utensile quando la fusione varia da un pezzo all'altro?
La scansione identifica il contorno rilevante all'interno di una regione di elaborazione definita. La generazione del percorso utilizza tale contorno, mentre un'adeguata configurazione di rilevamento può compensare le variazioni tra i pezzi. La geometria al di fuori dell'area di elaborazione richiede una revisione del processo.
In quali casi una macchina sbavatrice specifica per usi particolari risulta più efficiente di una cella robotizzata?
Una macchina dedicata è da valutare quando le famiglie di pezzi, le attrezzature e le sequenze di lavorazione si ripetono. Una cella robotizzata può essere valutata quando l'accesso, l'approccio degli utensili o il mix di prodotti richiedono una configurazione diversa; è opportuno confrontare le due soluzioni sui pezzi effettivamente lavorati.
È possibile eseguire la sbavatura e la rettifica post-saldatura nella stessa cella?
Possono essere considerati all'interno di un concetto condiviso se gli impianti, l'accesso agli strumenti e i requisiti di processo sono compatibili. La loro combinazione è una decisione di progetto, non una capacità standard data per scontata per ogni configurazione.
Quali cambi di utensili sono necessari per la produzione di modelli misti?
Innanzitutto, definire le operazioni e gli utensili necessari per ciascuna famiglia di pezzi. Successivamente, è possibile configurare il cambio utensile automatico e il magazzino utensili in base a tale combinazione, includendo controlli di accesso e di spazio libero rispetto alle attrezzature di fissaggio.
È possibile integrare la generazione del percorso visivo in una cella esistente?
L'idoneità all'aggiornamento viene valutata caso per caso. Prima di definire l'aggiornamento, verificare le interfacce robot-controllore, l'accesso alla scansione, la calibrazione, la geometria dell'utensile e la compatibilità del dispositivo di fissaggio; una semplice dimostrazione di scansione non è sufficiente a stabilire la compatibilità della cella.