
Robotic Stazione di saldatura per assi
EVST configura il robot, il pacchetto di saldatura, il posizionatore e il dispositivo di fissaggio in base al componente dell'asse, alla geometria del giunto e al percorso di produzione effettivo.
Iniziate con una postazione di lavoro, aggiungete le funzioni di cella protetta richieste dal vostro impianto oppure collegate più stazioni in una linea di produzione dopo aver definito il carico, l'ispezione e il flusso dei materiali.
Cosa definisce una postazione di lavoro per la saldatura degli assi
Costruisci la cella attorno all'asse e alle sue articolazioni
L'automazione della saldatura degli assali funziona al meglio quando la definizione del componente precede la progettazione. EVST mappa le saldature, i punti di movimentazione, i riferimenti delle attrezzature e il percorso di ispezione prima di definire la disposizione delle apparecchiature.
Definire cosa deve saldare la stazione
Denominare il componente dell'asse, identificare ogni giunto di produzione e registrare il punto di avvicinamento della torcia. La geometria dell'alloggiamento, le staffe, le giunzioni e le limitazioni di accesso determinano la postura del robot e la necessità di rotazione del pezzo.
- Revisione del disegno e orientamento dei componenti
- Sequenza congiunta, processo e criteri di accettazione
- Variazioni di assemblaggio e condizioni di saldatura a punti
Presentare un pezzo ripetibile
Il dispositivo di fissaggio definisce i punti di riferimento per il posizionamento e mantiene stabile l'assemblaggio durante le fasi di carico e saldatura. Il posizionatore presenta ogni giunzione con un'angolazione utile, garantendo al contempo l'accesso per la torcia, i cavi e le operazioni di manutenzione.
- Direzione di carico e portata dell'operatore
- Sequenza di serraggio e metodo di cambio formato
- Rotazione, spazio libero e instradamento dei cavi
Coordinare il movimento con il pacchetto di saldatura
Il percorso del robot, il movimento del pezzo e i parametri di saldatura devono funzionare come un unico processo. EVST pianifica avvii, arresti, transizioni, accesso alla torcia, pulizia e recupero attorno alla sequenza di giunzione, anziché trattare il robot come un dispositivo isolato.
- Coordinamento tra robot e posizionatore
- Servizio di torcia e accesso ai materiali di consumo
- Strategia di rilevamento laddove la giunzione lo richieda
Concordare le modalità di verifica dei risultati.
Un piano di collaudo efficace separa la funzionalità dell'apparecchiatura dalla qualità dei pezzi e dalla produzione. EVST allinea il metodo di collaudo finale con l'ispezione delle saldature, i controlli dimensionali, il metodo di carico e i limiti del ciclo concordati con il cliente.
- Percorso di ispezione delle saldature e delle dimensioni
- Scenari di prova e ripristino della produzione
- Controlli di sicurezza e di interazione con l'operatore
Scegli una postazione di lavoro, una cella o una linea di produzione.
La scala corretta dipende da quante operazioni devono essere collegate, da come i componenti entrano ed escono e da dove devono essere eseguite le ispezioni o le operazioni manuali.
| Formato | Il più adatto | Focus tipico sull'integrazione | Domanda di pianificazione |
|---|---|---|---|
| Postazione di saldatura assi | Un'unica operazione di saldatura definita con carico e scarico localizzati. | Robot, pacchetto di saldatura, posizionatore, dispositivo di fissaggio e comandi della stazione. | È possibile che un'unica unità completi il set di giunti richiesto e rimanga facile da caricare? |
| Cella di saldatura robotizzata | Un'area di automazione protetta con funzioni di produzione coordinate. | Sorveglianza, interblocchi, accesso operatore, servizi di processo e ripristino. | Quali interazioni, punti di servizio e funzioni di sicurezza appartengono all'interno della cella? |
| Linea di produzione per la saldatura degli assi | Diverse operazioni connesse con trasferimento pianificato e controllo della linea. | Flusso dei materiali, buffer, bilanciamento delle stazioni, percorsi di ispezione e supervisione. | Quale operazione controlla la produzione della linea e come devono essere spostati i pezzi tra le stazioni? |
Quattro elementi che caratterizzano la stazione di saldatura
EVST integra gli elementi di movimento, processo e fissaggio del pezzo attorno al percorso di saldatura richiesto.
Robot di saldatura
Fornisce l'inviluppo di movimento e l'orientamento della torcia per le giunzioni definite. La selezione segue le posizioni richieste, l'accesso e il carico degli utensili.
Pacchetto di saldatura
Integra la fonte di alimentazione, la torcia, il sistema di alimentazione del filo e le interfacce di processo necessarie per il metodo di saldatura scelto.
Fissatore del pezzo in lavorazione
Supporta e ruota il gruppo dell'asse in modo che il robot possa raggiungere le giunture in un orientamento di saldatura produttivo.
Apparecchio dedicato
Individua i componenti effettivi, stabilisce i punti di riferimento e supporta una sequenza controllata di serraggio e carico.
Dai disegni al processo produttivo consolidato
Ogni passaggio converte gli input dell'applicazione in una decisione della stazione testabile.
Cosa inviare per una recensione utile di una cellula per assi
Un pacchetto applicativo compatto permette a EVST di concentrare il primo concetto sul pezzo reale in lavorazione anziché sulle ipotesi.
Definizione del pezzo
Condividi il disegno di assemblaggio, l'elenco dei componenti, la mappa dei giunti, il materiale, lo spessore e le condizioni di montaggio previste. Contrassegna i punti di riferimento critici e le superfici che devono rimanere accessibili.
Percorso di produzione
Descrivere le fasi di carico, scarico, saldatura a punti, pulizia, cambio formato, ispezione e riparazione. Indicare lo schema di turnazione previsto e i limiti utilizzati per il raggiungimento dell'obiettivo di produzione.
Piano di qualità
Specificare il metodo di accettazione della saldatura, i controlli dimensionali, la procedura di campionamento e le aspettative estetiche. Questi requisiti guidano la prova di processo e la collaudo della stazione.
Integrazione degli impianti
Fornire informazioni sullo spazio disponibile, le utenze, le interfacce a monte e a valle, l'accesso per gli operatori e il percorso di manutenzione. Indicare eventuali trasferimenti o controlli a livello di linea previsti.
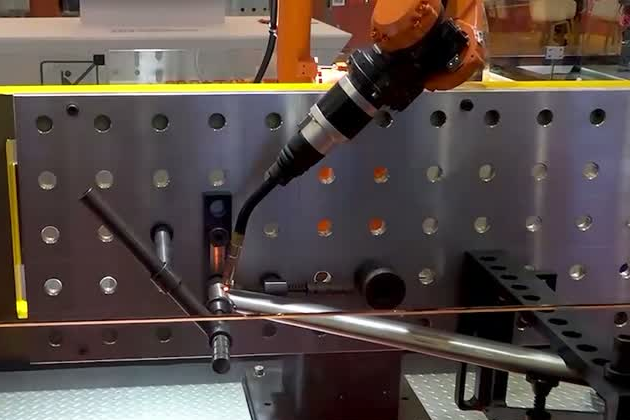
Saldatura robotizzata per telai tubolari di biciclette, veicoli elettrici e motociclette.
EVST applica il movimento coordinato di robot e posizionatori ai percorsi compatti e variabili che si trovano attorno ai giunti dei telai tubolari. Il processo si concentra su un accesso stabile alla torcia, un movimento controllato durante le transizioni e una finitura che corrisponda allo standard di accettazione concordato.
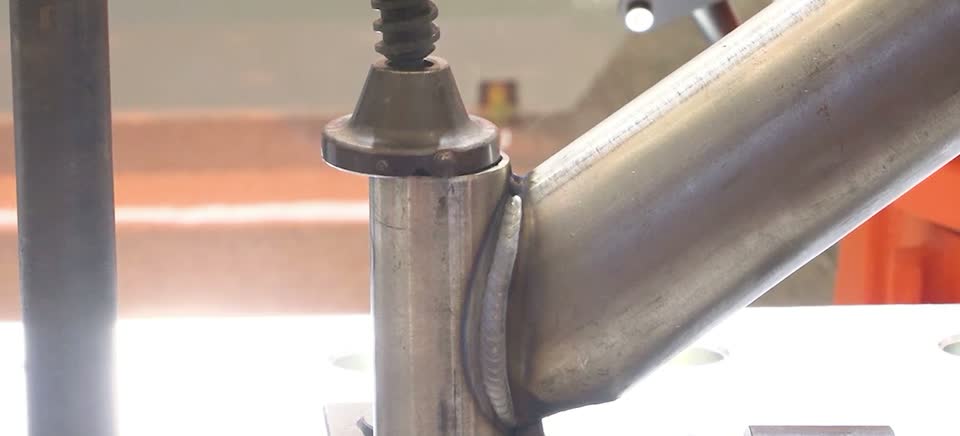
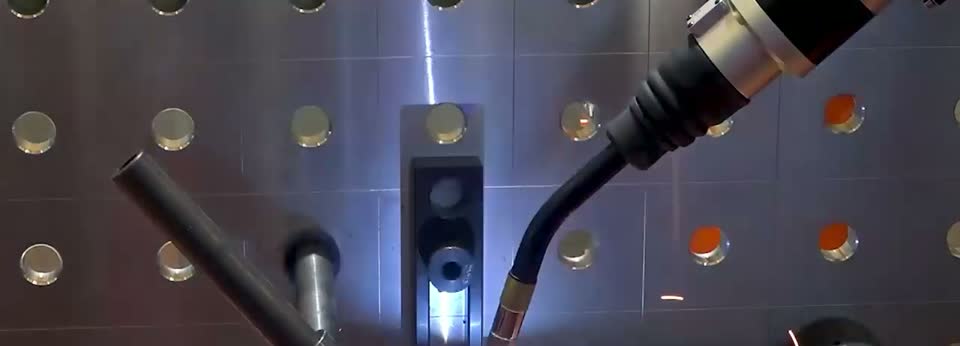
Verificare le prestazioni sul pezzo in lavorazione effettivo.
Il concetto finale e il piano di collaudo collegano il comportamento del robot al componente, al processo e al percorso di produzione del cliente.
Tempistiche di produzione
Utilizzare un unico orologio concordato. Includere le fasi di carico, saldatura, pulizia, cambio formato, ispezione e recupero applicabili, in modo che il risultato rappresenti la stazione pianificata.
Saldature e dimensioni
Verifica l'intero processo. L'assemblaggio, il comportamento del dispositivo di fissaggio, il punto centrale dell'utensile, l'apporto di calore, il rilevamento e l'ispezione contribuiscono tutti al pezzo finito.
Responsabilità dell'automazione
Assegna ogni operazione. Definire quali operazioni di carico, saldatura a punti, ispezione, riparazione, molatura e manutenzione appartengono all'automazione e quali restano di competenza degli operatori.
Domande sulla postazione di lavoro per la saldatura degli assi
Qual è la differenza tra una postazione di lavoro, una cella di produzione e una linea di produzione?
Una postazione di lavoro è un'unità produttiva focalizzata. Una cella di saldatura aggiunge l'area automatizzata protetta, i comandi e le interazioni programmate con l'operatore. Una linea di produzione collega diverse stazioni di carico, saldatura, ispezione o trasferimento attraverso il flusso dei materiali e il coordinamento a livello di linea.
Quali informazioni sono necessarie a EVST per configurare una cella di saldatura per assali?
Invia il disegno del componente, la mappa dei componenti e delle giunzioni, il materiale, lo spessore, le condizioni di assemblaggio, il processo di saldatura, il metodo di carico, l'obiettivo di produzione, il metodo di ispezione, il layout dell'impianto e le utenze. Questi dati consentono al progetto di rispecchiare l'assale reale e il percorso di produzione.
In che modo un posizionatore supporta la saldatura degli assi?
Il posizionatore sostiene e ruota il pezzo in lavorazione in modo che il robot possa mantenere l'accesso alla torcia e un orientamento di saldatura ottimale. EVST seleziona il formato e il movimento del posizionatore attorno al gruppo assi, al dispositivo di fissaggio, alle posizioni richieste e alla sequenza di movimentazione.
In che modo EVST conferma il tempo di ciclo e la qualità della saldatura?
Il progetto definisce innanzitutto i limiti del ciclo e il metodo di accettazione. Successivamente, EVST convalida il movimento, il processo di saldatura, la sequenza di carico e il percorso di ispezione con pezzi rappresentativi, in modo che il risultato possa essere confrontato con i requisiti concordati.
La saldatura robotizzata può ridurre la necessità di rettifica secondaria sui telai tubolari?
È possibile ridurre la finitura manuale quando il processo di saldatura ottimizzato, le condizioni del giunto, il livello di spruzzi e l'aspetto del cordone soddisfano i criteri di accettazione del cliente. La conferma avviene durante la prova di processo sul materiale del telaio effettivo e sullo standard estetico.
Iniziare con il disegno dell'asse e il metodo di accettazione
Inviate il disegno dei componenti, la mappa dei giunti, il materiale, le condizioni di assemblaggio, il percorso di carico, l'obiettivo di produzione, il piano di ispezione e lo spazio disponibile. EVST utilizzerà questi dati per definire il concetto di postazione di lavoro, cella protetta o linea interconnessa.