
Découpe laser d'un panneau de porte automobile embouti : un robot, une tête de découpe et un support
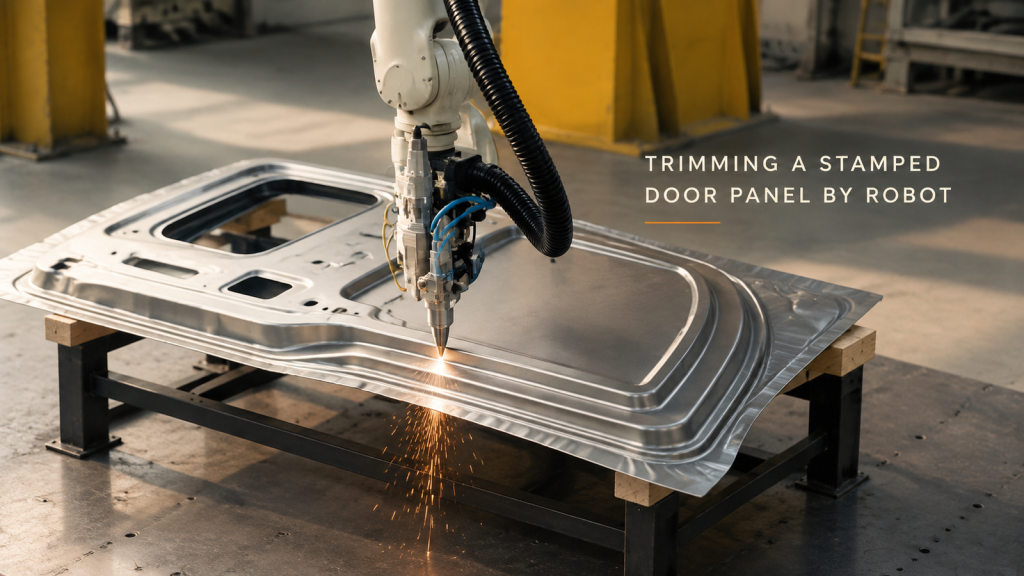
Comment un robot trace le contour d'un panneau de porte de voiture embouti à l'aide d'une tête de découpe laser — le passage, les étincelles sur le bord et trois décisions qui assurent la répétabilité de la cellule.
Manutention des modules de batterie : un robot entre un convoyeur et une station
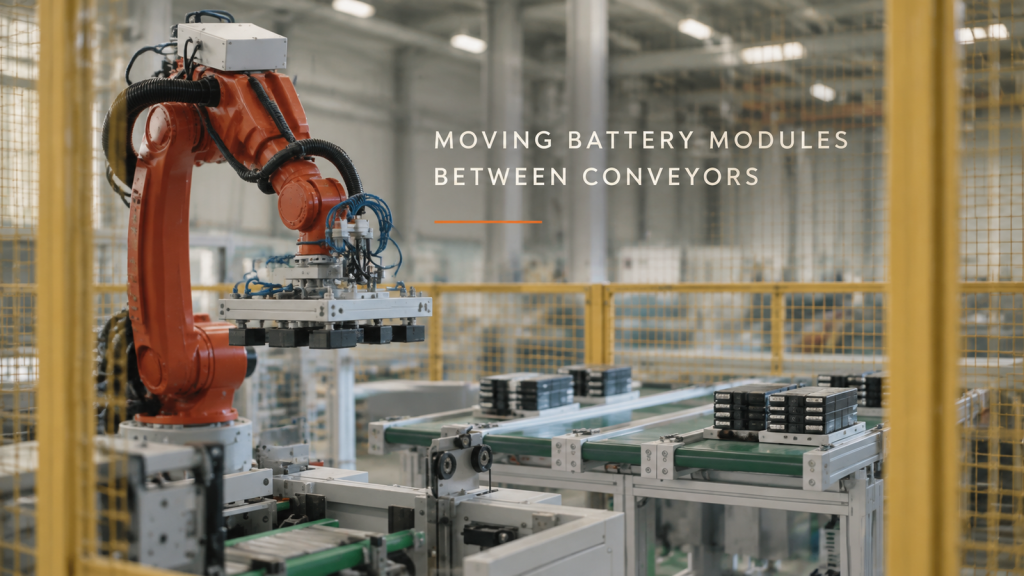
Comment un robot à six axes, à l'intérieur d'une barrière de sécurité, déplace des modules de batterie groupés entre une ligne de convoyage et une station — la boucle, l'outil en bout de bras et la manière dont la ligne partage le cycle.
Peinture des pièces de freins de moto : Un robot sur la ligne de suspension
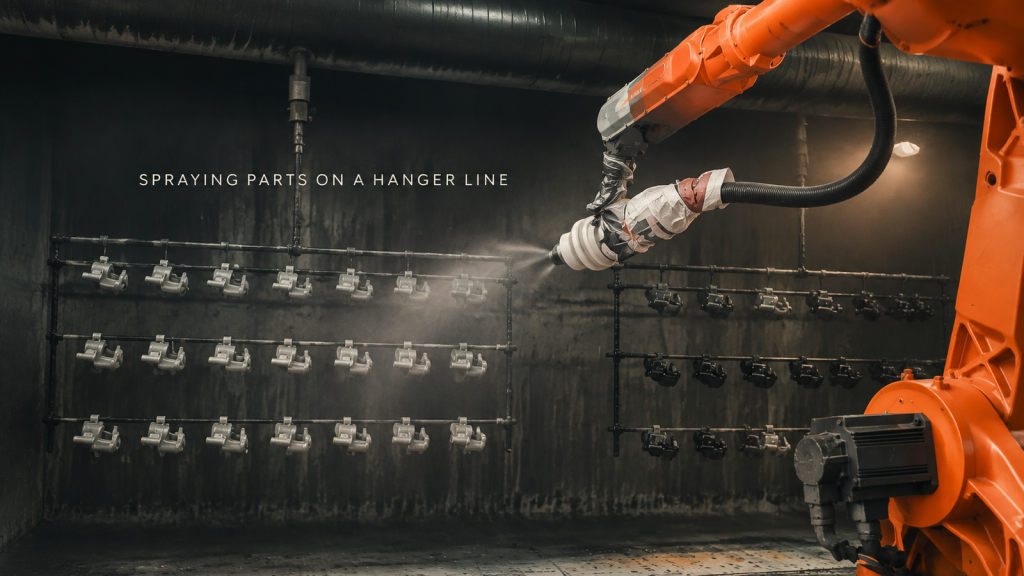
Comment une cabine de peinture peint des rangées de pièces de freins de moto sur une ligne de suspension à l'aide d'un robot à six axes — la boucle, la manière dont les pièces sont suspendues, le balayage du pistolet et l'endroit où se déposent les projections.
Soudage de grandes structures en acier : plusieurs robots, plusieurs postes de travail
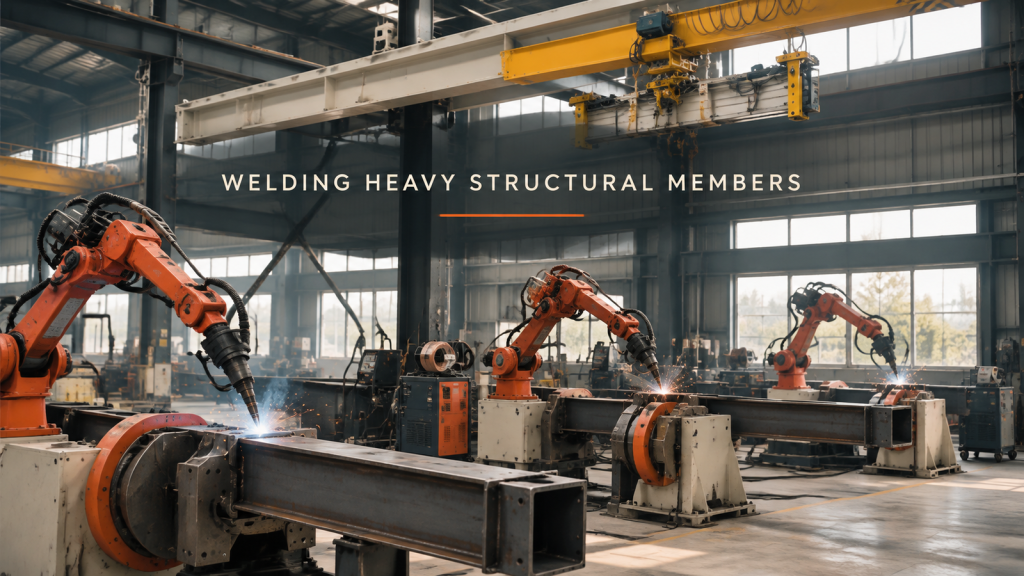
Comment un atelier soude de grandes pièces d'acier à section rectangulaire et angulaire à l'aide de plusieurs robots à six axes sur positionneurs — la boucle, le serrage et le retournement de la pièce, la portée de la torche et la manière dont les stations répartissent le travail.
Chaîne de montage d'appareils électroménagers : une palette, un poste à la fois
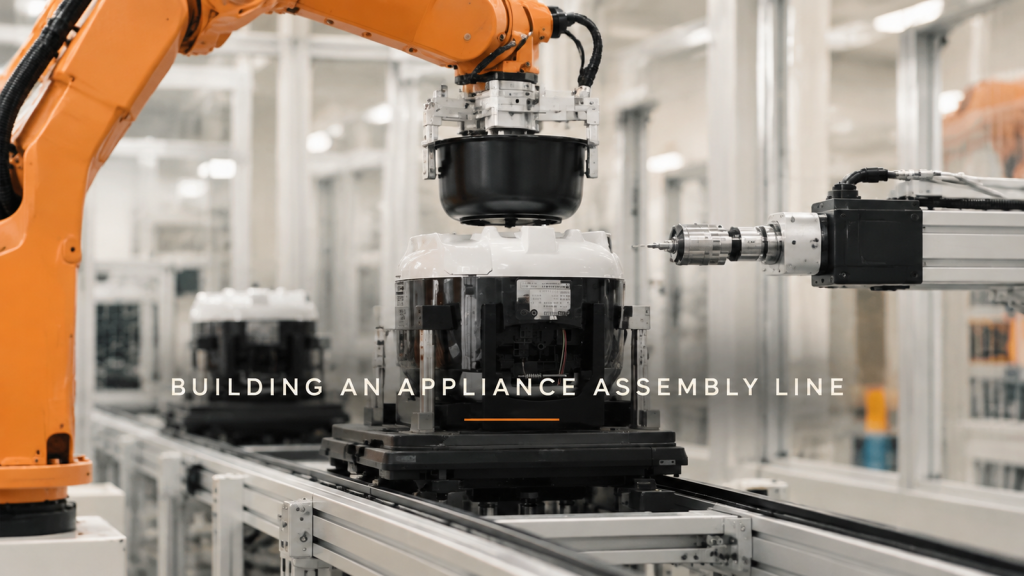
Comment une chaîne de montage robotisée construit un petit appareil électroménager — palettes, prélèvement et placement, pressage, vissage, retournement et emballage final — plus trois décisions de conception concernant l'emplacement des palettes, l'emplacement de la vision et l'équilibre du cycle.
Robot Delta prélevant un élément d'une courroie en mouvement : Entrée libre, Sortie en ligne
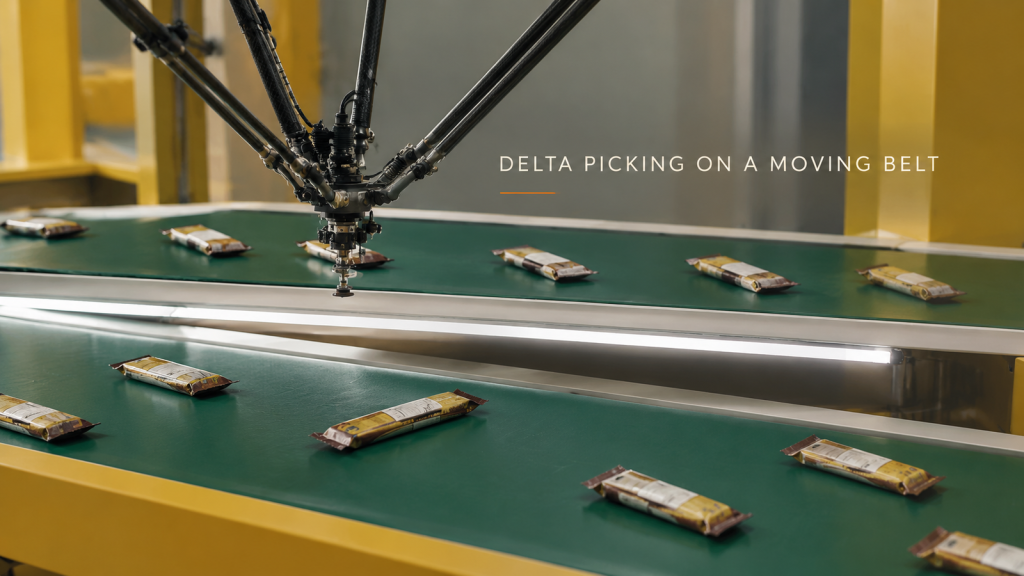
Comment un robot delta prélève des paquets de collations emballés sur un convoyeur en mouvement et les dépose uniformément pour la machine suivante — la boucle, trois décisions de conception sur l'outillage, l'espacement et le placement à l'arrivée, et ce qu'il faut envoyer pour une estimation du temps de cycle.
Avant l'image : Contrôler la lumière ambiante dans les cellules d'inspection
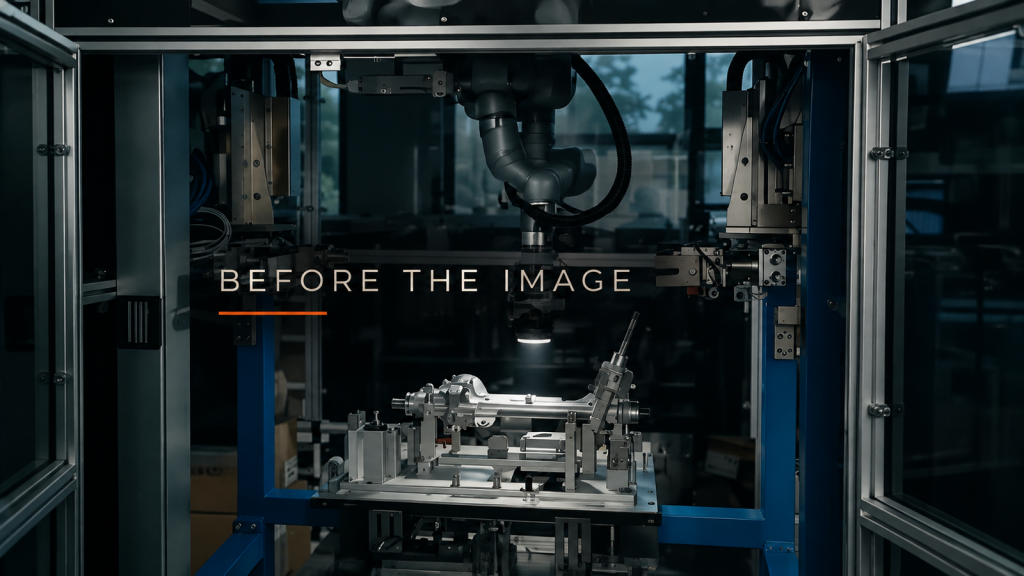
Inspecter les fenêtres, les lampes suspendues et les éclairages environnants, puis décider de l'enceinte et du blindage avant d'ajuster les images à l'aide d'une lampe d'inspection portée par un robot.
Une cellule, plusieurs matrices : Planifier le changement de procédé de moulage sous pression
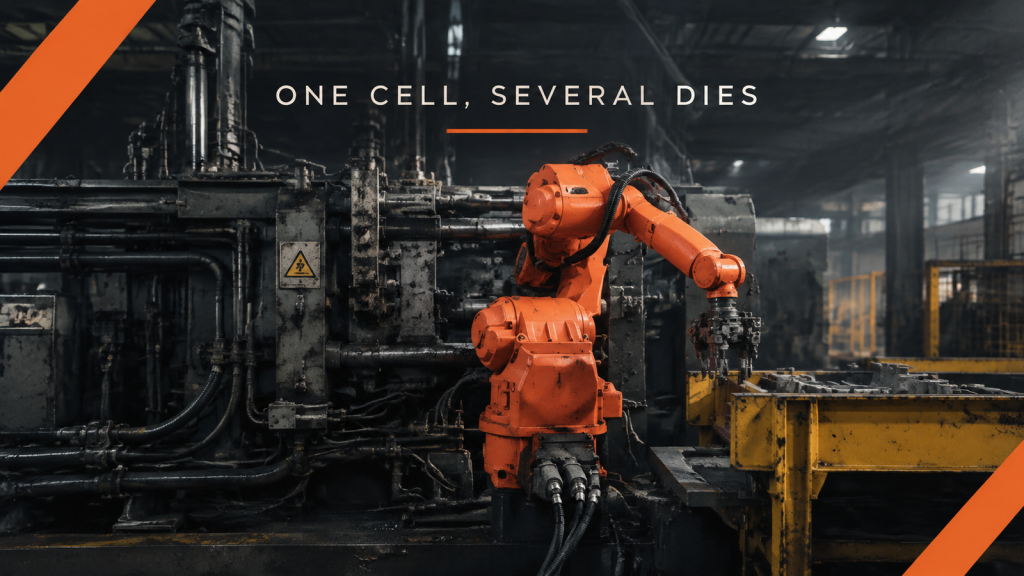
Listez les zones de préhension, le support de réception, l'orientation en aval et l'interface de l'outil pour chaque pièce moulée avant de planifier une cellule de moulage sous pression multi-matrices.
Soutien entre les postes : Prévoir un service de repas sur lit de camp
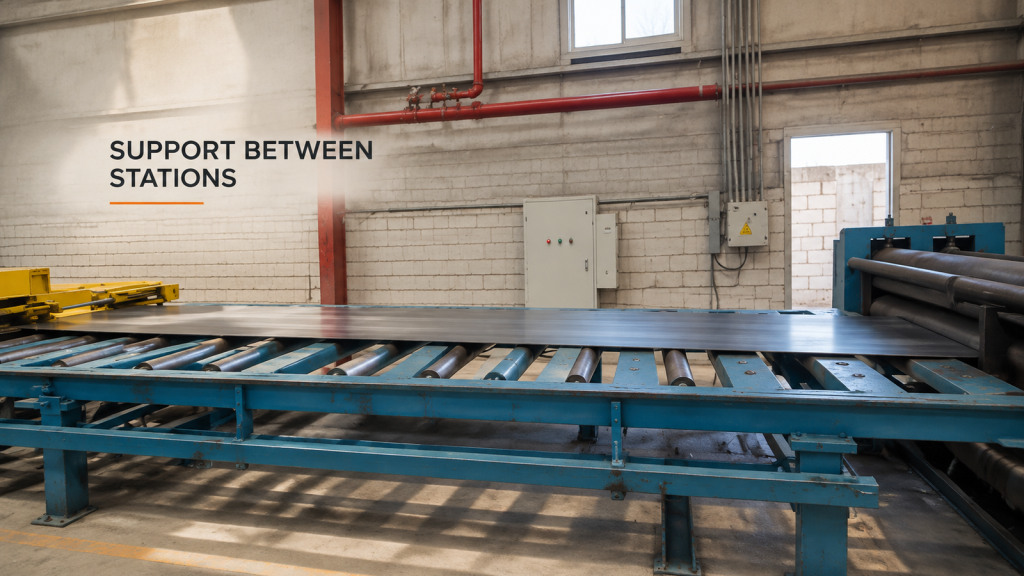
Cartographier le bord d'attaque, le corps et le support de queue pendant qu'une longue feuille intacte se déplace entre les rouleaux et l'entrée de la machine.
Aspects particuliers : Spécifier les exigences de revêtement robotisé
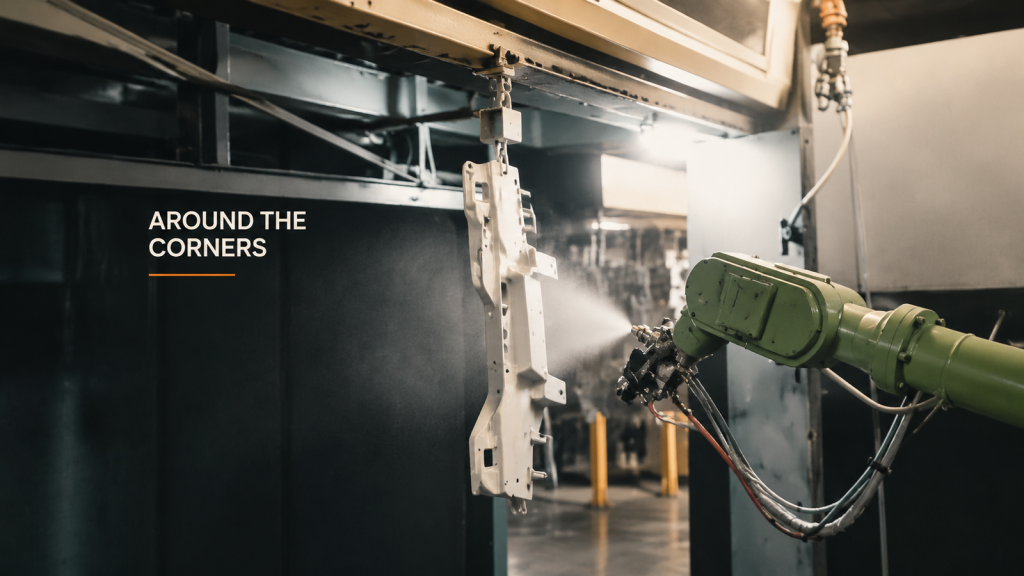
Définissez les exigences de revêtement par zone de la pièce, y compris les coins, les contacts suspendus et la zone d'inspection, avant de sélectionner les paramètres de pulvérisation robotisée.
Modifications des flexibles de fixation : un registre de transfert de configuration

Le document décrit les points de fixation modifiés des tuyaux, les positions des outils comparables, les observations non résolues et la disposition du transfert de maintenance après une modification de l'itinéraire de service.
Manipulation de petites pièces : Références de ramassage et de placement
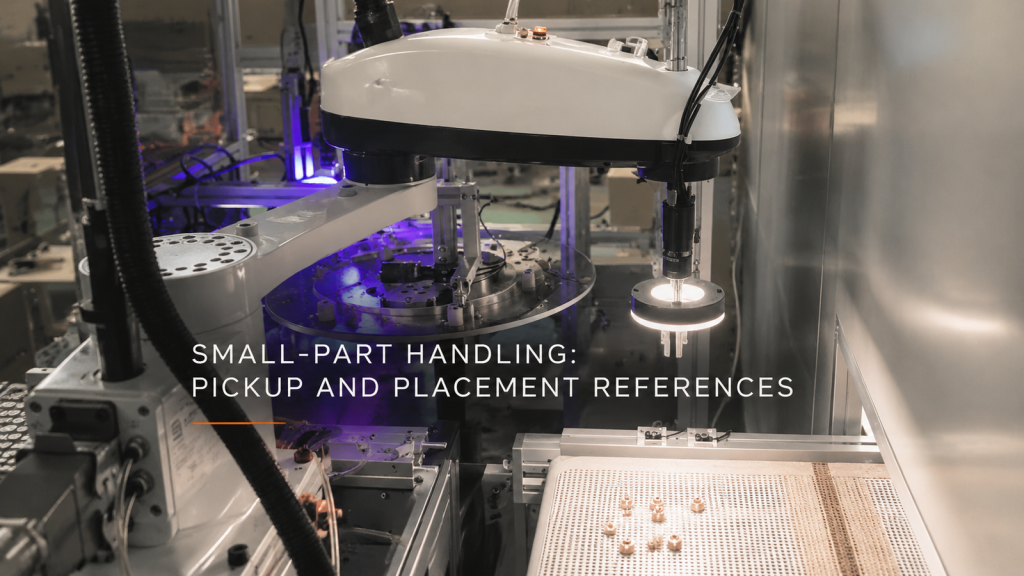
Associez les caractéristiques visuelles entrantes aux références des dispositifs de réception lors de l'examen de la manipulation des petites pièces, de l'éclairage et des relations de coordonnées physiques.