
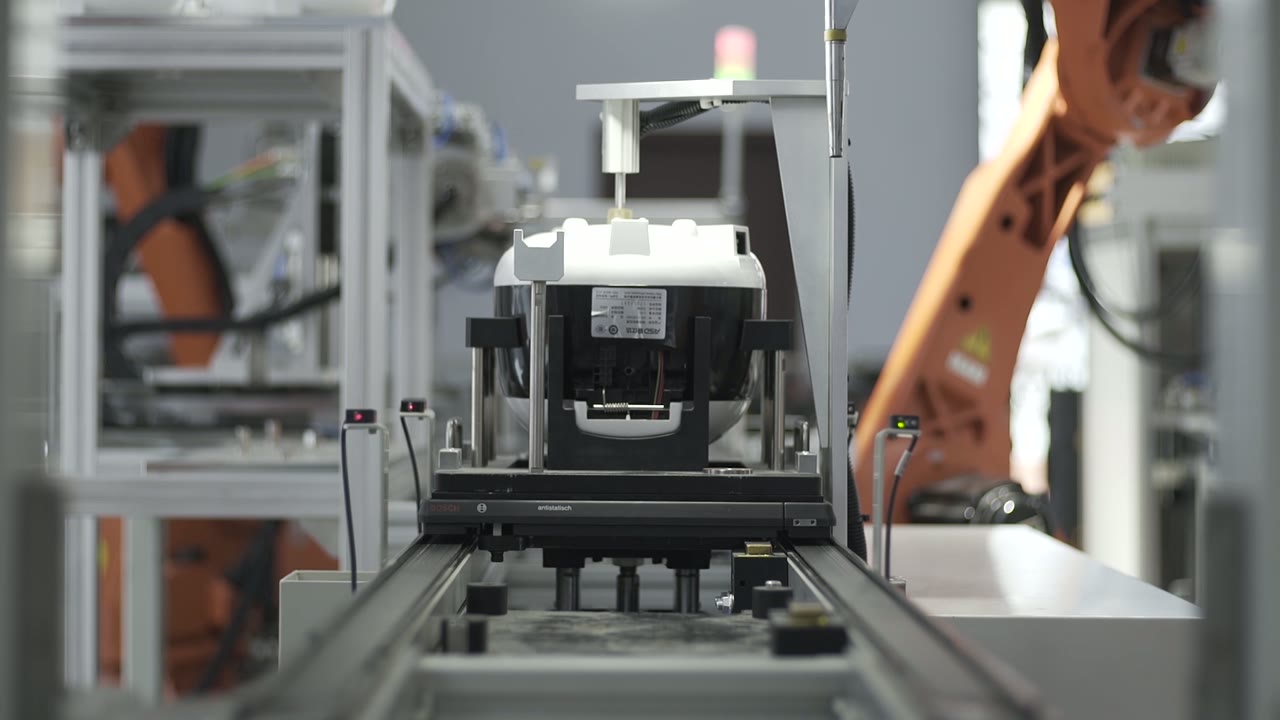
En bref: Le produit, transporté sur une palette, descend un convoyeur rectiligne et s'arrête à chaque station. Un robot place une pièce sur le corps, une tête de presse la fixe, un système d'entraînement latéral la visse, un autre robot retourne le corps, des clips sont insérés, un pot intérieur se met en place, et enfin, un robot emballe l'unité finie dans un carton. Trois décisions sont cruciales pour une telle ligne : le positionnement de la palette à chaque station, les étapes nécessitant une vision artificielle et l'intégration des retournements et des opérations de prélèvement et de placement dans le cycle. Vous planifiez une telle ligne ? Obtenez un schéma d'implantation et une estimation du temps de cycle.
En un coup d'oeil
| Produit | Petit appareil électroménager — corps moulé, cuve intérieure, clips de fixation du couvercle |
| Processus | Assemblage, vissage et emballage |
| Transports | Palettes sur un convoyeur motorisé rectiligne |
| Automatisation | Un robot par poste, plus des unités fixes de presse et d'entraînement |
| Fourniture de pièces | Nids en bordure de voie à côté de chaque station |
| Manipulation | Prélever et placer, presser pour mettre en place, visser latéralement, retourner, emballage final |
| Sortie | Les unités finies sont emballées dans des cartons et évacuées de la ligne de production. |
| Station d'essai | Un arrêt où l'unité s'immobilise et un câble est connecté. |
Le problème que cette ligne résout
La fabrication d'un appareil est le fruit d'une longue série de petites opérations : positionner, fixer, visser, retourner, clipser, insérer, tester, emballer. Chaque opération est simple. La difficulté réside dans leur réalisation identique pour chaque unité, à chaque équipe, et dans le rééquilibrage de l'ensemble de la chaîne lorsque le produit change.
Une ligne de palettisation résout ce problème en fixant l'ordre et la référence : le produit est positionné une seule fois sur une palette, et tout ce qui suit se réfère à cette palette. Les postes de travail deviennent interchangeables, et changer de produit implique de modifier les équipements et les programmes plutôt que de former à nouveau le personnel.
Comment la ligne fonctionne
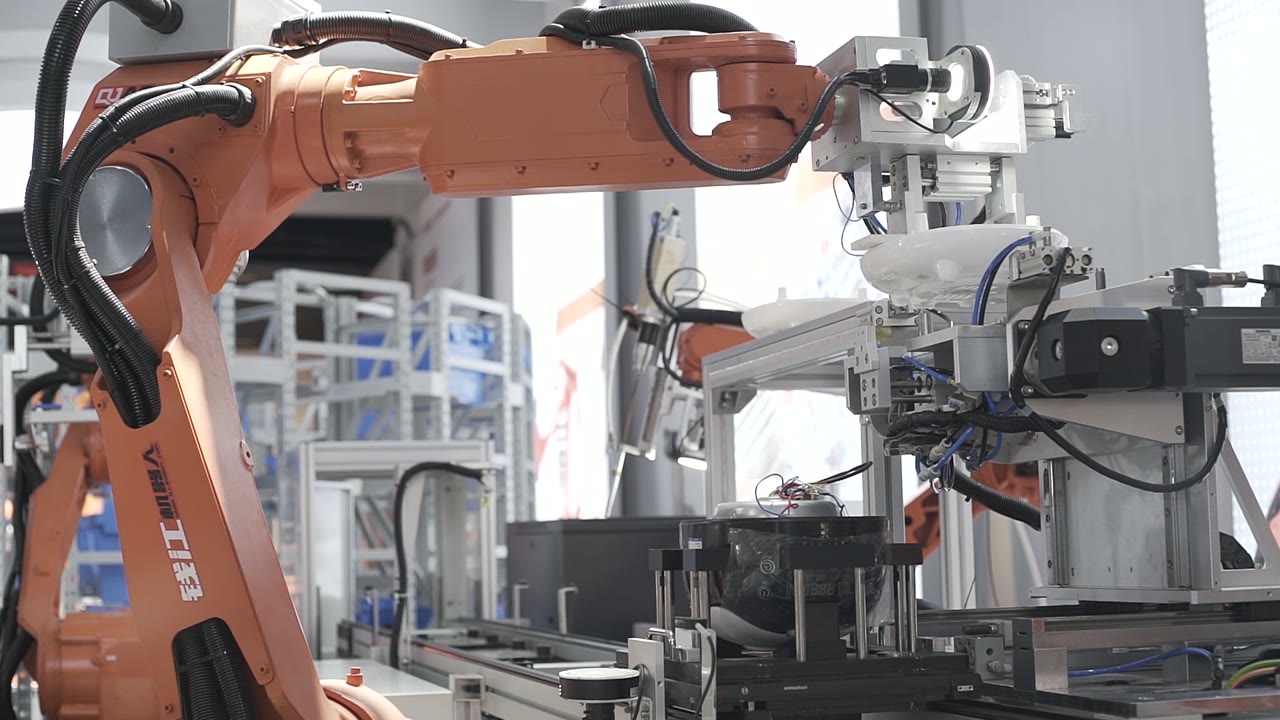
- Endroit. Un robot prélève une pièce dans le nid situé en bordure de ligne et la dépose sur le corps de la pièce sur la palette.
- Siège. Une tête de presse descend par le haut et met la pièce en place.
- Vis. Au poste de vissage, un tournevis motorisé arrive latéralement sur un rail, visse, puis se rétracte.
- Indice. La palette transporte l'unité jusqu'à la station suivante.
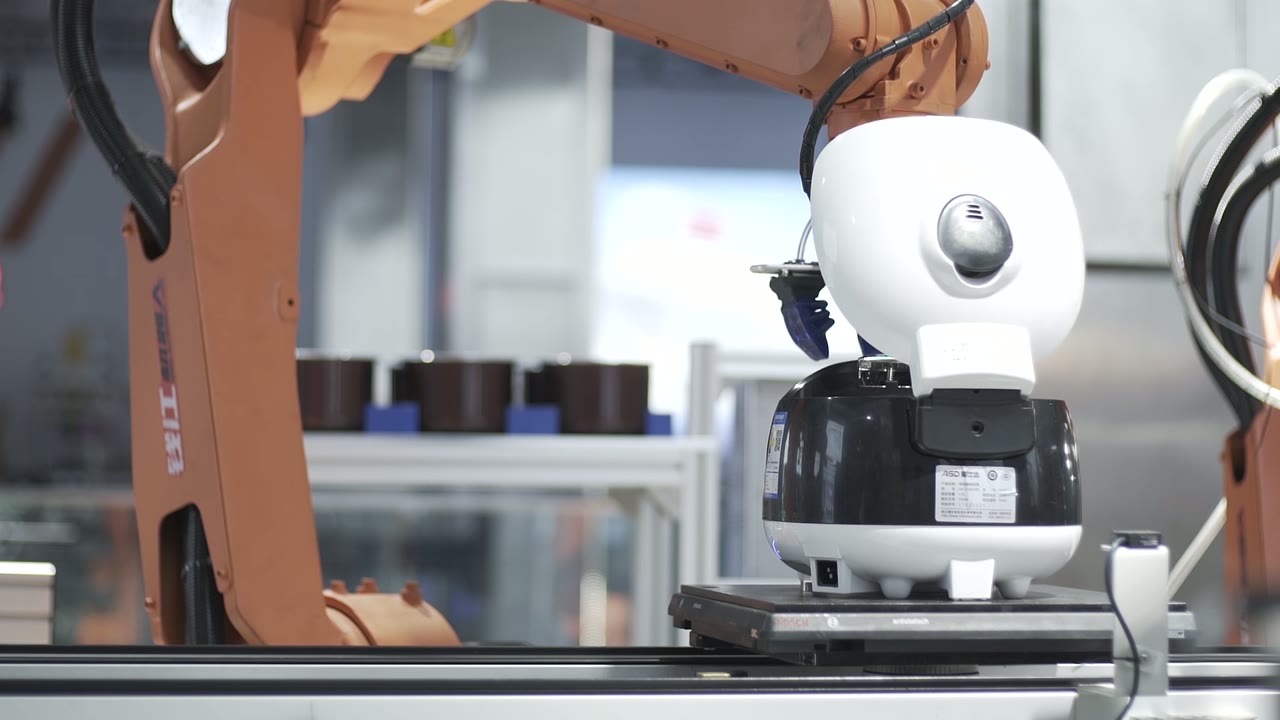
- Flip. À un arrêt, un robot retourne le corps et le repose sur la palette de sorte que la face suivante soit visible.
- Agrafe. De petits clips de recouvrement sont prélevés sur un nid et insérés en place.
- Insérez. Plus bas, un robot soulève un pot intérieur d'une rangée de nids et le dépose dans le corps.
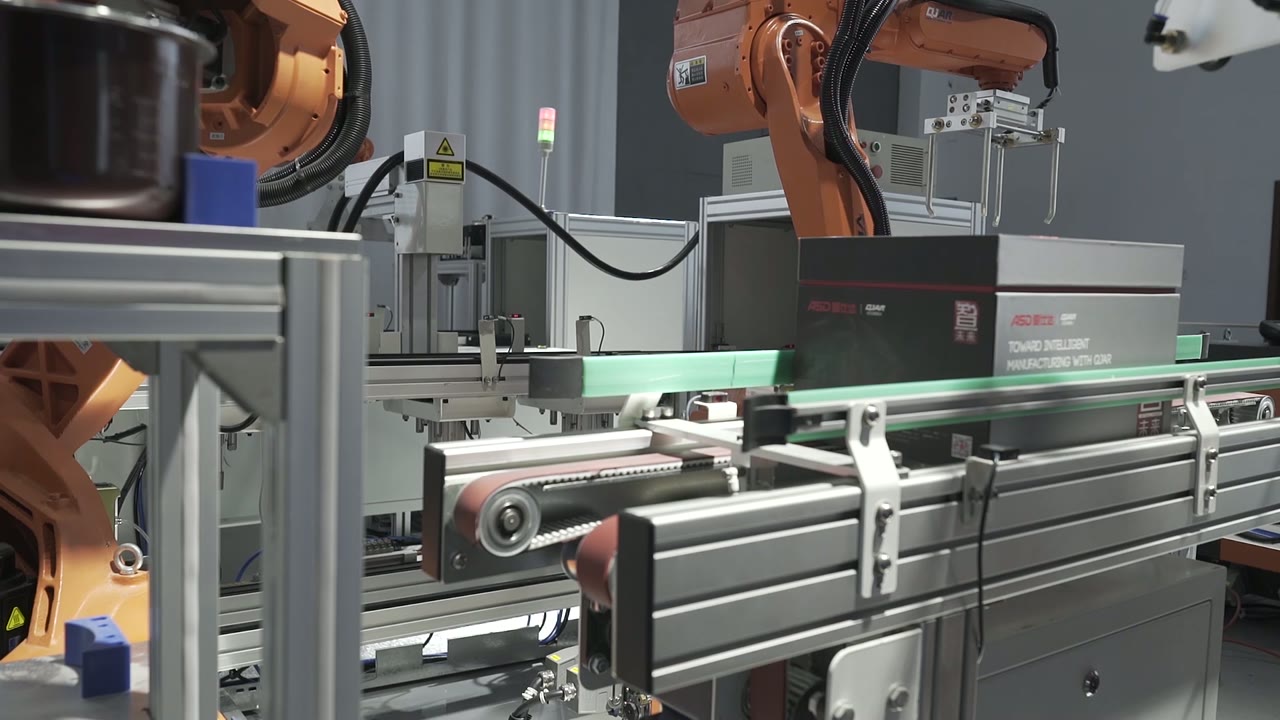
- Pack. Au bout du processus, un robot soulève l'unité finie et la place dans un carton ; les cartons s'alignent et quittent la chaîne.
Trois décisions de conception
1. Déterminez ce que la palette permet de ranger et ce qu'elle ne permet pas de ranger.
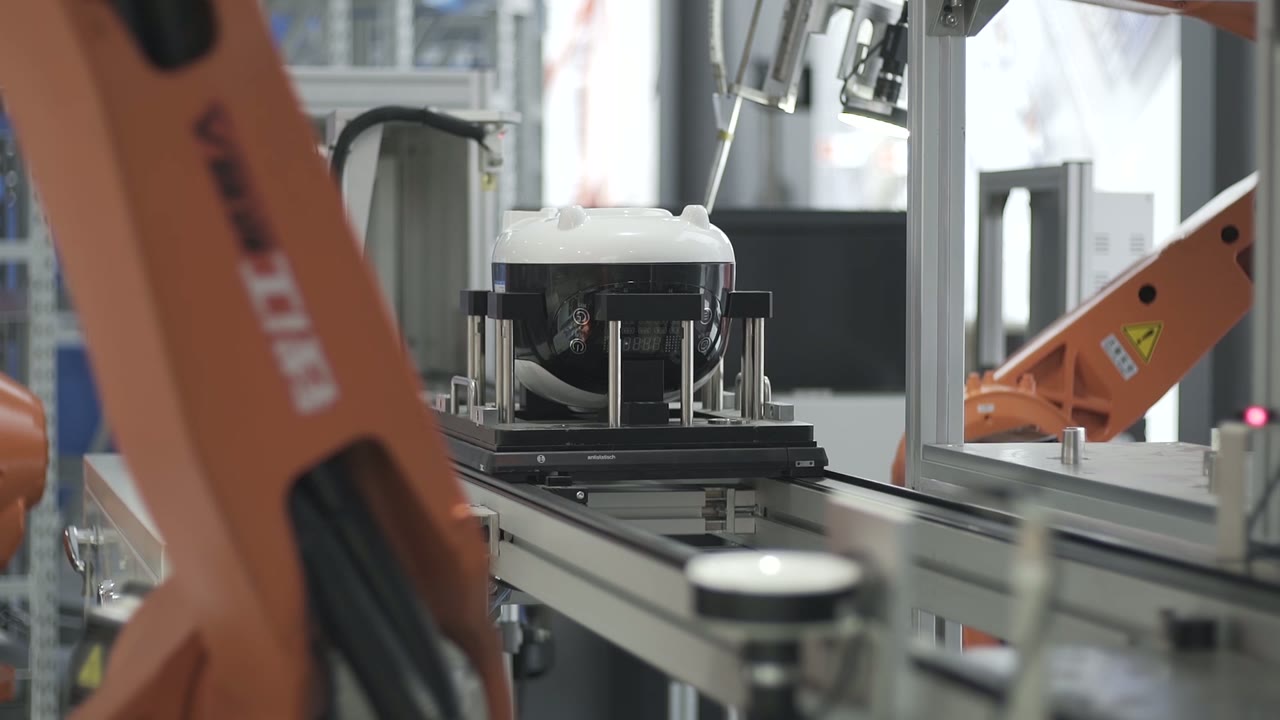
Chaque poste suivant le premier fait confiance à la palette. Cette confiance doit être gagnée à trois endroits :
- Produit sur palette. Mode de maintien du produit : un support, des épingles, des pinces — et son amplitude de mouvement une fois en place.
- Palette à la station. La manière dont la palette est arrêtée, levée ou bloquée à chaque poste est courante. L'arrêt contre une butée et le blocage sont des opérations fréquentes ; la précision obtenue à cette étape est celle qui sera appliquée à tous les autres postes.
- Retour et nettoyage. Les palettes sont réutilisées, accumulent débris et s'usent. Une bague de positionnement usée sur une palette se traduit par une défaillance d'un seul point de fixation sur une unité sur vingt.
Question à régler rapidement : Quelles opérations nécessitent réellement une tolérance aussi stricte ? Pour tout le reste, on peut tolérer un jeu, et ce jeu est peu coûteux.
2. Mettez votre vision là où elle apporte quelque chose.
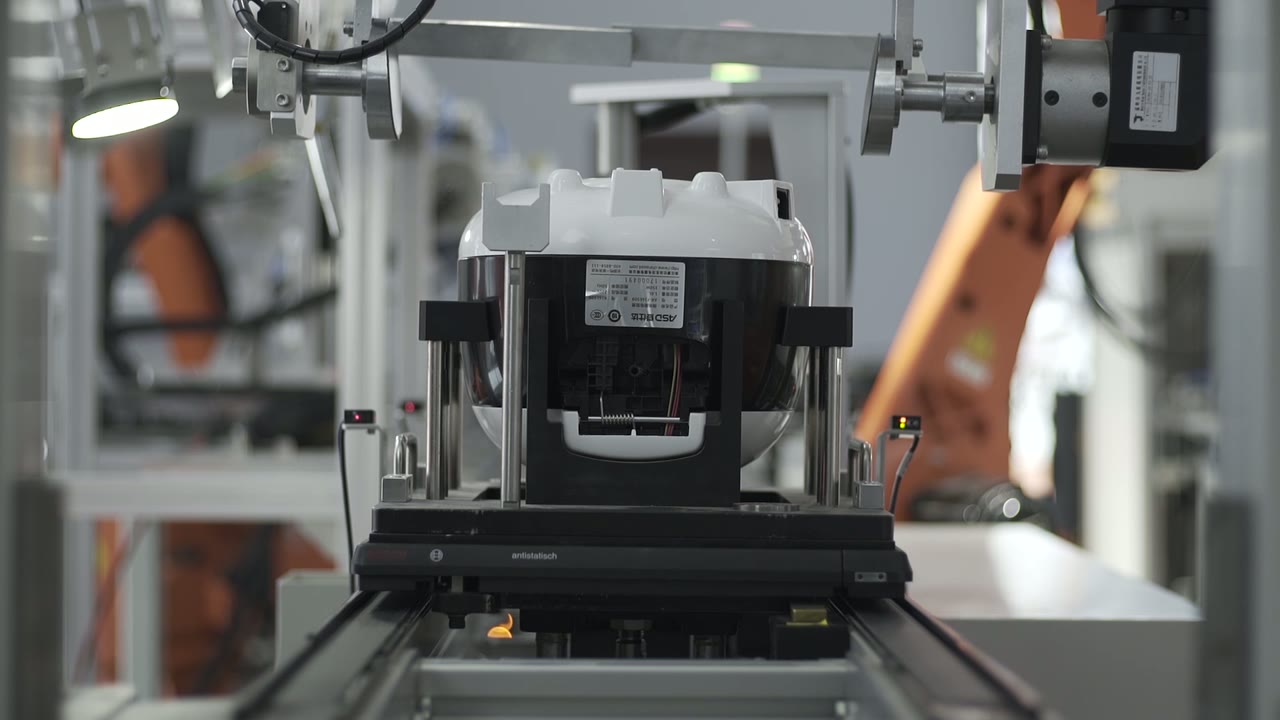
La vision sur une chaîne de montage justifie son coût dans quelques situations précises : lorsqu’une pièce arrive dans une position inconnue, lorsqu’une opération doit trouver une caractéristique qui se déplace par rapport à la référence, et lorsqu’un défaut doit être détecté avant que la valeur de l’assemblage n’augmente.
Cela a beaucoup moins de valeur lorsqu'un bon dispositif de fixation suffirait. Une pièce présentée dans un emplacement prédéfini, sur une palette, n'a pas besoin d'être trouvée ; il suffit de la tenir. Le test utile : quel type de défaillance la vision permet-elle d'éviter, et quel est le coût de cette défaillance si elle atteint le poste suivant ?
La même logique s'applique à la vérification. Les contrôles de présence et de position après une étape critique sont généralement rentables ; l'ajout d'une caméra parce que la station paraissait complexe ne l'est généralement pas.
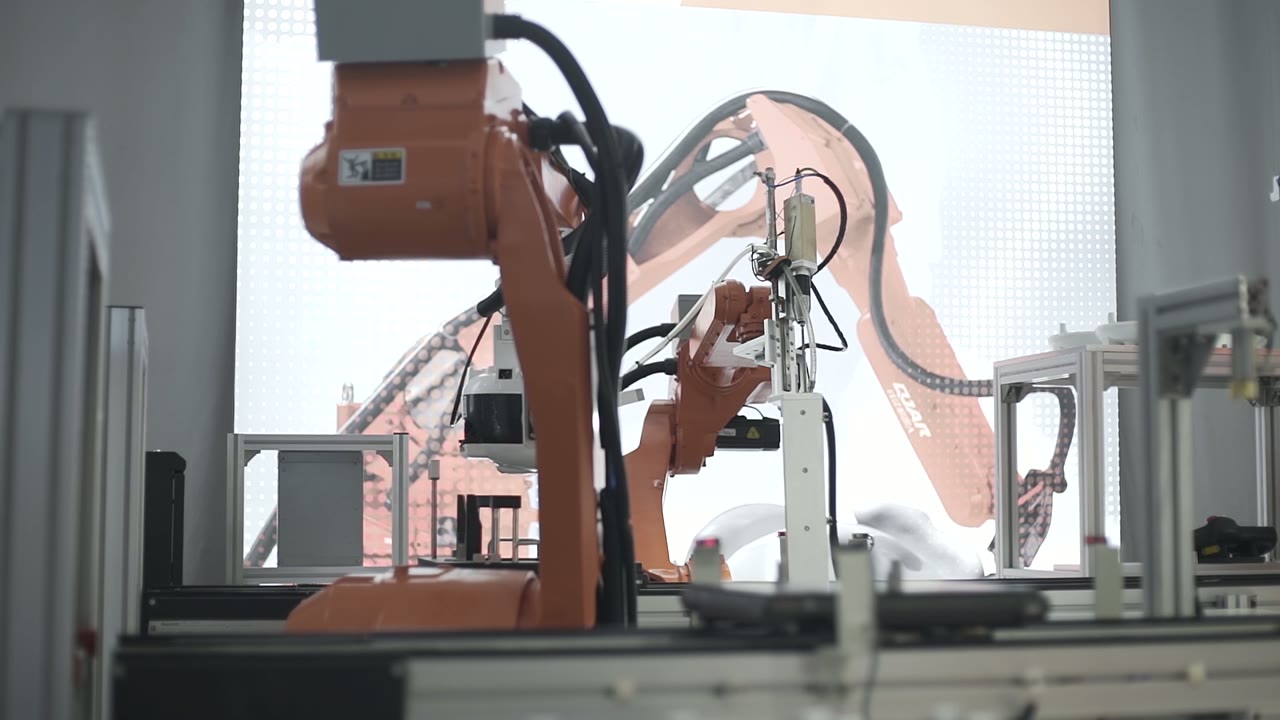
3. Équilibrer les retournements et les opérations de prélèvement et de placement par rapport à la station la plus lente
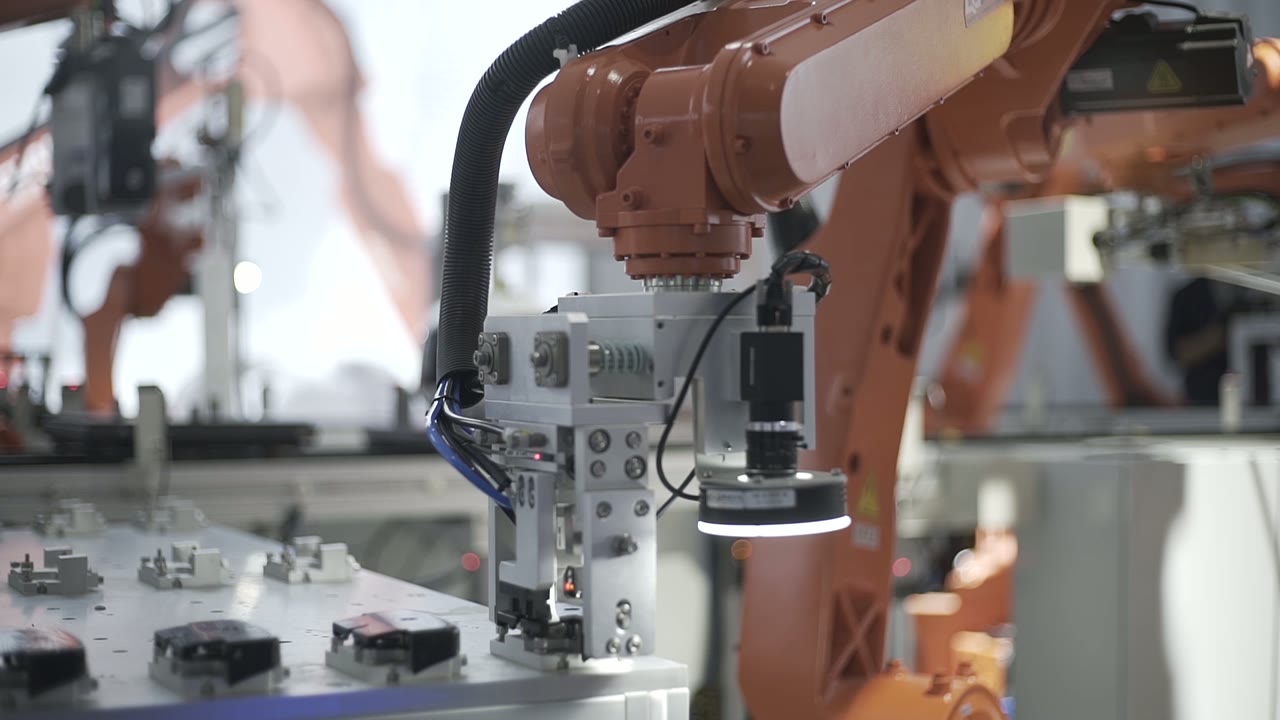
Une ligne fonctionne au rythme de sa station la plus lente, et les retournements et les longs déplacements de matériel deviennent discrètement la norme pour cette station. Trois points pratiques :
- Comptez les mouvements, pas les opérations. Un retournement « simple » consiste en une prise, une rotation, une mise en place et un retour — souvent plus long que le vissage qu'il précède.
- Fusionner ou scinder. Deux opérations courtes sur un même poste peuvent partager un robot ; une opération longue peut être répartie sur deux postes plutôt que de ralentir toute la ligne.
- Conception pour la transition. Le nombre d'imbrications, de préhenseurs et de programmes augmente avec le nombre de variantes. L'outillage à changement rapide et un point de sélection unique du produit permettent de réduire le changement à quelques minutes au lieu d'un poste entier.
Quand cette configuration convient — et quand faut-il examiner de plus près ?
- Bon ajustement : des familles de produits stables avec un ordre d'assemblage défini, des volumes qui justifient des emplacements et des dispositifs dédiés, et des pièces qui peuvent être présentées de manière ordonnée en bord de ligne.
- Évaluer plus en détail : de nombreuses variantes avec des ordres d'assemblage différents, des pièces qui arrivent en vrac et doivent d'abord être triées, des opérations qui nécessitent encore un jugement humain (contrôles esthétiques, acheminement des câbles) et un produit dont la génération suivante modifie les données principales.
QFP
Pourquoi des palettes plutôt qu'un convoyeur à flux libre ?
Le produit étant positionné une seule fois, chaque poste hérite de cette position. Le transport libre convient au déplacement de produits entre des postes de travail manuels ; pour les robots, il reporte le problème de la localisation à chaque poste.
À quel moment la file d'attente prend-elle généralement du retard ?
À la station où le déplacement est le plus long (souvent un retournement ou une longue prise) et lors du changement de configuration. Ces deux situations relèvent de la configuration de la station, et non du robot.
Chaque station a-t-elle besoin d'un robot ?
Non. Les unités fixes (têtes de presse, groupes motopropulseurs sur rails) sont moins chères et plus rapides lorsque le mouvement est toujours identique. Les robots sont indispensables lorsque le parcours varie selon la variante, ou lorsqu'un seul bras remplit plusieurs fonctions.
Obtenez un schéma d'implantation et une estimation du temps de cycle
Envoyez-nous :
- Schéma d'assemblage et séquence d'assemblage
- Liste des pièces avec présentation possible de chaque pièce (nid, plateau, vrac)
- Nombre de variantes et fréquence de changement
- Volume journalier ou annuel, équipes et débit cible
- Plan d'étage indiquant la longueur disponible et la position des équipements en amont et en aval
Nous vous répondrons avec une proposition d'agencement de ligne et une estimation du temps de cycle.
Obtenez un schéma d'implantation et une estimation du temps de cycle → ou par courriel sales@evsrobot.com
Images filmées sur le site de production d'un partenaire. Les cadences de production, les temps d'attente et les chiffres de vente de ce site ne sont pas publics et ne sont pas communiqués ici.