
Chargement d'une ponceuse à bol par un robot : quel problème faut-il résoudre en premier ?
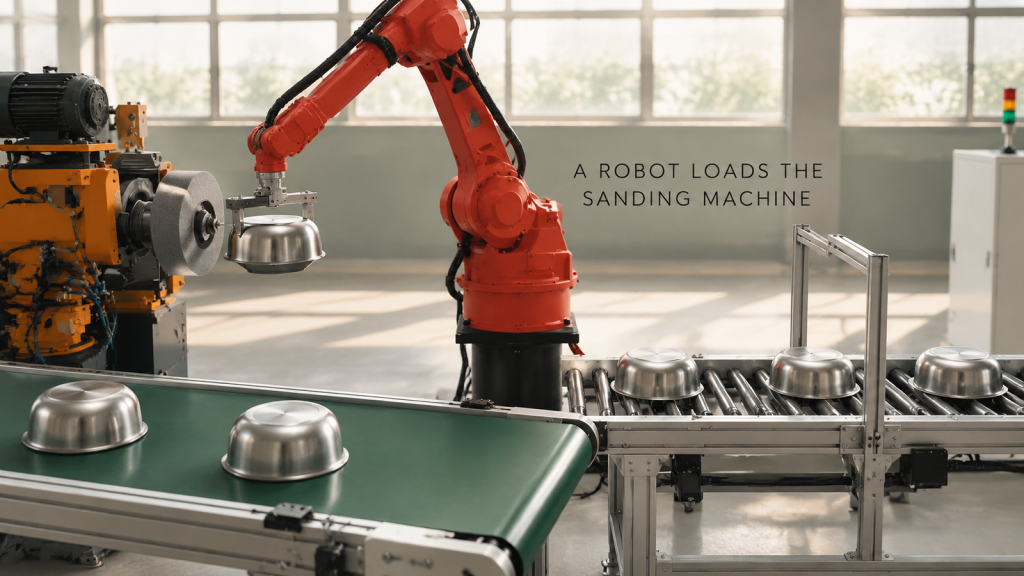
Chargement robotisé pour une ponceuse à bols en acier inoxydable : transfert de la pince, centrage sur le mandrin, protection contre la poussière et une disposition qui maintient la machine en activité.
Soudage robotisé d'une structure tubulaire en acier : qu'est-ce qui permet un fonctionnement en cellule unique ?
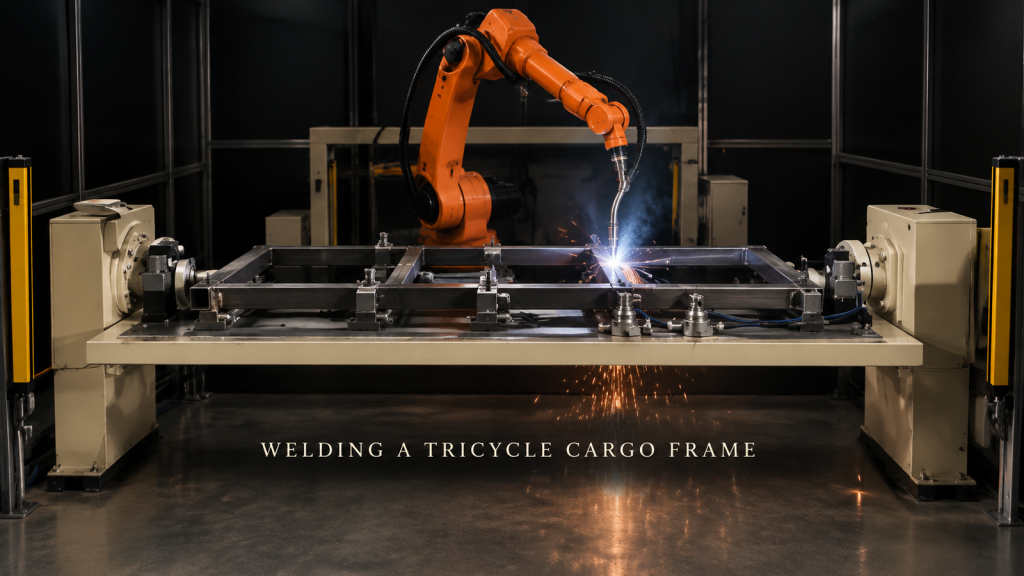
Ce qui permet à un cadre tubulaire en acier d'être soudable par un seul robot : le positionnement des tubes, l'ordre des joints pour éviter toute déformation, les soudures par le dessous et les barrières immatérielles.
Soudage robotisé d'un boîtier de filtre en tôle : qu'est-ce qui permet un serrage unique ?
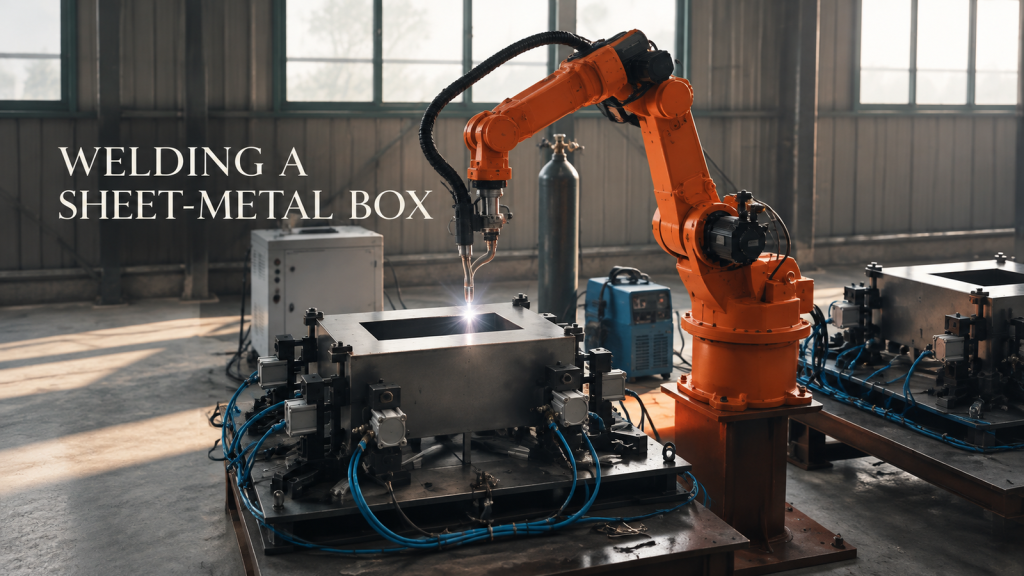
Comment la disposition des pinces, les changements d'angle de la torche et l'ordre de soudage déterminent si une boîte en tôle peut être soudée par robot en une seule opération de serrage, et quels éléments fournir pour obtenir un devis.
Palettisation de cartons emballés à l'aide d'un robot à quatre axes : comment assurer la stabilité d'une cellule de fin de ligne ?
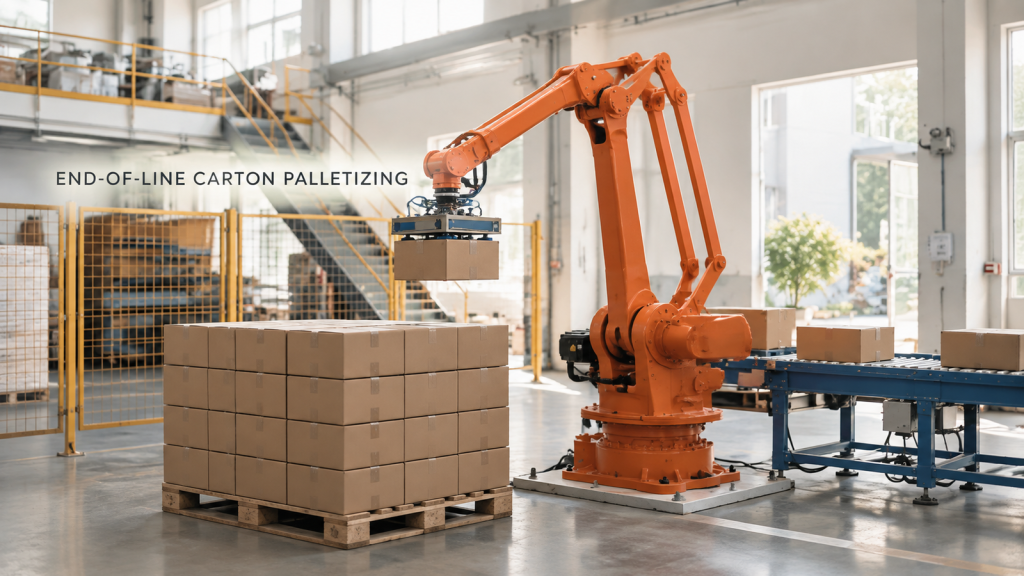
Palettisation de cartons par robot à quatre axes : préhension sans écrasement, schéma d’empilage stable et position de prélèvement répétable en bout de convoyeur.
Maintenance d'une presse robotisée sur une ligne de production de jantes : qu'est-ce qui détermine si la machine peut être remise au robot ?
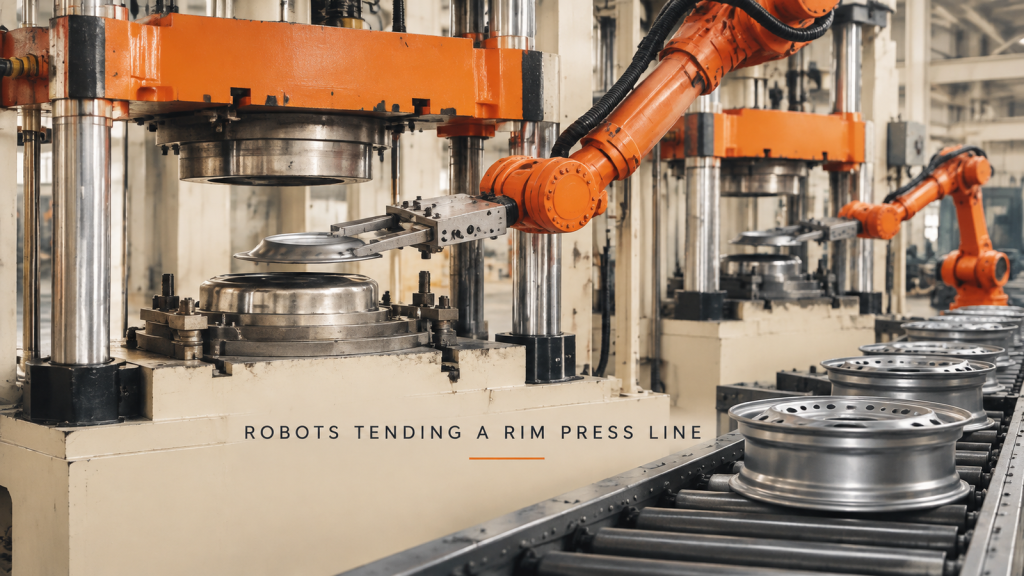
Gestion de la presse robotisée sur une ligne de jantes de roue : transport de la pièce dans la matrice, verrouillage robot-presse, positionnement de la pièce et passage d’une presse à une rangée.
Chargement de bobines de fil sur un cantre avec un cobot : que doit faire correctement la cellule ?
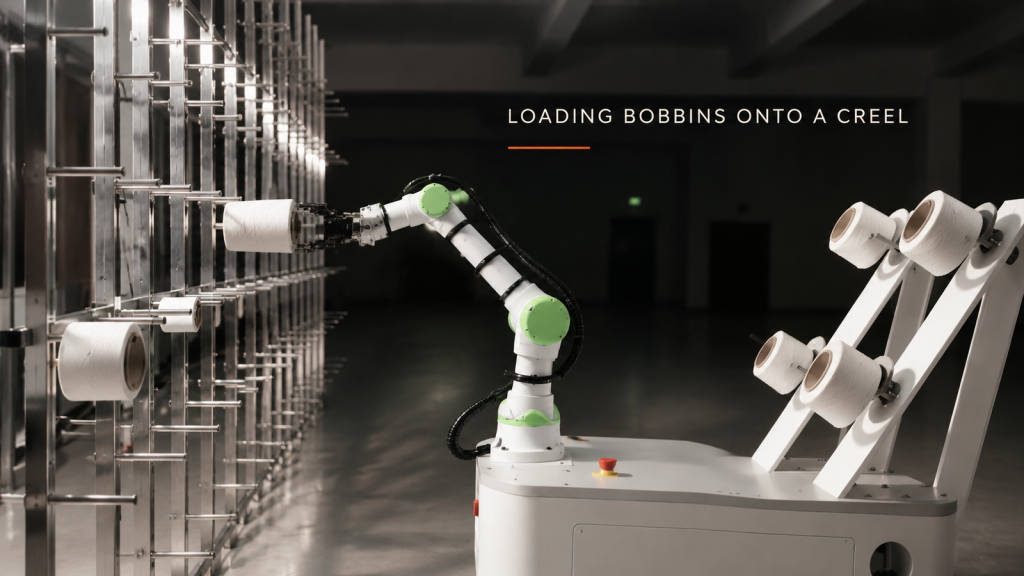
Chargement des bobines de fil sur un cantre avec un cobot : prise dégagée du fil, alignement alésage-tige, accès aux tiges supérieures et inférieures, et emplacement d’une base mobile.
Découpe au chalumeau par robot de plaques d'acier épaisses : quand la torche portative peut-elle être remplacée par un robot ?
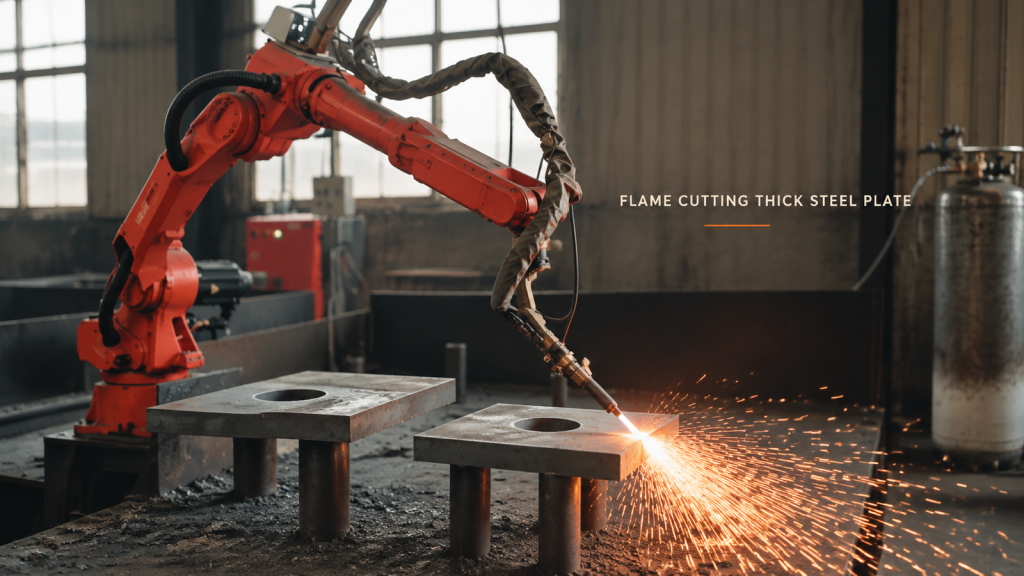
Quand la découpe à la flamme de tôles épaisses peut passer d'une torche portative à un robot : support de la tôle, hauteur de la torche le long du bord et protection des personnes contre les étincelles.
Soudage robotisé à châssis long : quel joint doit guider l’agencement de la cellule ?
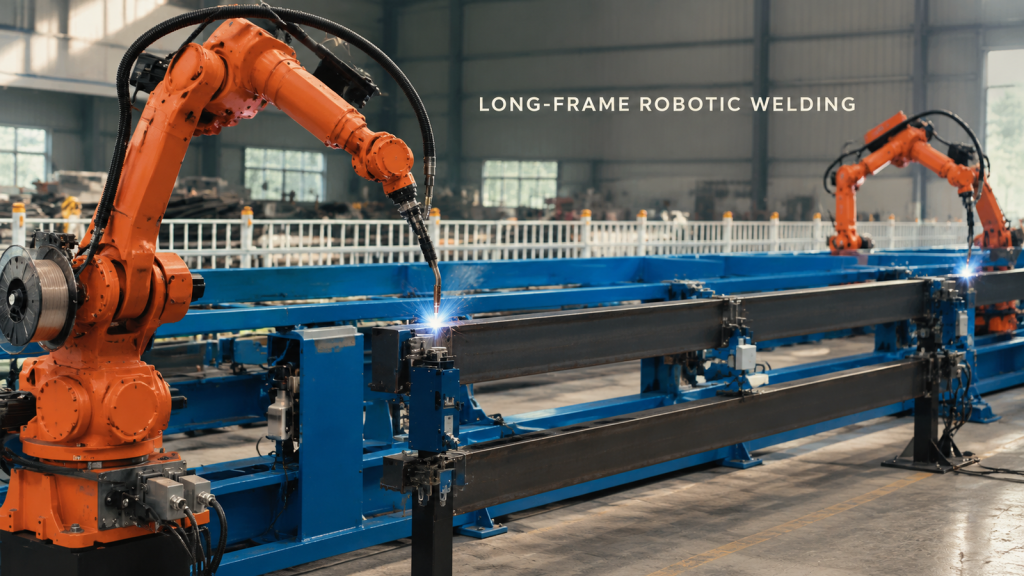
Commencez par une configuration de soudage robotisé à cadre long, en commençant par le joint le plus difficile, puis validez l'accès au dispositif de fixation, la posture de la torche, le dégagement des câbles et l'espace de récupération.
Déchargement robotisé de pièces en forme de bol : comment protéger les bords lors du retrait ?
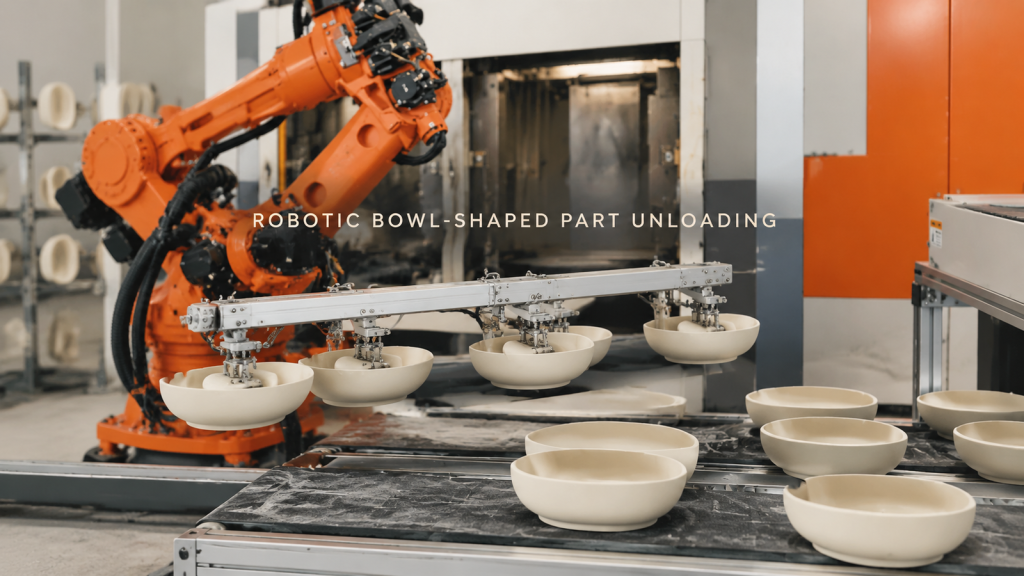
Planifier le déchargement robotisé des pièces en forme de bol en tenant compte du contact supporté, du dégagement de retrait, de la protection des bords et du positionnement stable de la surface de réception.
Soudage robotisé des joints d'assemblage d'arbres longs : contrôle d'accès à l'interface circulaire

Observez un robot souder des joints de plaques circulaires sur un assemblage d'arbre long supporté et planifiez l'accès aux joints, la fixation et la segmentation du chemin.
Transfert de pièces cylindriques et alimentation des équipements : contrôle de la pièce aux deux interfaces

Observez un robot saisir de courtes pièces cylindriques à côté d'un équipement fermé et planifiez les interfaces de prise en charge, de connexion et de transfert de l'équipement.
Soudage robotisé des assemblages de grandes structures : Planifier l’accès à la torche avant le premier arc

Observez un robot orange souder plusieurs joints sur un grand châssis fixe et découvrez comment l'accès à la torche, le dispositif de fixation et l'ordre des passes façonnent le concept de cellule.