
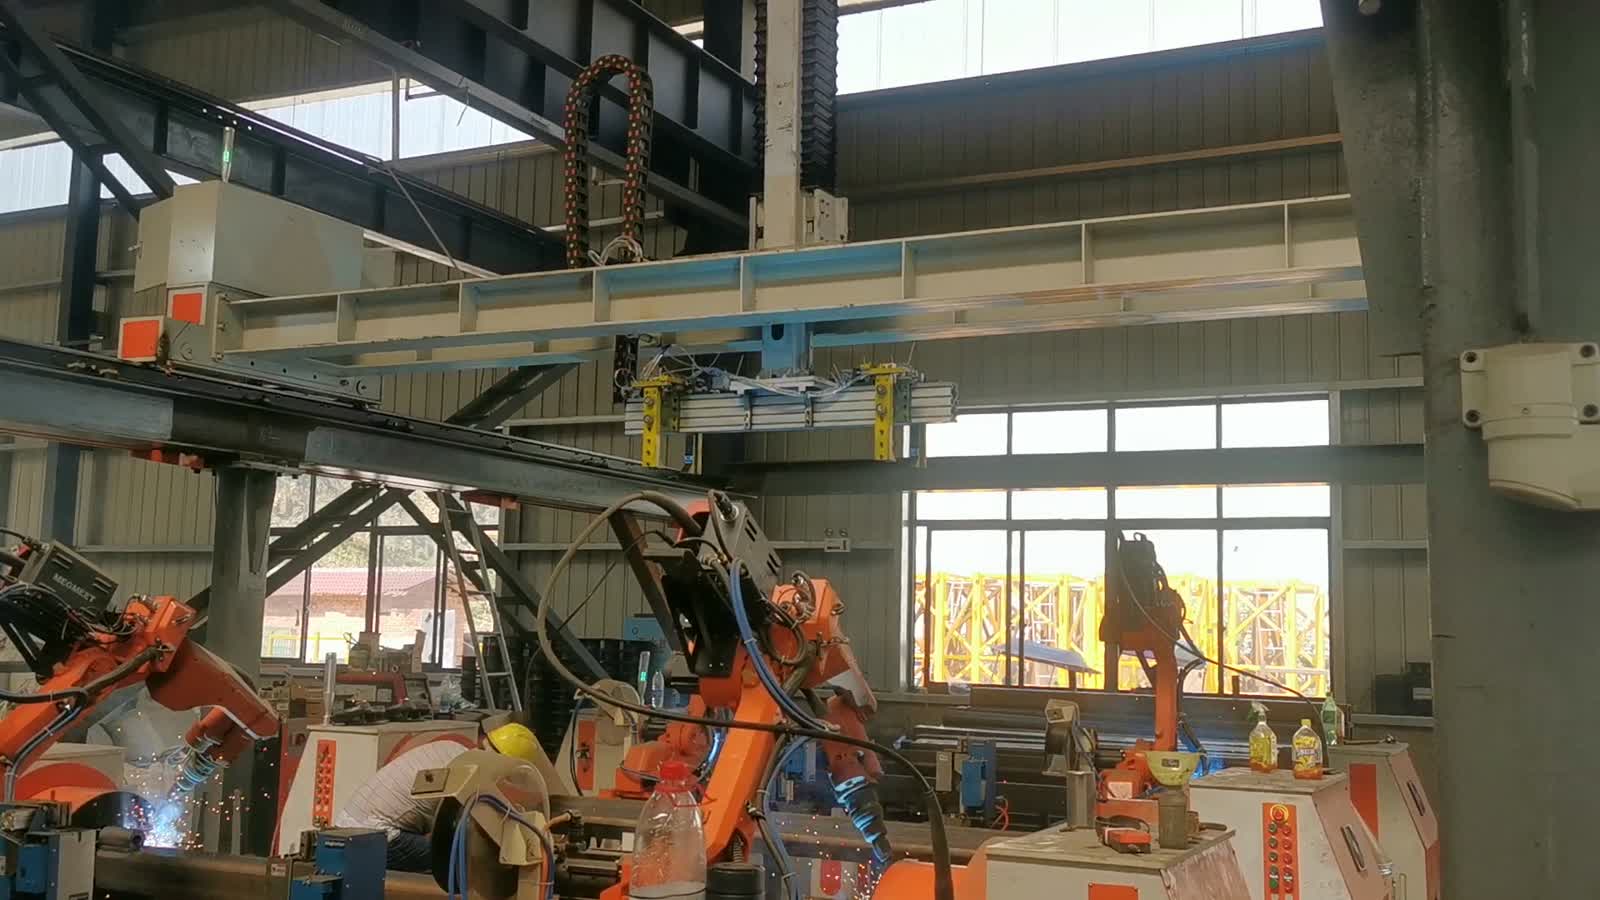
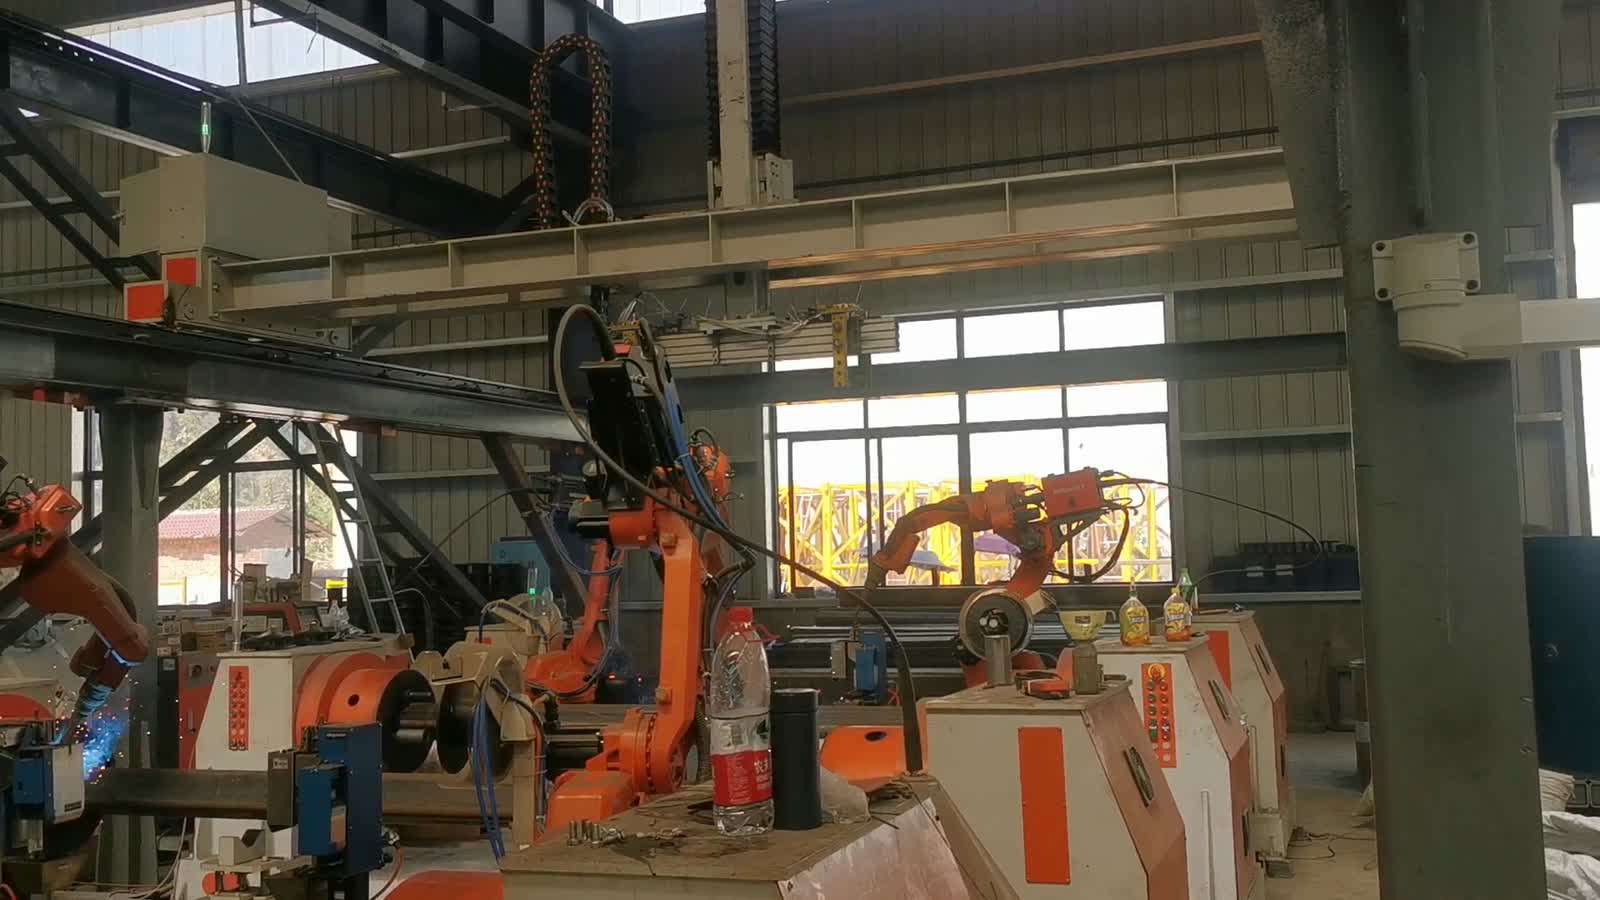
En bref: Cet atelier soude de grandes pièces de charpente métallique — profilés caissons et cornières avec brides et rangées de trous de boulons — en répartissant le travail entre plusieurs postes. Chaque poste place un robot six axes devant un dispositif de fixation et un positionneur. Le robot soude le long des joints tandis que plusieurs postes voisins fonctionnent simultanément. Les pièces lourdes sont acheminées par un pont roulant. Trois décisions sont cruciales pour une ligne de production de ce type : le mode de fixation et de rotation de la pièce, la possibilité pour la torche d'atteindre tous les joints d'une grande pièce et la répartition du travail entre les robots afin qu'aucun poste n'attende. Vous envisagez une ligne similaire ? Envoyez-nous votre dessin de pièce.
En un coup d'oeil
| Partie | Éléments de structure en acier de grande taille — profilés caissons et cornières avec plaques de bride et trous de boulons |
| Processus | Soudage à l'arc |
| Automatisation | Plusieurs robots à six axes, un par station |
| Fourniture de pièces | Les membres sont transportés à l'intérieur et à l'extérieur par un pont roulant. |
| Localisation | Éléments posés et fixés sur des dispositifs et positionneurs circulaires |
| Tenue de travail | Le dispositif de fixation et de positionnement maintient l'élément et l'oriente vers la torche. |
| Rôle de l'opérateur | Charge, aligne et déplace les éléments ; des robots s'occupent des joints. |
| Disposition des cellules | Postes de travail parallèles de part et d'autre de l'atelier |
Le problème que cette cellule résout
Un élément de structure n'est pas une petite pièce que l'on peut tourner à la main. Il est long, lourd et recouvert de joints qui courent sur toute sa longueur et autour de ses ailes. Soudé manuellement, le travail exige du soudeur qu'il maintienne la torche stable pendant une longue passe et qu'il se déplace autour de l'élément pour atteindre le côté opposé ; la grue attend pendant ce temps.
L'automatisation consiste à laisser le dispositif de fixation supporter le poids et le robot gérer l'arc. L'avantage est que plusieurs pièces peuvent être soudées simultanément, chacune à son poste, au lieu qu'un seul soudeur les traite tour à tour. La difficulté ne réside pas dans la soudure elle-même, mais dans le maintien d'une pièce volumineuse bien droite, l'accès à chaque joint sans collision et l'équilibrage des postes pour que tous les robots soient occupés.
Fonctionnement de la cellule
- Faites entrer le membre. Un pont roulant soulève l'élément en acier et le dépose sur le support de la station.
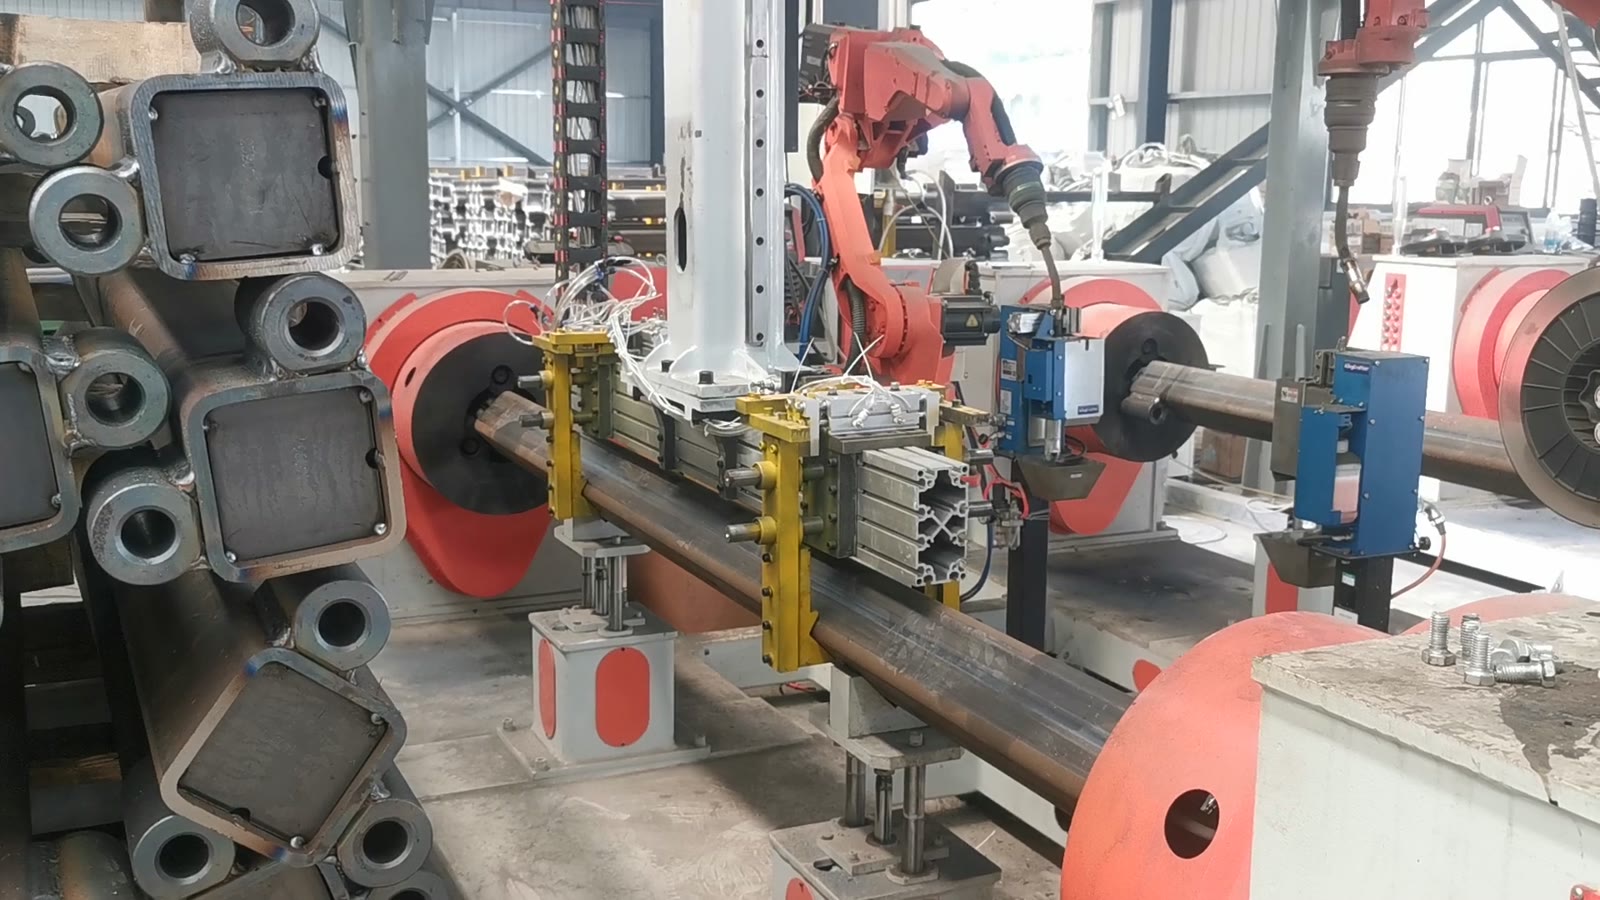
- Serrez-le. La pièce est fixée contre le dispositif de fixation ; ce sont désormais le dispositif et le positionneur, et non l’opérateur, qui maintiennent la géométrie.
- Tournez-le vers la torche. Le positionneur fait pivoter la pièce de sorte que le joint dont le robot a besoin soit présenté à un angle accessible.
- Arc activé. Le robot abaisse la torche sur la couture et l'arc électrique jaillit avec un éclair bleu-blanc.
- Poursuivre la couture. La torche se déplace le long de la couture tandis que le robot change de position pour la suivre.
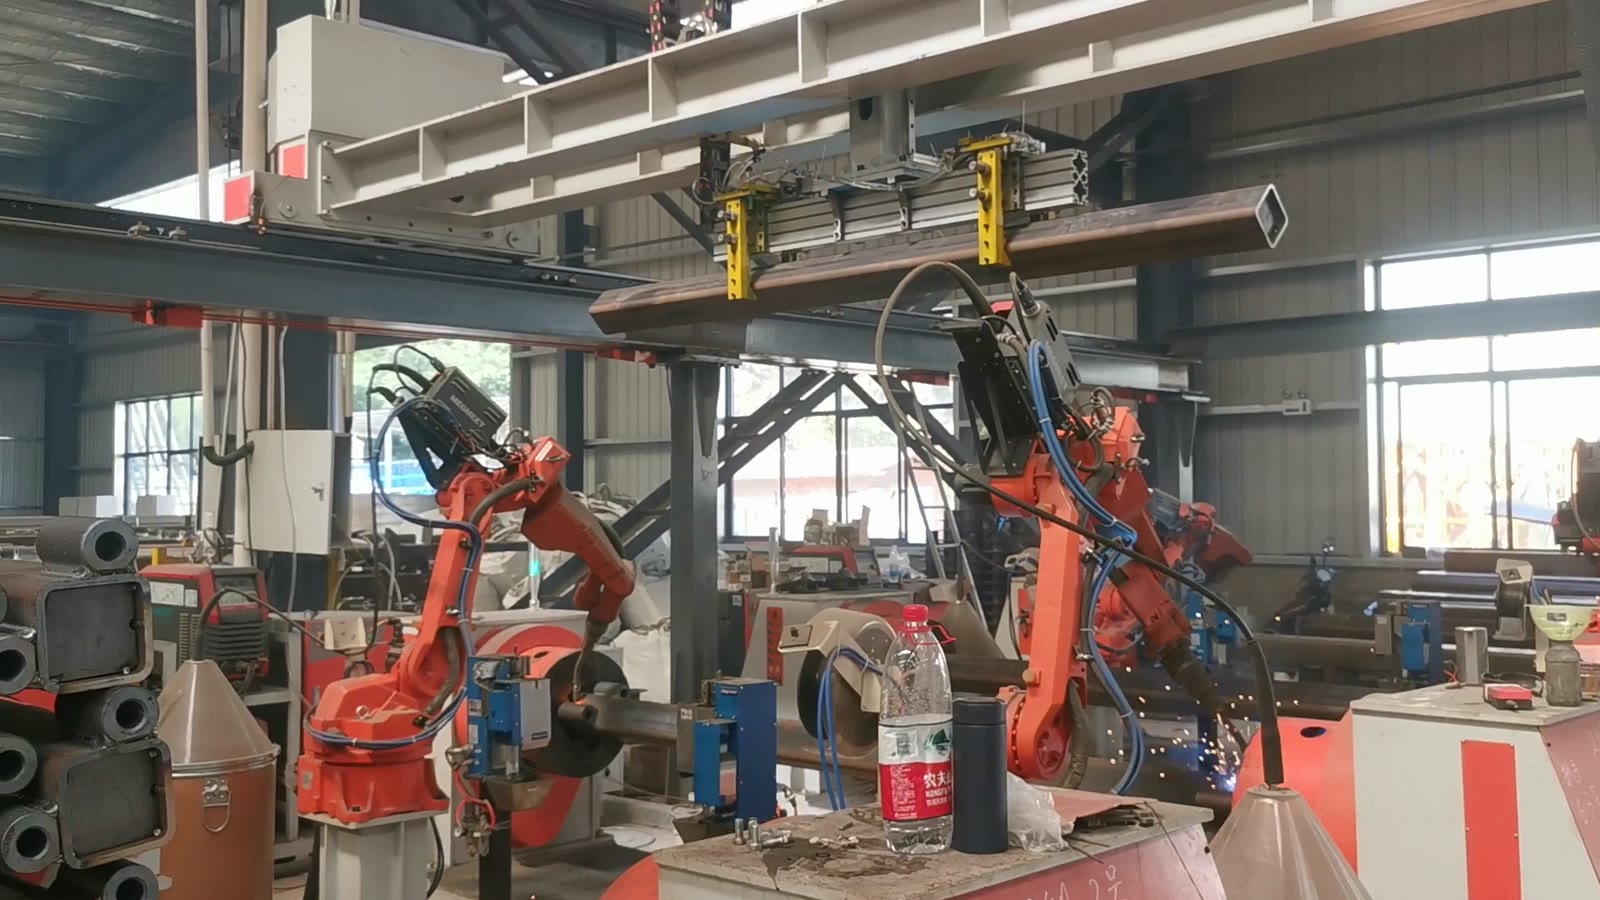
- Repositionner. Une fois une couture terminée, le robot se soulève, le positionneur tourne et la couture suivante est mise à portée.
- Travailler en parallèle. Pendant que cette station soude, les stations voisines font fonctionner leurs propres équipes simultanément, chaque robot travaillant sur sa propre partie du processus.
Trois décisions de conception
1. Laissez le dispositif de fixation et le positionneur supporter le poids.
Sur une pièce de grande taille, le dispositif de fixation remplit deux fonctions simultanément : il maintient la pièce dans la position adéquate par rapport à la torche et il la fait pivoter afin que le robot n’ait pas à la contourner. Ces deux opérations doivent être effectuées avant même l’allumage de la torche.
La première question à résoudre est celle du positionnement de la pièce — de quelles faces et trous elle est alignée — et de la possibilité pour le positionneur d'amener chaque joint dans la zone de travail du robot sans que l'opérateur ait à le resserrer à mi-chemin.
2. Prouver que la torche peut atteindre chaque couture.
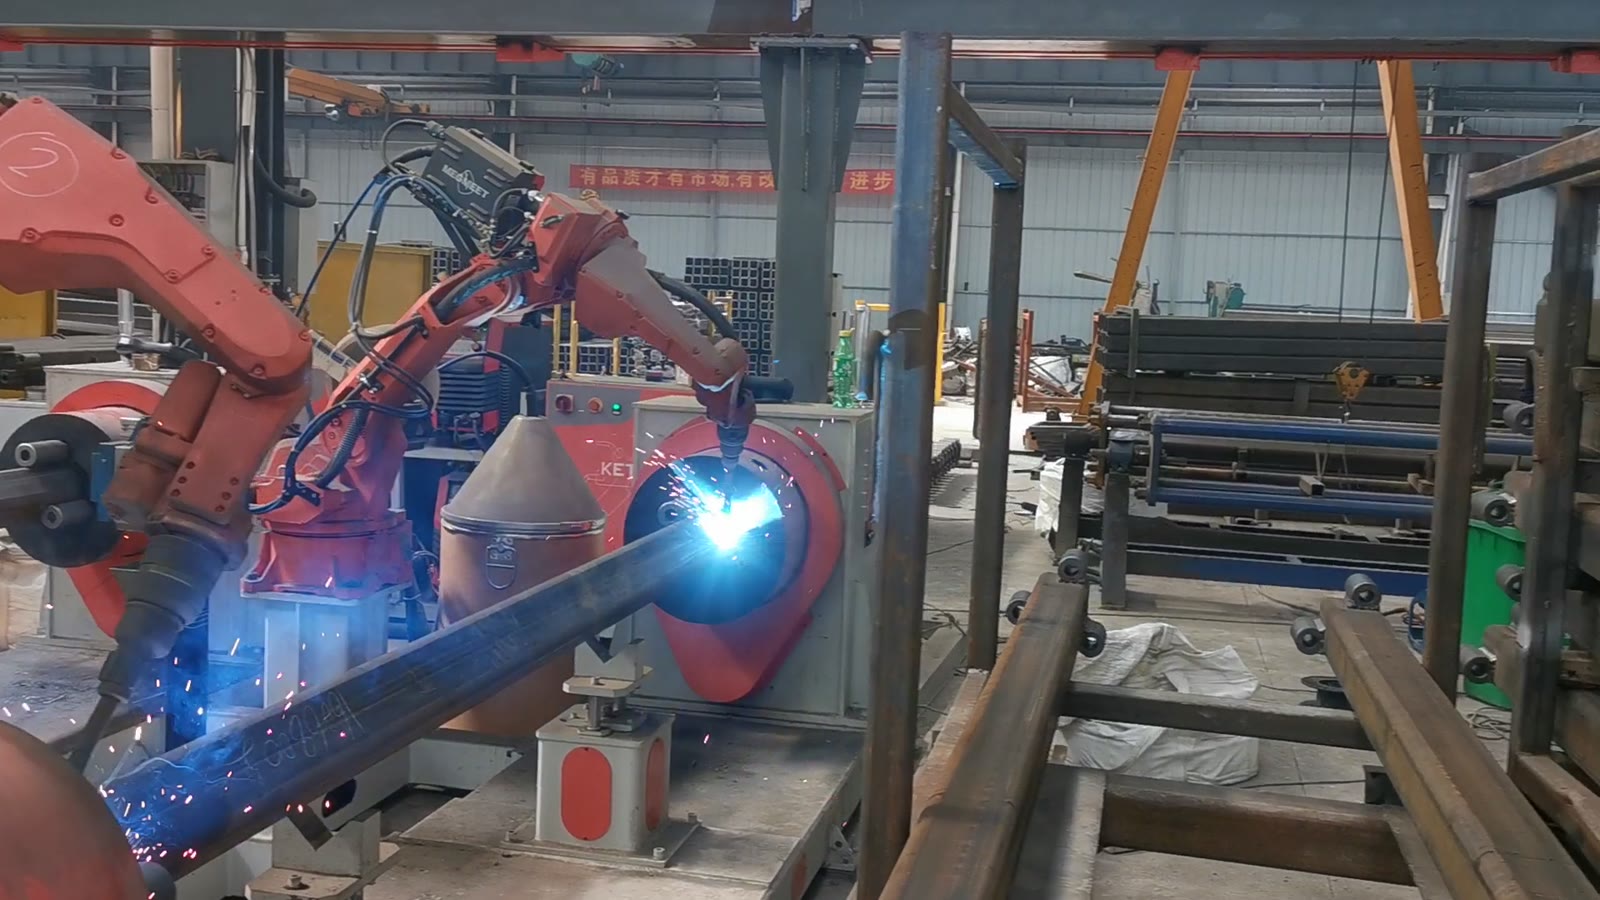
Sur une pièce longue, la portée n'est pas un problème unique, mais un problème par joint. Le problème le plus fréquent est celui d'une cellule de soudage qui réalise la majeure partie de la pièce parfaitement, mais dont le dernier joint se trouve derrière une bride ou un collier de serrage, empêchant la torche d'obtenir un angle optimal.
Ce qui est utile : vérifier l’angle de la torche à chaque joint lors de la conception du dispositif, y compris le corps de la torche et le câble et pas seulement la pointe ; prévoir une orientation de poignet de rechange pour les joints proches du cadre du dispositif ; et décider rapidement si un joint que la torche ne peut atteindre reste manuel ou est repositionné.
3. Répartissez le travail afin qu'aucun poste ne soit en attente.
Les postes de travail en parallèle ne sont rentables que si tous les robots sont occupés. Il faut donc adapter les postes au flux de personnel : la grue doit pouvoir charger et décharger un poste sans perturber les autres, et aucun opérateur ne doit constituer un goulot d’étranglement pour plusieurs robots.
Les questions pratiques : combien de temps prend chaque série de coutures par rapport au temps de chargement, si une personne peut charger plusieurs postes, et si les membres arrivent à un rythme que les postes peuvent absorber.
Quand cette configuration convient — et quand faut-il examiner de plus près ?
- Bon ajustement : des éléments structurels répétitifs, de longues coutures sur toute la longueur d'une pièce, des lots de production justifiant des outillages dédiés et des pièces suffisamment lourdes pour que la grue les déplace de toute façon.
- Évaluer plus en détail : de nombreuses tailles de pièces différentes (un seul dispositif peut-il supporter plusieurs références, ou avez-vous besoin de dispositifs à changement rapide ?), des coutures sur la face inférieure qu'un seul positionneur ne peut pas présenter, et des tolérances qui varient entre les pièces coupées, de sorte que les écarts varient d'une pièce à l'autre.
QFP
Ces membres ont-ils besoin d'un positionneur, ou le robot peut-il les atteindre ?
Un positionneur s'avère indispensable pour les pièces lourdes. Faire pivoter la pièce est généralement plus facile et plus sûr que de demander au robot de passer au-dessus ou en dessous d'une structure imposante, et il permet de maintenir la torche au-dessus du joint selon un angle précis, sans avoir à contourner les brides.
Combien de robots un opérateur peut-il gérer ?
Cela dépend du temps de chargement par rapport au soudage. Si le dispositif de fixation se serre rapidement et que la grue gère le levage des charges lourdes, une seule personne peut charger et aligner plusieurs postes pendant que les robots soudent ; si chaque élément nécessite de nombreuses manipulations manuelles, l’opérateur devient le goulot d’étranglement et les robots supplémentaires doivent patienter.
Qu'est-ce qui détermine le cycle ici ?
La longueur des joints, le nombre de rotations nécessaires du positionneur entre chaque joint et la possibilité pour toutes les stations de fonctionner simultanément : veuillez nous envoyer les plans des éléments avec les joints marqués afin que nous puissions établir un devis.
Obtenez un schéma d'implantation et une estimation du temps de cycle
Envoyez-nous :
- Dessins des éléments avec les coutures et les dimensions vérifiées marquées
- Dimensions des sections, épaisseur des parois et matériau
- Nombre de variantes et fréquence de changement
- Volume quotidien ou annuel et structure des horaires
- Photos ou dimensions de la surface au sol et de l'agencement de la grue
Nous vous répondrons avec une proposition d'aménagement de la station et une estimation du temps de cycle.
Envoyez votre dessin de pièce → ou par courriel sales@evsrobot.com
Images filmées sur le site de production d'un partenaire. Les données relatives au temps de cycle, à la consommation actuelle et aux consommables de ce site ne sont pas publiques et ne sont pas communiquées ici.