
La conception d'une chaîne de manutention de petites pièces doit définir deux points de référence : l'élément permettant d'identifier une pièce entrante et l'emplacement physique où elle doit être déposée. Une image nette au niveau de la zone de prélèvement ne suffit pas, à elle seule, à définir le dispositif de réception ni à garantir un positionnement correct.
Décrivez les deux extrémités du mouvement
À 00:03, la vidéo montre un robot SCARA blanc au-dessus d'une table de travail, avec une zone d'entrée à droite et une station rotative éclairée à gauche. À 00:12, l'outil est positionné au-dessus de la station rotative, la structure de la table restant visible. Ces observations permettent de visualiser la disposition des zones de travail. Elles ne rendent pas compte de la précision de la reconnaissance, des résultats d'inspection ni du traitement des pièces rejetées.
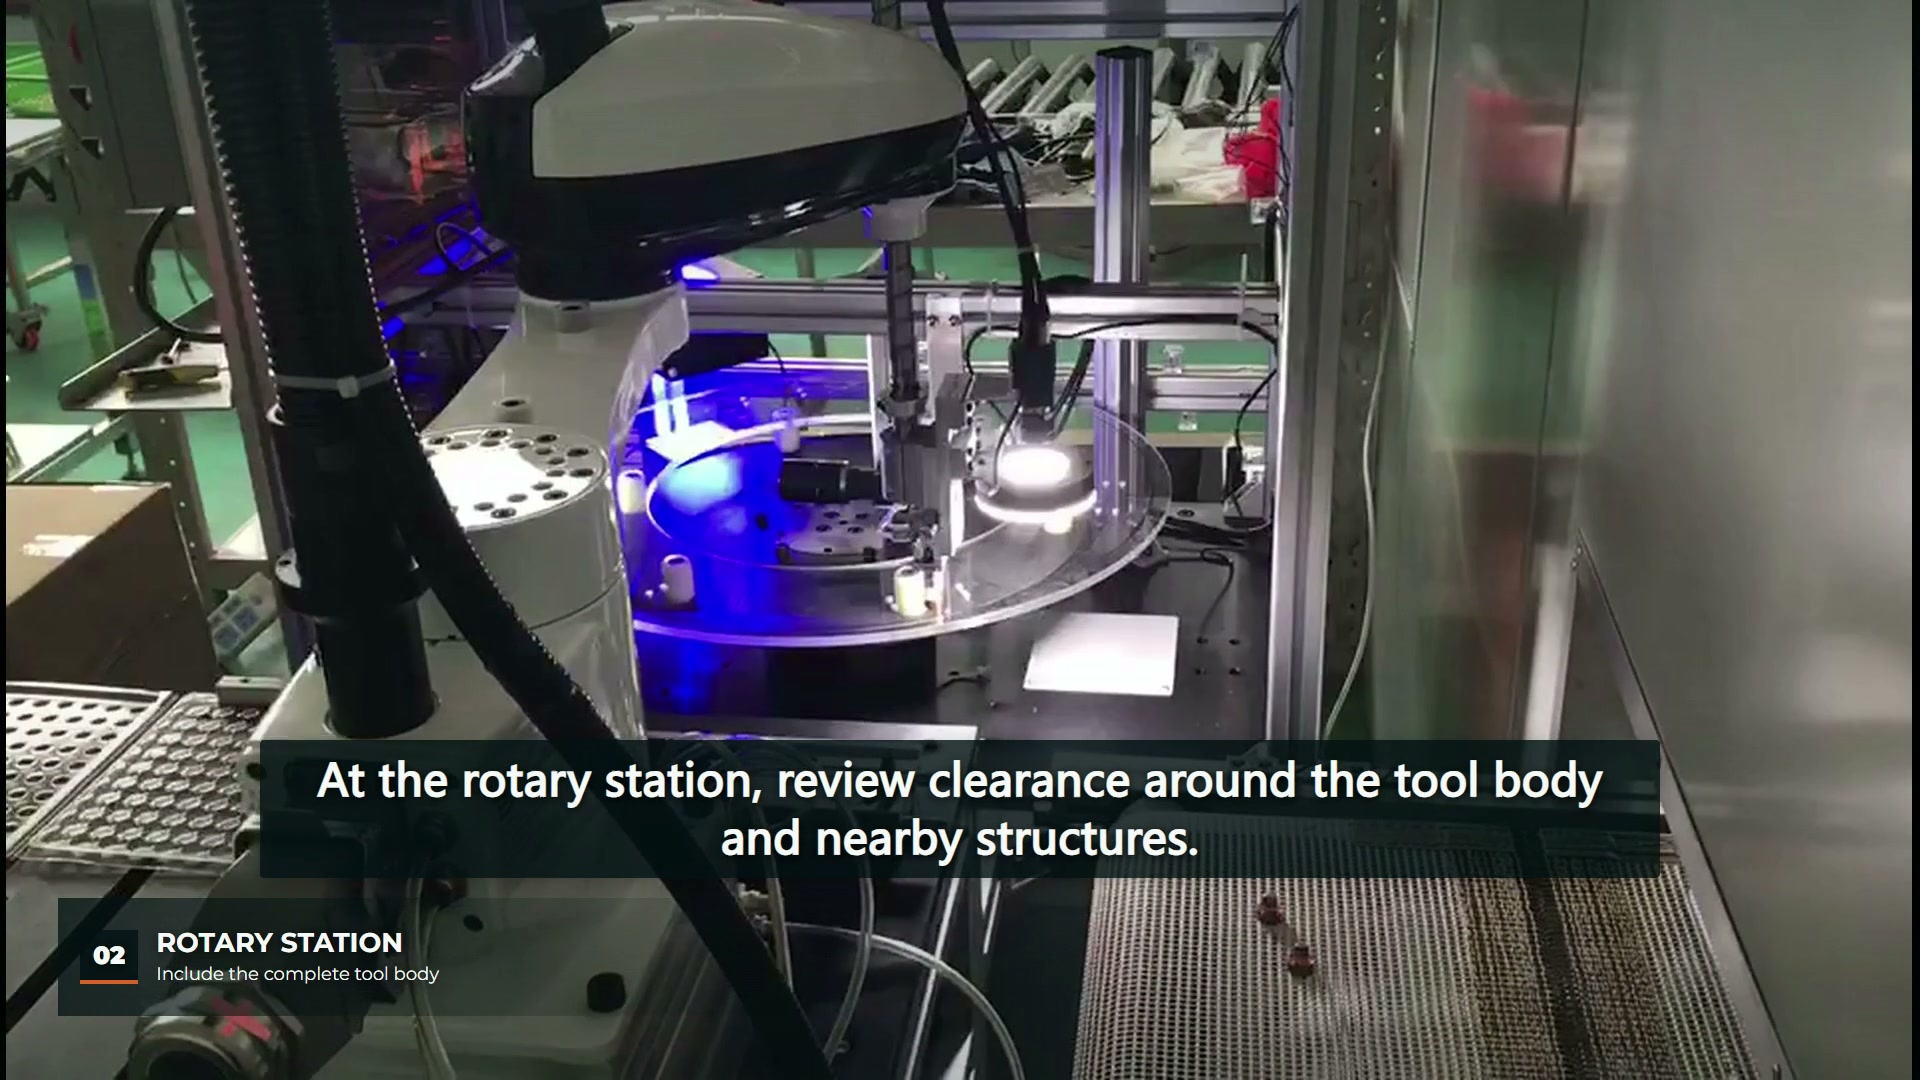
Commencez la description d'une application en indiquant l'élément de la pièce utilisé pour l'orientation et l'élément de destination utilisé pour le positionnement. Par exemple, un contour extérieur visible et une cavité de réception sont des références différentes. Leur relation doit être décrite même si le mouvement du robot semble simple.
Choisissez un éclairage adapté à l'élément observé.
Guide d'illumination de Basler Ce document explique que le rétroéclairage peut accentuer le contour d'un objet tout en masquant les détails de sa surface. Il est donc important de bien choisir l'éclairage autour de l'élément à examiner. Les sources lumineuses visibles dans cette vidéo ne permettent pas de déterminer l'algorithme, la méthode d'éclairage ou le seuil d'acceptation utilisés.
Pour une nouvelle pièce, prenez des images de la caractéristique réelle dans les conditions d'observation prévues. Incluez les variations d'orientation plausibles et les variations de surface. Si la décision repose sur un marquage de face ou un défaut de surface, un simple contour peut s'avérer insuffisant. Dans ce cas, définissez les arêtes qui doivent rester visibles.
Associer les positions de l'image aux positions physiques
Documentation de l'outil vTool d'étalonnage de Basler Ce document décrit la conversion des coordonnées de l'image en coordonnées physiques. Tel est le sujet de la référence citée ; il ne s'agit pas d'un enregistrement d'étalonnage pour cette cellule.
Pour la revue de projet, identifiez sur un même schéma la référence de la caméra, celle du robot et celle du dispositif de réception. Décrivez les points à revérifier en cas de modification de la hauteur de la caméra, de la table ou de la pièce. Conservez l'image résultante et l'observation finale de la pièce positionnée dans le même enregistrement afin de pouvoir analyser tout écart de positionnement en tenant compte des deux extrémités du mouvement.
| Contribution à la préservation | Ce que l'examen permet de distinguer |
|---|---|
| images représentatives des pièces entrantes | Si la fonctionnalité prévue est visible |
| Description de référence de la caméra et des accessoires | Comment la position des images est liée à la mise en page |
| Géométrie de réception ou de localisation | Qu'est-ce qui définit l'état final placé ? |
| Images et observations d'échantillons inhabituels | La question de savoir si la même décision s'applique aux parties retournées ou masquées reste ouverte. |
Inspectez séparément l'état de réception
La vue de la station rotative à 00:12 permet de mieux cerner les questions relatives à l'outillage complet et aux structures environnantes. Elle ne permet pas de vérifier la conformité dimensionnelle de chaque positionnement. Si l'opération suivante dépend de l'orientation, de l'ajustement ou de l'écartement, veuillez préciser comment cette condition sera contrôlée à réception de la pièce.
L'article connexe sur Tri SCARA guidé par la vision et cartographie des coordonnées Cet article aborde le problème plus large de la cartographie et de la vérification de la sélection. Ici, la tâche plus spécifique consiste à documenter la caractéristique visuelle entrante et la référence physique de réception avant d'évaluer une configuration candidate.
Un dossier d'analyse utile comprend donc des pièces représentatives, des images caractéristiques, la géométrie de réception et des observations appariées de prise en charge et de placement. Le mouvement visible du robot fournit le contexte ; les enregistrements d'exemple apportent la preuve du résultat attendu.