
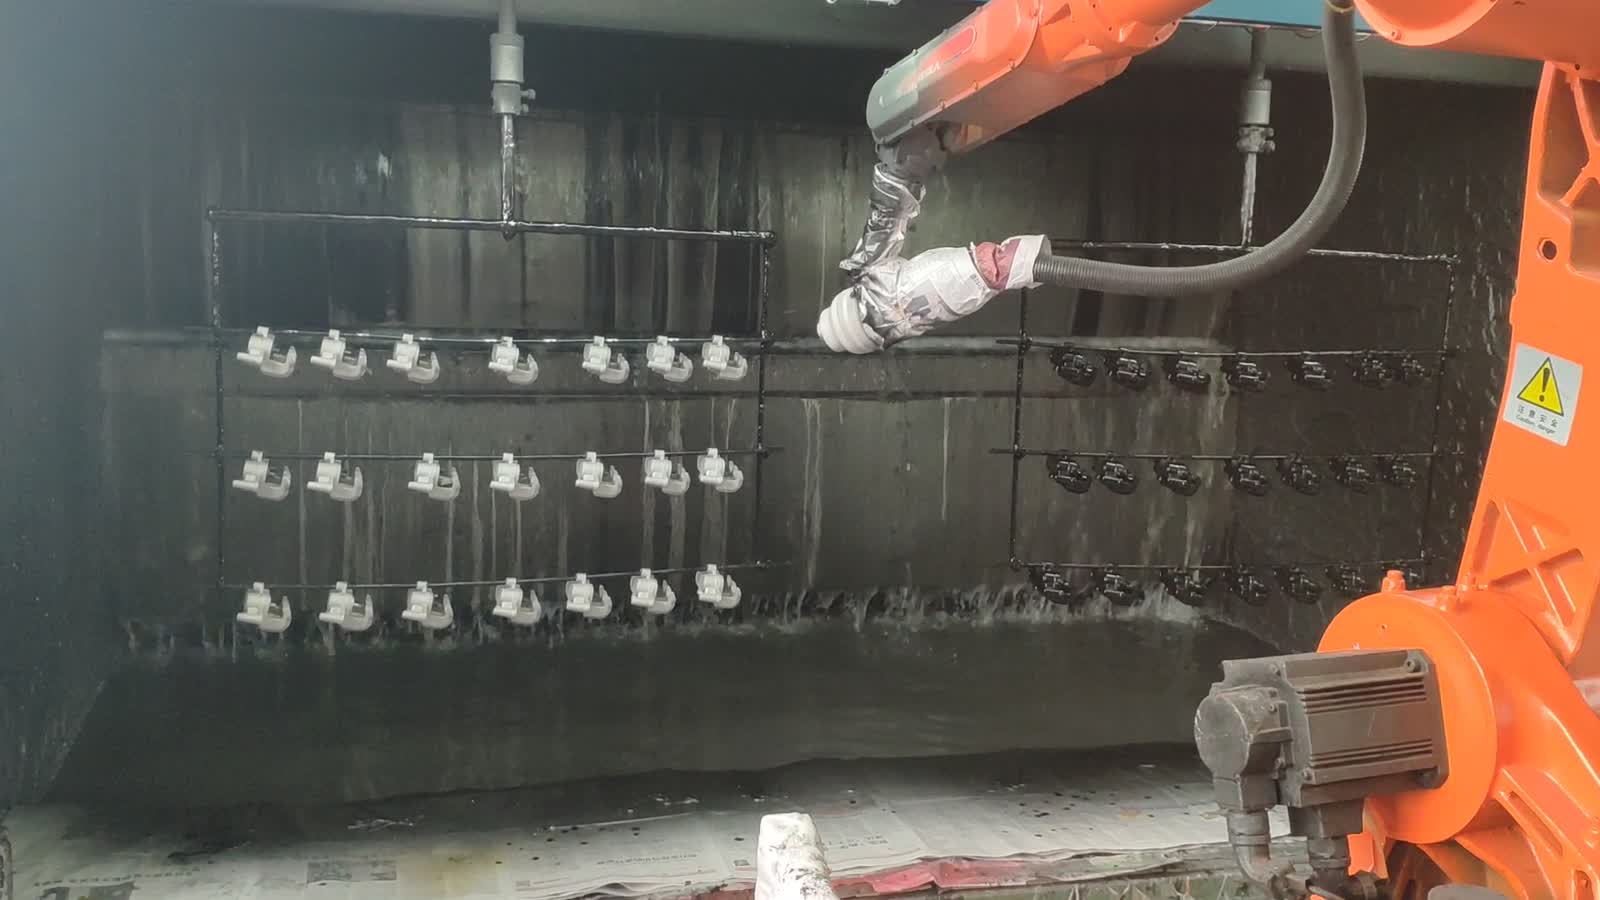
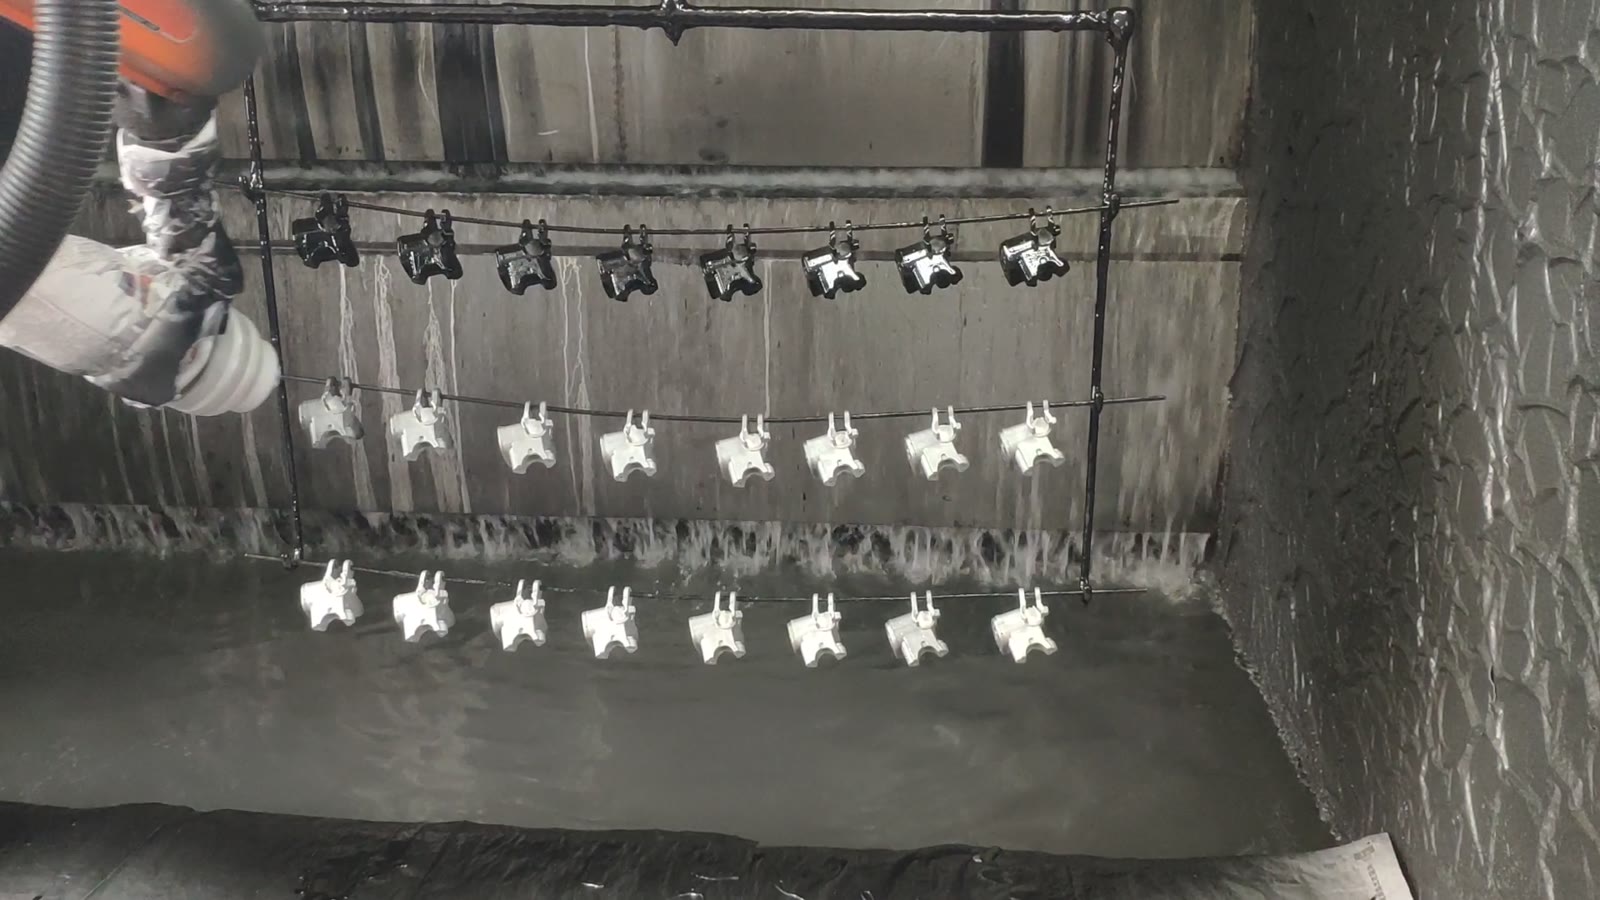
En bref: Cette cabine de peinture traite les petites pièces de freins de moto suspendues en rangées sur une ligne de suspension. Un robot à six axes, équipé d'un pistolet à peinture, effectue un mouvement de va-et-vient sur chaque rangée, suivant les pièces dans la cabine. Le pistolet est protégé par un film de protection et un ruban adhésif. Un rideau d'eau, situé sur la paroi du fond, évacue les excédents de peinture vers une rigole au sol. La mise en place d'une telle installation repose sur trois choix : la disposition des pièces, le déplacement du pistolet sur une rangée en mouvement et le système d'évacuation des excédents de peinture afin de maintenir la propreté de la cabine. Vous envisagez une ligne de production similaire ? Envoyez-nous votre dessin de pièce.
En un coup d'oeil
| Partie | Petites pièces métalliques de type frein de moto |
| Processus | Pulvérisation de peinture |
| Automatisation | Un robot à six axes portant un pistolet à peinture |
| Fourniture de pièces | Les pièces sont suspendues en rangées sur des barres horizontales qui se déplacent dans la cabine. |
| Localisation | Le cintre et la ligne définissent l'espacement ; le robot suit la rangée |
| Tenue de travail | Les pièces sont suspendues à la barre, aucun serrage n'est nécessaire. |
| Rôle de l'opérateur | Charge et décharge les cintres et s'occupe du stand. |
| Disposition des cellules | Un robot à l'intérieur d'une cabine de lavage à l'eau |
Le problème que cette cellule résout
En peinture, la constance est le processus le plus difficile à garantir par un opérateur. L'épaisseur du film, la couverture des bords et le rythme de passage varient selon la main de l'applicateur, et sur une chaîne de production de petites pièces, la différence entre la première et la dernière est précisément ce que le client remarque.
Un robot remplace l'intervention humaine. Il effectue systématiquement le même passage, à la même distance et à la même vitesse. La difficulté ne réside pas dans la pulvérisation elle-même, mais dans la suspension des pièces pour que le pistolet puisse atteindre chaque face, la planification de la trajectoire du pistolet sur une rangée en mouvement constant et la gestion des excédents de produit afin qu'ils tombent dans l'eau plutôt que sur la pièce suivante.
Fonctionnement de la cellule
- Les pièces arrivent sur des cintres. De petites pièces métalliques sont suspendues en rangées à des barres horizontales, une rangée après l'autre entrant dans la cabine.
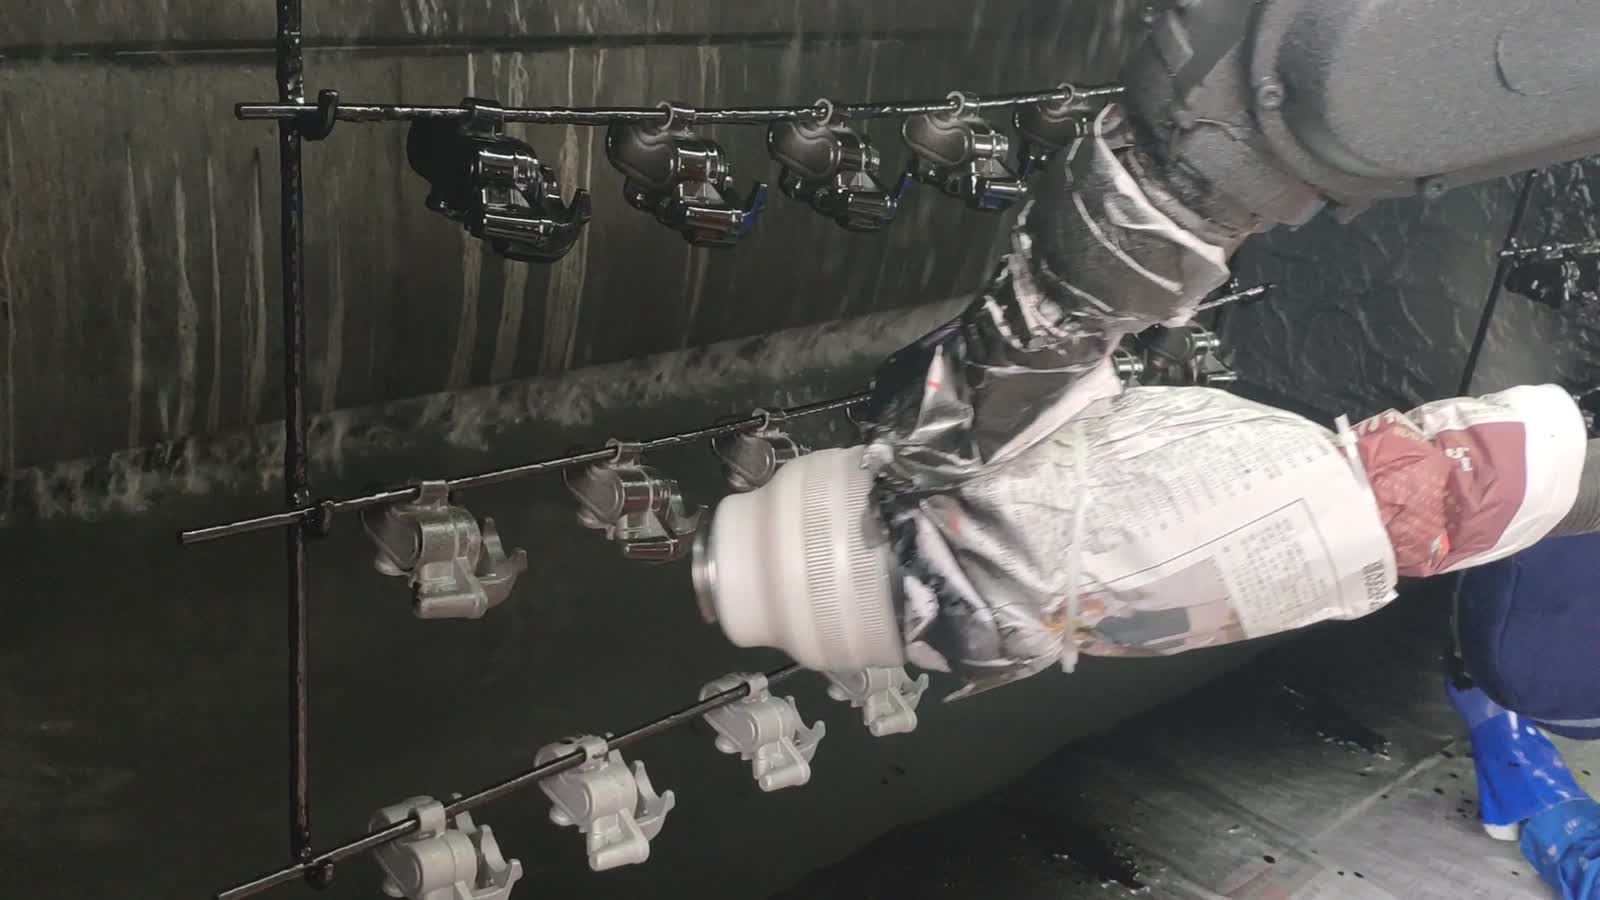
- Le robot prend position. Un robot à six axes se tient dans la cabine, un pistolet à peinture au bout de son bras, ce dernier étant enveloppé de tissu et de ruban adhésif pour éviter que la peinture ne le tache.
- Balayez la rangée. Le robot amène le pistolet sur la première pièce de la rangée et balaie la zone, enduisant chaque pièce tour à tour.
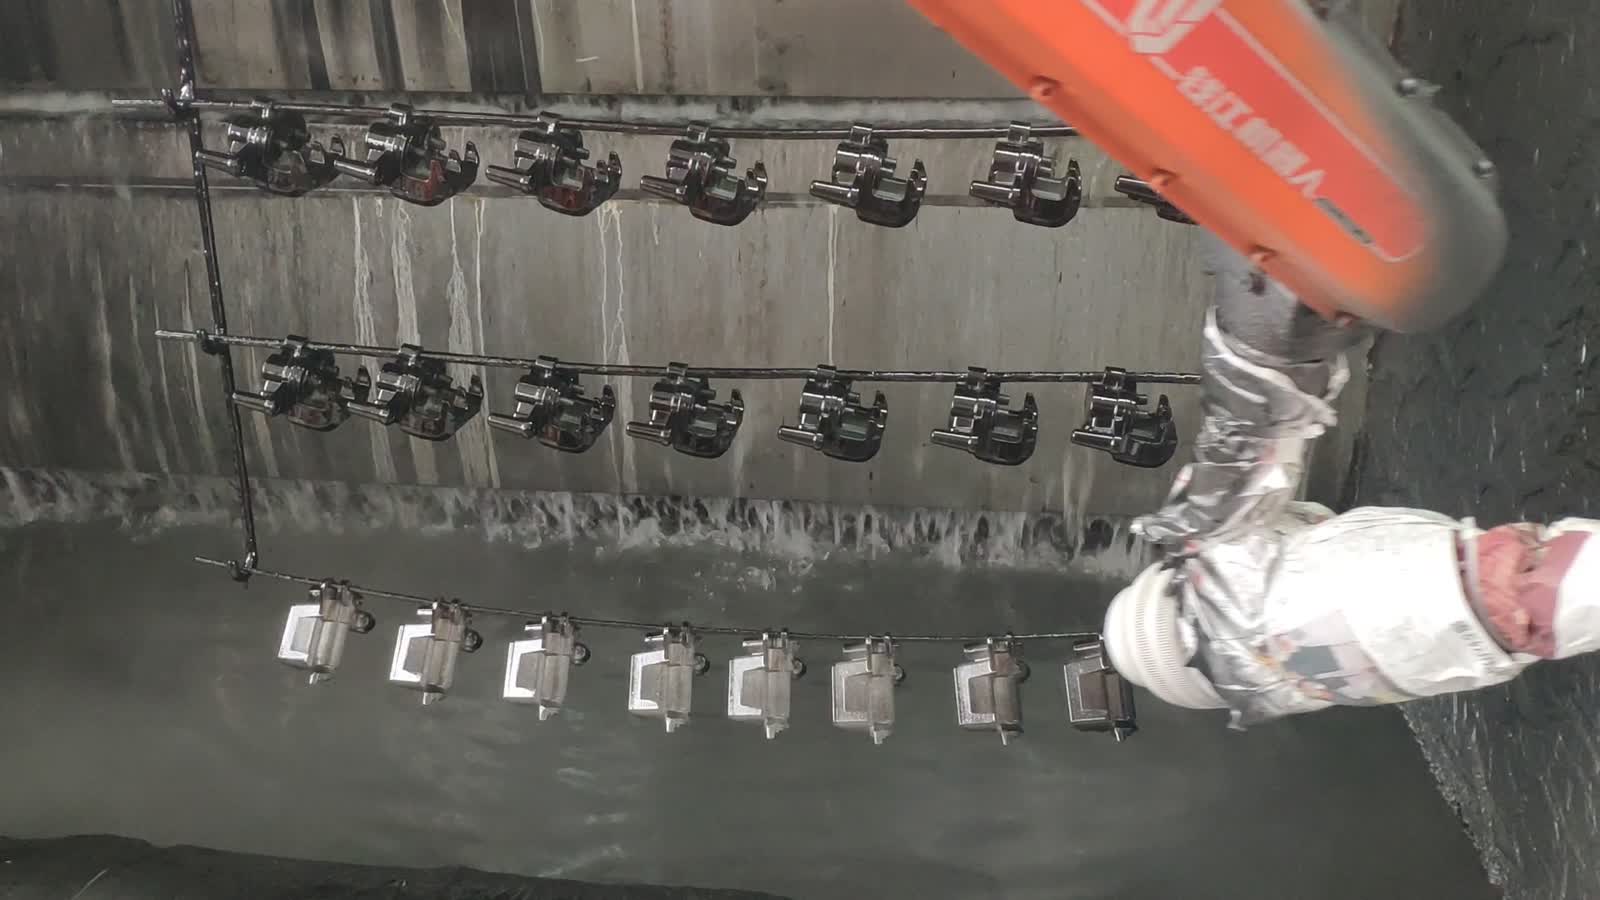
- Suivez la ligne. Tandis que le cintre fait avancer la rangée, le robot maintient sa progression synchronisée avec les pièces mobiles.
- Récupérez les projections excédentaires. Un rideau d'eau s'écoule le long de la paroi arrière pour se déverser dans une rigole au sol, de sorte que ce qui manque les pièces finit dans l'eau plutôt que sur les parois, prêt pour le passage suivant.
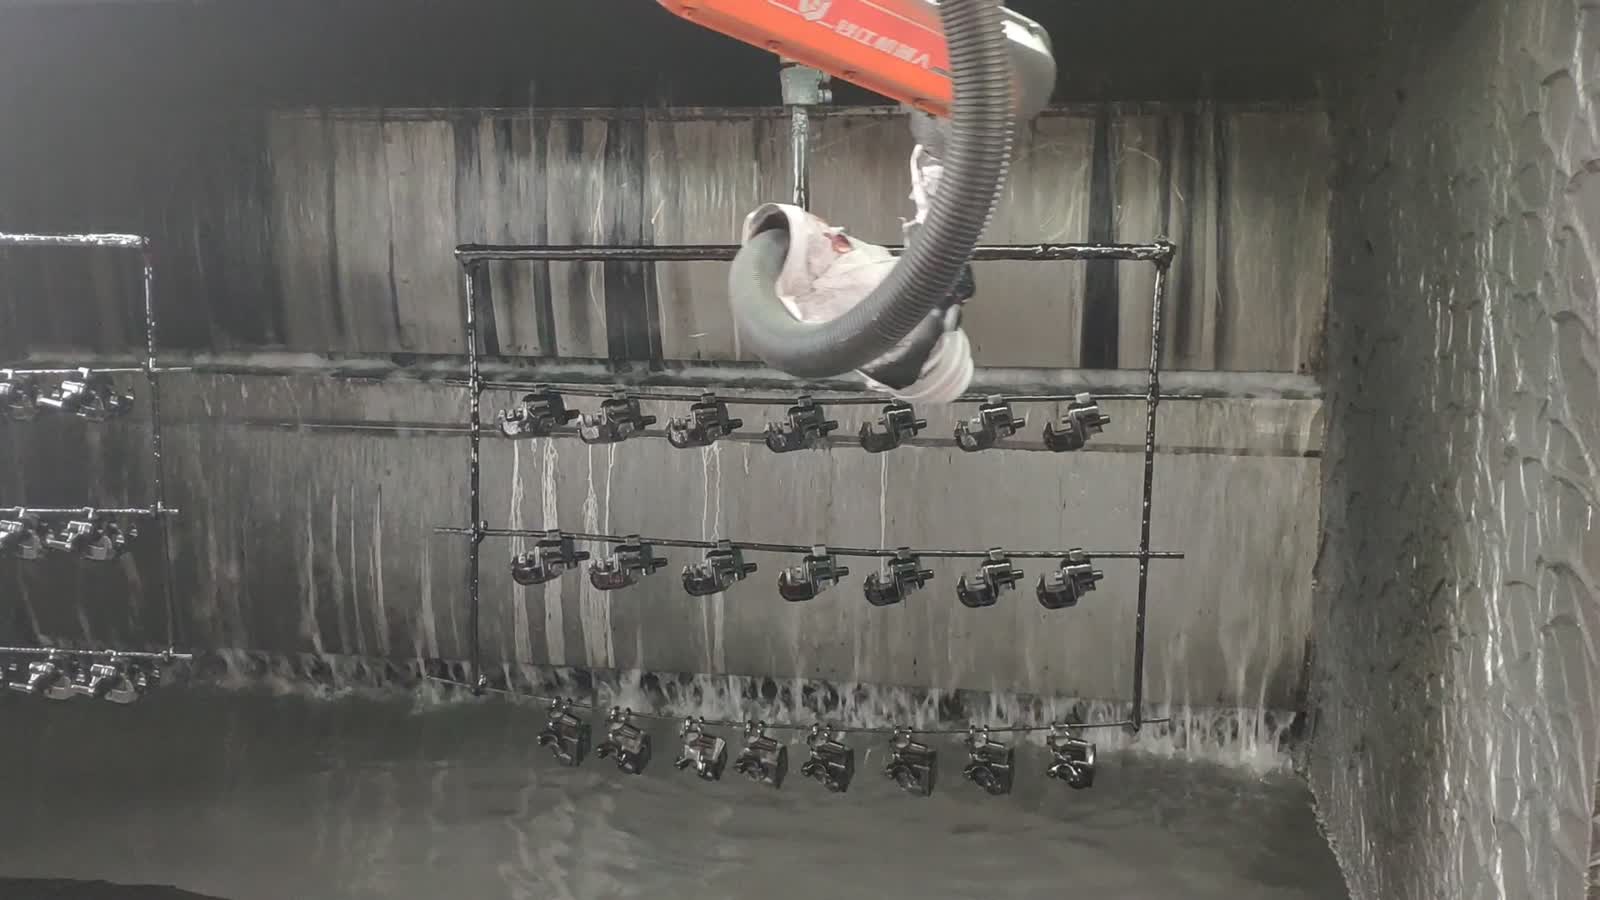
- Ligne suivante. La rangée terminée passe à la suivante, la suivante est à portée, et le robot recommence le passage.
Trois décisions de conception
1. Suspendez les pièces de manière à ce que chaque face soit accessible.
Une ligne de suspension n'est efficace que si le robot peut appliquer la peinture sur les parties visibles par le client. Si les pièces sont trop rapprochées, les surfaces intermédiaires restent dans l'ombre ; si elles sont mal inclinées, un bord ou un creux ne sera jamais peint.
Il s'agit de déterminer l'espacement et l'orientation des pièces : leur distance de suspension, leur inclinaison par rapport au pistolet ou leur face directe, et la couverture de toutes les surfaces requises par le cahier des charges. La suspension est la solution la plus économique pour corriger la couverture ; une fois la ligne de production en marche, une surface ombrée nécessitera une retouche manuelle.
2. Planifiez la trajectoire du canon en fonction d'une rangée en mouvement.
Peindre une rangée en mouvement est un problème de coordination. Le pistolet doit suivre le déplacement de la ligne pendant le balayage, sinon le passage est trop long à certains endroits et trop court à d'autres. La trajectoire du robot n'est pas un balayage unique ; c'est un balayage continu qui suit le mouvement du support.
Ce qui est utile : maintenir un taux de passes constant par rapport à la ligne, faire se chevaucher chaque partie de la même manière et conserver une distance d’écart constante afin que le ventilateur reste uniforme sur toute la rangée.
3. Déterminez où se dépose le surplus de produit.
Tout ce que le pistolet projette et qui n'atteint pas une pièce doit bien finir quelque part. Dans une cabine ouverte, cela se dépose sur les parois, les supports et le robot lui-même, et finit par se transformer en poussière sur les pièces suivantes. Le rideau d'eau sur la paroi du fond permet de maintenir la propreté du processus.
Sur le plan pratique : le dispositif qui récupère les projections (un rideau d’eau ici, un système d’extraction ailleurs) doit les évacuer sans perturber le jet de pulvérisation, et le revêtement du pistolet doit résister aux intempéries ; la peinture qui s’infiltre dans le corps du pistolet ou les articulations du bras est un problème d’entretien, pas un problème de qualité.
Quand cette configuration convient — et quand faut-il examiner de plus près ?
- Bon ajustement : Des lots de petites pièces pouvant être suspendues, un nombre limité de formes qui passent toutes par le même passage, et une cabine qui fait déjà transiter les pièces sur des cintres.
- Évaluer plus en détail : de nombreuses formes de pièces (une nouvelle forme nécessite généralement un nouveau schéma de suspension et une nouvelle trajectoire de pistolet), des faces inaccessibles d'un seul côté, des pièces trop délicates pour être suspendues et des couleurs ou des revêtements qui nécessitent un changement de pistolet ou un lavage entre les passages.
QFP
Pourquoi ne pas peindre ces pièces avec un outil à mouvement alternatif plutôt qu'avec un robot ?
Une machine à mouvement alternatif excelle dans les passes rectilignes. Un robot prend toute son importance lorsque la passe doit épouser la forme d'une pièce — en effectuant une rotation du pistolet sur un bord, un arrêt sur un renfoncement ou en suivant une rangée en mouvement — et lorsque la ligne de production comporte plusieurs pièces de formes différentes, chacune nécessitant un parcours spécifique.
Comment les pièces restent-elles en place pendant le passage du canon ?
Elles sont suspendues à la barre et leur propre poids assure leur stabilité. L'astuce réside dans la disposition : les éléments sont espacés et inclinés de manière à ce que le jet du pistolet atteigne chaque face exposée sans que les éléments ne se balancent ou ne se touchent lors du déplacement du câble.
Qu'est-ce qui détermine le cycle ici ?
Il est important de déterminer la vitesse de déplacement des rangées dans la cabine et le temps nécessaire au robot pour revêtir une rangée complète à l'épaisseur requise. Veuillez nous envoyer le dessin de la pièce avec les faces à revêtir afin que nous puissions établir un devis.
Obtenez un schéma d'implantation et une estimation du temps de cycle
Envoyez-nous :
- Dessin de la pièce avec les faces à revêtir marquées
- Matériau et finition ou épaisseur de film requise
- Nombre de formes de pièces et fréquence de changement
- volume quotidien ou annuel et vitesse de ligne
- Photos ou dimensions de l'agencement du stand et des cintres
Nous vous répondrons avec une proposition d'aménagement de stand et une estimation du délai de réalisation.
Envoyez votre dessin de pièce → ou par courriel sales@evsrobot.com
Images filmées sur le site de production d'un partenaire. Les données relatives au temps de cycle, à la consommation actuelle et aux consommables de ce site ne sont pas publiques et ne sont pas communiquées ici.