
By Équipe éditoriale d'EVST · Examiné par Équipe éditoriale d'EVST · Dernière mise à jour : 30 septembre 2026 · Politique éditoriale · Politique correctionnelle · Termes
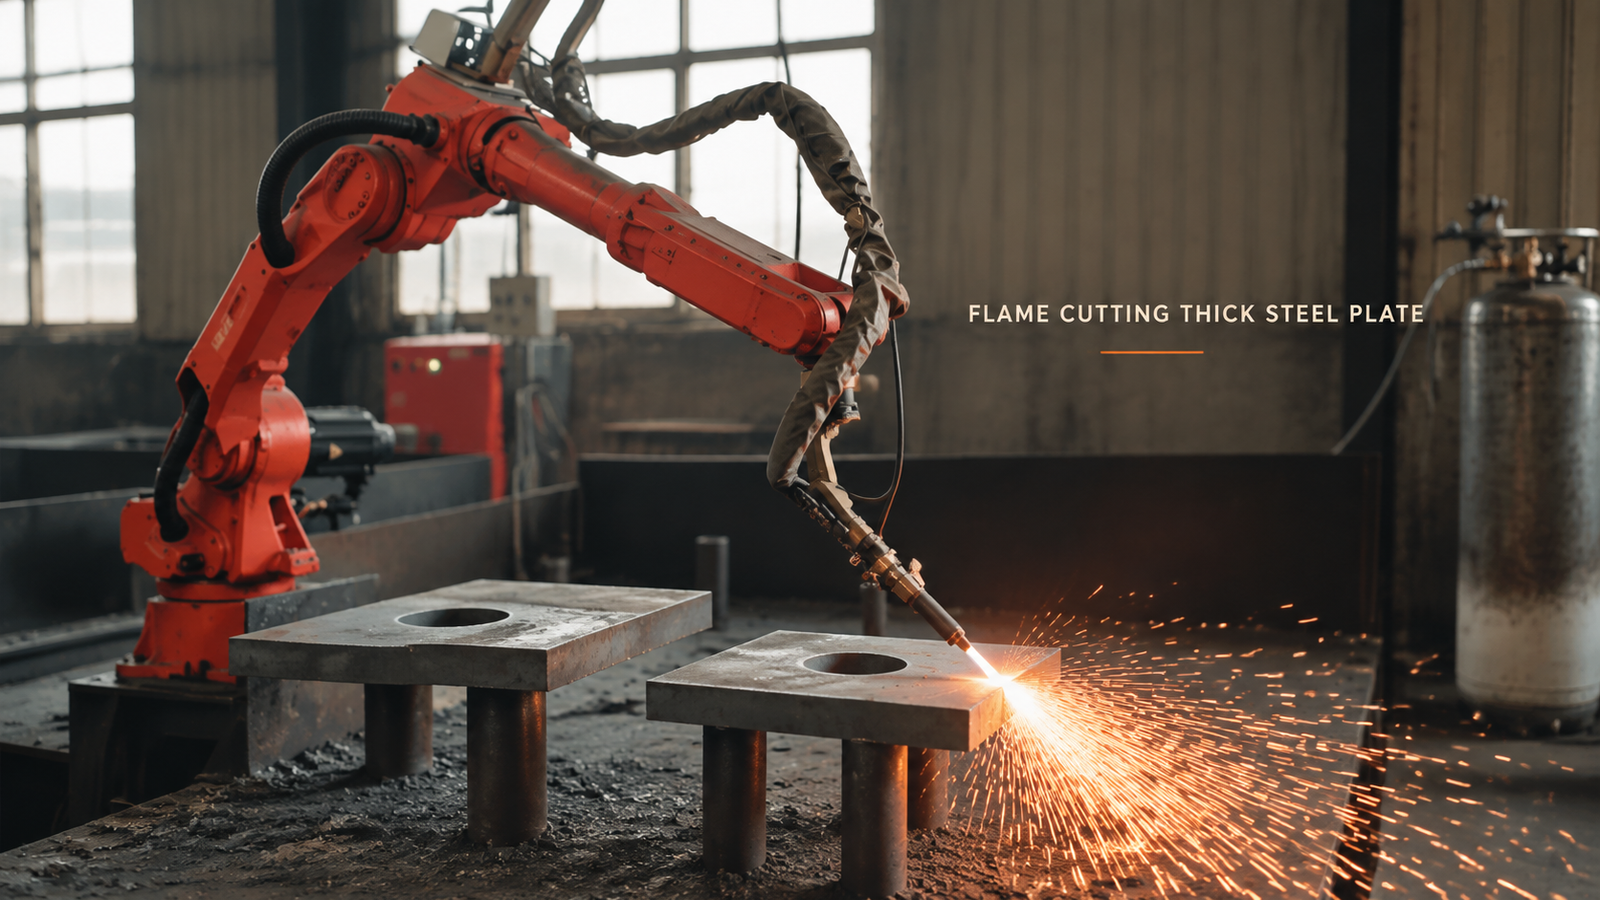
Le découpage à la flamme de tôles épaisses peut passer d'une torche portative à un robot lorsque trois conditions sont réunies : la tôle est supportée de manière à maintenir un espace dégagé sous la ligne de coupe ; la torche conserve une hauteur constante lors de son déplacement le long d'un bord dont la position se répète ; et personne ne se trouve dans la zone d'étincelles et de gaz pendant l'allumage de la flamme. Ces trois conditions sont interdépendantes et dépendent toutes de la forme des pièces et de la taille des lots. Dans la cellule décrite ici, un robot à six axes transporte une torche de découpage oxyacétylénique le long du bord de tôles d'acier épaisses reposant sur quelques supports ; les étincelles et les scories tombent par l'espace libre situé en dessous.
Découpe manuelle de pièces en tôle épaisse aujourd'hui ? Envoyez-nous le dessin de votre pièce et votre production quotidienne.et nous vous répondrons avec un concept de cellule et une estimation du temps de cycle.
Pourquoi la décision est souvent prise dans le mauvais ordre
La plupart des évaluations commencent par le robot : peut-il tenir la torche et atteindre le bord ? Généralement, oui. Les questions plus complexes concernent la torche elle-même : sur quoi repose la plaque, son bord est-il toujours au même endroit et où se placent les personnes pendant que la flamme brûle ?
Un découpeur expérimenté répond instinctivement à ces trois questions : la plaque est calée sur n’importe quel support à portée de main, l’œil vérifie constamment l’écart entre la buse et l’acier, et le corps se tient à l’écart des étincelles. En contrepartie, l’opérateur travaille au contact des étincelles et des fumées, et la précision de la coupe dépend d’une main ferme. Un robot élimine ces deux problèmes, mais ne répond à aucune des trois questions par lui-même. Chacune doit être intégrée à la conception de la cellule, et la réponse à l’une en limite les autres.
Fonctionnement de cette cellule, étape par étape
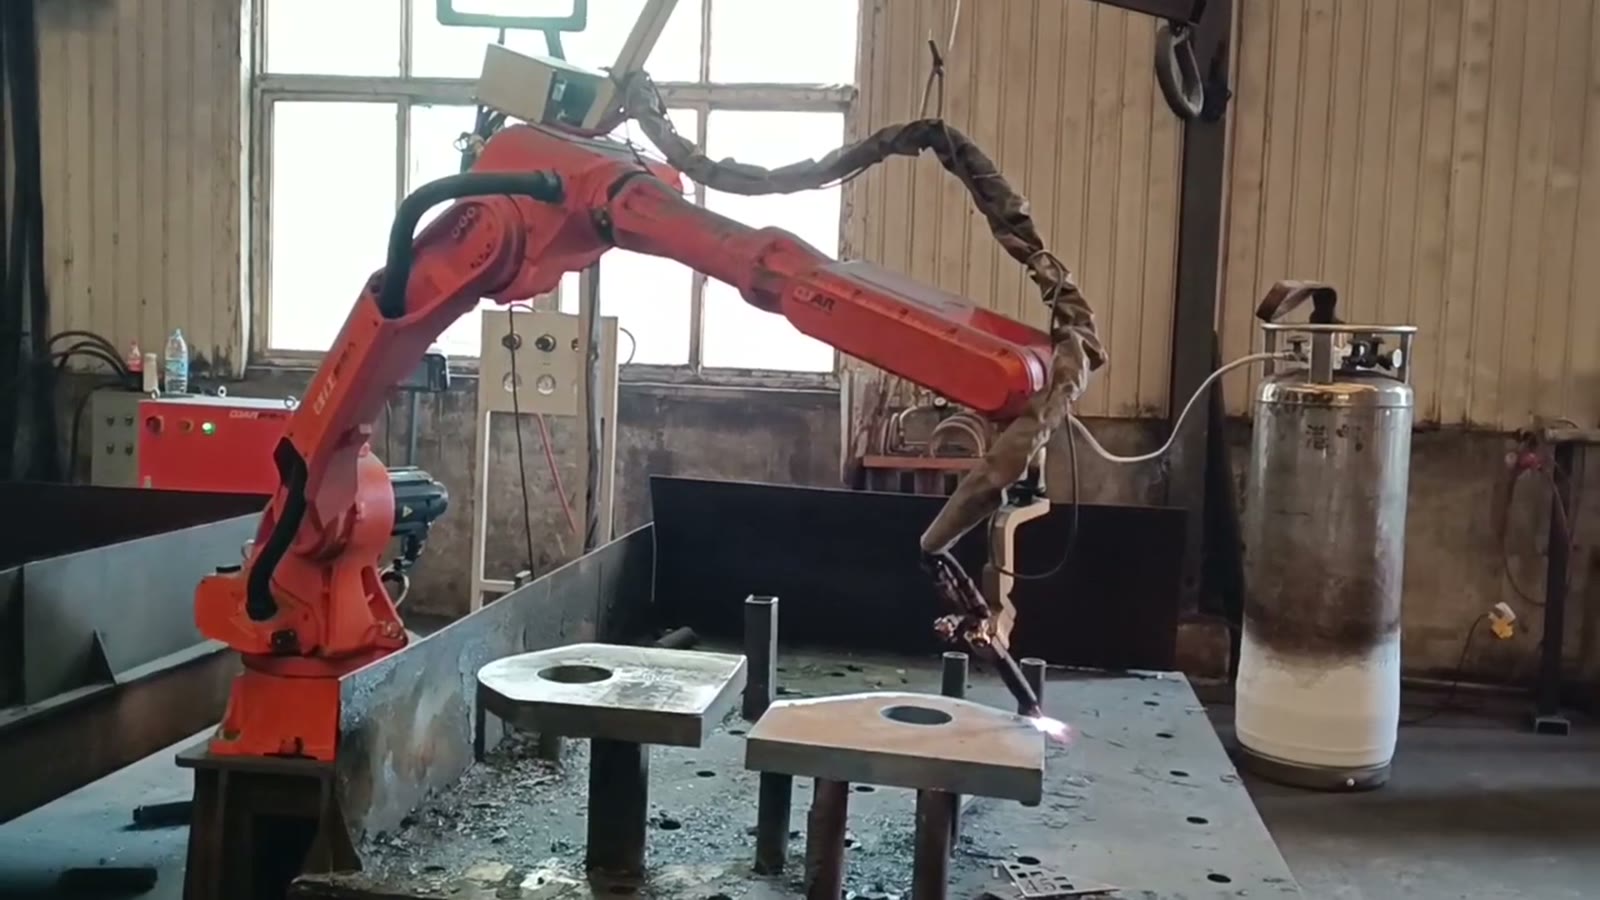
- La plaque repose sur des poteaux. Une épaisse plaque d'acier, déjà percée d'un trou rond, repose sur plusieurs montants verticaux sur la table de découpe. L'espace sous la plaque est libre.
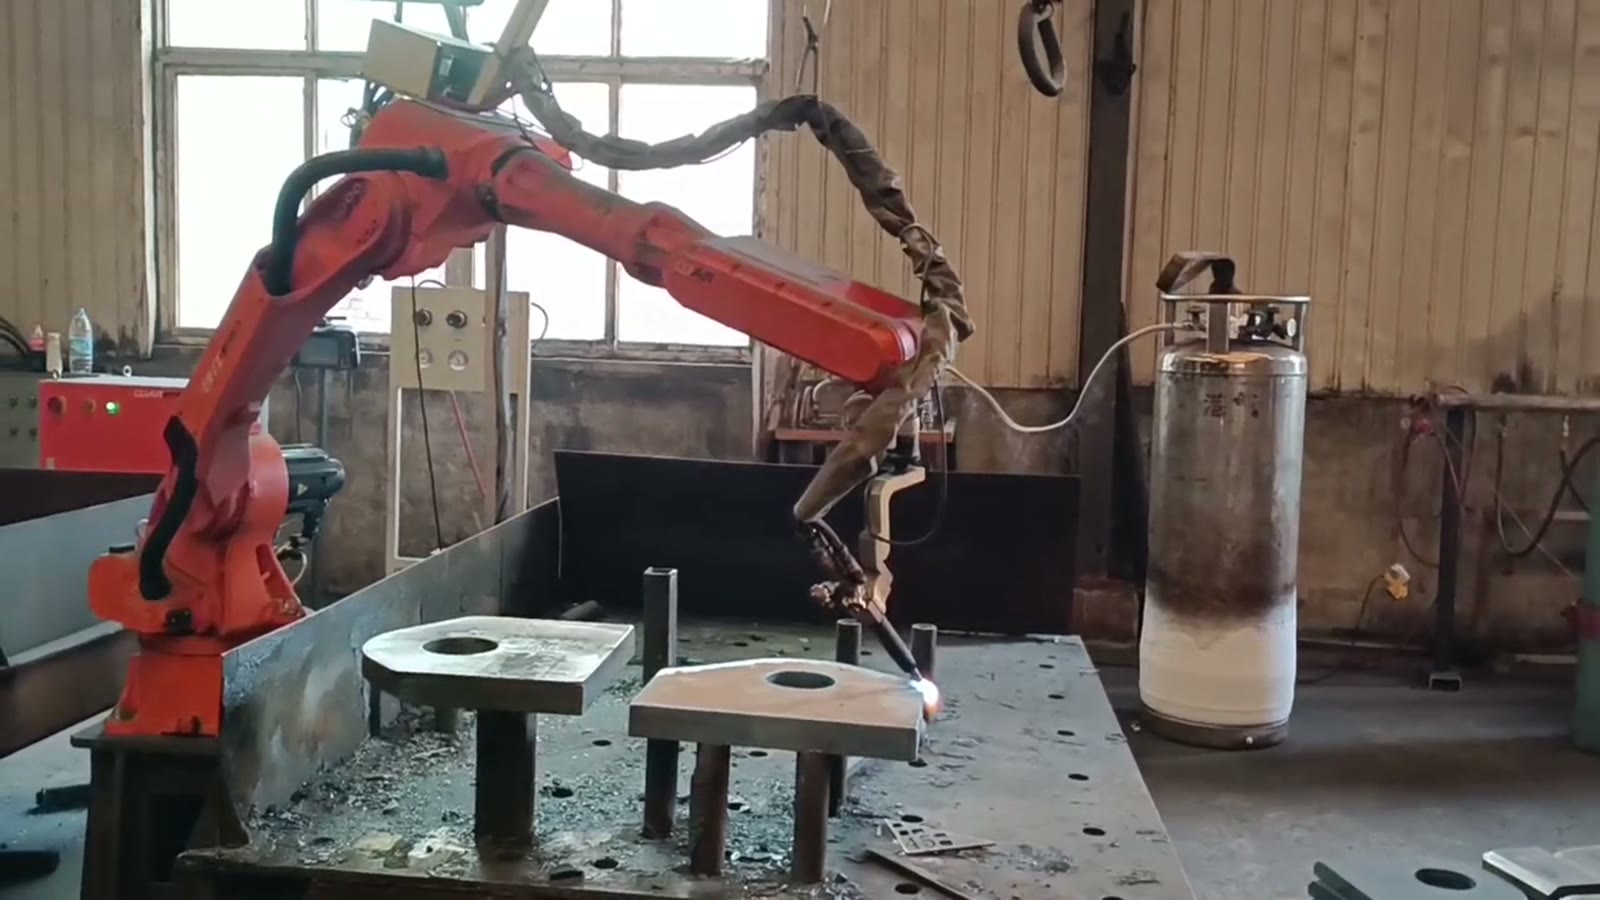
- La torche arrive au bord. Le robot approche le chalumeau de découpe, avec ses tuyaux de gaz, du bord de la plaque et dirige la flamme vers l'endroit de la découpe. Une bonbonne de gaz se trouve à côté de la cellule.
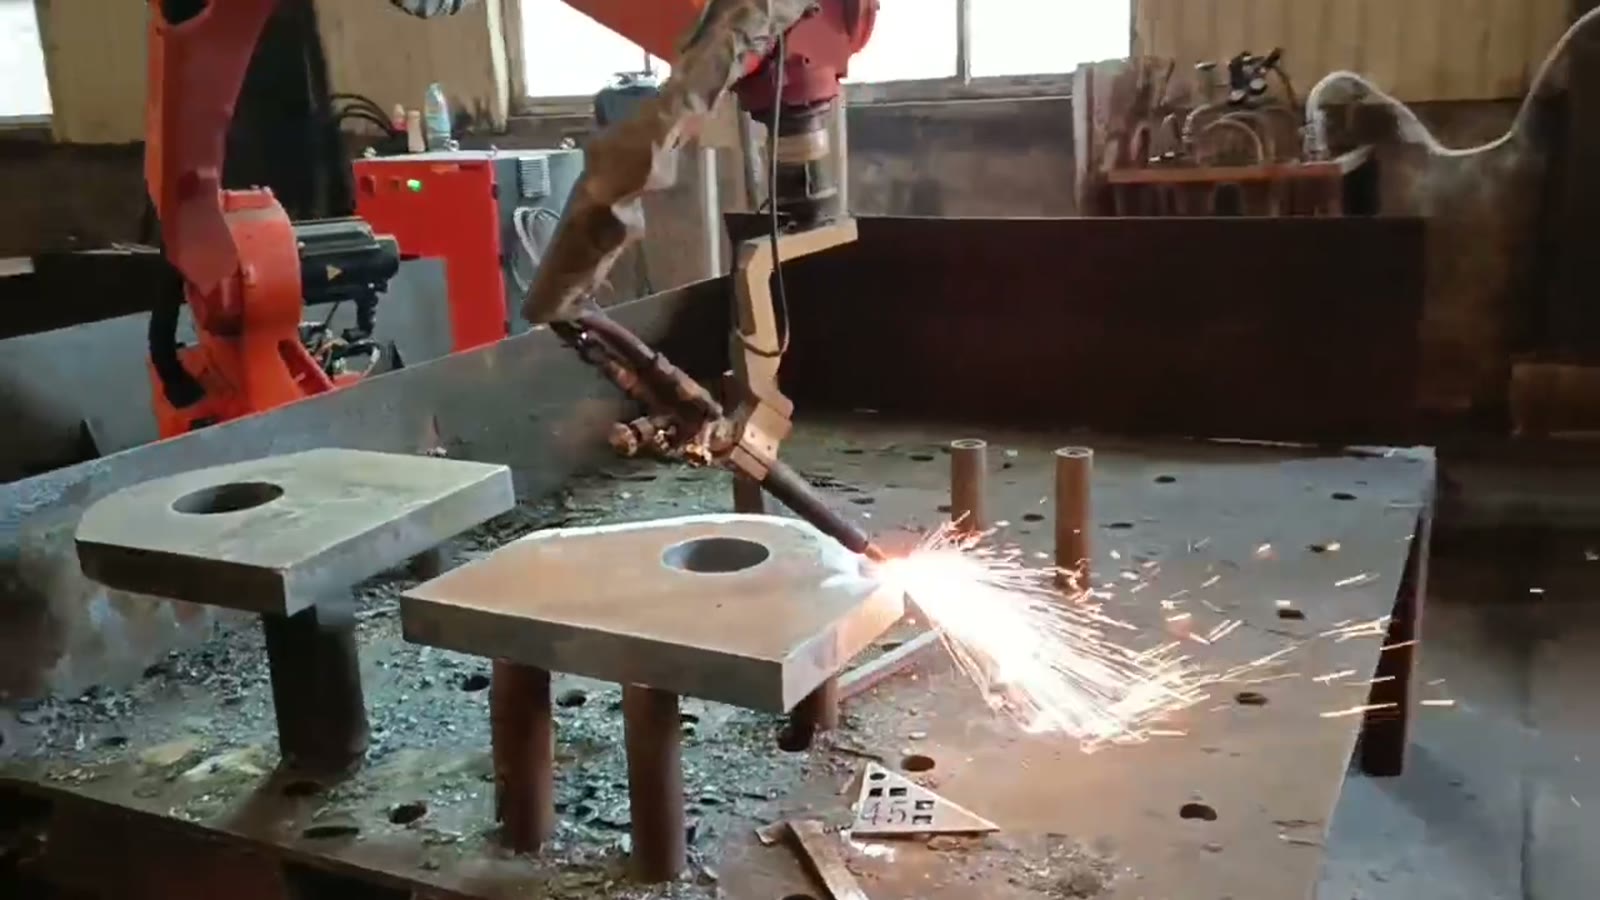
- La découpe commence. Des étincelles commencent à jaillir du bord, vers l'extérieur et vers le bas.
- Le robot se déplace le long du bord. Elle transporte la torche le long du bord de la plaque, et les étincelles suivent la coupe vers le bas et s'éloignent.
- Les scories tombent clairement. Des scories et des chutes s'accumulent sur la table en dessous. Une deuxième plaque, percée du même trou rond, repose sur ses propres supports à côté de la première.
Trois contraintes qui doivent être réglées ensemble
Support : maintenir la ligne de coupe ouverte en dessous
Le découpage à la flamme chauffe l'acier puis l'expulse par la coupe sous forme de laitier fondu, qui doit être évacué. Si une surface solide ou un support se trouve sous la ligne de coupe, le laitier s'accumule contre la face inférieure, la pièce peut fusionner avec le support et le robot rencontre un obstacle imprévu. Les supports ponctuels, tels que les poteaux, laissent la face inférieure exposée. La difficulté de conception consiste à les positionner de manière à ce que la plaque soit stable, mais sans que la ligne de coupe ne passe au-dessus.
C'est là que la forme de la pièce entre en jeu. Un contour peut être utilisé sur un gabarit fixe, lot après lot. Une famille de contours nécessite un gabarit qui dégage chaque ligne de coupe, ou des supports mobiles, et chaque déplacement expose la plaque à un nouveau positionnement. De plus, des scories s'accumulent sur la table et les gabarits ; leur nettoyage fait donc partie intégrante de la procédure.
Hauteur de la torche et déplacement le long du bord
Pour une découpe à la flamme régulière, la distance entre la buse et l'acier ainsi que la vitesse de déplacement doivent rester constantes. C'est précisément là que le robot surpasse un chalumeau portatif : il ne ralentit pas et ne dévie pas vers l'extrémité d'un long bord. Il suit la trajectoire prévue avec précision. Si une plaque est légèrement plus haute, plus basse ou plus décalée que la précédente, ou si elle n'est pas plane, la hauteur du chalumeau varie en conséquence.
La hauteur de la torche dépend donc essentiellement des supports et des plaques entrantes. Lorsque les plaques proviennent du même stock et sont déposées sur les mêmes supports, une trajectoire tendue peut être maintenue. En cas de variations de position ou de planéité, la cellule doit s'adapter : butées maintenant chaque plaque au même endroit, procédure de repérage de la plaque avant la découpe, ou contrôle automatique de la hauteur de la torche en cours de déplacement. Une découpe débutant au bord de la plaque évite également de percer l'acier épais au centre, ce qui représente le démarrage le plus difficile pour toute découpe à la flamme.
Maintenir les gens hors de la zone d'étincelles et de gaz
L'utilisation d'un chalumeau portatif expose l'opérateur à un danger permanent : étincelles, scories incandescentes, fumées et éblouissement de la flamme, sans compter les tuyaux de gaz au sol. Confier le chalumeau à un robot ne supprime ce risque que si la présence de toute personne dans la zone de découpe est interdite pendant l'utilisation du chalumeau. Cela implique généralement des écrans pare-étincelles autour de la zone de découpe, un système d'extraction des fumées à proximité immédiate, une barrière de sécurité qui arrête le robot et coupe l'arrivée de gaz en cas d'intrusion, et des tuyaux acheminés le long du bras robotisé de manière à éviter tout contact avec les scories.
Le lien avec les deux autres contraintes est le chargement. Si chaque plaque est placée manuellement à l'endroit de sa découpe, une personne entre dans la zone une fois par pièce, et chaque placement peut déplacer la plaque. Deux positions de support permettent de charger une plaque pendant qu'une autre est découpée, la face de chargement étant située hors de la zone d'étincelles. La pertinence de cette solution en termes d'espace au sol dépend du rapport entre le temps de découpe et le temps de chargement.
Comment la forme de la pièce et la taille du lot influencent la décision
| Ta situation | Ce qui décide généralement | Direction probable |
|---|---|---|
| La même pièce d'assiette en lots répétés, bords simples | Supports fixes dégagés de toute ligne de coupe ; un chemin tendu maintient | Candidat idéal pour une cellule robotisée |
| De nombreux contours différents en petits lots | Prise en charge des modifications et du temps de programmation par pièce | Un robot ne sera utile que si ses pièces peuvent partager des supports et si les programmes sont rapides à exécuter. |
| Grandes feuilles plates avec de nombreux profils imbriqués | Manipulation et imbrication des feuilles | Une machine de découpe à portique est généralement un meilleur outil. |
| Les parties formées ou les bords qu'un portique ne peut pas atteindre. | angle et portée de la lampe torche | Les six axes sont la raison de choisir un robot |
| Des plaques dont la position ou la planéité varie | hauteur de la torche | Robot avec détection de plaques ou contrôle de hauteur |
Questions que se posent les acheteurs
Pour les tôles épaisses, vaut-il mieux utiliser un robot ou une machine de découpe à la flamme à portique ?
Pour la découpe de profilés dans de grandes plaques planes, une machine à portique est généralement la solution la plus simple. Un robot s'avère indispensable lorsque les pièces sont déjà séparées et nécessitent une découpe de bord, lorsque la torche doit s'incliner ou lorsque les pièces ne sont pas planes.
La lampe torche a-t-elle besoin d'un contrôle automatique de la hauteur ?
Pas toujours. Si les plaques proviennent du même stock et reposent sur les mêmes supports, une hauteur tendue peut être maintenue. En cas de variations de position ou de planéité, il est préférable d'en tenir compte dès le départ plutôt que d'y remédier ultérieurement.
Qu'est-ce qui s'use en premier dans une cellule comme celle-ci ?
Les supports situés sous la zone de coupe accumulent les scories et absorbent la chaleur. Prévoyez des supports faciles à nettoyer ou à remplacer, ainsi qu'une table ou un bac à scories vidable sans démontage de la cellule.
Que nous envoyer
- Dessins de pièces avec les lignes de coupe marquées, ainsi que le matériau de la plaque et la plage d'épaisseur
- Comment les plaques arrivent : ébauches séparées, feuilles entières ou pièces formées, et leur planéité.
- Production journalière et nombre de pièces différentes partageant la cellule
- Comment les pièces sont chargées et déchargées aujourd'hui, et l'espace au sol disponible
- Toute exigence de biseau sur le bord coupé
Vous prévoyez d'utiliser la fonction coupe-flammes de votre torche portative ? Envoyez-nous le dessin de votre pièce et votre production journalière. ou par courriel sales@evsrobot.comNous vous répondrons avec un concept de cellule et une estimation du temps de cycle.
Cet article décrit une cellule de découpe à la flamme telle que filmée ; l’épaisseur de la plaque, la vitesse de coupe et la qualité de la coupe dépendent de vos pièces et doivent être confirmées par un essai.