
By Équipe éditoriale d'EVST · Examiné par Équipe éditoriale d'EVST · Dernière mise à jour : 24 septembre 2026 · Politique éditoriale · Politique correctionnelle · Termes
Le joint le plus difficile d'accès doit guider la conception d'un dispositif de soudage sur une longue structure. La vidéo montre deux robots orange positionnés le long d'un long gabarit bleu qui maintient un élément métallique incurvé. Des arcs électriques apparaissent au niveau des joints locaux pendant que les robots se déplacent. Une étude pertinente commence par le joint le plus proche de l'obstacle ou le plus éloigné d'une référence stable, puis progresse vers l'extérieur en considérant les supports, l'accès à la torche et la séquence de soudage. Partagez les exigences relatives au cadre et aux joints avec EVST.
Commencez par l'articulation ayant le moins de liberté.
Les pièces longues incitent les équipes à agencer la cellule en fonction de leur longueur totale. La longueur est importante, certes, mais la contrainte déterminante est souvent locale : un joint près d’un support, une section courbe qui bloque le col de la torche, ou un joint d’extrémité qui oblige le robot à s’approcher de sa limite de travail. Si ce joint ne peut être soudé et évacué avec une marge suffisante, le reste de l’agencement est prématuré.
Le large champ de vision sépare le dispositif bleu de l'élément métallique plus foncé qu'il contient. Des robots, positionnés de part et d'autre, se déplacent vers les zones de travail locales. Ceci permet une analyse de soudage à grande échelle sans identifier le produit, le projet, la méthode de coordination ni le résultat de la soudure.
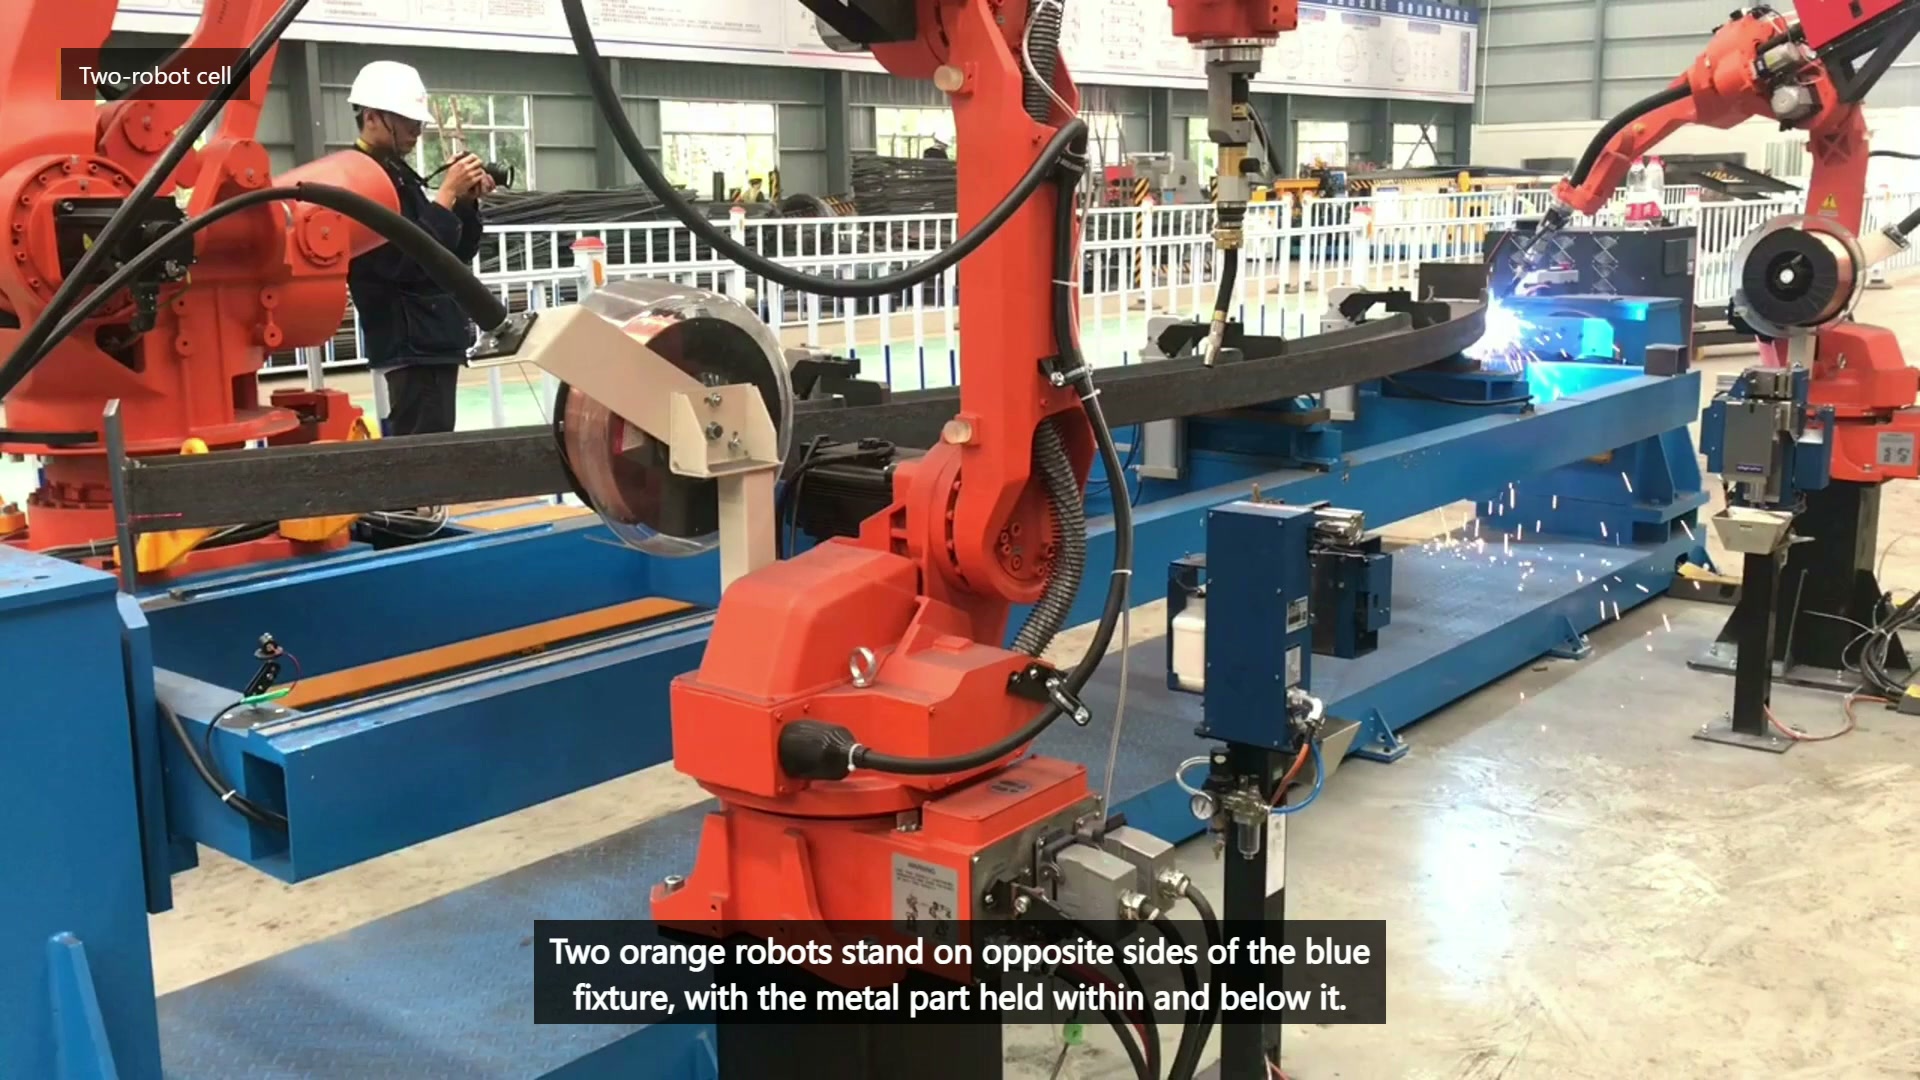
Vidéo principale finale 00:10 — Deux robots orange se tiennent de part et d'autre de la structure bleue, avec le long élément métallique maintenu à l'intérieur.
Élaborer une carte d'accès aux articulations avant d'attribuer les positions des robots
Pour chaque joint requis, notez les angles de torche autorisés, les points d'accès au début et à la fin, l'encombrement du câble, les fixations à proximité et une zone de retrait dégagée. Classez ensuite le joint comme ouvert, restreint, nécessitant une nouvelle représentation ou hors du périmètre d'automatisation proposé. Cette cartographie permet de déterminer si deux positions fixes du robot sont suffisantes ou s'il est nécessaire de modifier la pièce, le dispositif de fixation ou le montage du robot.
| État articulaire | Question préliminaire | Réponse possible |
|---|---|---|
| Près d'une pince | La torche et son col peuvent-ils passer sans perdre l'angle requis ? | Déplacez la pince ou changez son orientation. |
| Loin de la donnée | Quelle est l'amplitude des variations de position qui atteignent l'articulation ? | Améliorer le support ou mesurer la présentation |
| Derrière un virage | Existe-t-il une approche et une retraite sûres ? | Représenter le membre ou modifier le périmètre |
| Partagé entre robots | Un bras peut-il se dégager avant que l'autre n'entre ? | Définir la propriété et les états d'attente |
Soutenir le membre sans transformer l'installation en obstacle
Une pièce longue nécessite un support suffisant pour contrôler sa présentation, mais chaque support réduit l'espace disponible. Choisissez des points de référence stables avant le soudage, placez les supports de manière à limiter la flèche et la torsion, et positionnez les brides de façon à maintenir le passage de la torche dégagé. Mesurez la position du joint après la mise en place et après le desserrage ; sinon, les corrections de trajectoire peuvent masquer les variations de montage ou de la pièce.
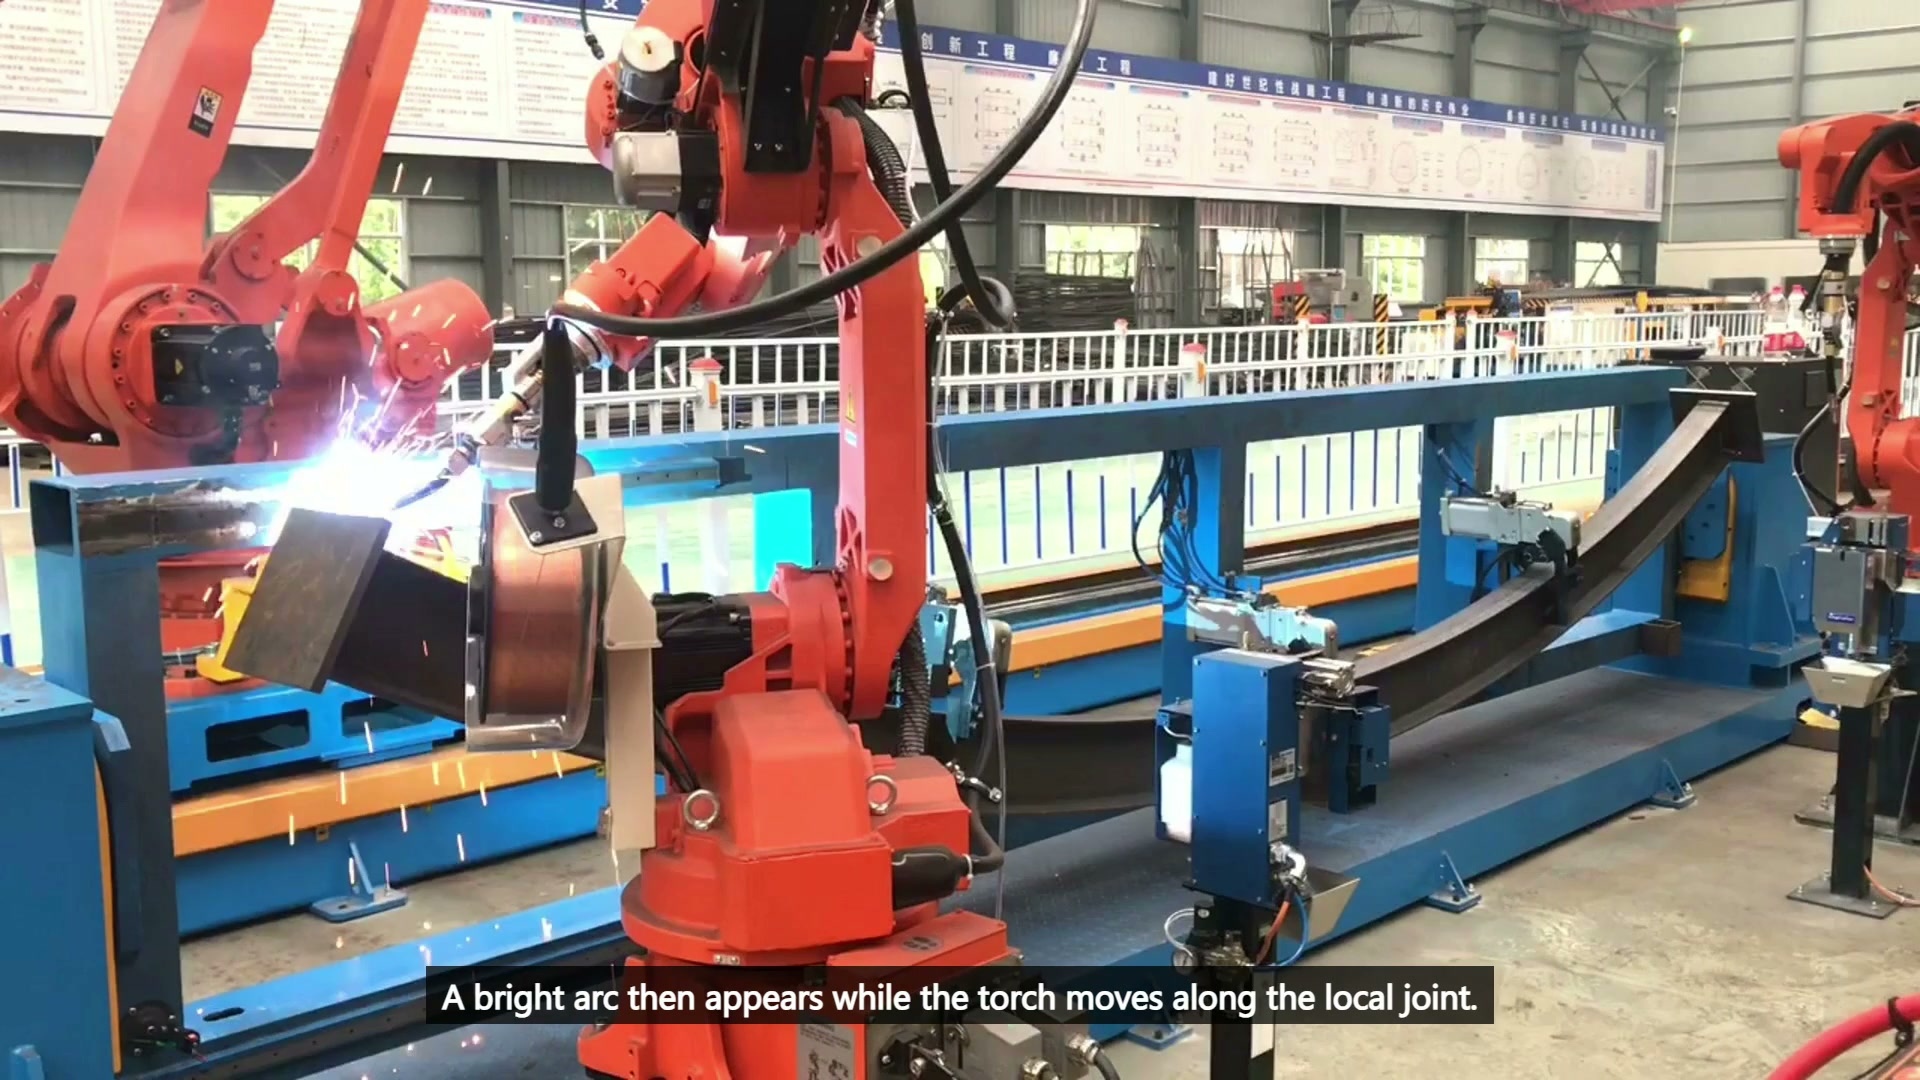
Vidéo principale finale 00:28 — Une torche de soudage travaille sur un joint local de la longue pièce métallique, avec la lumière de l'arc et des étincelles visibles.
Le dispositif doit également permettre le chargement, l'inspection, le nettoyage et l'entretien du chalumeau. Ces opérations nécessitent souvent des dégagements différents de ceux requis pour le soudage automatique. Une conception qui ne fonctionne qu'avec la cellule fermée et une pièce parfaitement fixée est incomplète.
Séquence par accès et vérification
Le plan de trajectoire doit inclure les segments de soudure, les arrêts d'arc, les transferts de robot, les points de récupération et les points d'inspection. Testez le joint le plus contraint, le déplacement le plus long et toute zone où les enveloppes du robot se rapprochent. Attribuez chaque résultat à un numéro de joint, à l'état du dispositif de fixation et à la version du programme.
Pourquoi ne pas commencer par l'articulation la plus facile ?
Une démonstration simple peut masquer une caractéristique qui, par la suite, obligera à repenser la conception du dispositif. L'assemblage le plus complexe révèle les limites de l'agencement tant que les modifications restent peu coûteuses.
Un deuxième robot raccourcit-il automatiquement le cycle ?
Non. Les avantages dépendent de l'attribution des accès, de l'attente dans un espace partagé, du comportement des installations et de la séquence de soudage et d'inspection requise.
Quels éléments doivent être utilisés pour l'essai physique ?
Utilisez des éléments similaires à ceux utilisés en production, des conditions de pointage et d'écartement réalistes, les supports proposés et le kit torche et câble réel.
Données d'entrée pour une étude de soudage de châssis longs
- Dessin du cadre et liste numérotée des joints
- Zones de soudure, préparation et critères d'acceptation
- Tolérances d'entrée, état de l'adhérence et distorsion probable
- Concept de référence, de support, de serrage et de chargement
- Enveloppes de torche, de câble, de robot et de maintenance
- Objectif de production, plage de commutation et règles de récupération
Email sales@evsrobot.com ou utiliser le page de contact d'EVS International À partir du schéma des éléments et de la liste des joints, EVST peut examiner le plan d'accès, le concept de support, l'affectation des robots et le plan d'essai.
Les images documentent le montage visible du châssis et les mouvements de soudage locaux. L'identification du produit, la coordination du robot, la procédure de soudage, les performances du cycle et la réception de la soudure nécessitent une validation du projet.