
La prise en main d'une pièce cylindrique ne signifie pas que le transfert d'équipement est terminé. Le dispositif de préhension doit établir une position radiale et axiale ; l'interface de l'équipement doit ensuite accepter cette position connue grâce à une ouverture dégagée et un état de contrôle défini. La vidéo montre un robot orange, une pince parallèle descendante, de courtes pièces cylindriques et un équipement bleu caréné, sans préciser le processus de fabrication. Demandez à EVST d'examiner votre candidature →
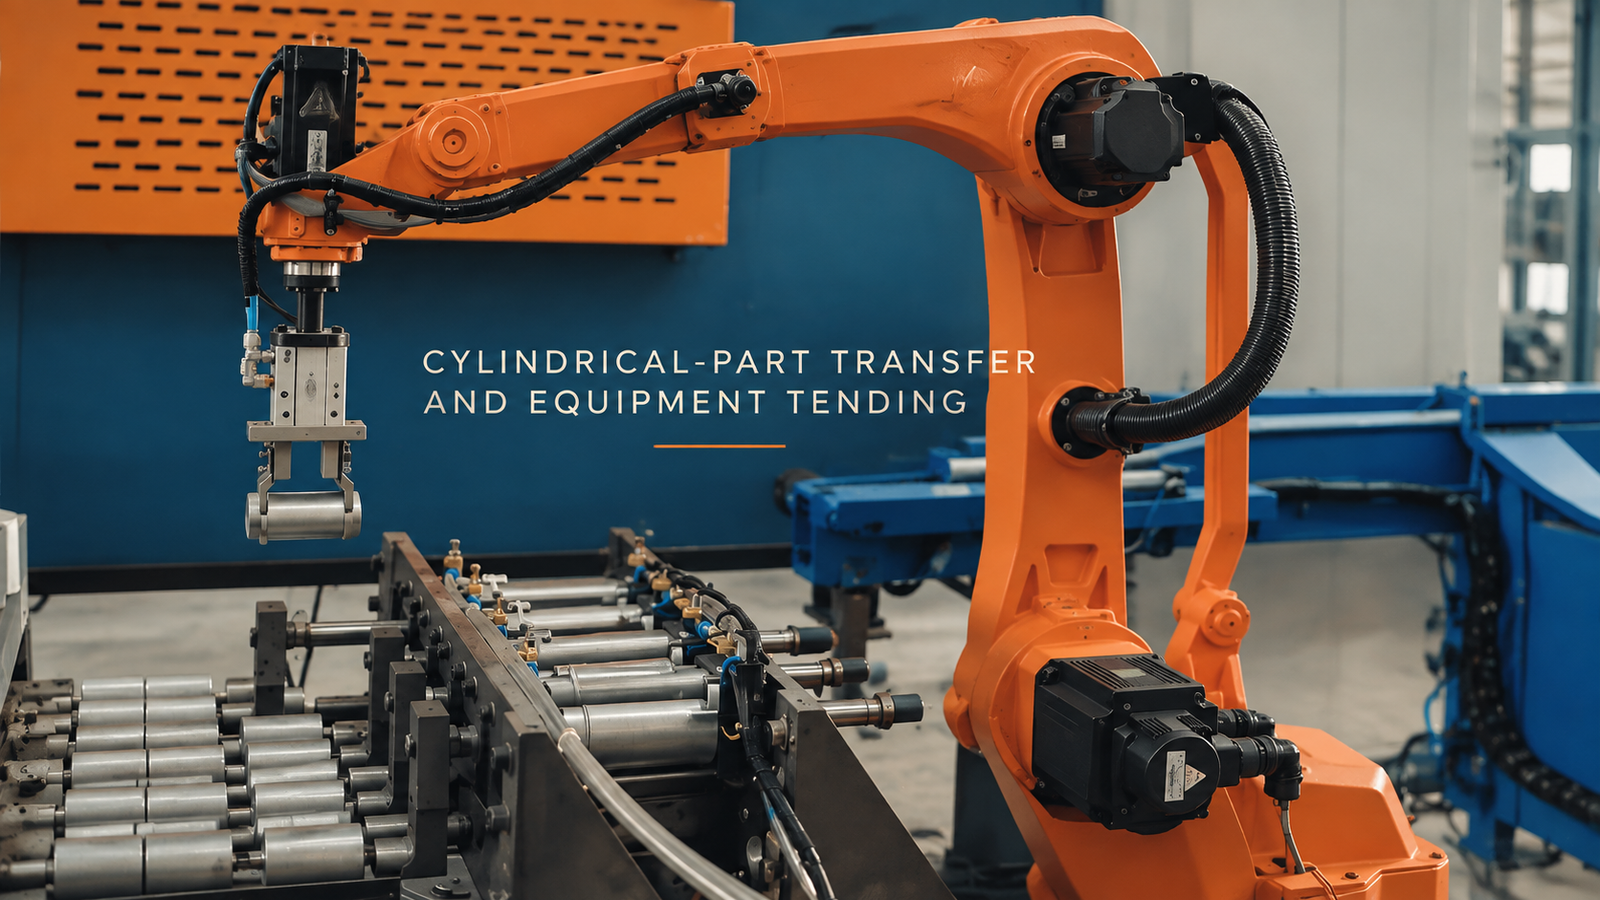
La prise en main n'est utile que lorsqu'elle permet d'établir une pose.
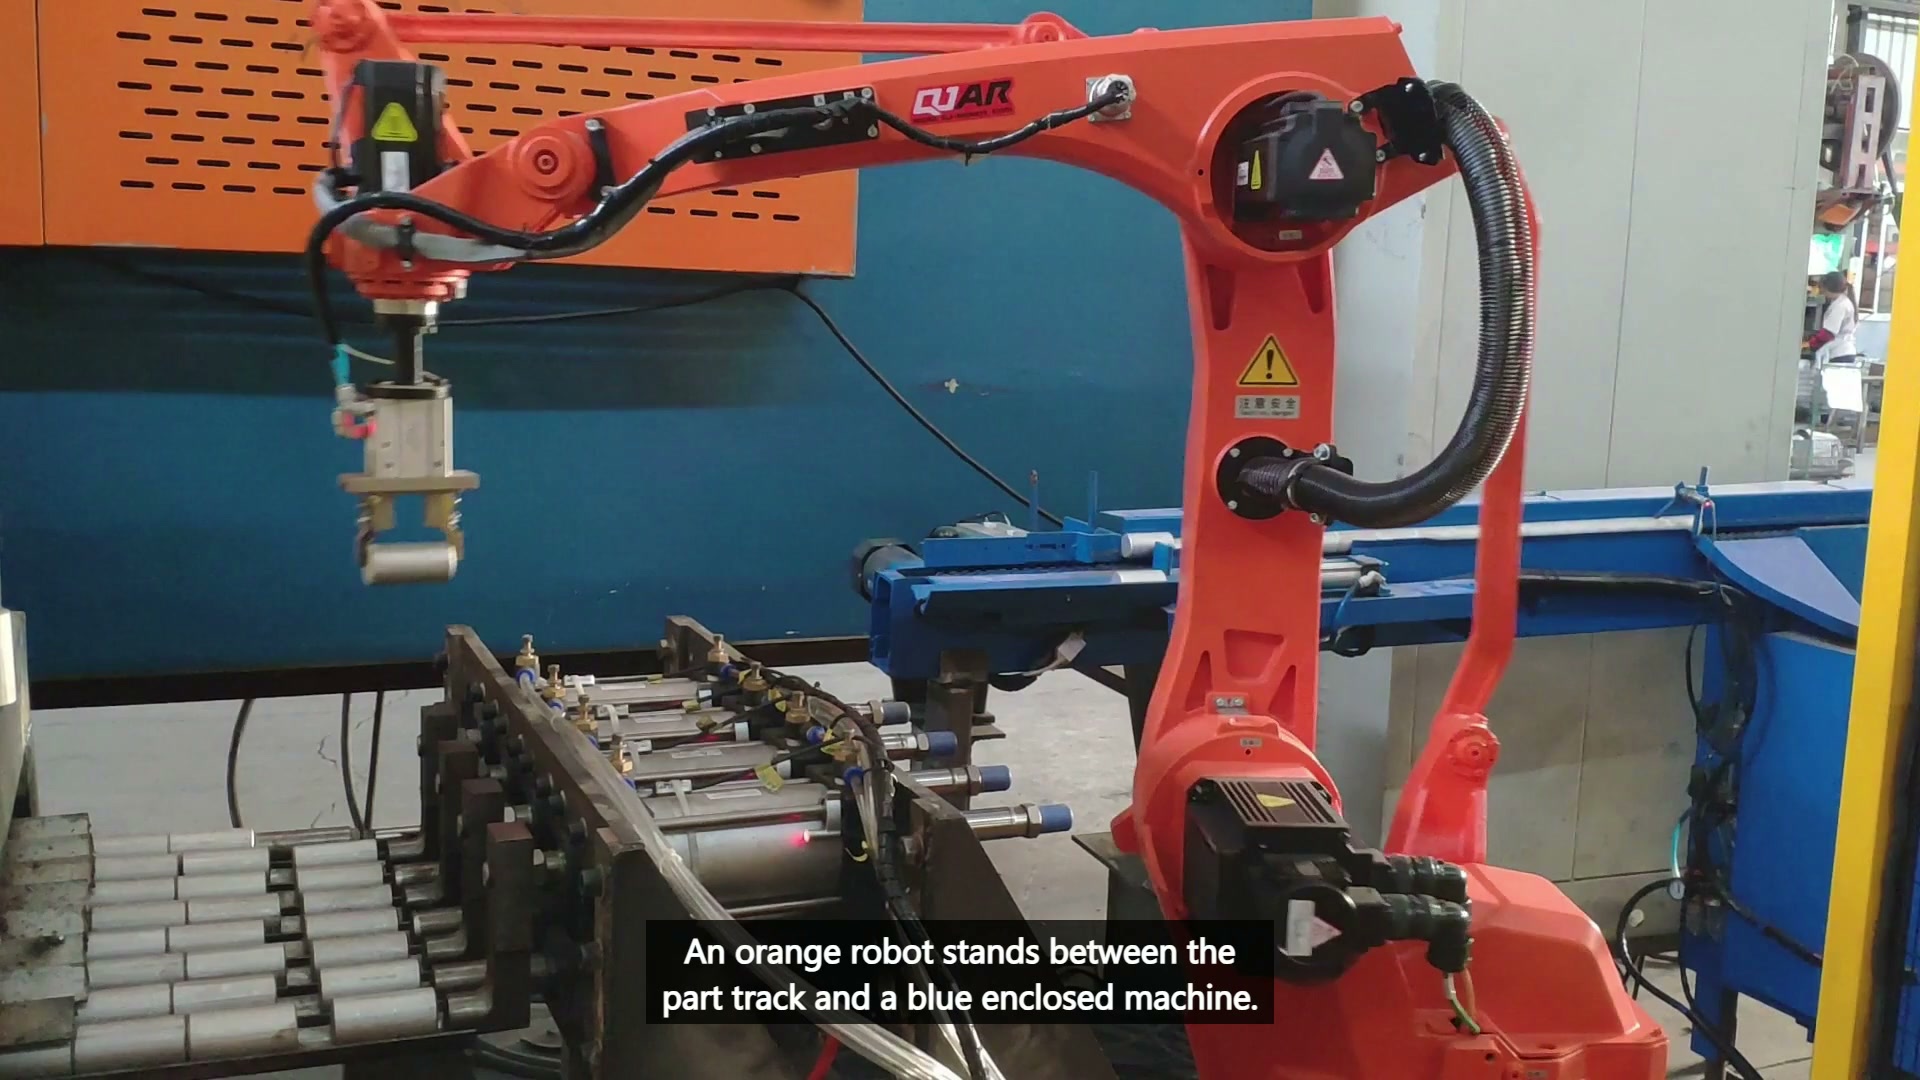
À 00:12:00, la pince maintient visiblement une courte pièce cylindrique au-dessus de la zone de la piste à rouleaux.
Une pièce ronde peut rouler, pivoter ou se décentrer avant la fermeture des mâchoires. Le support ou le nid doit assurer une position radiale, tandis qu'une butée axiale contrôle la position longitudinale. Le contact des mâchoires doit ensuite maintenir cette position sans endommager les surfaces protégées ni déplacer la pièce. Testez les pièces les plus petites et les plus grandes autorisées, ainsi que l'état de surface le plus défavorable ; enregistrez les prises à vide, partielles et biaisées, ainsi que les levages réussis.
La limite de l'équipement ajoute une contrainte différente.
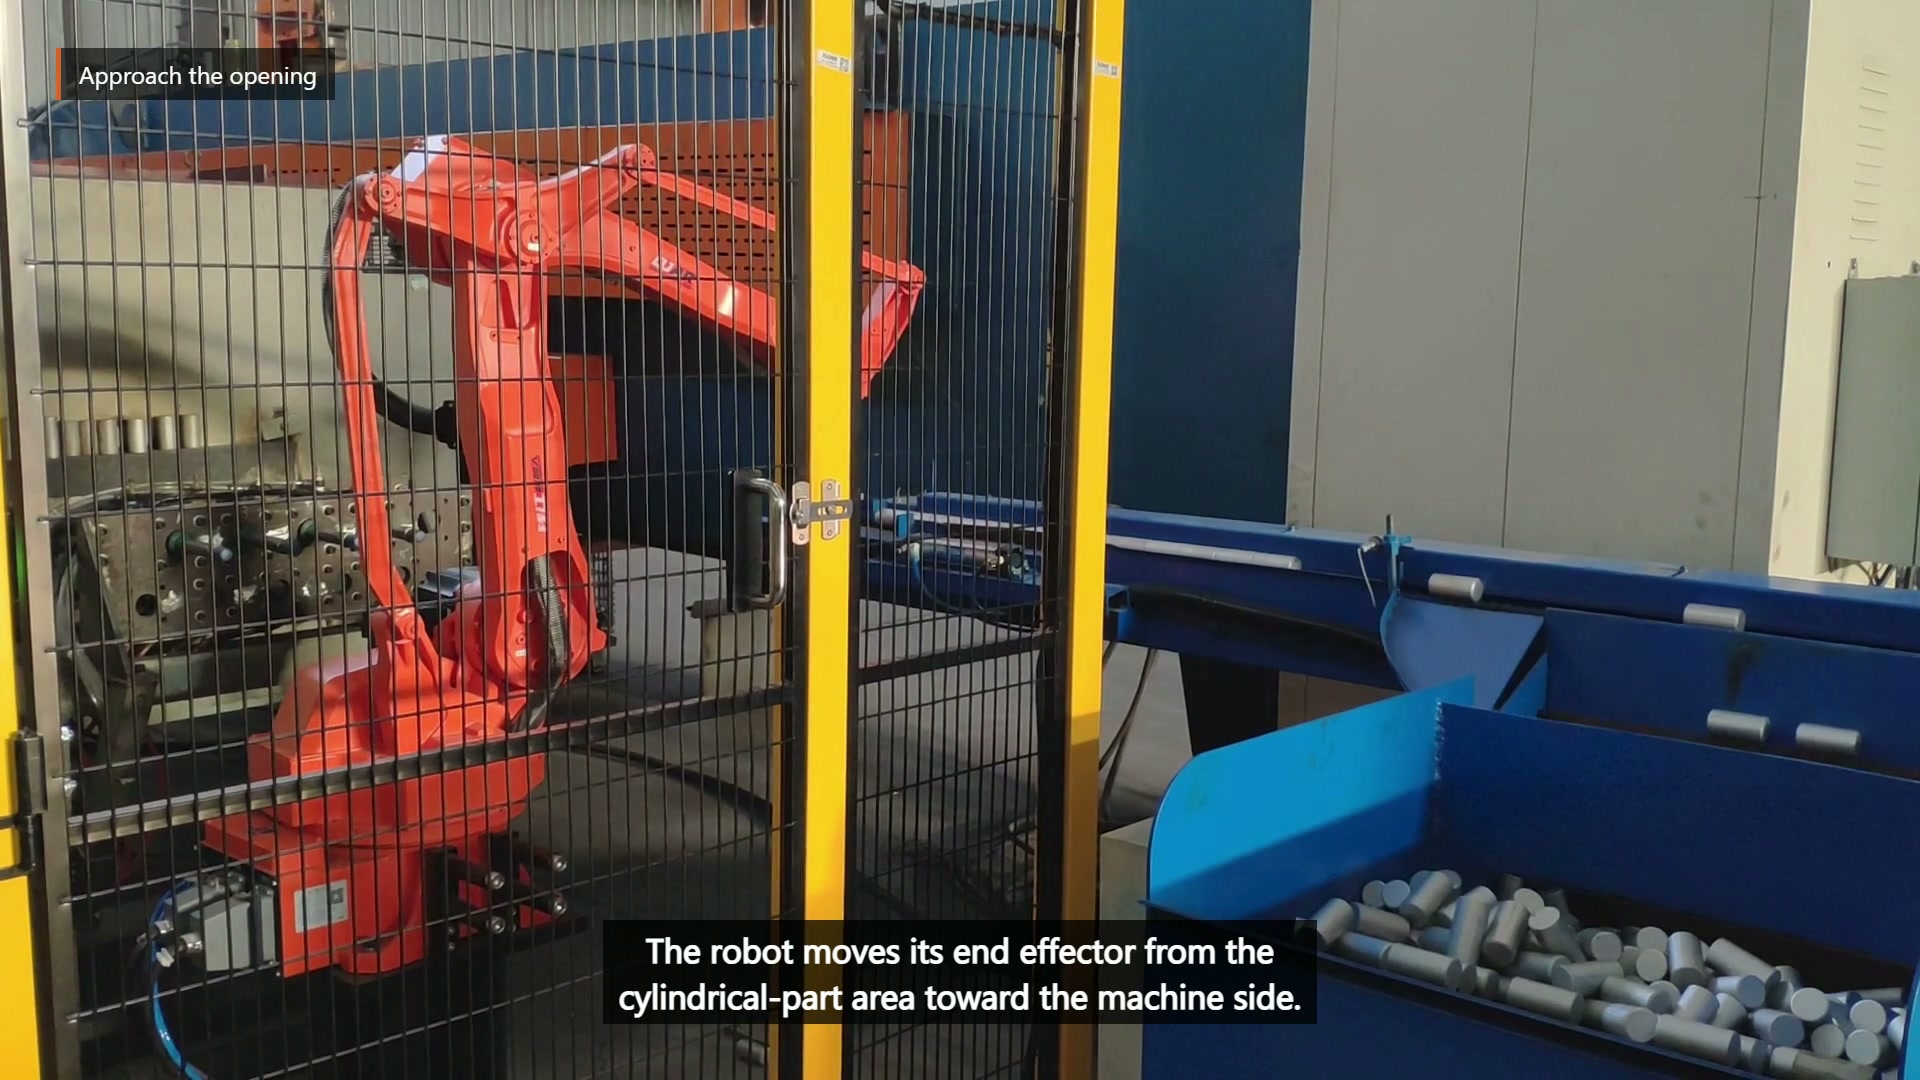
À 00:25.50, le robot se déplace vers l'équipement bleu enfermé à côté de la zone de la pièce cylindrique.
L'entrée dépend d'un état de préparation convenu et d'un dégagement suffisant pour la pince, le vérin maintenu et la trajectoire de retrait. Un délai fixe ne garantit pas l'arrêt du mouvement interne, l'accès disponible ni la disponibilité de la position de transfert. La zone de dégagement du robot doit couvrir la pièce et l'outil maintenus, et non seulement la bride du bras.
| Questionne toi | Interface de prise en charge | Interface de l'équipement |
|---|---|---|
| Qu'est-ce qui fixe la pose ? | Support radial et butée axiale | Lieu de transfert défini |
| Qu’est-ce qui confirme l’état de préparation ? | Pièce présente et correctement positionnée | Accès disponible et confirmé par l'État récepteur |
| Quel volume nécessite un dédouanement ? | Approche de la mâchoire autour des parties voisines | Outil, cylindre et chemin de retraite complet |
| Quel dysfonctionnement nécessite une réparation ? | Poignée manquante, roulante ou incomplète | Entrée bloquée, transfert refusé ou échec de l'autorisation |
Les interfaces doivent être validées séparément avant d'être chronométrées en un seul cycle. Cela évite qu'un arrêt au niveau de l'équipement ne soit diagnostiqué à tort comme un problème de préhension, ou qu'une prise instable ne soit masquée par un dégagement supplémentaire en aval.
Les tests de récupération révèlent quelle interface a perdu le contrôle
Retirer une pièce de la présentation, en placer une autre avec le décalage axial maximal autorisé, vérifier la confirmation de la prise en main, bloquer l'état de préparation de l'équipement et empêcher le transfert lors d'essais contrôlés. Chaque condition nécessite un point d'arrêt sécurisé et une procédure de réinitialisation permettant de savoir si le robot transporte une pièce.
Pour une revue de concept, veuillez fournir le dessin de la pièce, la plage de diamètre et de longueur, la masse et les surfaces protégées, le support de présentation et la variation entrante, les états d'ouverture et de contrôle de l'équipement, le lieu de transfert, les attentes de récupération et des pièces représentatives. Envoyez ces éléments pour une revue de concept EVST → ou par courriel sales@evsrobot.com.
Les images montrent la manipulation de pièces cylindriques à côté d'équipements fermés ; l'outillage final, les commandes, la protection et la réception dépendent de la validation du projet.