
Séquençage des zones de travail pour les soudures répétées de composants ferroviaires

Découvrez comment le séquençage des zones de travail, la cohérence des dispositifs de fixation et les états limites guident les soudures robotisées répétées sur les composants ferroviaires.
Couverture de meulage robotisé pour les boîtiers de clavier d'ordinateur portable
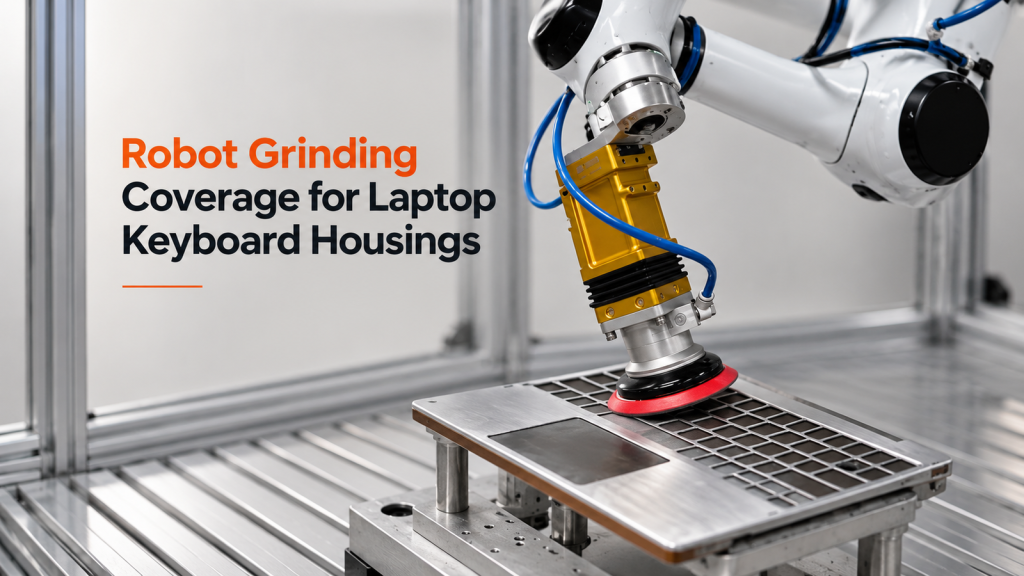
Découvrez comment le zonage de surface, la posture de l'outil et les contrôles de transition guident les trajectoires de meulage des robots pour les boîtiers de clavier d'ordinateur portable.
Comment un système de pulvérisation robotisé à l'arrière d'une cabine de peinture peut-il fonctionner malgré les bords, les masques et les contraintes de la cabine ?
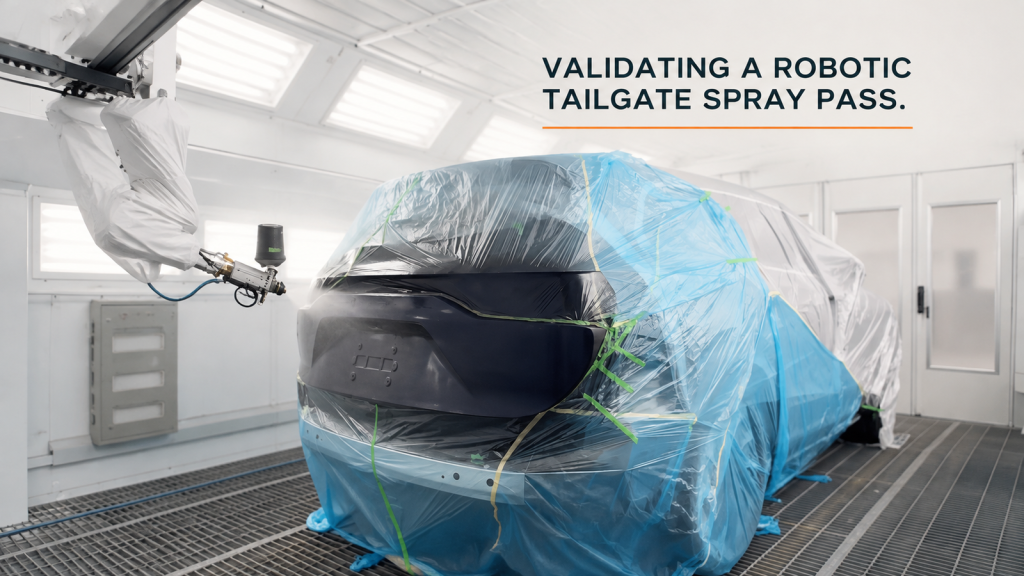
Découvrez comment les zones de surface, la posture de l'applicateur, un godet de peinture monté sur le dessus, les limites de masquage et les dégagements de la cabine façonnent une trajectoire de pulvérisation robotisée à l'arrière.
Alimentation des presses robotisées : comment rendre le transfert entre un plateau et la presse reproductible ?
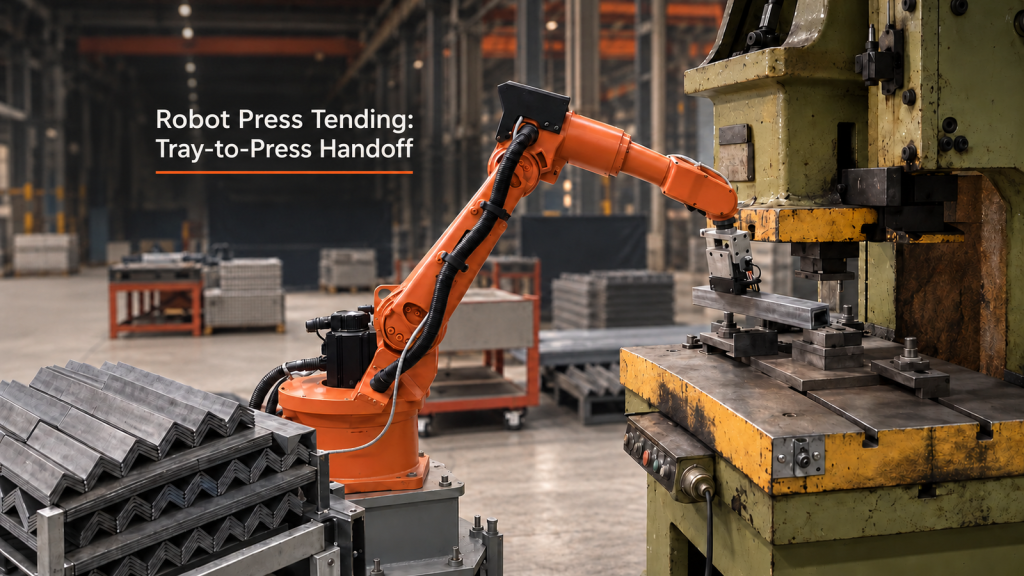
Analyse pratique de la prise des plateaux, des autorisations d'impression, de l'emplacement de la table de travail et de la récupération pour l'alimentation des presses robotisées.
Conception d'un poste de travail robotisé pour le revêtement conforme : trois zones de travail, un seul itinéraire dégagé
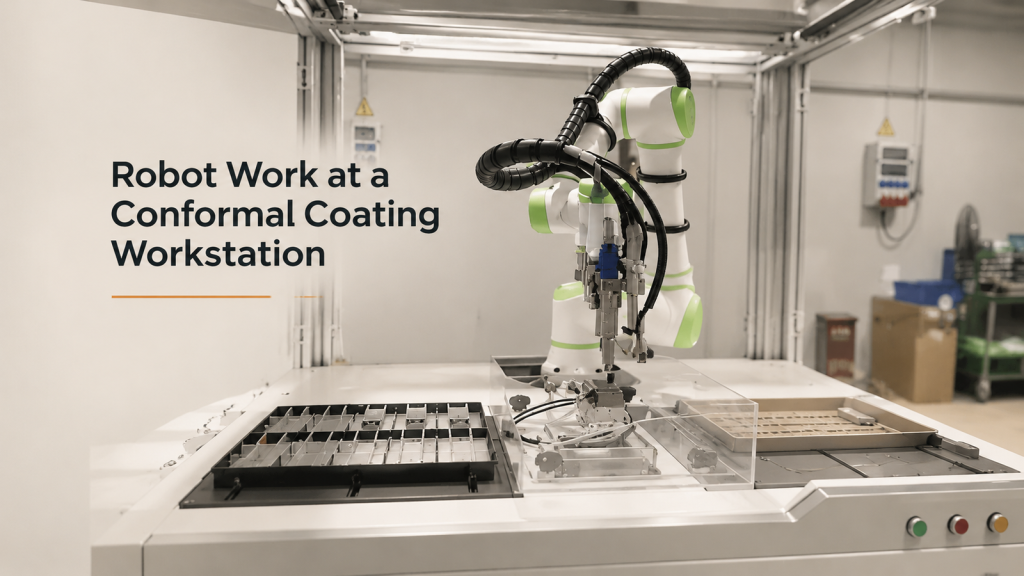
Comment planifier les itinéraires des robots, les interfaces des dispositifs de fixation, les états d'occupation et la récupération sur trois zones de travail dans un poste de travail de revêtement conforme.
Robot mobile pour l'entretien des machines CNC
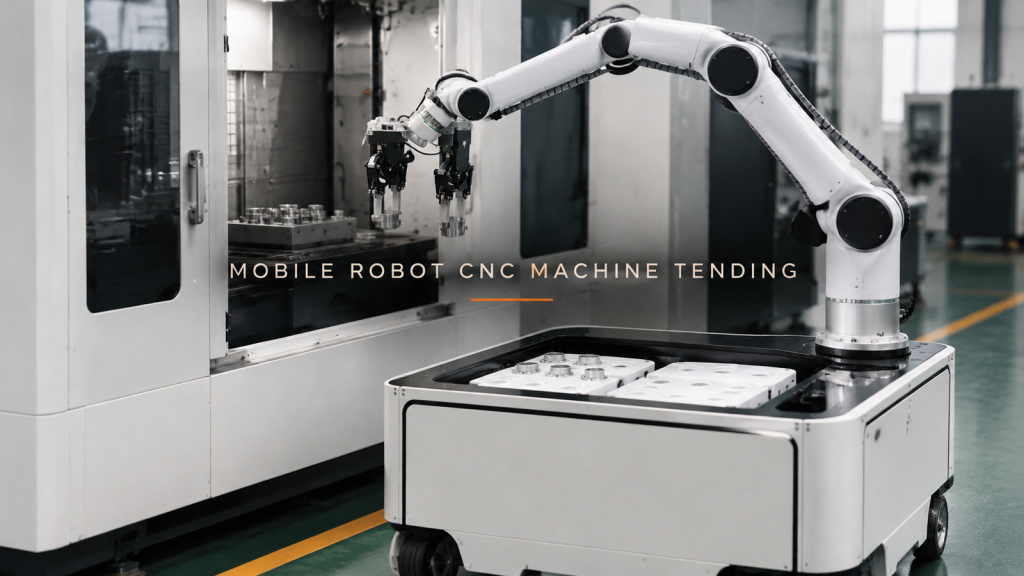
Un concept de robot mobile pour l'alimentation de machines CNC doit coordonner trois interfaces : le plateau, l'ouverture de la machine et la position d'amarrage qui permet aux deux de se rejoindre.
Pulvérisation robotisée d'adhésif pour tableaux de bord
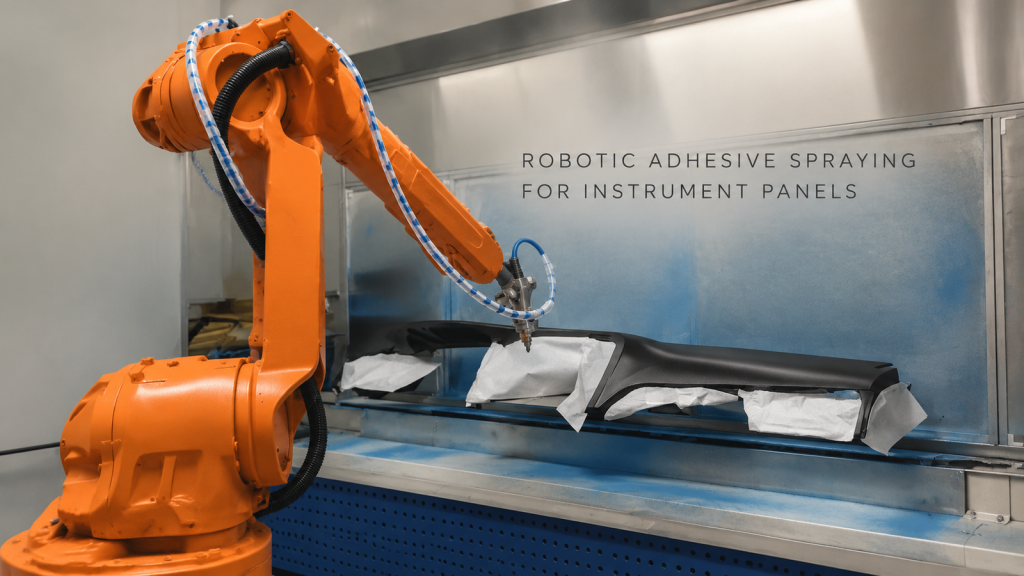
Observez un robot s'approcher, le suivre et se repositionner sur un tableau de bord, puis examinez la trajectoire, le dégagement et les données de validation pour un projet pratique.
Soudage robotisé de joints sur une pièce à usiner nervurée en forme de boîte : exigences du chemin de joint
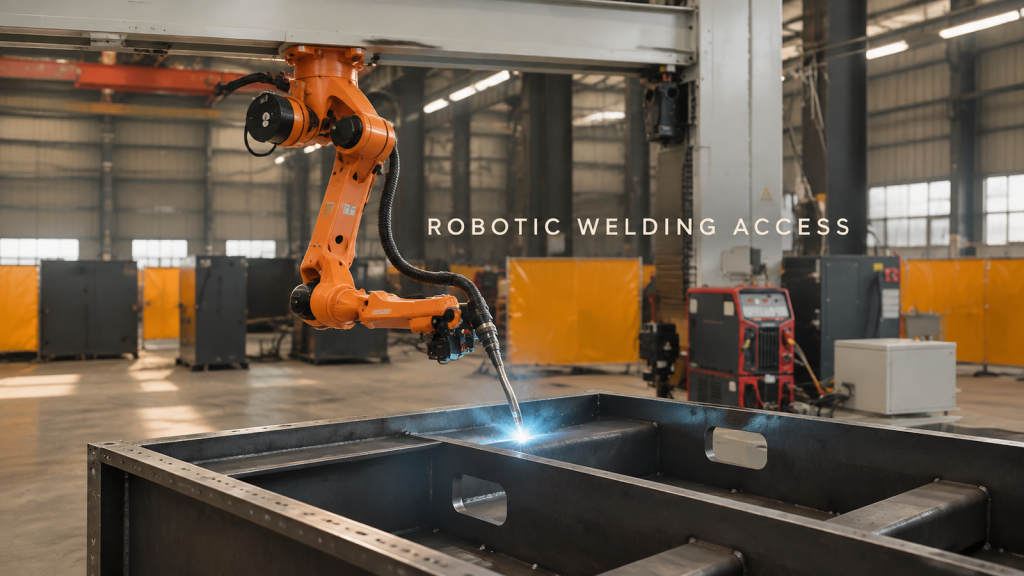
Une vidéo de terrain montre un robot en train de souder le long d'un joint sur une pièce nervurée de forme parallélépipédique. Observez la géométrie, l'accès et les données de validation essentielles.
Palettisation robotisée des plateaux de semis : construction de couches alternées et déchargement de la palette
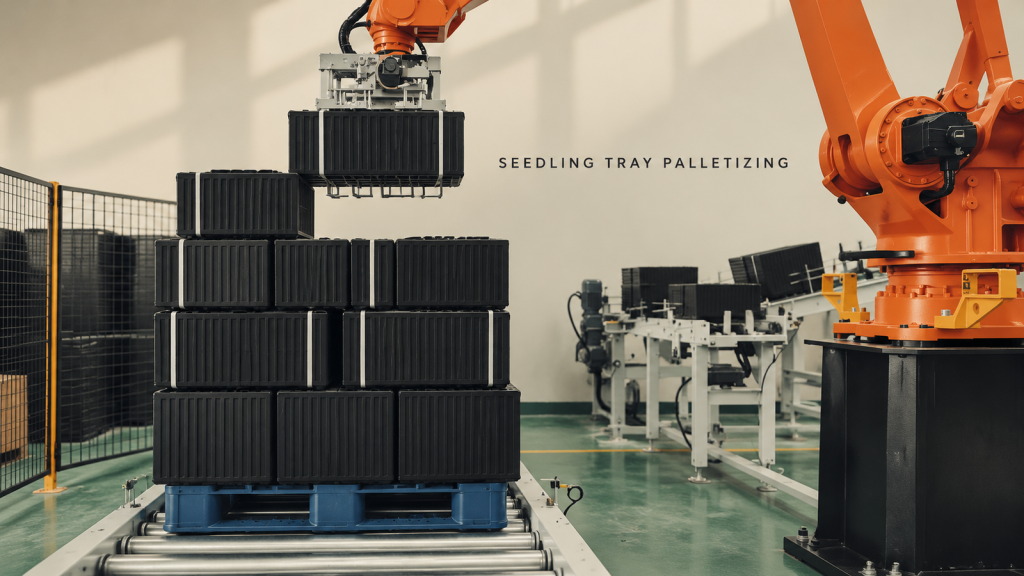
Observez les groupes de plateaux de semis empilés, cueillis, placés en couches alternées et déchargés sous forme de palette complète.
Rectification robotisée des composants de cric : coordination d'un dispositif de fixation rotatif et de l'accès à l'outil
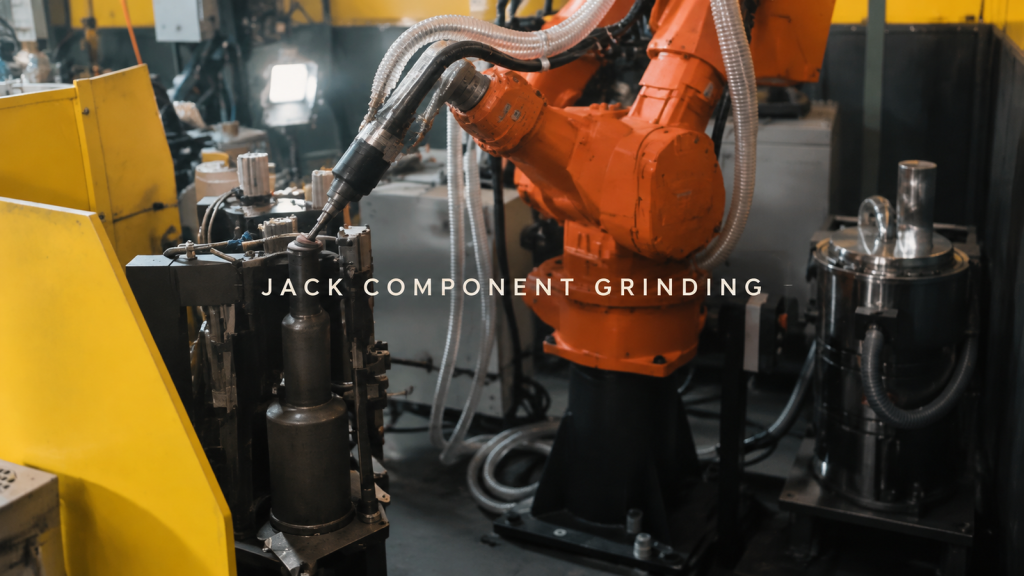
Découvrez comment un dispositif rotatif présente les composants du cric pour le meulage robotisé, avec des voies de contact inférieures arrière et avant, des verrouillages d'indexation et des contrôles de dégagement.
Qu’est-ce qui assure la stabilité d’une longue soudure à l’arc sous argon sur une tôle, du début à la fin ?
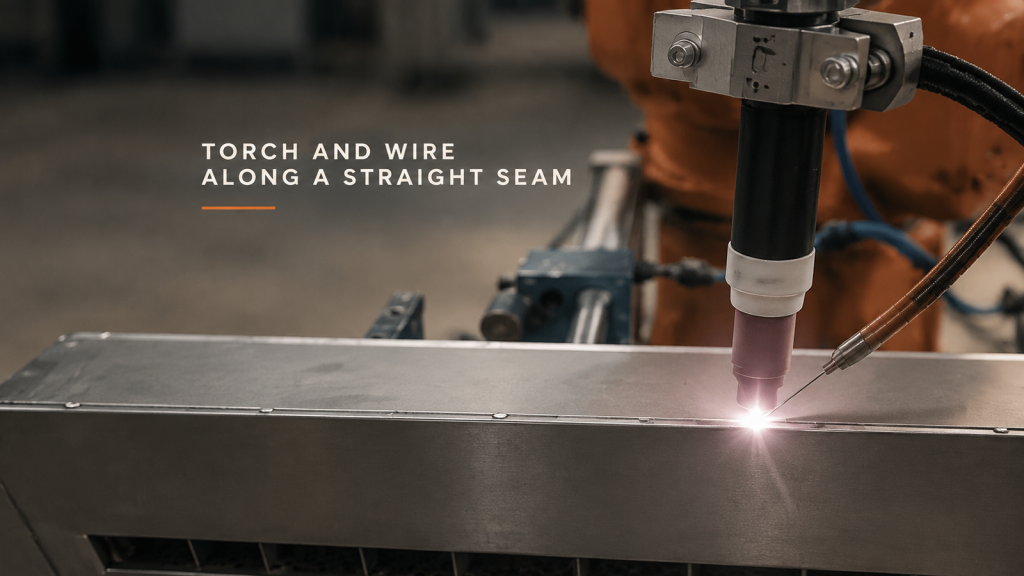
Planifiez une longue soudure à l'arc sous argon sur tôle en tenant compte de la stabilité du joint, de la géométrie de la buse en céramique et du fil latéral, ainsi que d'une zone d'arrêt d'arc définie.
Ébavurage de pièces maintenues par robot : comment faut-il diviser les faces de préhension et les arêtes de travail ?
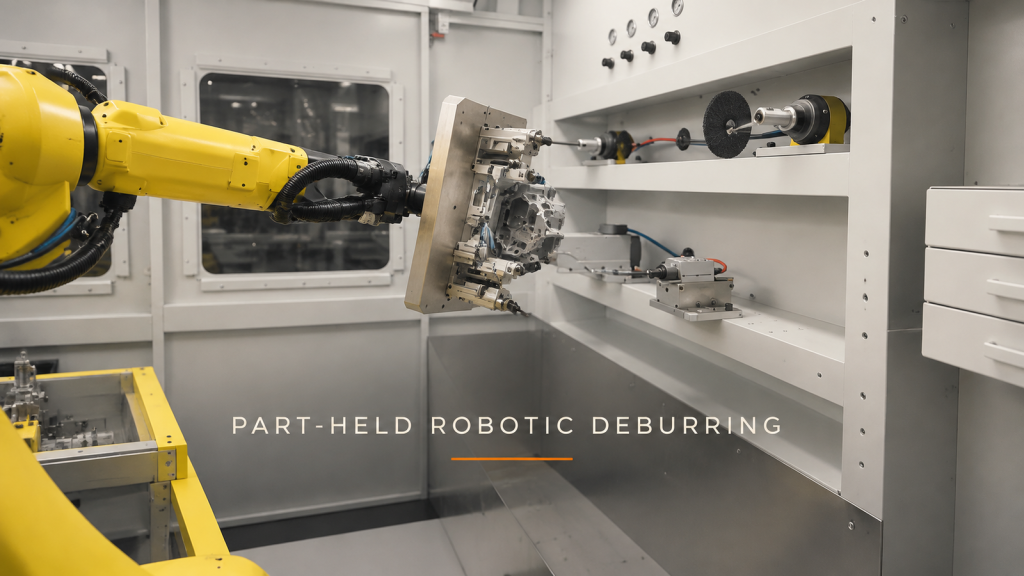
Planifiez l'ébavurage des pièces maintenues par robot en séparant les faces de préhension des arêtes de travail, en vérifiant le dégagement du dispositif de fixation et en définissant chaque approche d'outil fixe.