
L'interface circulaire d'un long arbre est régie par une géométrie couplée : la position du support influe sur l'axe, la variation de cet axe modifie l'angle de la torche, et la zone de soudure requise détermine l'accès qui doit rester ouvert. Le métrage confirme la présence d'un arc actif à une interface visible entre la plaque et l'arbre ou le tube ; il ne prouve ni la rotation ni la réalisation d'une soudure circonférentielle complète. Demandez à EVST d'examiner votre candidature →
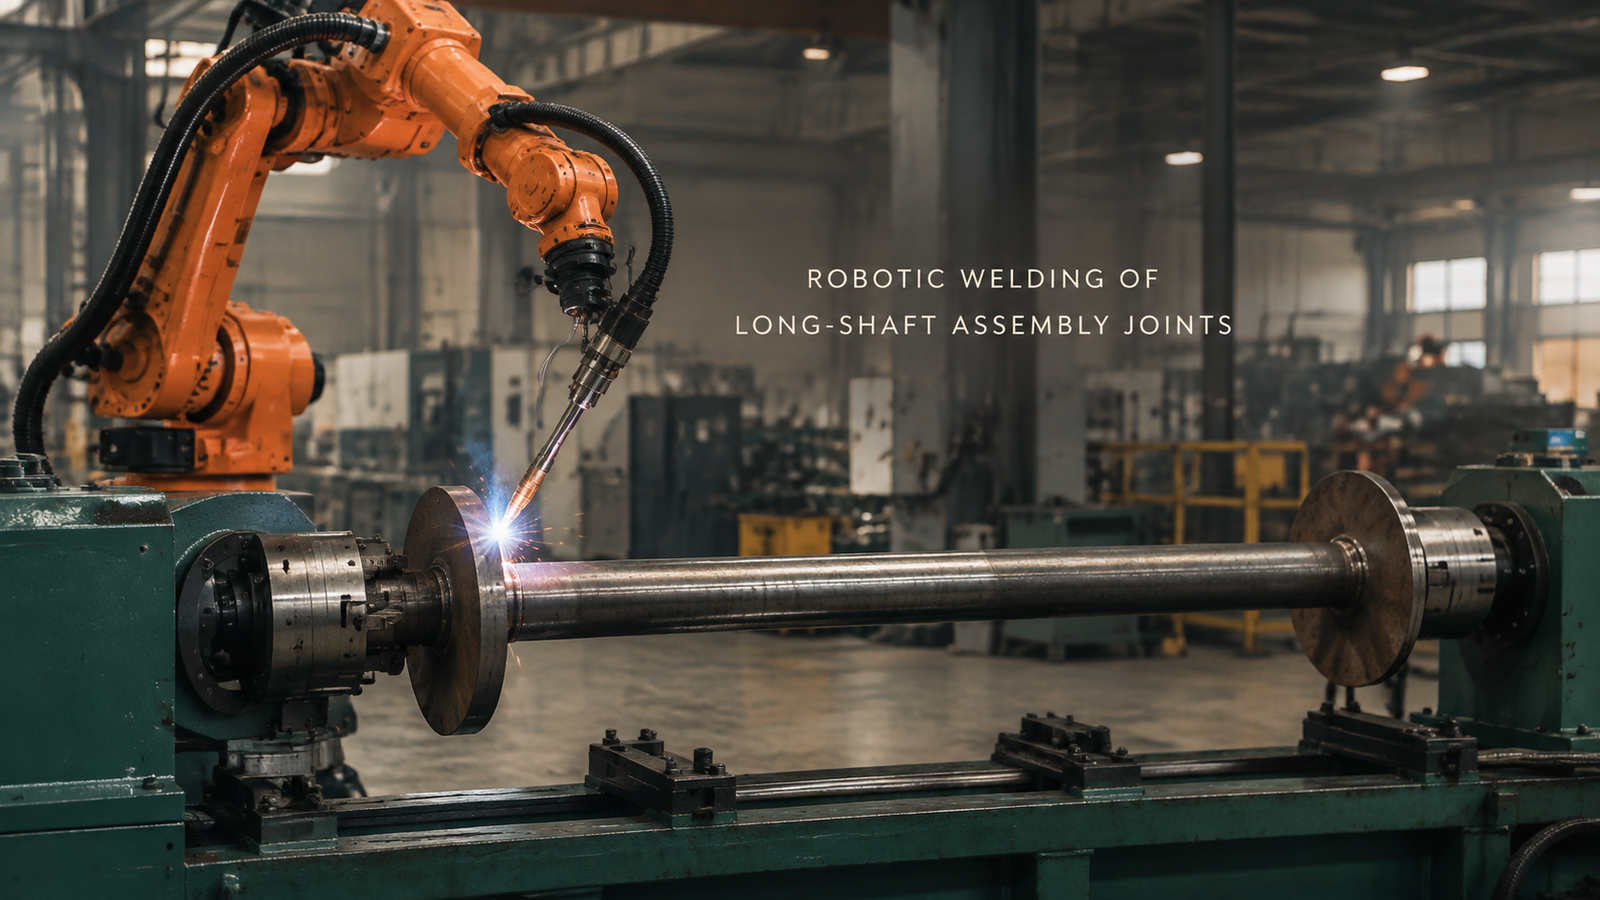
La vue rapprochée transforme le support en une question de soudure
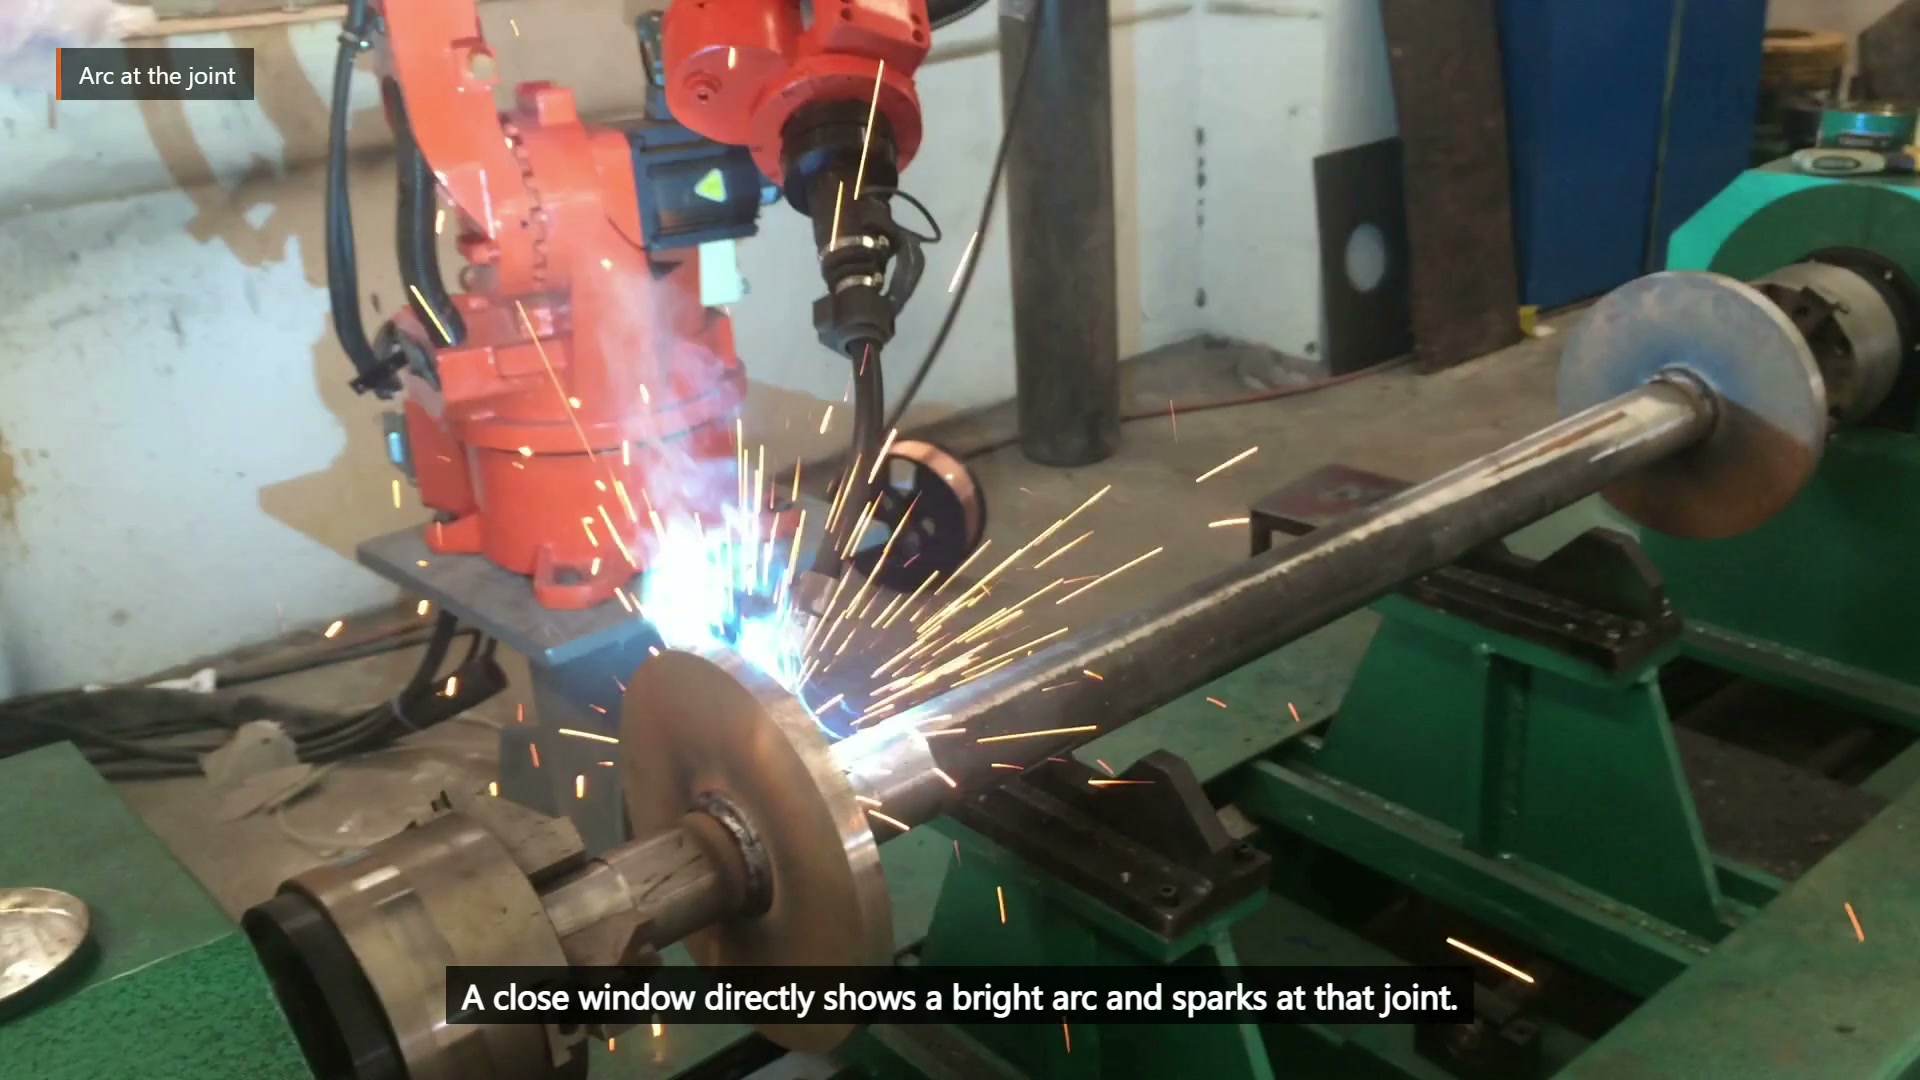
À 00:29.35, un arc lumineux et des étincelles sont visibles à une interface circulaire.
Le côté le plus proche peut être visible tandis que le côté opposé est masqué par la pièce, la plaque ou le support. Un assemblage long amplifie également les petites variations de flèche, de rectitude et de position axiale. Un support plus ferme de la pièce peut améliorer le positionnement du joint tout en optimisant l'angle de la torche dans la zone de soudure la plus restreinte. Ces questions ne concernent pas séparément le montage et le robot.
La vue d'ensemble montre la relation entre le robot, l'élément long, les plaques circulaires et les supports verts.
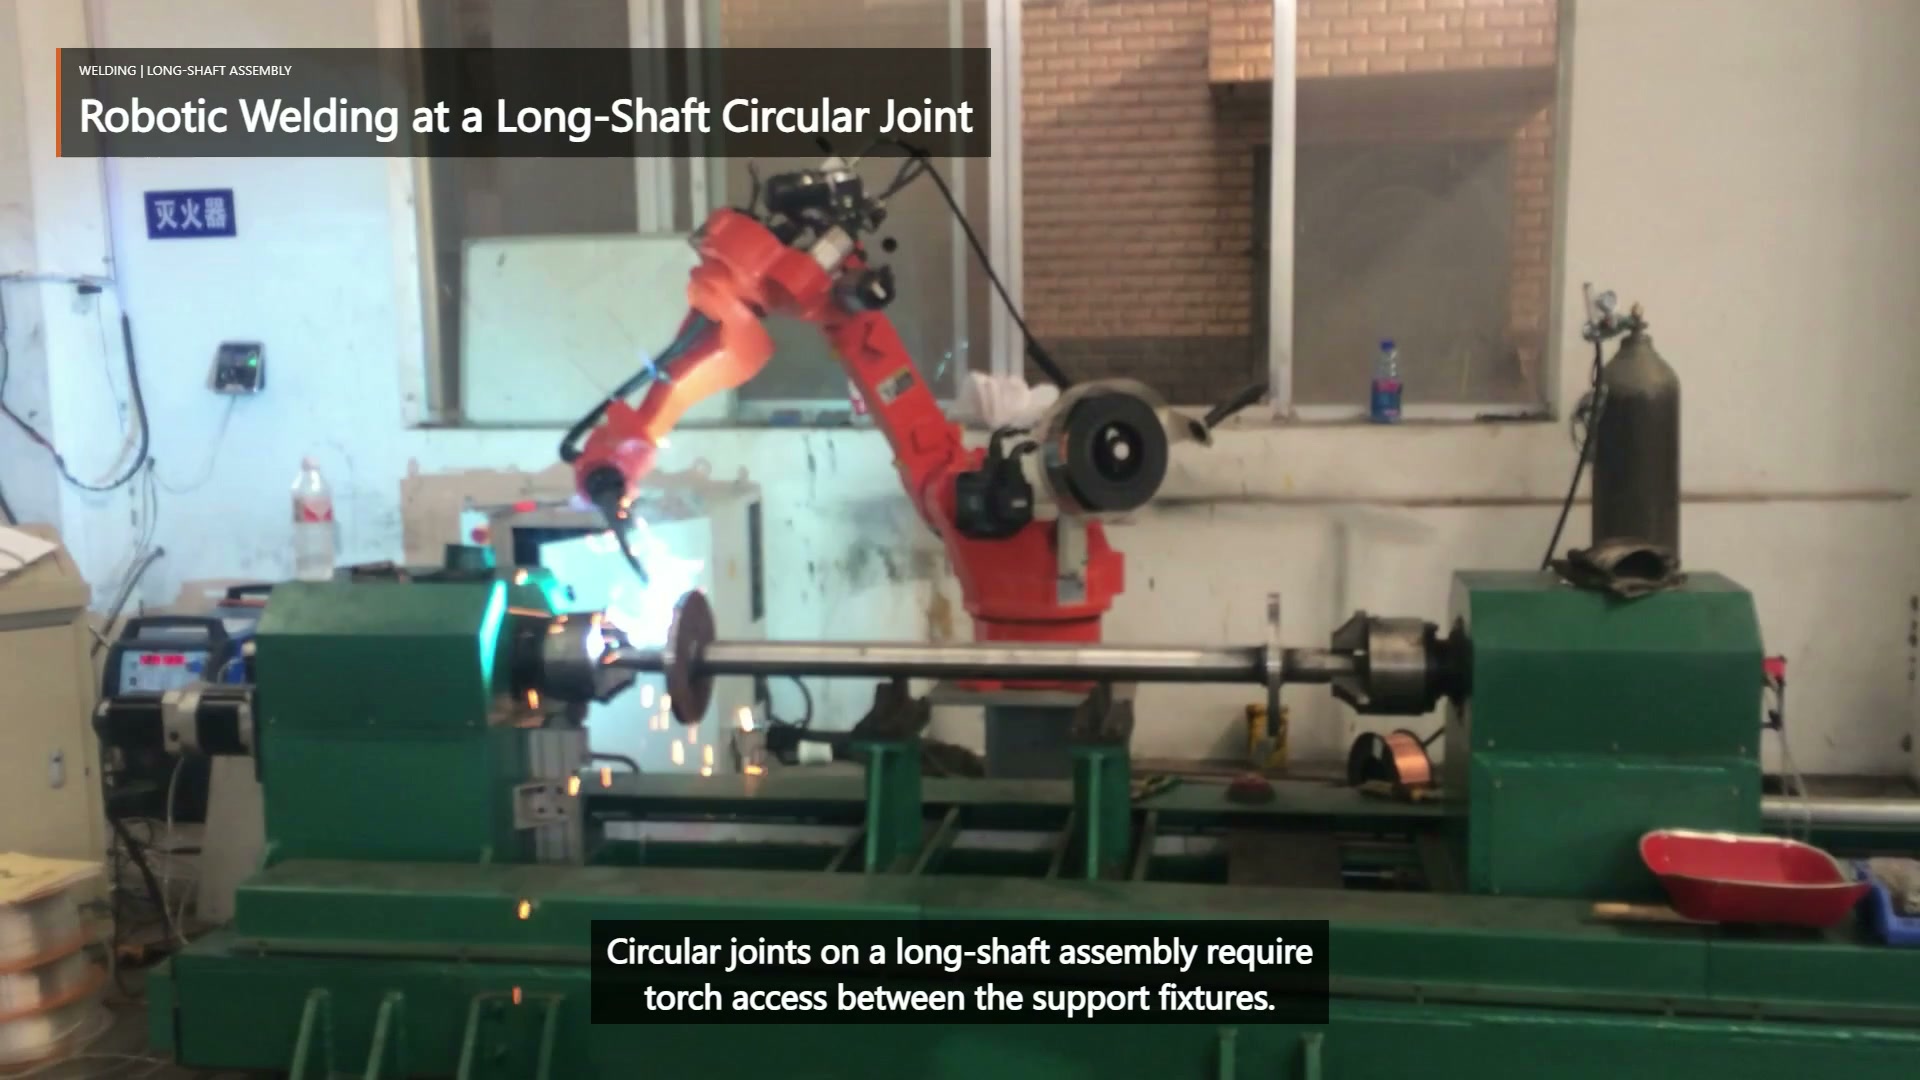
À 00:04:00, le robot travaille à côté de l'assemblage horizontal long supporté.
Utilisez le tableau d'interaction avant de choisir la présentation
| Modification proposée | Géométrie à revérifier | Preuves d'acceptation |
|---|---|---|
| Déplacer ou ajouter un support | Affaissement, emplacement des articulations et espace de torche bloqué | Position mesurée de l'axe et de l'interface après serrage |
| Serrer l'emplacement axial | Position de la plaque et accès au démarrage/arrêt | Plage de tolérance d'entrée complète au niveau du dispositif |
| Changer l'approche de la torche | Dégagement des câbles, interférences de support et vue d'inspection | Examen par enveloppe balayée dans la région la plus exigeante |
| Divisez la soudure requise en segments | Démarrages, arrêts, chevauchements et repositionnements autorisés | Plan de dessin, de spécification de soudage et d'inspection |
Cette analyse doit débuter par l'étendue conjointe requise. Un seul arc visible ne permet pas de déterminer si le projet nécessite un segment court, plusieurs régions ou toute autre exigence. Ce n'est qu'ensuite que le soutien et l'accès pourront être évalués par rapport à la cible appropriée.
Comparer deux stratégies générales de présentation dans un essai
Une présentation fixe est avantageuse lorsque toutes les zones requises restent accessibles et que les supports maintiennent l'axe dans la plage autorisée. Son essai doit mettre à l'épreuve l'assemblage le plus long, la flèche maximale prévue, la variation de position de la plaque et l'angle de torche le plus obstrué.
Si une présentation ne permet pas de couvrir toutes les zones requises, une présentation adaptée peut être envisagée comme solution d'ingénierie générale. Cette solution soulève des questions de répétabilité, de contrôle et de repositionnement et doit être validée ; elle ne prouve pas que l'assemblage filmé est en rotation. Quelle que soit la stratégie choisie, il convient de séparer les segments sous arc électrique des opérations de repositionnement et de prévoir un accès pour l'inspection.
Évaluer conjointement la zone de soudure la plus défectueuse et la pièce entrante la plus défectueuse.
Une évaluation préliminaire est judicieuse lorsque l'accès à la torche est limité par la présence de supports, que des éléments longs fléchissent, que la position des plaques varie ou que le plan impose un angle complexe. Munissez-vous du plan d'assemblage, des dimensions requises des joints, des symboles de soudure et des critères d'acceptation, des tolérances de longueur et de rectitude, des variations de position et d'ajustement des plaques, du concept de support et de référence proposé, de l'encombrement de la torche et des câbles, ainsi que de pièces représentatives.
Le premier essai doit permettre de localiser l'axe après le serrage, de vérifier la zone requise la plus restreinte, de contrôler les accès autorisés au démarrage et à l'arrêt, et d'inspecter l'assemblage après le relâchement avant d'estimer la production. Envoyez ces éléments pour une revue de concept EVST → ou par courriel sales@evsrobot.com.
Les images confirment la présence de soudure à une interface visible ; l’étendue finale du joint, l’outillage, les contrôles et l’acceptation de la production dépendent de la validation du projet.