
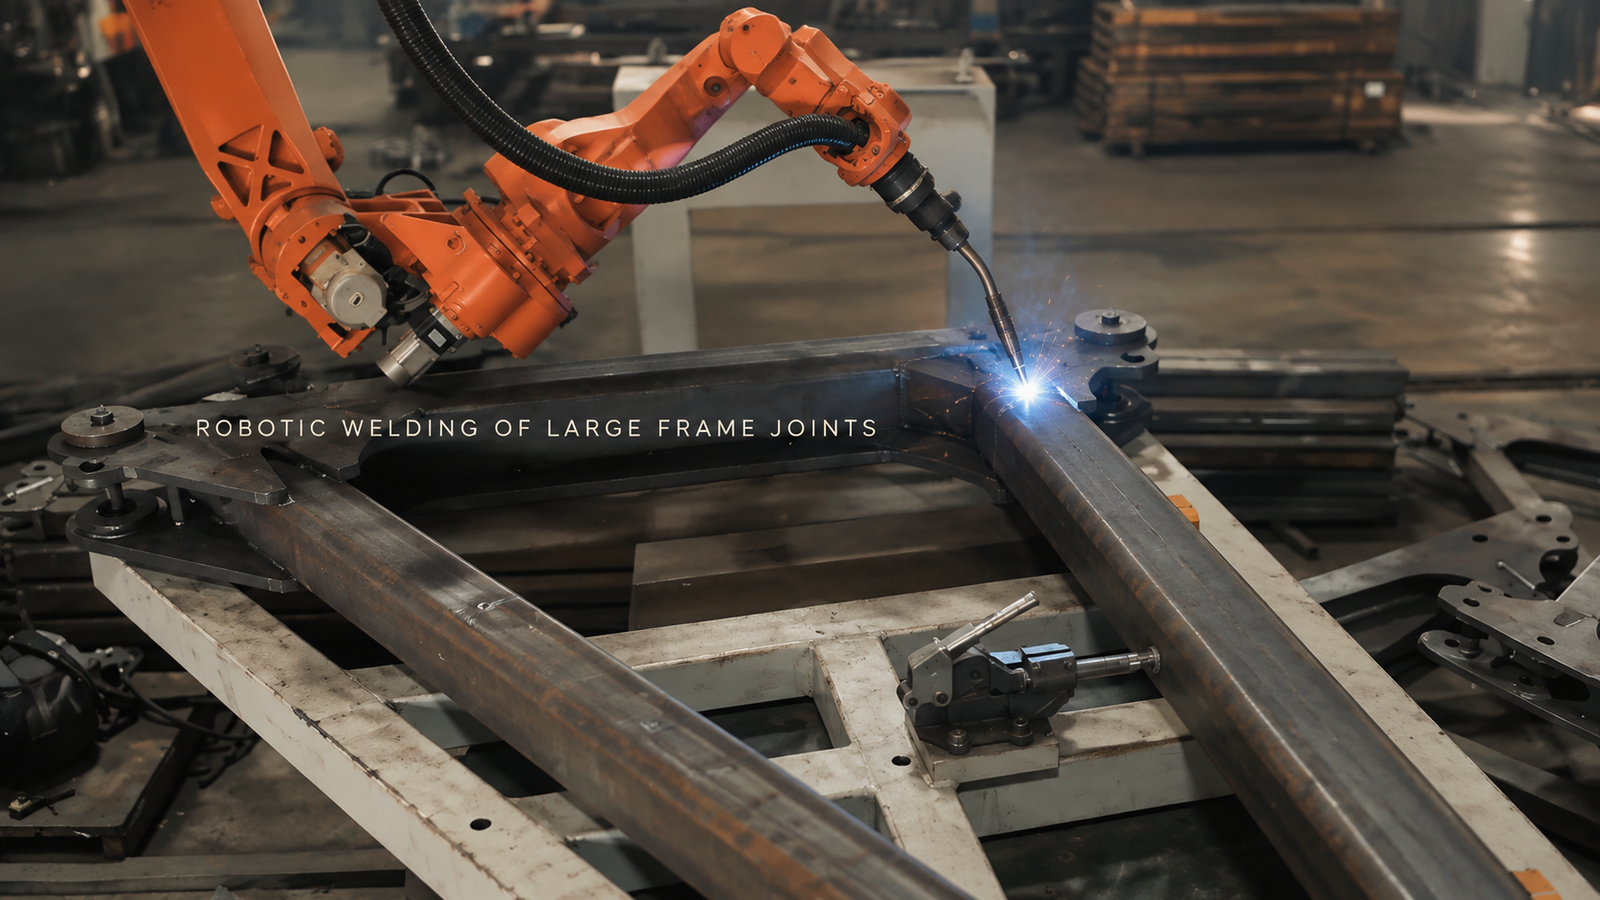
Le soudage robotisé d'une grande structure doit être planifié en partant de la jonction la plus contraignante, car celle-ci détermine la position du robot, la hauteur du dispositif de fixation, le positionnement des brides et le cheminement vers chaque jonction suivante. La vidéo montre un robot orange en train de souder des joints séparés sur une structure tubulaire ou une poutre fixe. Elle appuie une validation de concept axée sur l'accès, bien que l'étendue de soudage requise et le résultat de production nécessitent encore des preuves concrètes issues du projet. Demandez à EVST d'examiner votre candidature →
Que l'articulation la plus difficile définisse la première disposition
Le côté ouvert d'un cadre peut donner l'impression qu'un arc est simple, tandis qu'un tube, une pince ou un support bloque le joint suivant. La portée du robot à elle seule ne suffit pas. Le col de la torche, la buse, le faisceau de câbles et la direction de retrait doivent tous dégager l'espace nécessaire à l'angle de travail requis.
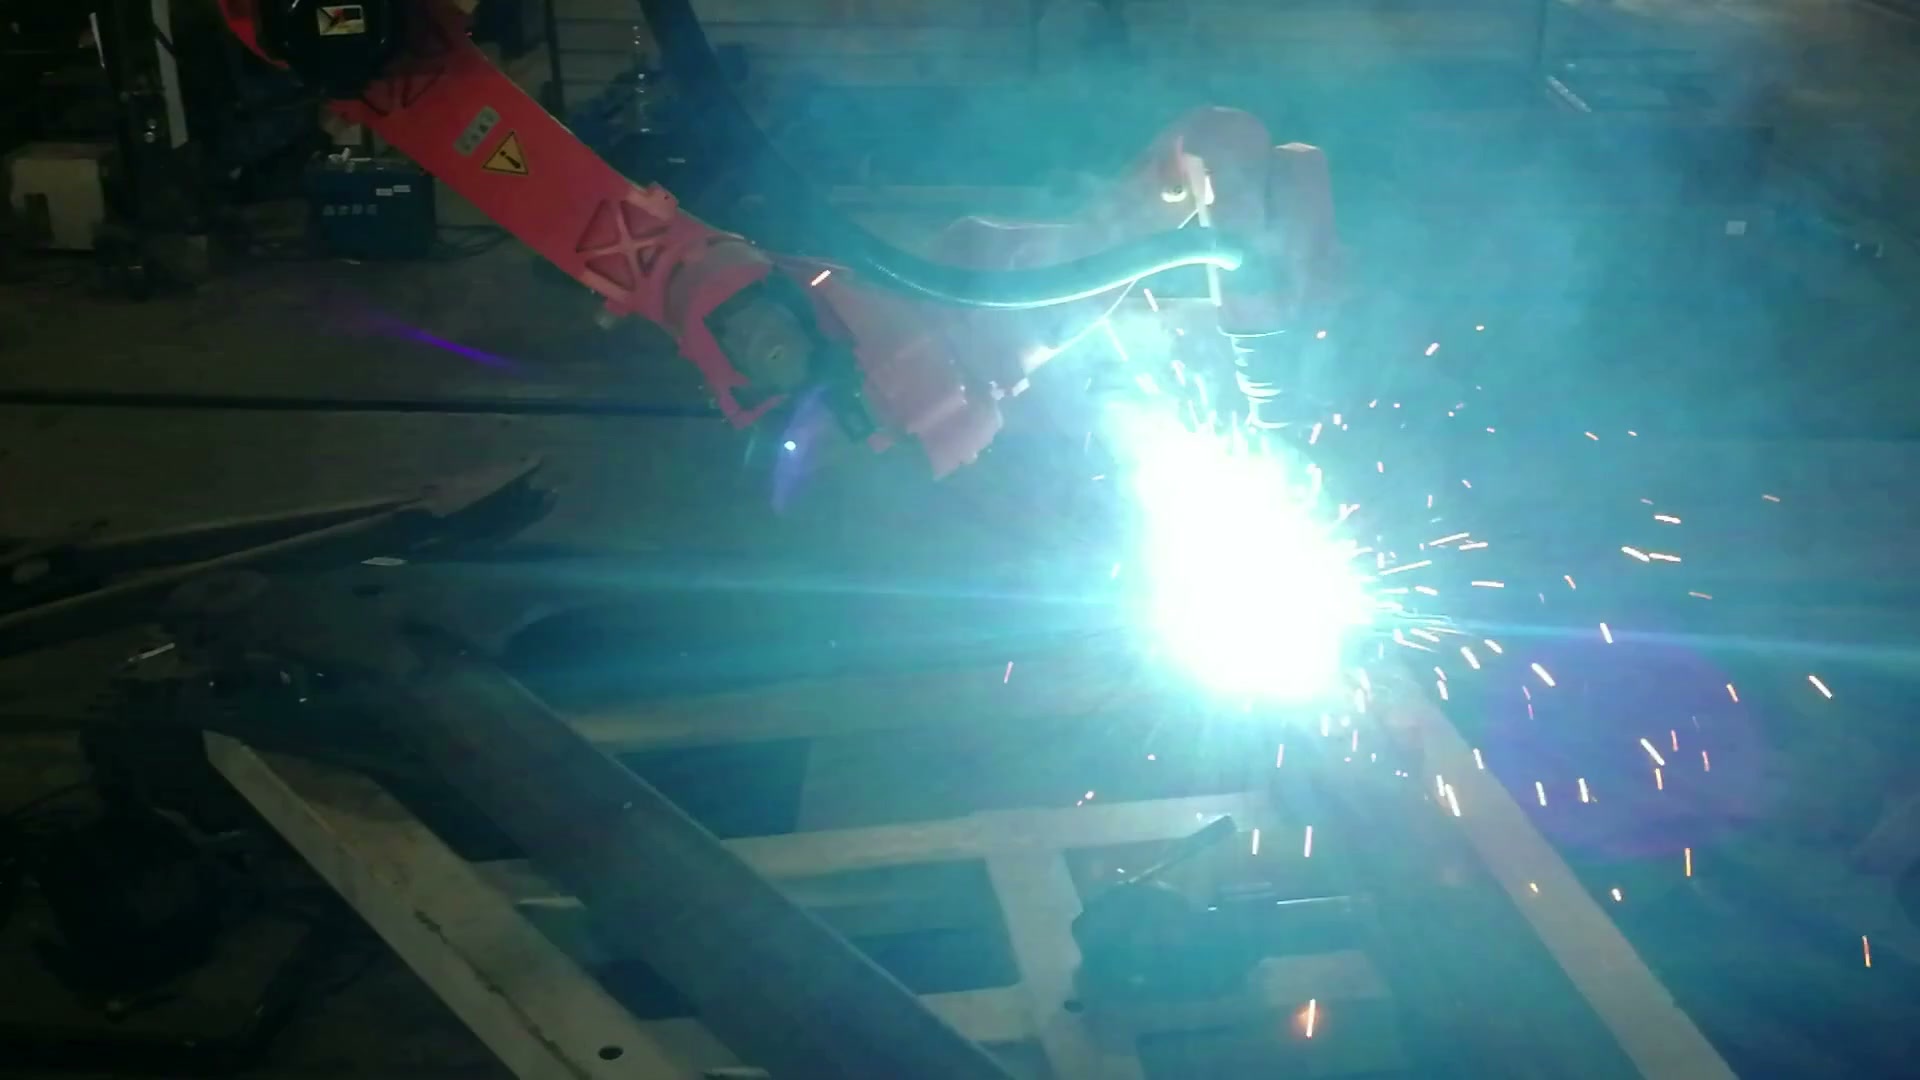
À 00:40.33, la vue rapprochée confirme un arc actif au niveau d'une articulation sur le cadre fixe.
Commencez par le joint le plus encombré du dessin. Déplacez l'ensemble du dispositif de soudage jusqu'à sa position de départ, en suivant le trajet requis, puis revenez à sa position initiale. Placez ensuite le dispositif de fixation autour de cette zone. Un repère ou une pince facilitant le positionnement, mais occupant le seul accès possible, modifie le concept d'automatisation.
Les éléments longs nécessitent également un support suffisant pour limiter leur flèche et leurs mouvements. Ce support doit maintenir la structure sans entraver l'accès qui vient d'être établi. Le modèle préliminaire utile combine donc la structure réelle, les supports et fixations proposés, la géométrie de la torche, l'encombrement du câble et les variations d'entrée mesurées.
Examinez chaque joint en termes d'accès, d'emplacement et d'itinéraire.
La vue d'ensemble montre pourquoi l'ensemble est important : le robot, le châssis et le dispositif de fixation en acier partagent le même volume contraint.
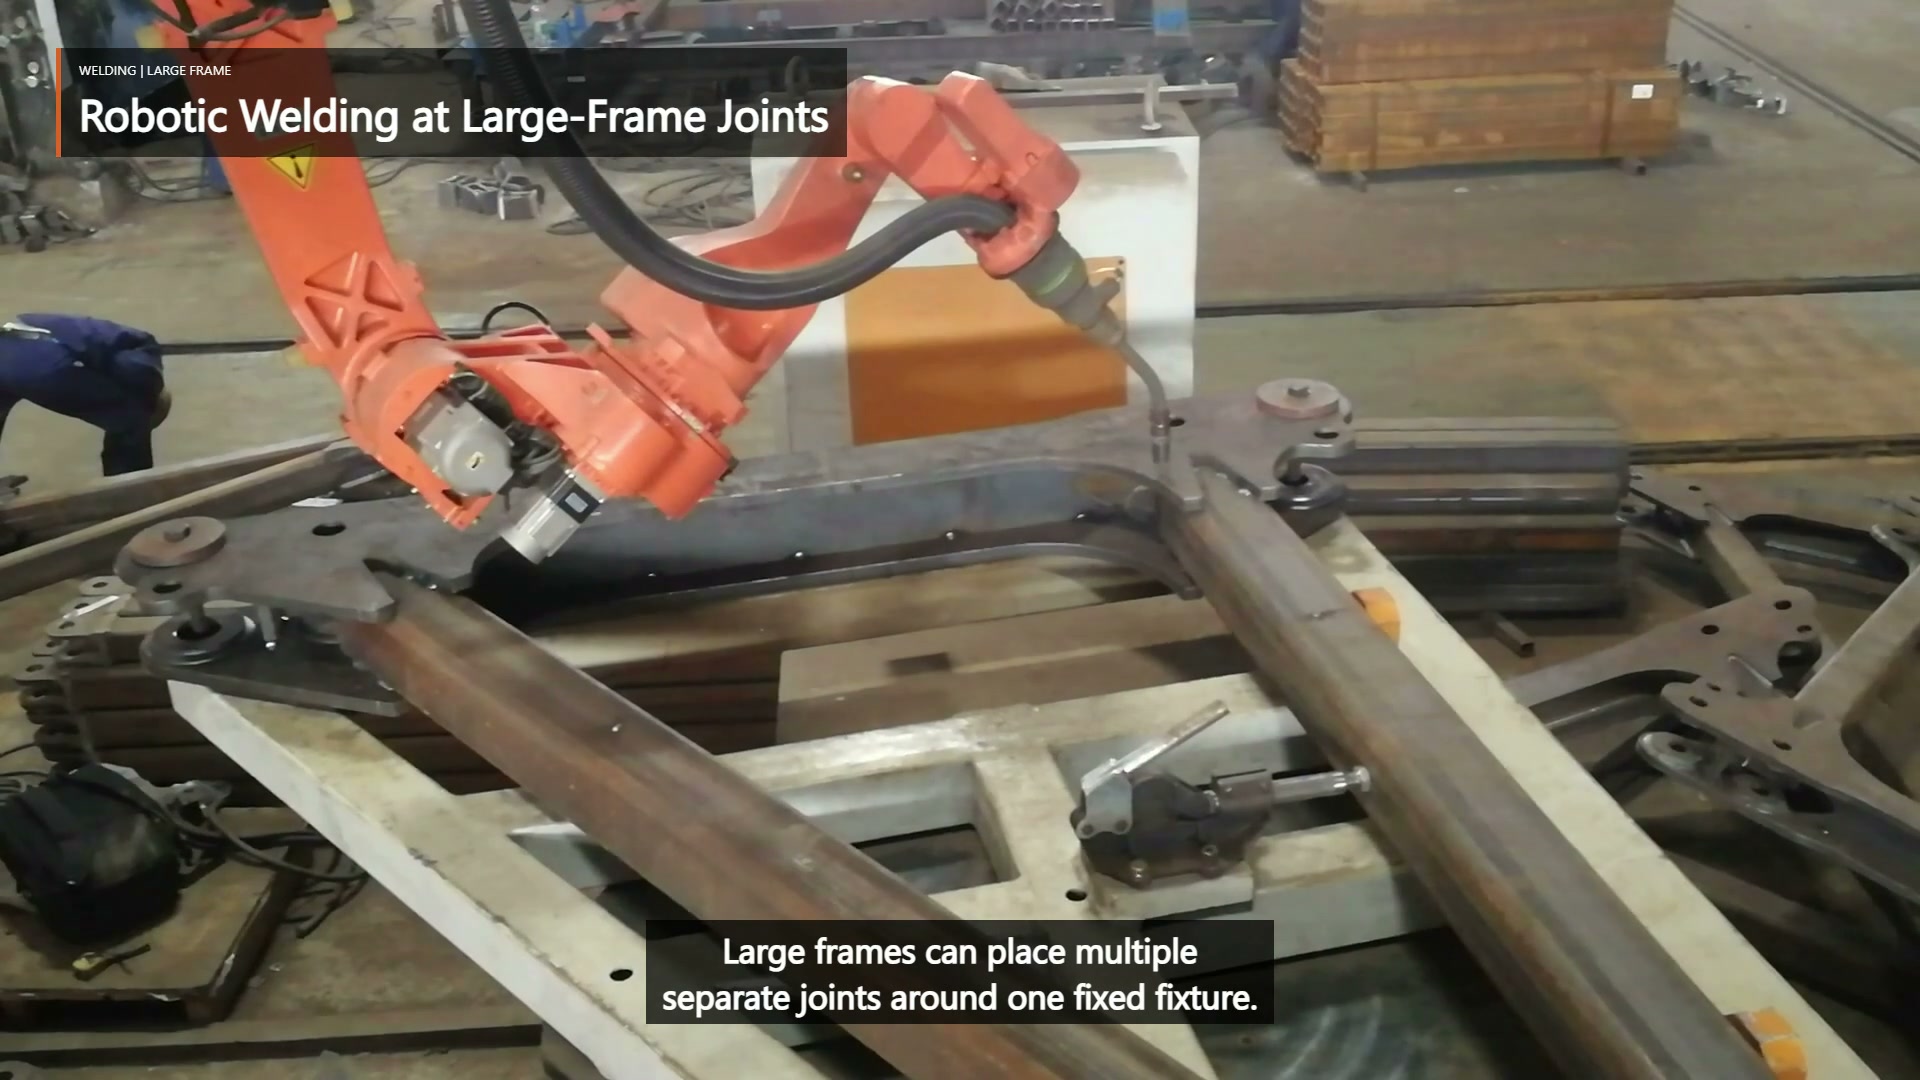
À 00:03.50, le plan large maintient le robot, la torche, le cadre fixe et la structure en acier dans la même scène.
| Question d'examen conjoint | Preuves à apporter | Conséquence du concept |
|---|---|---|
| L'ensemble du dispositif de torches peut-il s'approcher et se retirer ? | Angle articulaire, angle de torche requis, zone de début/fin et membres à proximité | Le montage du robot, la présentation du cadre ou le stéthoscope automatisé peuvent changer |
| Le dispositif ramène-t-il l'articulation de manière prévisible ? | Données de référence stables, positions des pinces, état du matériel et plage d'écartement mesurée | La répétabilité du parcours dépend de la présentation des pièces, et non de la programmation seule. |
| Le robot peut-il se déplacer à partir de l'articulation précédente sans franchir d'obstacle ? | Enveloppe du luminaire, cheminement des câbles et parcours sans arc | L'ordre des articulations et les poses intermédiaires font partie de la mise en page |
| La zone requise peut-elle encore être inspectée ? | Accès aux plans, aux spécifications de soudage et aux points d'inspection | La mise en page doit réserver une vue d'acceptation utilisable |
Cela relie chaque exigence de couture au changement physique qu'elle peut entraîner ailleurs dans la cellule.
Sequence peut renvoyer la mise en page pour révision
Les arcs séparés dans la vidéo sont reliés par repositionnement à l'arrêt de l'arc. L'ordre proposé doit préserver l'accès après les soudures précédentes, éviter de coincer le câble derrière le châssis et tenir compte des mouvements de l'assemblage pendant le soudage. La chaleur et la déformation étant spécifiques au projet, la séquence doit être validée par rapport au plan et aux exigences de soudage plutôt que déduite d'une vidéo partielle.
Si un joint ultérieur manque de dégagement, si un départ ou un arrêt ne peut être placé dans une zone autorisée, ou si un déplacement mesuré du cadre déplace un joint hors de la trajectoire prévue, la solution peut consister en un changement d'outillage ou une autre disposition du cadre, et non en une programmation plus précise. C'est pourquoi la planification des itinéraires doit être intégrée à l'étude d'implantation.
Abordez la question complexe de l'articulation lors de l'examen du concept.
Une revue utile commence par le plan de la structure et la liste des assemblages, les symboles de soudure et les critères d'acceptation, les tolérances des éléments entrants et leur état de pointage, les références proposées et l'encombrement du montage, ainsi que des pièces représentatives. Repérez l'assemblage le plus difficile d'accès et celui présentant la plus grande variation attendue. Le premier essai doit permettre de vérifier l'accessibilité, la reproductibilité de l'assemblage et le contrôle dans ces conditions avant d'estimer la production.
Envoyez ces éléments pour une revue de concept EVST → ou par courriel sales@evsrobot.com.
Les images montrent le soudage multi-joints visible ; l'outillage final, les contrôles, la protection et l'acceptation de la production dépendent de la validation du projet.