
Maintenance d'une presse robotisée sur une ligne de production de jantes : qu'est-ce qui détermine si la machine peut être remise au robot ?
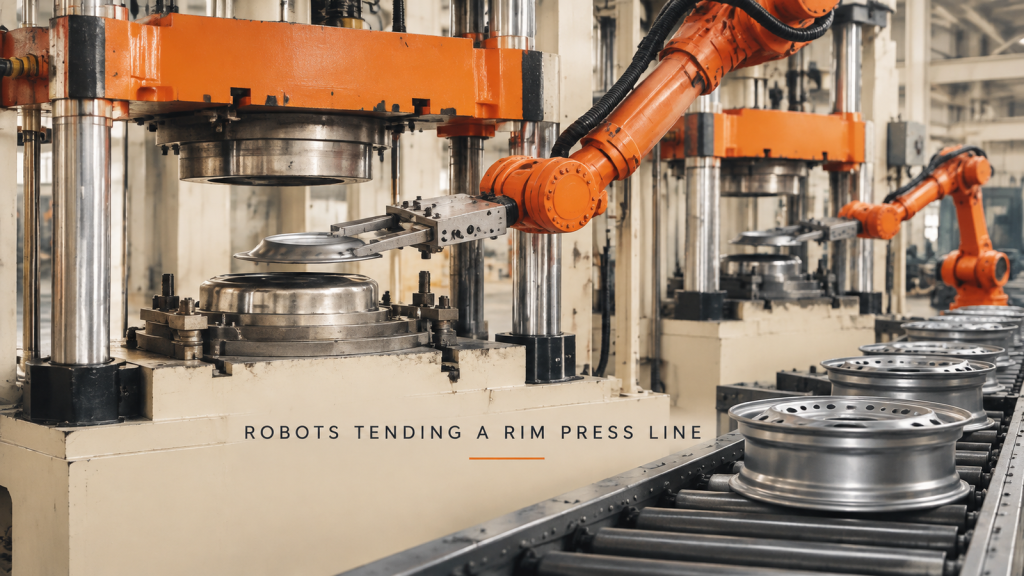
Gestion de la presse robotisée sur une ligne de jantes de roue : transport de la pièce dans la matrice, verrouillage robot-presse, positionnement de la pièce et passage d’une presse à une rangée.
Chargement de bobines de fil sur un cantre avec un cobot : que doit faire correctement la cellule ?
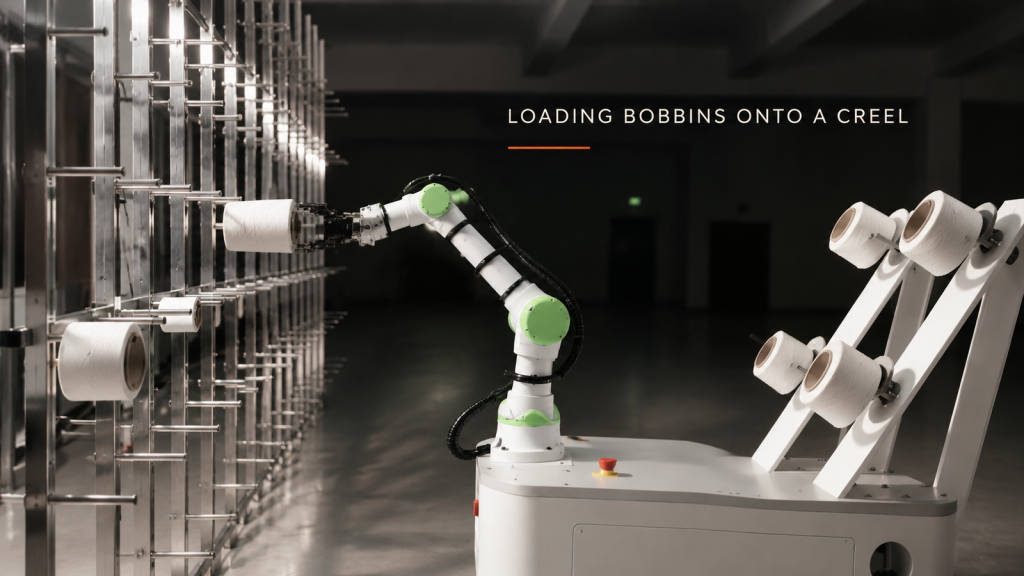
Chargement des bobines de fil sur un cantre avec un cobot : prise dégagée du fil, alignement alésage-tige, accès aux tiges supérieures et inférieures, et emplacement d’une base mobile.
Découpe au chalumeau par robot de plaques d'acier épaisses : quand la torche portative peut-elle être remplacée par un robot ?
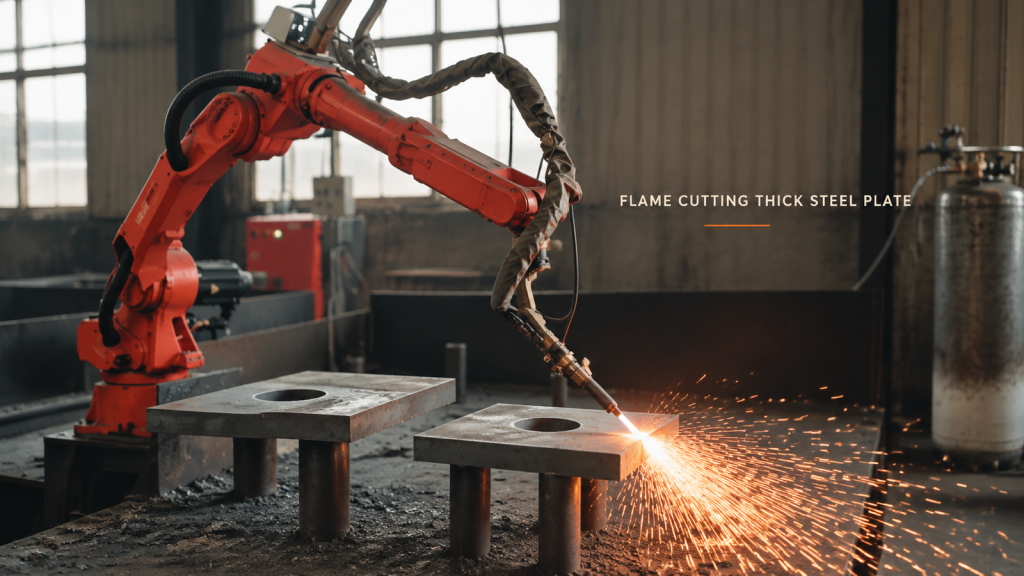
Quand la découpe à la flamme de tôles épaisses peut passer d'une torche portative à un robot : support de la tôle, hauteur de la torche le long du bord et protection des personnes contre les étincelles.
Soudage robotisé à châssis long : quel joint doit guider l’agencement de la cellule ?
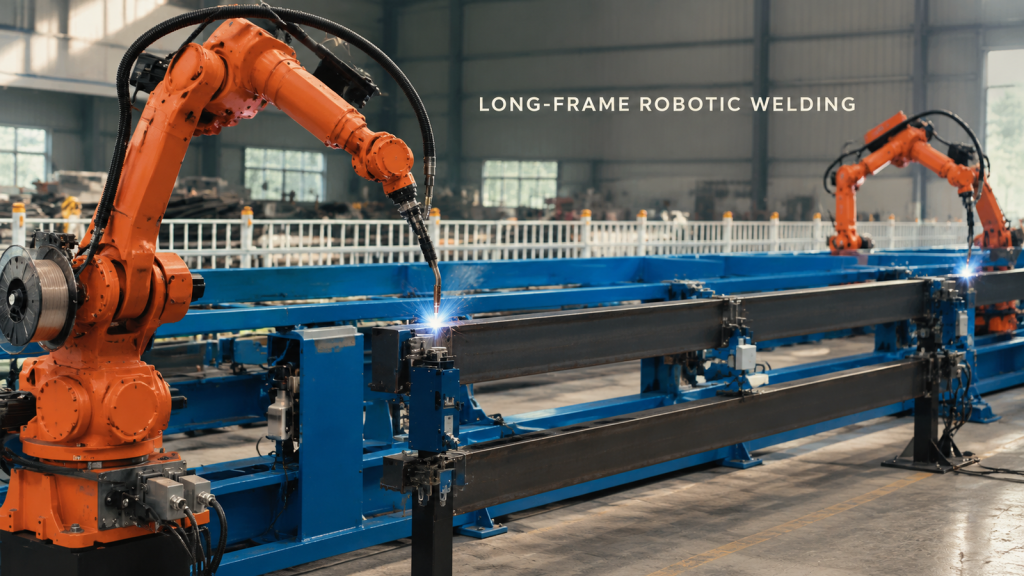
Commencez par une configuration de soudage robotisé à cadre long, en commençant par le joint le plus difficile, puis validez l'accès au dispositif de fixation, la posture de la torche, le dégagement des câbles et l'espace de récupération.
Déchargement robotisé de pièces en forme de bol : comment protéger les bords lors du retrait ?
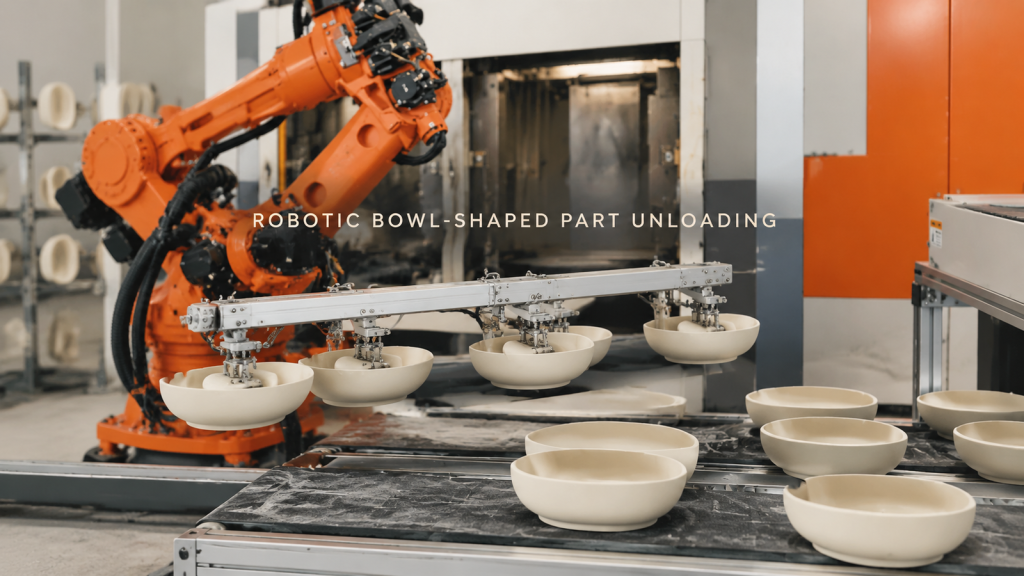
Planifier le déchargement robotisé des pièces en forme de bol en tenant compte du contact supporté, du dégagement de retrait, de la protection des bords et du positionnement stable de la surface de réception.
Soudage robotisé des joints d'assemblage d'arbres longs : contrôle d'accès à l'interface circulaire
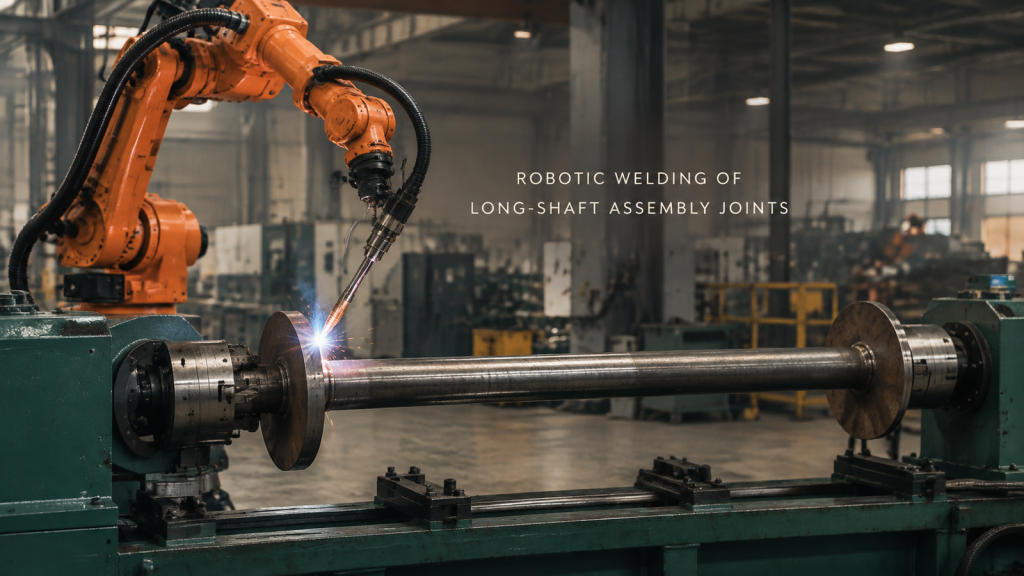
Observez un robot souder des joints de plaques circulaires sur un assemblage d'arbre long supporté et planifiez l'accès aux joints, la fixation et la segmentation du chemin.
Transfert de pièces cylindriques et alimentation des équipements : contrôle de la pièce aux deux interfaces
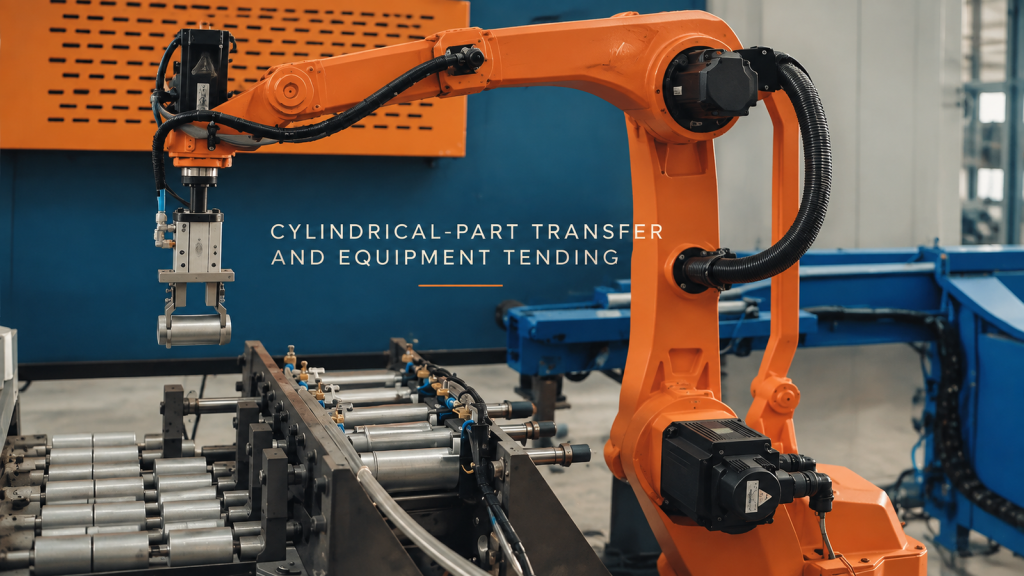
Observez un robot saisir de courtes pièces cylindriques à côté d'un équipement fermé et planifiez les interfaces de prise en charge, de connexion et de transfert de l'équipement.
Soudage robotisé des assemblages de grandes structures : Planifier l’accès à la torche avant le premier arc
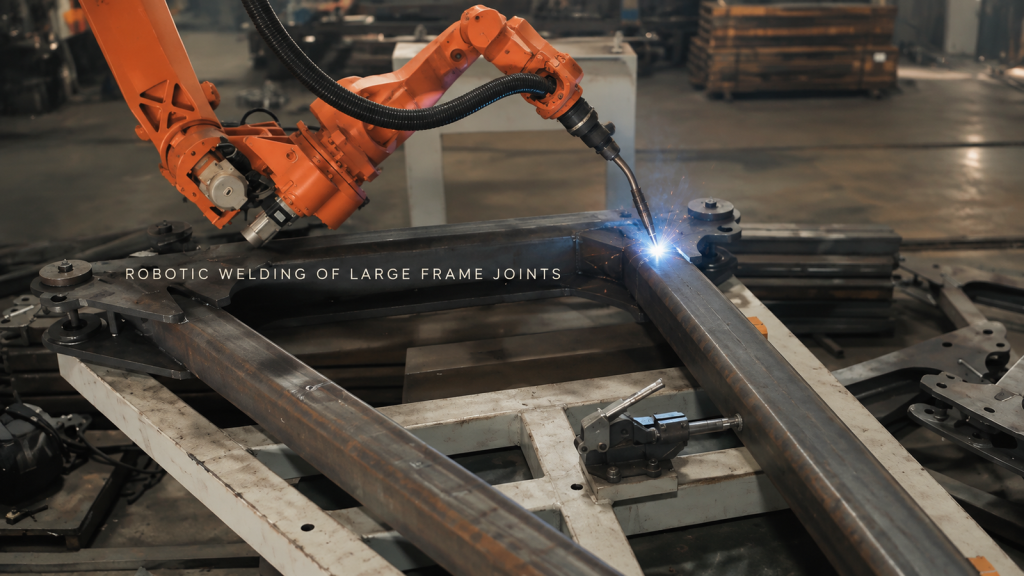
Observez un robot orange souder plusieurs joints sur un grand châssis fixe et découvrez comment l'accès à la torche, le dispositif de fixation et l'ordre des passes façonnent le concept de cellule.
Découpe laser d'un panneau de porte automobile embouti : un robot, une tête de découpe et un support
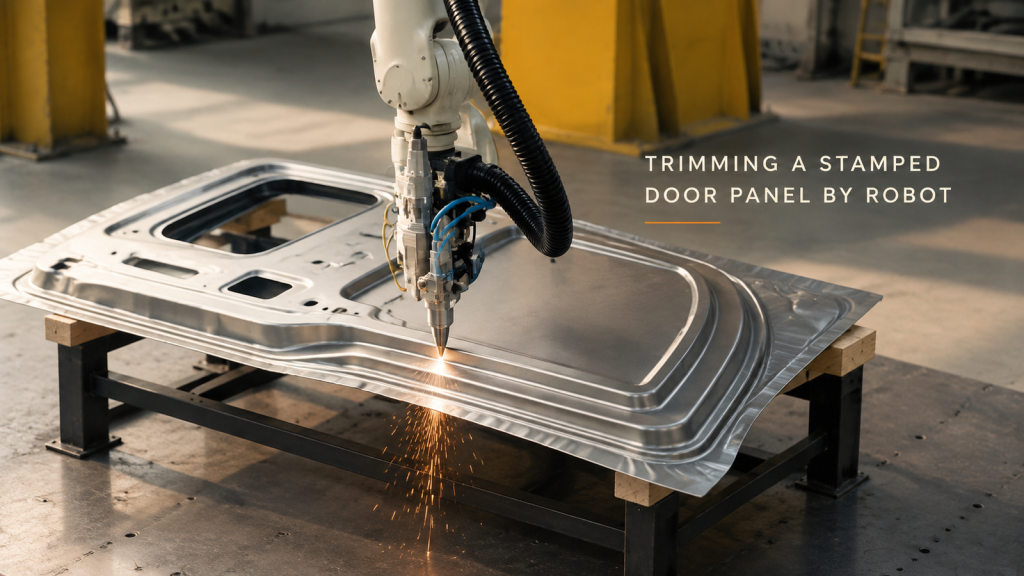
Comment un robot trace le contour d'un panneau de porte de voiture embouti à l'aide d'une tête de découpe laser — le passage, les étincelles sur le bord et trois décisions qui assurent la répétabilité de la cellule.
Manutention des modules de batterie : un robot entre un convoyeur et une station
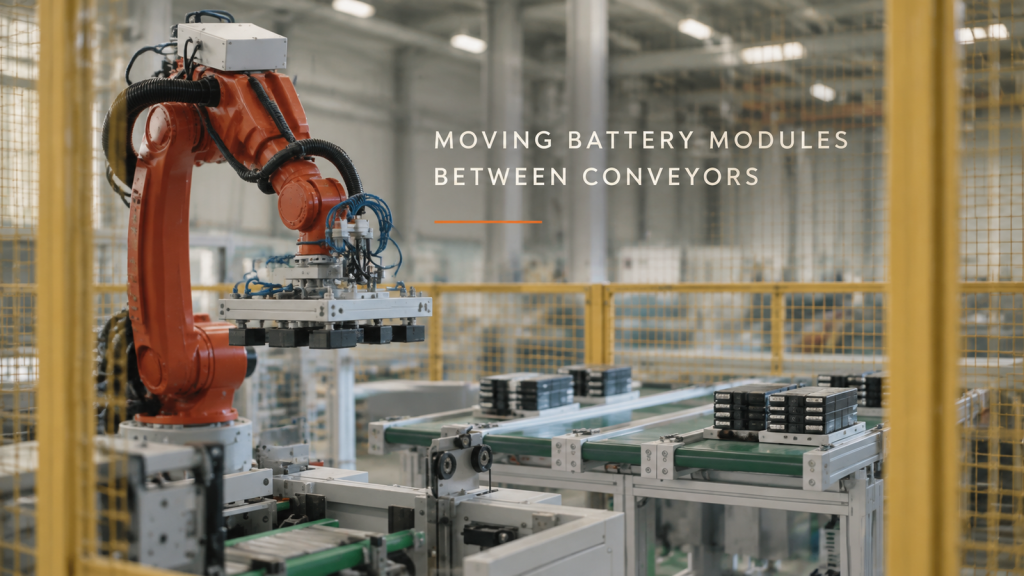
Comment un robot à six axes, à l'intérieur d'une barrière de sécurité, déplace des modules de batterie groupés entre une ligne de convoyage et une station — la boucle, l'outil en bout de bras et la manière dont la ligne partage le cycle.
Peinture des pièces de freins de moto : Un robot sur la ligne de suspension
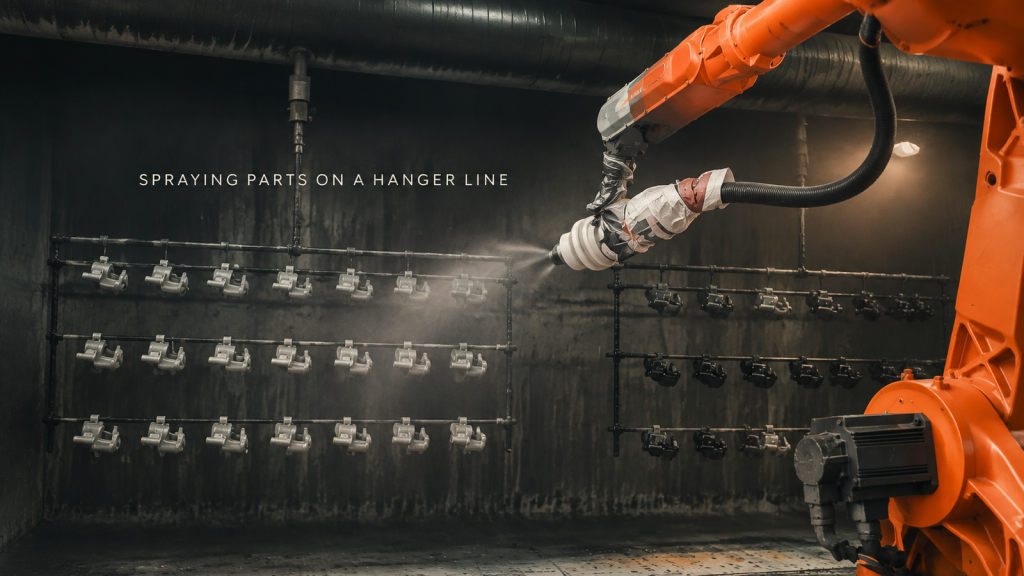
Comment une cabine de peinture peint des rangées de pièces de freins de moto sur une ligne de suspension à l'aide d'un robot à six axes — la boucle, la manière dont les pièces sont suspendues, le balayage du pistolet et l'endroit où se déposent les projections.
Soudage de grandes structures en acier : plusieurs robots, plusieurs postes de travail
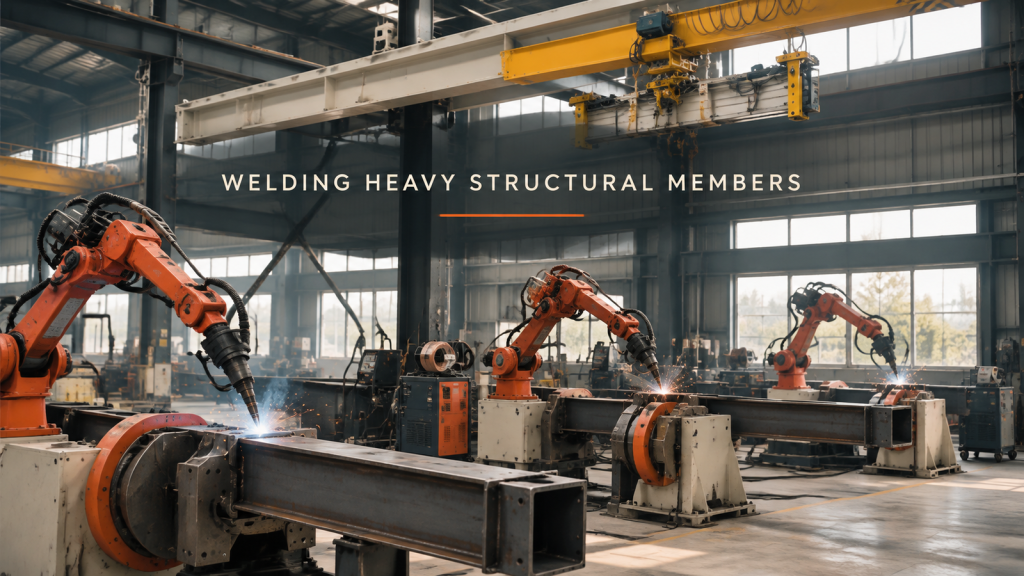
Comment un atelier soude de grandes pièces d'acier à section rectangulaire et angulaire à l'aide de plusieurs robots à six axes sur positionneurs — la boucle, le serrage et le retournement de la pièce, la portée de la torche et la manière dont les stations répartissent le travail.