
Chaîne de montage d'appareils électroménagers : une palette, un poste à la fois
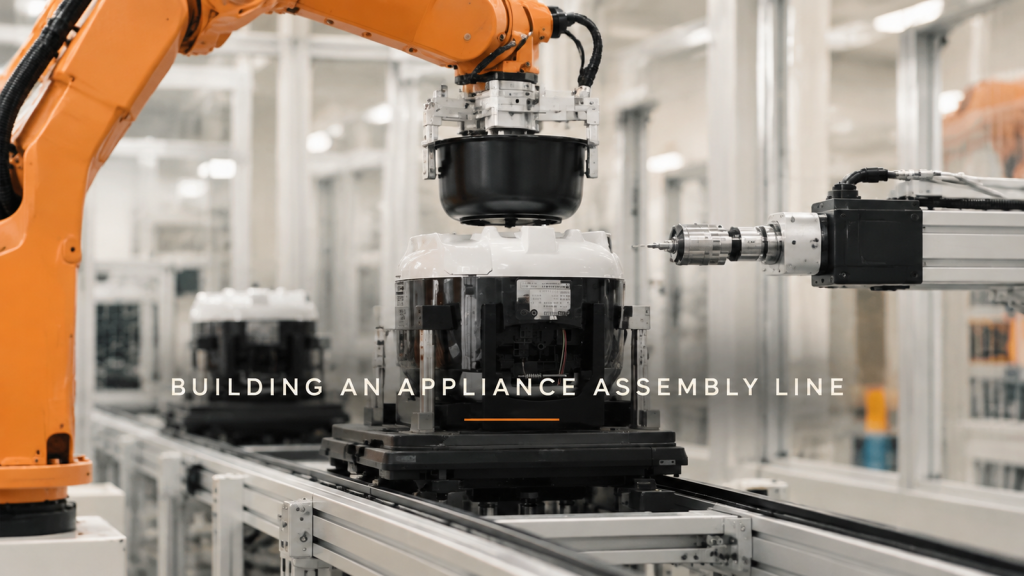
Comment une chaîne de montage robotisée construit un petit appareil électroménager — palettes, prélèvement et placement, pressage, vissage, retournement et emballage final — plus trois décisions de conception concernant l'emplacement des palettes, l'emplacement de la vision et l'équilibre du cycle.
Robot Delta prélevant un élément d'une courroie en mouvement : Entrée libre, Sortie en ligne
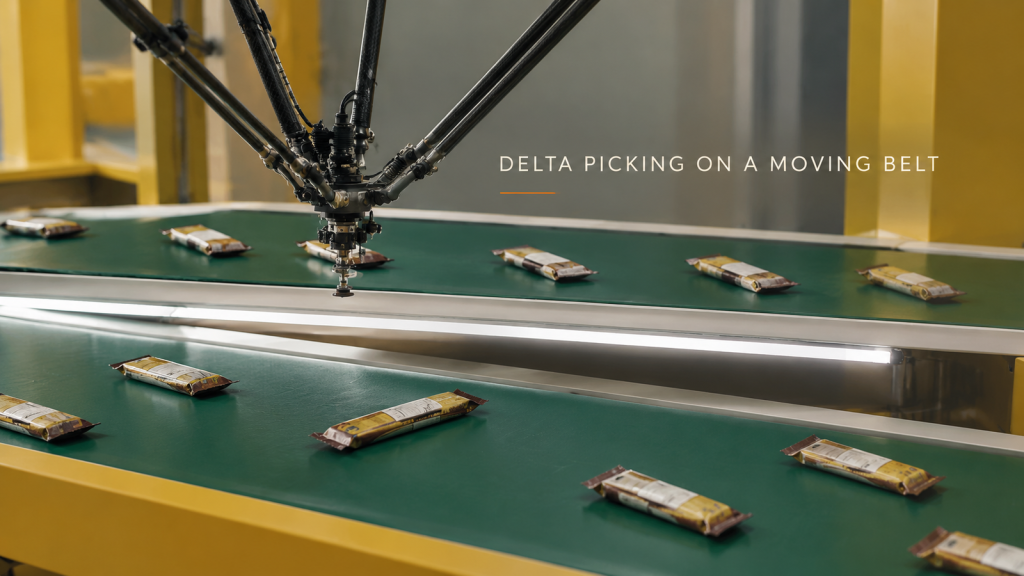
Comment un robot delta prélève des paquets de collations emballés sur un convoyeur en mouvement et les dépose uniformément pour la machine suivante — la boucle, trois décisions de conception sur l'outillage, l'espacement et le placement à l'arrivée, et ce qu'il faut envoyer pour une estimation du temps de cycle.
Avant l'image : Contrôler la lumière ambiante dans les cellules d'inspection
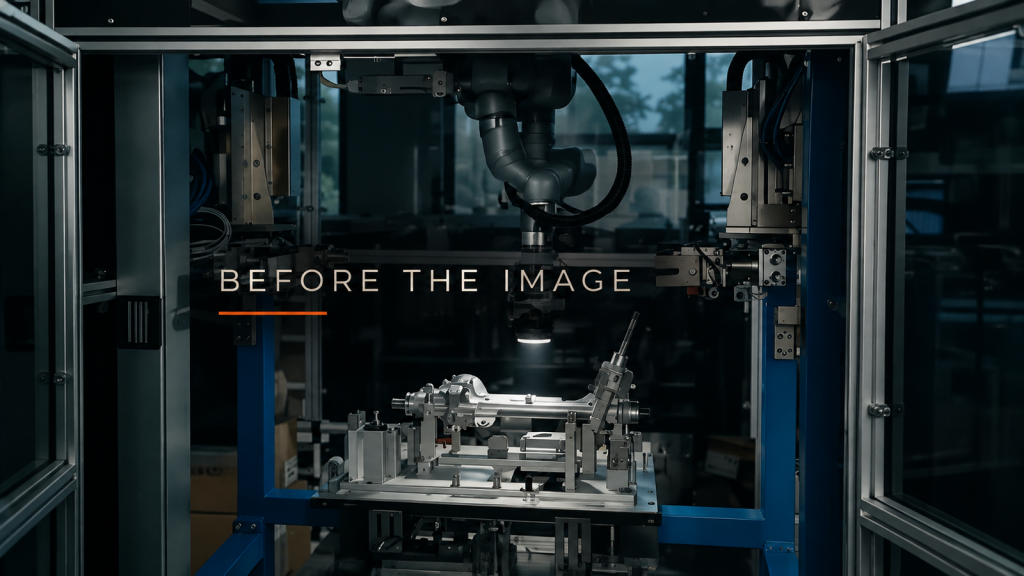
Inspecter les fenêtres, les lampes suspendues et les éclairages environnants, puis décider de l'enceinte et du blindage avant d'ajuster les images à l'aide d'une lampe d'inspection portée par un robot.
Une cellule, plusieurs matrices : Planifier le changement de procédé de moulage sous pression
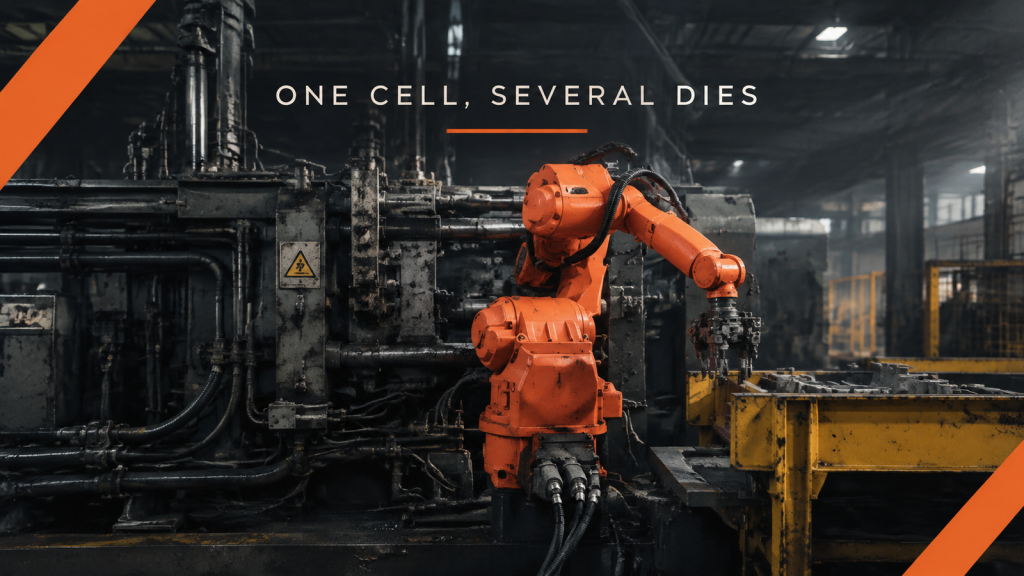
Listez les zones de préhension, le support de réception, l'orientation en aval et l'interface de l'outil pour chaque pièce moulée avant de planifier une cellule de moulage sous pression multi-matrices.
Soutien entre les postes : Prévoir un service de repas sur lit de camp
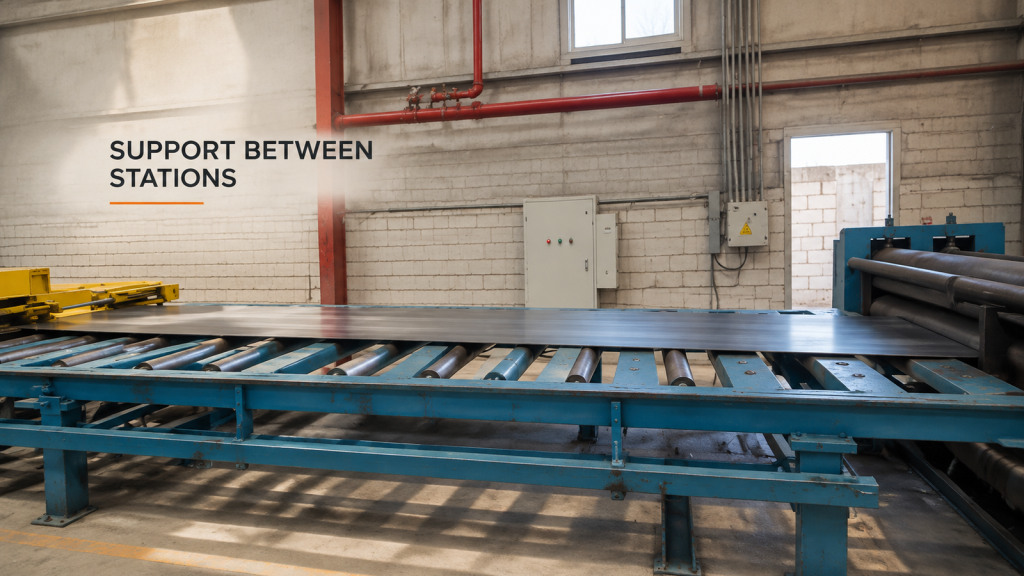
Cartographier le bord d'attaque, le corps et le support de queue pendant qu'une longue feuille intacte se déplace entre les rouleaux et l'entrée de la machine.
Aspects particuliers : Spécifier les exigences de revêtement robotisé
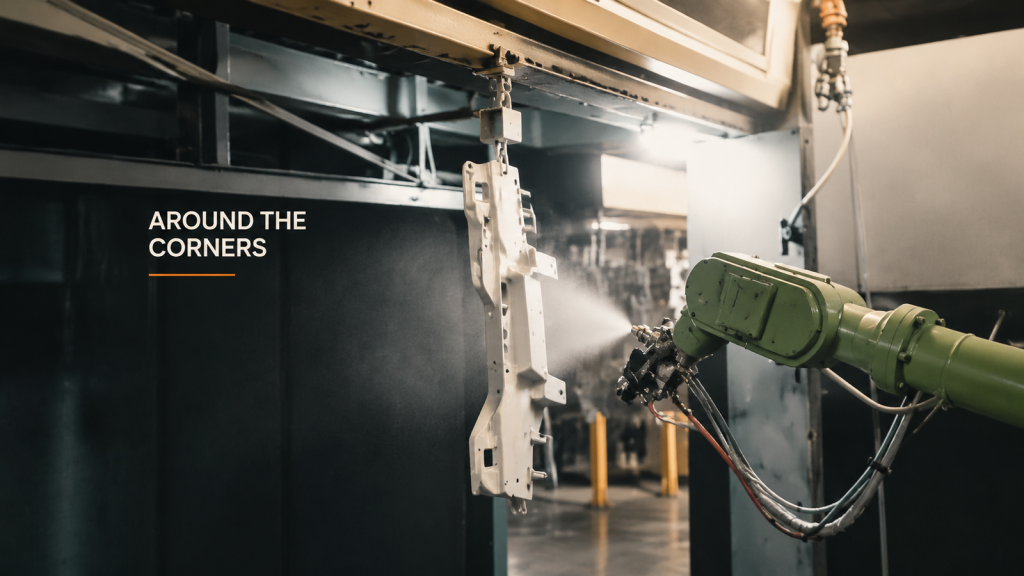
Définissez les exigences de revêtement par zone de la pièce, y compris les coins, les contacts suspendus et la zone d'inspection, avant de sélectionner les paramètres de pulvérisation robotisée.
Modifications des flexibles de fixation : un registre de transfert de configuration
Le document décrit les points de fixation modifiés des tuyaux, les positions des outils comparables, les observations non résolues et la disposition du transfert de maintenance après une modification de l'itinéraire de service.
Manipulation de petites pièces : Références de ramassage et de placement
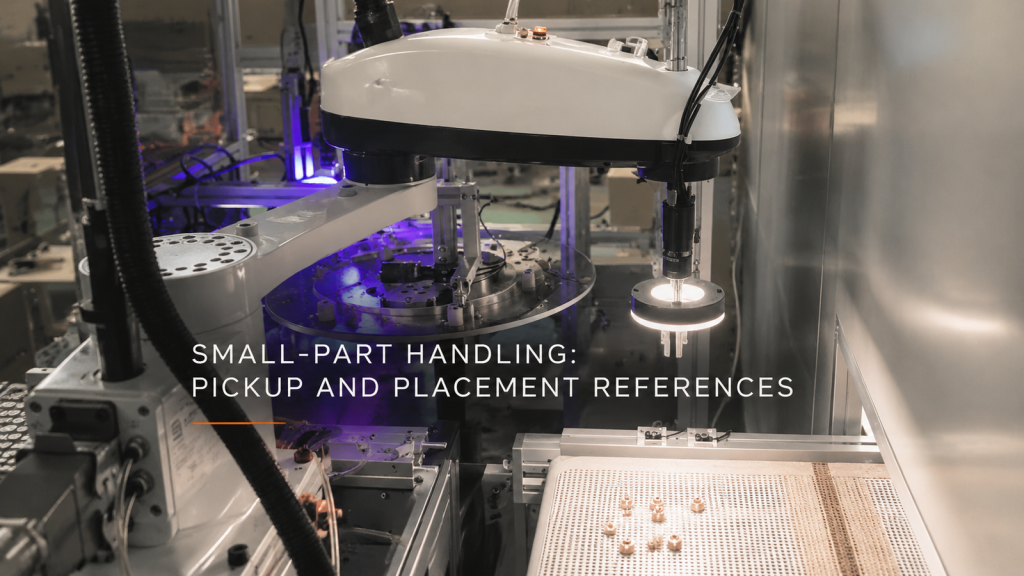
Associez les caractéristiques visuelles entrantes aux références des dispositifs de réception lors de l'examen de la manipulation des petites pièces, de l'éclairage et des relations de coordonnées physiques.
Formage des métaux : Support de la pièce par mouvement
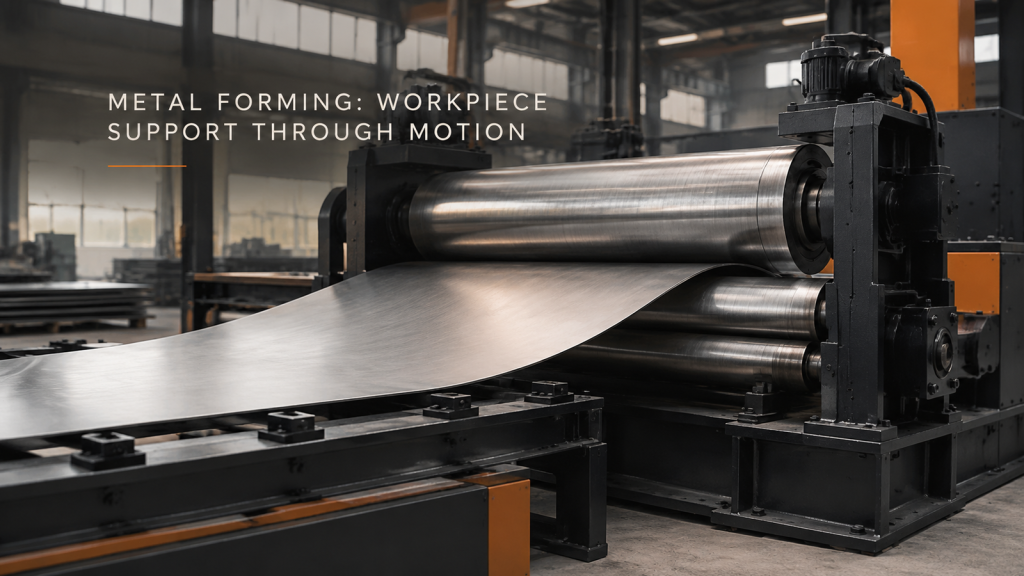
Décrire le support des pièces en tôle et cylindriques lors du chargement, du formage et du retrait, puis définir le contour ou l'ajustement à inspecter.
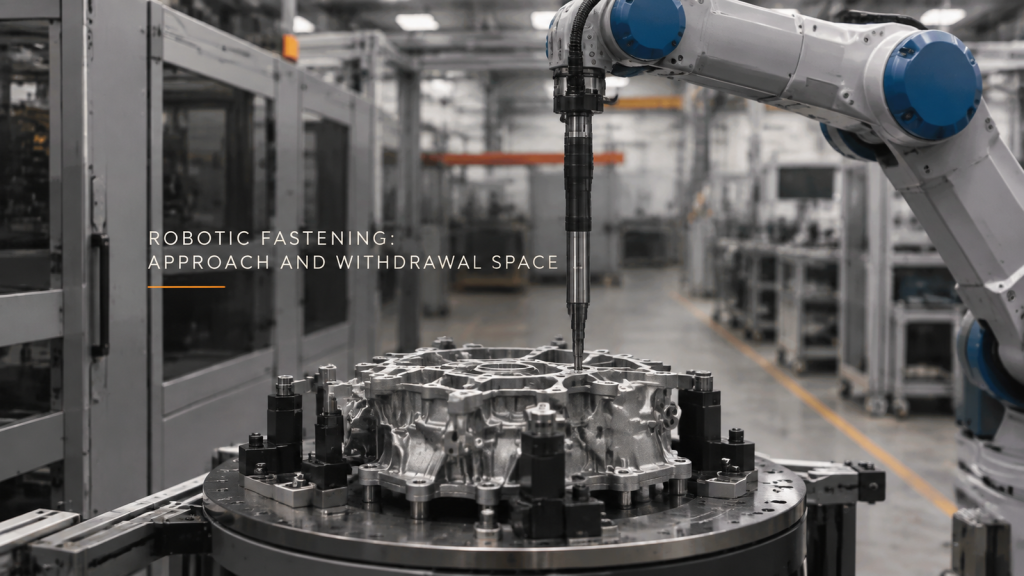
Fixation robotisée : espace d’approche et de retrait
Vérifier l'insertion et le retrait complets de l'outil de fixation à chaque position de boulon, tout en séparant les éléments de preuve d'accès de la vérification de la connexion.
Soudage circonférentiel : serrage et accès au joint
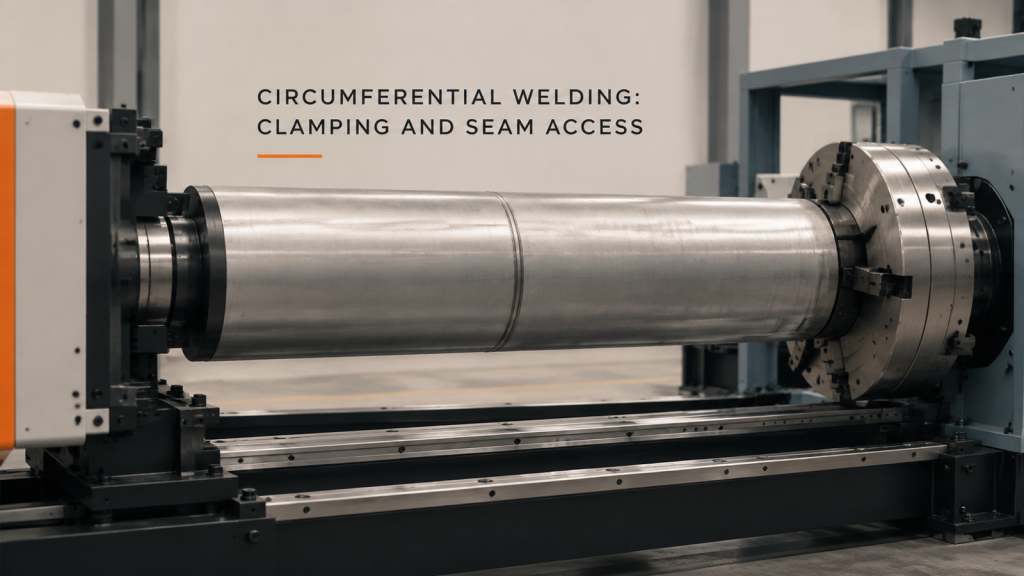
Comparez la soudure du cylindre serré avec l'espace de travail de la torche et l'accès au chargement, tout en gardant l'identité du processus et l'acceptation de la soudure séparées.
Espace d'alimentation et de sortie du laminage des plaques

Intégrez la plaque courbe en développement dans la planification de l'alimentation, du support et du retrait ; évaluez séparément les différentes stations de laminage filmées.