
Metalli vormimine: tooriku toetamine liikumise kaudu
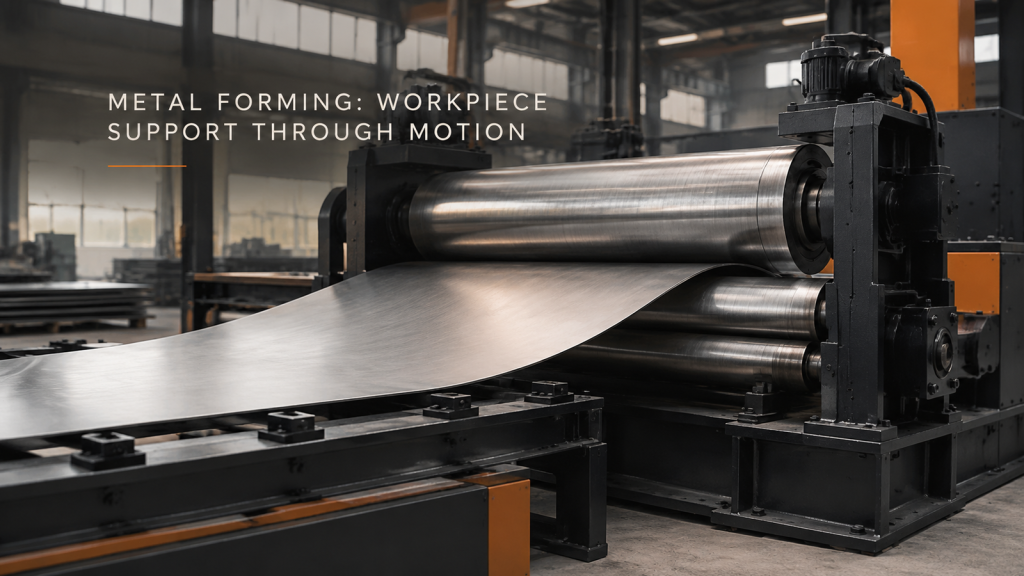
Kirjeldage leht- ja silindriliste toorikute tuge laadimise, vormimise ja eemaldamise ajal ning seejärel määrake kontuur või sobivus kontrollimiseks.
Robotkinnitus: lähenemis- ja taganemisruum

Kontrollige kinnitusvahendi täielikku sisestamist ja eemaldamist iga poldi asendis, hoides juurdepääsutõendeid ühenduse kontrollimisest eraldi.
Ümberringkeevitus: kinnitus ja õmbluste ligipääs
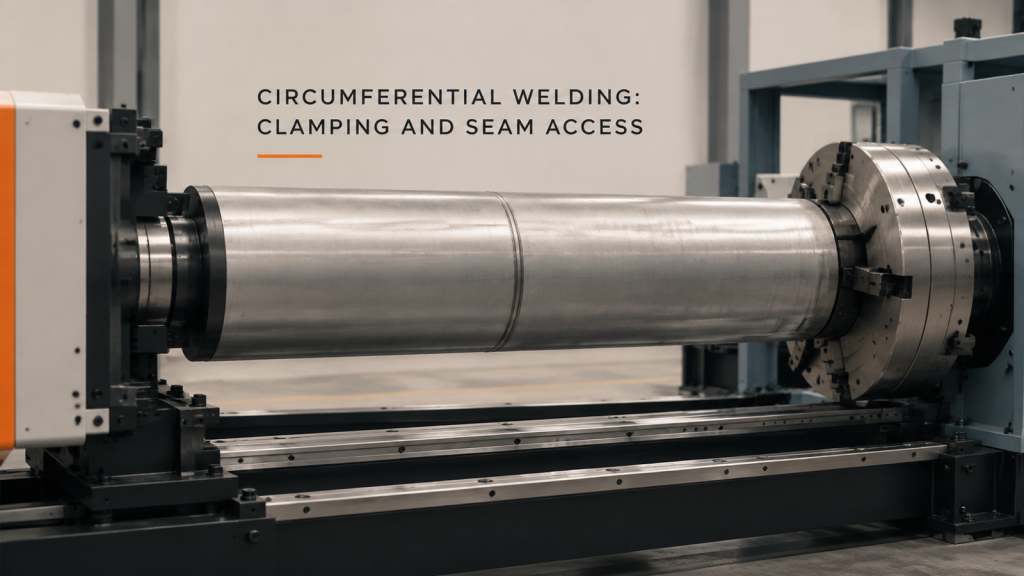
Võrrelge kinnitatud silindri õmblust põleti tööruumi ja laadimispääsuga, hoides protsessi identiteedi ja keevisõmbluse vastuvõetavuse eraldi.
Plaadi valtsimise etteande- ja väljumisruum

Kaasake arenev kõver plaat söötmise, toestamise ja eemaldamise planeerimisse; hinnake erinevaid kiletatud valtsimisjaamu eraldi.
Kruvikeeraja tööriista ja kaitse paigutus

Vaadake kruvikeeramisriistad, kinnitusdetailid ja kaitsed üle nõutavate rakendusülesannete kaudu, kusjuures pingutuskvaliteeti toetavad ettevõtte enda dokumendid.
Pöörleva keevisdetaili kliirensi ülevaade
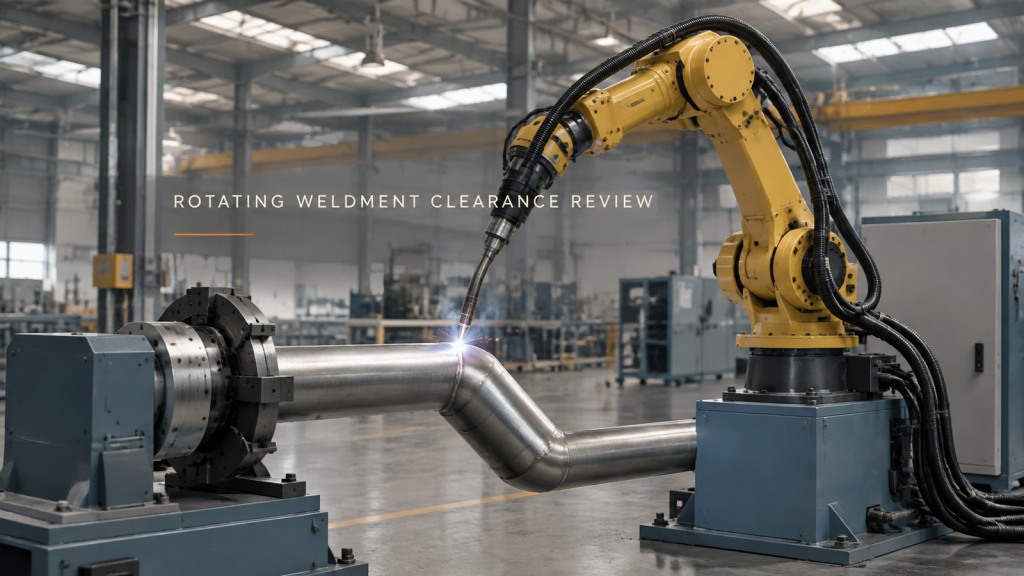
Vaadake koos koormatud kinnitusvahendi ja põleti katetega pöörlevat keevisdetaili, ajamata liikumist segamini vuugi vastuvõtmisega.
Roboti ülevaatuse vaatepunkti planeerimine
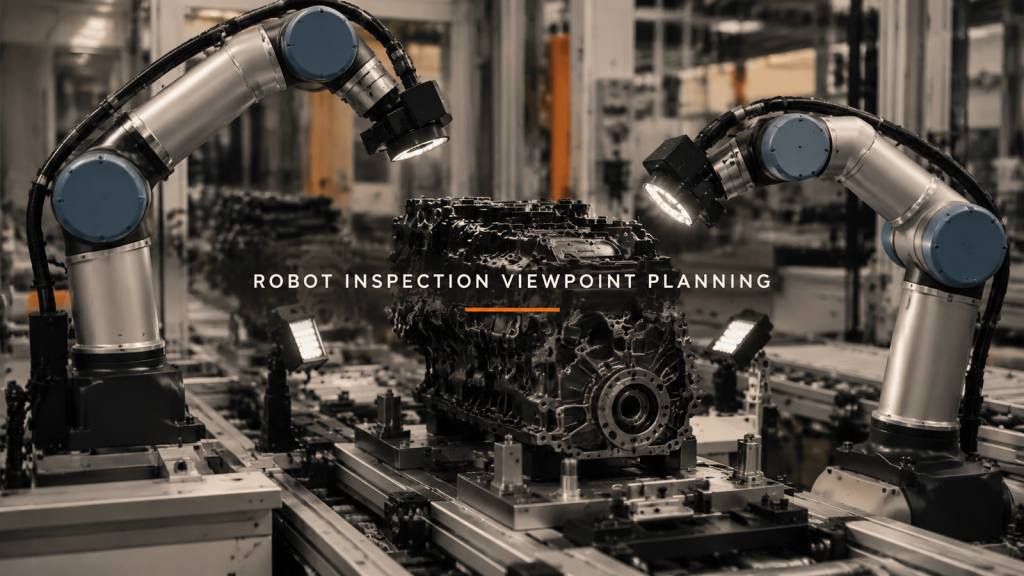
Otsusta, millised vaatluspunktid lisavad kasulikku sihtmärgiinfot, seejärel valideeri pilditingimused ja otsuse tõendid.
Neljajaamaline töötlemine: tugipunkt ja pöördevahe
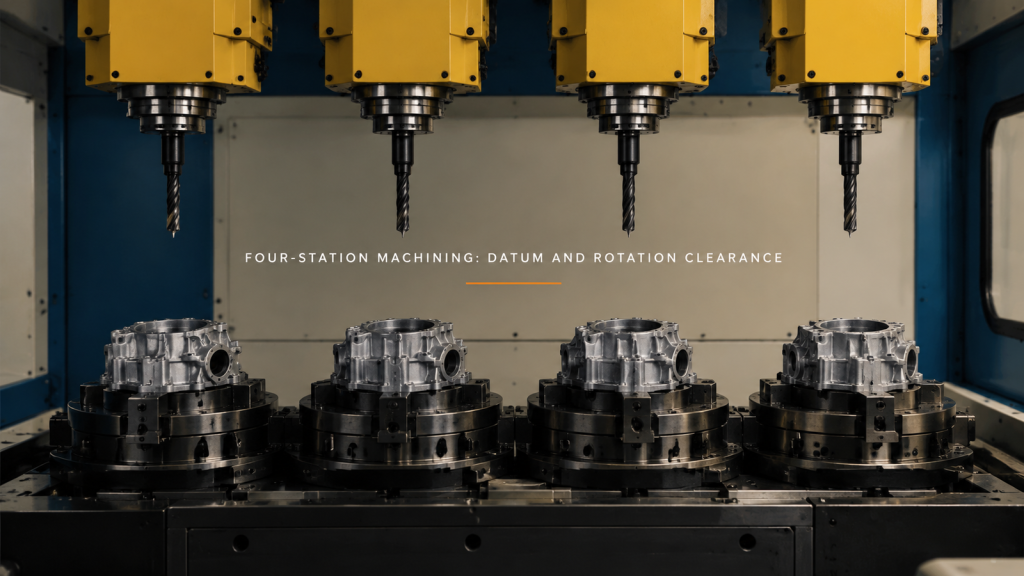
Vaadake üle neljapositsiooniline töötlemine tooriku asukoha, tööriista eemaldamise ja kinnitusdetailide pöörlemise kaudu. Eraldage nähtav liikumine mõõdetud täpsusest.
Masinateeninduse üleandmine: detailide tugi ja haaratsi väljumine
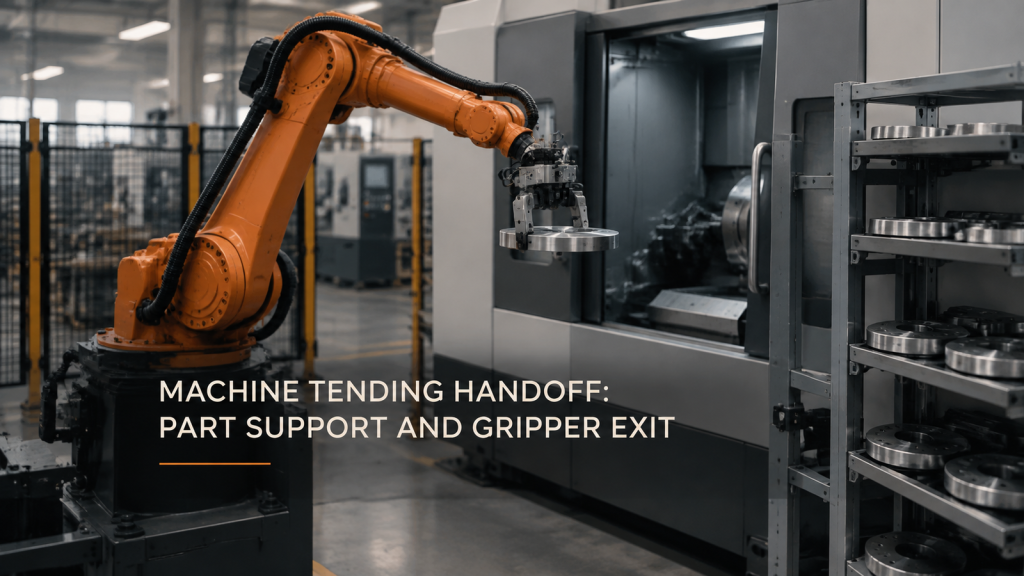
Masina hooldamise üleandmine sõltub detaili pidevast toest, vastuvõtja kliirensist ja kasutatavast haaratsi väljundist. Vaadake ketas ja tööriist koos üle.
Robot doseerib graanulite konsistentsi nurkades
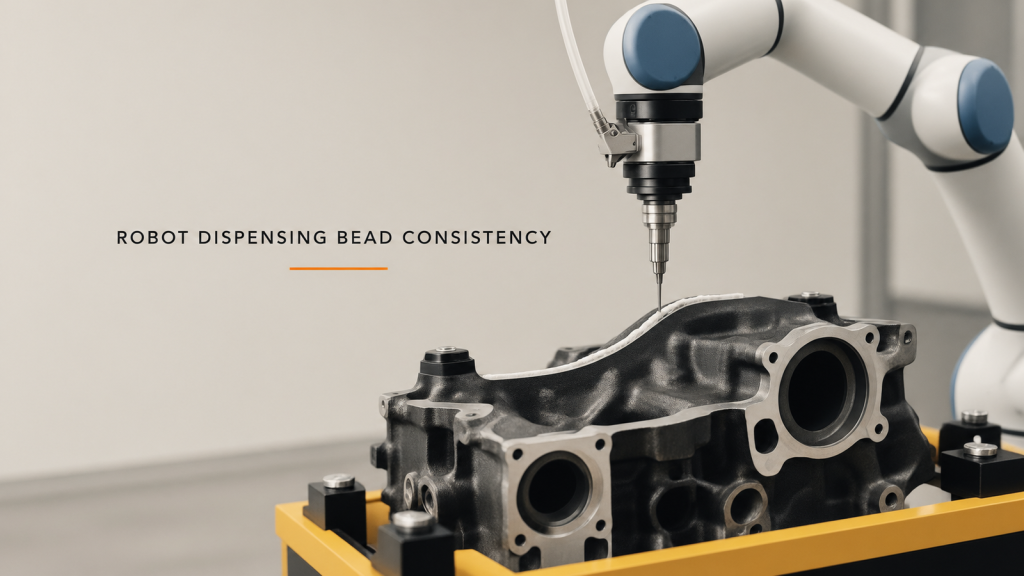
Kontrollige roboti doseeritud graanulite järjepidevust, ühendades nurga kiiruse, voolureaktsiooni, düüsi asendi ja kontrollides tegelikku graanulit.
Keermerullimismasina hooldus: joondage üleandmine
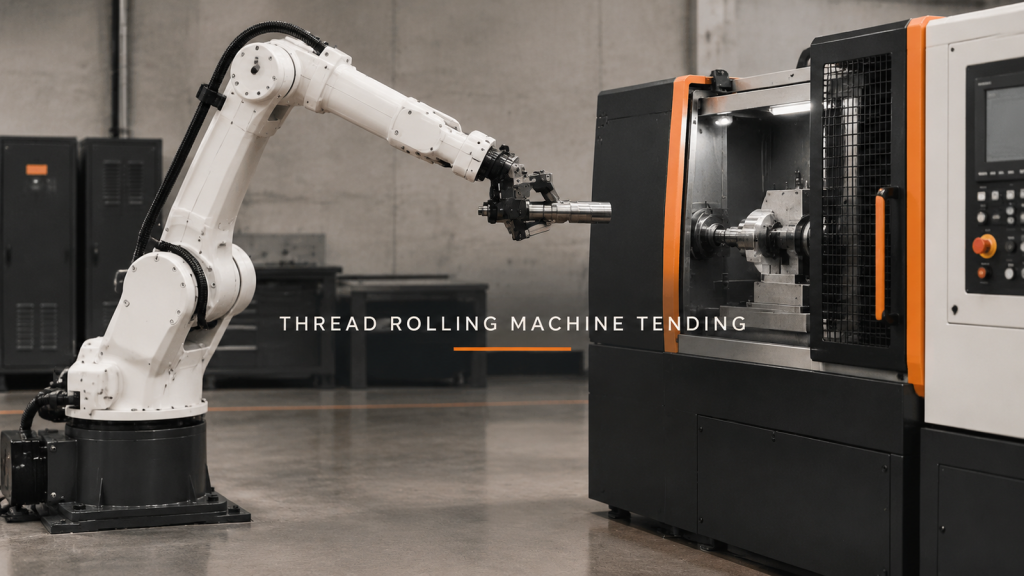
Enne valtsimistulemuse kontrollimist planeerige keermevaltsimismasina käsitsemist tooriku joondamise, toe ülekandmise, vabastamise ja ohutu eemaldamise ümber.
Kahe robotiga keevitamine: jagatud tsoon enne tsükliaega
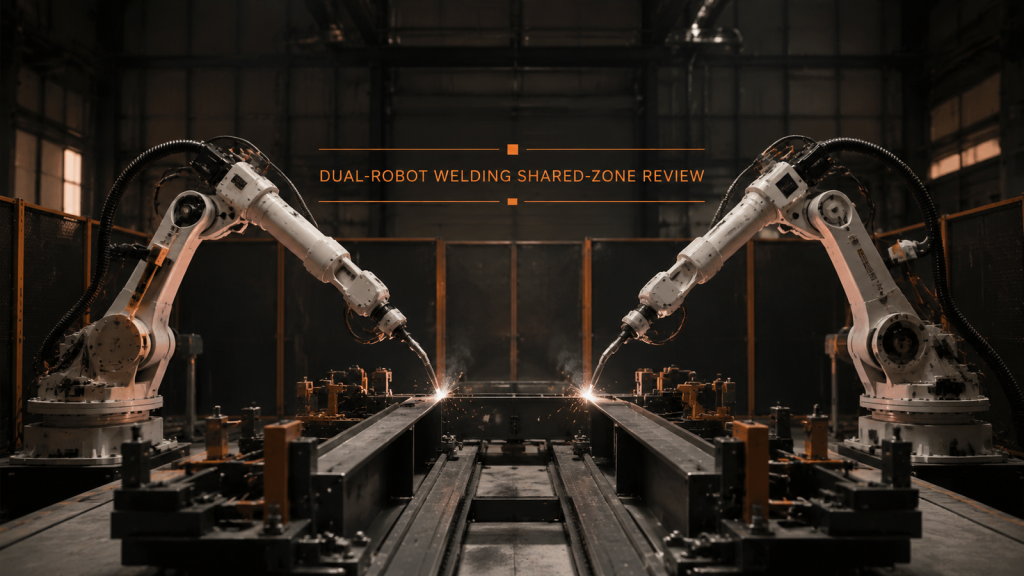
Kahe robotiga keevitamine nõuab eraldi töötsoone, kontrollitud ühiskasutustsooni sisenemist, etteaimatavaid ooteasendeid ja kontrollitud kiiruse taastumist.