
Vaadake pöörlevat keeviskonstruktsiooni, kus nii koormatud kinnitusvahendi liikumisruum kui ka liikuv põleti on samas paigutuses. Kasulik küsimus on, kas nõutavat suhet saab säilitada liikumise ajal, sealhulgas lähenemise ja eemaldumise ajal. Keevituse alguspunkti jõudmine ei loo pöörlemise hilisemas etapis lõtku ega näita vastuvõetavat ühendust.
Järgige täielikult laaditud kuju
Alguses stseenis 00:04 on näha robotpõletit pöörleva seadmega toetatud torukujulise tooriku lähedal. Videos 00:14 on kujutatud teistsugust, suuremat ümmargust toorikut. Need on eraldi näited; monteerimine ei loo ühist kinnitusvahendite seadistust ega ühte pidevat tootmistsüklit.
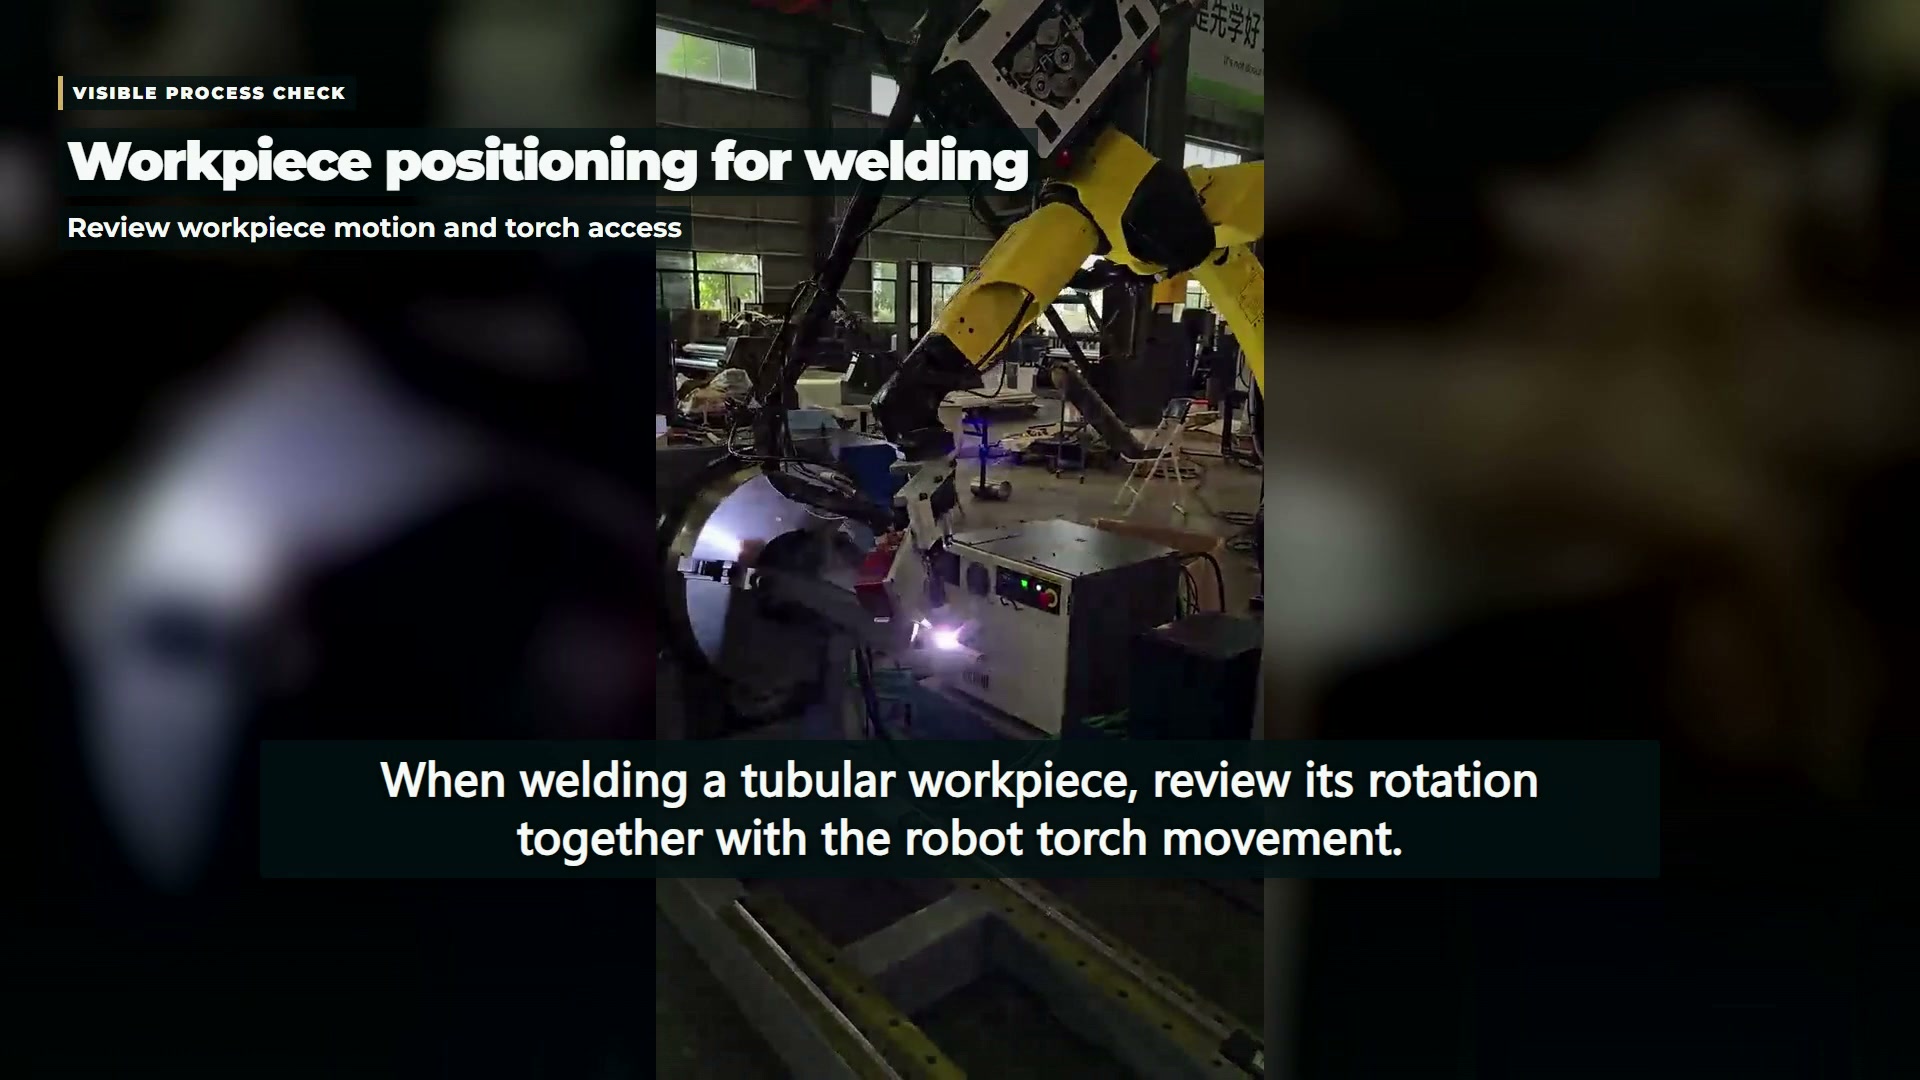
Kavandatud paigutuse jaoks lisage töödeldava detaili kontuurile väljaulatuvad otsad, kronsteinid, klambrid ja kinnitatud kommunikatsioonid. Seejärel arvestage ruumiga, mida sõlme pöörded hõivavad. Õmblus võib jääda kavandatud tööala lähedale, samal ajal kui koormatud sõlme teine osa läheneb alusele, toele või teenindusjoonele. Paigutuse ülevaade peaks arvestama selle välise geomeetriaga.
Asetage laadimispiirid geomeetria kõrvale
A positsioneeri tööriistade disaini märkus käsitleb selle konkreetse seadme kaalu, inertsi, raskuskeset ja pöördekeskkonda. Need on selle tootekonteksti tingimused, mitte universaalsed numbrilised piirangud ega positsioneeri identifitseerimine selles videos.
Vaatlusaluse seadme puhul kasutage selle dokumentatsiooni ja koormuse hindamist. Kui tööriistu või lauaplaati muudetakse, säilitage modifikatsiooni hindamiseks vajalikud andmed. Ainult massiga kirjeldatud koormus jätab hindaja ilma jaotuse ja geomeetriata.
| Ülevaatusobjekt | Kaasa kavandatud mudelisse | Ära tee videost järeldusi |
|---|---|---|
| Koormatud kinnitusdetail | Toorik, klambrid, tugi ja kinnitatud tarvikud | Heakskiidetud laadimis- või peatumiskäitumine |
| Taskulampide marsruut | Põleti korpus, vajalik suund ja teenindusliinid | Valideeritud pidev kliirensitee |
| Keevisliide | Ühenduskoht ja vajalikud keevitustingimused | Tugevus, sisemine kvaliteet või aktsepteerimine |
Koordineerimine vajab omaenda tõendeid
. robotkaarkeevituse ülevaade selgitab, kuidas töödeldavate detailide manipulaatorid saavad juurdepääsu laiendada ja kuidas nende juhtimist saab robotiga integreerida. See on süsteemi paigutuse taust. Täheldatud samaaegne või järjestikune liikumine ei paljasta filmitud juhtimisarhitektuuri, andurifunktsioone ega protsessi seadeid.
Seega saab projektiülevaates geomeetria ja juhtimise kinnitamise eraldi ülesannetena hoida. Kõigepealt dokumenteerige protsessi jaoks vajalikud positsioonid ja üleminekud. Seejärel hankige tõendid selle kohta, et valitud paigutus suudab neid ettenähtud tingimustel täita. Kui sisestatakse erinev toorik, määrake sellele oma kinnitus ja liikumise hindamine, selle asemel et esimese tooriku järeldusi üle kanda.
Olemasolevad positsioneeri ja raku planeerimise artikkel käsitleb laiemat hulka seadistamise ja taastamise küsimusi. Käesolev ülevaade keskendub sellele, mis kuulub kahe liikuva ümbriku sisse: laetud töödeldava detaili kinnitus ja põleti varustus.
Hoidke ühine aktsepteerimine väljaspool liikumisdemonstratsiooni
Sujuv liikumine ja nähtav keevitustegevus ei taga valmis liite kontrolli. Materjalid, liite ettevalmistus, protsessitingimused ja kohaldatavad kontrollinõuded jäävad vajalikeks sisenditeks. Salvestatud vaated ei saa ka kinnitada, et kaitse liikumise, kaarleegi, aurude või sekkumisohtude eest on valideeritud.
Tehnilise arutelu puhul on vuugijoonis kõige kasulikum koos koormatud kinnitusdetailide täieliku paigutuse ja kavandatud liikumisulatusega. See kombinatsioon võimaldab eristada põleti ligipääsu küsimust koormuse küsimusest, reserveerides samal ajal keevituskvaliteedi testidele, mis seda tegelikult kindlaks teevad.