
Tembeldatud auto uksepaneeli laserlõikamine: üks robot, lõikepea ja alus
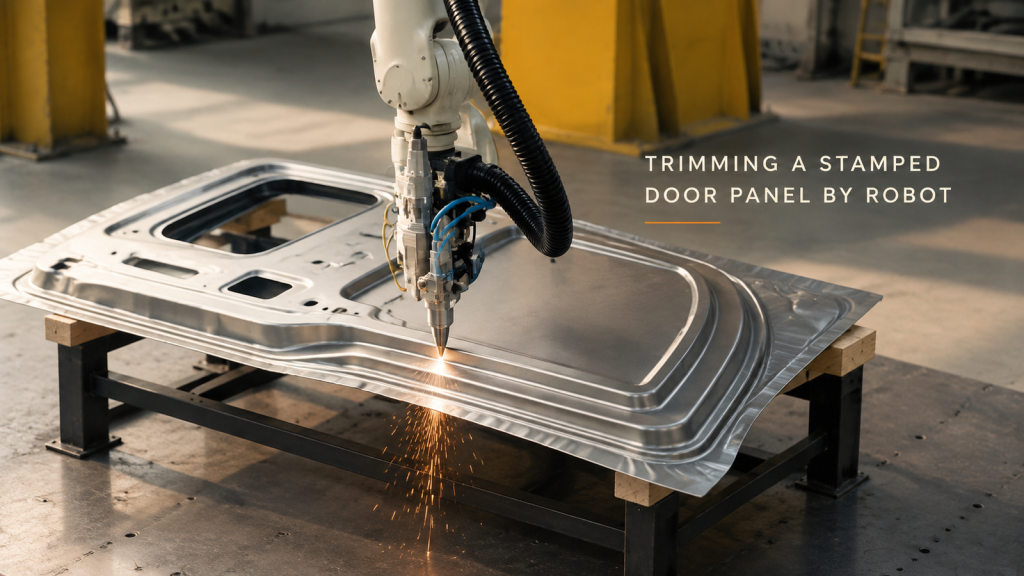
Kuidas üks robot laserlõikuspeaga tembeldatud auto uksepaneeli kontuuri joonistab – läbiminek, sädemed servas ja kolm otsust, mis tagavad lahtri korratavuse.
Akumooduli käsitsemine: üks robot konveieri ja jaama vahel
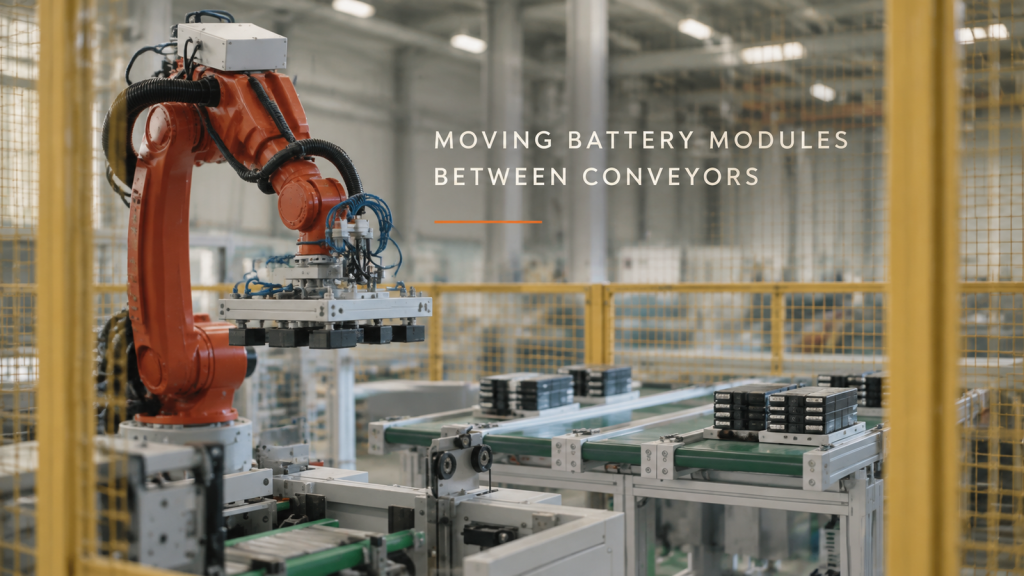
Kuidas üks kuueteljeline robot turvaaia sees liigutab rühmitatud akumooduleid konveieriliini ja jaama vahel – silmus, käepideme otsa tööriist ja kuidas liin tsüklit jagab.
Mootorratta piduriosade värvimine: üks robot riputusliinil
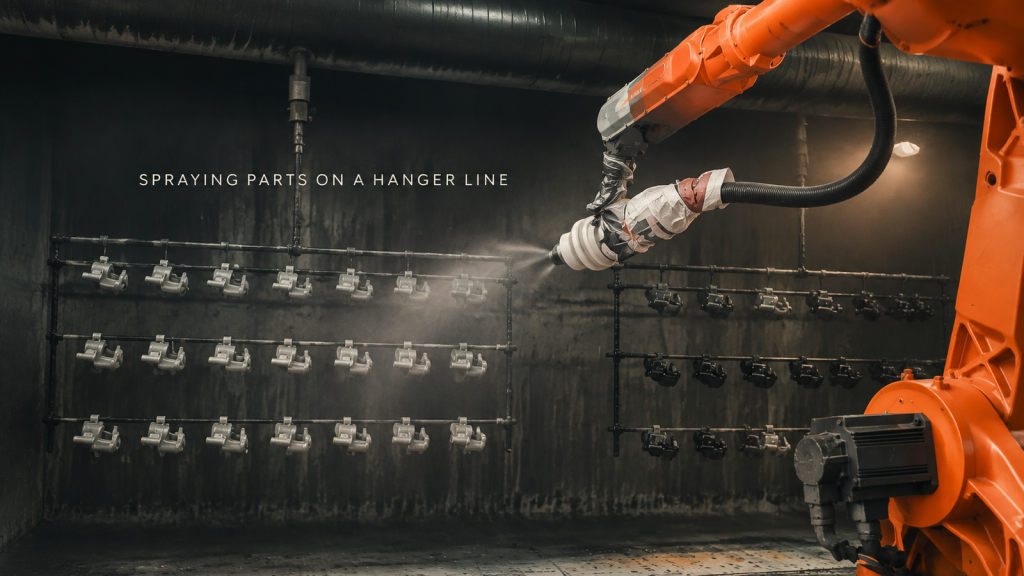
Kuidas värvimiskabiin värvib ühe kuueteljelise robotiga riputusliinil ridu mootorratta piduridetaile – silmus, kuidas detailid ripuvad, kuidas püstol liigub ja kuhu ülepihustatud värv lõpuks satub.
Suurte teraskonstruktsioonide keevitamine: mitu robotit, mitu jaama
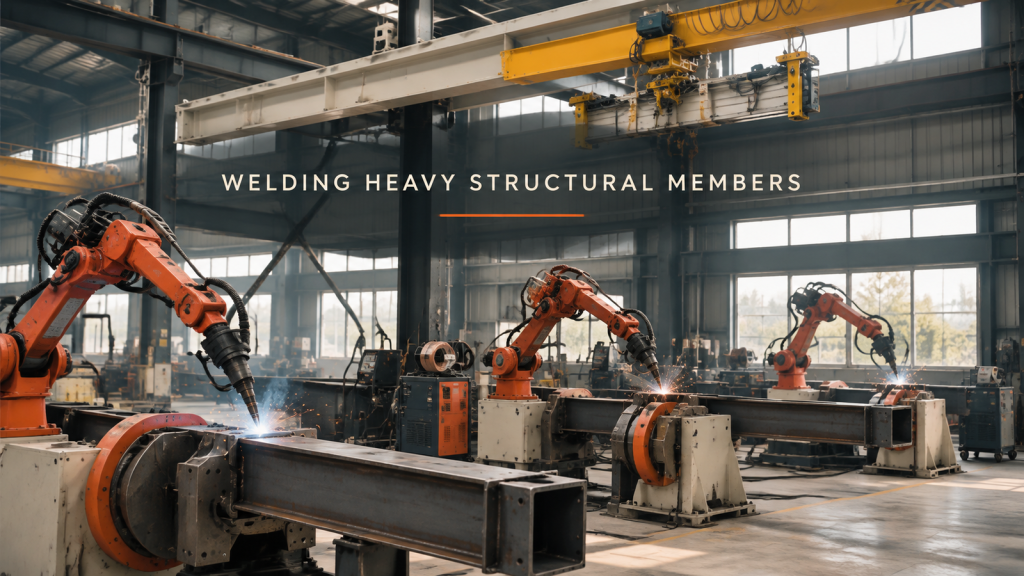
Kuidas keevitab töökoda mitme kuueteljelise roboti abil positsioneeridel suuri karp- ja nurkprofiilterasest detaile – silmus, detaili kinnitamine ja treimine, põleti ulatus ja kuidas töö jaamad jaavad.
Seadmete montaažiliin: üks kaubaalus, üks jaam korraga
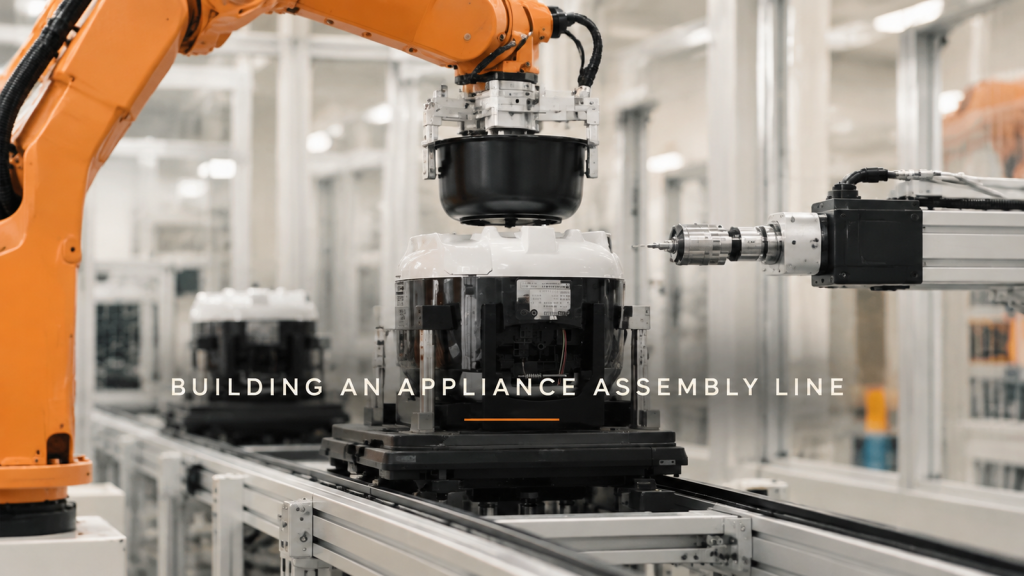
Kuidas robotkonveierliin ehitab väikest seadet – kaubaalused, komplekteerimine ja paigutamine, pressimine, kruvikeeramine, pööramine ja lõplik pakkimine – pluss kolm disainiotsust kaubaaluste asukoha, nägemise koha ja tsükli tasakaalu kohta.
Delta robot korjab liikuvat linti: lõdvalt sisse, joonelt välja
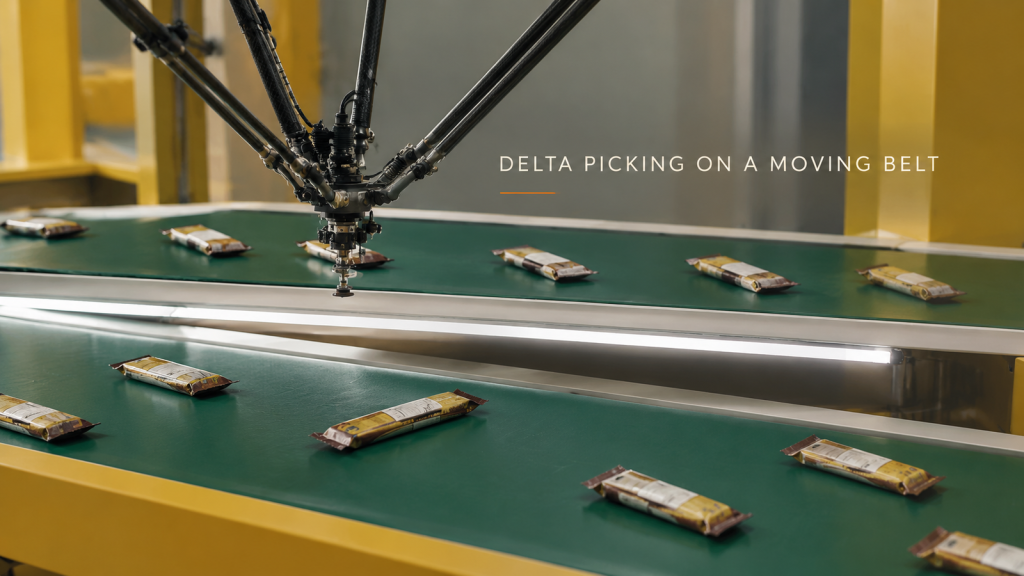
Kuidas delta-robot korjab liikuvalt konveierilt pakendatud suupistepakke ja asetab need ühtlaselt järgmise masina jaoks maha – ring, kolm disainiotsust tööriistade, saabumisvahede ja paigutuse kohta ning mida saata tsükliaja hinnangu saamiseks.
Enne pilti: ümbritseva valguse juhtimine kontrollkambrites
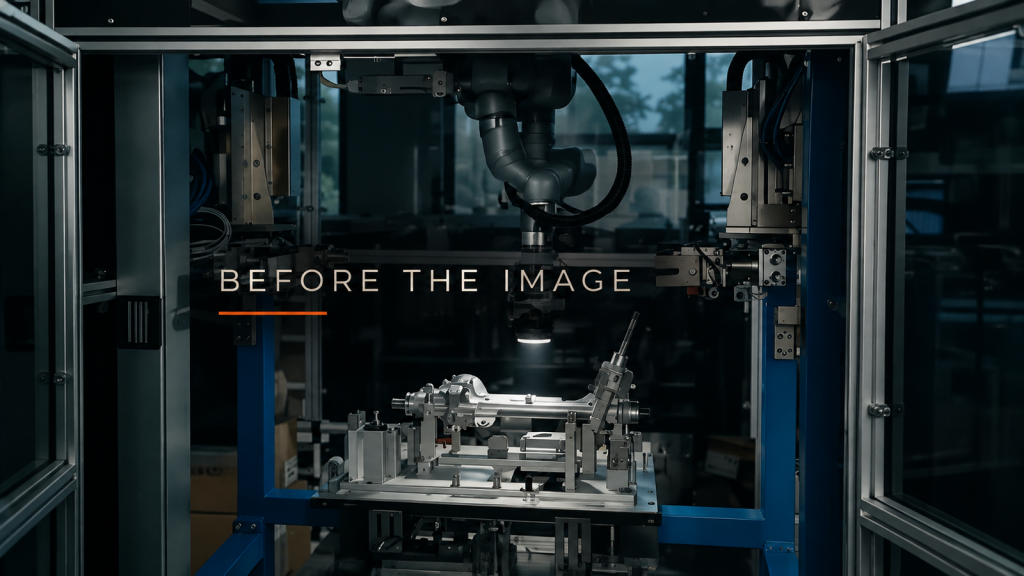
Vaadake üle aknad, laevalgustid ja lähedalasuvad tuled, seejärel otsustage, kas need on ümbritsetud või kattega, enne kui robotiga kaasaskantava kontrolllambiga pilte täpsustate.
Üks element, mitu stantsi: planeerige survevalu ümberlülitust
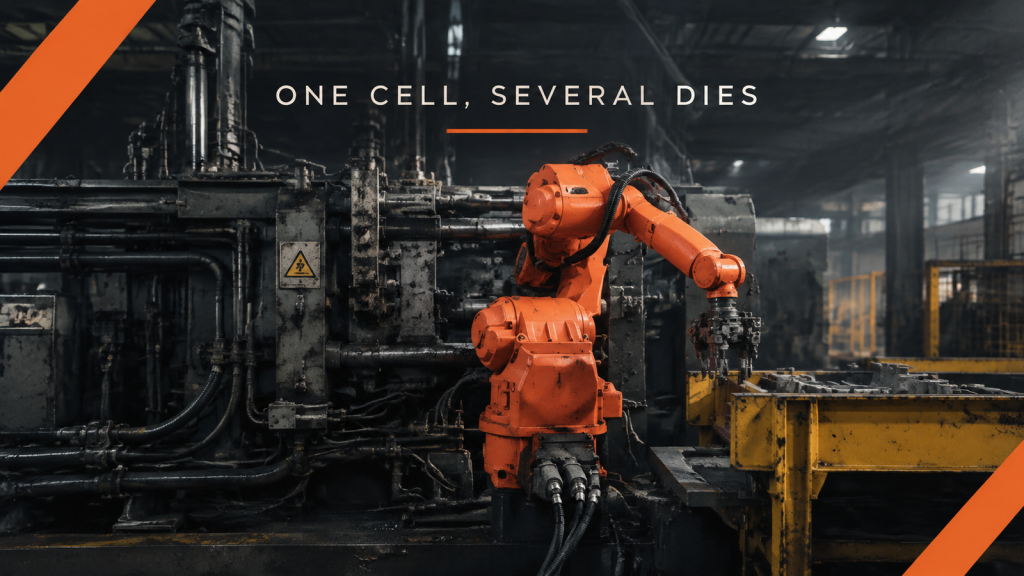
Enne mitme matriitsiga survevalukambri planeerimist loetlege iga valu haardealad, vastuvõtva aluse tugi, allavoolu suund ja tööriista liides.
Jaamadevaheline tugi: planeerige pikkade lehtede söötmist
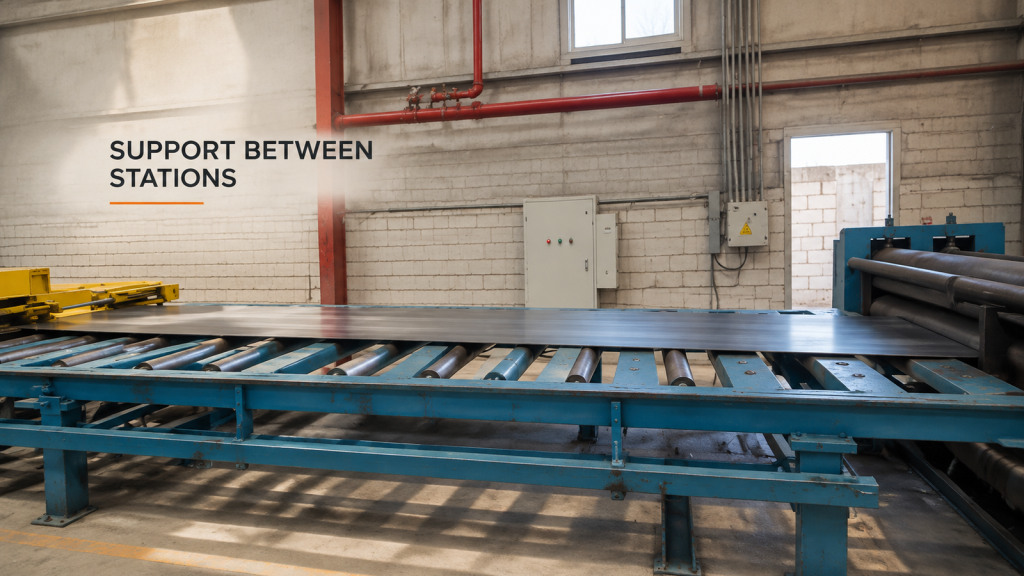
Kaardistage esiserv, kere ja saba tugi, samal ajal kui terve pikk leht liigub rullide ja masina sisenemispunkti vahel.
Nurkade taga: täpsustage robotkatte nõuded
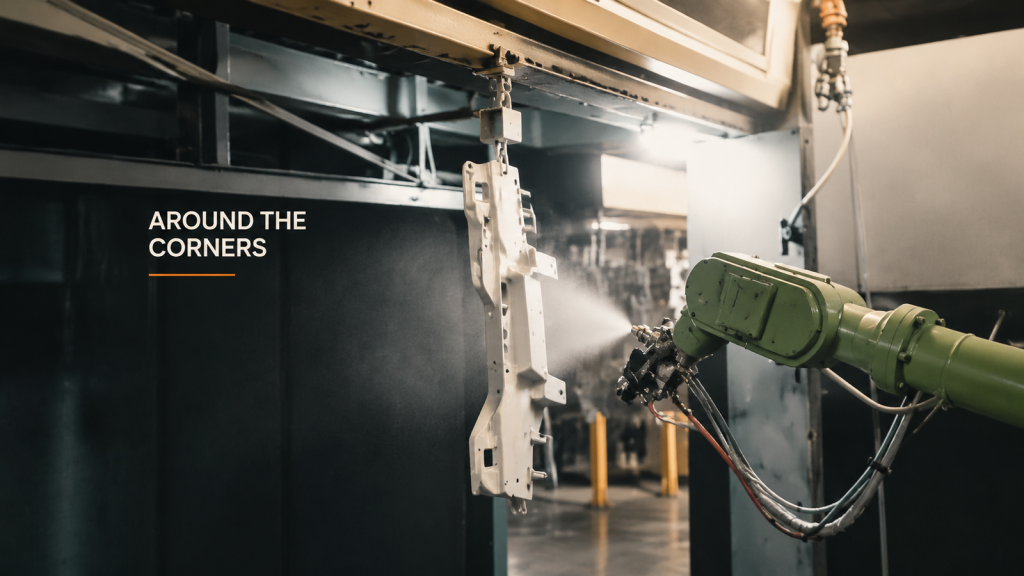
Enne robotpihustamise sätete valimist määrake katmisnõuded töödeldava detaili piirkonna, sh nurkade, rippuvate kontaktide ja kontrollitava ulatuse järgi.
Kinnitusvooliku muudatused: konfiguratsiooni üleandmise protokoll
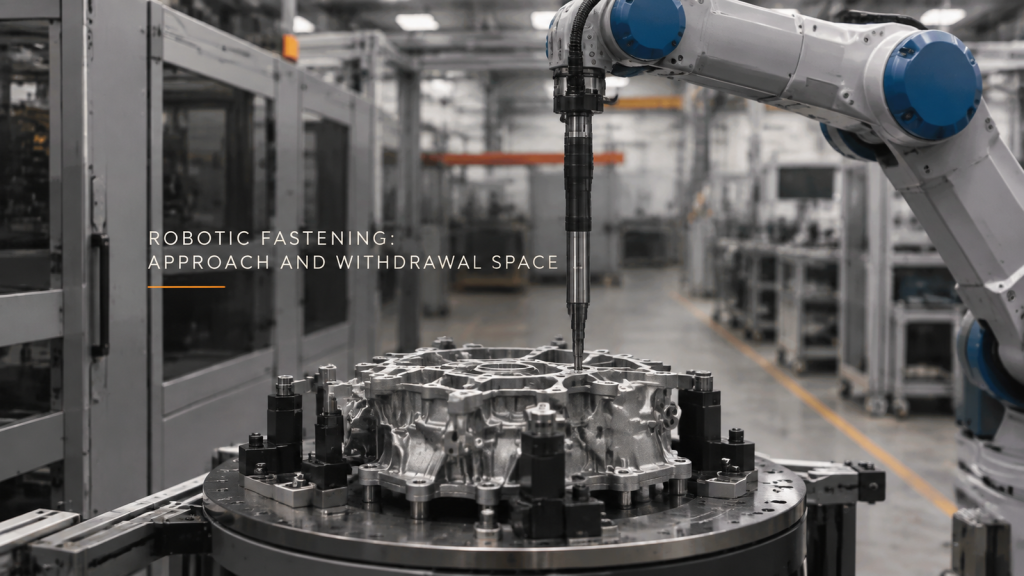
Dokumenteerige muudetud voolikute kinnituspunktid, võrreldavad tööriistade asukohad, lahendamata tähelepanekud ja hoolduse üleandmise korraldus pärast teenuse marsruudi muutmist.
Väikeste osade käitlemine: pealevõtmise ja paigutamise viited
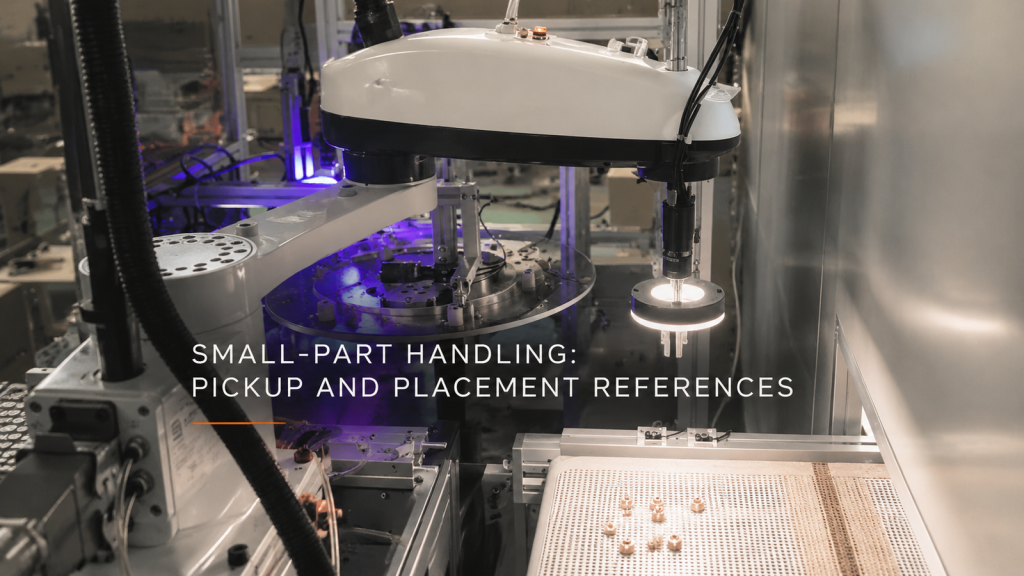
Väikeste osade käsitsemise, valgustuse ja füüsiliste koordinaatide seoste ülevaatamisel siduge sissetulevad visuaalsed omadused vastuvõtvate kinnitusdetailide viidetega.