
Robotkinnituse paigutus on mittetäielik enne, kui tööriist saab igast poldi asendist lahkuda ja järgmise juurde jõuda, arvestades kogu oma keha. Kinnituspea juurde jõudmine lahendab ainult ühe punkti. Kasulik ülevaade eristab aksiaalset lähenemist, tagasitõmbumist ja orientatsiooni muutust asukohtade vahel ning seejärel hindab ühenduse kvaliteeti eraldi nõuete ja andmete abil.
Pikk tööriist on osa paigutusest
Videol kell 00:06 on näha pikka kinnitusvahendit töölaual korpuse kohal. Tööriista korpus ja seda ümbritseva tooriku geomeetria on koos nähtavad. Pildil ei ole mõõtmeid, poltide spetsifikatsioone ega mõõdetud kliirensit.
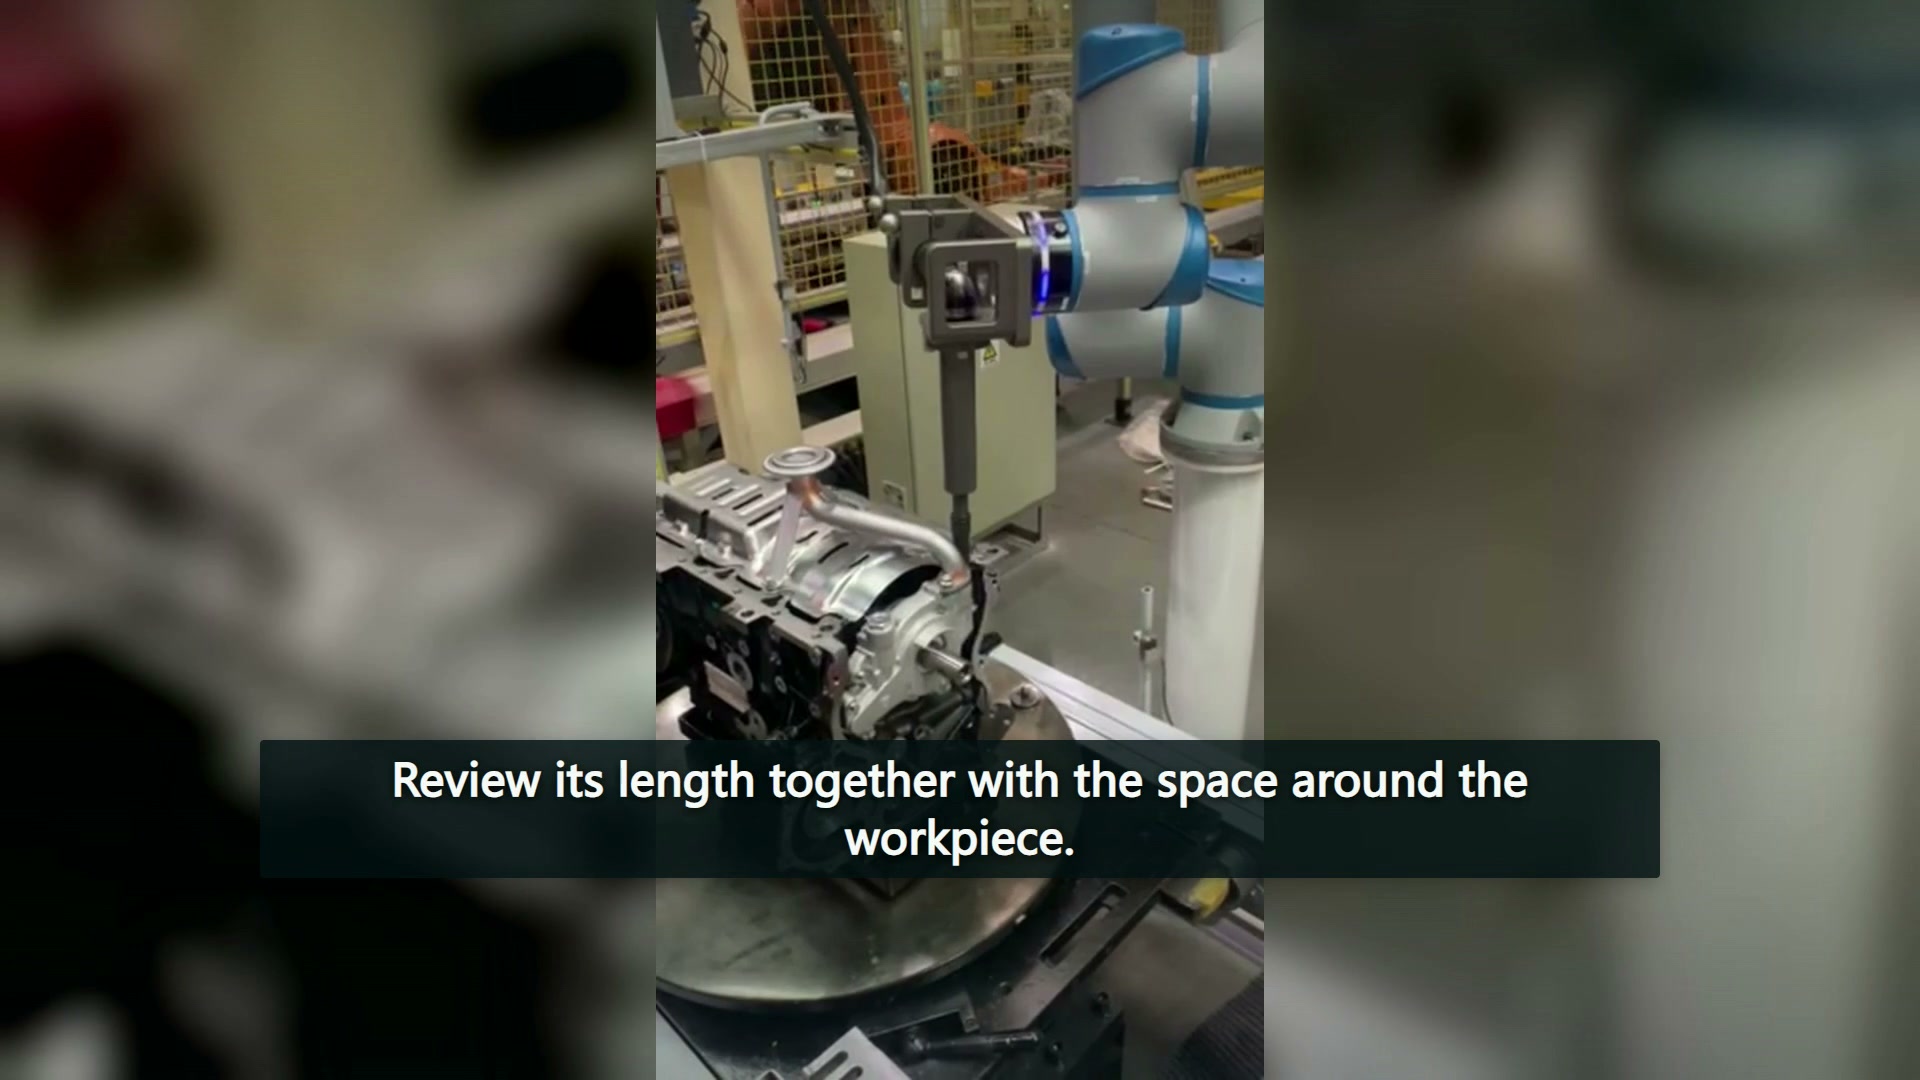
Kavandatud korpuse puhul asetage joonisel iga asjakohase poldi asukoha kõrvale täielikult paigaldatud tööriist. Lisage lähedalasuvad ülemised osad, süvendi seinad ja kinnitusdetailid. Kui üks positsioon on ligipääsetav, siis säilitage see järeldus ainult tegelikult uuritud positsiooni ja konfiguratsiooni jaoks; erinev süvend võib vajada erinevat lähenemist.
Tööriista kuju on piiratud valik
Atlas Copco lennundus- ja kosmosetööstuse montaaži näited Kirjeldage nihke ja muude tööriistade paigutust piiratud juurdepääsu korral, kusjuures valikut mõjutavad juurdepääsu ja pöördemomendi vajadused. Need on näited konkreetsest tööstusharust ja tööriistade valikust. Need ei ole soovitused nende toodete paigaldamiseks selles videos olevale robotile.
Kasulik ostuküsimus on, milline tööriistakomplekt suudab olemasolevas ruumis vajaliku ühenduse luua. Pikkus üksi sellele küsimusele vastust ei anna. Kui pakutav tööriist muutub, kuuluvad nii selle kinnitus ja väliskuju kui ka tööotsa uuendatud teeülevaatesse.
Säilita lahkumine eraldi liikumisena
Esimese jaama tööjärjestuse ajal tööriist tõuseb enne tööasendi muutmist. Rakenduse ülevaates saab seda eristust kasutada tagasitõmbamissuuna uurimiseks enne järgmisele poldile ülemineku kaalumist. Kui korpuse funktsioon piirab pööramist, registreerige vastav asend ja vahepealne geomeetria, selle asemel et jätta juhis üldiseks palveks teekonna reguleerimiseks.
Kell 00:33 on vaade muutunud teisele tööelemendile, kus robot liigub ümber teise töödeldava detaili. Seda ei tohi avamisjaamaga ühendada ühe tootmistsüklina. Teine vaade laiendab paigutuse arutelu, kuid ei anna esimese jaoks puuduvat pöördemomendi tulemust.
Varasem ulatuse arutelu mitmes tööpunktis arvestab, kuidas jaama nimetatud positsioonid mõjutavad ulatust. Kinnitamine lisab lokaalsema küsimuse: kuidas paigaldatud tööriist siseneb ja lahkub igast ühendusest enne nende positsioonide vahel liikumist.
Seostõenditel on erinevad sisendid
Atlas Copco pingutustehnika juhend Selgitab hõõrdumise, sh määrimise rolli pingutusmomendi ja kinnitusjõu vahelises seoses. See seos on põhjuseks ühendustingimuste säilitamiseks pingutusnõudega. See ei anna siin näidatud korpuste spetsifikatsiooni.
Seega peaks hindamine eristama kahte kirjet. Geomeetriline kirje tuvastab poldi asukoha, tööriista konfiguratsiooni ning sisenemis- ja väljumiskorralduse. Ühenduskirjes on kirjas kinnitusdetaili ja liite tingimused, vajalik pingutustulemus ja selle kontrollimise meetod. Sujuv lähenemine või paus poldi juures ei saa viimast asendada.
Nende küsimuste lahus hoidmine muudab tööriistaettepaneku analüüsimise lihtsamaks. Ülevaataja saab tuvastada, kas lahendamata küsimus puudutab füüsilist juurdepääsu, valitud pingutusseadet või ühenduse tulemuse tõendeid, ilma et roboti liikumist kõigi kolme tõendina käsitletaks. Samuti ei tuvasta videomaterjal koostööl põhinevaid töötingimusi; need kuuluvad tegeliku integreeritud rakenduse hindamisse.