
Robotkeevituskambri ehitamine: paigutuse, komponentide ja integreerimise kontroll-loend (2026)
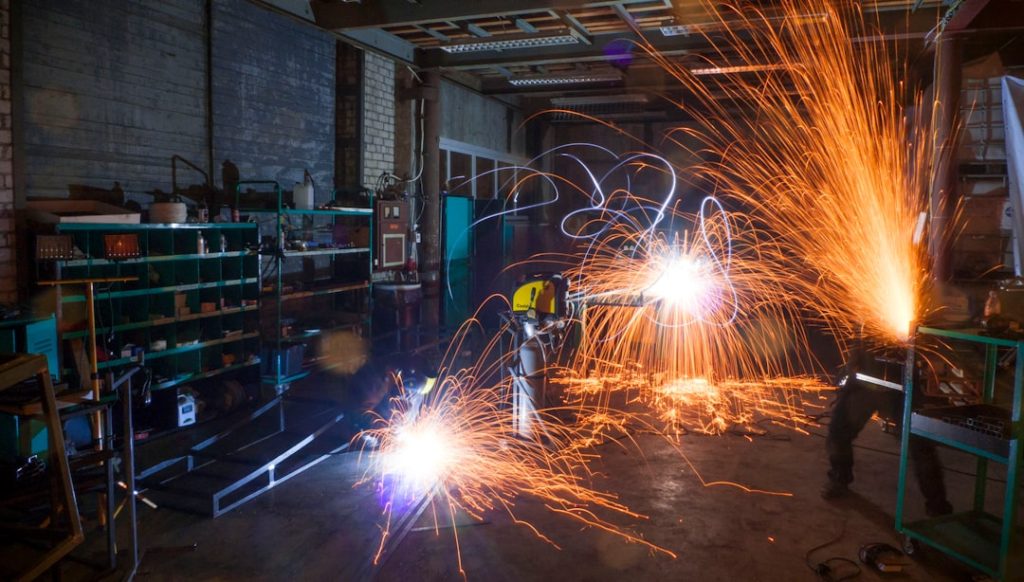
Ehitage robotkeevituskamber koos paigutusvõimaluste, põhikomponentide, ohutustsoonide, õmbluste jälgimise, kasutuselevõtu etappide ja integreerimisnippidega aastaks 2026.
Tööstusrobootikas kasutatav tehisintellekt: kuidas nägemise-keele-tegevuse mudelid muudavad robotite programmeerimist
Siit saate teada, kuidas nägemise-keele-tegevuse mudelid (VLA) erinevad klassikalisest robotprogrammeerimisest ja millised platvormid (RT-2, π0, Helix, GR00T) on 2026. aastal tööstuslikuks kasutamiseks valmis.