
Das Beobachten eines Roboters, der mit einer Düse über ein Werkstück fährt, beweist zwar die Bewegung, aber nicht die Prozessabnahme. Vor dem Kauf einer Roboter-Spritzzelle sollten drei Fragen geklärt werden: Kann der Roboter die erforderlichen Positionen erreichen? Deckt der Sprühnebel unter realen Bedingungen die vorgegebene Fläche ab? Und entspricht die Oberfläche anschließend den Prozesskriterien des Käufers?
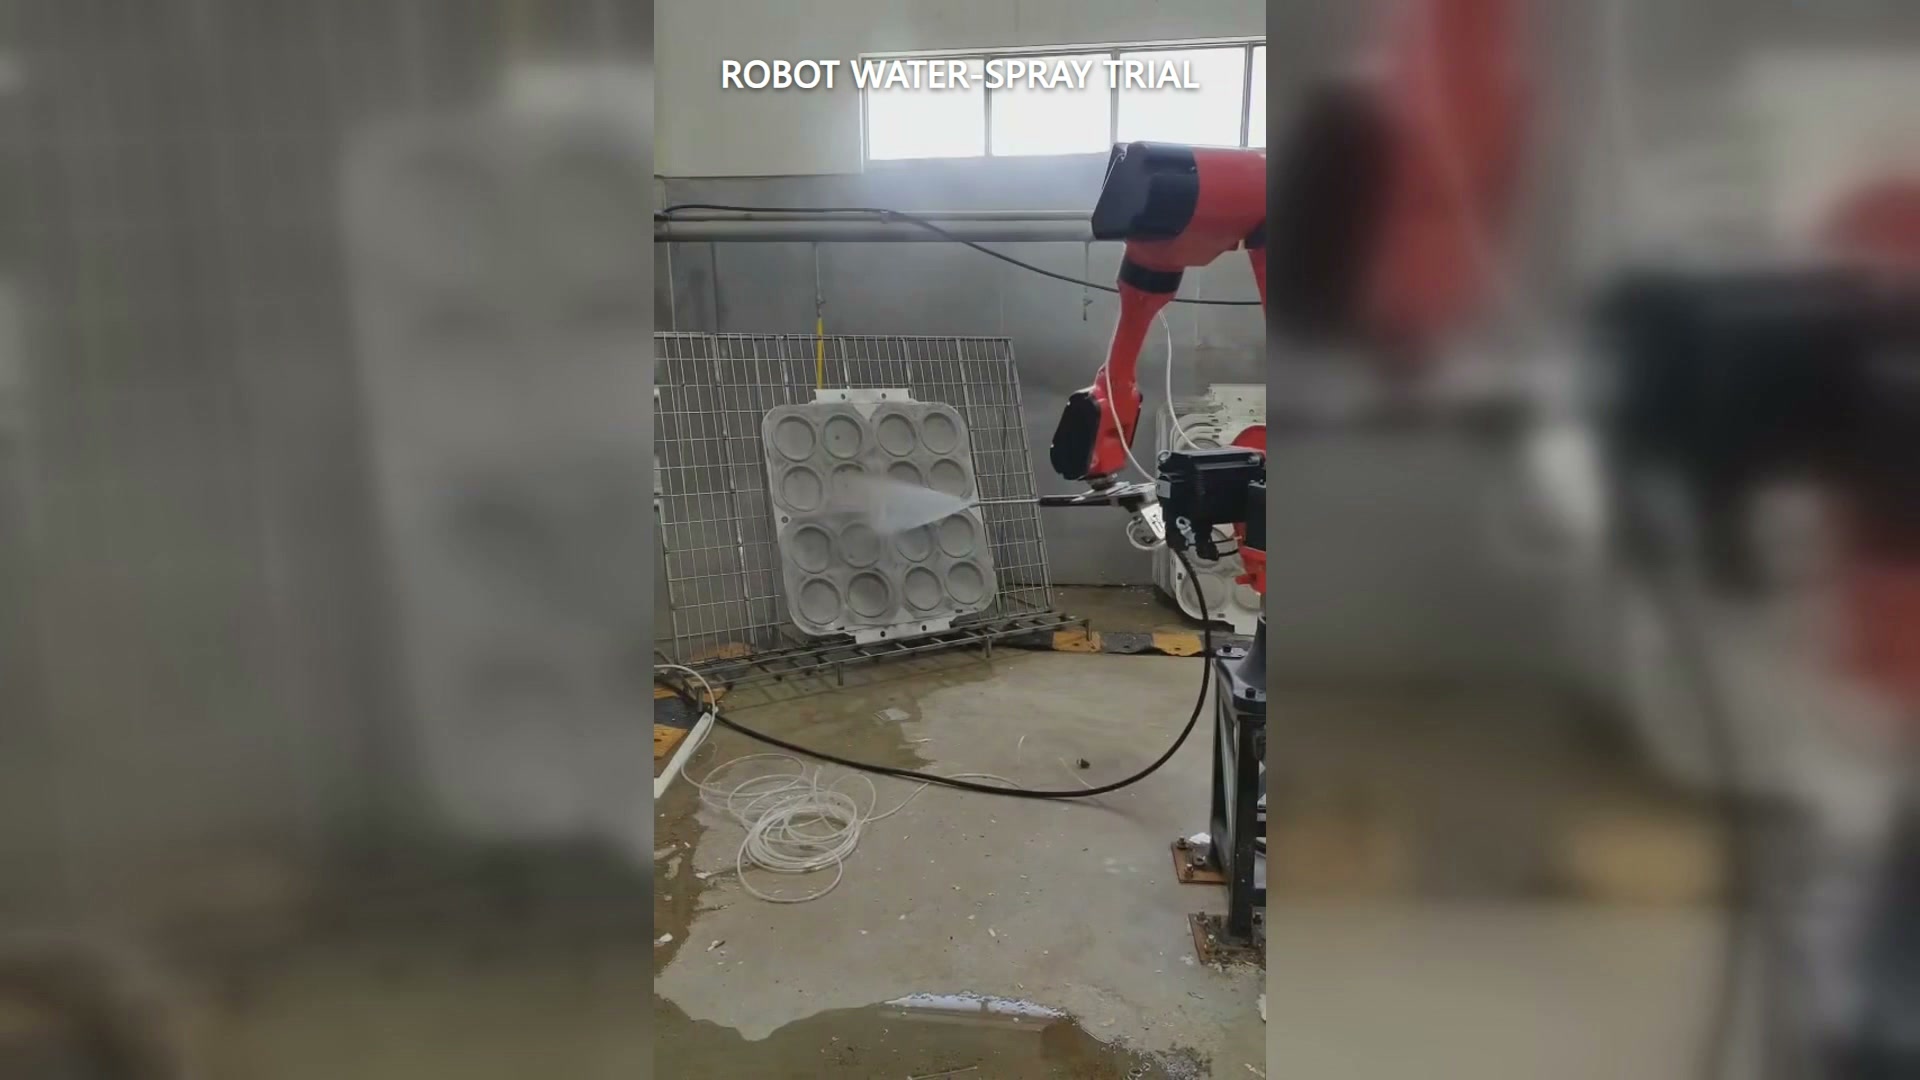
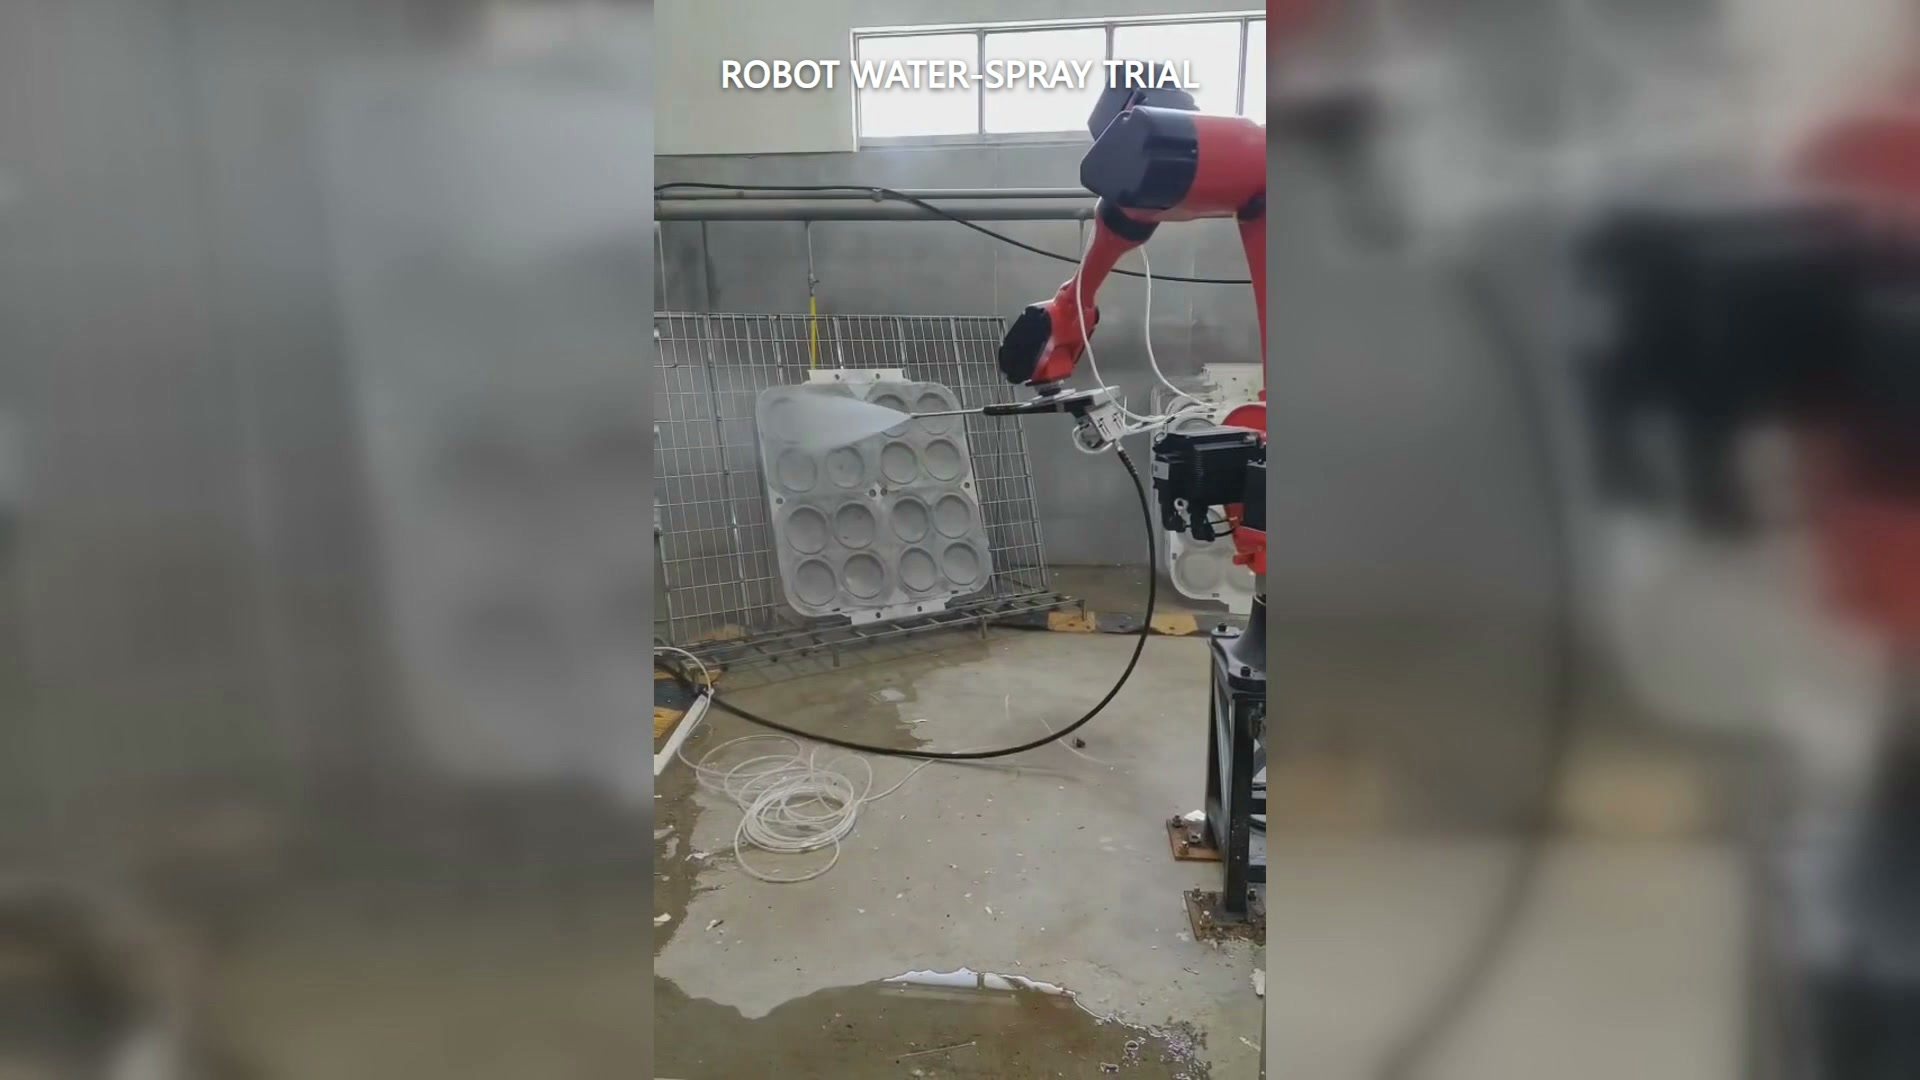
Die Videoaufnahmen zeigen einen roten Industrieroboter mit einer schlanken Düse, der Wasser über ein großes, helles Werkstück mit vertiefter Geometrie sprüht. Ein sichtbarer Wasserstrahl folgt der Bahn des Roboters, während die Düse ihre Position über der Oberfläche ändert.
1. Welche Werkstücke muss der Probelauf darstellen?
Wählen Sie die Muster nach Geometrie, nicht nach Bequemlichkeit. Berücksichtigen Sie die tiefste Vertiefung, eine Kante, die die Düsenausrichtung ändert, die am weitesten entfernte erforderliche Position und jede Variante, die den Abstand verändert. Eine ebene Platte kann die durch eine Vertiefung entstehenden Zugangsprobleme nicht lösen.
Bitte stellen Sie die tatsächliche Vorrichtung oder eine repräsentative Montageanordnung bereit. Die Reichweite muss mit Düse, Serviceführung und Werkstück getestet werden – nicht mit leerem Roboterhandgelenk.
2. Welche Bedingungen definieren das Spray?
Dokumentieren Sie für jeden Sprühvorgang das vorgesehene Fluid, die Düse, die Betriebsbedingungen, die Sprühdistanz, den Sprühwinkel und die Spritzgeschwindigkeit. Offizielle Düsenführung erklärt, dass sich die theoretische Abdeckung mit dem Sprühabstand und dem Sprühwinkel ändert und dass die kritische Abdeckung für die jeweilige Anwendung überprüft werden sollte.
Falls im Produktionsprozess andere Fluidbedingungen als in der Demonstration verwendet werden, wiederholen Sie den entsprechenden Test. Ein im Video ähnlich aussehender Pfad erzeugt möglicherweise nicht dasselbe Muster auf dem Bauteil.
3. Wie wird der Versicherungsschutz überprüft?
Definieren Sie vor dem Versuch den erforderlichen Bereich und die Beobachtungsmethode. Je nach Prozess kann dies ein Referenzmedium, kartierte Inspektionszonen oder eine andere vereinbarte Messmethode sein. Dokumentieren Sie nicht erfasste Bereiche, übermäßige Überlappungen und Veränderungen an Vertiefungen oder Kanten.
Der Nachweis der Benetzung ist vom Endergebnis des Prozesses unabhängig. Eine benetzte Oberfläche ist nicht automatisch sauber, beschichtet, gekühlt oder anderweitig akzeptabel.
4. Was ist das Prozessakzeptanzkriterium?
Der Käufer definiert den Erfolg: die zu entfernende Verunreinigung, den zu erreichenden Beschichtungszustand, den zu erzielenden thermischen Zustand oder eine andere messbare Anforderung. Verwenden Sie repräsentative Eingangsbedingungen und prüfen Sie das Ergebnis mit der vereinbarten Methode. Ersetzen Sie dies nicht durch die Aussage „Der Roboter hat den Pfad abgefahren“.
5. Was passiert mit dem Schlauch bei schwierigen Posen?
Führen Sie die Schläuche so weit wie möglich, mit Richtungswechseln und Ausrichtungsänderungen durch und beobachten Sie dabei den Schlauch bzw. das Servicepaket. Achten Sie auf Hängenbleiben, übermäßige Biegung, Kontakt mit dem Werkstück und Kräfte, die die Düsenposition verändern. Rücknahme von Servicepaketen sind ein optionaler Ansatz für das Interferenzmanagement; das Projekt muss jedoch noch mit seinen tatsächlichen Diensten und schwierigen Posen getestet werden.
6. Welche Akten sollten aus dem Verfahren entfernt werden?
Dokumentieren Sie Werkstückvariante, Vorrichtungsrevision, Fluidzustand, Düseneinstellung, Abstands-/Winkelvorgaben, Bahnrevision, Abdeckungsbeobachtung, Prozessergebnis und Schlauchbeobachtungen. Notieren Sie jede geänderte Variable zwischen den Durchläufen. Ein Video kann diese Dokumentation ergänzen, aber nicht ersetzen.
Senden Sie EVST die Werkstückbilder oder das Modell, stellen Sie das Prozessziel, die Fluidbedingungen und die Akzeptanzkriterien dar, um den Arbeitsbereich des Roboters und die Prozessvariablen zu besprechen, die der Versuch überprüfen muss: Kontaktieren Sie EVST.