
Das Polieren kleiner Teile wie Autotürscharniere mit einem Roboterband scheitert meist aus prozessbedingten Gründen, nicht weil der Roboter das Band nicht erreichen kann. Übliche Ursachen sind Abweichungen zwischen den einzelnen Teilen, ein mit zunehmendem Verschleiß nachlassendes Schleifverhalten des Bandes, unkontrollierbare Kräfte, ungeplanter Staub und ein im Greifer verrutschendes Teil. All dies lässt sich anhand von Musterteilen testen, bevor eine Polierzelle bestellt wird. Wenn Sie ein solches Teil haben, Teilen Sie uns eine Zeichnung und eine Reihe von Musterteilen mit. Und wir können diese Tests mit Ihnen planen.
Die Anwendung im Video
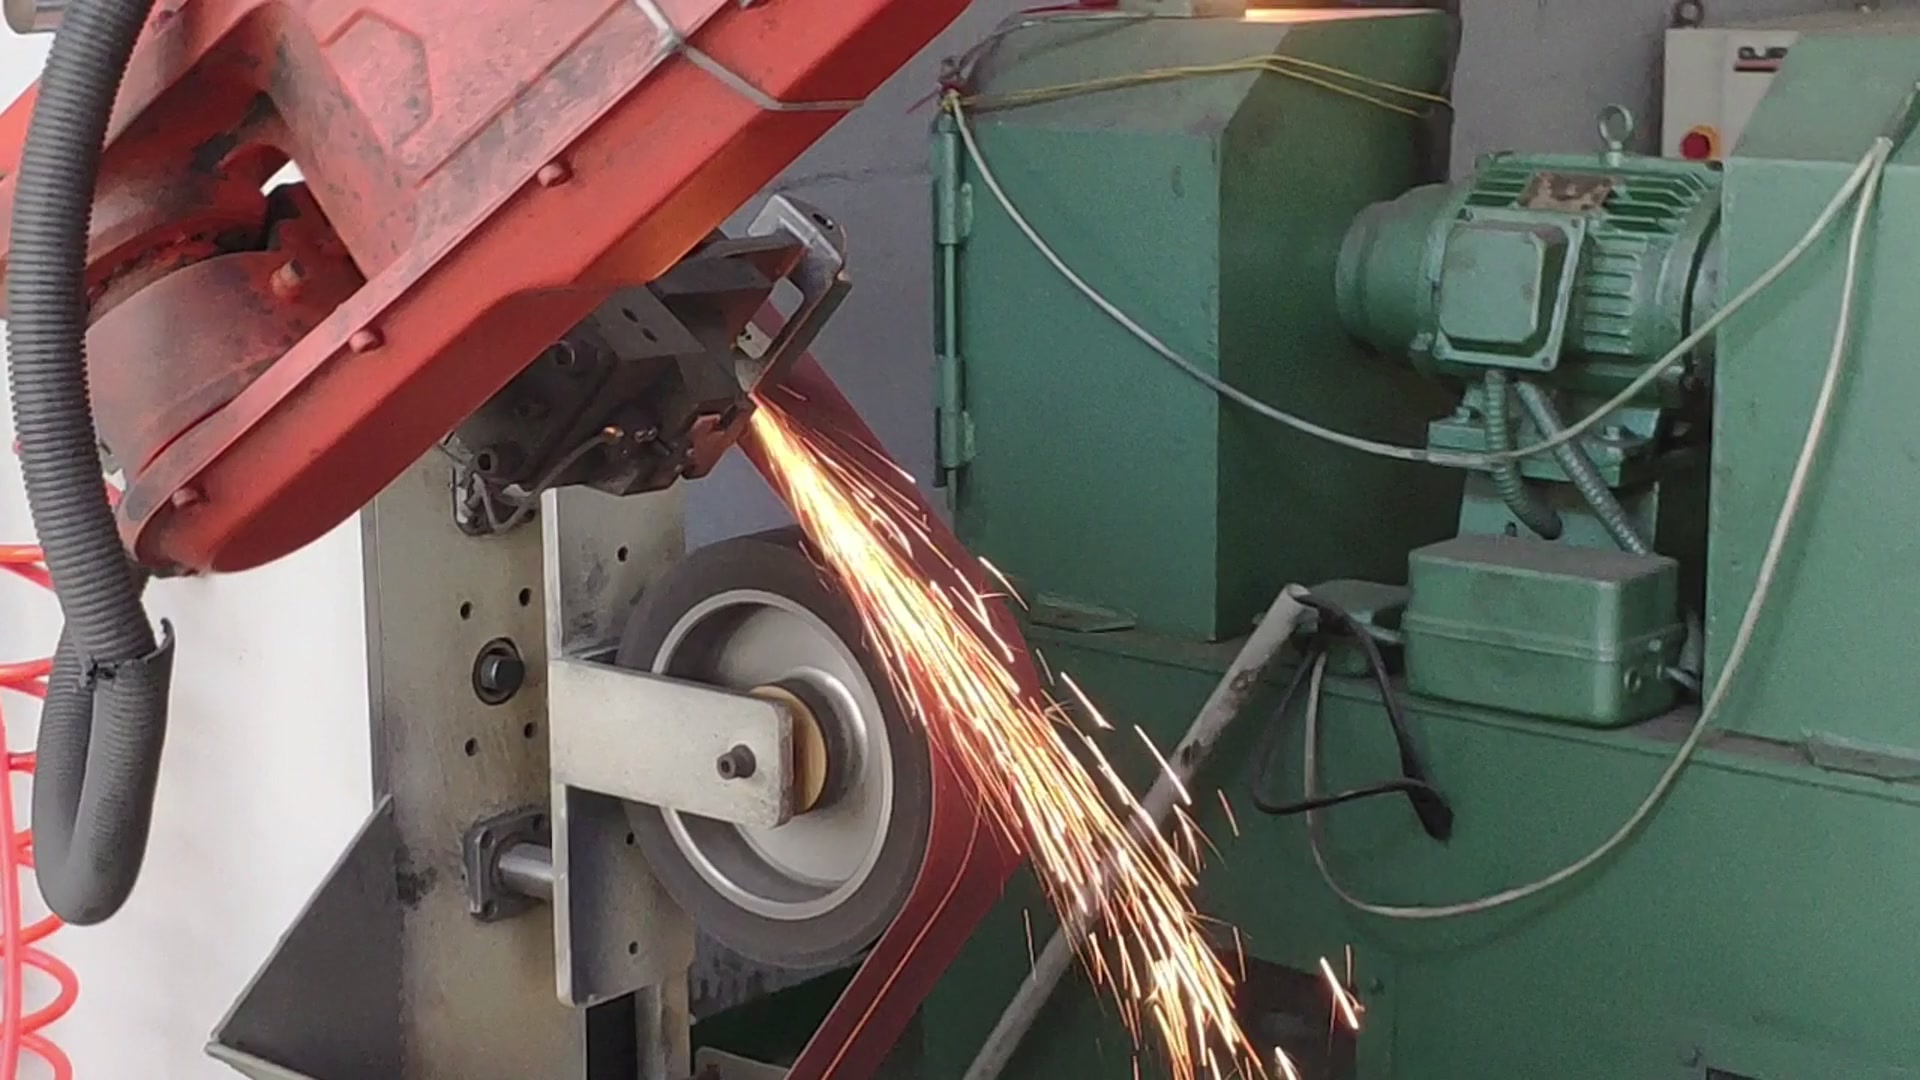
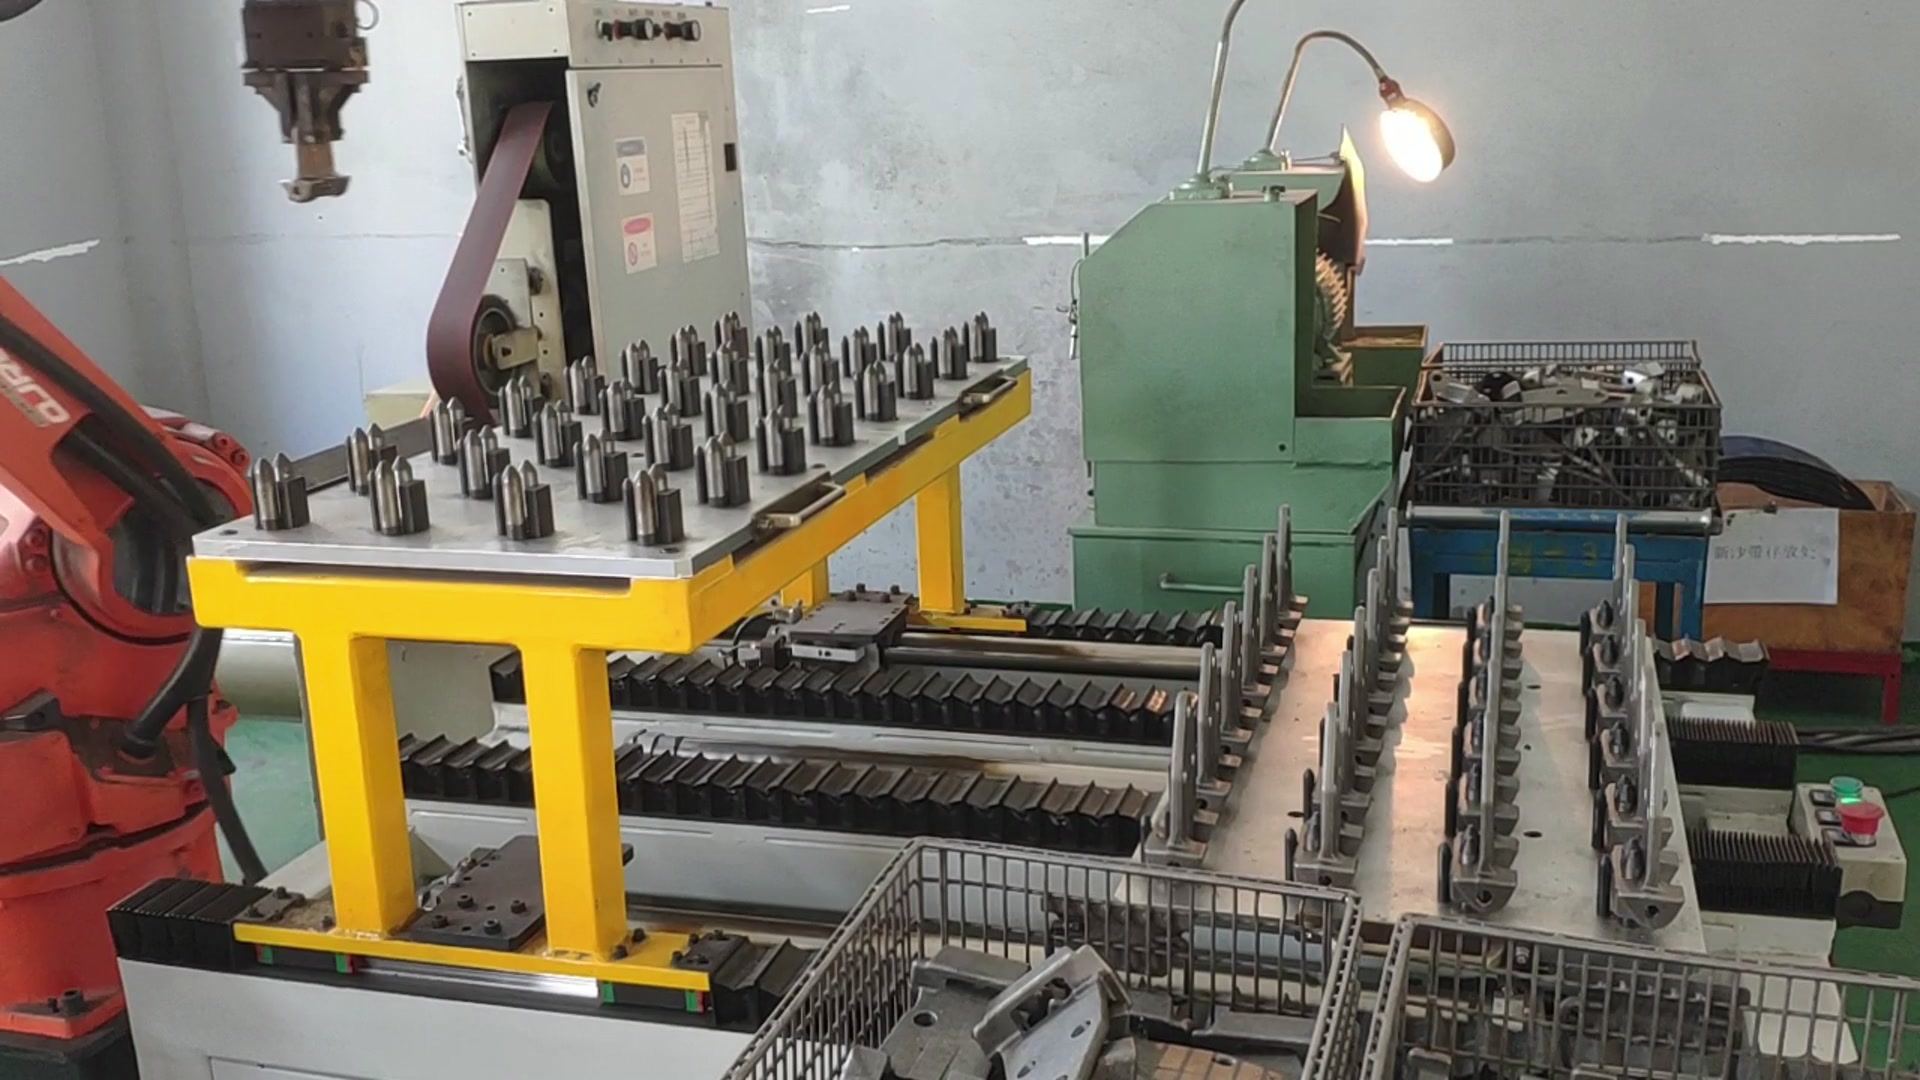
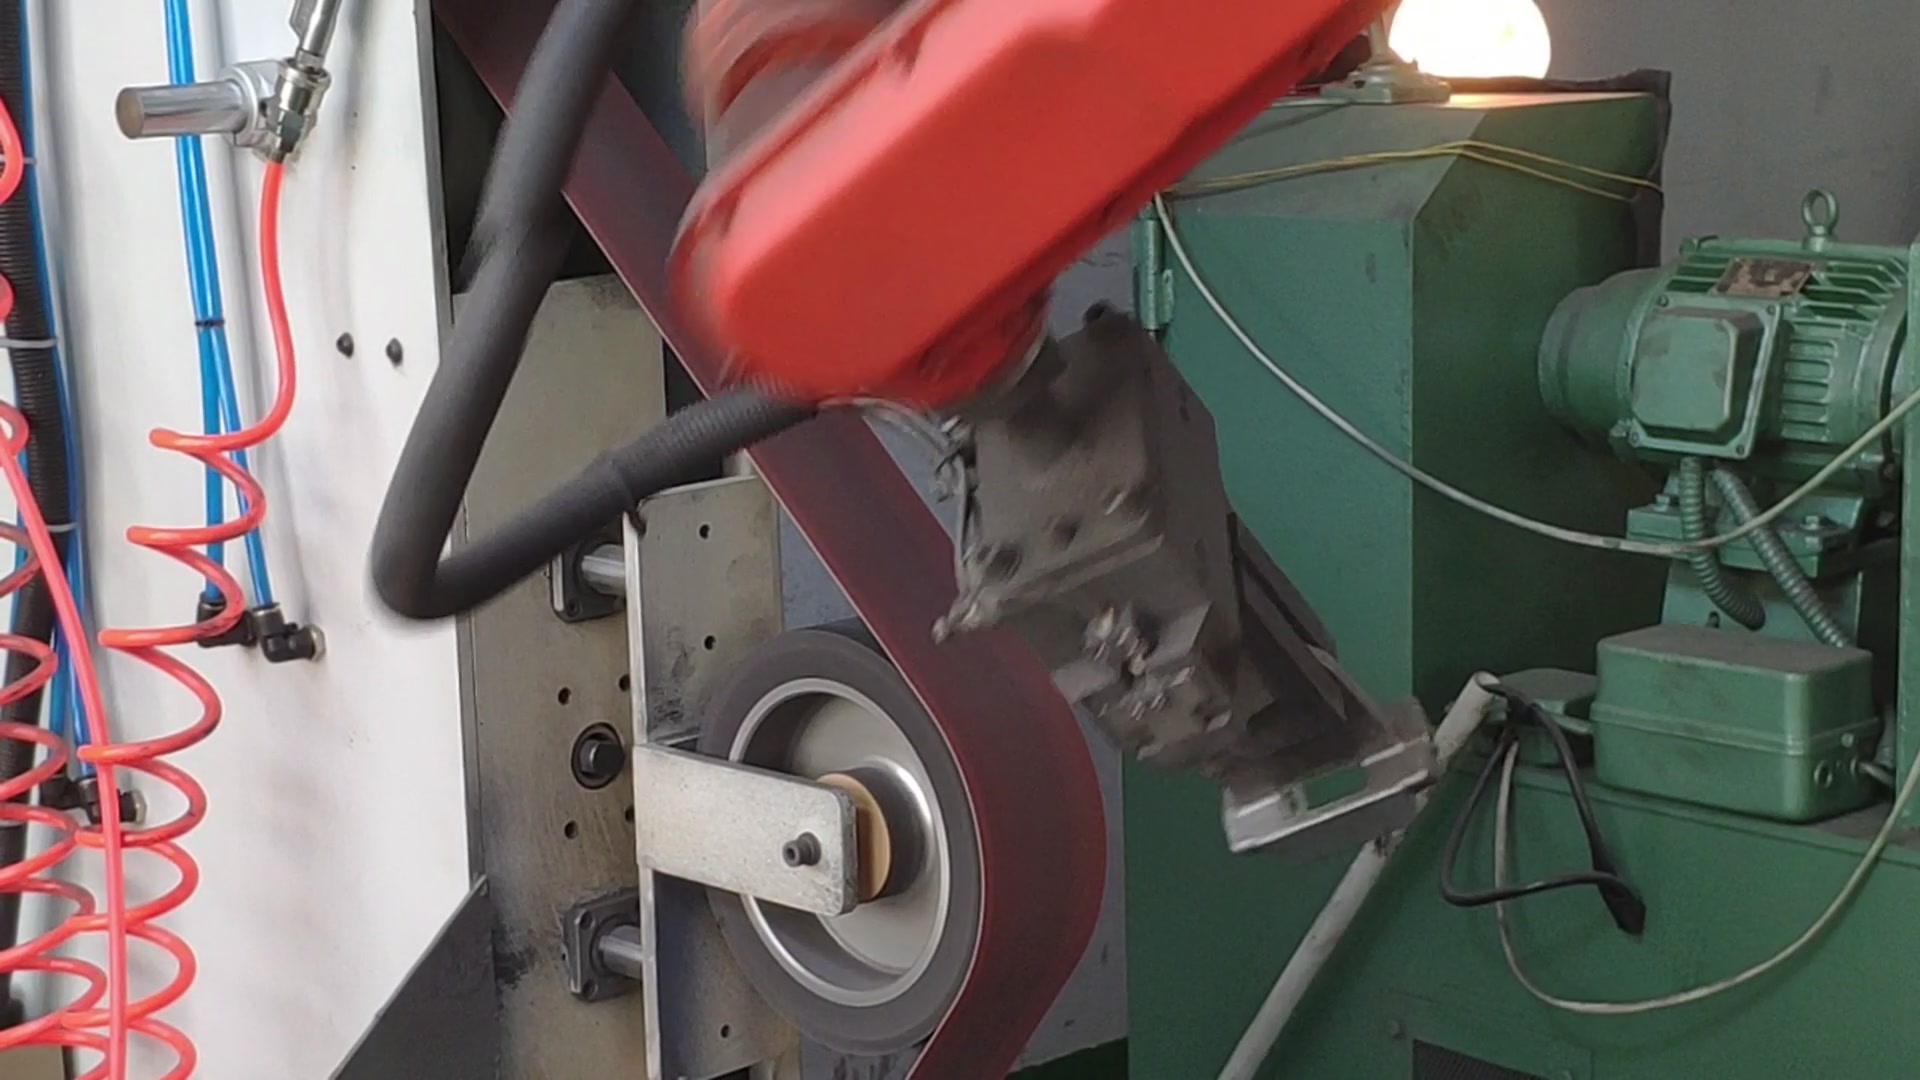
Die Aufnahmen zeigen einen sechsachsigen Roboter mit Greifer, der nacheinander Autotürscharniere von einem gelben Gestell mit Positionierstiften entnimmt. Der Roboter transportiert jedes Scharnier zu einer Bandschleifmaschine und presst es gegen die Kontaktscheibe. Funken zeigen die Schnittlinien des Bandes an. Der Roboter dreht das Werkstück, sodass das Band verschiedene Flächen bearbeitet. Mehrere Bandschleifmaschinen sind um einen Roboter herum angeordnet.
Diese Anordnung entspricht dem Bandschleifverfahren, bei dem der Roboter das Werkstück hält. Das Werkzeug bleibt fixiert, während der Roboter das Werkstück bewegt. Sie eignet sich für kleine, unhandlich geformte Teile, die sich mit einem robotergeführten Werkzeug nur schwer einspannen lassen.
Fehlermodus 1: Annahme, dass jedes Teil mit dem ersten übereinstimmt
Ein anhand eines guten Musters trainierter Schleifweg setzt voraus, dass das nächste Teil die gleiche Form hat und genauso im Greifer sitzt. Gussteile stellen den schwierigsten Fall dar. Studien zum robotergestützten Bandschleifen von Gussteilen zeigen große geometrische Abweichungen zwischen den Rohlingen. Daher müssen feste Schleifwege kompensiert oder abgetastet werden. Da sich durch den Verschleiß der Formen Dicke, Neigung und Maßstab verändern, kann sich der Bezugspunkt, auf dem das Programm trainiert wurde, im Laufe der Produktionswochen verschieben. Bei geschmiedeten oder gestanzten Scharnieren sollte die Abweichung gemessen und nicht als gering angenommen werden.
Probier es aus: Messen Sie zehn oder mehr Teile aus verschiedenen Chargen an den Stellen, die vom Riemen berührt werden. Polieren Sie das dickste und das dünnste Teil mit demselben Programm und vergleichen Sie die Ergebnisse.
Fehlermodus 2: Ausführen eines Kraftprozesses auf einem rein positionellen Roboter
Die Materialabtragung beim Bandschleifen hängt hauptsächlich von der Kontaktkraft ab, ein Standardroboter folgt jedoch einer vorgegebenen Position. Bei einer starren Bahn hängt die Abtragstiefe von der Werkstückdicke und dem Verschleißgrad des Schleifbandes ab. Üblicherweise wird dieses Problem durch eine Kraftregelung oder einen nachgiebigen Aktor zwischen Roboter und Werkstück gelöst. Dadurch hält der Roboter einen festgelegten Druck anstelle einer festen Position. In einem veröffentlichten Labortest konnte durch Konstantkraftregelung eine Schleifkraft von 20 N auf einem mit 8 m/s laufenden Schleifband innerhalb von etwa 2 N gehalten werden. Dies ist zwar nur ein einzelner Laborregler, verdeutlicht aber, wie sich eine geregelte Kraft verhält.
Probier es aus: Bitten Sie den Lieferanten, Ihnen Kraftmesswerte während eines Versuchs an Ihrem Bauteil vorzulegen, nicht nur am fertigen Muster.
Fehlermodus 3: Behandlung des Riemens als Konstante
Schleifbänder verschleißen nicht linear. Der Materialabtrag nimmt zu Beginn der Lebensdauer des Bandes schnell ab und verlangsamt sich dann. Auch die Oberflächenrauheit kann sich bei identischen Einstellungen mit dem Verschleiß verändern, sodass die Anzahl der Durchgänge mit zunehmendem Alter des Bandes variiert. Die Härte der Kontaktscheibe ist ein weiterer Faktor. Härtere Scheiben tragen schneller ab und erzeugen eine gröbere Oberfläche, während weichere Scheiben sich dem Werkstück anpassen. Laut einem Hersteller von Schleifmitteln liegt die Härte von Gummi-Kontaktscheiben zwischen 20 und 90 Shore A, wobei 50–60 Shore A für allgemeine Anwendungen üblich sind.
Probier es aus: Führen Sie einen Testlauf über die gesamte Lebensdauer des Riemens durch, nicht nur über die ersten zehn Teile. Legen Sie im Voraus fest, ob die Zelle den Verschleiß kompensiert, die Riemen nach einem Zeitplan wechselt oder beides.
Fehlermodus 4: Staub wird bei der Konstruktion nicht berücksichtigt
Schleifstaub setzt sich auf Greifern und Vorrichtungen ab und beeinträchtigt die Spanngenauigkeit. Er muss außerdem von Robotersensoren ferngehalten werden. Bandschleifmaschinen benötigen eine abgeschirmte lokale Absaugung mit einer Möglichkeit zur Funktionsprüfung. In den USA sind beispielsweise Mindestabsaugmengen abhängig von der Bandbreite vorgeschrieben, andere Länder haben ihre eigenen Regeln. Metallstaub kann zudem Brand- oder Explosionsgefahr darstellen. Aluminium, Magnesium und Titan sind klassische brennbare Metalle; feiner Zinkstaub kann brennen, obwohl massives Zink nicht brennt; das Risiko für andere Legierungen sollte durch eine Staubgefahrenanalyse ermittelt werden.
Probier es aus: Die Staubabsaugung, die Greiferreinigung und die Sensorabdichtung sollten von Anfang an im Angebot enthalten sein und nicht erst im Nachhinein berücksichtigt werden.
Fehlermodus 5: Verlust des Teils im Greifer
Der Riemen drückt gegen das Werkstück und zieht es so gegen den Greifer. Scharniere weisen Löcher, Flansche und dünne Stellen auf; klemmt der Greifer an der falschen Stelle, kann sich das Werkstück unter Last drehen. Staub an den Backen verstärkt das Abrutschen.
Probier es aus: Markieren Sie das Teil und die Backen, polieren Sie eine Charge und prüfen Sie, ob sich die Markierungen verschoben haben.
Was man zu einem Prozess mitbringen sollte
- Zeichnungen mit den zu polierenden Oberflächen und der erforderlichen Oberflächenbeschaffenheit
- Zwanzig aus verschiedenen Chargen entnommene Musterteile
- Aktuelle manuelle Zykluszeit pro Teil und die heute auftretenden Ablehnungsgründe
- Bandtyp und Körnung, die Sie gegebenenfalls von Hand verwenden
- Örtliche Anforderungen an Staubabsaugung und Sicherheit
Kontaktieren Sie unser Bewerbungsteam. Anhand dieser Daten werden wir einen Versuch planen, bei dem die fünf oben genannten Fehlermodi an Ihren eigenen Bauteilen getestet werden.