
By EVST-Redaktionsteam • Rezensiert von EVST-Redaktionsteam • Letzte Aktualisierung: 9. Oktober 2026 · Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
Sobald der Roboter alle Arbeitsschritte einer Schalenschleifmaschine übernommen hat – vom Aufnehmen einer verkehrt herum angelieferten Schale über das Zentrieren im Spindelfutter bis hin zum Schleifen im Staub –, kann sich der Bediener von der Maschine entfernen: Er erledigt all dies so schnell, dass die Schleifscheibe nie stillsteht. Die hier beschriebene Zelle erreicht dies mit einem einzigen Sechs-Achs-Roboter. Dieser hebt Edelstahlschalen von einem Rollenförderer, spannt jede Schale in das Futter der Schleifmaschine ein und setzt die geschliffene Schale auf ein Förderband.
Sie denken über die Automatisierung einer Schleifmaschine nach? Senden Sie uns die Teilezeichnung und Ihre tägliche Produktionsmenge.Wir werden Ihnen daraufhin ein Zellenkonzept und eine Zykluszeitschätzung zukommen lassen.
Was die Hände eines Bedieners an dieser Maschine tun
Das Rad verrichtet die eigentliche Arbeit. Der Bediener ist die Versorgungsleitung, und die Arbeit ist eintönig, staubig und schwer zu besetzen. Beobachtet man eine solche Station, so lassen sich die Aufgaben des Bedieners in wenige kleine Teilaufgaben unterteilen, von denen jede eine Frage für die Zelle darstellt:
| Was der Bediener tut | Was die Zelle beantworten muss |
|---|---|
| Nimmt die nächste Schüssel und dreht sie so, dass sie zur Maschine passt. | Wie ein Greifer eine Schüssel, die mit der Öffnung nach unten ankommt, aufnimmt und sie weiterreicht |
| Setzt die Schüssel auf das Futter und prüft, ob sie richtig sitzt. | Wie die Schüssel ohne Kontrolle in der Mitte landet. |
| Steht im Staub | Wie der Roboter und sein Greifer es überstehen |
| Nimmt die geschliffene Schüssel ab und stellt sie ab. | Wohin die fertigen Schüsseln gelangen und wie der Roboter dorthin kommt. |
| Hält die nächste Schüssel bereit, während das Rad in Betrieb ist. | Wie die Anordnung verhindert, dass die Maschine wartet |
Eine Schleife durch diese Zelle
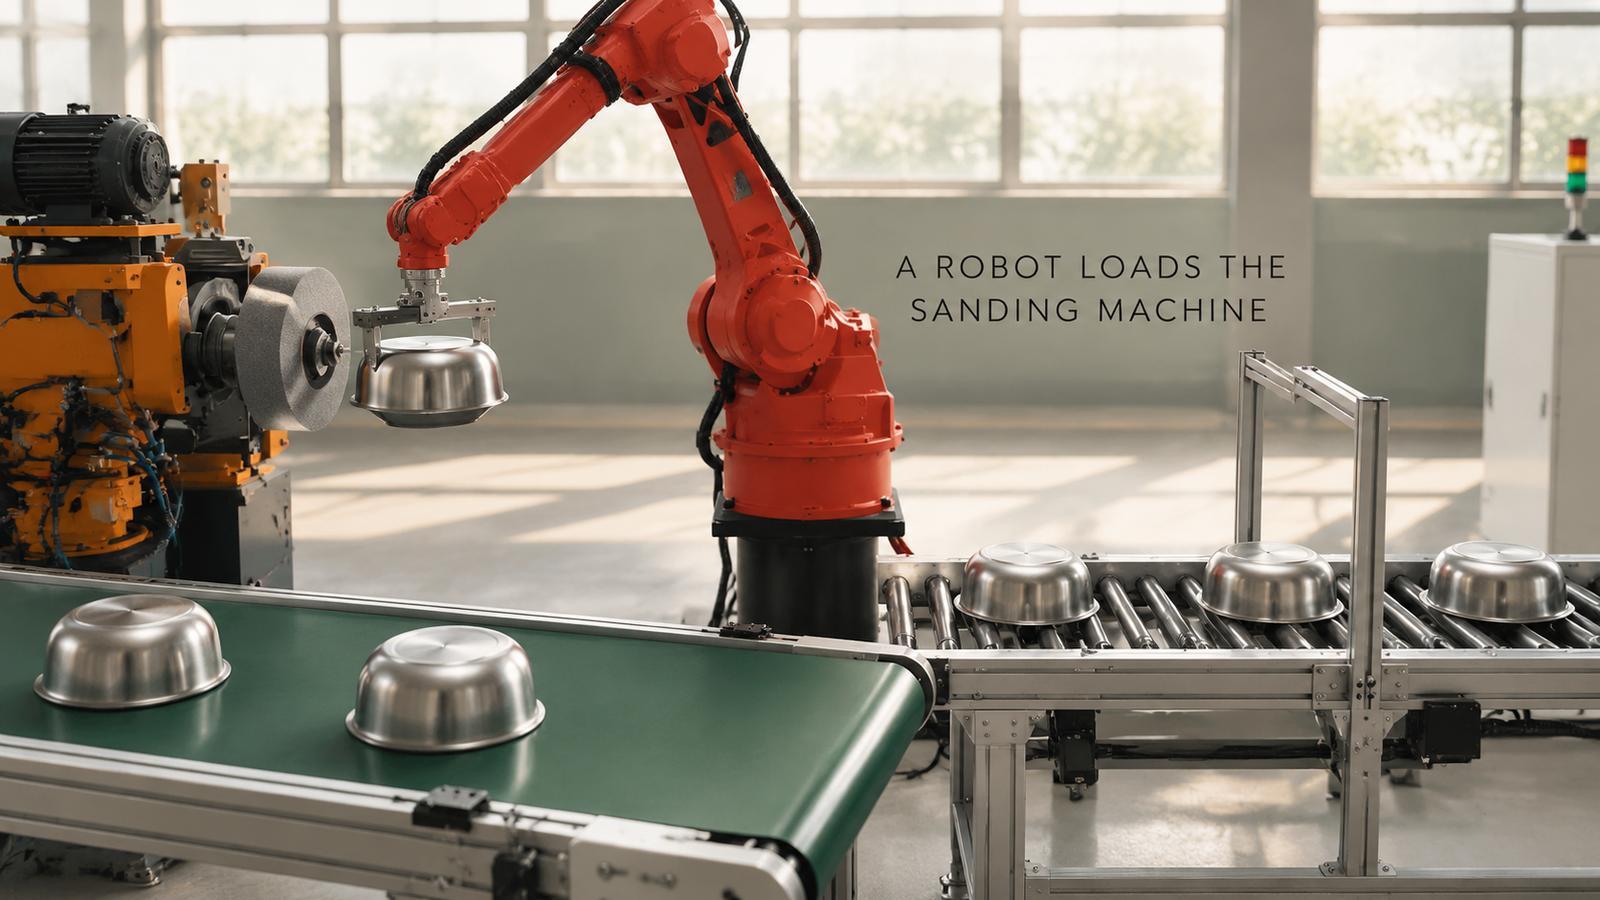
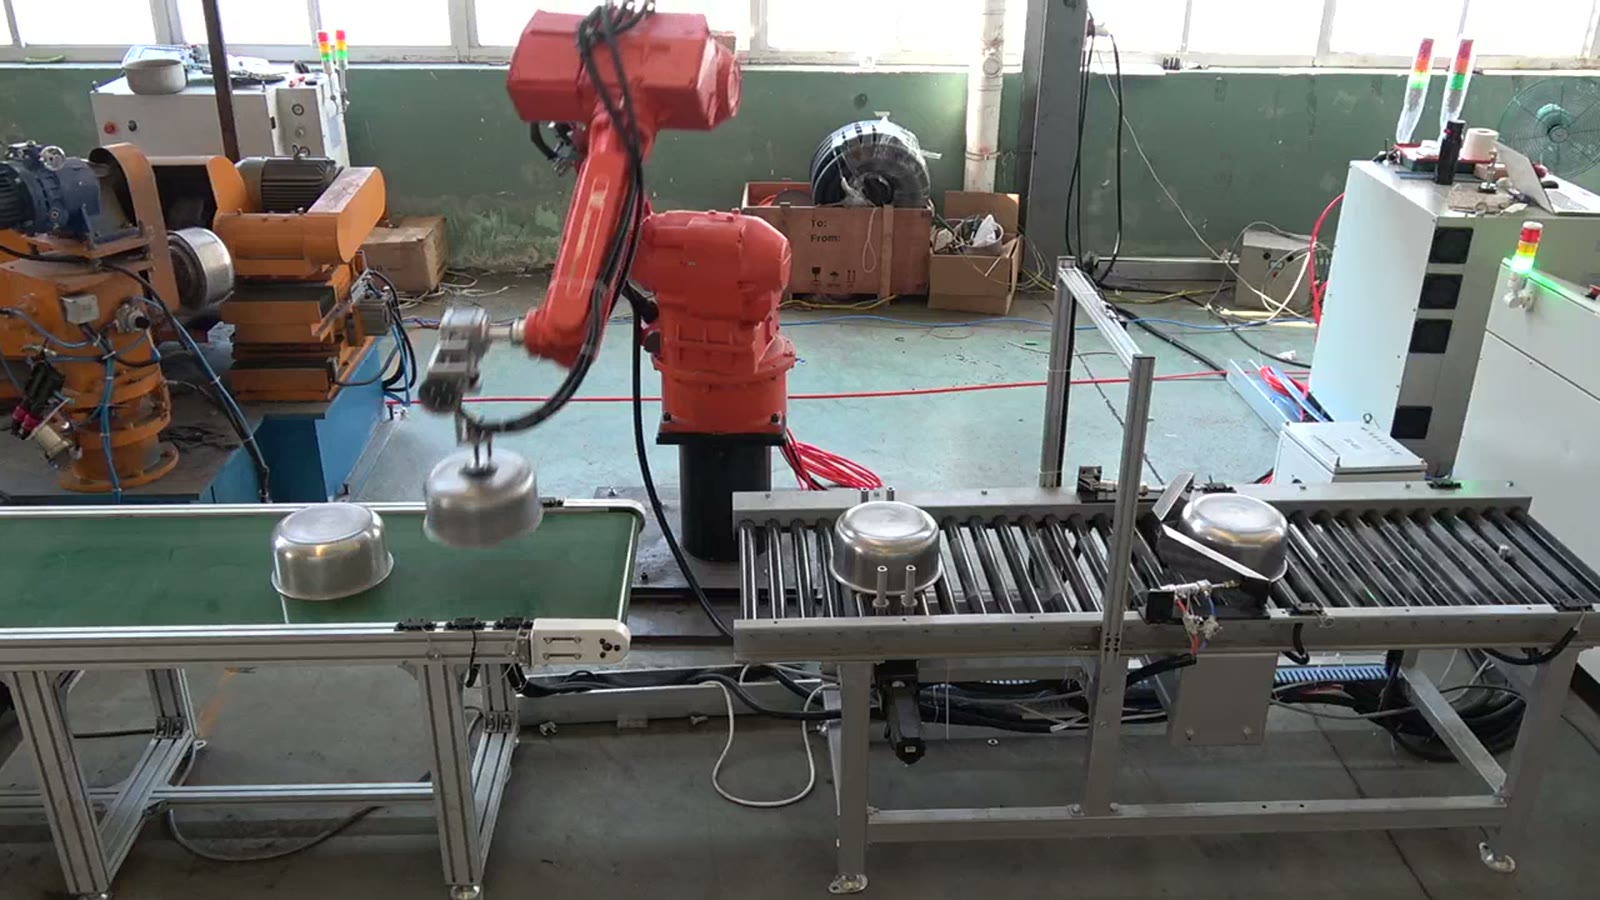
Rechts transportiert ein Rollenförderer die Schalen heran. Links steht die orangefarbene Schleifmaschine mit Spindelfutter und grauer Schleifscheibe. Davor verläuft ein grünes Förderband, und in der Mitte, in Reichweite aller drei, steht der rote Sechs-Achs-Roboter.
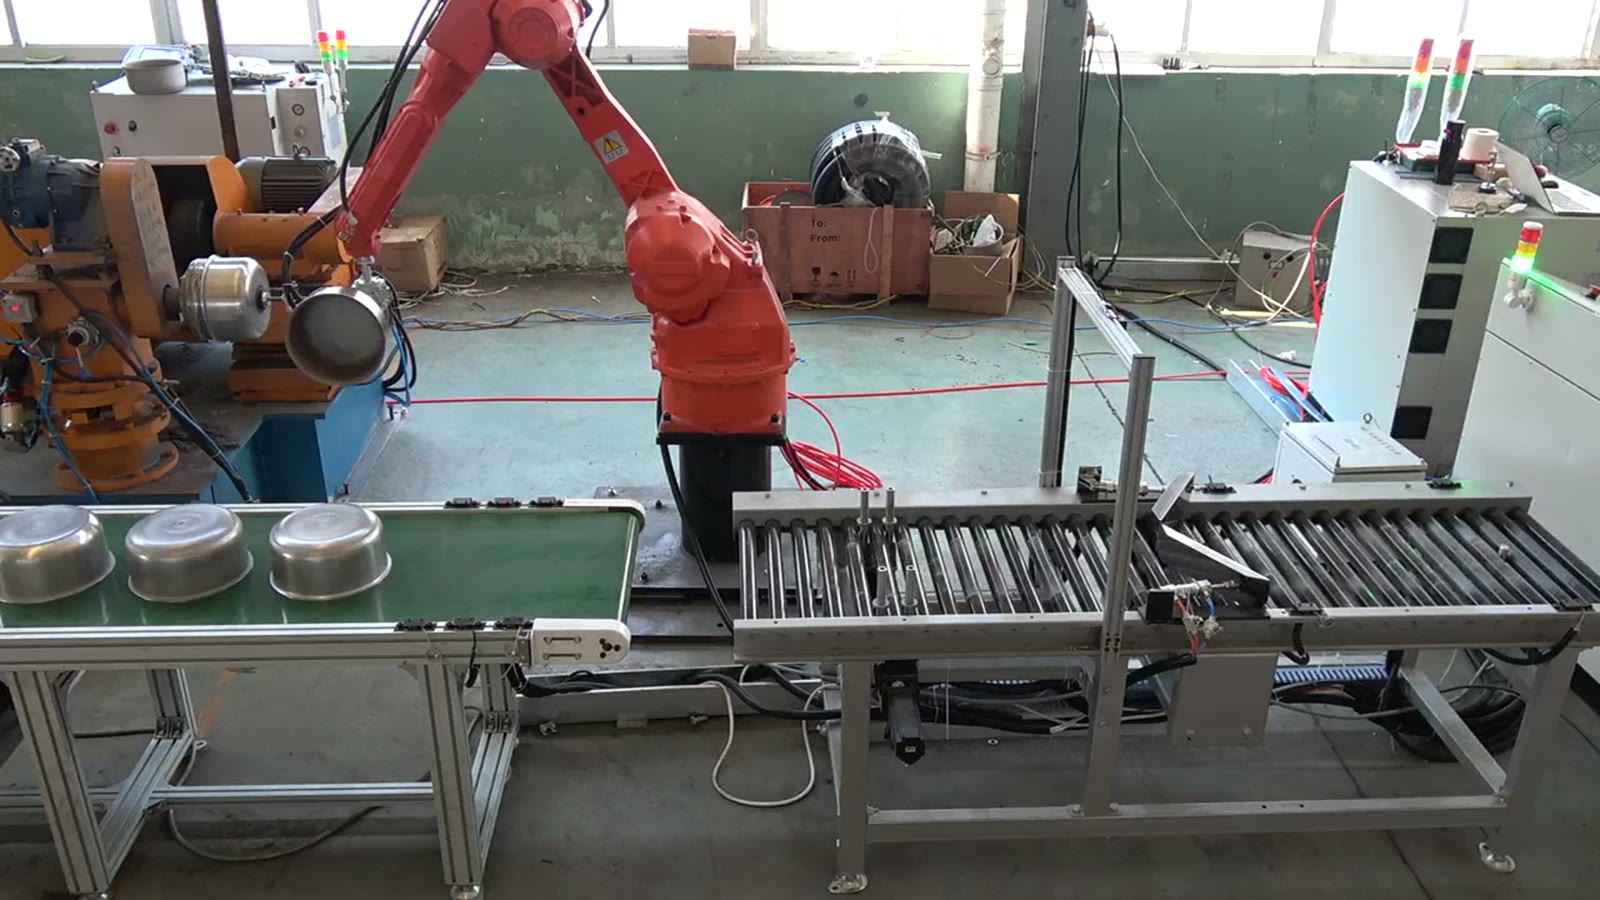
- Die Edelstahlschüsseln stehen mit der Öffnung nach unten nacheinander auf dem Rollenförderer.
- Der Roboter erreicht das Ende des Förderbandes und drückt seinen stangenförmigen Greifer auf eine Schüssel.
- Sie hebt die Schüssel an und dreht sie zur Schleifmaschine.
- Die Schüssel wird auf das Spindelfutter geladen, und der Arm bleibt einige Sekunden an der Maschine, während sich die Schüssel dreht und das Rad daran angesetzt wird.
- Wenn der Schleifvorgang abgeschlossen ist, nimmt der Roboter die Schüssel weg und dreht sich nach vorne.
- Es setzt die Schüssel auf das grüne Förderband, das die Schüsseln nach vorne transportiert.
- Der Roboter fährt zurück zum Rollenförderer, um die nächste Schüssel zu holen, und wiederholt die Bewegungen.
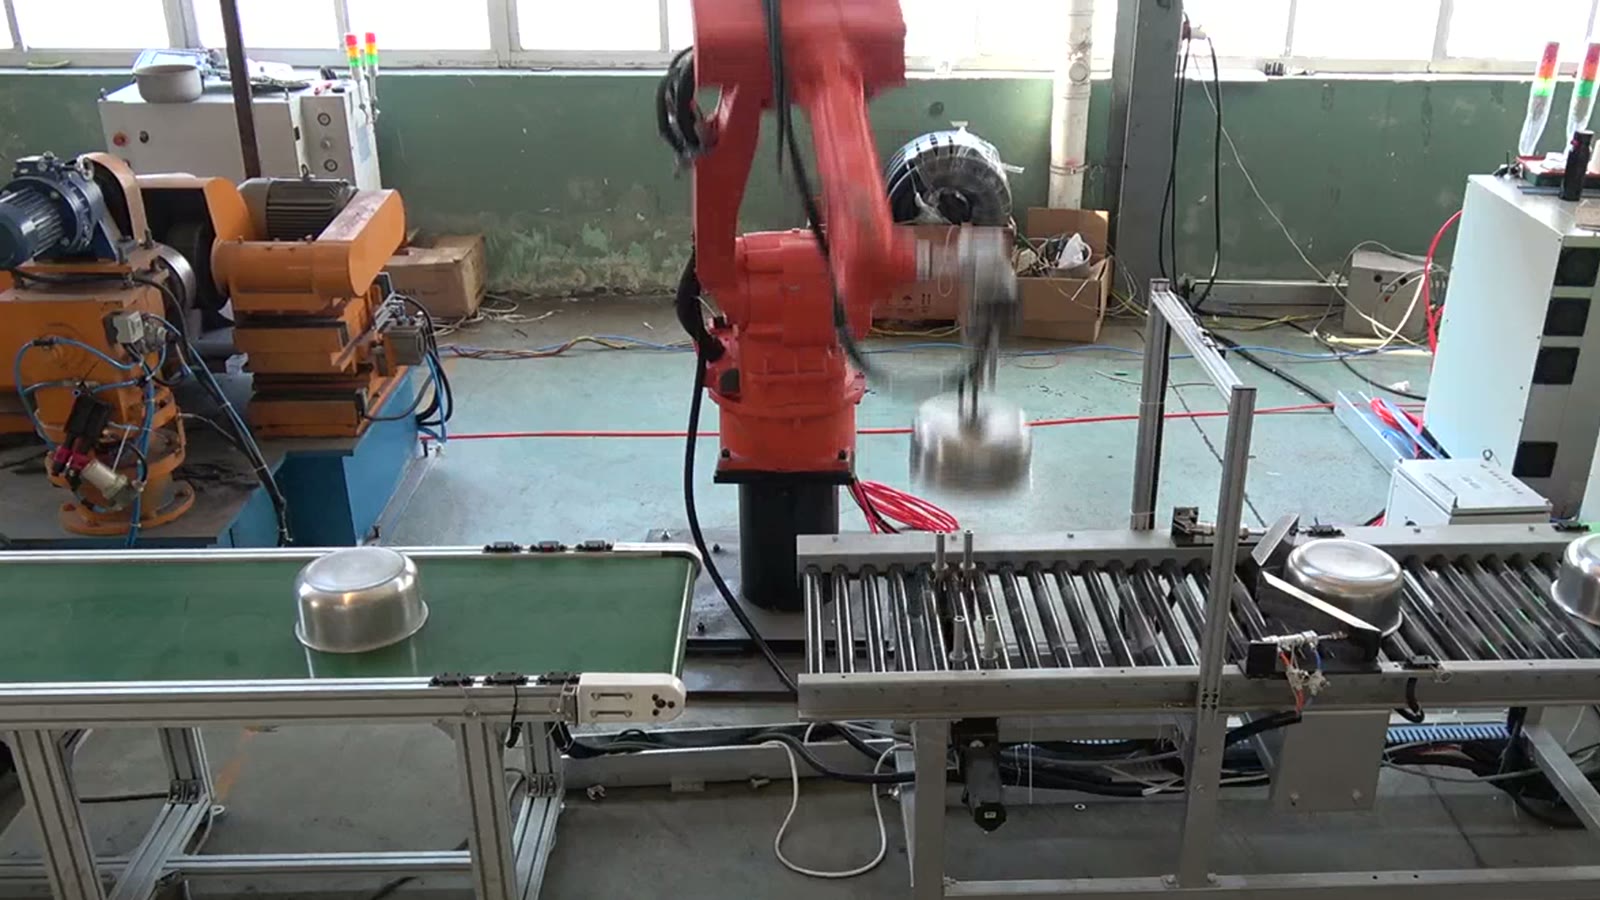
Einsetzen der Schüssel: vom Greifer zum Spannfutter
Eine mit der Öffnung nach unten ankommende Schüssel steht stabil auf einem Förderband. Das Problem besteht darin, dass die Ausrichtung, in der der Roboter sie aufnimmt, nicht unbedingt derjenigen entspricht, in der das Spannfutter sie aufnehmen muss.
Die sinnvolle Reihenfolge ist, zunächst festzulegen, welche Fläche das Spannfutter anlegt und welche Fläche die Schleifscheibe erreichen muss, und erst dann den Greifer zu definieren. Dieser muss die Kontaktfläche des Spannfutters freihalten, darf keine noch zu schleifenden Oberflächen beschädigen und muss sich sauber lösen, sobald das Spannfutter die Arbeit übernimmt. Ein stabförmiger Greifer ist eine einfache Lösung, wenn die Form der Schale bereits einen Ansatzpunkt zum Drücken und Anheben bietet. Bei einer Familie mit mehreren Formen kann ein anpassbarer Greifer oder ein Werkzeugwechsel erforderlich sein; dies sollte in der Zeichnung berücksichtigt werden.
Auf der Spindel bleiben
Eine nicht zentrierte Schale auf einem rotierenden Spannfutter eiert, wodurch das Material ungleichmäßig abgetragen wird. Die Zentrierung erfolgt daher gemeinsam von Roboter und Spannfutter. Ein Spannfutter mit Anlauf, Positioniersitz oder Zentrierfunktion gleicht kleine Positionierungsfehler aus. Ein Spannfutter ohne diese Funktionen erfordert eine präzise Positionierung, und jede Abweichung der Schalenposition auf dem Förderband wirkt sich direkt auf die Maschine aus. Ein Anschlag oder eine Führung am Ende des Förderbandes, die dafür sorgt, dass jede Schale nahezu an derselben Stelle ankommt, ermöglicht dem Greifer einen optimalen Start.
Staub und das Handgelenk des Roboters
Beim Schleifen entstehen feine Partikel, und der Roboter neben der Maschine steht in dieser Staubwolke. Staub dringt in Verbindungen und Kabeleinführungen ein, setzt sich am Greifer ab und kann dessen Sensoren beeinträchtigen. Übliche Abhilfemaßnahmen sind eine Schutzabdeckung für den Roboter, ein abgedichteter oder gespülter Greifer, eine Absaugung in der Nähe des Rades und eine Anordnung, die das Handgelenk vor dem stärksten Staubstrahl schützt. Welche Maßnahmen ein Werk benötigt, hängt vom jeweiligen Prozess und der Maschine ab. Klären Sie dies frühzeitig, da die Antwort die Auswahl und Wartung des Roboters beeinflusst.
Damit das Rad nicht wartet
Grundsätzlich gilt: Die Fahrstrecke des Roboters zwischen den Stationen sollte kurz sein im Vergleich zur Verweildauer einer Schüssel auf dem Rad. Ist dies der Fall, gibt die Maschine das Tempo vor und der Roboter hat freie Zeit. Andernfalls wird der Roboter zum Flaschenhals, und erst dann kommt der Einsatz eines zweiten Roboters oder einer zweiten Maschinenposition in Betracht.
Puffer sind hilfreich. Wartende Schalen auf dem Rollenförderer und ein Abtransportband für die fertigen Schalen ermöglichen kurze Unterbrechungen an beiden Enden, ohne die Schleifmaschine anzuhalten – allerdings auf Kosten der Stellfläche. Ob ein Roboter mit einer Maschine mithalten kann, hängt von der Schleifzeit pro Schale im Verhältnis zur Gesamtlaufzeit des Roboters ab. Genau diese Frage beantwortet eine Zykluszeitabschätzung anhand Ihrer Zeichnungen.
Wann ein Roboter pro Schleifmaschine sinnvoll ist
Der Einsatz eines Roboters an der Schleifmaschine ist sinnvoll, wenn die Schalen einer festgelegten Formenfamilie angehören, stets mit der Öffnung nach unten an einem bekannten Platz ankommen und die Maschine den Großteil der Schicht läuft. Eine genauere Betrachtung ist jedoch erforderlich, wenn eine Maschine sehr unterschiedliche Durchmesser oder Tiefen verarbeitet, wenn Schalen schräg oder gestapelt ankommen, wenn die Schale beim Schleifen gewendet und zwischendurch neu gefasst werden muss oder wenn Schutzvorrichtungen und Staubabsaugung dem Roboter keinen Platz neben der Maschine lassen.
Was Käufer über Schleifzellen fragen
Muss die Schleifmaschine ersetzt werden? Oft nicht, aber die Maschine muss für die automatische Beladung bereit sein: Sie muss dem Roboter signalisieren, dass die Maschine bereit ist, und ausreichend Platz für den Roboter haben, um das Spannfutter zu erreichen. Wir überprüfen dies anhand der Maschine, die Sie bereits im Einsatz haben.
Funktionieren Töpfe und andere Kochutensilien auf die gleiche Weise? Es gelten die gleichen Fragen, aber der Eingriff von Greifer und Spannfutter ist für jede Form spezifisch, daher senden Sie bitte die Zeichnung für jede Form.
Informationen, die es uns ermöglichen, die Größe der Zelle zu bestimmen
Senden Sie uns bitte die Teilezeichnung mit Angabe der verschiedenen Schüssel- oder Topfgrößen, teilen Sie uns mit, welche Schleifmaschine Sie aktuell verwenden und wie die Schüssel darauf befestigt ist, und geben Sie Ihre tägliche Produktionsmenge an. Anhand dieser Informationen können wir beurteilen, welche dieser Fragen für Ihre Teile am wichtigsten sind, und eine Fertigungszelle mit einer geschätzten Zykluszeit skizzieren.
Heute eine Schleifmaschine von Hand bedienen? Erzähl uns darüber oder senden Sie eine E-Mail an sales@evsrobot.com mit der Zeichnung und der täglichen Leistung.
Allgemeine Prinzipien der Roboterbeladung von Schleifmaschinen, veranschaulicht am Beispiel einer Trommelzelle; Trommelgrößen, Materialien, Schleifparameter, Zykluszeiten und Oberflächenergebnisse werden nicht angegeben.