
Laserbeskæring af et præget bildørspanel: Én robot, et skærehoved og en stativ
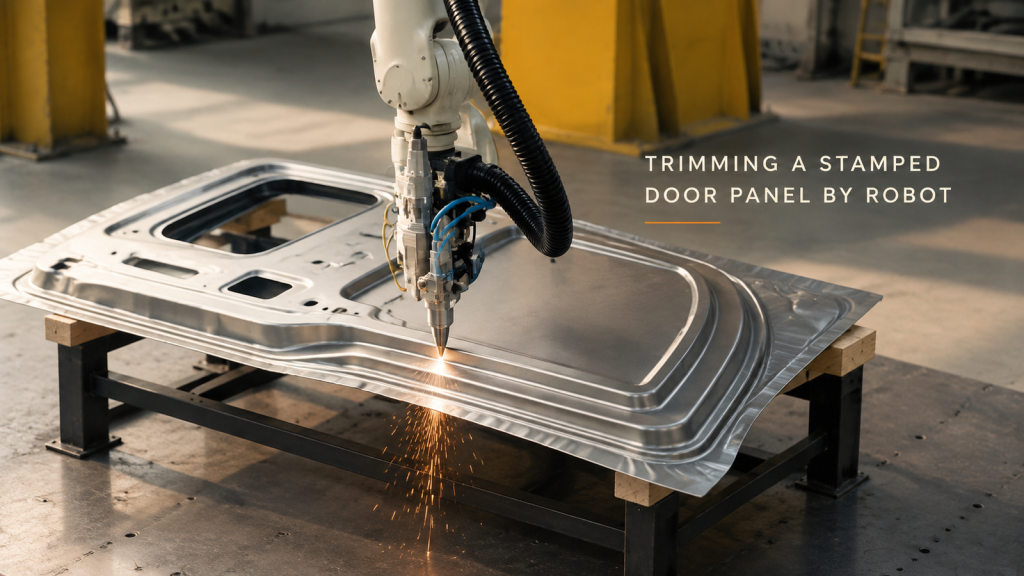
Hvordan en robot tegner konturen af et stemplet bildørspanel med et laserskærehoved – gennemløbet, gnisterne i kanten og tre beslutninger, der sikrer, at cellen kan gentages.
Håndtering af batterimoduler: Én robot mellem et transportbånd og en station
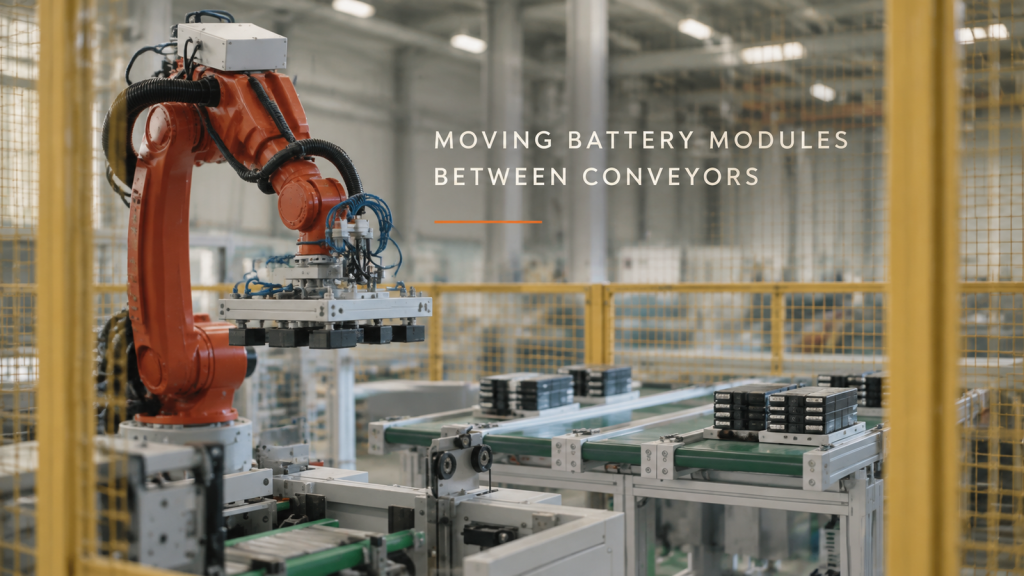
Hvordan en seksakset robot inde i et sikkerhedshegn flytter grupperede batterimoduler mellem en transportbåndslinje og en station – løkken, armendeværktøjet og hvordan linjen deler cyklussen.
Maling af motorcykelbremsedele: Én robot på ophængslinjen
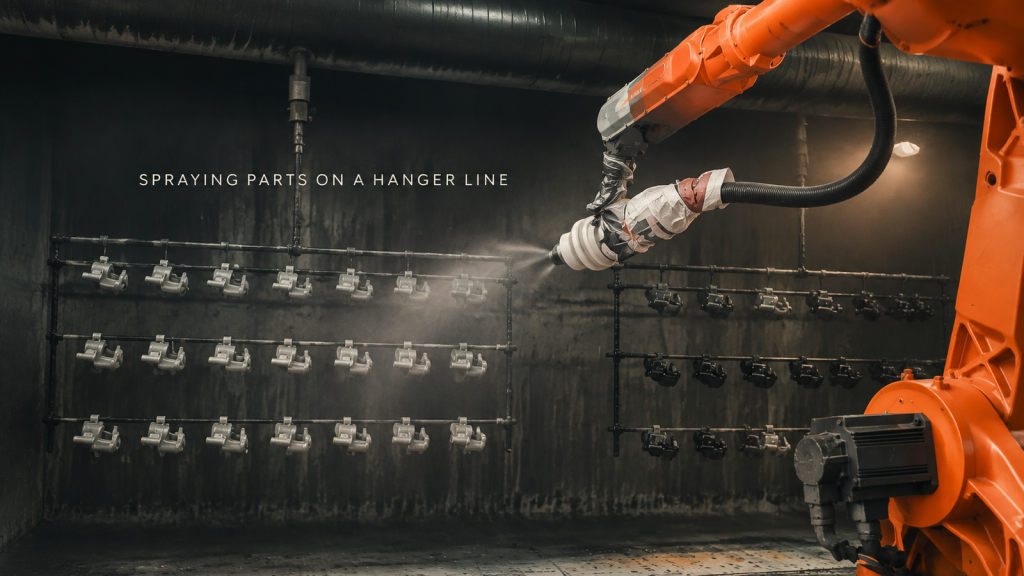
Hvordan en malekabine maler rækker af motorcykelbremsedele på en ophængslinje med en seksakset robot – løkken, hvordan delene hænger, hvordan pistolen fejer, og hvor oversprøjtningen ender.
Svejsning af store stålkonstruktioner: Flere robotter, flere stationer
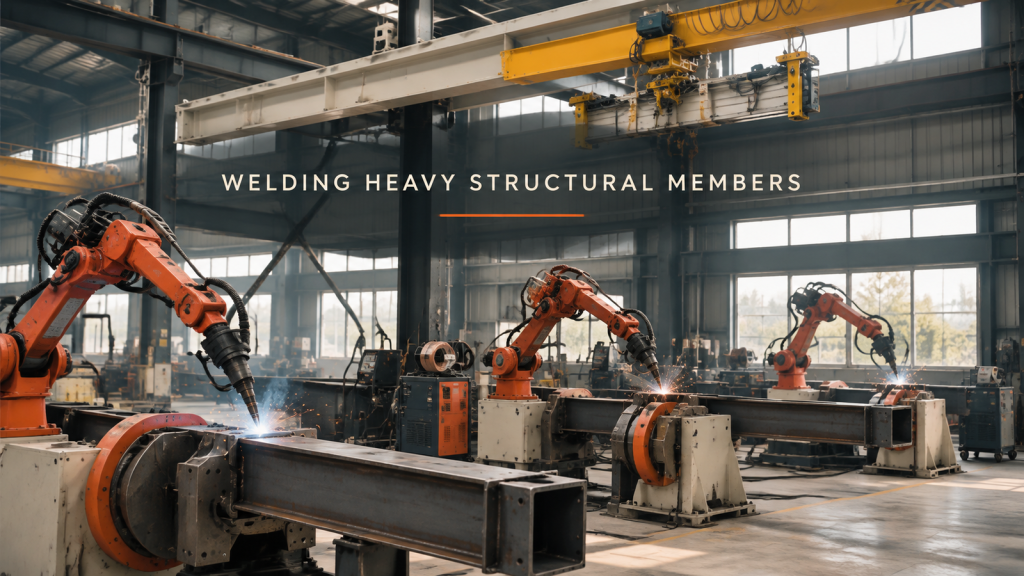
Hvordan et værksted svejser store stålelementer med kasse- og vinkelprofiler med adskillige seksaksede robotter på positioneringsenheder — løkken, fastspænding og drejning af emnet, brænderrækkevidde og hvordan stationerne fordeler arbejdet.
Monteringslinje for apparater: Én palle, én station ad gangen
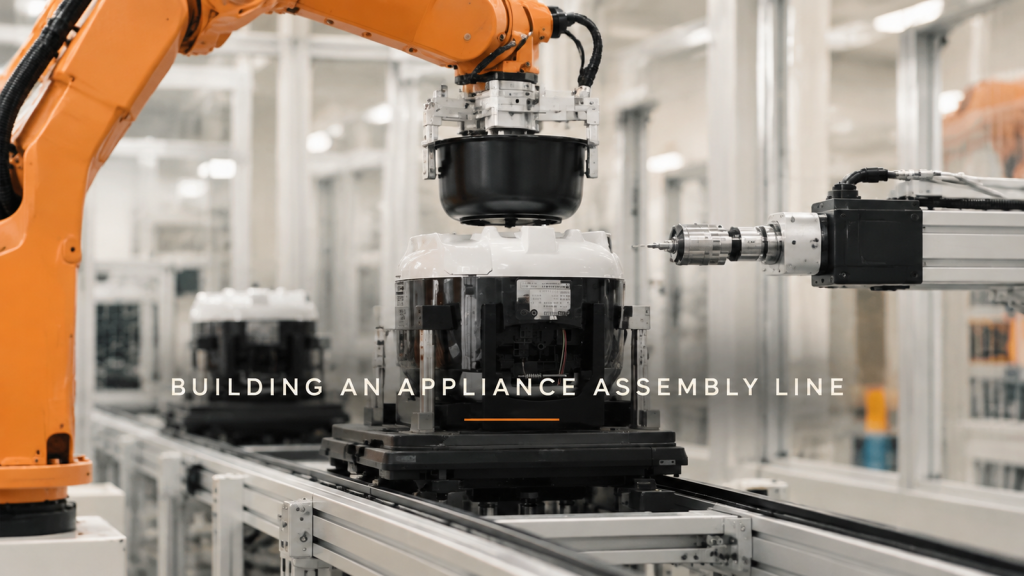
Hvordan en robotmonteringslinje bygger et lille apparat — paller, pick-and-place, presning, skruning, vending og endelig pakning — plus tre designbeslutninger om pallens placering, hvor visionen hører hjemme, og cyklusbalance.
Delta-robot plukker et bevægeligt bælte af: Løs ind, ind linje ud
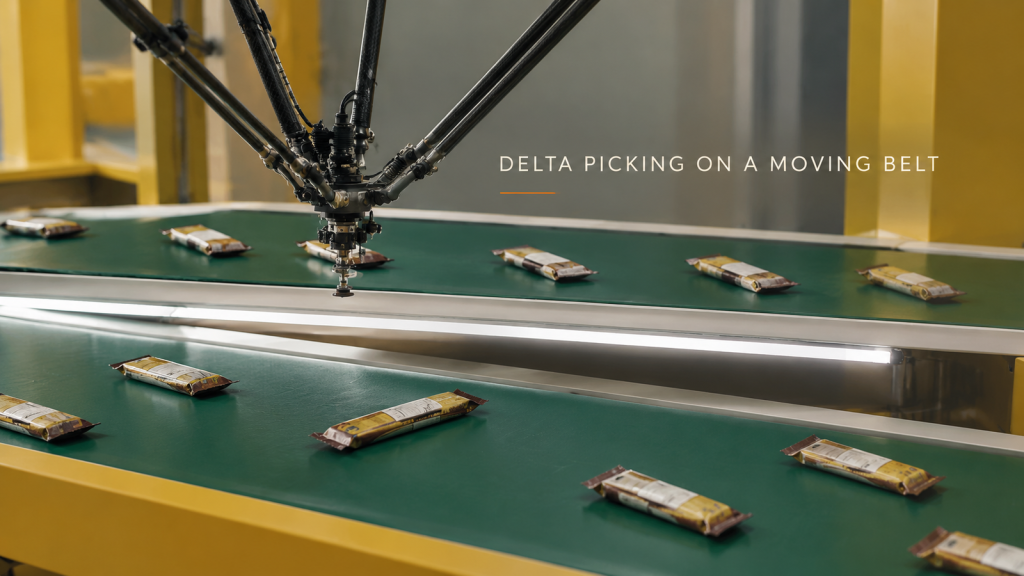
Hvordan en deltarobot plukker indpakkede snackpakker fra et bevægeligt transportbånd og sætter dem jævnt ned til den næste maskine – løkken, tre designbeslutninger om værktøj, ankomstafstand og placering, og hvad der skal sendes for at få et estimat af cyklustiden.
Før billedet: Styring af omgivende lys i inspektionsceller
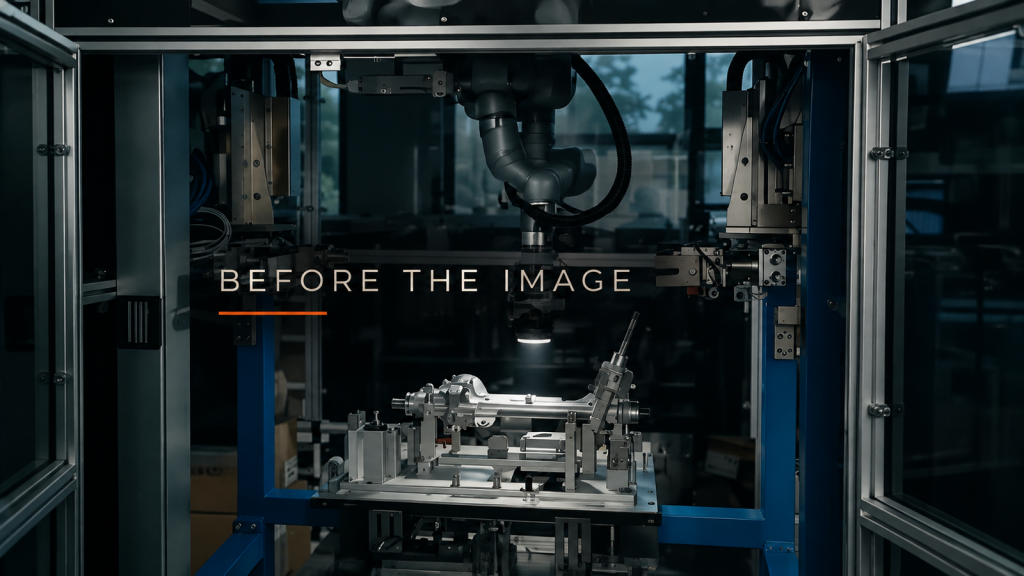
Undersøg vinduer, loftslamper og nærliggende lys, og bestem derefter indkapsling og afskærmning, før du justerer billeder med en robotbåret inspektionslampe.
Én celle, flere støbeforme: Planlæg omstillingen til støbegods
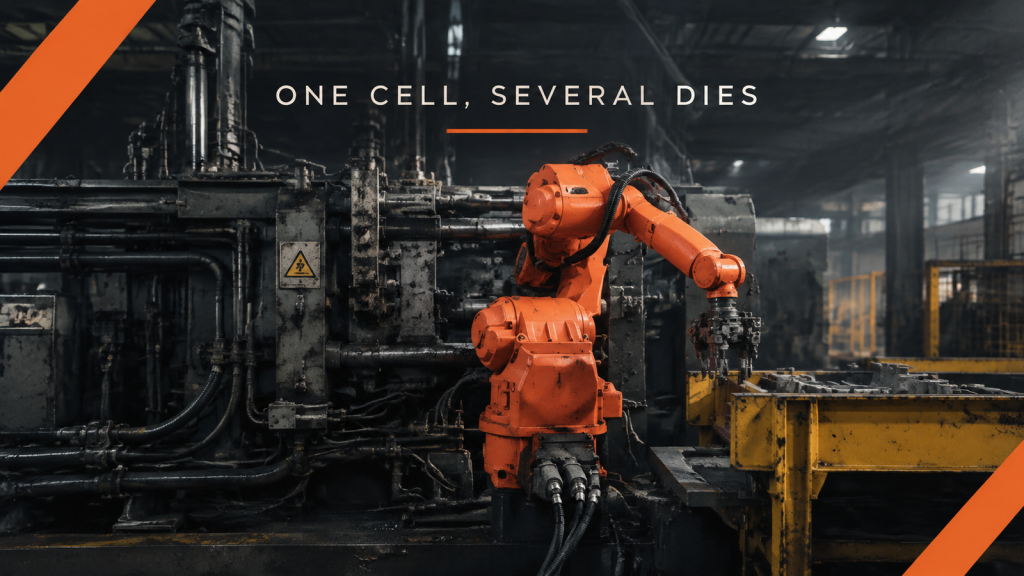
Angiv gribeområder, støtte til modtagestativ, nedstrømsorientering og værktøjsgrænsefladen for hver støbning, før du planlægger en trykstøbecelle med flere matricer.
Support mellem stationer: Planlæg fremføring af lange ark
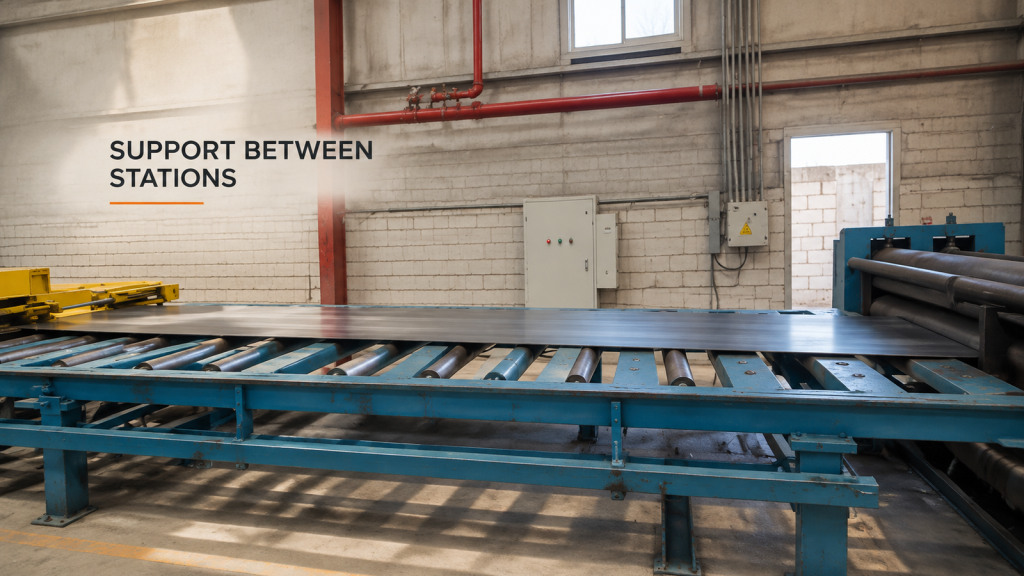
Kortlægger forkant, krop og halestøtte, mens en intakt lang plade bevæger sig mellem ruller og maskinindgangen.
Rundt om hjørnerne: Specificer krav til robotbelægning
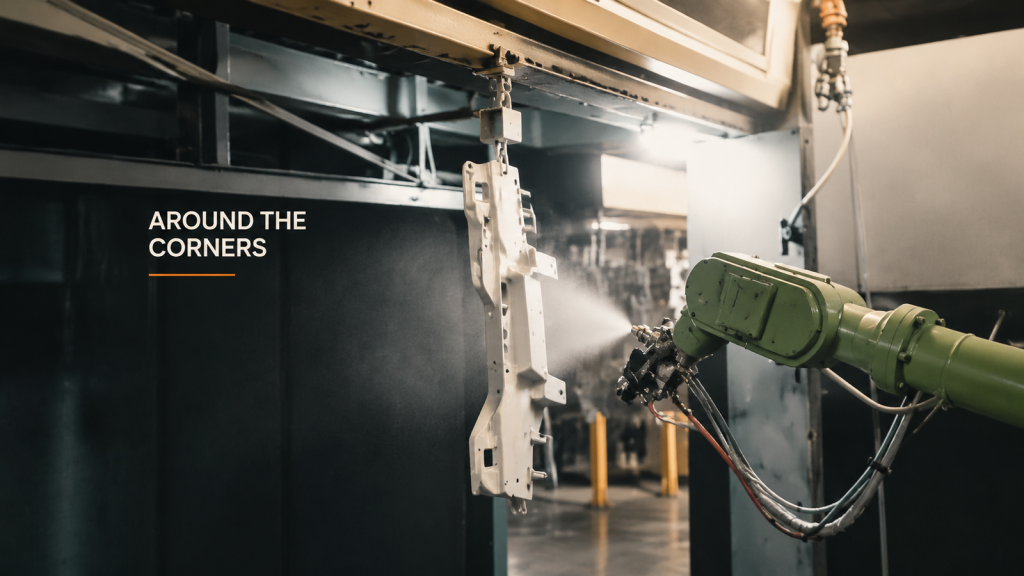
Definer belægningskravene efter emneområde, inklusive hjørner, hængende kontaktflader og inspektionsdækning, før du vælger robotsprøjteindstillinger.
Ændringer i fastgørelse af slanger: En konfigurationsoverdragelsesrapport

Dokumentér ændrede slangefastgørelsespunkter, sammenlignelige værktøjspositioner, uafklarede observationer og håndteringen af vedligeholdelsesoverdragelsen efter en ændring af serviceruten.
Håndtering af små dele: Referencer til afhentning og placering
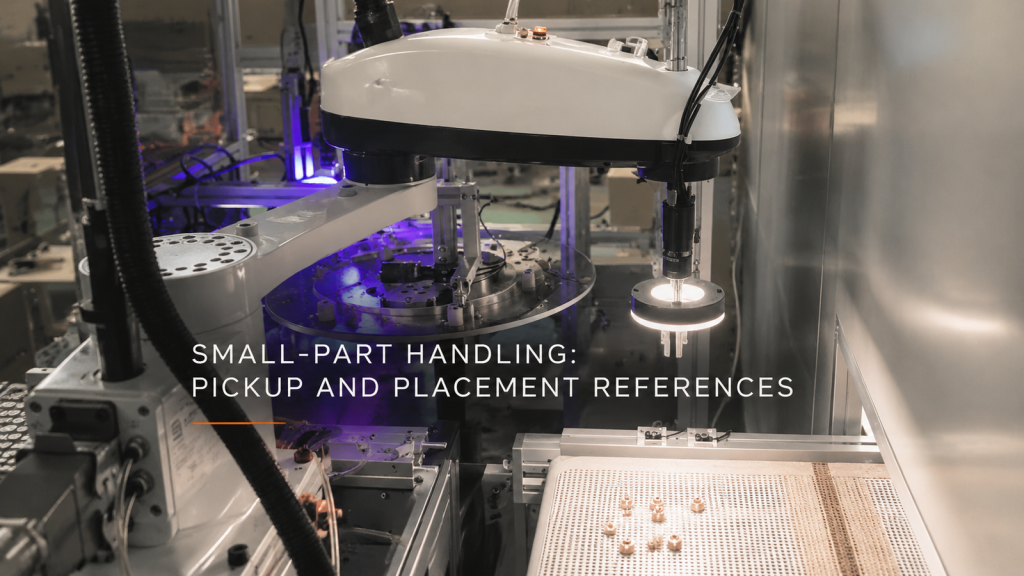
Par indgående visuelle funktioner med modtagende armaturreferencer ved gennemgang af håndtering af små dele, belysning og fysiske koordinatforhold.