
Et layout til håndtering af små dele har to referenceproblemer at beskrive: den funktion, der identificerer en indkommende del, og den fysiske placering, hvor delen skal ankomme. Et klart billede i afhentningsområdet definerer ikke i sig selv den modtagende fixtur eller etablerer en vellykket placering.
Beskriv begge ender af bevægelsen
Kl. 00:03 viser videoen en hvid SCARA-robot over et arbejdsbord med et indgående område til højre og en oplyst rotationsstation til venstre. Kl. 00:12 er værktøjet over rotationsstationen, og den omgivende bordstruktur er stadig synlig. Disse observationer fastslår forholdet mellem arbejdsområderne. De rapporterer ikke genkendelsesnøjagtighed, inspektionsresultater eller håndtering af kasserede dele.
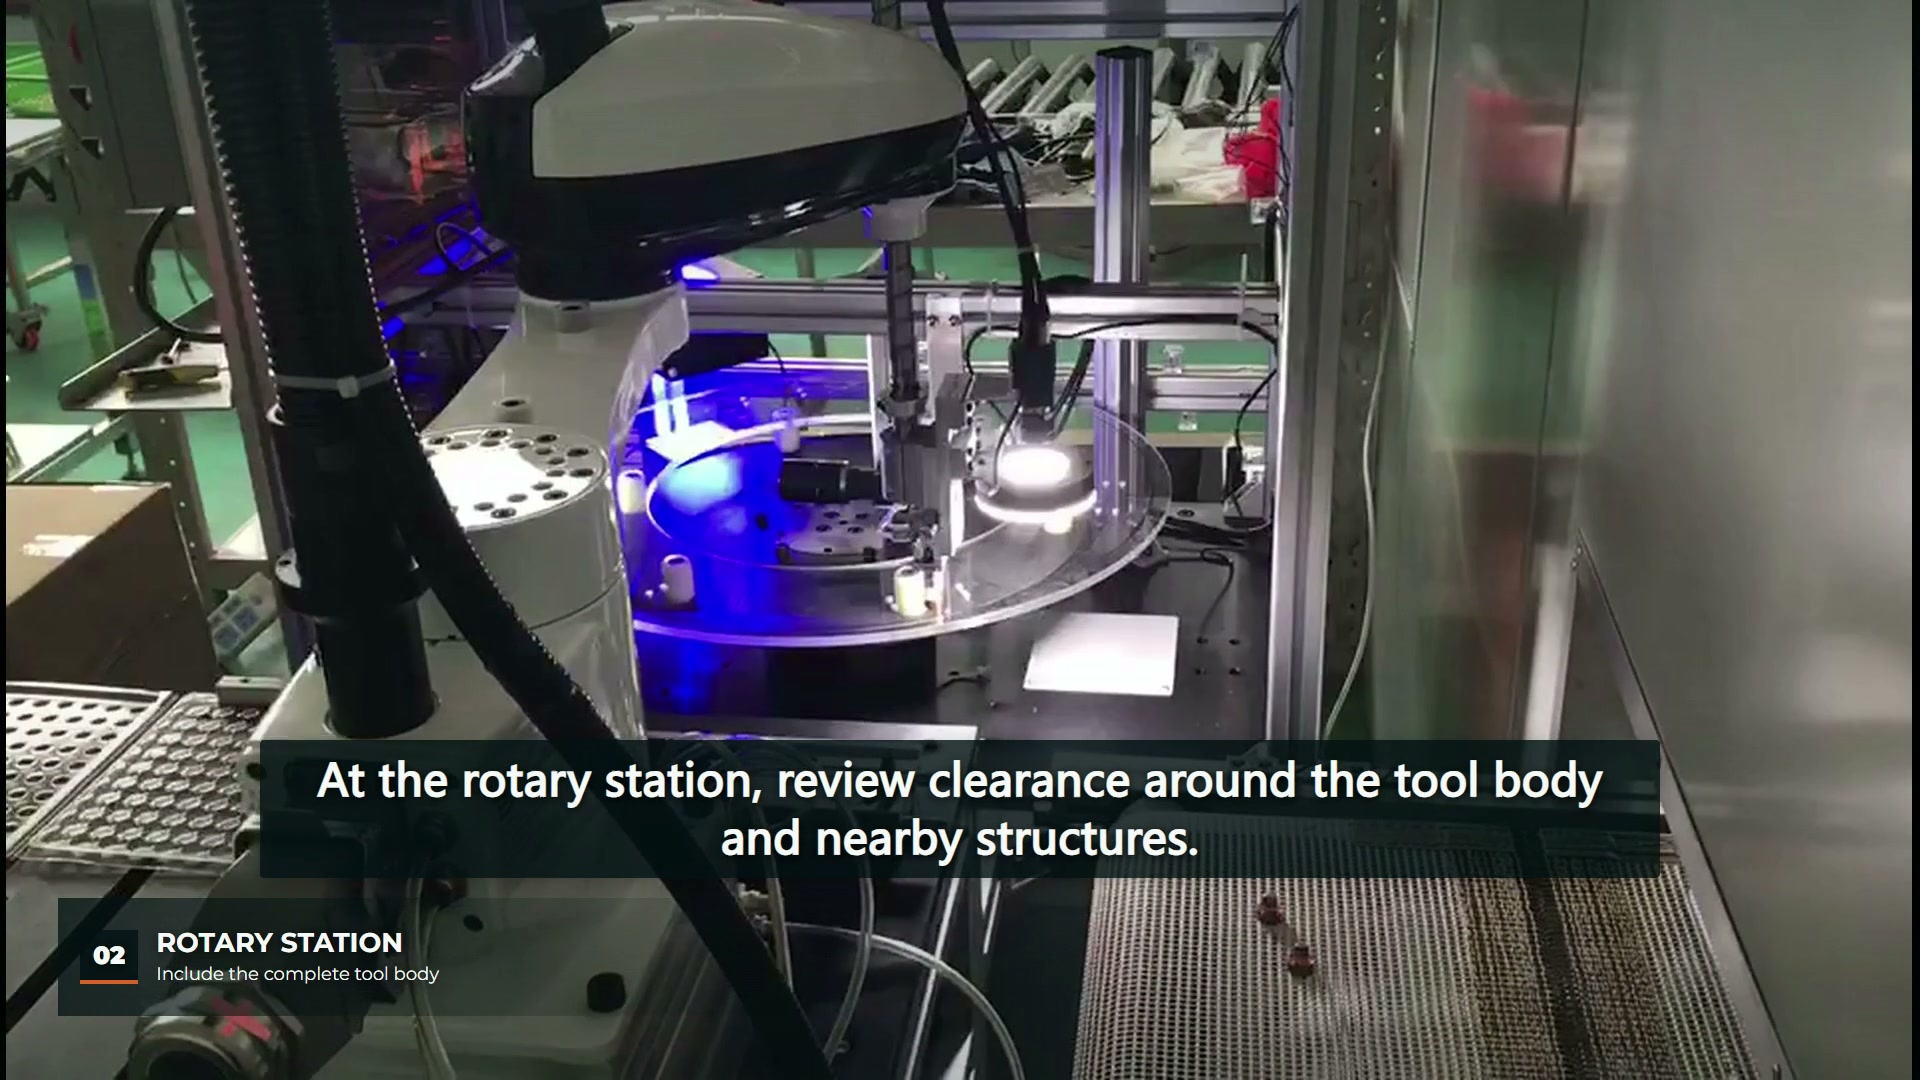
Start en applikationsbeskrivelse ved at navngive den delfunktion, der bruges til orientering, og den destinationsfunktion, der bruges til placering. For eksempel er en synlig ydre kontur og en modtagende lomme forskellige referencer. Deres forhold skal beskrives, selv når robotbevægelsen ser ligetil ud.
Vælg belysning til det objekt, der skal observeres
Baslers illuminationsguide forklarer, at baggrundsbelysning kan fremhæve et objekts omrids, samtidig med at overfladeinformation går tabt. Den relevante lektie er at vælge et belysningsarrangement omkring det element, der skal inspiceres. Lysene, der er synlige i denne optagelse, fastslår ikke, hvilken algoritme, belysningsmetode eller accepttærskel der er i brug.
For en ny del skal du indsamle billeder af den faktiske funktion under de tilsigtede synsforhold. Inkluder plausible orienteringsændringer og overfladevariationer. Hvis beslutningen afhænger af en flademarkering eller en overfladefejl, kan en omrids alene gøre de nødvendige oplysninger utilgængelige. Hvis det afhænger af omridset, skal du definere, hvilke kanter der skal forblive synlige.
Forbind billedpositioner med fysiske positioner
Dokumentation til Baslers kalibreringsværktøj beskriver konvertering fra billedkoordinater til fysiske koordinater. Det er omfanget af den citerede reference; det er ikke en kalibreringspost for denne celle.
Til projektgennemgang skal kamerareferencen, robotreferencen og modtagerfiksturreferencen identificeres på ét layout. Beskriv, hvad der skal kontrolleres igen, når kameraets, bordets eller emnets højde ændres. Gem billedresultatet og den endelige observation af den placerede emne i den samme prøveoptegnelse, så en placeringsafvigelse kan undersøges med begge ender af bevægelsen tilgængelig.
| Input til bevarelse | Hvad anmeldelsen kan skelne mellem |
|---|---|
| Repræsentative billeder af indgående dele | Om den tilsigtede funktion er synlig |
| Beskrivelse af kamera- og armaturreference | Hvordan billedplaceringer relaterer sig til layoutet |
| Modtagelomme eller positioneringsgeometri | Hvad definerer den endelige placerede betingelse |
| Billeder og observationer for usædvanlige prøver | Om den samme beslutning gælder for omvendte eller skjulte dele |
Undersøg modtagetilstanden separat
Rotationsstationsvisningen ved 00:12 hjælper med at formulere spørgsmål om hele værktøjskroppen og nærliggende strukturer. Den kan ikke vise den dimensionelle accept af hver placering. Hvis den næste operation afhænger af orientering, placering eller adskillelse, skal det specificeres, hvordan denne betingelse vil blive kontrolleret, når emnet ankommer.
Den relaterede artikel om Visionsstyret SCARA-sortering og koordinatkortlægning diskuterer det bredere kortlægnings- og pick-verificeringsproblem. Her er den mere snævre opgave at dokumentere den indkommende visuelle funktion og den modtagende fysiske reference, før et kandidatlayout evalueres.
En nyttig gennemgangspakke indeholder derfor repræsentative dele, billeder af elementer, modtagergeometrien og parrede observationer af opsamling/placering. Synlig robotbevægelse giver kontekst; eksempeloptegnelserne leverer bevis for det ønskede resultat.