
Konfigurationer af svejserobotarbejdsstationer: Celler, skinne- og gantrysystemer
En svejserobotarbejdsstation kombinerer robotter, svejseudstyr, emnehåndtering, fiksturer, kontroller og sikkerhedsforanstaltninger omkring et defineret produktionsbehov. Denne udvælgelsescentral sammenligner fire konfigurationsfamilier og sender applikationsspecifikke detaljer til dedikerede sider. Brug linkene på siden til at flytte fra emnebegrænsninger til en passende arkitektur.
Start med at placere applikationen i en af fire familier
Hvert kategorikort bruger de samme felter til at identificere en udvælgelsesrute. Numeriske værdier og tekniske betingelser forbliver i de relevante afsnit nedenfor.
Lette og mellemstore celler
- Startform
- Gentagelige lette og mellemstore delfamilier
- Definering af bevægelse
- Lokal flip-, rotations- eller multiaksepositionering
- Næste anmeldelse
- Fortsæt til lyskonfigurationsruten
Store og højbelastede stationer
- Startform
- Lange emner med stor kuvert eller høj masse
- Definering af bevægelse
- Højlastpositionering og udvidet robotrækkevidde
- Næste anmeldelse
- Fortsæt ad den store ingeniørrute
Jord-, sky-rail- og gantry-systemer
- Startform
- Lange, brede eller høje zoner ud over én fast robotposition
- Definering af bevægelse
- Robotbevægelse på lineære eksterne akser
- Næste anmeldelse
- Sammenlign fire mobilsystemarkitekturer
Positioneringsanordninger og fiksturer
- Startform
- Dele, der kræver stabil orientering og gentagnelig placering
- Definering af bevægelse
- Flyt del- og holdforbindelserne
- Næste anmeldelse
- Gennemgå emnebevægelse og holdegrænser
Fire begrænsninger bestemmer den mest nyttige startrute
Start med emnets omkreds og længde, og inkluder derefter den kombinerede emne- og fiksturbelastning i positioneringsberegningen. Definer derefter bevægelsesakserne og den robotdækning, der er nødvendig på tværs af sømkortet. Til sidst skal arkitekturen indsnævres efter svejseproces og samlingsform; konfigurationsnavnet er kun et udgangspunkt for projektbekræftelse.
Kuvert og længde
Afgør, om én fast robotplacering kan dække alle nødvendige sømmer.
Positioneringsbelastning
Behandl emnet, fiksturen og den dynamiske orientering som ét belastningsproblem.
Bevægelsesakser
Skeln mellem at flytte delen, flytte robotten eller kombinere eksterne akser.
Anvendelig svejseproces
Afskærm samlingen og udstyrsafgrænsningen for gasbeskyttet svejsning, argonbuesvejsning eller lasersvejsning.
Lukkede konfigurationer til gentagelige delfamilier
Når emnets indhyllingsflade og belastning passer til lokal vipning, vandret rotation, flerakset positionering eller understøtning af hoved- og pinoldok, skal der startes med en konfiguration på celleniveau. Den dedikerede side sammenligner seks arrangementer, samtidig med at beslutninger om fikstur, robotmængde og beskyttelse holdes projektspecifikke.
Robotiske svejsecellekonfigurationer til lette og mellemstore emner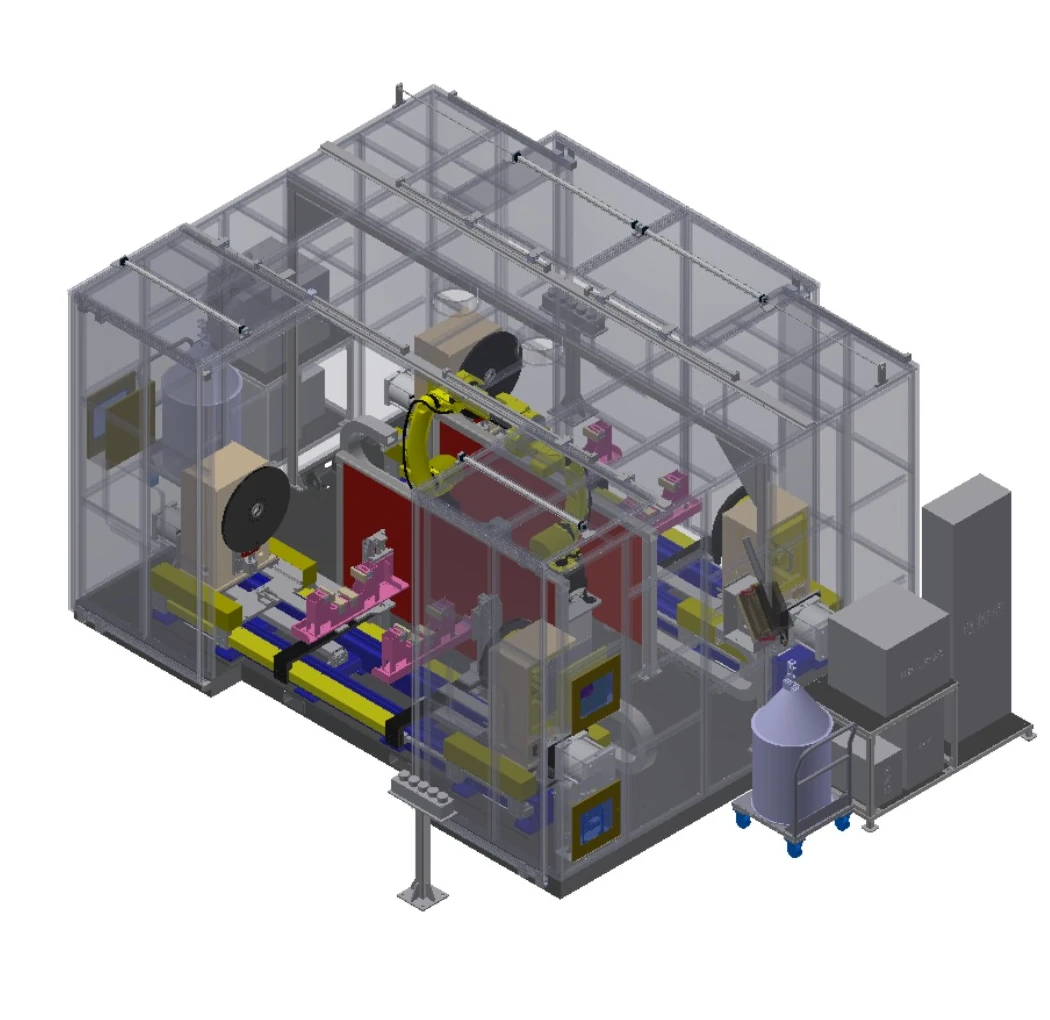
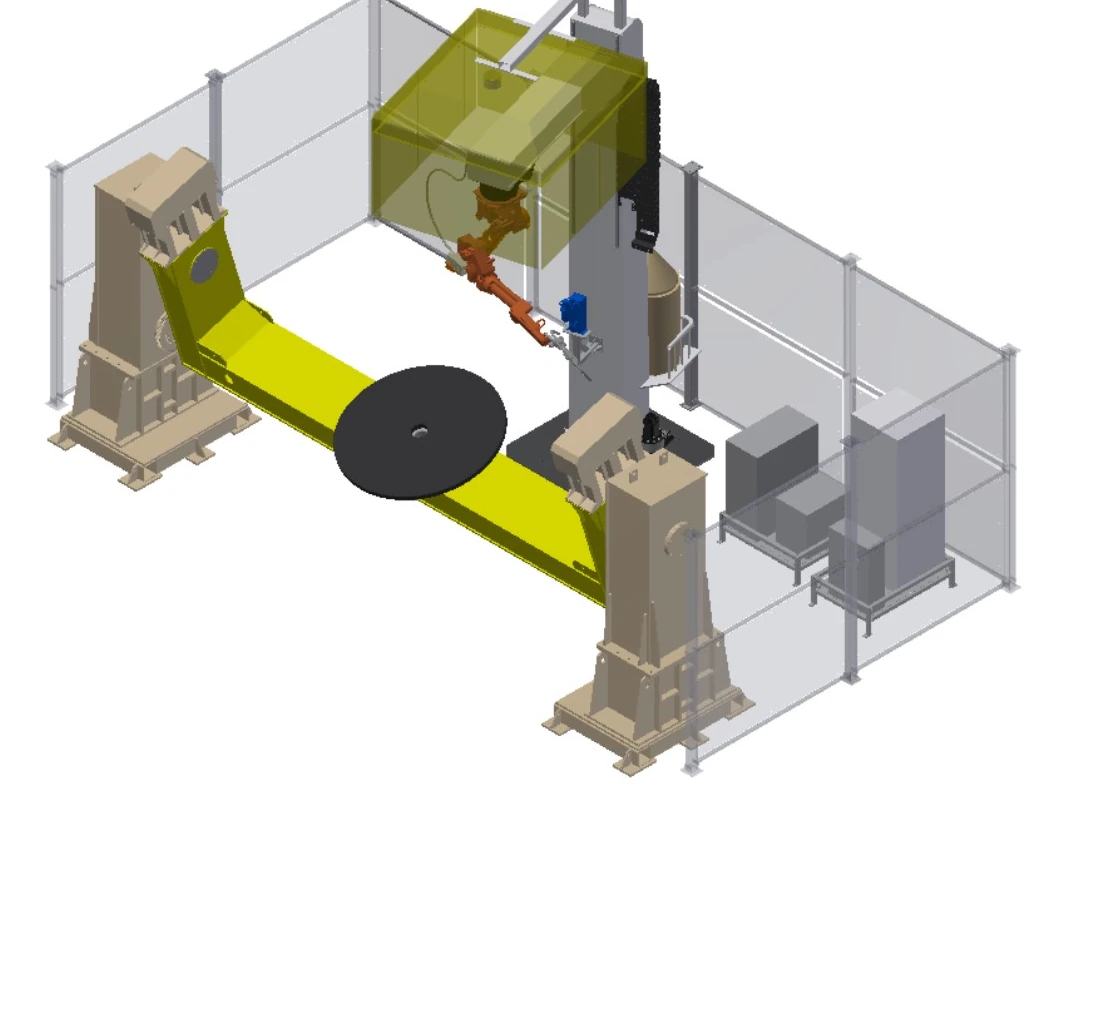
Konstruerede stationer til lange, store eller tunge dele
Når længde, masse, rotationsdiameter eller belastningsmetode overstiger en konventionel celleindhylning, skal der startes med begrænsninger for understøtning, positionering, ekstern bevægelse og beskyttelse. Den dedikerede side præsenterer otte tekniske udgangspunkter i stedet for faste udstyrspakker.
Kraftige svejserobotarbejdsstationer til store og tunge deleFire ground-rail-, sky-rail- og gantry-arkitekturer
Når én fast robotposition ikke kan dække den nødvendige længde, højde eller spændvidde, fører lineære eksterne akser robotten til sømzonen. Disse fire arkitekturer adresserer opretstående gulvbevægelse, inverteret gulvbevægelse, flerakset overheadbevægelse og bred gantry-dækning.
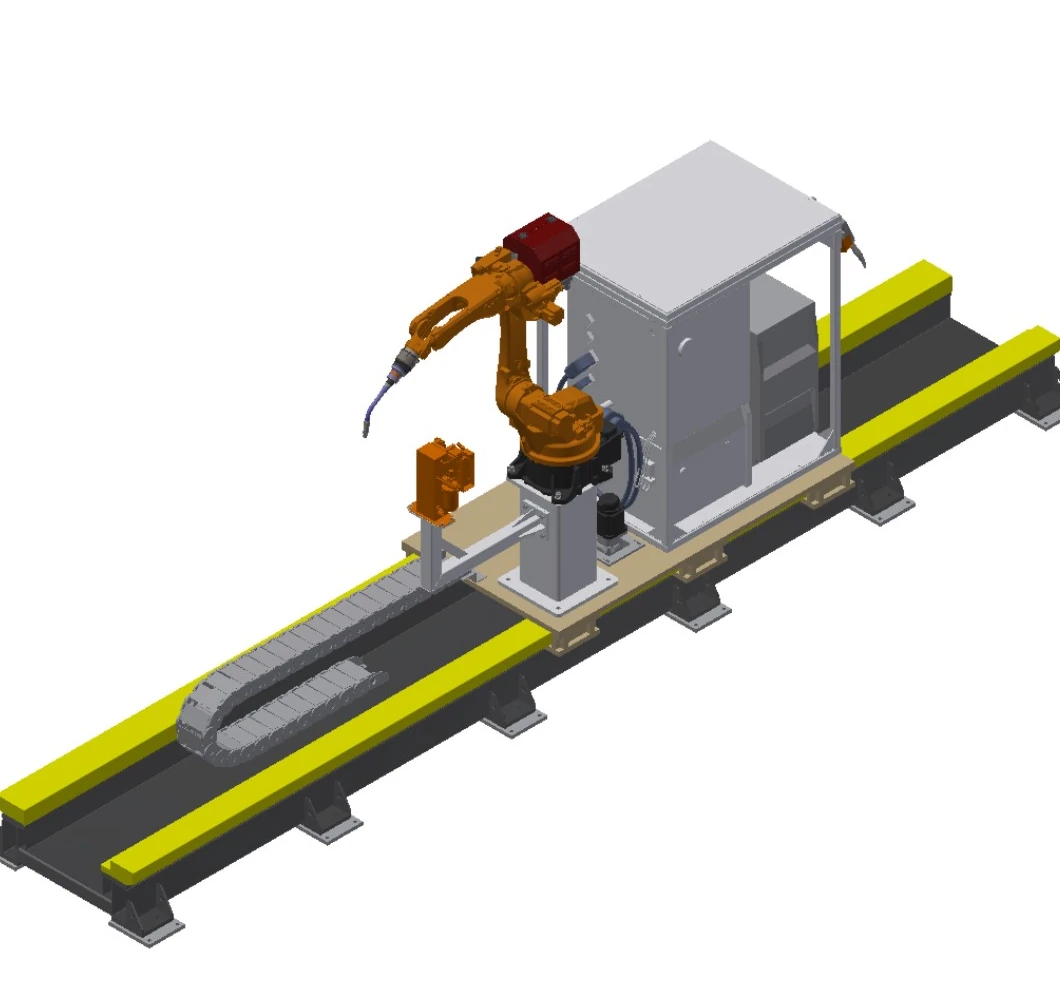
Opretstående jordskinne-svejsesystem
Udvider robottens dækning langs lange emner, samtidig med at robotten holdes oprejst på en gulvmonteret slæde.
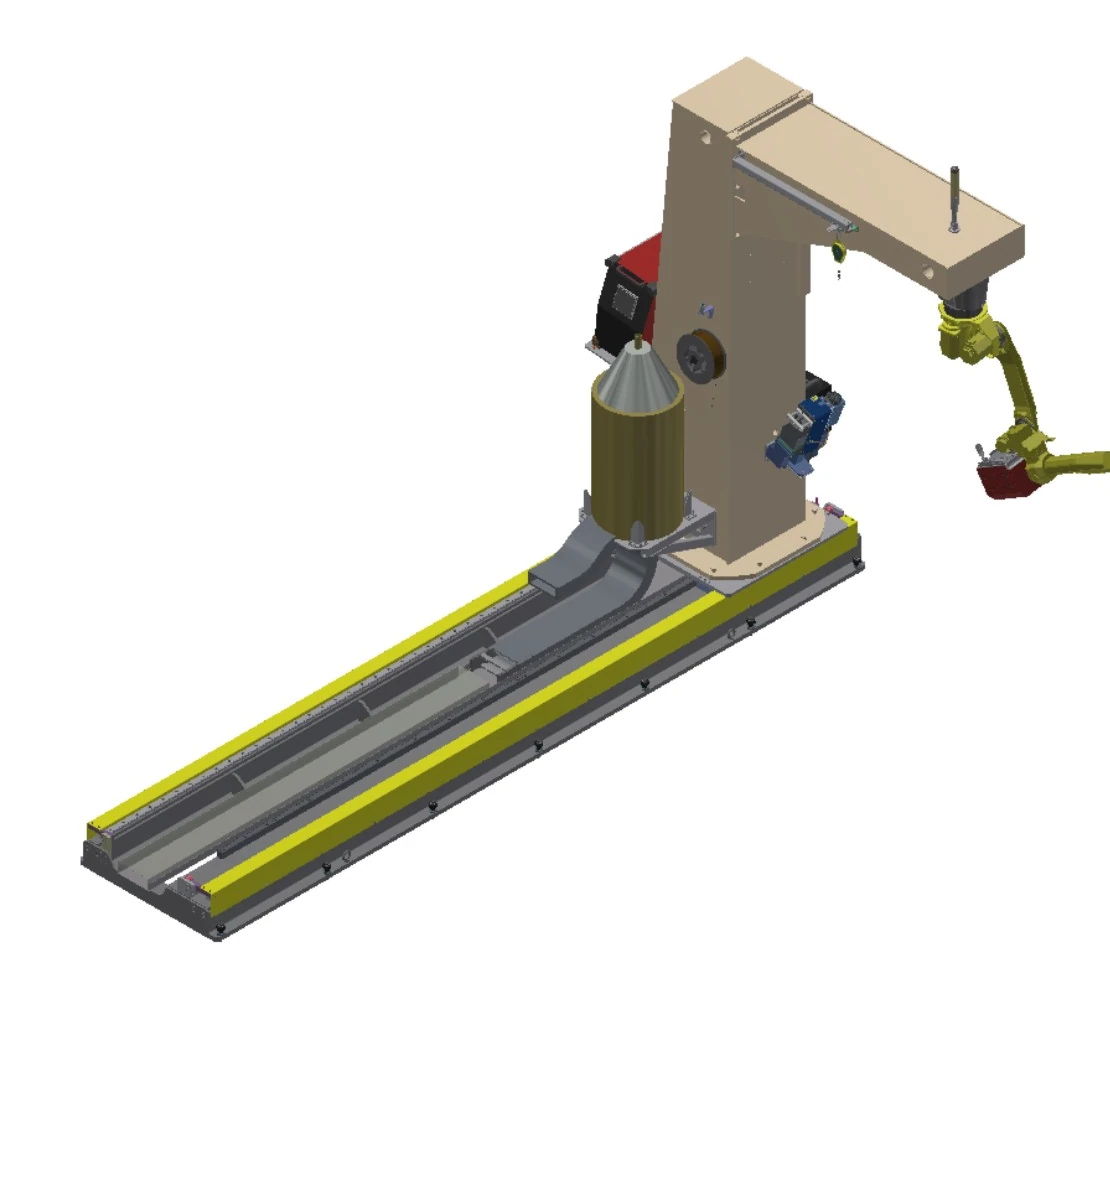
Inverteret jordskinne-svejsesystem
Kombinerer gulvbevægelse med en omvendt C-ramme, når adgang over hovedet er nyttig langs et langt emne.
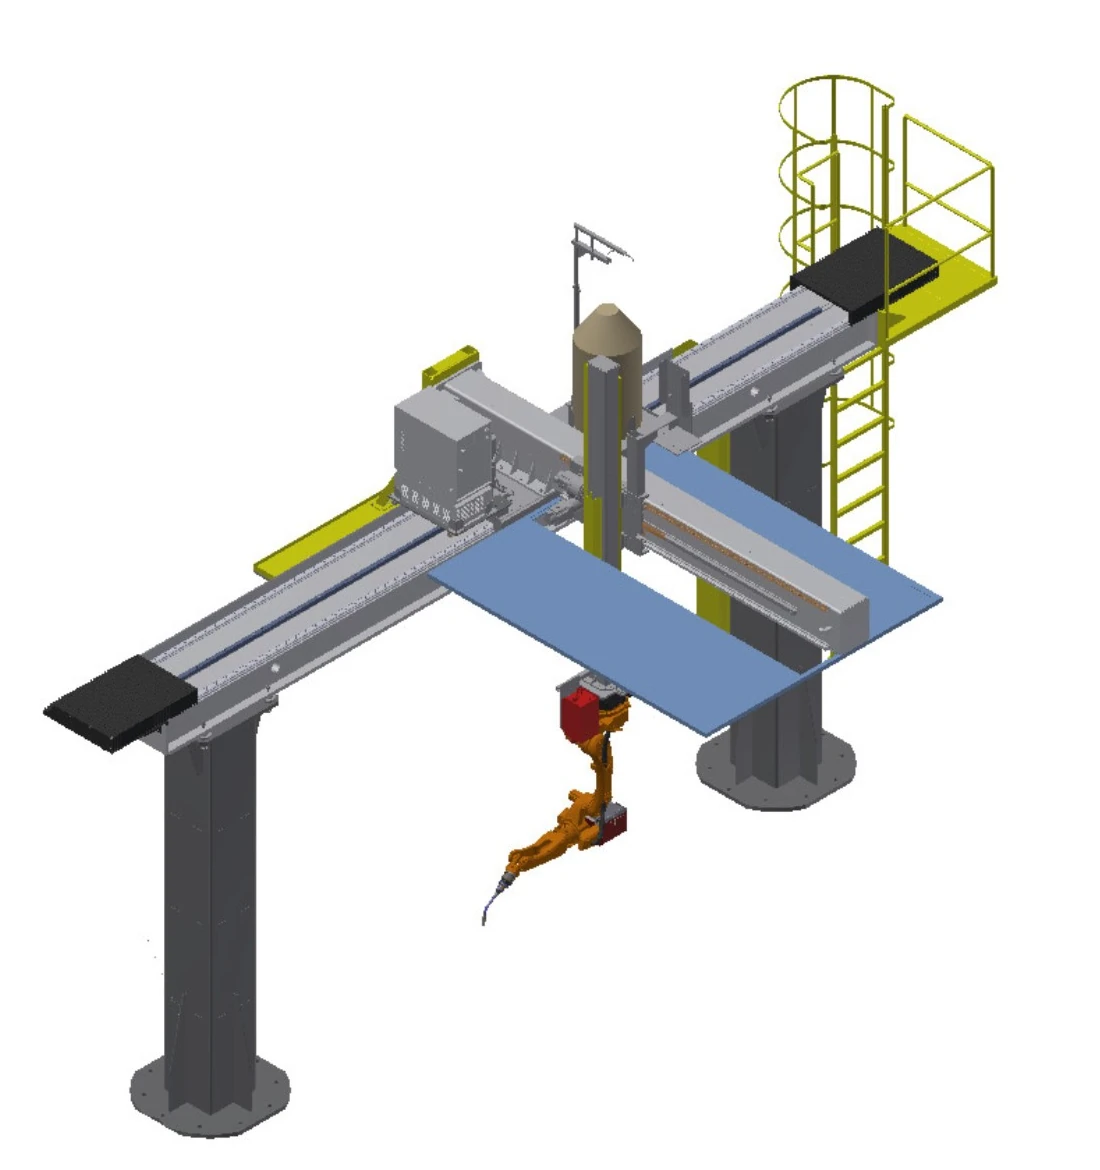
Inverteret Sky-Rail svejsesystem
Bevæger en omvendt robot over arbejdszonen i valgbare aksekombinationer for længde, lateral rækkevidde og højde.
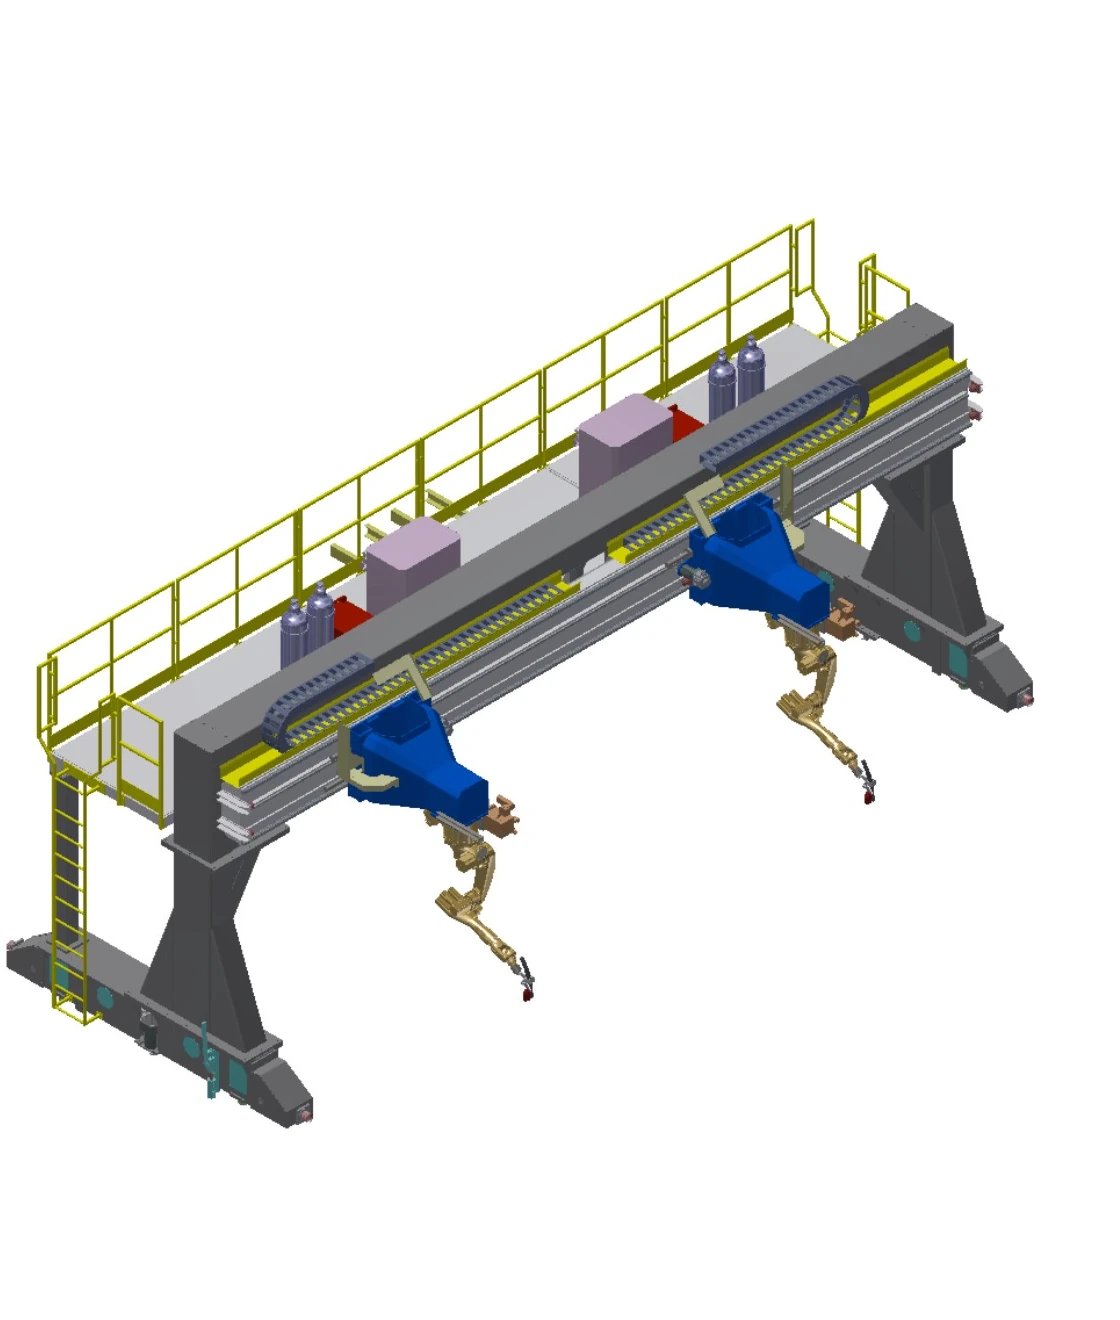
Inverteret gantry-svejsesystem
Skaber et bredt overheadområde med lang Y-bevægelse og synkroniseret dobbeltdrev til store arbejdszoner.
Sammenlign fire mobile systemer på ét sæt felter
Rejseværdier er valgfrie intervaller. Endelig aksekombination, belastning, fundament, processoftware og sporingsomfang forbliver projektspecifikke.
| Række | Systemkrav | Motion | Rejse | Nominel belastning | Speed | Gentagelsesnøjagtighed | Eksterne akser | Muligheder og tekniske forhold |
|---|---|---|---|---|---|---|---|---|
| A | Opretstående jordskinne-svejsesystem | Jordskinne; en lineær ekstern akse | Effektiv vandring 2–30 m, valgfri | 1 t | 0–15 m/min | ± 0.15 mm | 1 sæt | Robotbase og beslag til styringer, svejseudstyr, trådtromle og brænderrenser; forlænget fleksibelt kabel; kontaktregistrering, lysbuesporing og flerlags multipass-software; lasersømsporing |
| B | Inverteret jordskinne-svejsesystem | Tung jordskinne med omvendt C-ramme; én lineær udvendig akse | Effektiv vandring 2–30 m, valgfri | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 sæt | Omvendt C-ramme med robotbase og beslag til styringer, svejseudstyr, trådtromle og brænderrenser; forlænget fleksibelt kabel; kontaktregistrering, lysbuesporing og flerlags multipass-software; lasersømsporing |
| C | Inverteret Sky-Rail svejsesystem | Overliggende X/Y/Z-bevægelse; akser kan kombineres som 1X, 2Y eller 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, valgfrit | 0.4 t | Hver akse 0–15 m/min | Hver akse ±0.15 mm | 3 sætter | Beslag til styringer, svejseudstyr, trådtromle og brænderrenser; inspektionsstige og -platform; forlænget fleksibelt kabel; valgfri loftsstinkskab; kontaktregistrering, lysbuesporing og flerlags multipass-software; lasersømsporing |
| D | Inverteret gantry-svejsesystem | Gantry X/Y/Z-bevægelse; akser kan kombineres som 1X, 2Y eller 3Z; synkron dobbeltdrev på Y | Spændvidde <10 m; X ≤9 m; Y ≤100 m; Z 1-2 m, valgfrit | 0.4 t pr. robot | Hver akse 0–15 m/min | Hver akse ±0.15 mm | 4 sætter | P43 præcisionsslebet tung skinne og projektfundament af brugeren; beslag til styringer, svejseudstyr, trådtromle og brænderrenser; inspektionsstige og platform; forlænget fleksibelt kabel; kontaktregistrering, lysbuesporing og flerlags multipass-software; lasersømsporing |
Behandl positioneringsenheder og fiksturer som én emnekæde
Positioneringsenheden præsenterer hver samling i en svejsbar orientering; fiksturen lokaliserer komponenterne og bevarer gentagne gange deres indbyrdes forhold. Begge skal bekræftes med robotadgang, svejsesekvens, belastning og sikring.
Positioneringskoncepter
Faste sigteborde, vandrette roterende borde, vendeenheder, topstykke-pinoldok-understøtning og fleraksede positioneringsenheder. Kombineret emne- og fiksturmasse, tyngdepunkt, rotationsindhylning og brænderafstand definerer det gældende koncept.
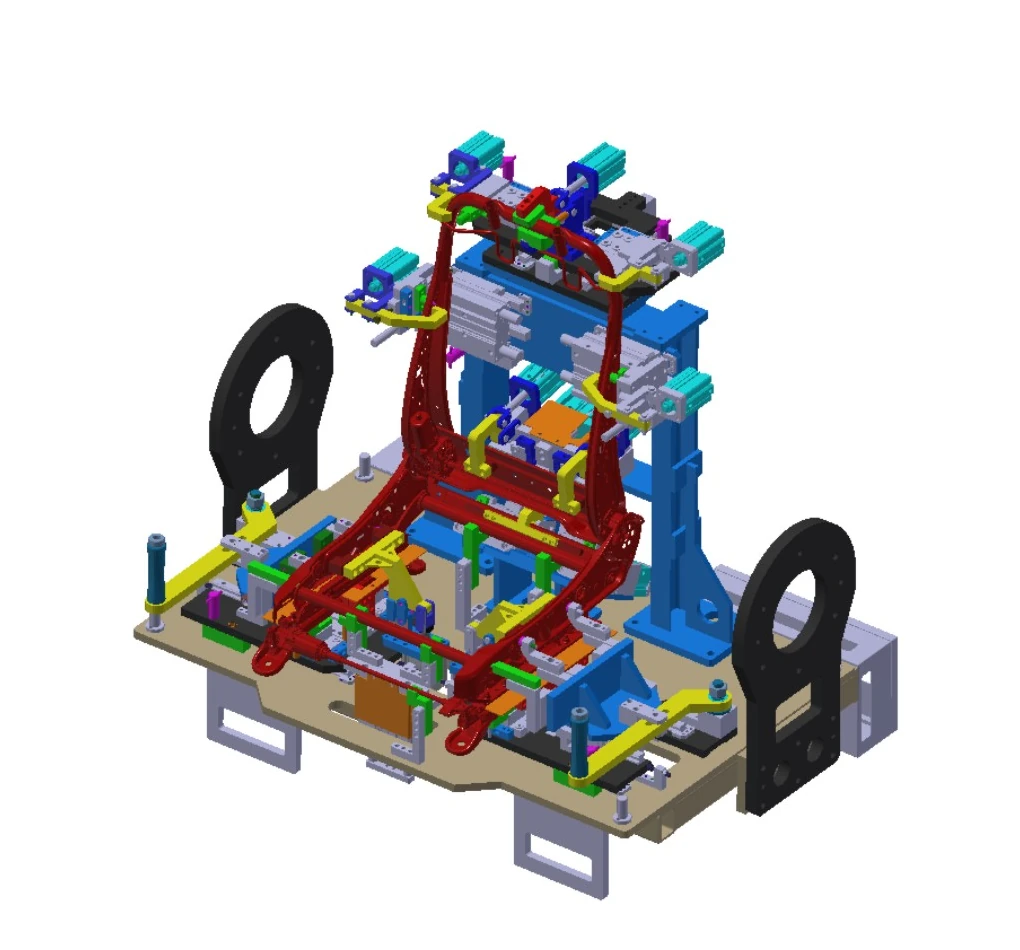
Fixturteknik
Quick change-design kan bevare en grænseflade til produktopdateringer. Strukturelle rammer kræver tilstrækkelig stivhed og styrke, svejsede strukturer gennemgår ældningsbehandling, og hver komponent er placeret og fastspændt uafhængigt for at opretholde tegningsforhold.
Brug fire spørgsmål til at definere den næste tekniske skitse
Hvor stor er delen?
Angiv minimum og maksimum kuvert, længde, ilægningsretning og sømfordeling.
Hvilken last skal flyttes?
Kombiner emne- og fiksturmasse, og tilføj derefter tyngdepunkt og dynamisk orientering.
Hvilke økser er nødvendige?
Beslut, om du vil flytte delen, flytte robotten eller bruge jordskinne, himmelskinne eller gantry-bevægelse.
Hvilken proces gælder?
Del materiale, samlinger, svejsemetode, kvalitetskrav og omskiftningsmønster.
Når omfanget udvides til linjetakt, overdragelser på tværs af stationer og orkestrering på systemniveau, fortsæt til intelligent svejseproduktionslinje.
Vælg hvilken familie du vil anmelde først
Hvilken kategori passer til små eller mellemstore gentagne dele?
Start med lette og mellemstore lukkede celler, og indsnævre derefter ruten ved hjælp af flip-, rotations- eller multiaksepositionering af emner.
Hvilken kategori passer til lange dele med stor kuvert eller høj belastning?
Start med ruten for store emner og angiv data for masse, tyngdepunkt, understøtning, belastning og sømfordeling.
Hvornår skal jeg sammenligne jordskinne-, skyskinne- eller gantrysystemer?
Brug sammenligningen af mobile systemer, når én fast robotplacering ikke kan dække den nødvendige længde, højde eller spændvidde.
Hvor hører komplekse emneopspændings- og fiksturspørgsmål hjemme?
Når orientering, gentagelig lokalisering eller ændringsgrænseflader er den primære begrænsning, skal du starte med afsnittet om positionerings- og fiksturer.
Gå fra applikationsfamilien til det næste informationslag
Brug denne side til at vælge en konfigurationsfamilie, og åbn derefter den relevante produkt- eller tekniske side. Hvis tegningerne er klar, kan du starte en diskussion om applikationen direkte.
Start fra den virkelige del og sømkortet
Del tegninger, størrelses- og masseområde, samlinger, proces, taktforventning, belastningsmetode og begrænsninger på stedet, så EVST kan udarbejde en indledende konfiguration.