
En nyttig robotbelægningsbeskrivelse identificerer den nødvendige finish på hver overflade, inklusive hjørner, fordybninger og hængende kontaktflader. En enkelt finishbeskrivelse for hele delen kan gøre disse områder tvetydige. Marker deres krav, før du sammenligner sprøjtebaner, så procesteamet kan skelne en vanskelig overflade fra en overflade, der aldrig blev specificeret.
Lav deltegningen om til et overfladekort
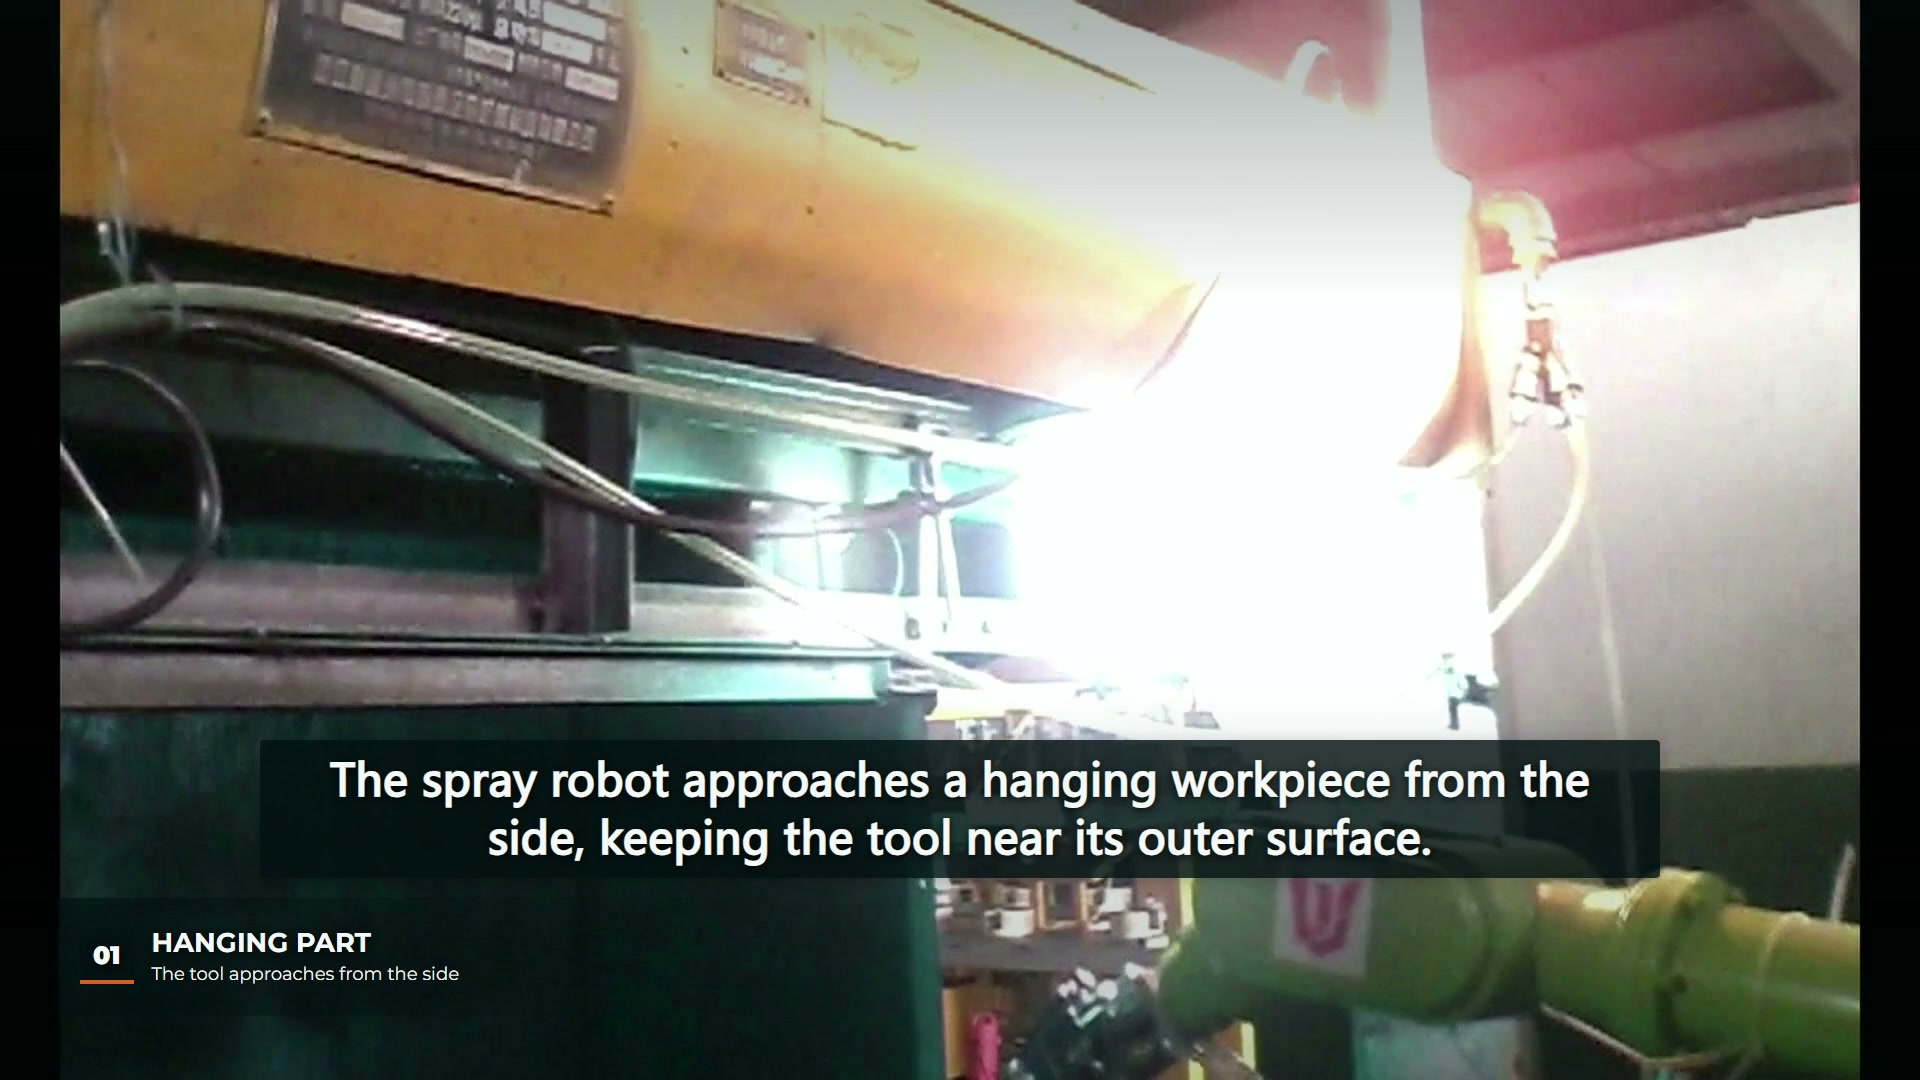
I videoen kl. 00:05 nærmer en grøn robot sig et hængende emne fra siden. Den nederste visning kl. 00:18 bringer en anden del af emnet og dets understøtning ind i diskussionen. Disse observationer etablerer et nyttigt udgangspunkt: hvilke overflader skal belægningen nå i dette hængende arrangement? De fastlægger ikke belægningstykkelsen eller tilstanden af skjulte flader.
Brug tegningens eksisterende funktionsreferencer til at adskille brede flader, fremspringende kanter, forsænkede områder og ophængningskontakter. Giv hvert område en kravejer og en måde at løse usikkerhed på. Et kontaktfelt kan tillades at forblive ubelagt i én anvendelse og uacceptabelt i en anden; det er et produktkrav, ikke en beslutning, der skal overlades til robotprogrammøren.
| Region i den foreslåede del | Præcisering til protokollen | Hvad der mangler at blive kontrolleret |
|---|---|---|
| Bredt eksponeret ansigt | Nødvendig finish og inspektionssted | Om den valgte proces opfylder dette krav |
| Hjørne eller fremspring | Hvilke tilstødende flader kræver dækning | Lokal dækning under den foreslåede hængende orientering |
| Fordybning eller bagside | Om det er inkluderet i belægningsområdet | Adgang og den relevante inspektionsvinkel |
| Hængende kontakt | Tilladt kontaktområde og enhver undtagelse fra finish | Aftale om håndtering eller senere behandling af det pågældende område |
Disse er foreslåede korte felter, ikke observationer af gennemførte kontroller i den filmede installation.
Hold geometrivejledningen inden for dens omfang
Gracos vejledning til sprøjteteknik forklarer, hvordan ændring af pistolvinkel og -afstand kan påvirke dækningen. Dens airless-sprøjteafstande og overlapningsværdier bør ikke blive indstillinger for denne robot. Det relevante planlægningsprincip er snævrere: et hjørne ændrer forholdet mellem værktøjet og den lokale overflade, så dets krav fortjener eksplicit opmærksomhed.
En udgivet Sames robotmalingsløsning beskriver justering af formluften for at tilpasse sprøjtemønsteret til en del. Det er et eksempel på udstyr. Det viser, hvorfor en diskussion om belægning kan involvere applikatorkonfiguration såvel som robotbevægelse; det identificerer ikke applikatoren eller tilgængelige funktioner i denne video.
Vælg prøver ud fra det ubesvarede krav
For en foreslået anvendelse kan en prøveplan følge overfladekortet. Hvis usikkerheden vedrører en fordybning, besvarer et resultat på den brede forside ikke den. Hvis problemet er ophængningskontakter, skal det testede ophængningsarrangement registreres sammen med inspektionsresultatet. Undgå at erklære hele delen for acceptabel, når kun et let observerbart område er blevet undersøgt.
Dette kravkort går forud for de bevægelseskontroller, der er omtalt i vores Robotisk tørløbsguide til sprøjtevejKortet definerer, hvad belægningen skal opnå; testresultatet omhandler, hvordan udstyret griber emnet an. Ingen af delene erstatter den efterfølgende vurdering af belægningen.
EVST's redaktionelle synspunkt er, at et uløst finishkrav bør forblive synligt i beskrivelsen. En markeret deltegning, faktisk ophængningsarrangement og regionsspecifikke inspektionsforventninger gør denne usikkerhed lettere at løse uden at en jævn sprøjtebevægelse forvandles til en påstand om belægningskvalitet.