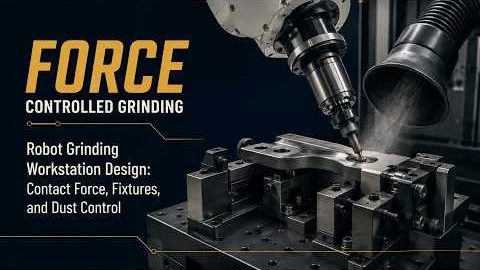
Robotisk slibnings- og poleringsarbejdsstation — Modeller, kraftstyring og støvudsugning
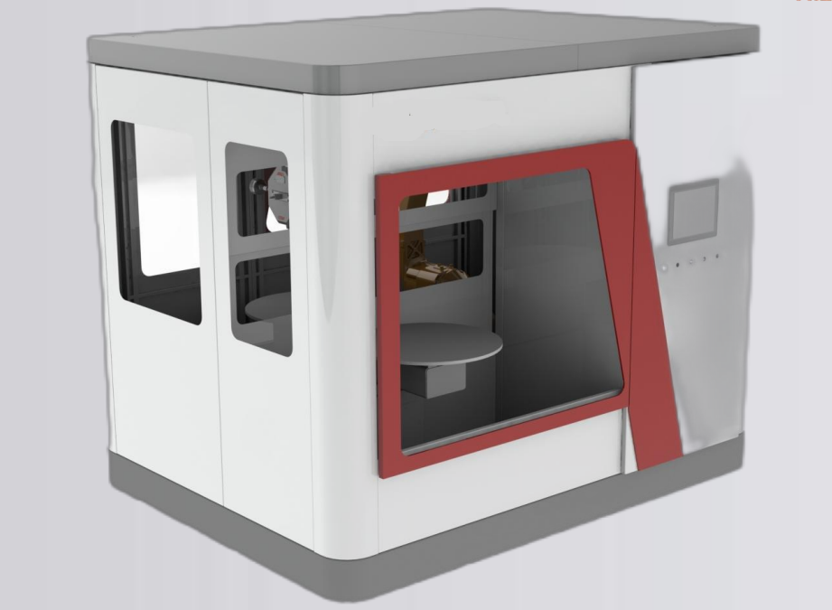
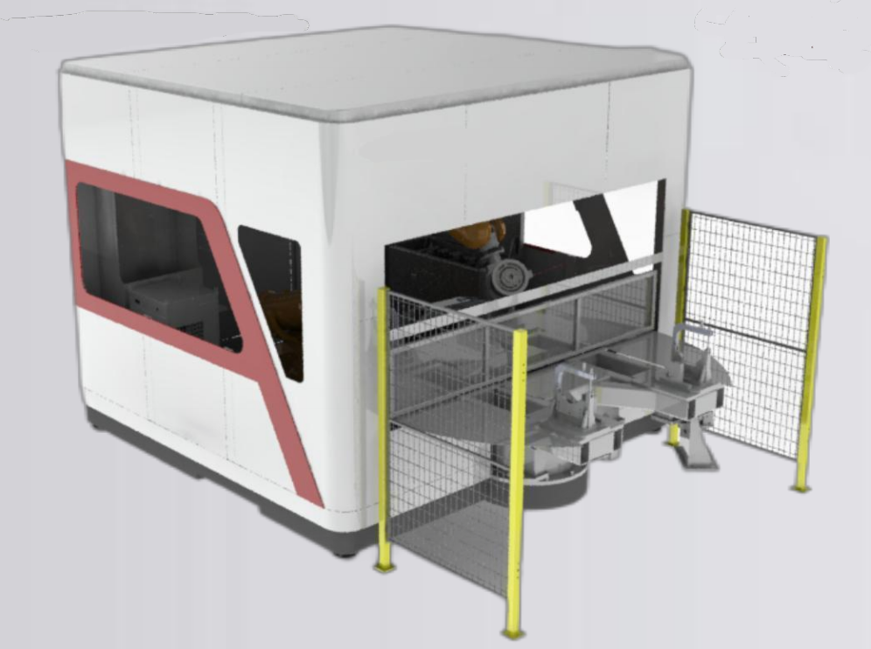
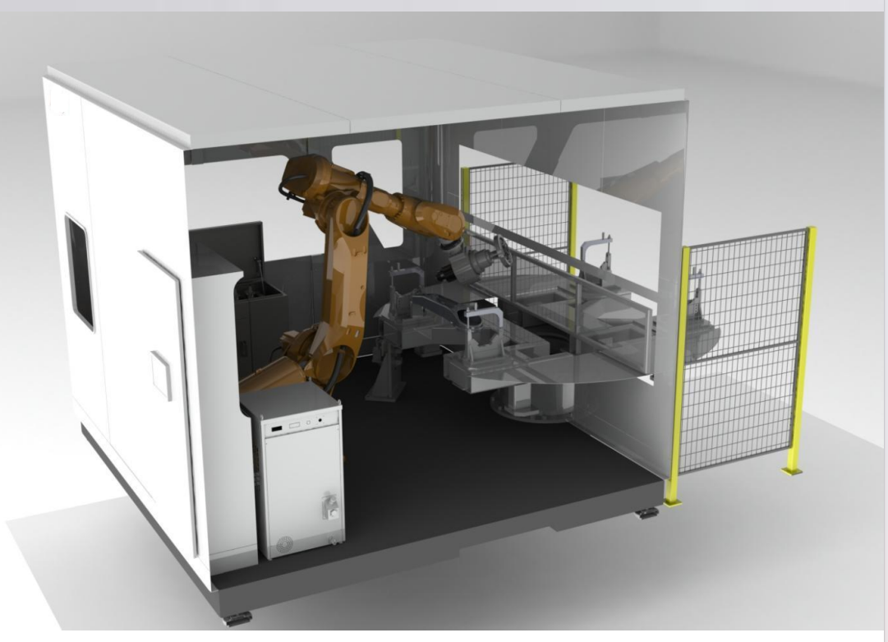
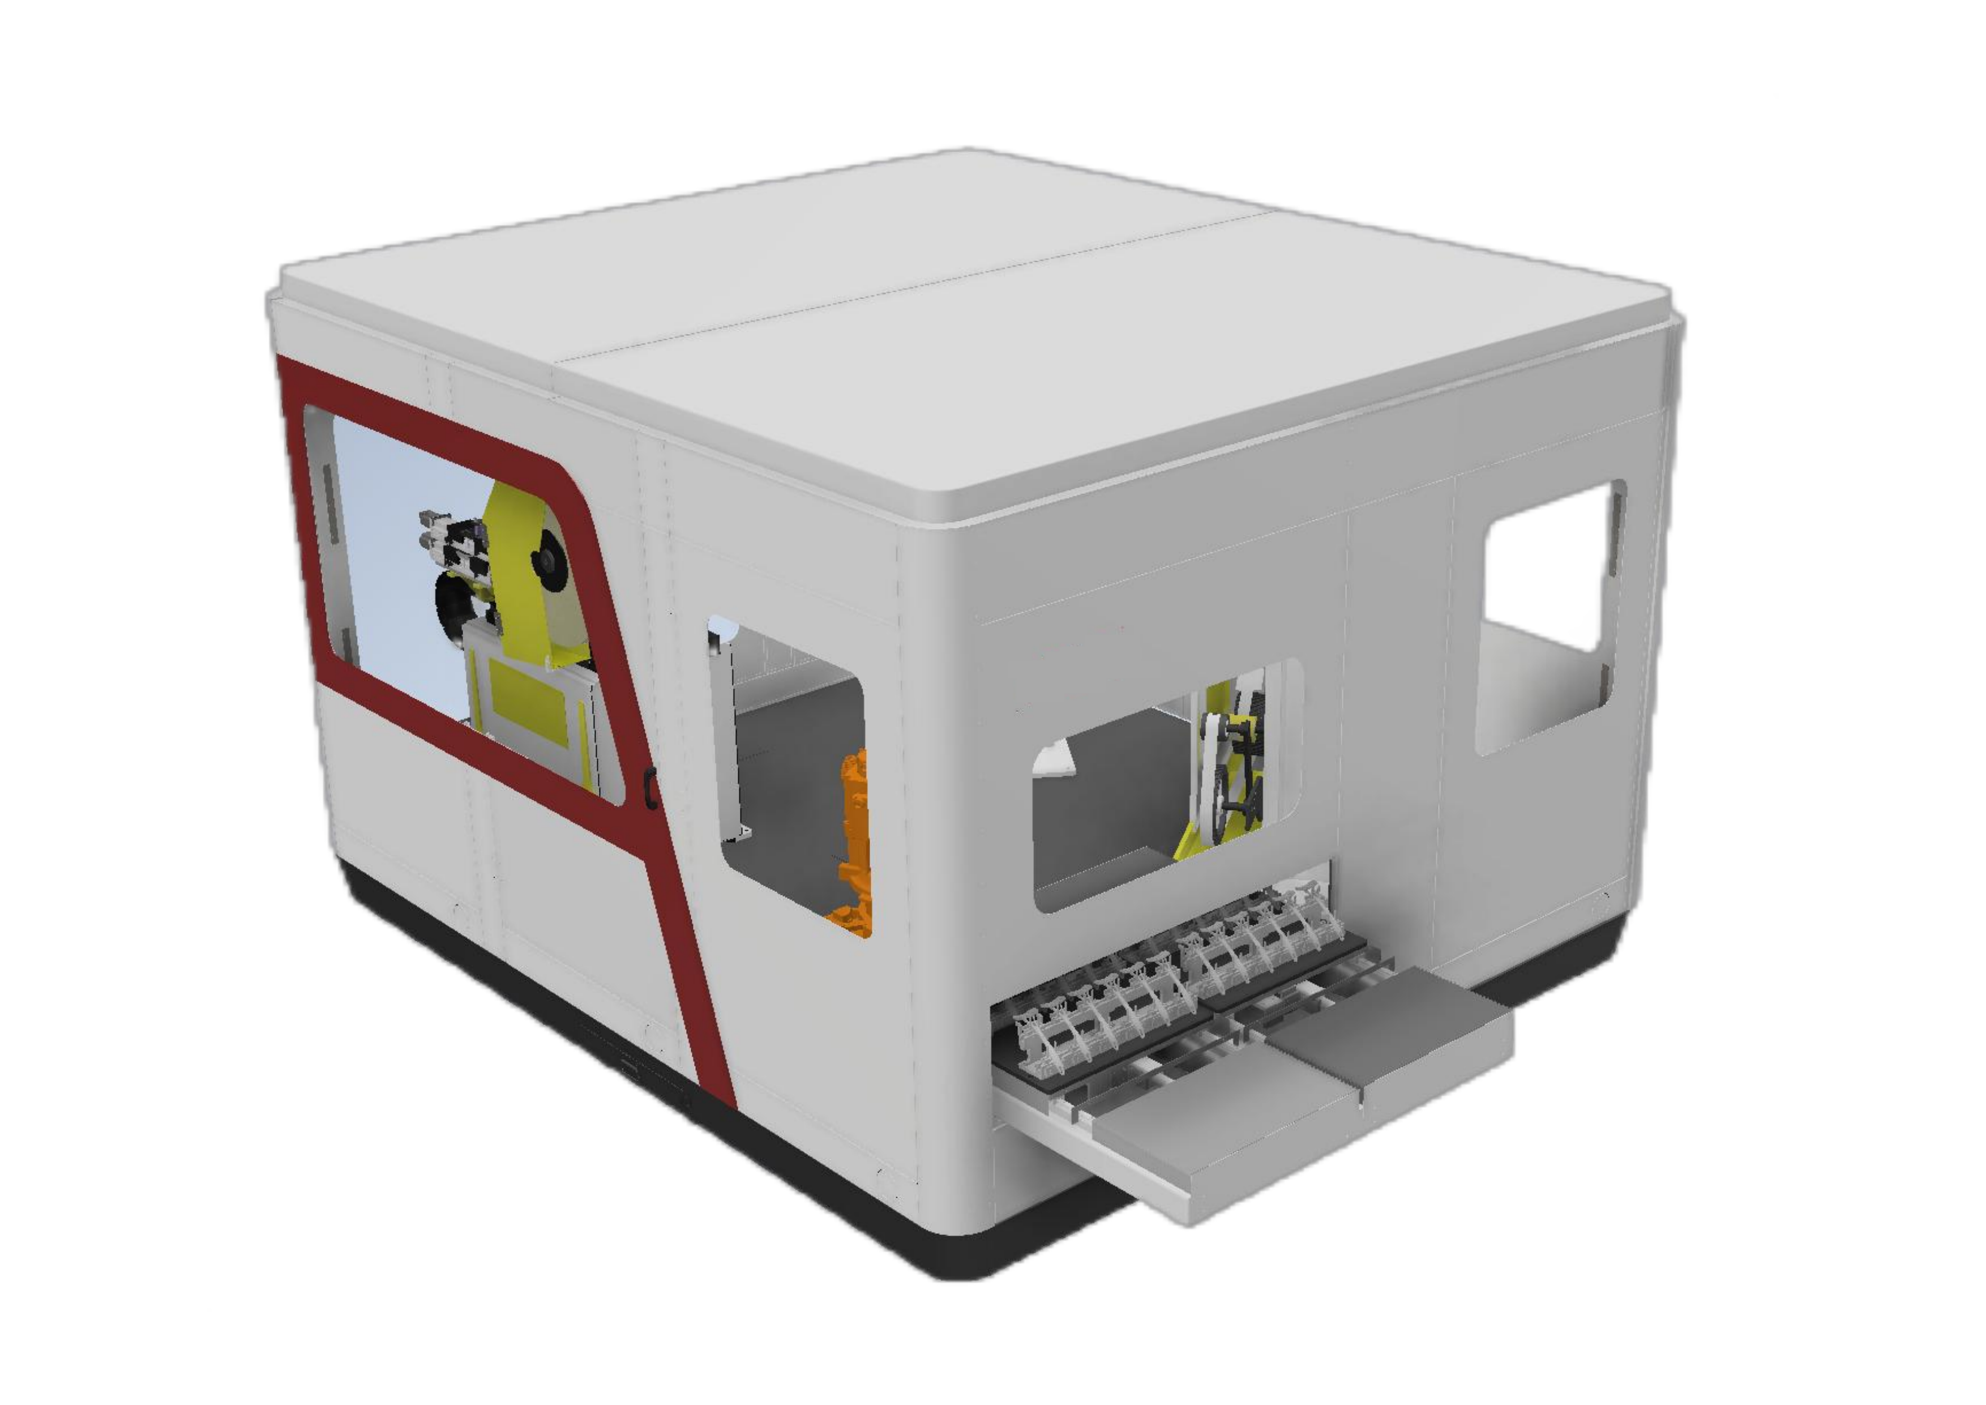
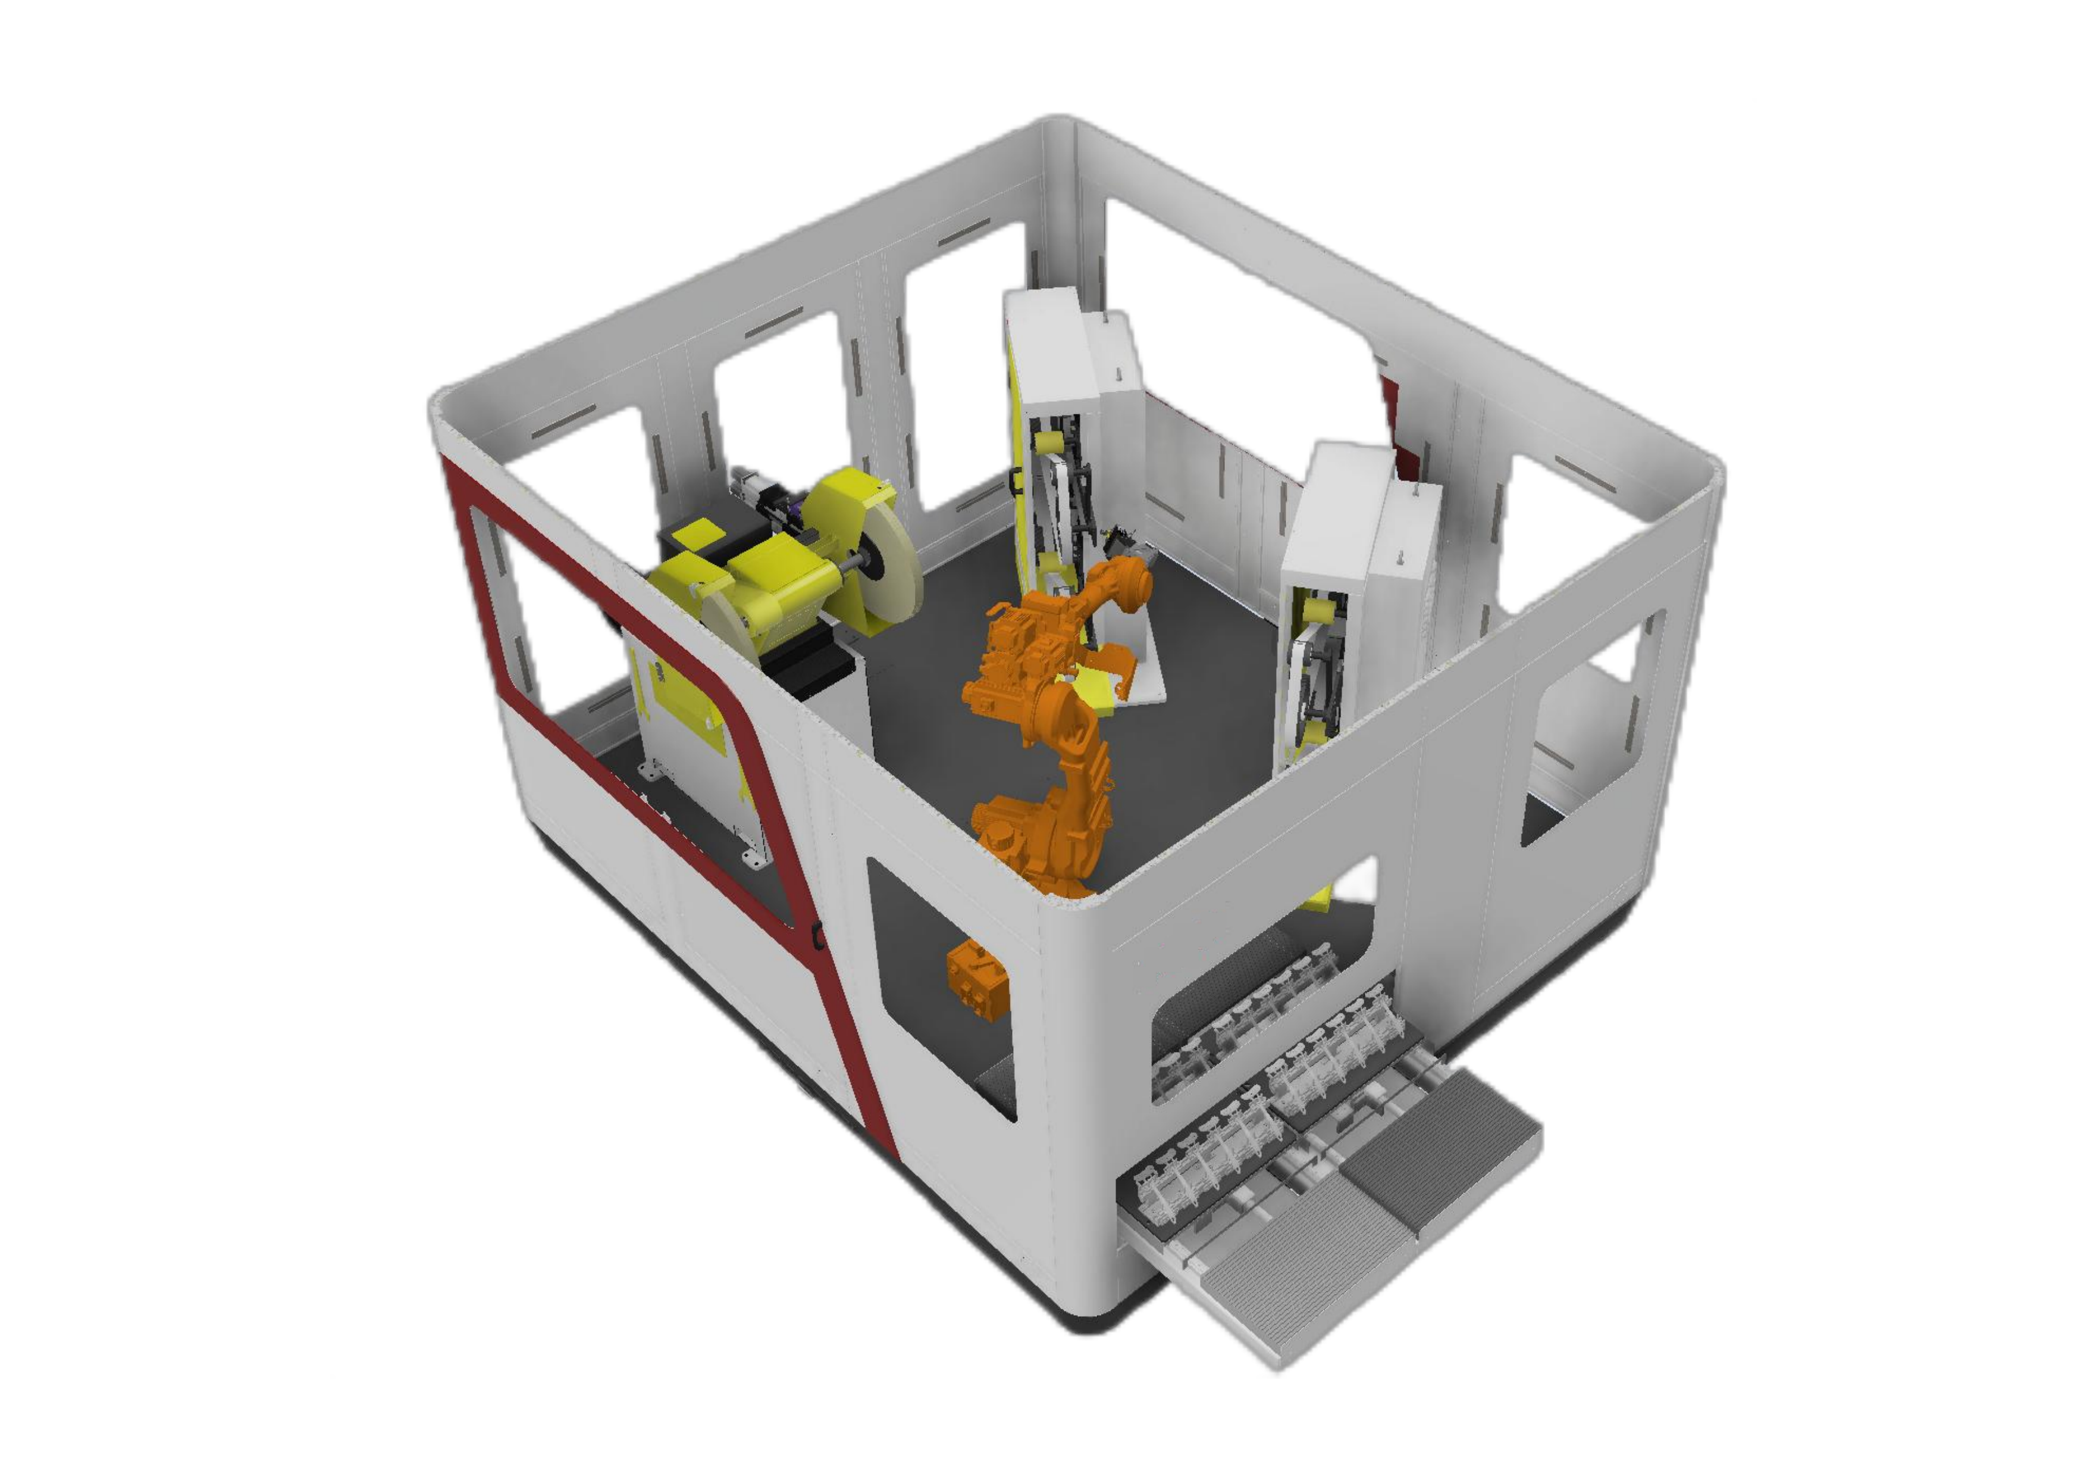
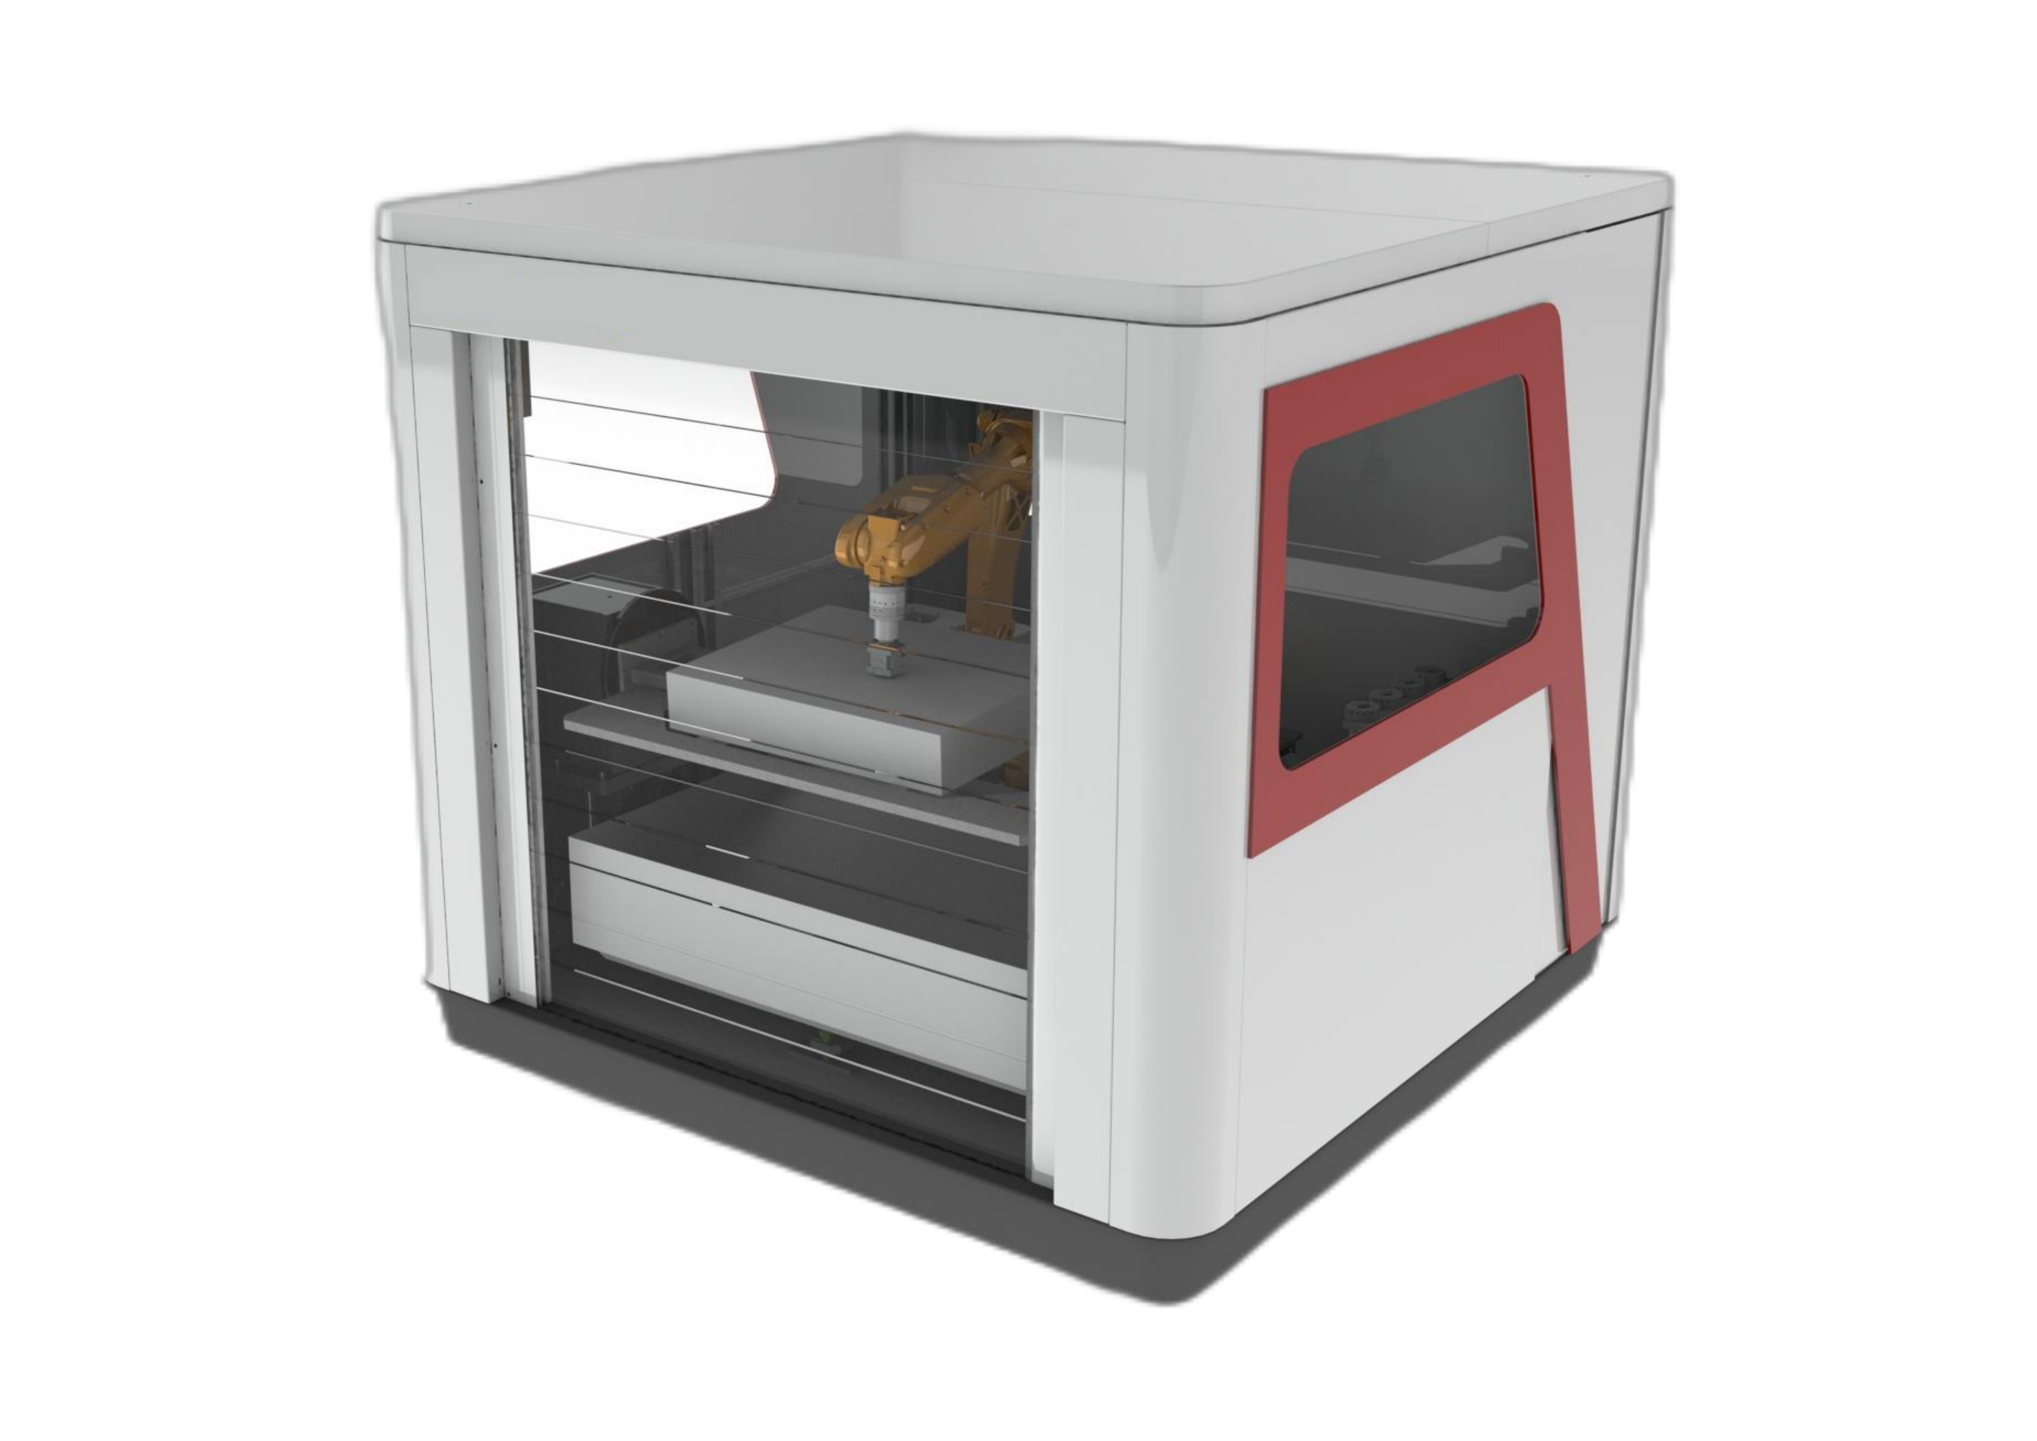
En robotbaseret slibe- og poleringsarbejdsstation bruger et lukket kabinet til at indeholde støv og et modulært layout til vedligeholdelse, modifikation og opgraderinger, der kombinerer robotstyret efterbehandling med passende kraftstyrings- og støvudsugningsudstyr.
- Det lukkede kabinet hjælper med at indeslutte støv omkring efterbehandlingsprocessen.
- Et modulært layout giver adgang til vedligeholdelse, ændringer og senere opgraderinger.
- Robotten bærer emnet til finbearbejdning, og afgratning understøttes også.
- Overvågningsfunktioner dækker defekte værktøjer og remme, værktøjslevetid og produktionskapacitet.
- Båndslibere bruger pneumatisk flydende bevægelse som standard, med elektronisk styret konstant kraftflydende bevægelse tilgængelig som en opgradering.
- Bordet i dobbeltlagsmateriale har et støvafvisende design.
Sliberobotter: Hvornår skal man bruge en, og hvordan man konfigurerer den
En sliberobot er en seksakset industrirobot, der er indstillet til at fjerne materiale ved kontakt. Håndterings- og svejserobotter flytter eller tilføjer materiale; slibning, afgratning, affasning og fjernelse af svejsninger fjerner det, så robotten har brug for et efterbehandlingsværktøj og en kompatibel kraftstyring for at udføre arbejdet.
Robotslibning anvendes normalt, hvor manuel slibning betyder stor arbejdsbyrde, langsom produktion og arbejdsmiljørisiko, især på svejsede dele. Om det holder i produktionen afhænger af tre ting: hvor meget dele varierer efter støbning eller svejsning, hvordan mængden af fjernet materiale kontrolleres, og hvor hurtigt slibemidlet slides. Se også hvilke manuelle slibeopgaver der skal flyttes til en robot først.
Del i griberen eller værktøjet på flangen
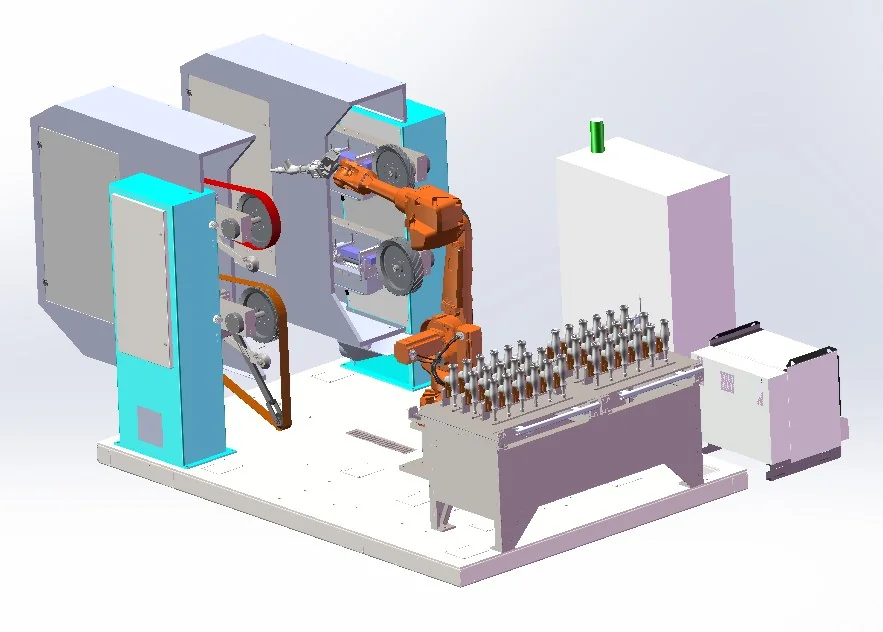
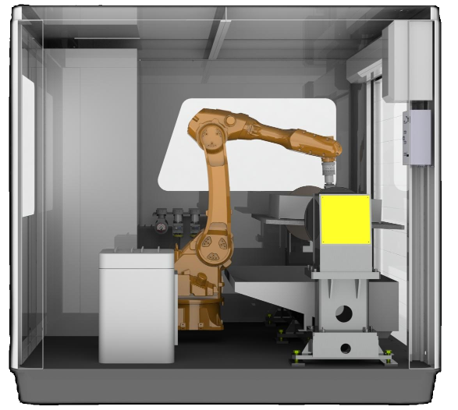
Dele på op til 30 kg transporteres normalt af robotten fra læssepositionen til faste bånd- og hjulstationer; større eller tungere dele forbliver fastspændt, mens robotten bærer værktøjet. Faste stationer optager mere gulvplads, men robotten går direkte fra læssebordet til slibning. Et robotholdt værktøj holder layoutet kompakt, men hvert værktøjs- eller slibemiddelskift tilføjer trin til hver del, så værktøjsholdte celler til blandede dele bruger automatisk værktøjsskift og et værktøjslager, inklusive delspecifikke værktøjer. Begrænsninger og modelserier: delvist holdt eller værktøjsholdt valg.
Holder kontakten under kontrol: flydende og konstant kraft
Støbegods og svejsninger efterlader matricen eller svejsefiksturen med dimensionsvariationer, og slibemidlet krymper, når det slides. På en fast indlært bane ændrer begge, hvor hårdt værktøjet presser, og hvor meget materiale der kommer af. En passiv flydende enhed giver værktøjet ±10 mm mekanisk bevægelse, med lufttryk indstillet for hver robotposition; båndslibere flyder pneumatisk som standard. Aktiv kraftstyring læser kontakten og bevæger den flydende enhed fremad eller tilbage, så kraften forbliver konstant, når delposition, tolerance eller slibemiddeltilstand ændres; konstant kraftflydning er en opgradering af båndsliberne. På den kraftstyrede tunge sliber, der bruges i værktøjsholdte celler, kan kontaktkraften justeres fra 10 til 500 N med en kraftstyringsnøjagtighed på ±5 N; områder for andre værktøjer og konfigurationer bekræftes for hvert projekt.
Hvor variationen er for stor til alene at overholde reglerne, måler de systemer, vi har bygget, først: en laserforskydningssensor til svejsesømmens højde, en punktlaser til skillelinjeforskydning i forhold til den forrige støbning eller en 3D-scanning til at generere hver bane. Hvad en celle har brug for, vælges for hvert projekt baseret på dine dele og outputmål. Se kraftstyret robotslibning og kontrol af kontakt og slidtilstand under idriftsættelse.
Bælter, hjul eller et spindelværktøj
Værktøjsvalget følger det, der forbliver stille. I den emneholdte rute forbliver stationerne stille, og robotten bringer emnet til dem: båndene fjerner materiale, derefter polerer nylon-, sisal- og stofskiver, og filer og lamelskiver på flydende spindler, der er fastgjort til stationen, når de indre konturer, hulkanter og skillelinjer, som et bånd ikke kan. Den kraftstyrede båndsliber på denne rute er en gulvstående maskine med pneumatisk flydende bevægelse som standard og konstant kraftflydende bevægelse som en opgradering.
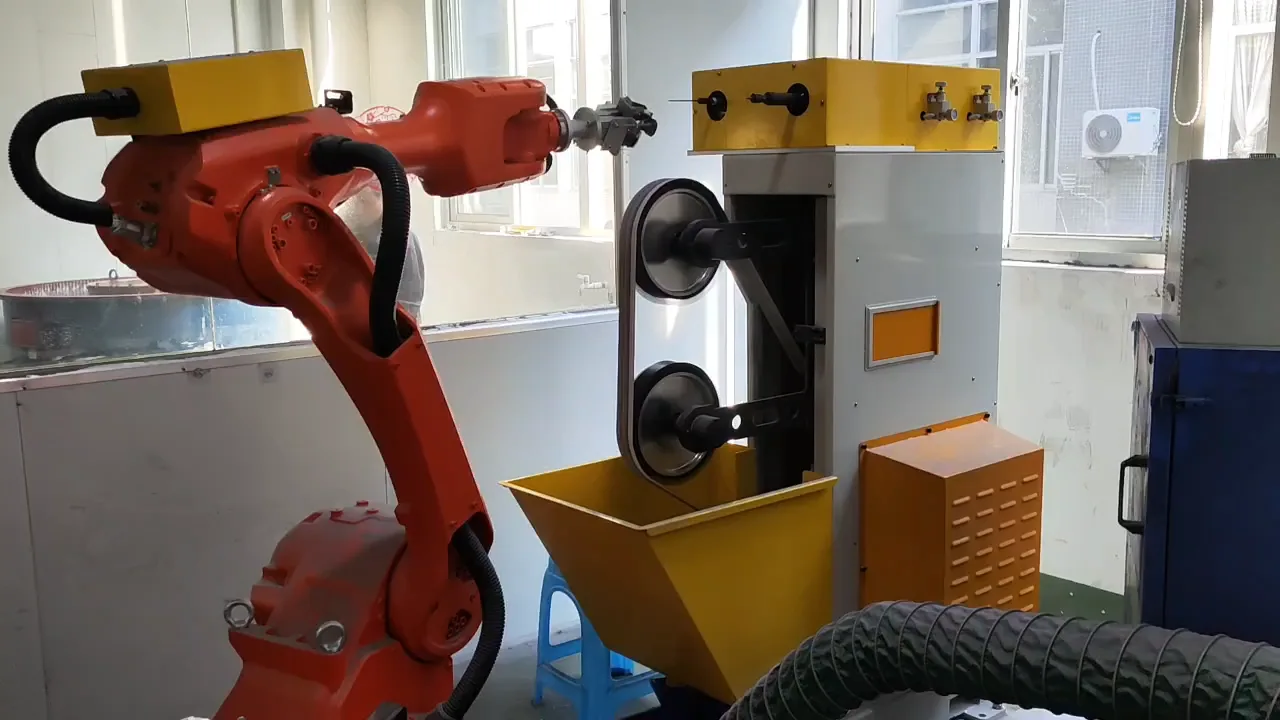
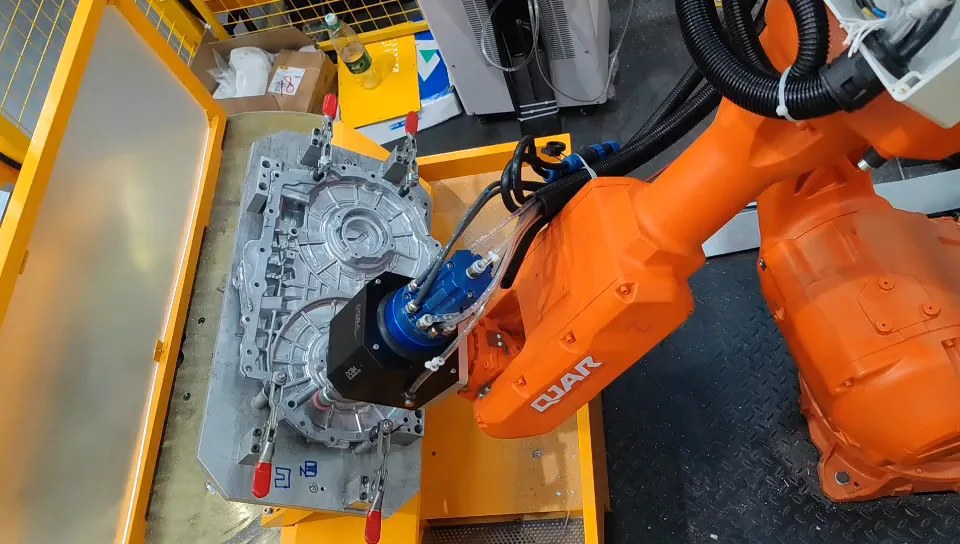
I den værktøjsholdte rute forbliver emnet fastspændt i en fikstur, og robotten bærer værktøjet til kværnen, indløbet eller sømmen: en flydende spindel eller en kraftstyret tung sliber, der skifter mellem fræsere, lamelhjul og diamantslibehoveder fra et værktøjslager. Tung fjernelse af støbejern, støbestål og svejsesømme foregår på denne måde. Se forbrugsfamilier og værktøjs- og kraftstyringsmuligheder.
Hvad robotarmen selv har brug for
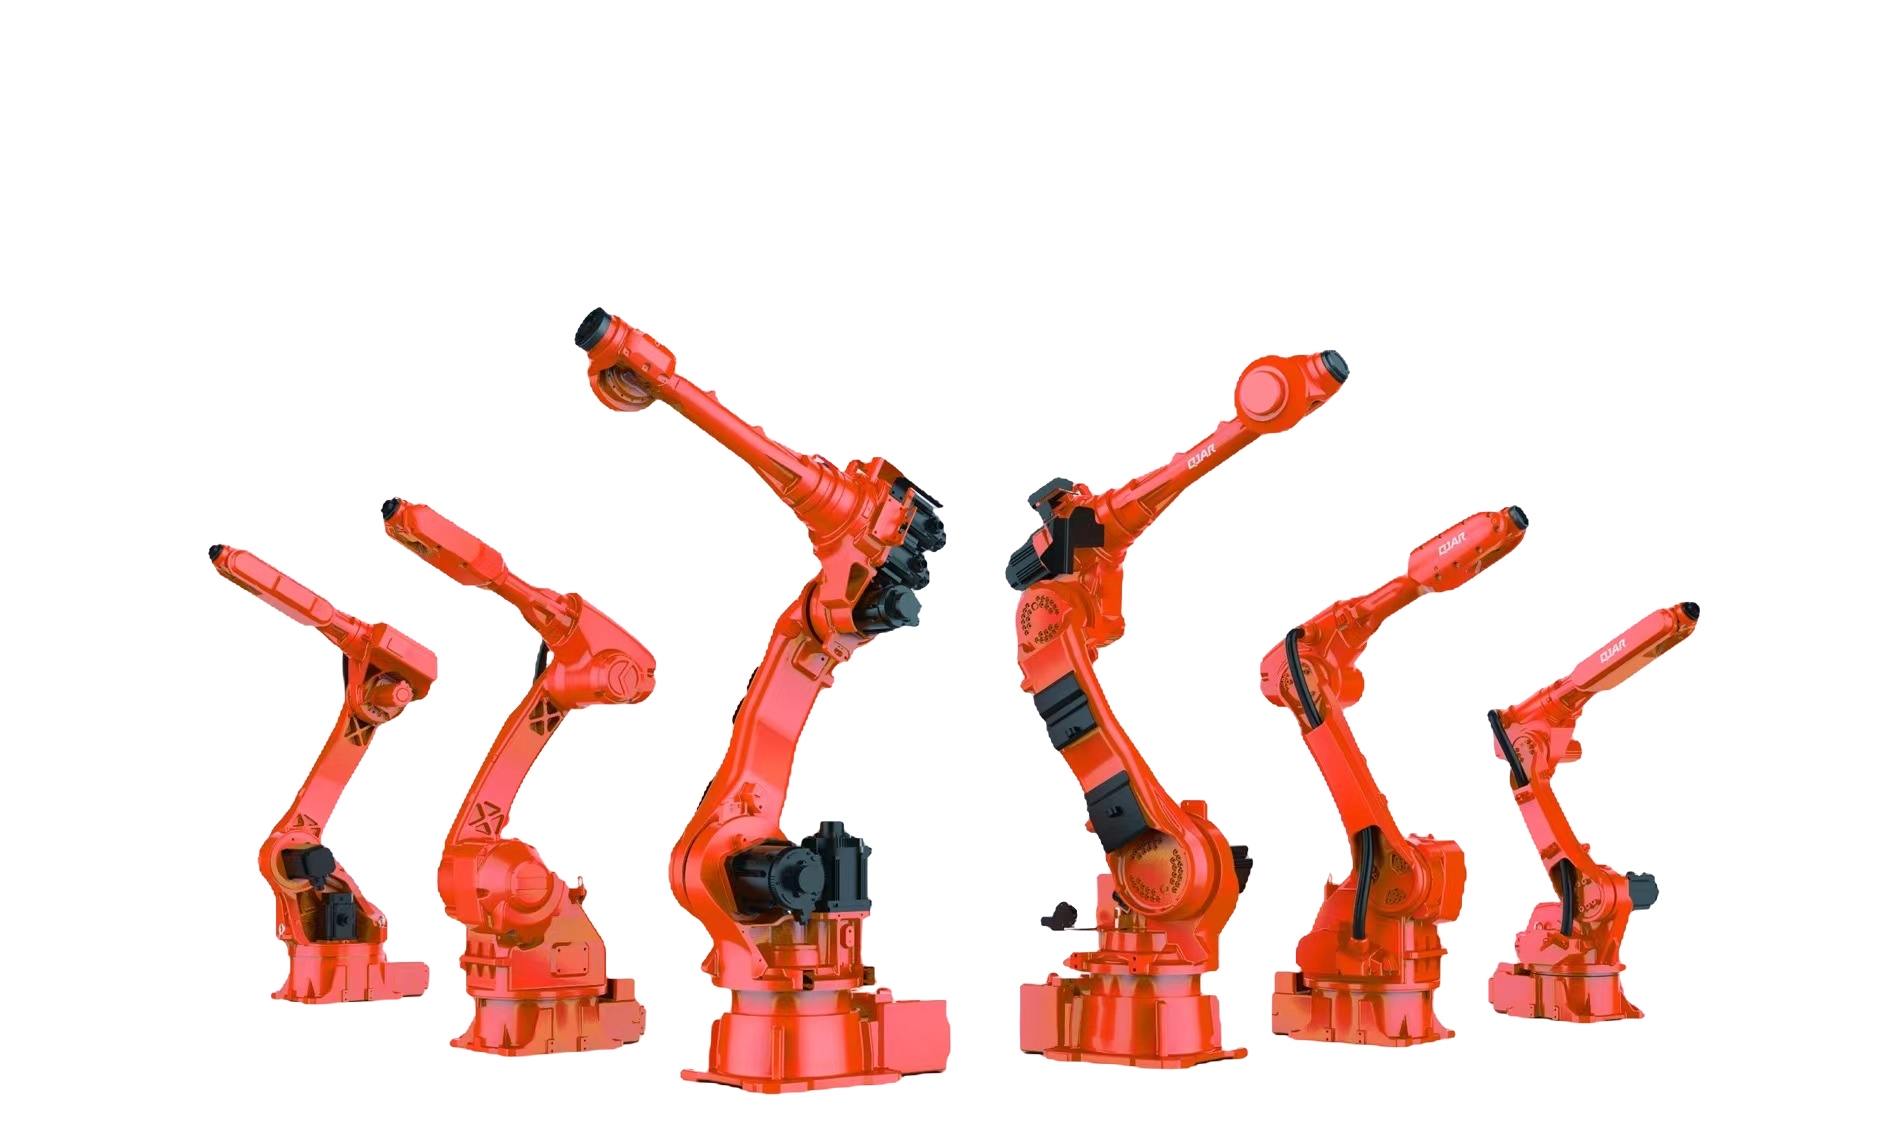
En sliberobot presser mod emnet i lange strækninger med en typisk kontaktbelastning på 3-10 kg, så armen skal være stiv nok til ikke at drive. Den kræver også mere håndledsbevægelse: akse 6 forlænges fra den sædvanlige ±360° til ±540° eller ±720°, og akse 5 ud over 350° med et forskudt design, så en kontur kører som én kontinuerlig bevægelse uden pauser. IP67-beskyttelse holder støv ude. Fuld liste: Krav til robotbevægelse og beskyttelse.
Robot eller specialslibemaskine
Når den samme lille støbte eller kosmetiske del kører i store mængder, kan en femakset maskine med fire eller seks stationer, der arbejder på én gang, og som kan skiftes mellem produkter, passe bedre end en robot; motorblokke og transmissionshuse kan også bruges til en seksakset CNC-slibemaskine. En robot tilpasser store eller varierede dele, et stort arbejdsområde eller en celle, der er forbundet til en linje, og den kan også belaste maskinerne. Begge er blandt de systemer, vi har bygget, og vi vælger dem til hvert projekt; se robotceller og specialmaskiner til støbegods.
Diskuter din slibeapplikation ↗Delvist fastholdt eller værktøjsfastholdt: start med emnet
Robotten bærer delen
For dele op til 30 kg kan et emneopbevaringsarrangement føre emnet direkte fra læssepositionen til en fast efterbehandlingsstation. Det kan reducere håndteringstrinnene pr. del, mens de omkringliggende stationer kræver mere gulvplads.
Robotten bærer værktøjet
I en værktøjsholdt anordning bringer robotten værktøjet til et større eller tungere emne. Layoutet kan være mere kompakt, mens værktøjs- og slibemiddelskift tilføjer trin til enkeltdelscyklussen.
Tallet på 30 kg er en grænse for rutevalg, ikke den tilladte delvægt for hver model. Modeltabellen nedenfor definerer separat robottens nyttelast og den anbefalede delvægt.
Specifikationer for arbejdsstationsmodellen
Sammenlign de understøttede modelserier for en emneholdt konfiguration. Emnedimensioner, emnevægt og robottens nyttelast er separate grænser; vælg en række, der passer til emnet.
Rul vandret for at sammenligne hvert felt.
| Model | Robot nyttelast | Delvægt | Delkonvolut | dimensioner | Forsyning / nominel effekt | Slibenøjagtighed |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | AC 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | AC 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | AC 380 V / 13.5 kW | ±0.1–0.2 mm |
| Anvendelige materialer | Aluminiumsstøbegods, små hardware | |||||
| Industriel robot | EVST | |||||
Feltet Nøjagtighed beskriver slibepræcisionen. Krav til robotbevægelse sammenlignes separat nedenfor.
Standard slibe- og poleringsmoduler
Standardmodulerne omfatter båndslibere med to stationer, båndslibere med én station og polermaskiner med én station. Poleringsmoduler til brede bånd, store og små dele understøtter modulære kombinationer med flydende og automatiske kompensationsordninger.
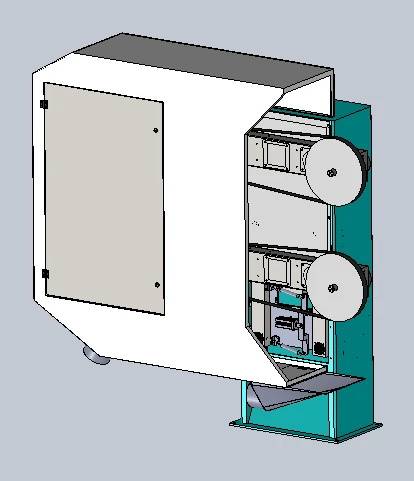
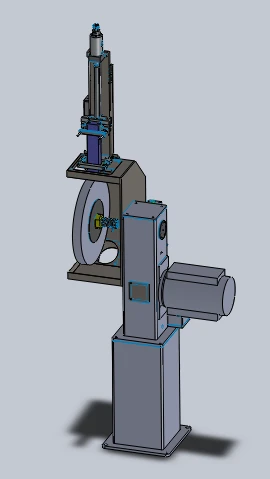
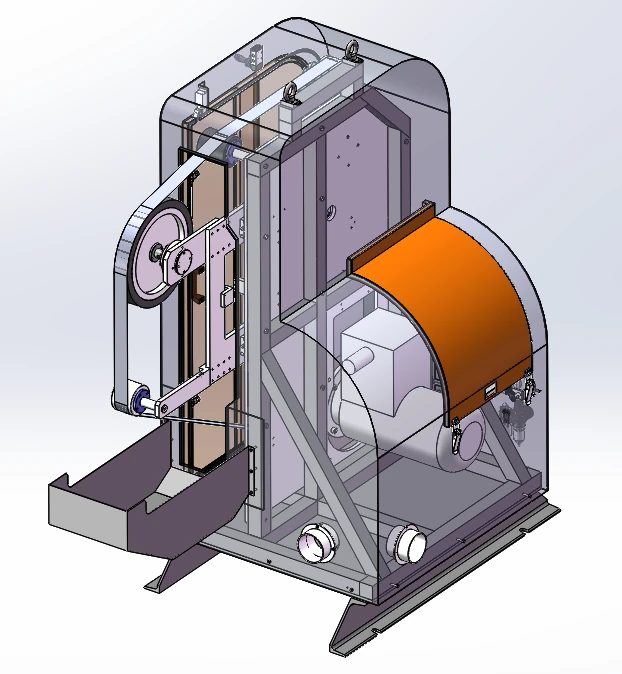
En båndmaskinekonfiguration bruger en eksplosionssikker drivmotor på 4 kW, en maksimal rotationshastighed på 2800 o/min og et slibebånd på 2800 mm × 70 mm. Den inkluderer båndsporing, en støvbeholdertilslutning, standard pneumatisk flydende mekanisme med en elektronisk opgraderingsmulighed for konstant kraft og mulighed for en flydende spindel.
Syv forbrugsfamilier og deres roller
Udvælgelsen af forbrugsmaterialer følger den ønskede operation og kontaktform. Forskellige stationer kan kombineres for at skifte mellem trinene for fjernelse af slibemidler og polering.
Slibebånd
Båndslibning langs den valgte kontaktbane.
Flaphjul
Slibende finish med et hjulformet slidmateriale.
Nylonhjul
Overfladepolering med en nylonhjulstation.
Sisalhjul
Hjulpolering inden for den krævede finishrækkefølge.
Poleringshjul til klud
Polering med en lærredsskivestation.
Filer
Lokal filning og afgratning af kant.
Fræsere
Fræsning og materialefjernelse før efterfølgende efterbehandling.
Kraftstyret robotslibning
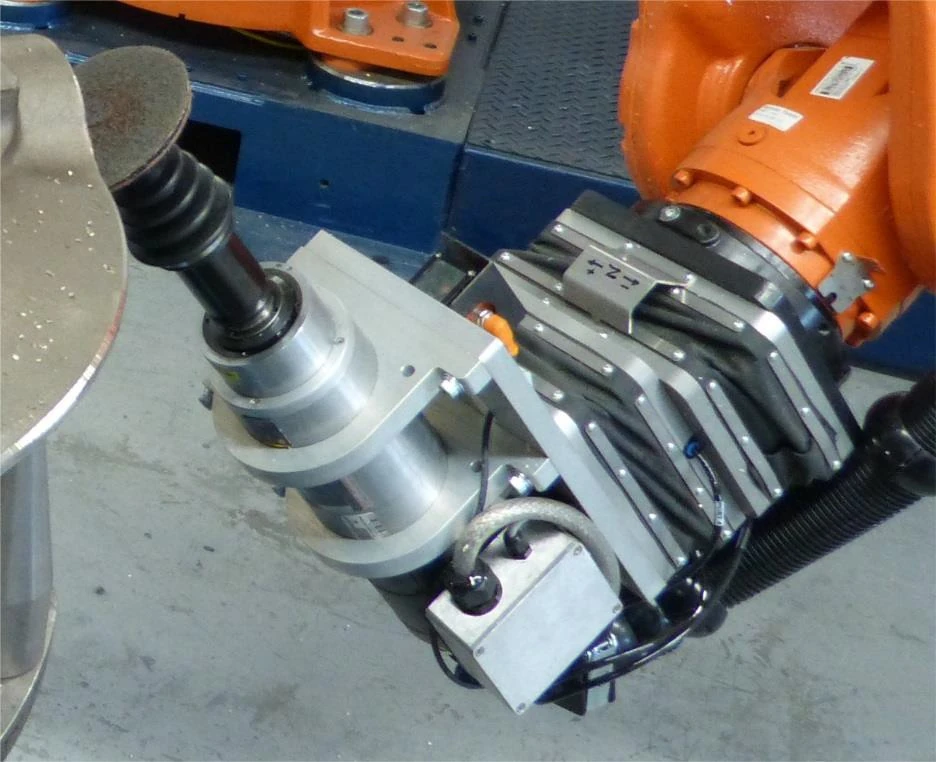
Passiv pneumatisk eftergivenhed
En proportionalventil styrer trykket inde i flydemekanismen, hvor kontrolindstillingen justeres til robottens position. Mekanisk eftergivenhed giver et flydeområde på ±10 mm.
Aktiv kraftfeedback
Kraftfeedback justerer den flydende enhed fremad eller bagud for at opretholde kontakt, når emnets position, emnetolerance eller slibende slid ændrer sig. Det kontrollerede kraftområde er på forespørgsel.
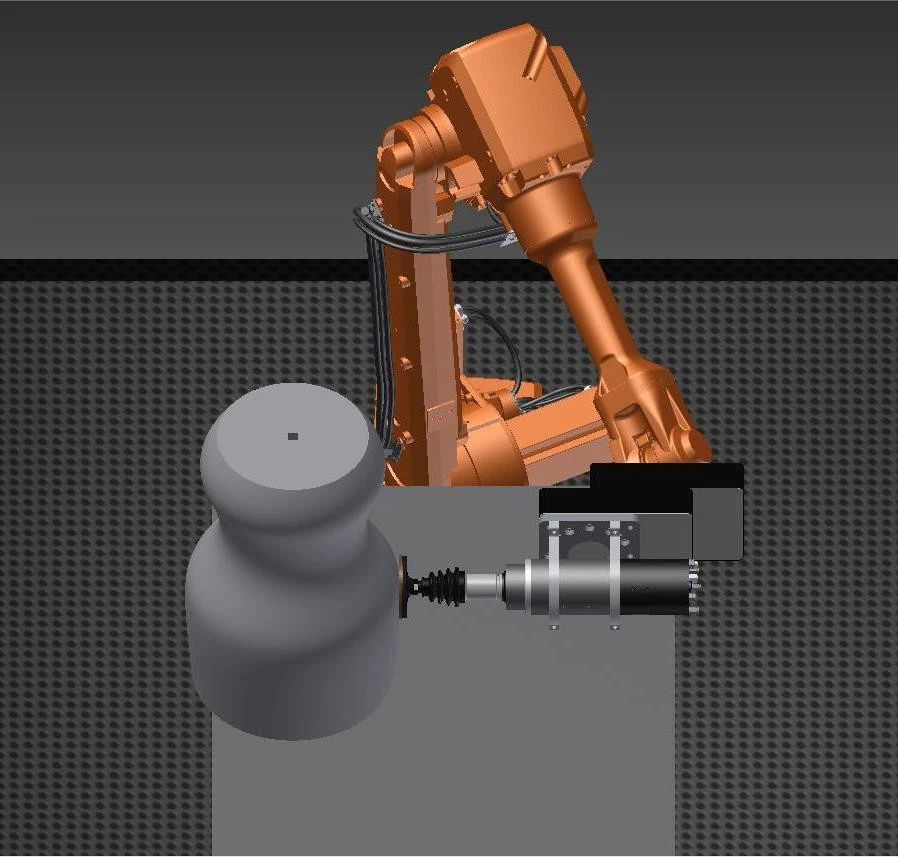
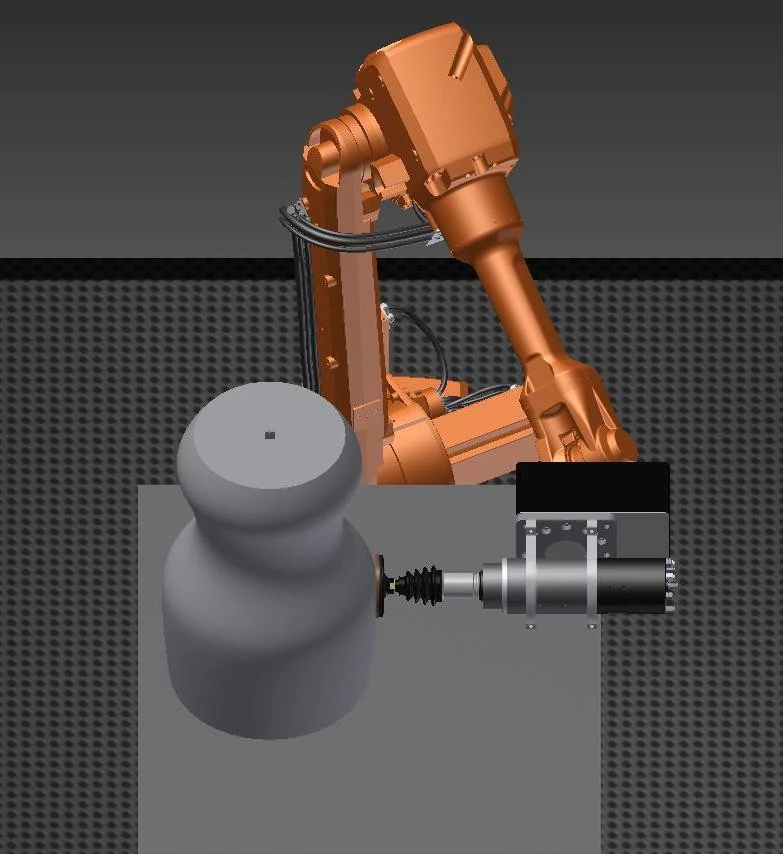
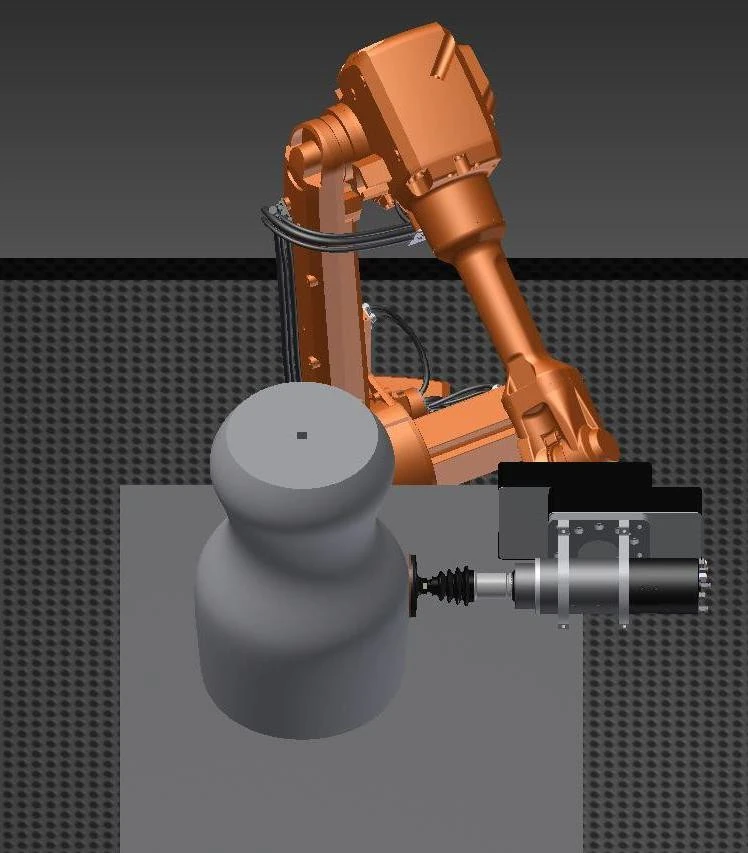
En værktøjsoption til kraft-/positionsstyring i alle positioner understøtter automatiske værktøjsskift og er specificeret til kontinuerlig drift med IP65-beskyttelse. Disse er specifikationer for værktøjsoptioner, separat fra kravene til robotkroppen.
Valgfri værktøjs- og kraftstyringsudstyr
Værktøjsfamilier
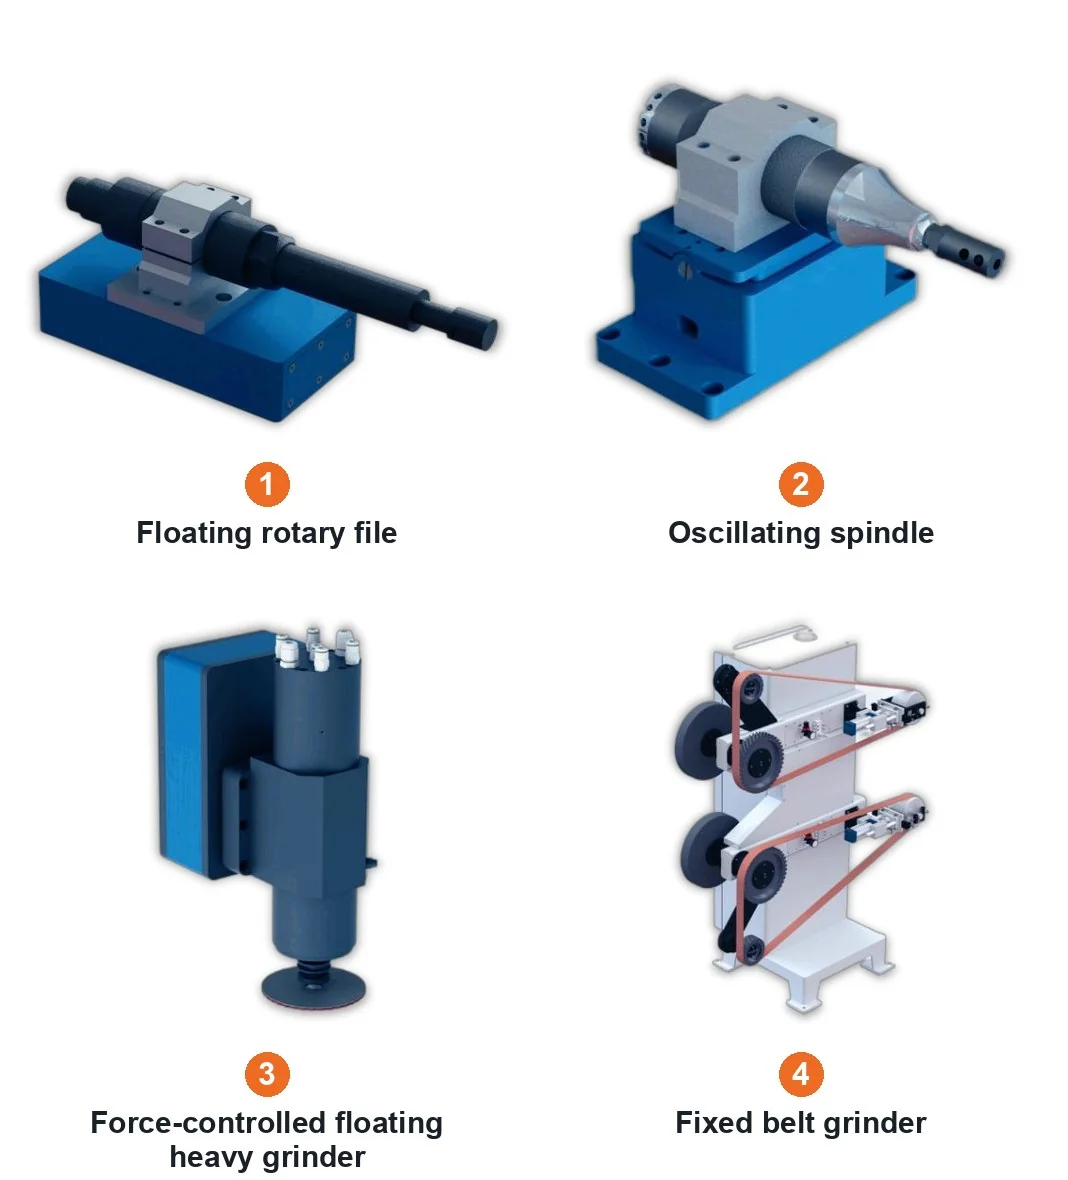
- Oscillerende flydende spindel
- Oscillerende spindel
- Flydende roterende fil
- Kraftstyret flydende tung kværn
- Kraftstyret båndsliber
- Fast båndsliber
Formularer til kraftstyringsudstyr
- Udstyr til kraftstyring i alle positioner
- Unidirektionel kraftstyret kværn
- Tovejs tvangsstyret kværn med dobbelt station
- Tvangsstyret afgratningsudstyr
Radialt flydende elektriske spindler er en anden mulighed for værktøjsgrænseflade. Vælg værktøjsfamilien omkring operation, kontaktretning og tilgængelig adgang.
Støvudsugning og arbejdskabinettet
Patronfilterkonfigurationen bruger negativtryksfiltrering, PTFE-belagt filtermedie og pulsrensning med skuffeopsamling. De tekniske værdier er vist nedenfor.
| Teknologiartikel | Parameterværdi | Enhed |
|---|---|---|
| Strøm | 7.5 | kW |
| Luftmængde | 8500 | m³ / h |
| Filterpatroner | 6 | patroner |
| Filtrer område | 66 | m² |
| Filtreringsstørrelse | 0.3-1 | um |
| Filtreringseffektivitet | 99 | % |
| Tryklufttryk | 0.4-0.6 | MPa |
| Opsamlingsbeholdere | 40 × 2 | L |
| Støjniveau | 78 2 ± | dB |
| Indløbstilslutninger | 4 × 200 | mm |
| dimensioner | 1350 × 1100 × 2280 | mm |
| Forsyningsspænding | 380 | V |
| Forsyningsfrekvens | 50 | Hz |
Kabinet og støvgrænseflader
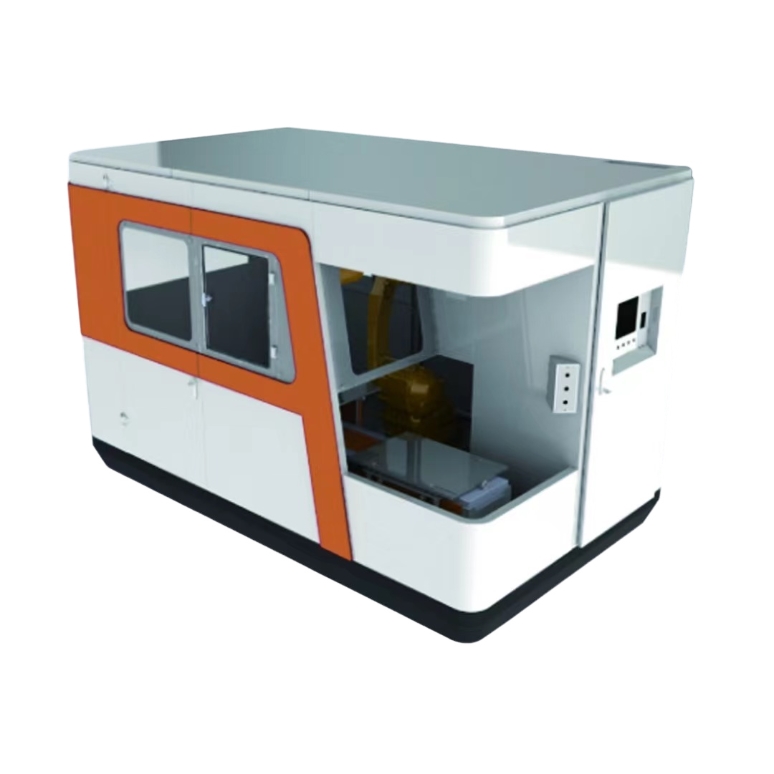
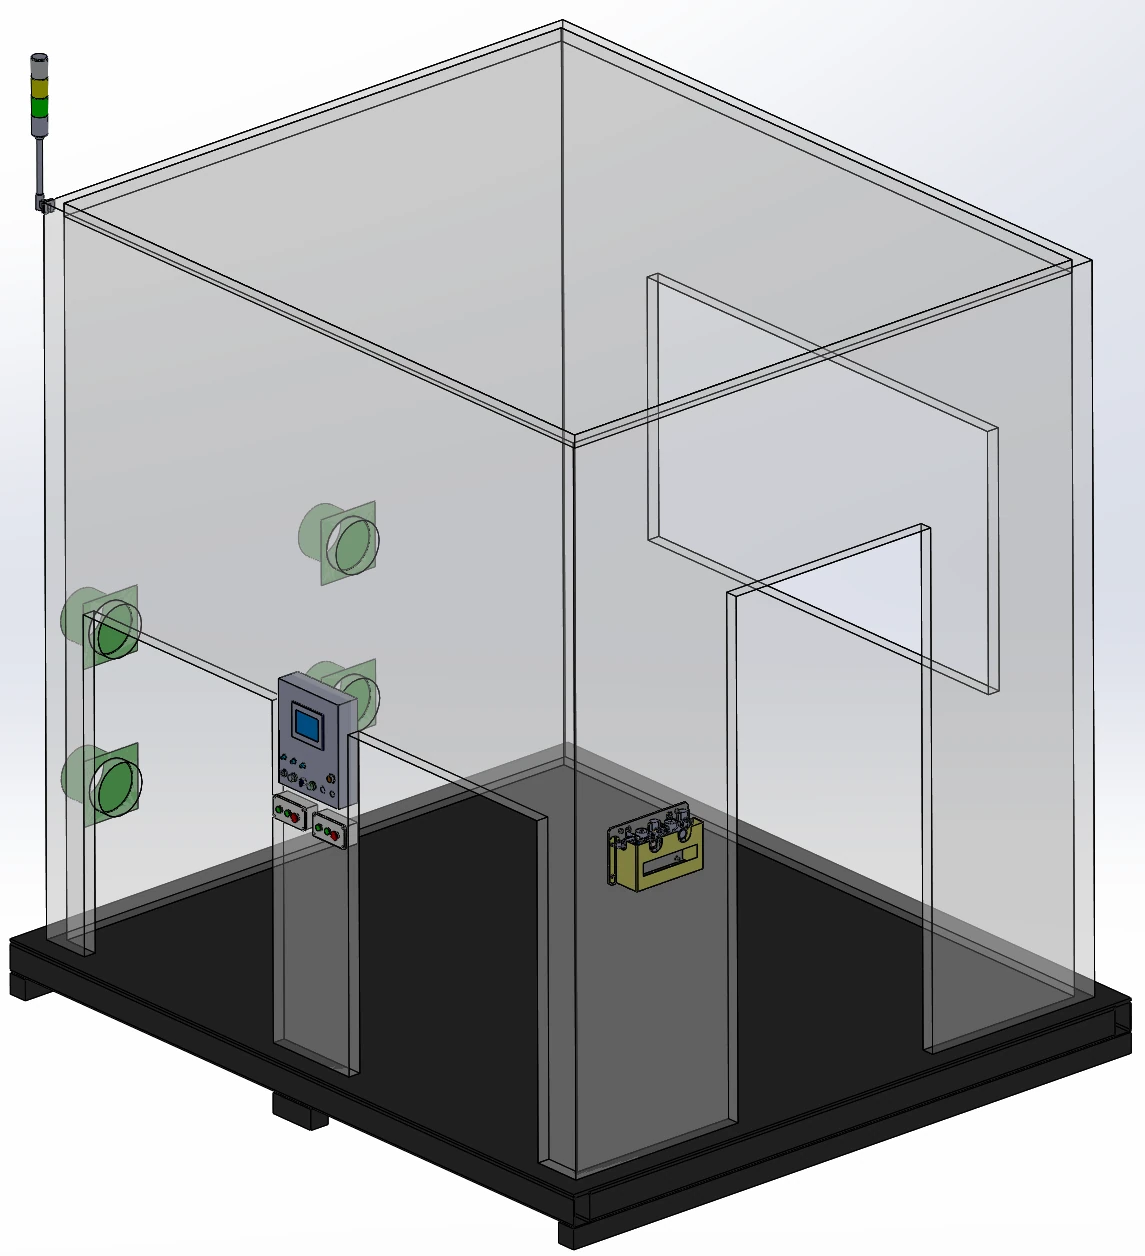
Et kabinet i aluminiumsprofil med metalpladepaneler inkluderer et 5 mm akrylvindue, belysning og 4 udsugningsforbindelser. Et displaypanel, en knapboks til bekræftelse af læsning, en vedligeholdelsesdør og en base i kulstofstål Q235 med gaffeltruckadgang fuldender arrangementet.
Vådudsugning og integreret støvkontrol
Vådudsugning er en tilgængelig metode til aluminium- og magnesiumstøv. Arbejdsstationens kabinet kan indeholde støv med en ydre skal, et støvafvisende dobbeltlagsborddesign og støvbeholdertilslutninger; støvdetektion og alarmer er konfigurationsmuligheder.
Krav til robotbevægelse og beskyttelse
Vælg en seksakset robot til applikationen, og brug disse bevægelses- og beskyttelseskrav som en sammenligningstjekliste. Disse er robotudvælgelsesbetingelser, separat fra arbejdsstationens slibepræcision og det kontrollerede kontaktkraftområde.
- Robottens repeterbarhed
- ± 0.02 mm
- Effektiv lineær hastighed
- ≥5 m/s
- TCP-nøjagtighed
- 0.2 mm
- Stiens nøjagtighed
- ≤0.2 mm Ved slibehastigheder op til 300 mm/s
- Robotbeskyttelse
- IP67
- Kontaktbelastningsreference
- 3–10 kg
Inline tilstandsovervågning
Forbrugsmaterialer og værktøjstilstand
Tilgængelige funktioner omfatter detektion af båndbrud, detektion af værktøjsbrud og styring af værktøjslevetid. Værktøjssmøring kan inkluderes for den valgte slibeværktøjskonfiguration.
Produktionsstatus
Styring af produktionskapacitet supplerer overvågning af forbrugsstoffer. Gennemgå de nødvendige signaler og vedligeholdelsesadgang sammen med det valgte værktøj og kabinetlayout.
FSW sømbehandling
Aluminium batteribakke FSW-sømme
En typisk anvendelse er robotstyret slibning af friktionssvejsede sømme på aluminiumsbatteribakker.
Dobbeltsidet FSW-finish
En separat dobbeltsidet applikation kombinerer en kraftstyret spindel, en drejepositioner og vådudsugning til at slibe 6 FSW-sømme: 3 på forsiden og 3 på bagsiden.
Relaterede rammefinishoperationer
Relaterede batterirammeoperationer omfatter svejsefladefræsning, afgratning og slibning af tætningsflader efter fræsning.
Automatiseret slibelinje: arbejdsstationsgrænseflader
Når du planlægger en automatiseret slibelinje, skal du starte med arbejdsstationens grænseflade: placering af indgående emner, adgang til overførsel, udsugningsforbindelser og signaler, der deles med omgivende udstyr. Tilpas layoutet til finishsekvensen og den nødvendige adgang til værktøjsskift og vedligeholdelse.
Delvist eller værktøjsvist — hvordan vælger jeg til min del?
Brug ruten med fastholdte dele som udgangspunkt for udvælgelse af dele op til 30 kg, og kontroller derefter den modelspecifikke delvægt, gribeadgang og færdiggørelsesvej. Større eller tungere dele er egnede til en værktøjsholdt anordning. Modeltabellen giver snævrere delgrænser end dette generelle rutekriterium.
Hvilken robotnyttelast og delvægt dækker hver arbejdsstationsmodel?
De tre modelrækker kombinerer robotnyttelast på 10, 20 og 30 kg med anbefalede emnevægte på op til henholdsvis 3, 7 og 15 kg. Robotnyttelast og emnevægt er forskellige valgfelter; brug begge sammen med emneomfanget.
Passiv flydende eller aktiv kraftstyring – hvilken har min del brug for?
Passiv pneumatisk eftergivenhed giver mekanisk flydende bevægelse. Aktiv kraftfeedback justerer forskydningen for at kompensere for ændringer i delposition, deltolerancer og slid på forbrugsdele, samtidig med at kontakten opretholdes. Vælg fremgangsmåden omkring overfladen og dens variation.
Hvilket kontaktkraftområde kan holdes?
Det kontrollerede kontaktkraftområde er på forespørgsel. Diskuter emnets materiale, geometri, sletbearbejdningsværktøj og måloverflade, før du vælger kraftstyringskonfigurationen.
Hvilken støvudsugning kræves til aluminium- og magnesiumstøv?
Vådudsugning er en tilgængelig metode til aluminium- og magnesiumstøv. Diskuter materiale og proces, når du vælger udsugnings- og indkapslingsudstyr; specifikationerne for patronfilteret beskriver en separat konfiguration.
Hvornår har en sliberobot brug for aktiv kraftstyring, og hvornår er pneumatisk flydende tilstrækkelig?
Pneumatisk flydende enhed er tilstrækkelig, når værktøjet kun behøver mekanisk eftergivenhed for at absorbere små variationer: den flydende enhed giver ±10 mm vandring, med lufttryk indstillet for hver robotposition, og båndslibere flyder pneumatisk som standard. Aktiv kraftkontrol tilføjes, når emneposition, emnetolerance eller slibende slid ellers ville få en fast indlært bane til at presse hårdere eller fjerne mere nogle steder; den bevæger den flydende enhed fremad eller tilbage for at holde kontaktkraften konstant. Hvor støbegods eller svejsninger varierer mere, end eftergivenhed kan absorbere, måler de systemer, vi har bygget, først emnet efter svejsestrengens højde, skillelinjeposition eller en 3D-scanning, og sliber derefter. Konfigurationen vælges for hvert projekt baseret på dine emner og outputmål.
Hvad inkluderer en nøglefærdig robotslibecelle fra EVST?
En nøglefærdig celle er bygget op omkring den håndteringsrute, der er valgt for din del. Den kombinerer en seksakset robot med efterbehandlingsmoduler, såsom dobbelt- eller enkeltstations båndslibere og polermaskiner til den delholdte rute, eller flydende og kraftstyrede spindelværktøjer til den værktøjsholdte rute, sammen med den flydende eller kraftstyrede anordning og forbrugsmaterialerne til hvert fjernelses- og poleringstrin. Kabinettet dækker støvudsugning, patronfilter eller vådt, og inline-overvågning dækker brudte remme og værktøjer, værktøjslevetid og produktionskapacitet. Når cellen tilsluttes en linje, planlægges delplacering, overførselsadgang, udsugningstilslutninger og delte signaler som arbejdsstationsgrænseflade. Konfigurationen vælges for hvert projekt baseret på dine dele og outputmål.