
En trykstøbefunktionscelle, der kan betjene mere end én støbeform, bør specificeres omkring, hvad der ændrer sig, når støbegodset ændres: hvor værktøjet kan holde emnet, hvordan den efterfølgende stativ modtager det, og hvilken orientering den næste proces har brug for. Robottens rækkevidde er kun én linje på listen. Registrer disse punkter for hver støbeform, før layouts sammenlignes, så en demonstration med én støbeform ikke læses som en plan med flere støbeforme.
Hvad optagelserne kan og ikke kan fortælle dig
Klokken 00:04 i videoen står en orange robot ved siden af en støbemaskine og drejer mod den næste station. Klokken 00:12 er værktøjet over en gul modtagestand. Disse visninger viser én støberute i én celle: armen og værktøjet forlader maskinstrukturen og bringer derefter emnet til en position, hvor et stativ kan holde det.
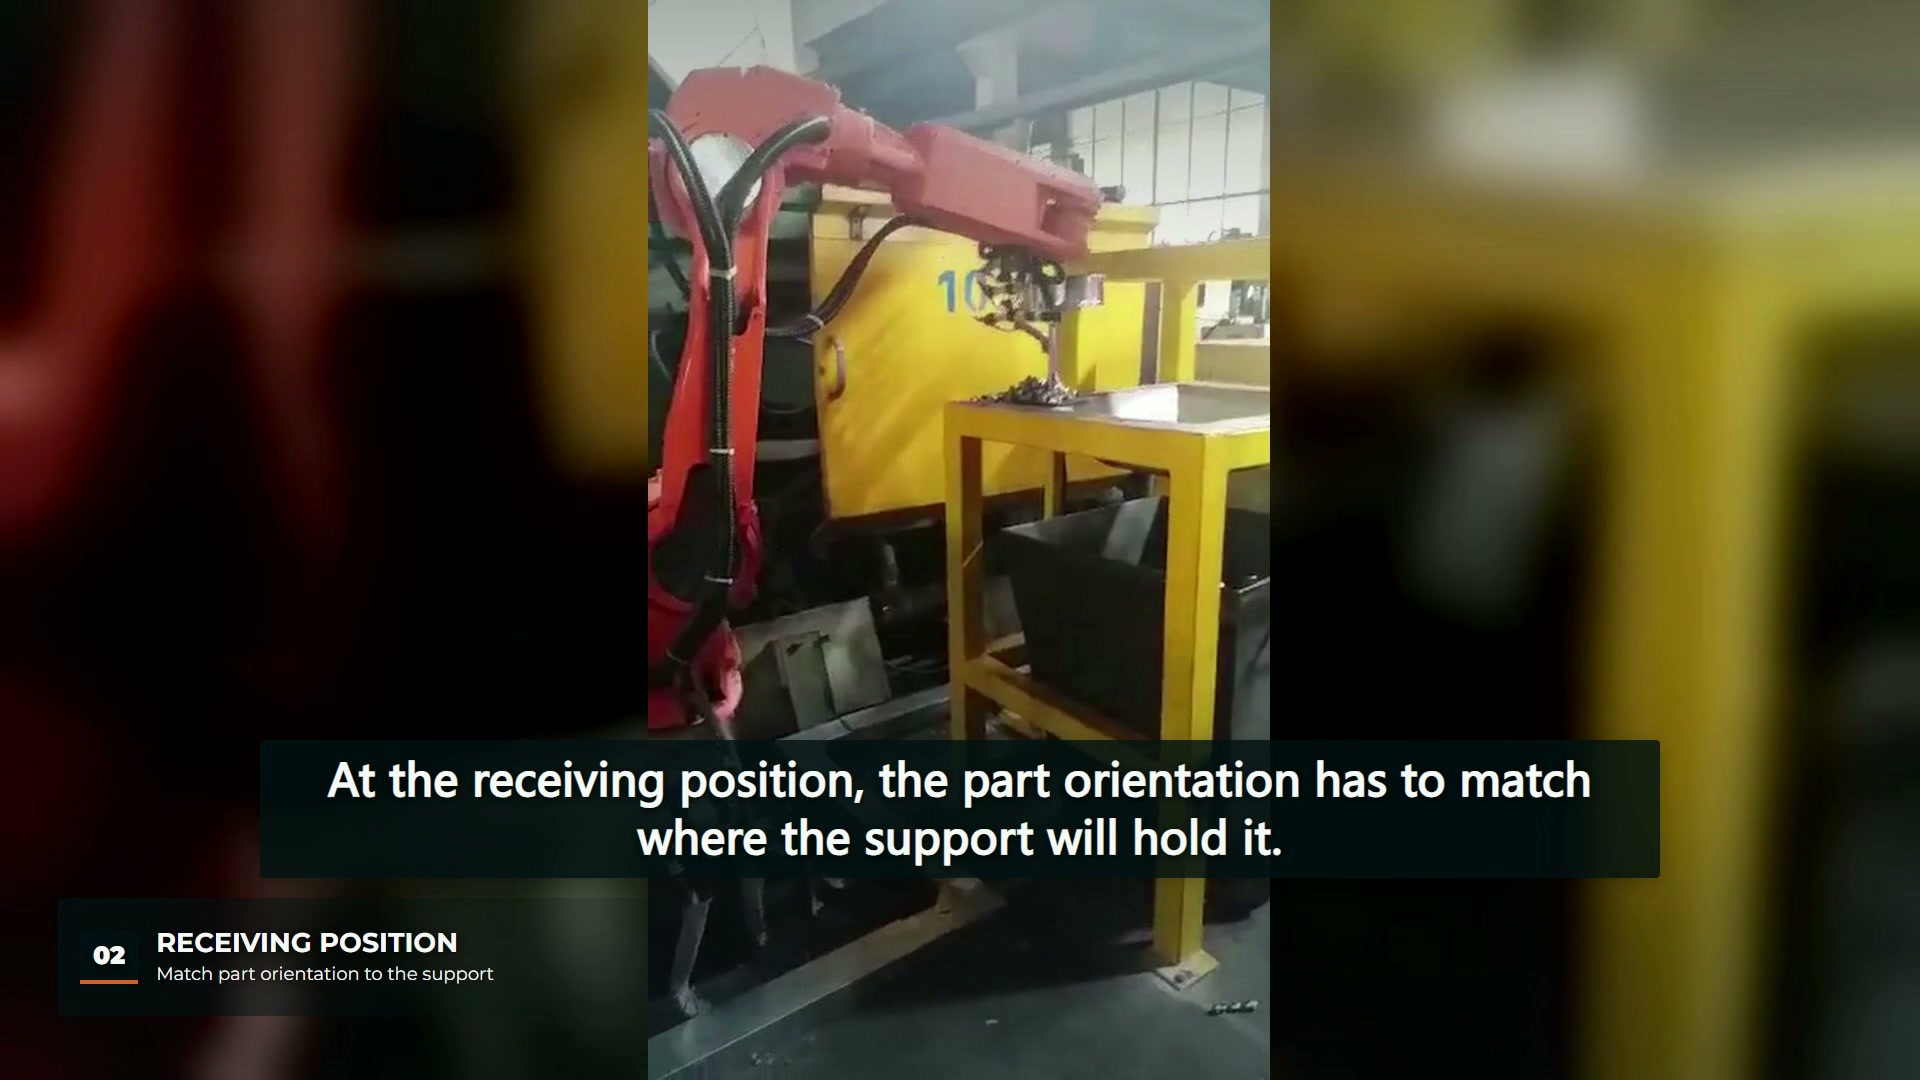
Intet i videoen fastslår, hvor mange dies cellen bruger, og denne artikel antager ikke, at den bruger mere end én. Spørgsmålet om flere dies er et planlægningsspørgsmål for en foreslået celle, og optagelserne bruges kun til at konkretisere dens fysiske dele.
Angiv hvilke ændringer der er foretaget for hver casting
Amerikansk maskinists beretning om en støbegods-robotcelle beskriver brugen af simulering til at teste adskillige produktstile og matricer, så et layout kan være fælles for flere designs, og omstillingstid og -omkostninger reduceres. Den samme artikel bemærker, at støbeform og -størrelse, temperatur, nyttelast og kraft alle påvirker sluteffektordesignet. Sammen antyder disse punkter en gennemgangsrækkefølge: find først, hvad der kan forblive fælles, og angiv derefter, hvad hver støbeform tvinger til at ændre.
| Genstand til hver støbning | Spørgsmål at besvare | Hvorfor det er vigtigt ved overgangen |
|---|---|---|
| Grebsområde | Hvilke flader eller funktioner kan værktøjet komme i kontakt med? | Et andet kontaktområde kan betyde andre kæber eller et andet værktøj |
| Vægt og balance | Hvad vejer støbegodset, når det forlader matricen, med eventuelle gates stadig påsat? | Værktøjs- og robotbelastning ændres med emnet |
| Modtagelse af støtte | Hvor skal stativet holde delen, og i hvilken retning? | En rede formet til én støbning finder måske ikke en anden |
| Næste proces | Skal delen derefter til afkøling, beskæring eller mærkning? | Den nødvendige orientering nedstrøms bestemmer, hvordan robotten frigiver den |
| Udgangstilladelse | Ændrer den nye støbning eller værktøj vejen ud af matriceområdet? | En sti, der er tjekket for én terning, er ikke tjekket for en anden |
Disse er foreslåede gennemgangsfelter for en planlagt celle, ikke observationer af kontroller udført i den filmede installation.
Afgør, om værktøjet ændrer sig eller forbliver almindeligt
Det er en etableret praksis at skifte værktøj ved omskiftning. SMV'ers produktionsteknik-artikel om hurtigtskiftværktøj, bemærker en produktchef hos en producent af værktøjsvekslere, at værksteder ofte er nødt til at skifte gribere eller værktøjer under et værktøjsskift, og at manuelle eller automatiske hurtigskiftesystemer reducerer den nedetid, de ellers ville medføre. Det er en leverandørs syn på sin egen produktkategori, og artikel handler generelt om robotværktøjsfremstilling, ikke trykstøbning.
For en trykstøbecelle gør det værktøjsgrænsefladen til en designbeslutning med mindst tre former: ét værktøj med udskiftelige kontaktdele, ét værktøj pr. støbning på en hurtigskiftgrænseflade eller ét værktøj, der passer til alle støbegods i familien. Hver mulighed flytter indsatsen til et andet sted. Hvilken der er fornuftig afhænger af, hvor forskellige støbegodsene virkelig er, hvilket er grunden til, at listen pr. støbening kommer først.
ComTechs side om robotudsugning beskriver et specialværktøj designet til at udvinde støbegods og en celle, der fortsætter med efterstøbningsopgaver såsom afkøling, læsning af en trimmepresse eller emne-ID-mærkning. Det er én leverandørs konfiguration og siger intet om den filmede celle. Det viser, hvorfor modtagepositionen hører hjemme på den samme omstillingsliste som værktøjet: uanset hvad der følger udvindingen, skal det også acceptere hvert støbegods.
Behandl modtagerstativet som et fast inventar
En stativ, der modtager et støbegods fra en robot, udfører et lokaliseringsjob. Carr Lanes positionerings- og fastspændingsprincipper Beskriv 3-2-1-metoden til at begrænse et emne med seks lokaliseringselementer og knytte repeterbarhed til præcis referencering. Disse principper blev skrevet til bearbejdning af fiksturer, så de gælder her kun som en planlægningsdisciplin: Bestem hvilke overflader af hver støbegods der skal referere til stativet, og kontroller derefter, om ét sæt lokaliseringselementer kan tjene familien, eller om hver støbegods har brug for sin egen rede.
Denne overgangsgennemgang ligger ved siden af spørgsmålene om én vej i vores artikel om trykstøbning af stierDen artikel spørger, om én udvindingsvej er blevet bevist. Denne spørger, hvad der skal ændres, når støbningen gør det.
EVST's redaktionelle synspunkt er, at en multi-die-celle er nemmest at vurdere, når hver støbeform har sin egen korte oversigt over gribeområder, vægt, stativstøtte og nedstrømsorientering. Videoen giver fysisk kontekst for én støbeform; cyklustid, køleresultater og støbekvalitet kræver stadig produktionsdokumentation.