
Robotslibning af zinklegeringshåndtag: Fjernelse af skillelinjer
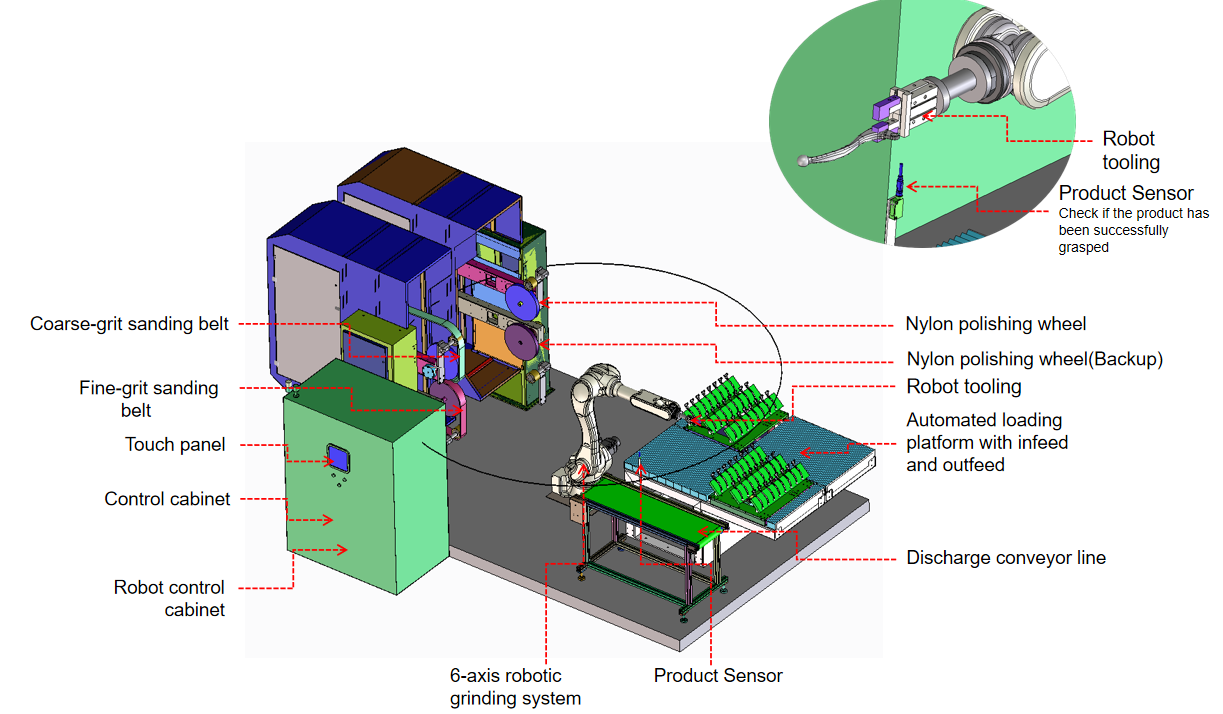
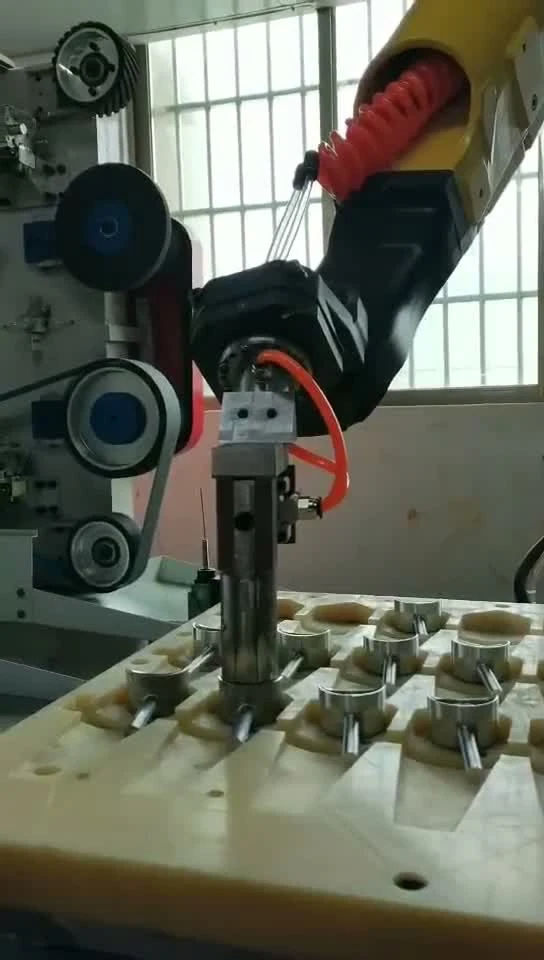
Denne robotpoleringscelle består af en seksakset robot og en båndsliber med fire stationer og et på- og aflæsningsbord: Delene slibes i rækkefølge fra grove til fine bånd eller poleres på en nylonskive.
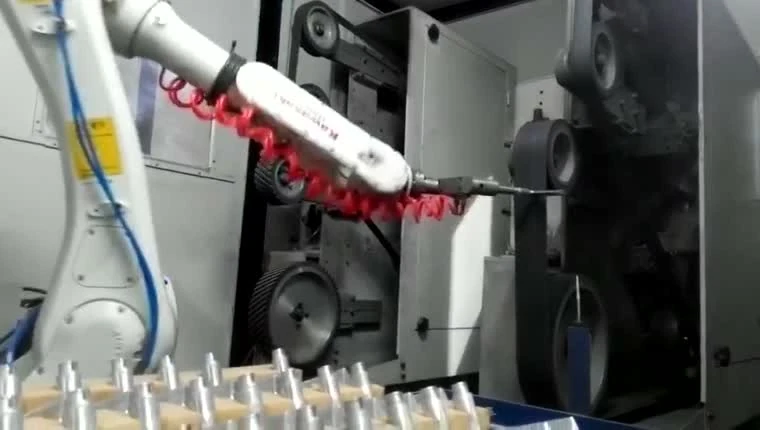
Robotten holder emnet for stabil og effektiv slibning
Robotten transporterer produktet til forbrugsstationerne til slibning og polering; for store produkter holder robotten værktøjet og arbejder i stedet på den faste del.
cellelayouts, tvangsstyringsmuligheder og valgStore produkter slibes og poleres af et robotstyret værktøj med automatisk skift af forbrugsmaterialer.
Afgratningsceller til tunge støbegodsNøglekomponenter, arrangeret omkring din del
Seksakset robot og slibeanordning
Robotten er dimensioneret til slibeprocessen, så sekvensen kører stabilt og kontinuerligt.
Forbrugsstationer
Layouts med to, fire eller seks stationer konfigureres til slibeprocessen, og forbrugsmaterialerne — slibebånd, lamelskiver, nylonskiver, sisalskiver og polerskiver til lærred — tilpasses opgaven.
Stablede forbrugsstationer
En øvre og nedre stationsanordning forkorter robottens bevægelse mellem stationer for hurtig og kontinuerlig output.
Laste- og losseanordning
En ind, en ud: Hver del vender tilbage til sin bakkeposition efter formaling; når bakken er færdig, skifter cellen automatisk til den næste bakke, og operatørerne læsser og tømmer bakkerne.
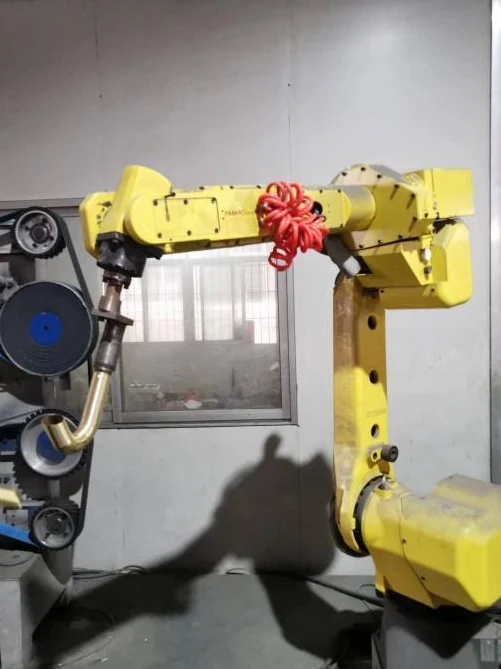
Tre monteringsmuligheder for slibeværktøj
Fast montering
Slibeværktøjet er stift boltet til robotflangen for at give en stiv og stærk forbindelse.
cellelayouts, tvangsstyringsmuligheder og valgFlydende montering
Slibeværktøjet flyder og følger produktoverfladen, hvilket giver en fladere og mere jævn finish.
cellelayouts, tvangsstyringsmuligheder og valgFlydende montering med momentføler
Værktøjet følger produktoverfladen med en konstant kraftudgang til buede flader, hjørner, meget tynde dele og dele med høj specifikation.
cellelayouts, tvangsstyringsmuligheder og valgMange produkttyper, én slibeproces
Sanitetsartikler: vandhaner og brusearmaturer
Armaturdæksler i zinklegering, armaturhuse i kobberlegering, armaturer i rustfrit stål, buede tude og brusearme passer til den delvist fastholdte efterbehandlingsrute. Emnet bevæger sig mellem faste stationer, mens robotten præsenterer de nødvendige overflader for værktøjet.
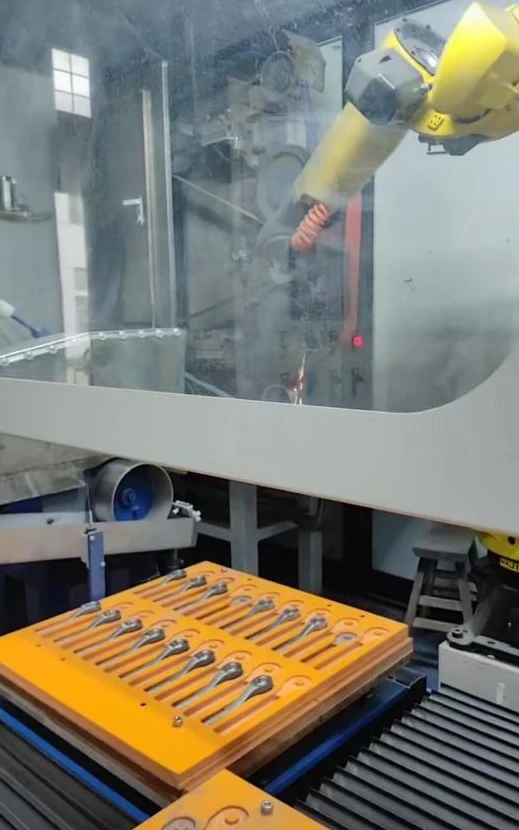
Værktøj til hardware: håndtag og skruenøgler
Dørhåndtag og stålnøgler er typiske anvendelser. Formede bakkepositioner organiserer de indgående dele, mens griberen bærer hver del til slibe- eller poleringsstationen. Et typisk job er fjernelse af skillelinjer og flash på støbte håndtag af zinklegering før polering.
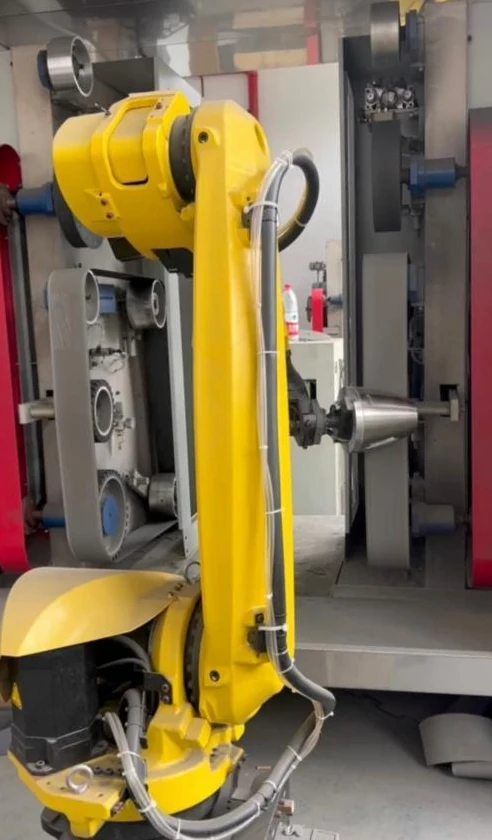
Husholdningsapparater: kedelhuse og håndtag
Kedelhuse i rustfrit stål og mikrobølgehåndtag i aluminium repræsenterer forskellige delformer inden for den samme delgrebsmetode: en rund, tyndvægget krop og et langt håndtag. Hver kræver et gribearrangement, der passer til sin form.
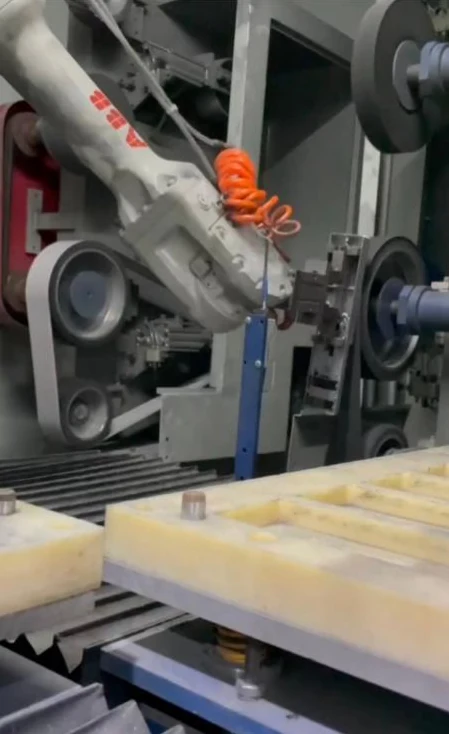
Smarte låse: små dæksler og lange komponenter
Smart-lock-dæksler af zinklegering kan leveres i placeringsbakker. Lukkede cellelayouts er også tilgængelige til lange dæksler og håndtagslignende komponenter, hvor robotten arbejder inde i maskinkabinettet.
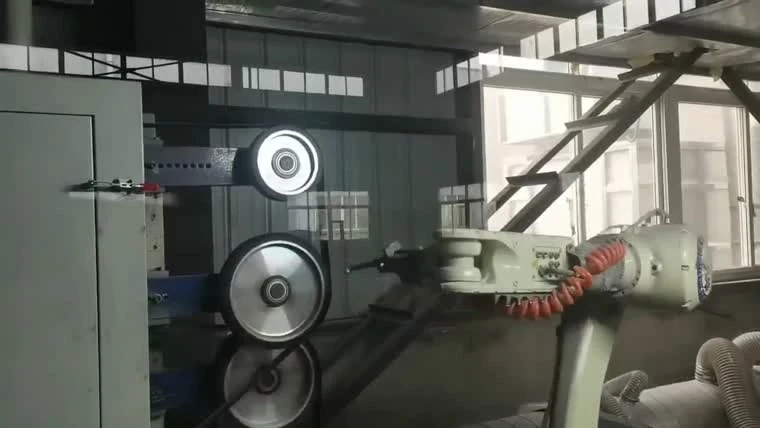
Motorcykelkomponenter: bremsegreb og stel
Håndbremse- og bremsegreb i aluminium føres forbi faste kontakthjul til slibning og polering. Svejsede rørformede bagstel er en anden typisk delfamilie, der bruger en emnespecifik holdeanordning. Typiske aluminiumsstøbte dele til slibning og polering omfatter hjulnav, bagagebærere, spejlhuse, bagstativer, brændstoftanke, støddæmperhuse og fodhvilere.
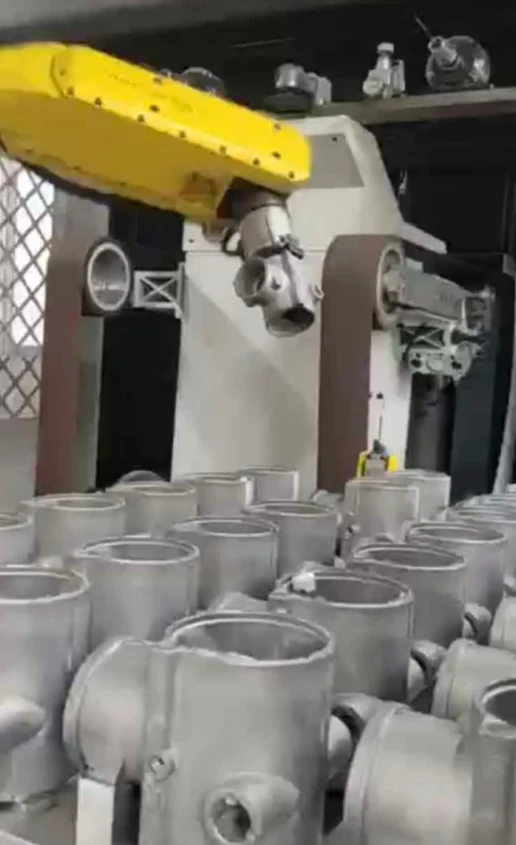
Ventiler og støbegods: ventilhuse og støbte huse i aluminium
Trevejs- og firevejsventilhuse i aluminium, sammen med flade støbte aluminiumhuse, er typiske afgratningsapplikationer til denne rute. Robotten holder emnet og bringer de nødvendige kanter til fast finishudstyr.
Slibemetode konfigureret til produktet
Brug emnefamilien til at starte en layoutdiskussion. Kombinationerne nedenfor er konfigurationseksempler snarere end en universel udstyrsspecifikation.
| Emnefamilie | Holdemetode | Stationskombination | Læssearrangement | Typisk proces |
|---|---|---|---|---|
| Sanitære vandhaner og fittings | Robotten griber fat i produktet | Slibebånd, nylonhjul og kludhjul | Lokalisering af bakker | Slibning og polering |
| Dørhåndtag og smartlåse | Robotten griber fat i produktet | Slibebånd, nylonhjul og kludhjul | Formet bakkeopstilling | Slibning og polering |
| Skruenøgler og hardware | Robotten griber fat i produktet | Slibebånd, nylonhjul og kludhjul | Rækkevis arrangerede læssebakker | Slibning og polering |
| Kedellegemer, muffer og bøsninger | Robotten griber fat i produktet | Slibebånd, nylonhjul og kludhjul | Emnetilpassede bakker | Slibning og polering |
| Bremsegreb og bagstativ i støbt aluminium | Robotten griber fat i produktet | Slibebånd, nylonhjul og kludhjul | Lokalisering af bakke eller armatur | Slibning og polering |
| Ventilhuse og støbte huse i aluminium | Robotten griber fat i produktet | Slibebånd, nylonhjul og kludhjul | Batchindlæsning fra beholdere | Slibning og afgratning |
Fremvis produkttegninger eller fotos og din nuværende manuelle slibnings- og poleringsproces, så kan vi planlægge udstyret og processen.
Tal gennem et cellelayoutHold små dele klar til afhentning
Et lukket arbejdsområde
Hele layoutet ligger inden for robottens arbejdsområde, og der er monteret en vådstøvsuger til at rense støv fra luften.
cellelayouts, tvangsstyringsmuligheder og valg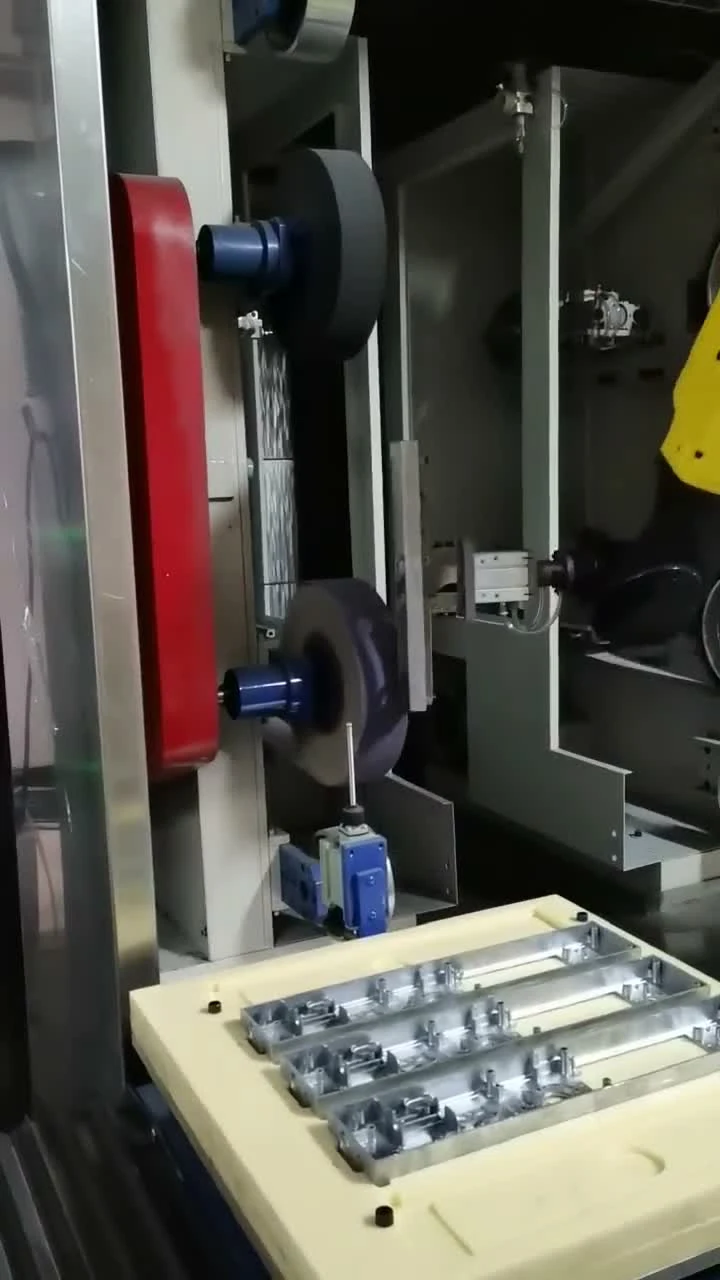
Hvorfor en delvist afspærret celle
Sammenhæng
En programmeret bane præsenterer emnet for faste efterbehandlingsstationer i en gentagelig rækkefølge; gribe- og forbrugsbetingelser forbliver en del af procesopsætningen.
Sikkerhed
Separate ilægnings- og efterbehandlingspositioner kan hjælpe med at holde operatører væk fra værktøjet under bearbejdning, idet der er planlagt afskærmning og adgang til cellen.
gennemløb
Organiserede bakker og ilægningspositioner kan understøtte en stabil strøm af dele. Outputtet afhænger af emnet, færdiggørelsestrinnene og ilægningsarrangementet.
Spørgsmål før angivelse af en celle
Hvilke dele passer til en delholdt celle frem for en værktøjsholdt celle?
Denne side fokuserer på hardware, der kan gribes sikkert og bringes til faste færdigpositioner. For større dele kan arrangementet vendes om, så delen forbliver fast, og robotten bærer værktøjet.
Hvilke forbrugsstationer kan én celle kombinere?
En celle kan kombinere faste slibe- og poleringspositioner omkring robotten. De nødvendige efterbehandlingstrin bestemmer stationskombinationen; udstyrets layout er tilpasset emnet.
Hvordan læsses små dele — bakker, løftemagasiner eller et transportbånd?
Placeringsbakker og løftemagasiner er tilgængelige arrangementer til små dele. Alternerende læssepositioner og dobbeltlagsmaterialeborde er yderligere layoutmuligheder. En transportbåndsgrænseflade kan diskuteres, når den opstrøms proces kræver det.
Kan én celle køre med flere varenumre uden at skulle ombygge armaturet?
Antag ikke, at forskellige varenumre deler den samme beslag. Sammenlign først deres gribeflader, positioneringspunkter og finisheringsstier. Send tegninger eller prøver, så de fælles funktioner og det nødvendige omstillingsarbejde kan vurderes.
Hvilke efterbehandlingstrin dækker cellen — afgratning, slibning, polering?
Den delbehandlede rute dækker slibning og polering af hardware og afgratning af egnede støbte aluminiumsdele. Poleringspositioner kan inkluderes for den ønskede finish. Rækkefølgen vælges afhængigt af materiale, geometri og finishmål.
Definer delen. Diskuter færdiggørelsesruten.
Del en tegning eller prøve, materialet, de overflader, der skal behandles, og det ønskede resultat. EVST kan diskutere gribearrangementet, stationskombinationen og læssemetoden omkring disse oplysninger.