Lineære bevægelsessystemer efter bestilling

Robotspor – 7. akse robotoverføringsenheder (RTU)

Udvid en robots arbejdsområde på tværs af maskiner, stationer eller lange emner. EVST designer robotbaner på jorden, i luften og i truss-systemer til din robot, kørsel, belastning, arbejdscyklus, miljø og forhold på stedet.

Specialbygget til hvert projekt Jord-, himmel- og truss-layouts Jord-skinnekonfigurationer med en nominel vognlast på op til 6,000 kg

Hvad er det

Tilføj en koordineret lineær akse til din robot

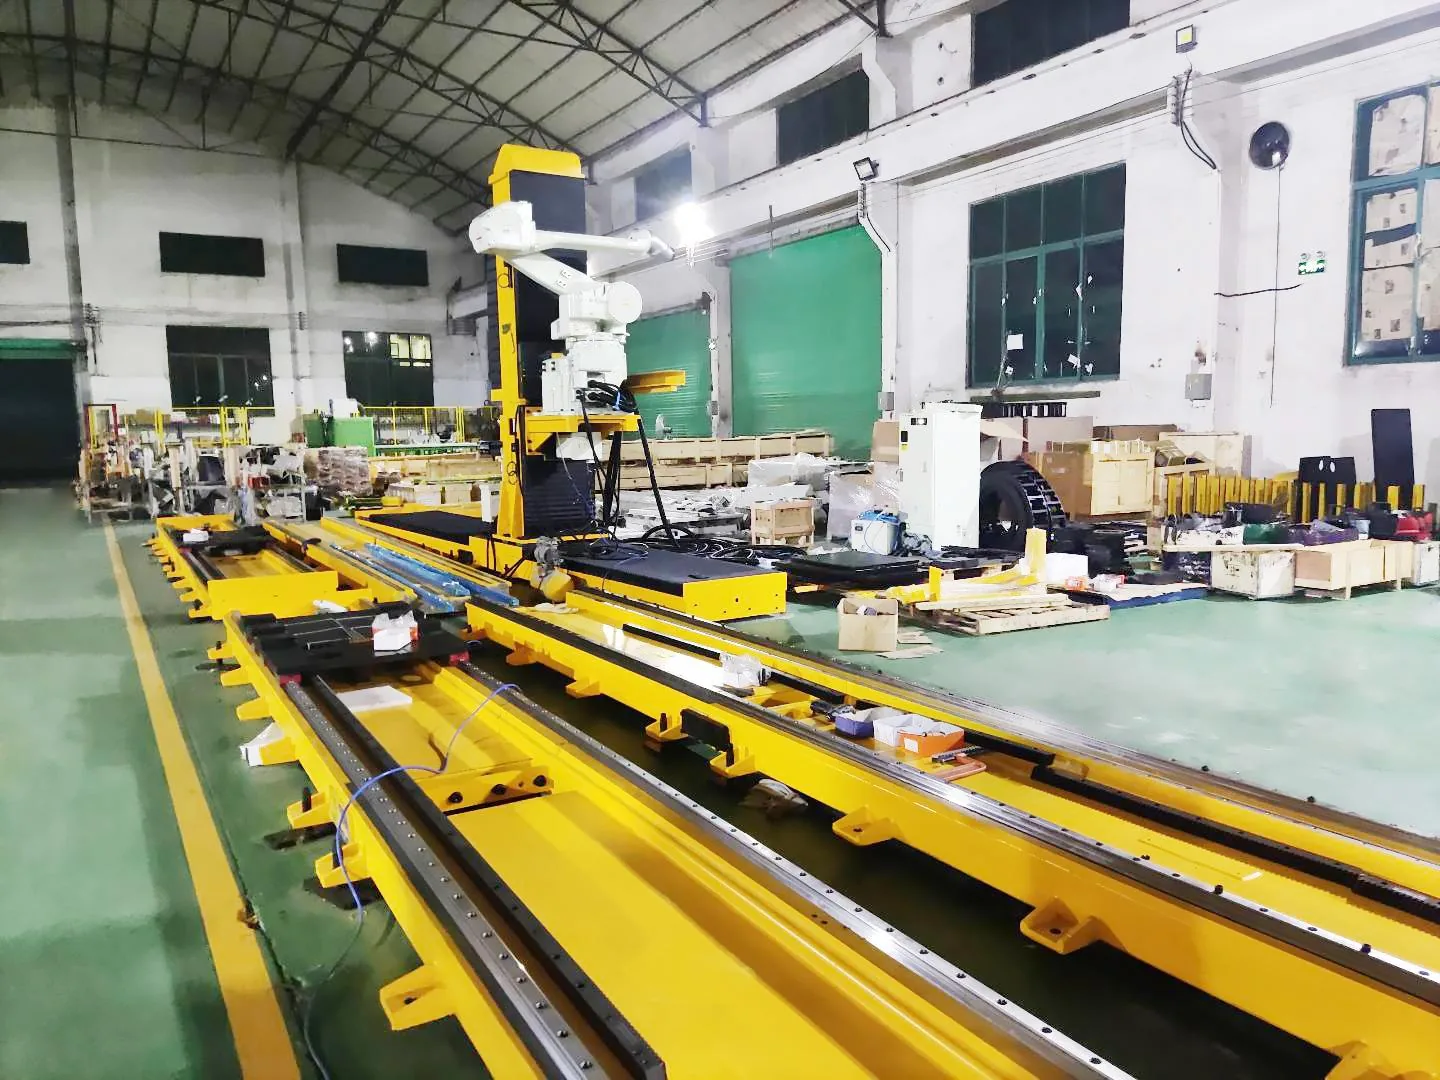
En robotbane er en drevet lineær akse, der bærer en industrirobot mellem arbejdspositioner. Den kaldes også en 7.-akset robotoverføringsenhed, og udvider robottens arbejdsområde, så én robot kan betjene lange dele, flere maskiner eller separate processtationer. Gulvmonterede versioner er også kendt som en jordskinne eller gulvskinne.

Produktfamilie

Vælg det layout, der passer til arbejdscellen

Sporstrukturen vælges ud fra tilgængelig gulvplads, adgang til emnet, robottens orientering og processtien. Jord-, himmel- og spærsystemer er konstrueret til robotten, den installerede masse og projektforholdene.

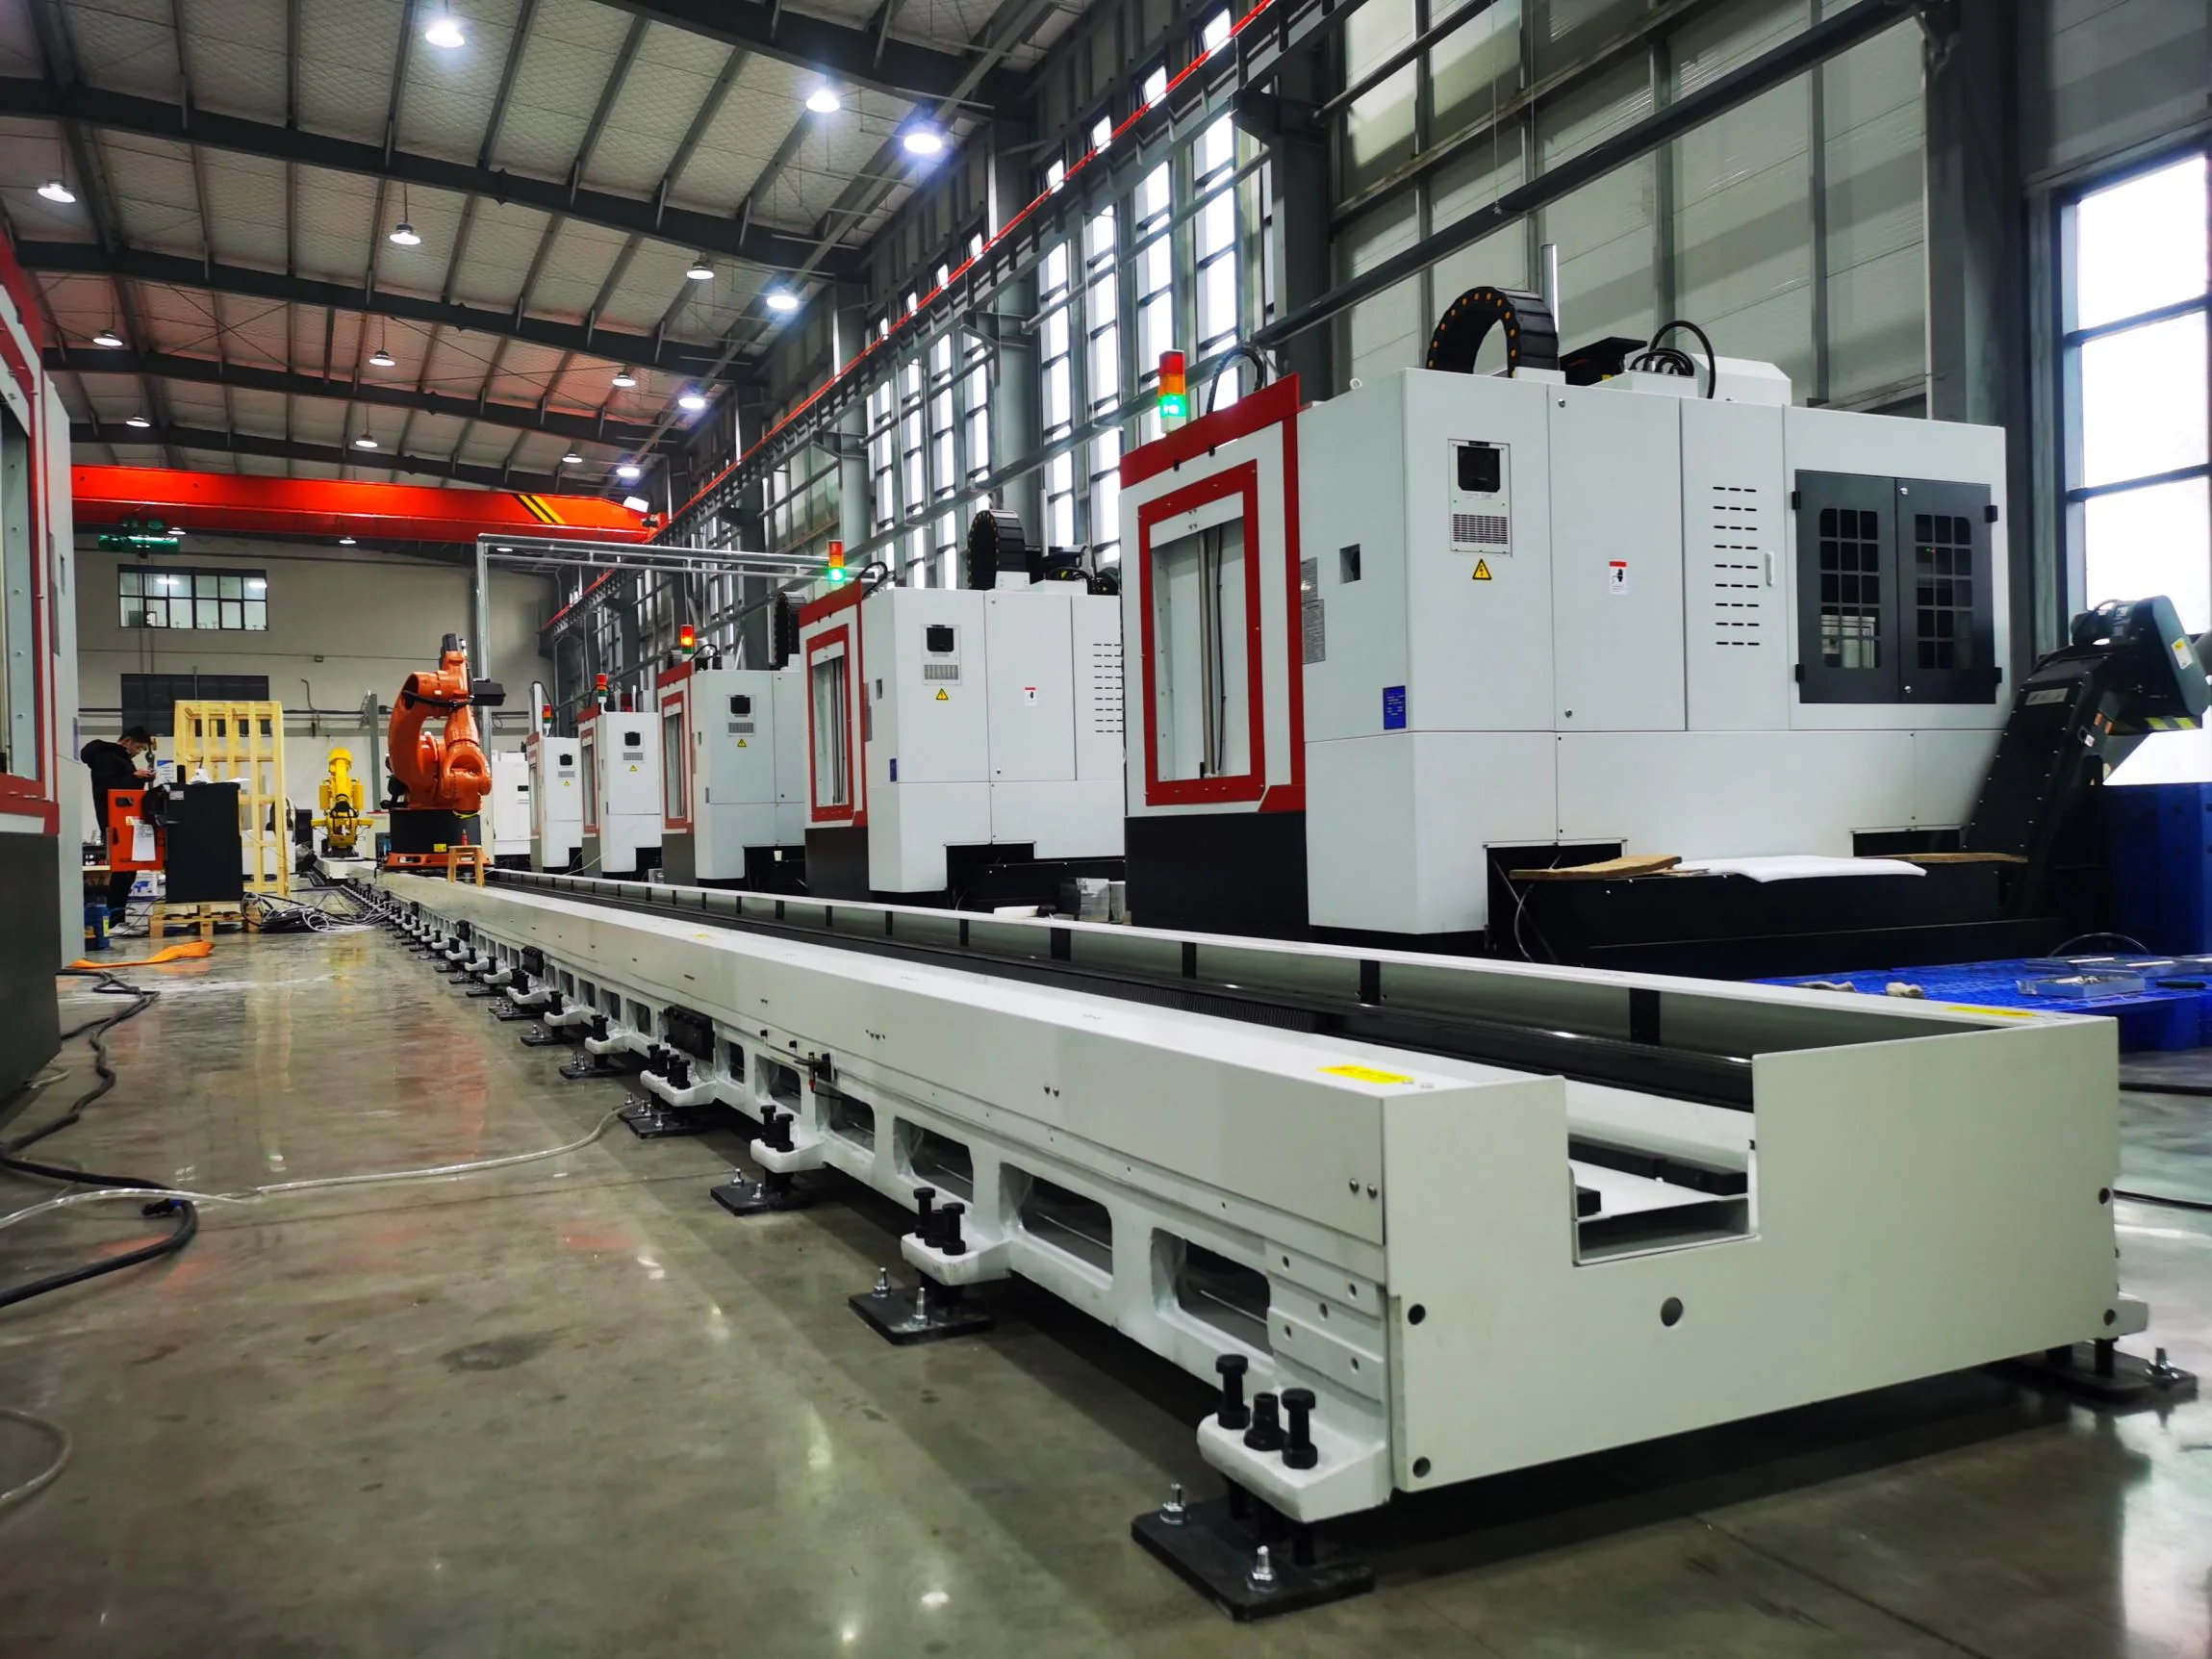
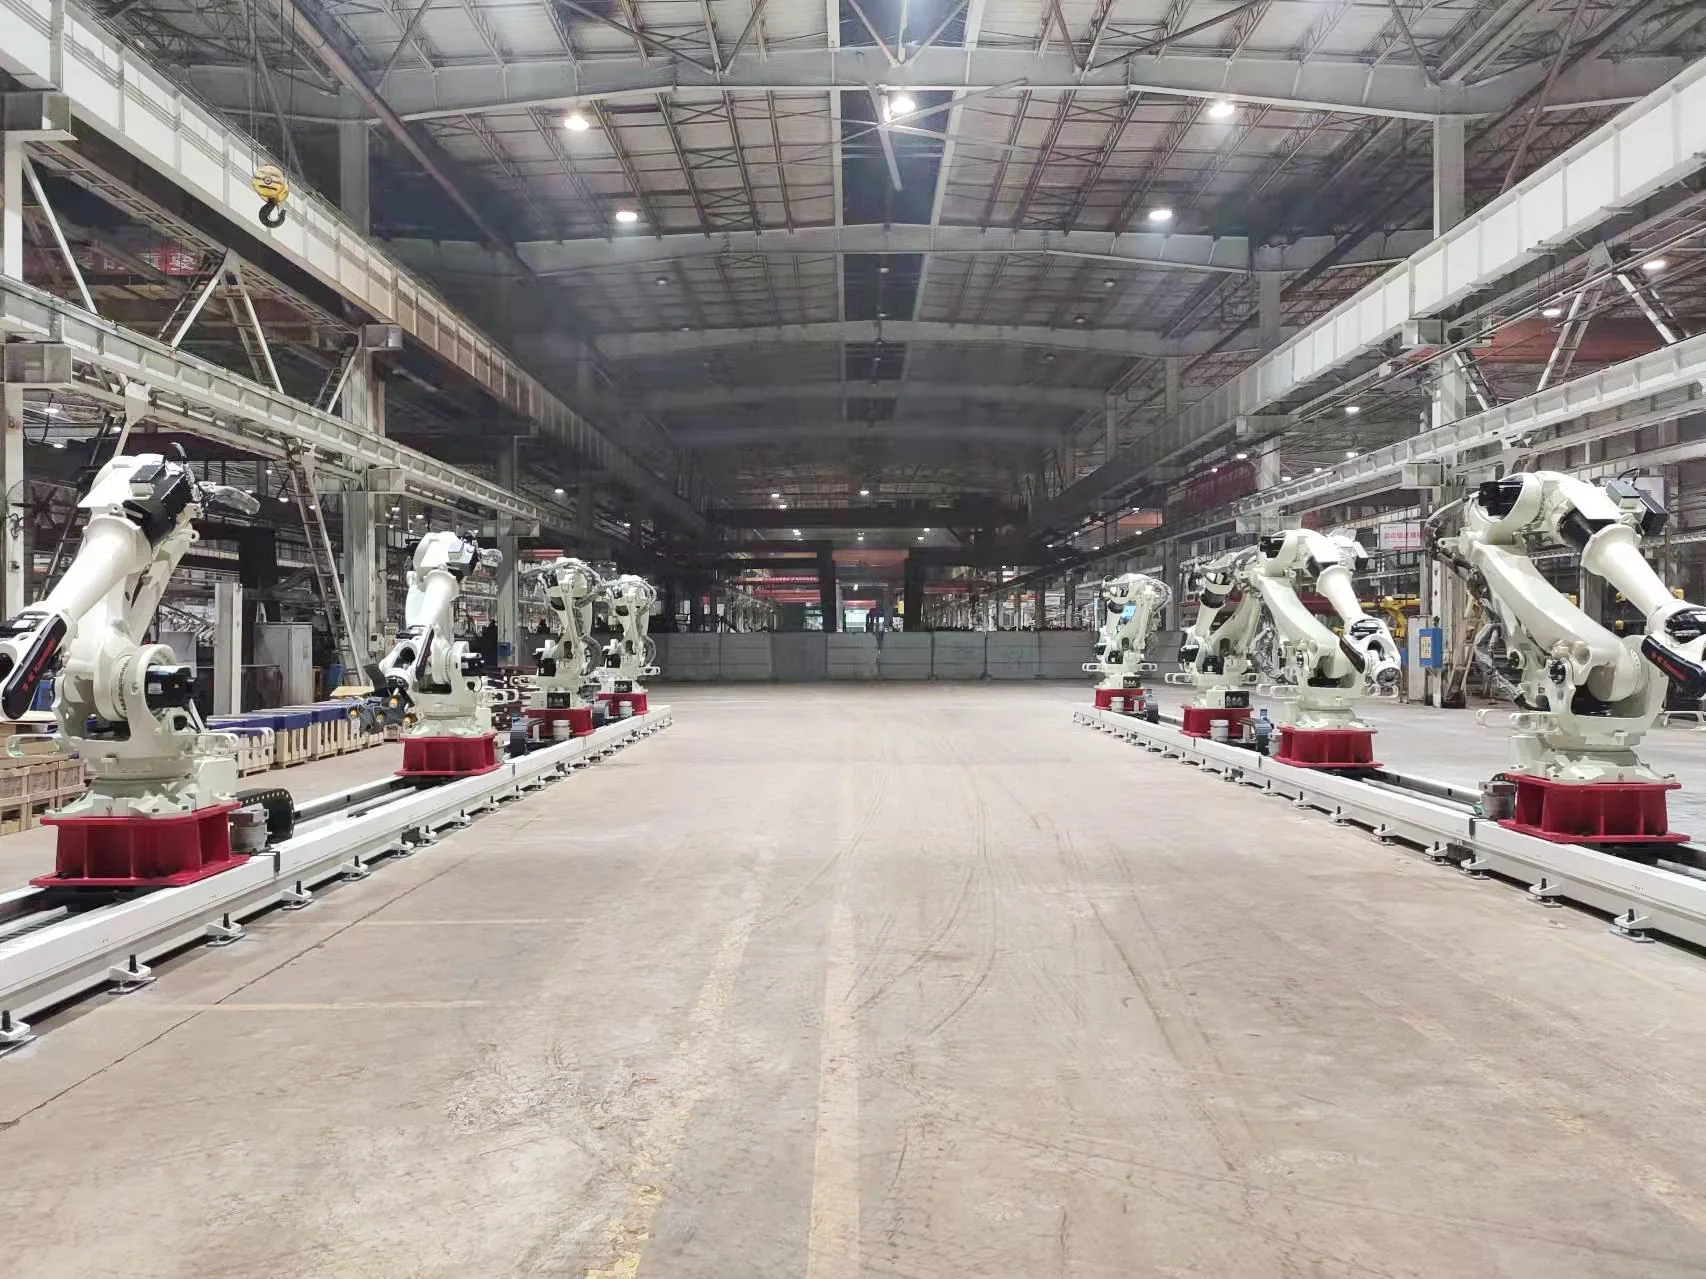
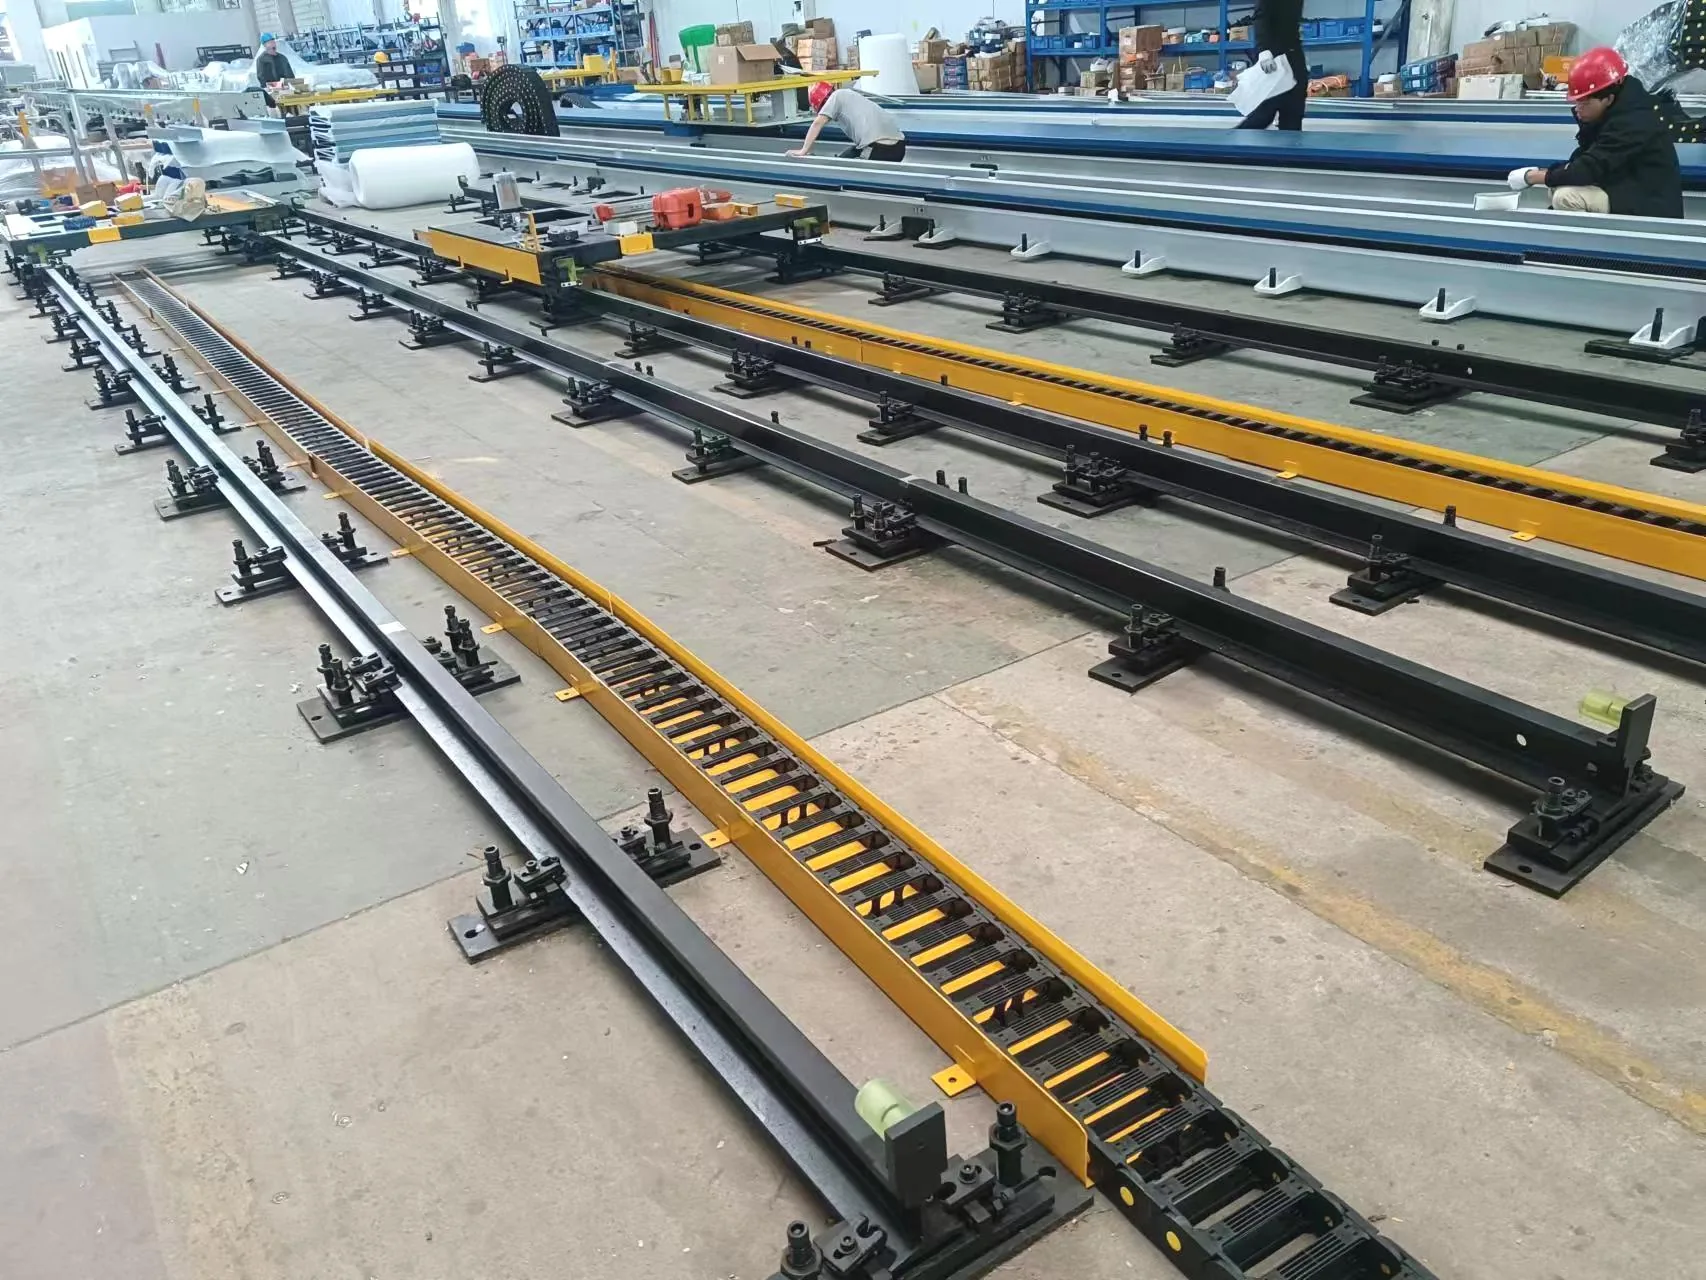
Jordmonterede robotbaner samles i værkstedet

Jordskinne

Jordskinne (gulvmonteret skinne)

Et praktisk layout til at flytte en robot langs maskiner, inventar eller lange emner. Basiskonstruktion, bevægelse og beskyttelse er specificeret til projektet.

Vælg det når: Tilgængelig service i gulvniveau og en direkte sti ved siden af ​​maskiner er prioriteter.

Forhøjet robotbane, der bærer en robot over et arbejdsområde

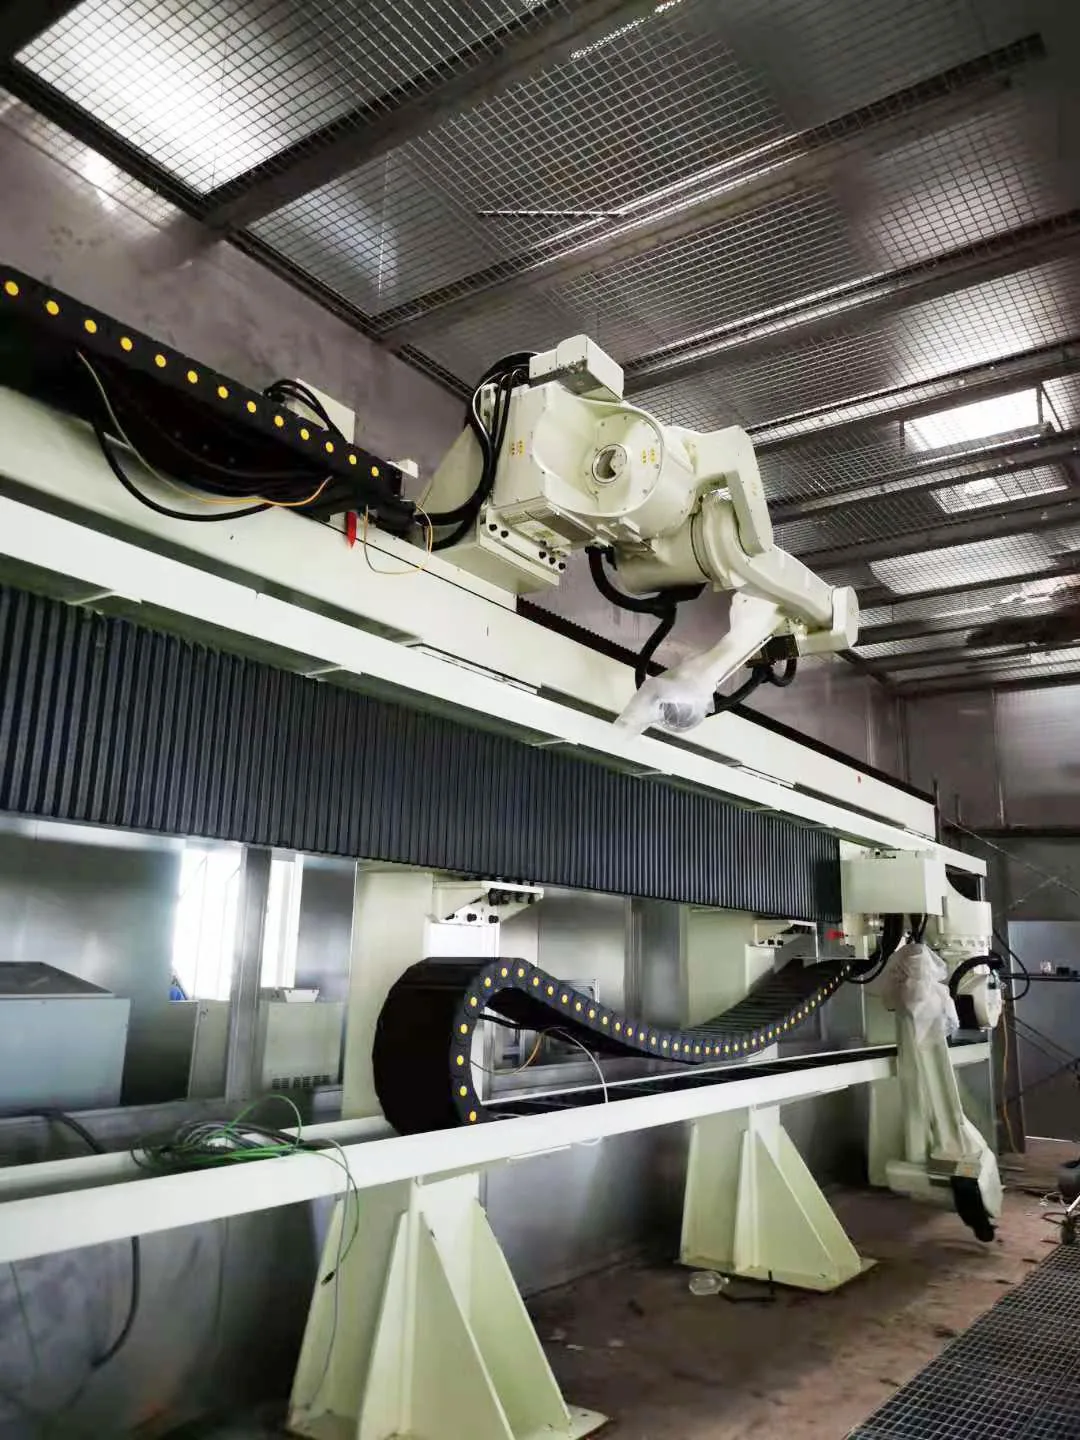
Sky rail

Sky Rail (luftspor/forhøjet spor)

Flytter robotten over arbejdsområdet for at bevare adgang til gulvet eller for at tilgå en proces fra en hævet position. Struktur og grænseflader er konstrueret til cellen.

Vælg det når: Det er vigtigt at frigøre gulvplads eller gribe processen an ovenfra.

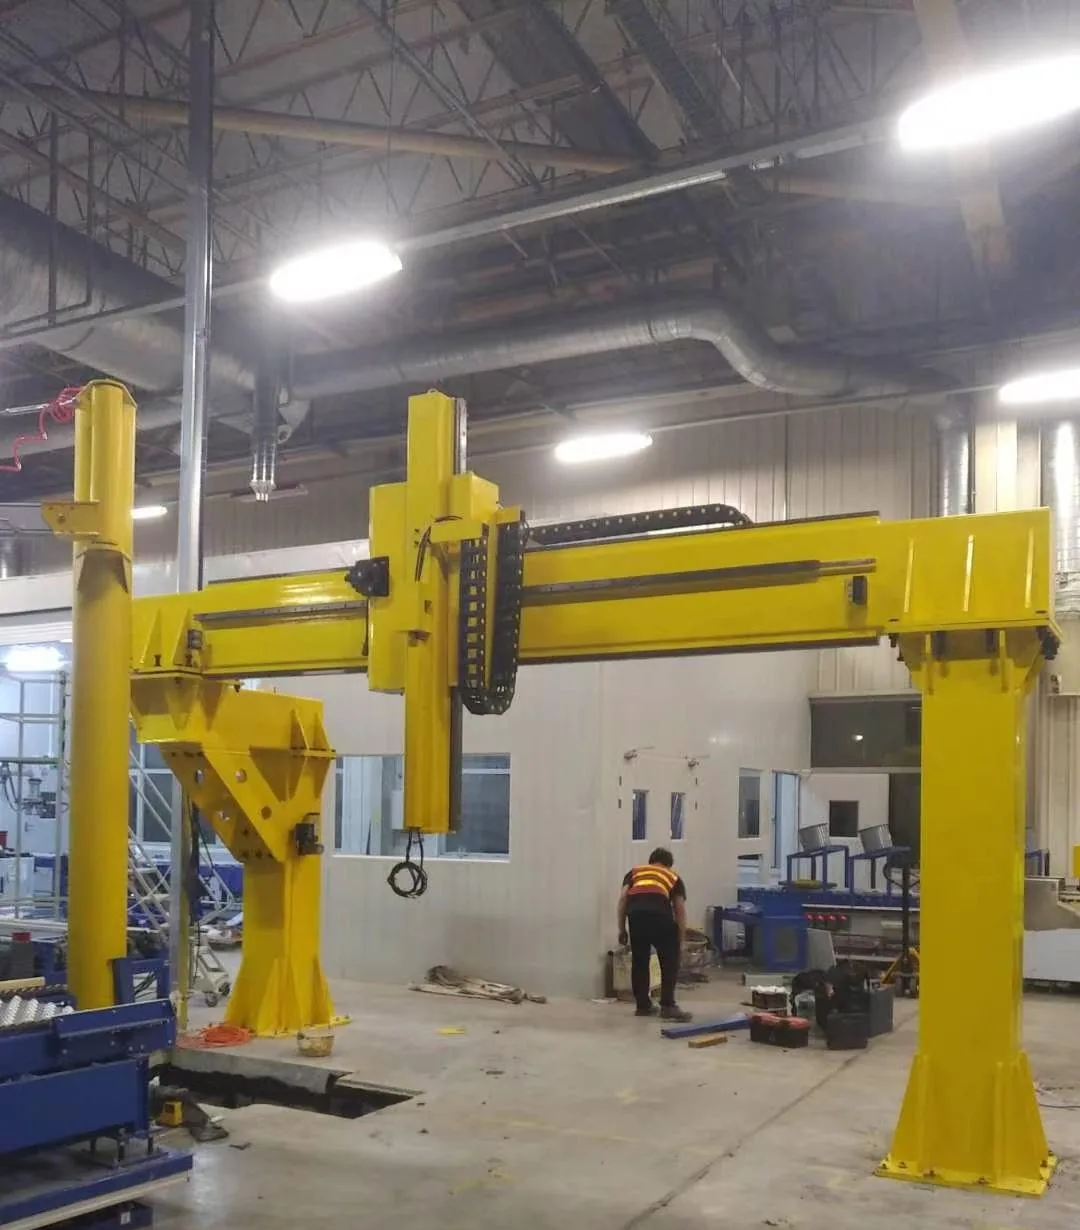
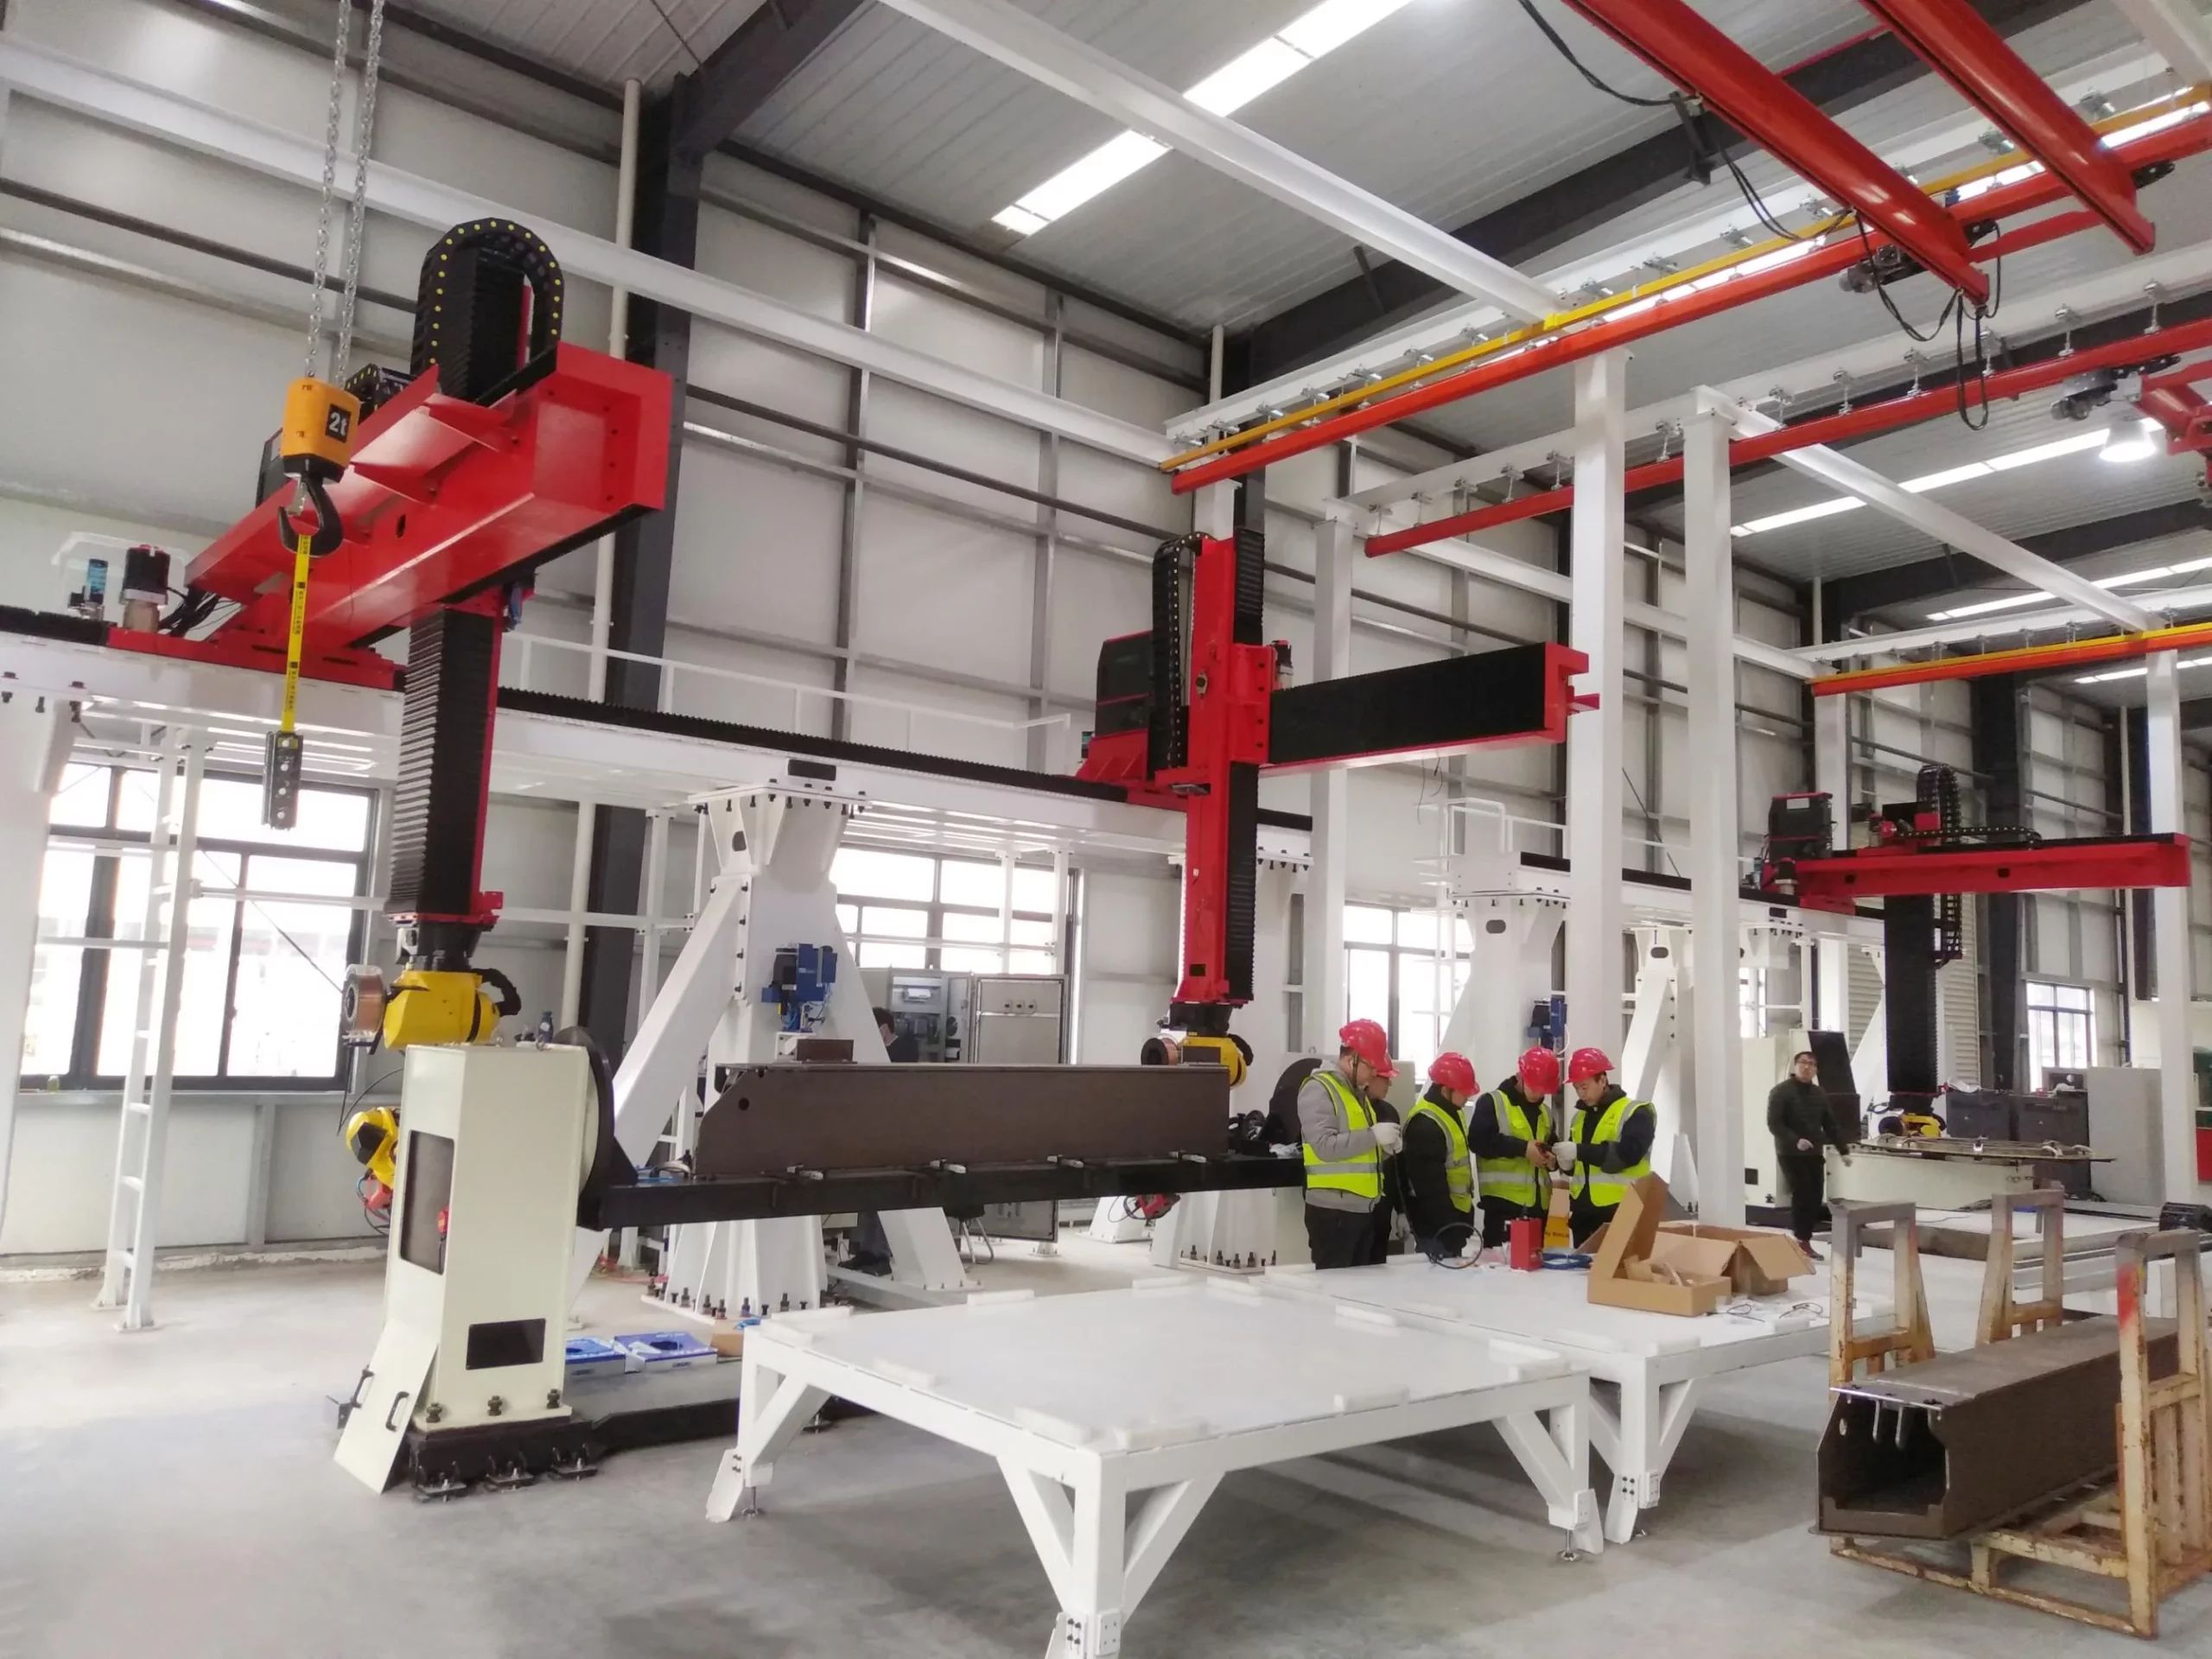
Truss robotskinnestruktur installeret i et værksted

Spærskinne

Truss- og gantrysystemer

En portallignende struktur til større arbejdsområder og applikationsspecifikke bevægelsesarrangementer. Spændvidde, akser, grænseflader og strukturelle detaljer konstrueres pr. projekt.

Vælg det når: Én jordakse kan ikke dække det nødvendige spændvidde eller den koordinerede bevægelse i mere end én lineær akse.

Udvælgelsesproces

Syv indgange til en brugbar konfiguration

En nyttig forespørgsel kræver ikke en færdig specifikation. Start med driftskravene og tilgængelige oplysninger om stedet; sporet kan derefter dimensioneres til den installerede masse.

Anvendelse og emne

Beskriv processen, emnestørrelsen, stationerne og hvordan robotten skal gribe arbejdet an.

Robot og installeret masse

Angiv robottens mærke/model, robottens kropsmasse, riser eller fastgørelser monteret på slæden og håndledsnyttelast.

Rejse og rækkevidde

Angiv den nødvendige effektive vandring, eller del et cellelayout, så endeafstande og robotbaselængde kan tages i betragtning.

Bevægelseskrav

Del målhastighed, repeterbarhed, arbejdscyklus, stop og eventuel nødvendig koordinering med robotstyringen.

Monteringsretning

Vælg et indledende jord-, hævet, inverteret eller gitterkoncept baseret på adgangs- og procesgeometri.

Miljø og beskyttelse

Identificer støv, stænk, væske, temperatur og rengøringsforhold, der påvirker valg af kabinet og materiale.

Websted og grænseflader

Angiv fundamentsforhold, forsyningsledninger, tilgængelig plads, sikkerhedsgrænseflader og leveringsbegrænsninger.

Struktur og beskyttelse

Byggeriet følger belastningen og miljøet

EVST kan konfigurere svejsede eller støbte strukturelle tilgange og matche den eksterne beskyttelse til arbejdscellen. Det endelige valg afhænger af den bevægelige masse, spændvidde, procesforhold og vedligeholdelsesbehov.

Fuldt lukkede beskyttelsesdæksler
Bælgbeskyttelse
Ternet pladedæksel
Halvlukket metalpladedæksel
Specialfremstillet 304 rustfrit stålkonstruktion
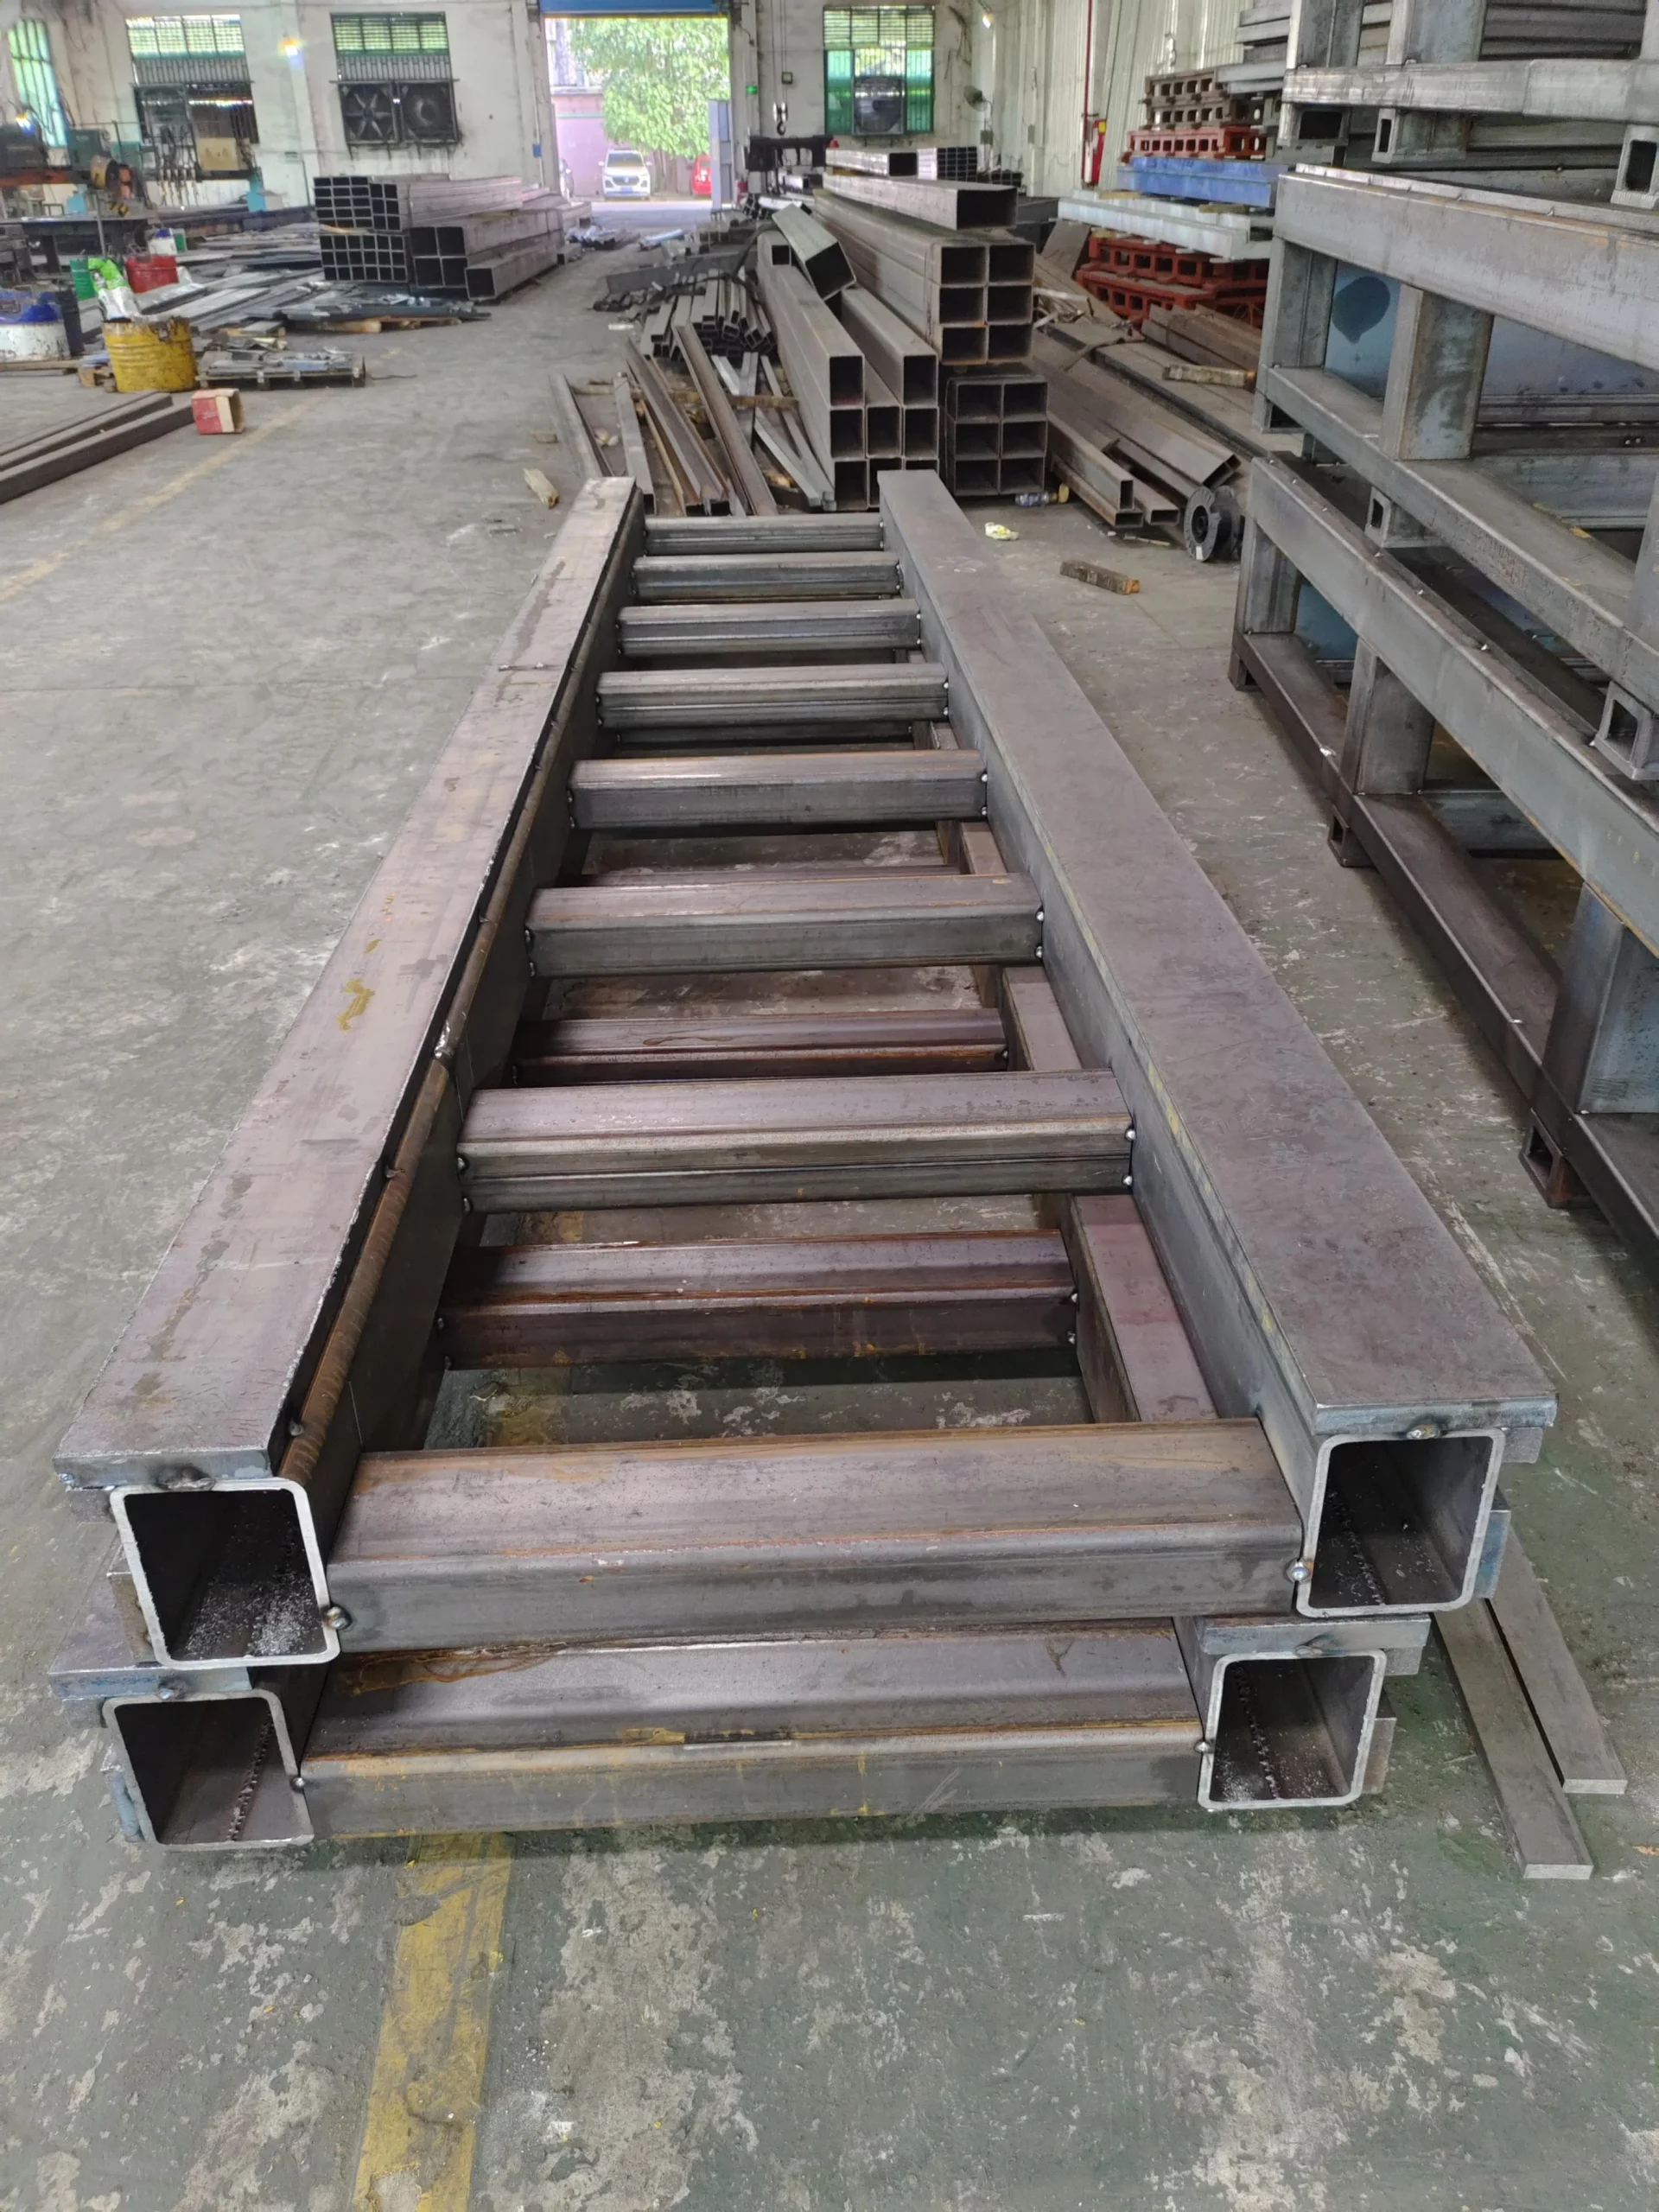
Svejset stålramme under fremstilling

Svejset struktur

Fremstillet omkring den nødvendige længde, grænseflader og belastningstilfælde.

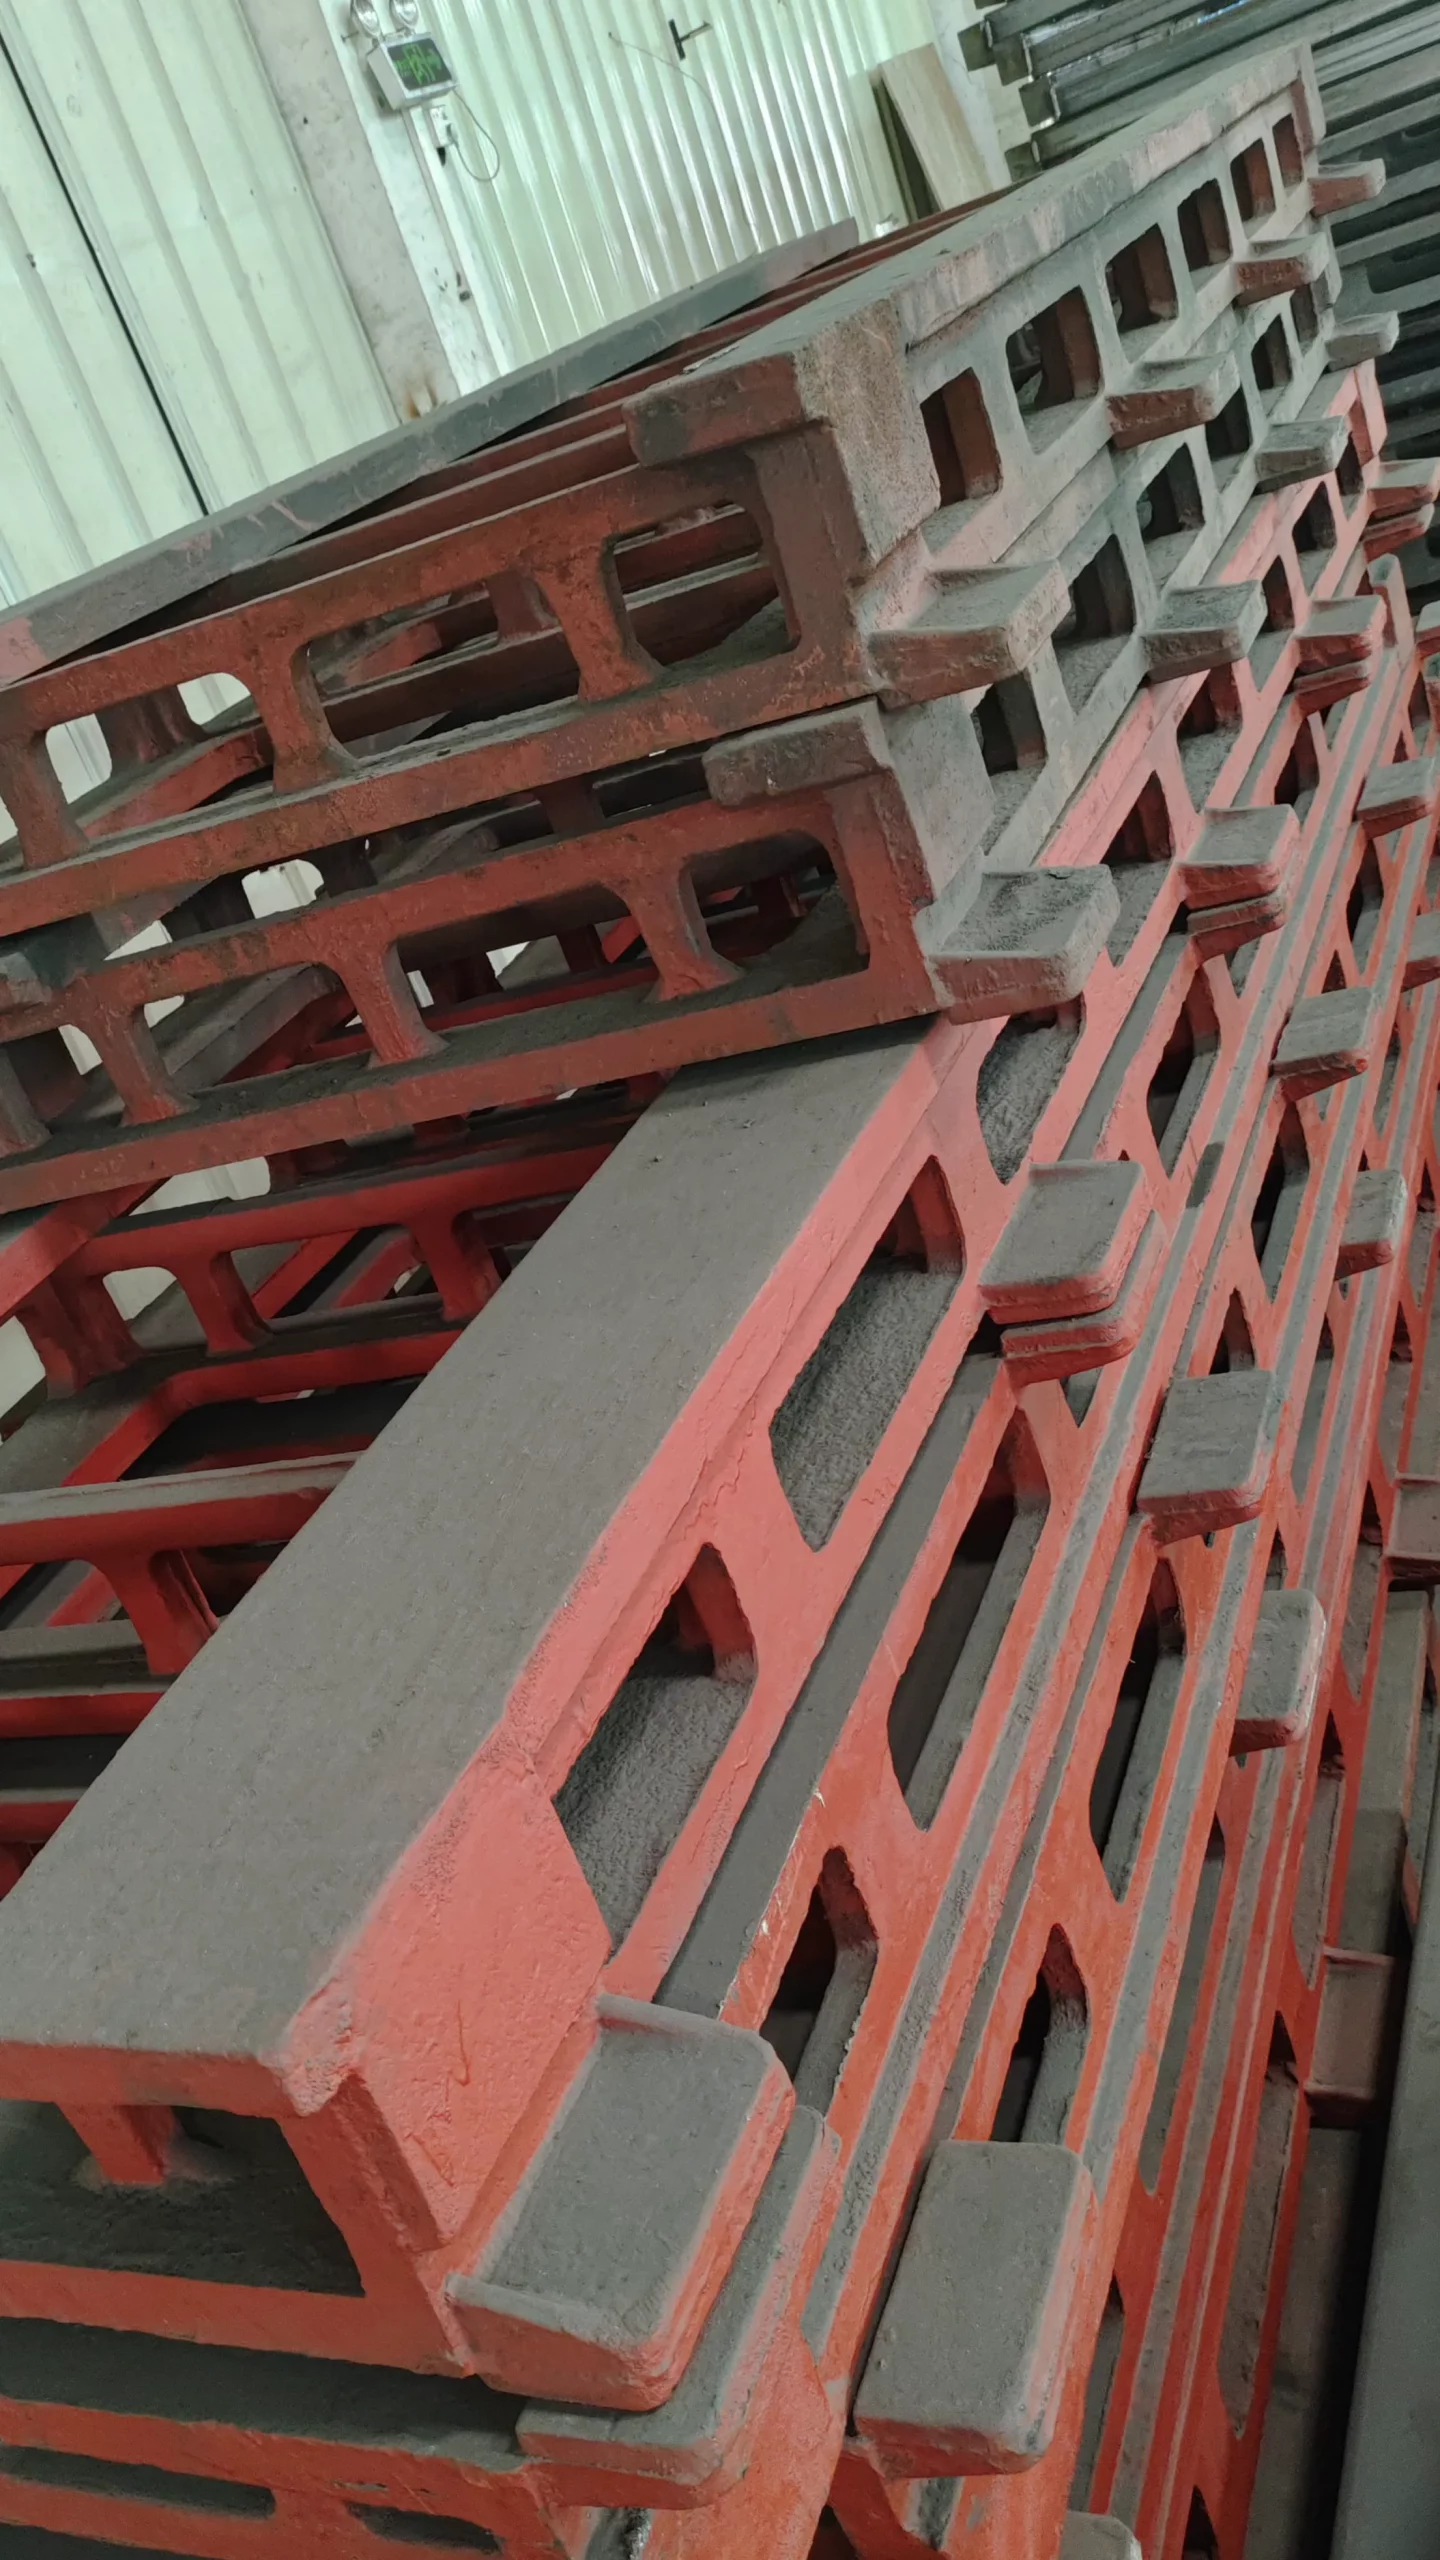
Støbte strukturelle skinnekomponenter før bearbejdning

Støbt struktur

Fås hvor den tekniske konfiguration kræver støbte strukturelle komponenter.

Applikationer

Flyt én robot hen over mere af processen

Robotbaner bruges, når processen er længere end robottens faste arbejdsområde, eller når én robot skal betjene adskilte arbejdspositioner.

Maskinpleje

Betjen en række maskinværktøjer fra en delt lineær bane.

Svejsning

Nå lange strukturer, flere fiksturer eller separate svejsestationer.

Materialehåndtering

Overfør dele mellem procespositioner på tværs af en udvidet celle.

palletering

Dæk flere pick-and-place-positioner med én bevægelig robotbase.

sprøjtning

Bevæg dig langs høje eller udstrakte overflader i et lukket procesområde.

Håndtering af batteritørresnor

Kørsel mellem lager- eller procesbåse i en batteriproduktionslinje.

Én bane, flere maskiner

Koordiner en robot med flere maskiner, hvor cyklusplanlægning tillader det.

Storkomponentbehandling

Brug jord-, hævede eller gitterkonstruktioner for at få adgang til større arbejdsområder.

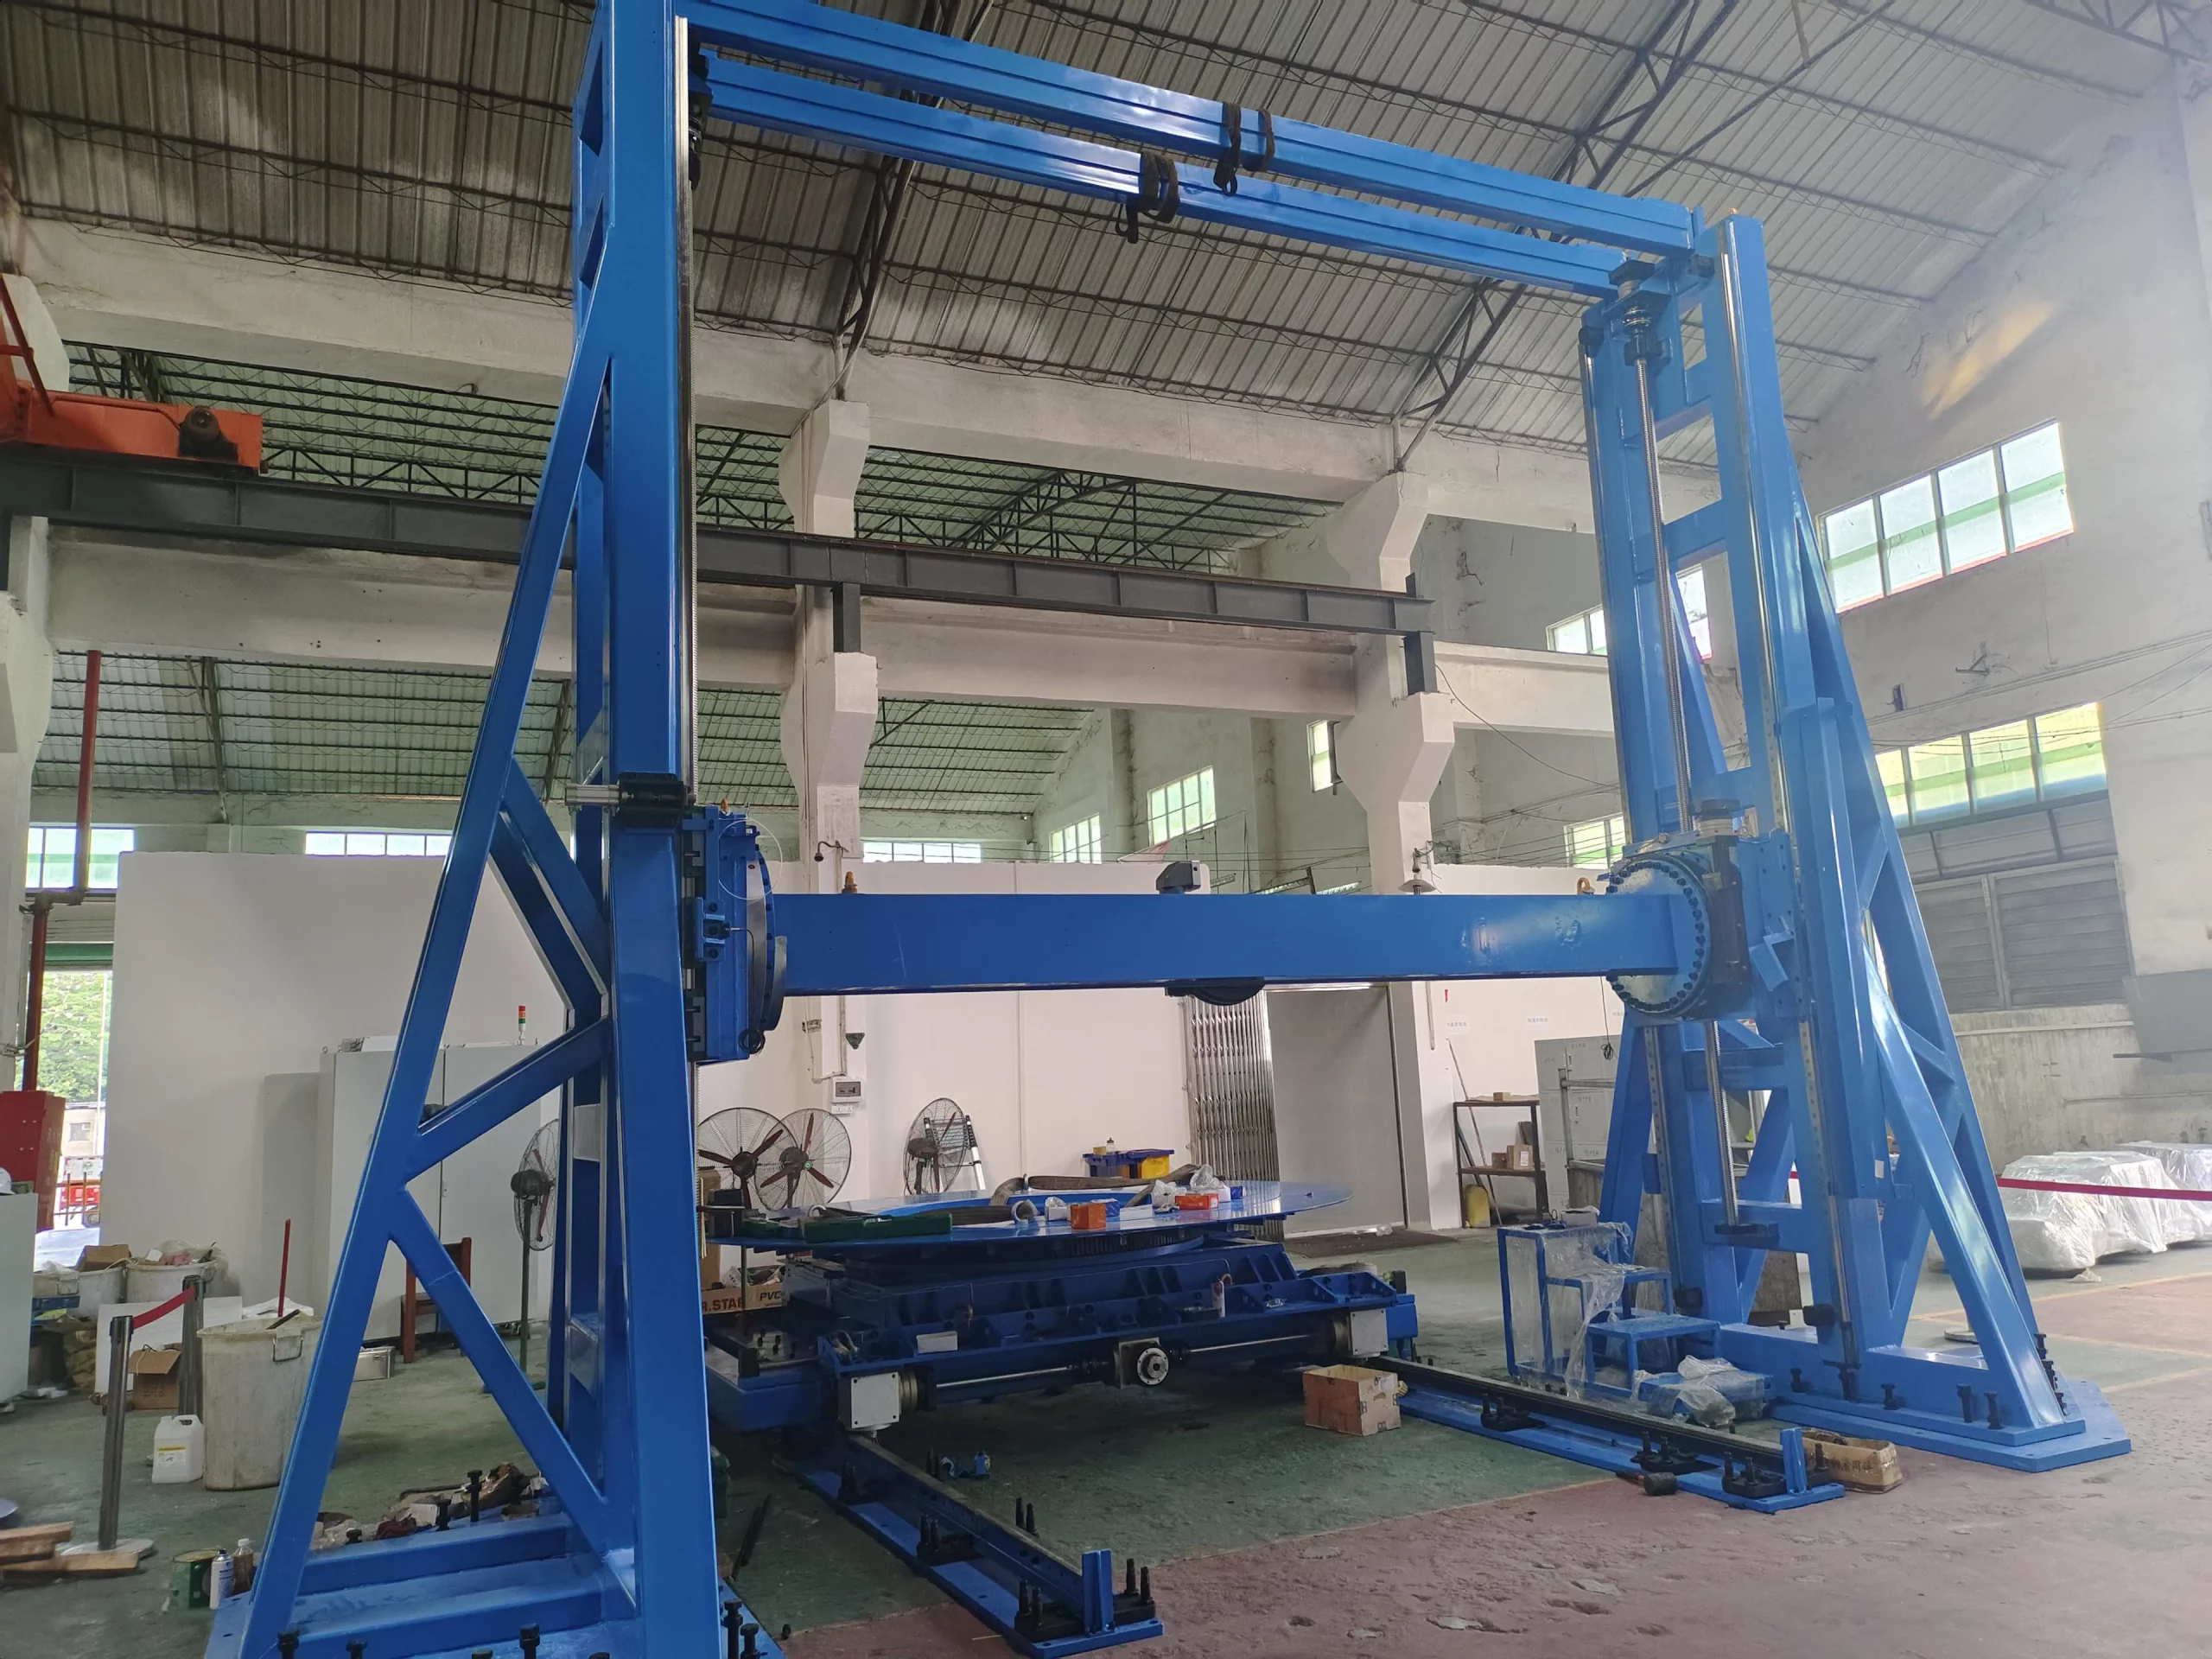
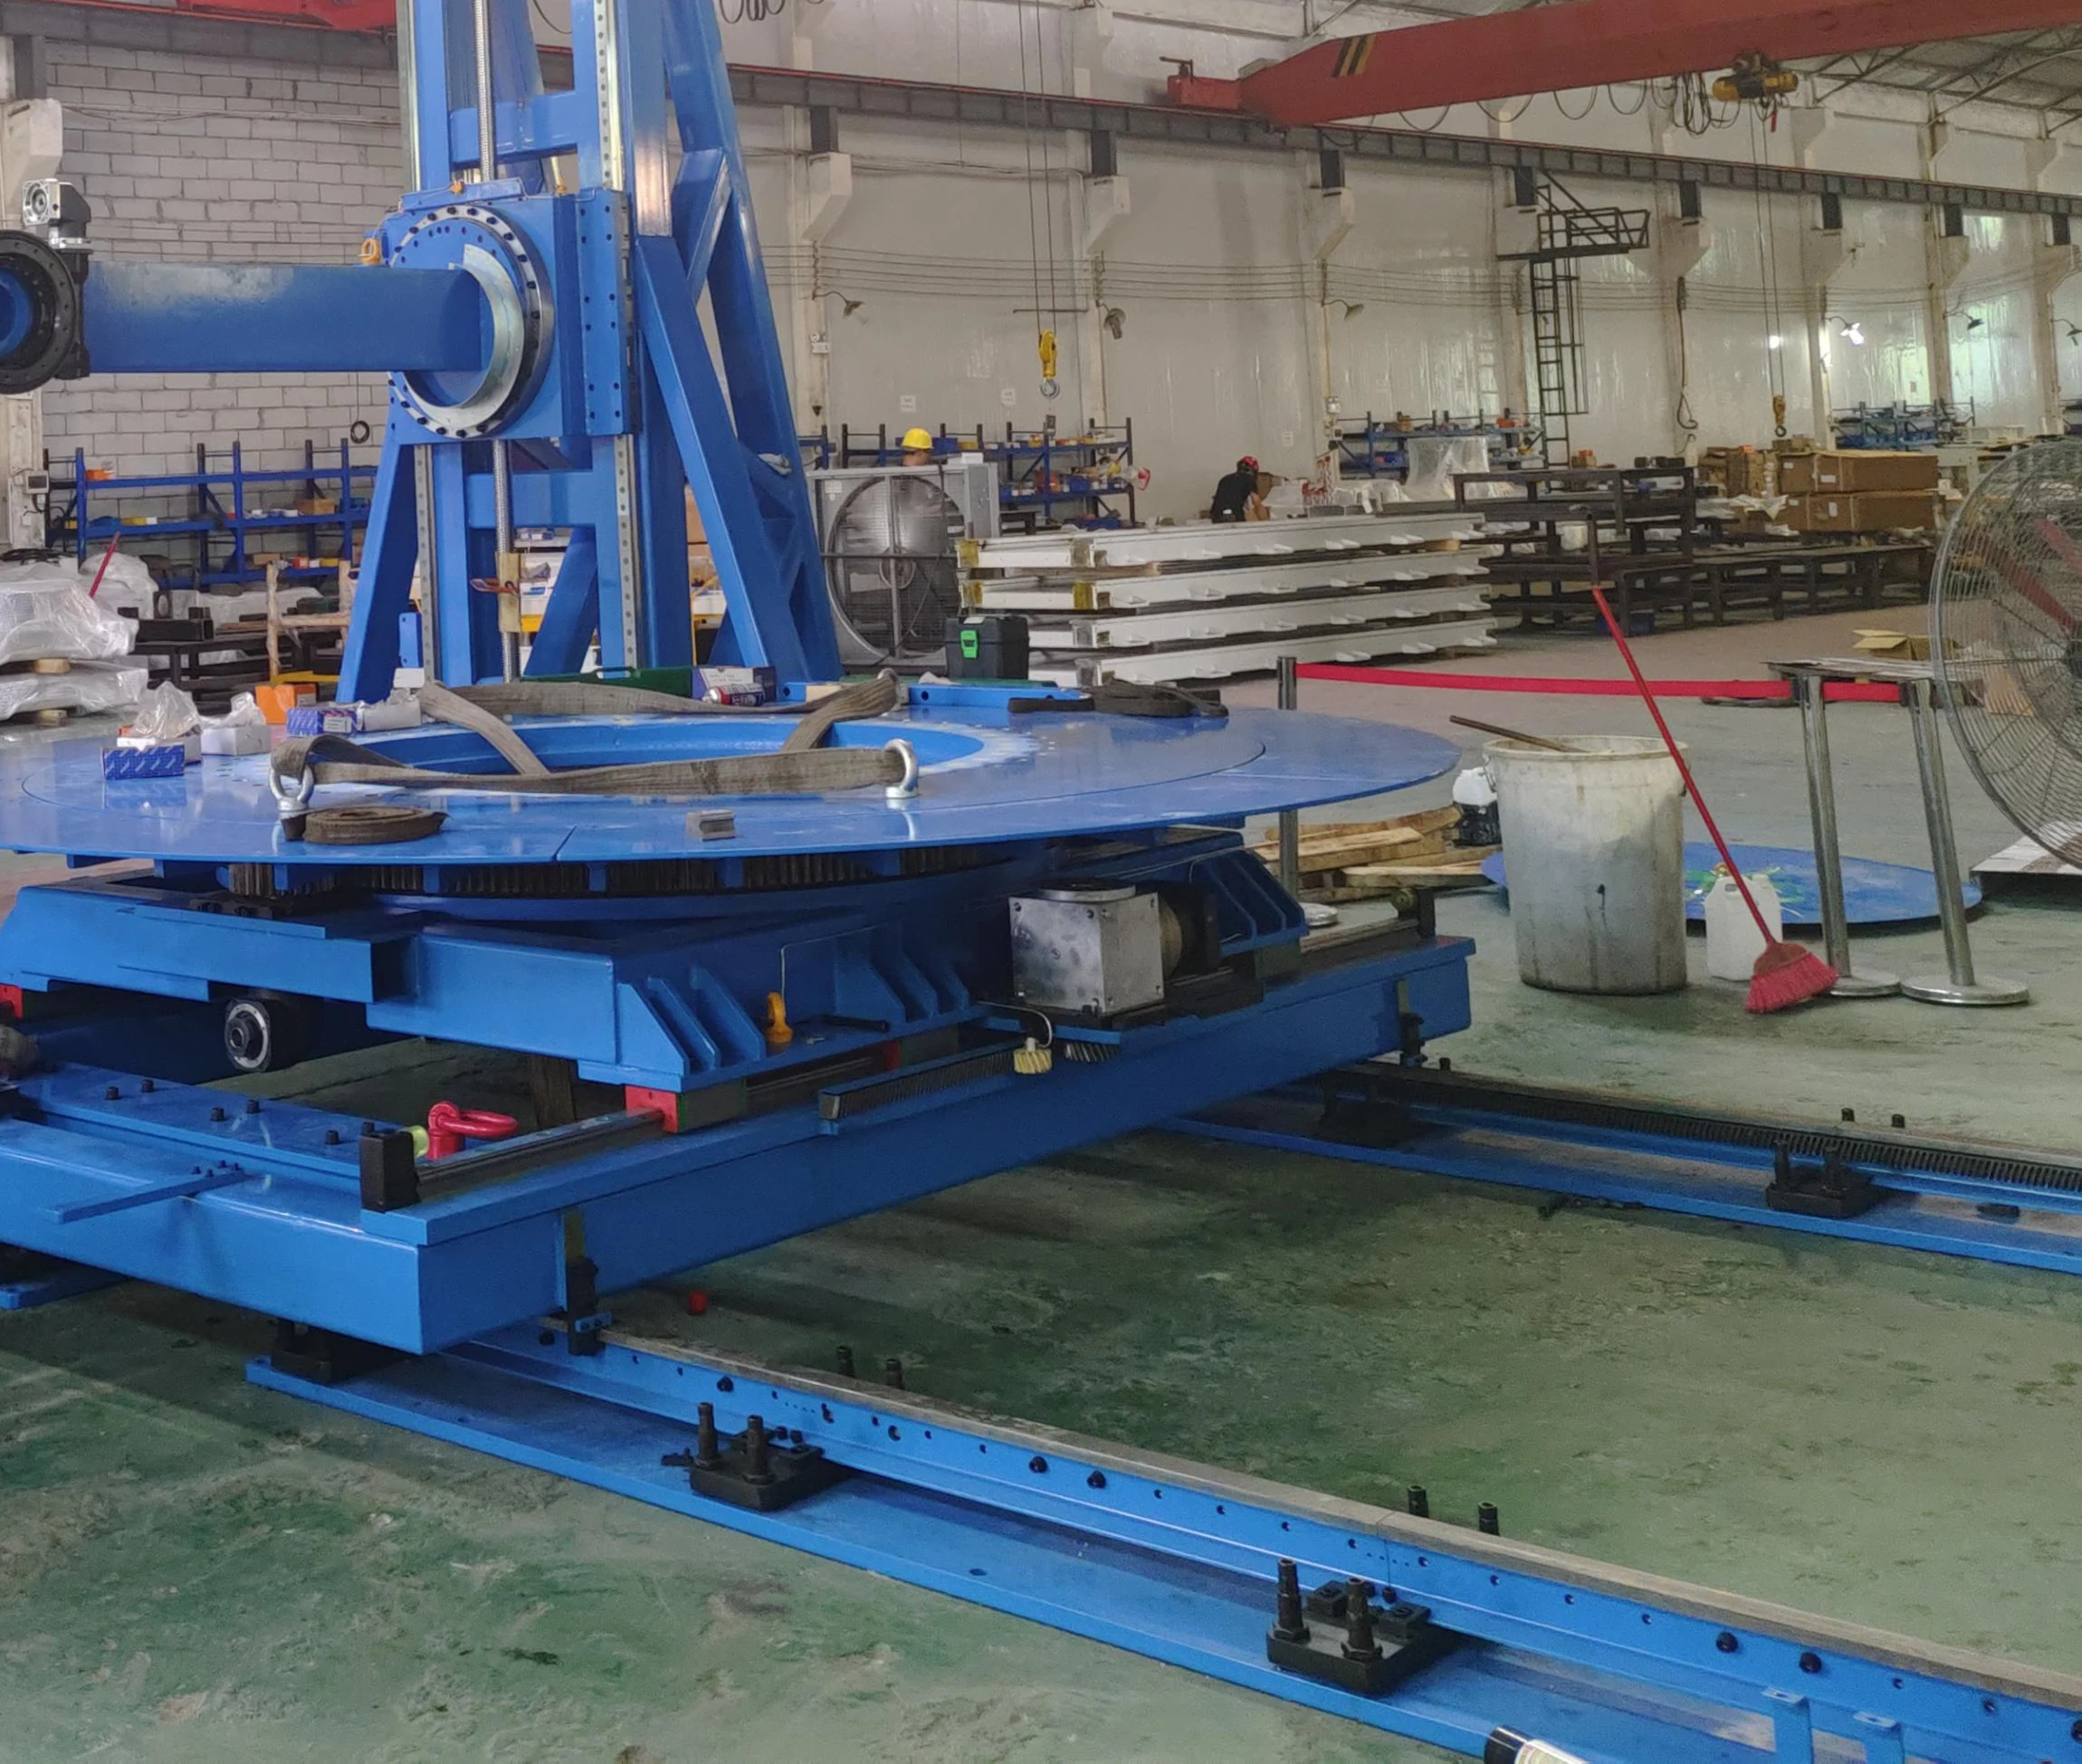
Kraftigt specialprojekt

Brugerdefineret gantry-bevægelse til et håndteringsbehov på 10 tons

EVST har bygget en specialbygget portalskinne til en 10-tons håndteringsapplikation. Dette er et projekteksempel, ikke en standard produktvurdering eller et løfte om, at det samme layout passer til en anden applikation.

Konstrueret ud fra projektets belastningsscenarie og arbejdsområde
Struktur, akser og grænseflader defineret efter teknisk gennemgang
Endelige kapacitets- og bevægelsesparametre bekræftet pr. projekt
Blåt specialfremstillet kraftigt portalsystem i et produktionsværksted
Specialfremstillet portaludstyr og skinnemoduler i et produktionsværksted

Hvorfor EVST

Konfiguration, fremstilling og kontrol i én arbejdsgang

Applikationsdrevet ingeniørarbejde, bakket op af 15+ års teamerfaring inden for skinnesystemer

Input fra robotter, belastninger og layouts omsættes til drevdimensionering, strukturel konfiguration og integrationskrav, før det endelige design frigives.

Flere inspektioner undervejs

Kontroller i vigtige produktionsfaser dækker hullernes position, planhed og driftstilstand uden belastning, så problemer kan identificeres før levering.

Bearbejdningskapacitet for kritiske grænseflader

Flere bearbejdningsressourcer understøtter dimensionskontrol til monteringshuller, lokalisering af overflader og grænseflader mellem spor og modul.

Stressaflastende udglødning

Strukturkomponenter udglødes for at reducere restspænding og understøtte langsigtet dimensionsstabilitet.

Ofte stillede spørgsmål

Grundlæggende om planlægning af robotspor

Hvad er en robotbane?

En robotbane er en drevet lineær akse, der bevæger robottens base mellem arbejdspositioner. Den udvider robottens arbejdsområde og kan lade én robot betjene en længere procesrute eller flere stationer.

Hvordan vælger jeg mellem et jord-, himmel- og truss-layout?

Start med procesgeometrien og begrænsningerne på stedet. Jordbaner er tilgængelige og direkte; himmelbaner bevarer adgang til gulvet eller understøtter forhøjede orienteringer; gittersystemer dækker større, applikationsspecifikke arbejdsområder. EVST bekræfter strukturen efter at have gennemgået cellelayoutet.

Er den nominelle vognbelastning den samme som robottens håndledsnyttelast?

Nej. Den nominelle vognbelastning gælder for den bevægelige platform og inkluderer robotkroppen. Håndledsnyttelasten er den last, der håndteres ved robotflangen. Angiv begge værdier plus eventuelt stigerør eller udstyr monteret på vognen.

Hvordan hænger den samlede sporlængde sammen med den effektive rejselængde?

Den effektive vandring er kortere end den samlede sporkonstruktion, fordi robotbasen og de nødvendige endeafstande optager en del af længden. Den endelige vandring bekræftes ud fra cellelayoutet.

Kan sporlængden tilpasses?

Ja. Referencen bruger moduler på 3, 4, 5 og 6 m, mens det samlede spor og den effektive vandring er konfigureret til projektet. Længere eller forskellige arrangementer kræver en teknisk gennemgang af konstruktionen, samlingerne og stedet.

Hvilke beskyttelsesmuligheder kan overvejes?

Tilgængelige muligheder inkluderer fuldt lukkede beskyttelsesdæksler, bælge, ternede pladedæksler og halvlukkede metalpladedæksler. Specialfremstillet konstruktion i 304 rustfrit stål kan også overvejes til relevante projekter.

Hvilke webstedsoplysninger er nødvendige?

Del det tilgængelige fodaftryk, fundamentsoplysninger, forsyningsledninger, maskin- og inventarpositioner, adgangsbegrænsninger og eventuelle nødvendige sikkerheds- eller styreenhedsgrænseflader. Fotos og en celletegning er nyttige til en indledende gennemgang.

Hvad skal jeg sende til en indledende konfigurationsgennemgang?

Send robottens mærke og model, installeret masse, håndledsnyttelast, påkrævet vandring, anvendelse, målhastighed og repeterbarhed, arbejdscyklus, miljø, foretrukket layout og tilgængelige tegninger på stedet.

Start med kravet

Forbered dine robotsporinput

Send robotmodellen, installeret masse, påkrævet vandring, applikation, driftscyklus, miljø og en celletegning, hvis tilgængelig. EVST kan returnere en indledende konfigurationsanbefaling og layoutfeedback.

Send dine krav
EVST-logo
Beskyttelse af personlige oplysninger

Denne hjemmeside bruger cookies, så vi kan give dig den bedst mulige brugeroplevelse. Cookieoplysninger gemmes i din browser og udfører funktioner som at genkende dig, når du vender tilbage til vores hjemmeside og hjælper vores team til at forstå, hvilke dele af hjemmesiden du finder mest interessante og nyttige.