
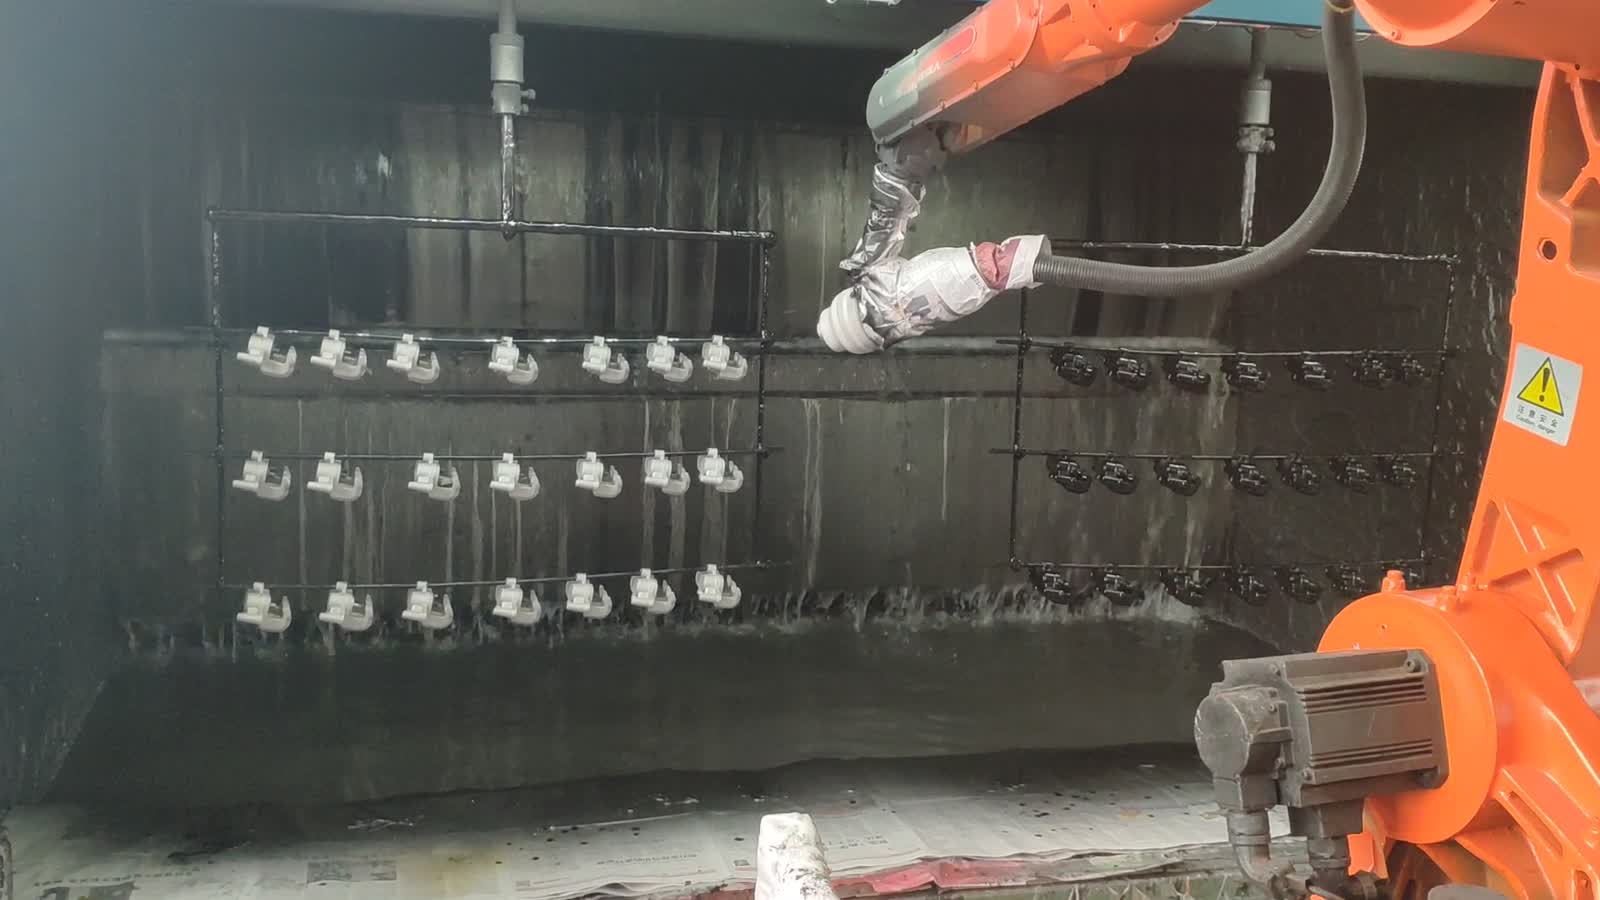
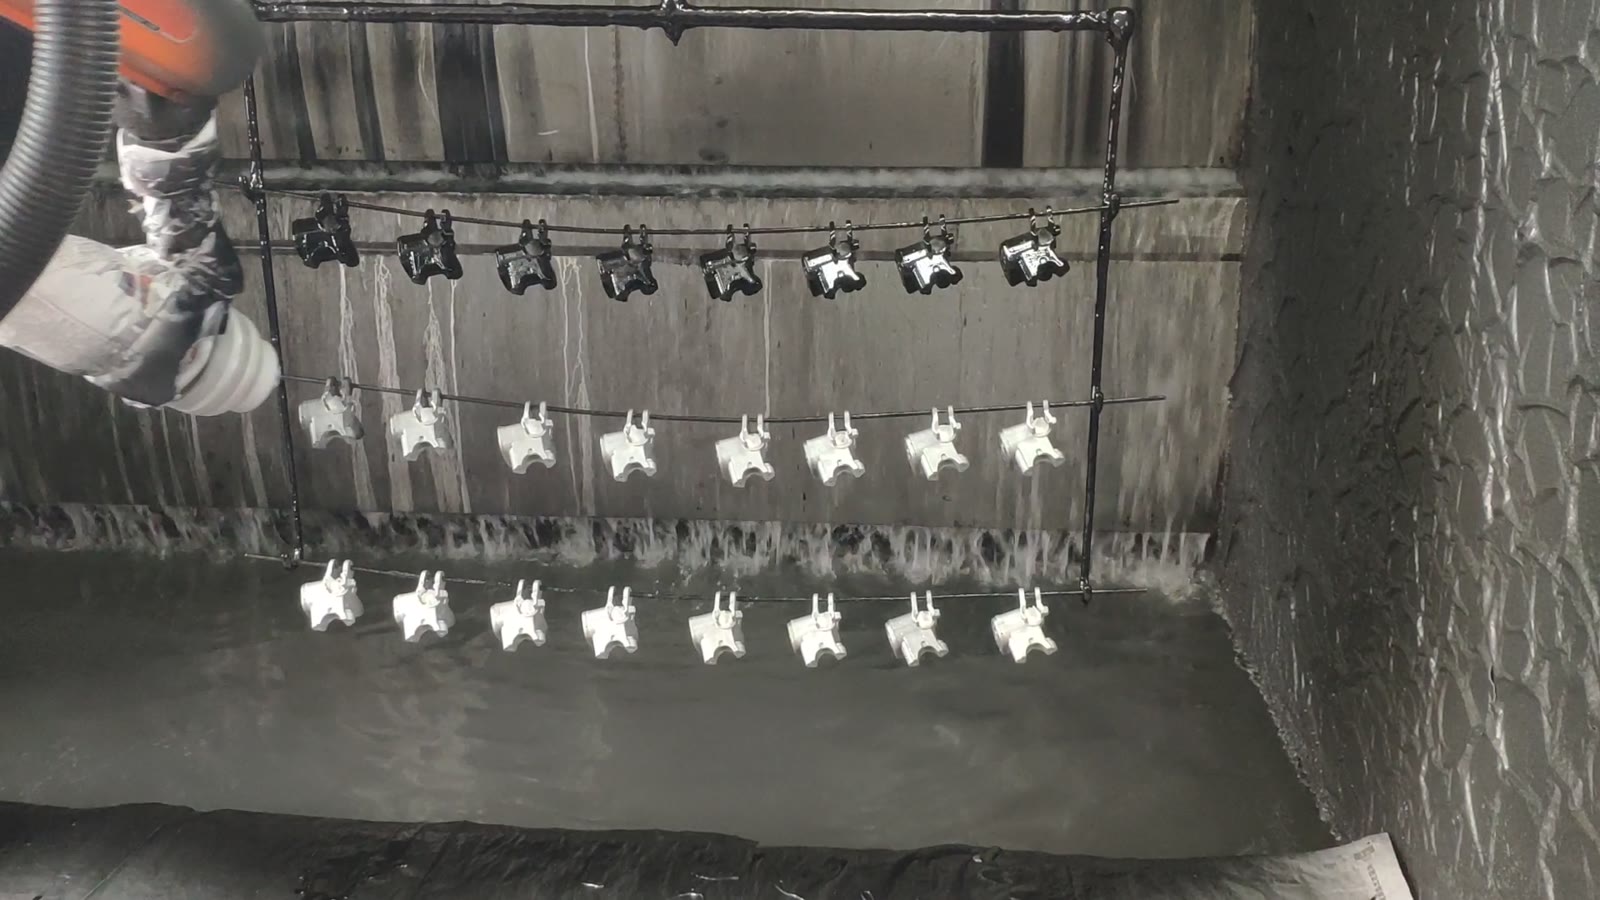
Kort sagt: Denne sprøjtekabine færdiggør små motorcykelbremsedele, mens de hænger i rækker på en ophængningsline. En seksakset robot bærer en sprøjtepistol og fejer den frem og tilbage hen over hver række, mens den følger delene, mens de bevæger sig gennem kabinen. Sprøjtepistolen er maskeret med stof og tape, og et vandgardin ned langs bagvæggen fører oversprøjtningen ned i en gulvtrug. Tre beslutninger fører til en opsætning som denne: hvordan delene hænger, hvordan sprøjtepistolen bevæger sig hen over en bevægelig række, og hvor oversprøjtningen ender, så kabinen forbliver ren. Planlægger du en lignende linje? Send os din deltegning.
På et overblik
| Del | Små metaldele af motorcykelbremsetypen |
| Proces | Maling sprøjtning |
| Automation | En seksakset robot med en sprøjtepistol |
| Levering af dele | Dele hængt i rækker på vandrette stænger, der bevæger sig gennem kabinen |
| Lokalisering | Bøjlen og snoren bestemmer afstanden; robotten følger rækken |
| Arbejdshold | Dele hænger fra stangen, ingen fastspænding nødvendig |
| Operatørrolle | Læsser og losser bøjler og passer standen |
| Cellelayout | En robot inde i en vandvaskekabine |
Problemet, som denne celle løser
Maling er den proces, hvor det er sværest at købe konsistens fra en person. Filmtykkelse, kantdækning og rytmen i gennemløbet ændrer sig alle med operatørens hånd, og på en række små dele er forskellen mellem den første del og den sidste præcis, hvad kunden bemærker.
En robot fjerner hånden fra ligningen. Den foretager den samme passage, i samme afstand og samme hastighed, hver gang. Udfordringen er ikke selve sprøjtearbejdet; det er at hænge delene op, så pistolen kan nå alle sider, planlægge pistolens bane hen over en række, der bliver ved med at bevæge sig, og håndtere oversprøjtningen, så den ender i vandet i stedet for på den næste del.
Hvordan cellen fungerer
- Delene ankommer på bøjler. Små metaldele hænger i rækker fra vandrette stænger, en række efter den anden og bevæger sig ind i boksen.
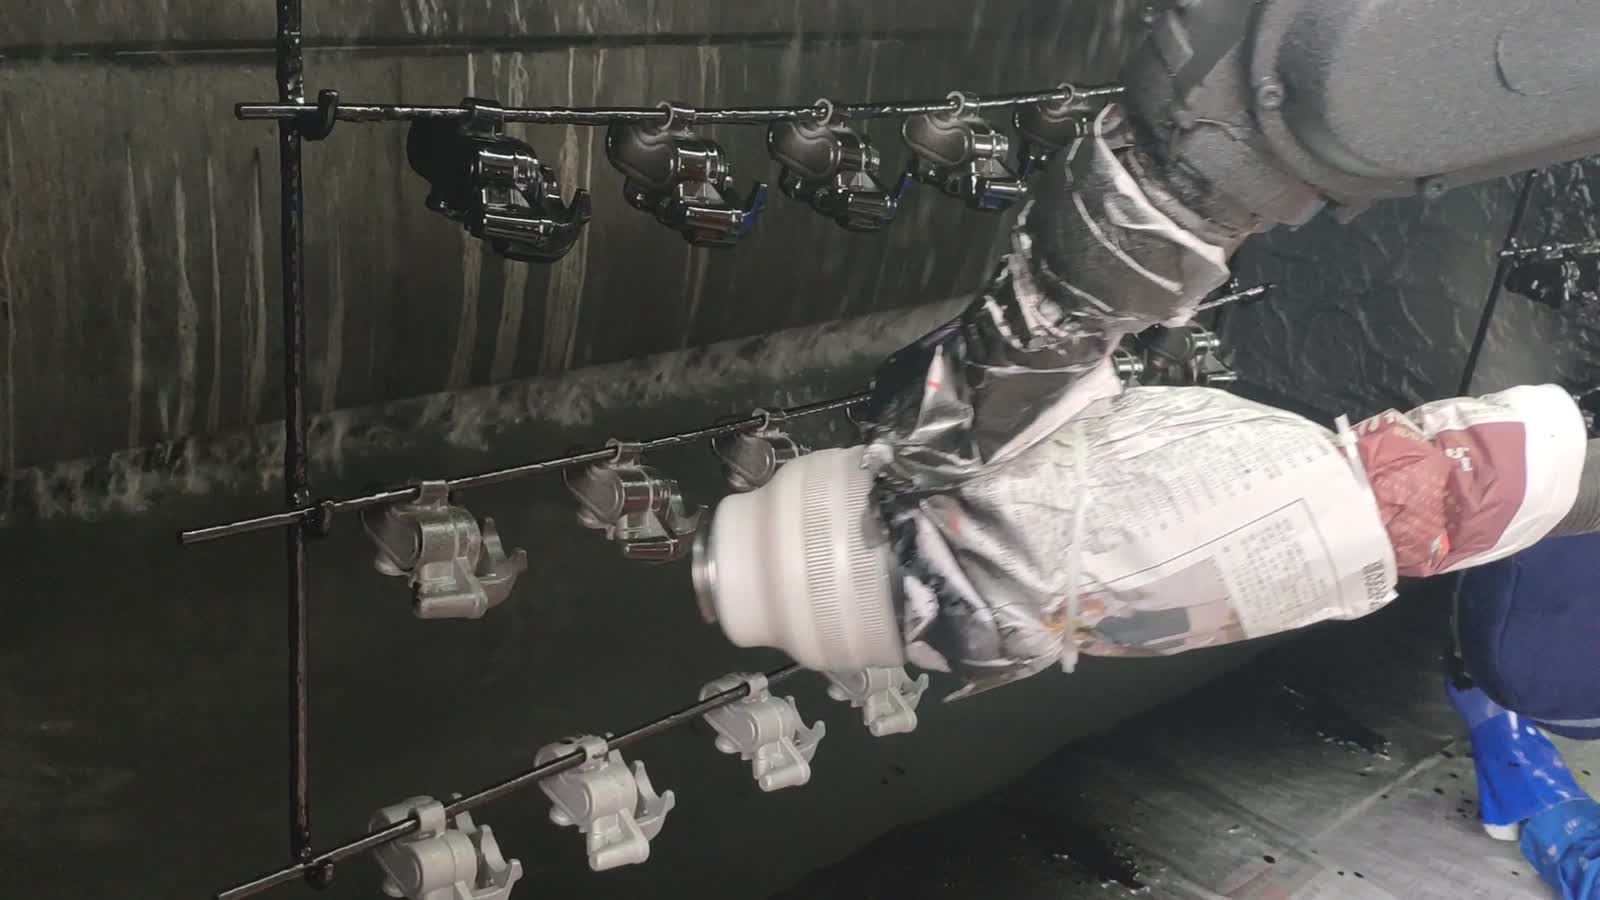
- Robotten indtager position. En seksakset robot står i kabinen med en sprøjtepistol for enden af sin arm, pistolen pakket ind i stof og tape for at holde maling væk fra kroppen.
- Fej rækken. Robotten bringer pistolen til den første del i rækken og fejer hen over den, hvorved hver del belægges efter tur.
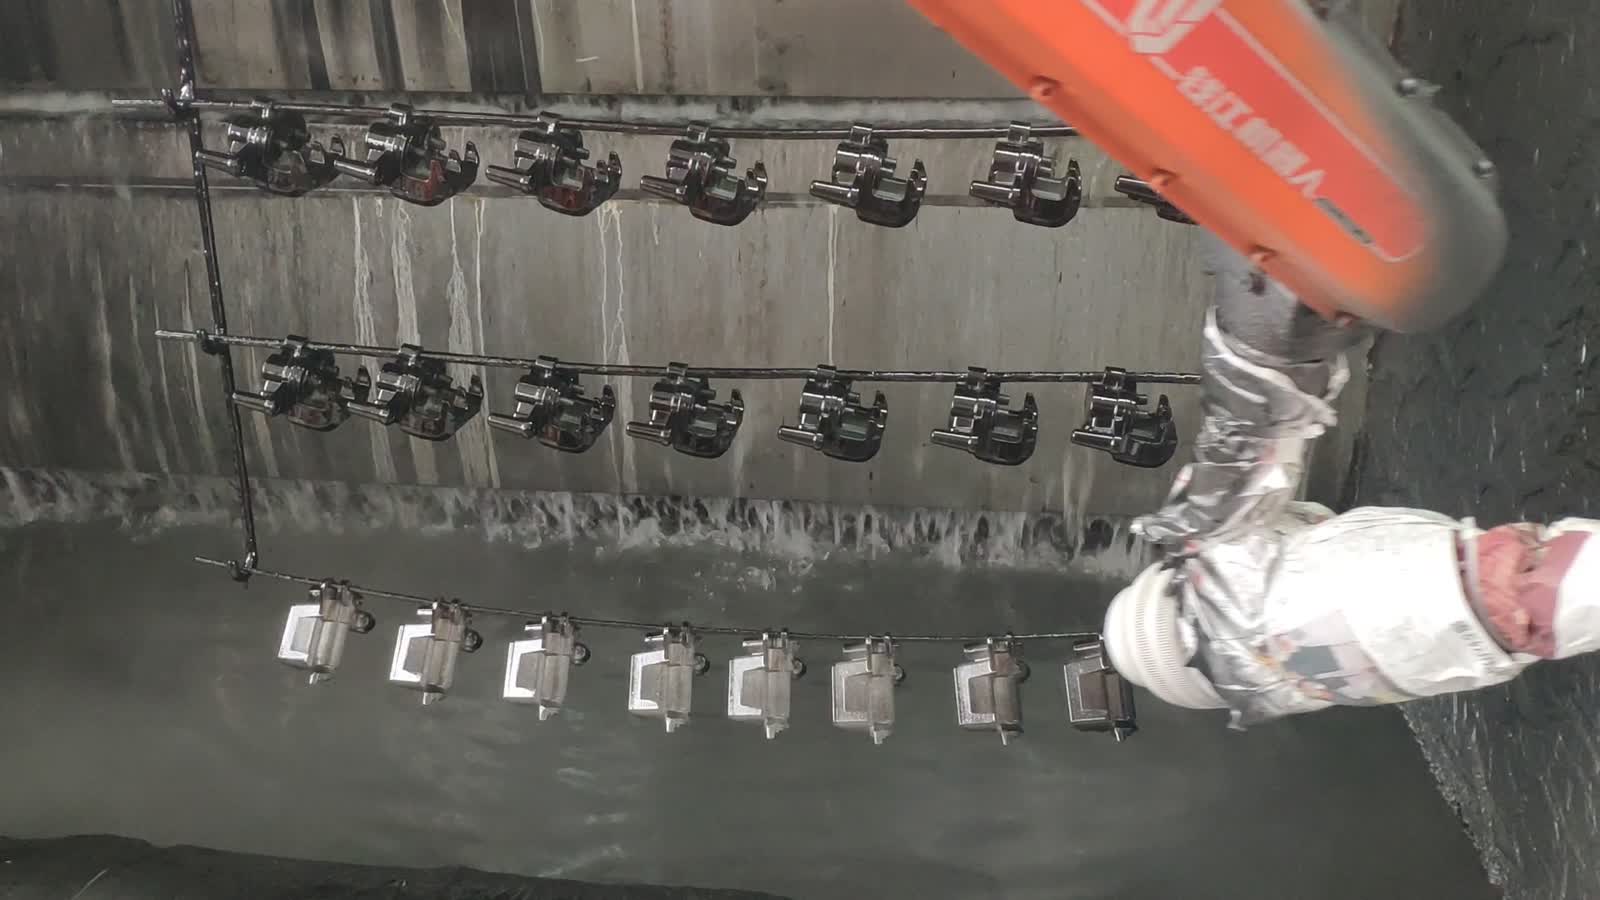
- Følg linjen. Mens bøjlen bærer rækken fremad, holder robotten sin passage i takt med de bevægelige dele.
- Fang oversprøjtningen. Et vandtæppe løber ned ad bagvæggen og ned i et gulvtrug, så det, der ikke rammer delene, ender i vandet i stedet for på væggene, klar til næste gennemløb.
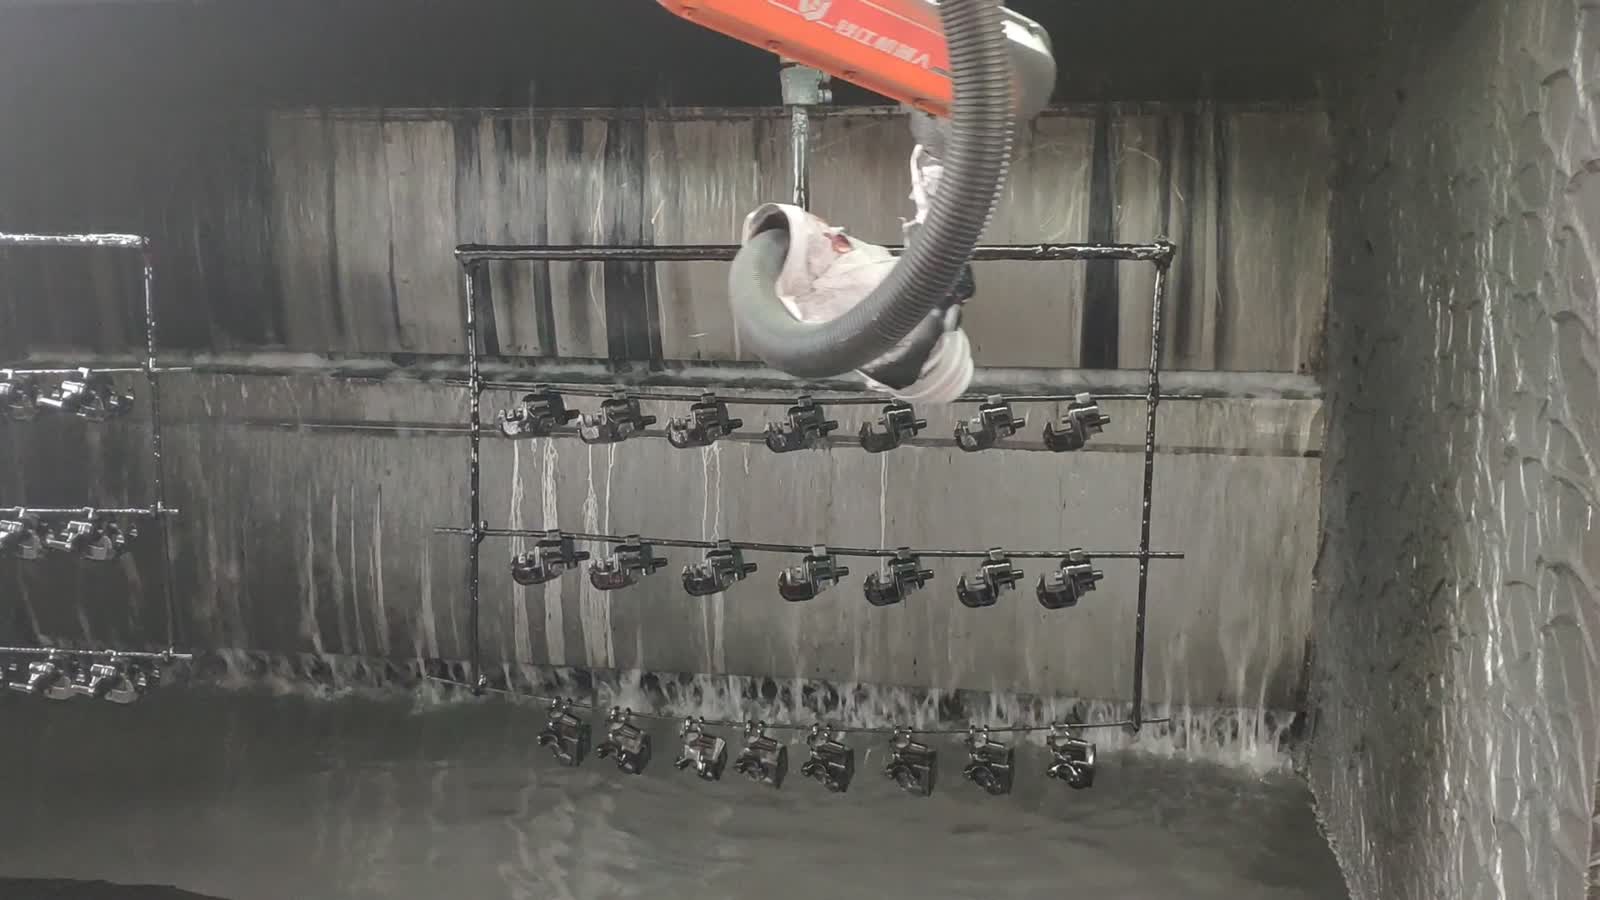
- Næste række. Den færdige række går videre, og den næste kommer inden for rækkevidde, og robotten begynder gennemløbet forfra.
Tre designbeslutninger
1. Hæng delene op, så alle sider er tilgængelige
En ophængningslinje fungerer kun, hvis robotten kan påføre det, kunden ser. Hvis delene hænger for tæt sammen, forbliver fladerne mellem dem skyggefulde; hvis de er vinklet forkert, får en kant eller en fordybning aldrig maling.
Spørgsmålet, der skal afklares, er afstand og orientering: hvor langt fra hinanden delene hænger, om de er vinklet mod pistolen eller vender lige mod den, og om alle de overflader, der kræves i henhold til specifikationerne, er udsat for sprøjtespray. Ophængning er det billigste sted at fastgøre dækningen – når linjen kører, betyder en skyggefuld overflade en manuel retuschering.
2. Planlæg pistolens bane mod en bevægelig række
At male en række i bevægelse er et koordinationsproblem. Pistolen skal passe til linjens bevægelse, mens den fejer, ellers strækker gennemløbet sig på den ene side og bliver tyndere på den næste. Robottens bane er ikke et enkelt fej; det er et fej, der driver med ophænget.
Hvad hjælper: Hold gennemløbshastigheden stabil i forhold til linjen, overlap hver del med samme mængde, og lad en ensartet afstand være til stede, så ventilatoren forbliver jævn på tværs af rækken.
3. Bestem, hvor oversprøjtningen ender
Alt, hvad pistolen kaster, som ikke lander på en del, skal et sted hen. I en åben kabine sætter det sig på væggene, bøjlerne og selve robotten, og det ender som støv på de næste dele. Vandgardinet på bagvæggen er det, der holder processen ren.
De praktiske pointer: Uanset hvad der opfanger oversprøjtningen – et vandtæppe her, et udsugningssystem et andet sted – skal det fjerne den uden at forstyrre sprøjteblæseren, og pistolens maskering skal kunne overleve miljøet – maling, der kryber ind i pistolhuset eller armens samlinger, er et vedligeholdelsesproblem, ikke et kvalitetsproblem.
Hvornår dette layout passer – og hvornår man skal se nærmere på det
- God pasform: partier af små dele, der kan hænge, et begrænset antal former, der alle tager samme gennemløb, og en kabine, der allerede flytter dele igennem på bøjler.
- Evaluer yderligere: mange delformer (en ny form kræver normalt et nyt ophængningsmønster og en ny pistolbane), flader, der ikke kan nås fra den ene side, dele, der er for sarte til at hænge op, og farver eller belægninger, der kræver et pistolskift eller en vask mellem kørsler.
Ofte stillede spørgsmål
Hvorfor ikke male disse dele med en reciprocator i stedet for en robot?
En reciprocator klarer én lige passage godt. En robot fortjener sin plads, når passagen skal følge en dels form – dreje pistolen ved en kant, holde pause i en fordybning eller matche en bevægelig række – og når linjen løber mere end én delform, som hver især har brug for en forskellig bane.
Hvordan holder delene sig på plads, mens pistolen passerer?
De hænger fra stangen, og deres egen vægt holder dem stabile. Tricket er ophængningsmønsteret: delene er fordelt og vinklet, så pistolens vifte når alle synlige sider uden at delene svinger eller rører hinanden, når linen bevæger sig.
Hvad bestemmer cyklussen her?
Hvor hurtigt linjen bevæger rækkerne gennem kabinen, og hvor lang tid robotten skal bruge på at belægge en hel række med den ønskede tykkelse. Send emnetegningen med de flader, du skal belægge, så kan vi give et estimat.
Få et estimat over layout og cyklustid
Send os:
- Deltegning med de flader, du skal have belagt, markeret
- Materiale og påkrævet finish eller filmtykkelse
- Antal delformer og hvor ofte du skifter
- Daglig eller årlig volumen og linjehastighed
- Billeder eller dimensioner af standens og ophængets layout
Vi vil svare med et forslag til standlayout og et estimat af cyklustiden.
Send din deltegning → eller e-mail salg@evsrobot.com
Optagelser filmet på en partners produktionssted. Cyklustid, strøm og forbrugstal fra det pågældende sted er ikke offentlige og er ikke angivet her.