
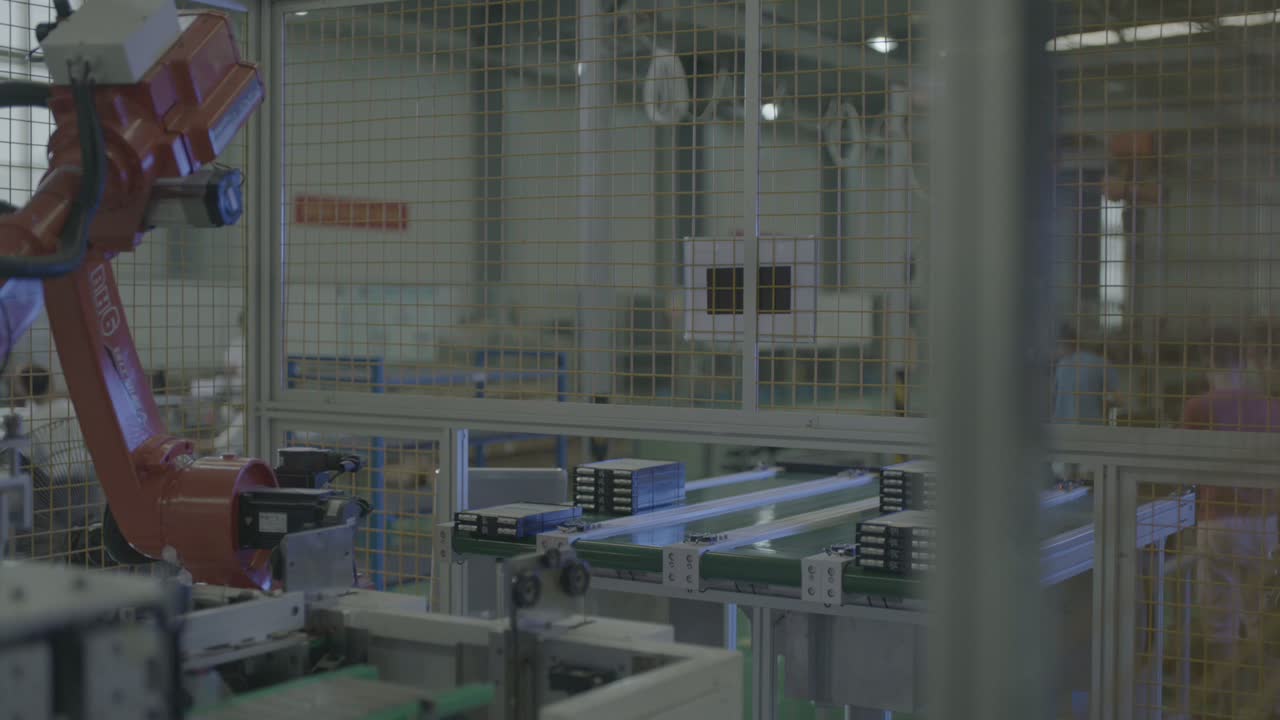
Kort sagt: Denne celle overdrager flytningen af batterimoduler til én seksakset robot. Robotten står på en gulvsøjle inde i et sikkerhedshegn og cykler mellem en transportbåndslinje og en station ved siden af den: den stopper over en række mørke rektangulære moduler, dypper værktøjet ned, løfter og drejer og bringer værktøjet ned ved stationen ved siden af transportbåndet; en let glide bevæger dele langs stationen på ruller. Den samme stilling - arm op, dyp ned, tilbage til stationen - gentages gennem optagelserne. Tre beslutninger bærer en celle som denne: hvordan bakkerne og bærerne placeres, hvordan værktøjet i enden af armen passer til de grupperede moduler, og hvordan transportbåndet og stationen deler den ene robots tid. Planlægger du en lignende linje? Send os din deltegning.
På et overblik
| Del | Mørke, næsten sorte rektangulære moduler, flere til en lys bakke |
| Proces | Materialehåndtering — moduloverførsel fra transportbånd til station |
| Automation | En seksakset robot på en gulvsøjle, inde i et sikkerhedshegn |
| Levering af dele | Rækker af grupperede moduler på et fladt båndtransportør |
| Værktøj til ende af armen | En let monteringsplade med sorte firkantede stykker nedenunder, luftslanger og kabler |
| Station | En let slide fører moduler langs linjen, hvor delene hviler på ruller |
| Operatørrolle | Holder sig uden for hegnet; robotten klarer flytningen |
| Cellelayout | En robot mellem en transportbåndslinje og en station, indhegnet |
Problemet, som denne celle løser
Batterimoduler bevæger sig frem og tilbage mellem et transportbånd og en station i et højt tempo, og nogen skal holde flowet kørende. Arbejdet udføres manuelt, hvilket er trættende, det er nemt at slå moduler mod hinanden, og det er svært at bemande – den slags gentagne overførsler, man ikke holder ud at udføre længe.
I denne celle står robotten for bevægelsen. Den stopper over rækken af mørke moduler, dypper værktøjet ned og løfter og drejer mellem transportbåndet og stationen, mens arbejderne forbliver uden for hegnet hele tiden. Det, der holder et loop som dette stabilt, er opsætningen omkring robotten - hvor hver bakke stopper, hvordan værktøjet møder gruppen, og hvordan transportbåndet og stationen deler cyklussen.
Hvordan cellen fungerer
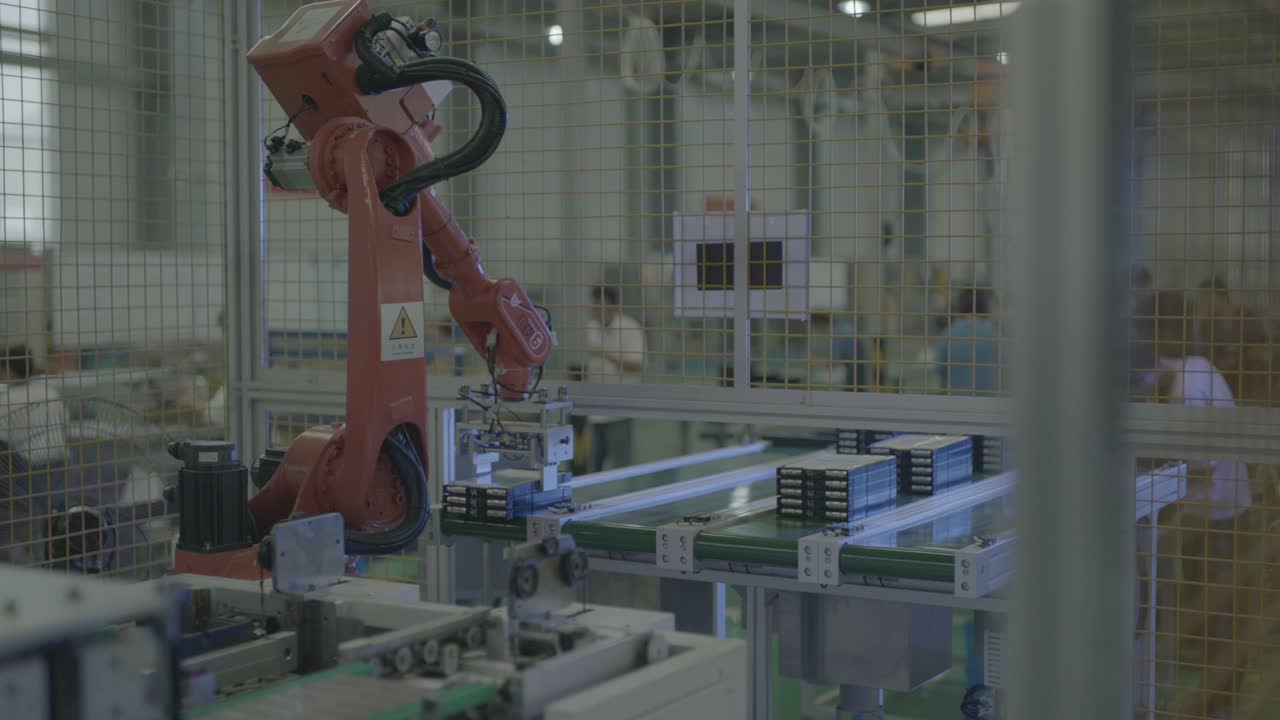
- Vent på delene. Håndleddet holder armens endeværktøj over transportbåndet, med pladen nedad, over rækken af mørke rektangulære moduler.
-
Dyp ned i delene. Håndleddet falder ned, og værktøjet kommer ned over gruppen af moduler på transportbåndet.
-
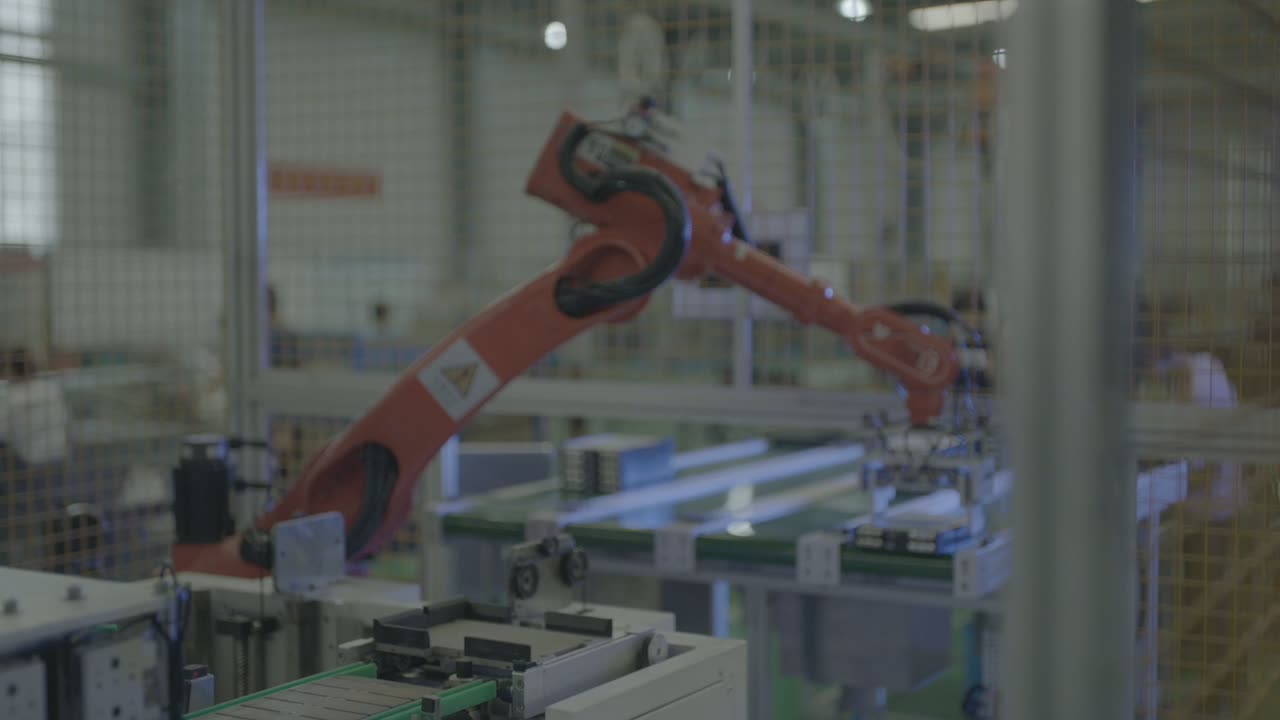
Løft og drej. Armen løftes, svinger bredt og flytter værktøjet fra transportbåndet til stationen ved siden af.
-
På stationen. En let slæde fører modulerne langs linjen, mens delene hviler på ruller.
-
Hæv dig op over hegnet. Når armen løftes, hæves værktøjet nær hegnets øverste skinne før næste træk.
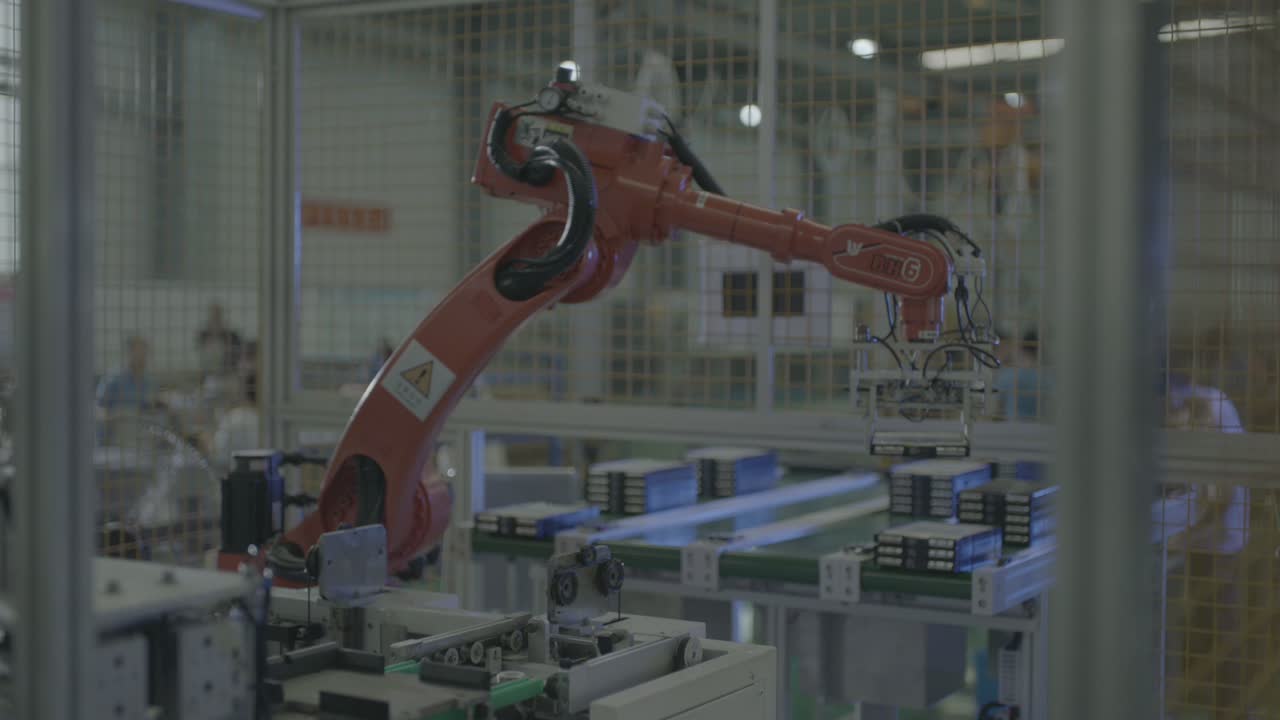
- Gentage. Den samme stilling – arm op, dyp ned, tilbage til stationen – gentages gennem optagelserne, ét kontinuerligt loop.
Robotten forbliver inden for hegnet hele tiden; arbejderne i baggrunden forbliver udenfor.
Tre designbeslutninger
1. Lad bakken sætte sig, hvor værktøjet møder gruppen
I denne celle står modulerne flere gange på en bakke og stilles op i rækkefølge, og værktøjet kommer ned over gruppen ovenfra. En bakke, der stopper på et kendt sted, lader værktøjet møde gruppen på samme måde i hver cyklus.
Et layout som dette står eller falder på bakken: det skal holde gruppen, give værktøjet en flade, det kan nå, og lade værktøjet komme ned uden at skubbe modulerne ud af plads.
2. Match værktøjet med de grupperede moduler
Værktøjet her er en let monteringsplade med sorte firkantede stykker nedenunder, med luftslanger og kabler, der løber ned langs armen. Uanset holdeprincippet er formen det vigtigste: Værktøjet skal passe til modulets overside og bakkens afstand.
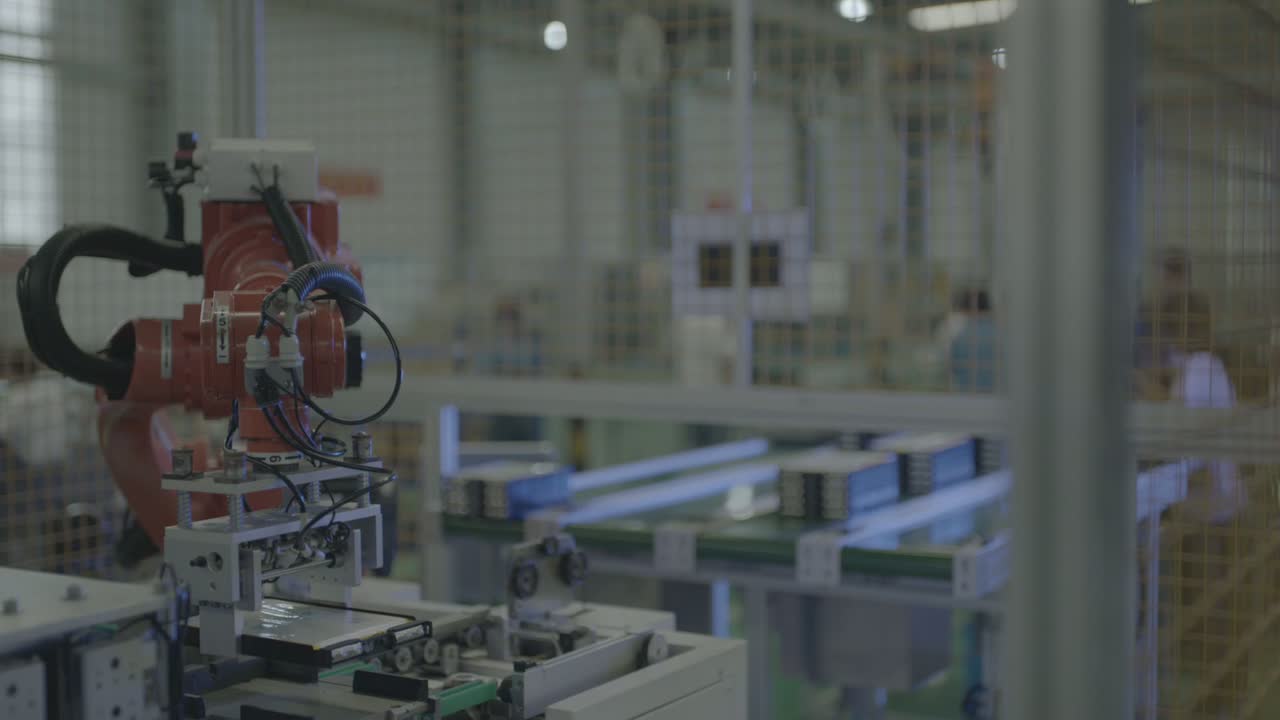
Spørgsmålet er, om værktøjet kan komme ned over alle grupper på samme måde og komme væk uden at modulerne forskubbes.
3. Del cyklussen mellem transportbåndet og stationen
Armens stilling gentages – arm op, dyk ned, tilbage til stationen – og en let glide bevæger delene langs stationen på ruller. I et afbalanceret loop præsenterer transportbåndet den næste gruppe, mens robotten er ved stationen.
Det er balancen, man skal holde øje med: Hvis transportbåndet og stationen er klar omtrent samtidig, passer robottens bevægelser ind imellem dem uden at nogen af siderne venter; hvis den ene side kører meget længere, sætter den side tempoet, og den anden venter for det meste.
Hvornår dette layout passer – og hvornår man skal se nærmere på det
- God pasform: grupperede moduler, der bevæger sig mellem et transportbånd og en station i en stabil rytme, moduler, der sidder på en bakke eller bærer, så værktøjet møder dem på samme måde hver gang, og en celle, hvor et hegn kan holde folk ude af robottens vej.
- Evaluer yderligere: moduler, der ofte ændrer form eller afstand, så værktøjet skal skiftes med dem; bakker eller bærere, der ikke stopper ved et gentageligt punkt; og tilfælde, hvor transportbåndet og stationen kommer ud af trit, så robotten ender med at vente.
Ofte stillede spørgsmål
Flytter robotten modulerne ét ad gangen eller flere på én gang?
Modulerne sidder flere gange på en bakke, og værktøjet møder gruppen ovenfra. Om det flytter ét modul eller hele gruppen, afgøres af bakkens design og værktøjet – begge dele beregnes ud fra deltegningen.
Hvad bestemmer hvor hurtigt denne celle kører?
Transportbåndets og stationens rytme, og hvordan robottens bevægelser passer ind imellem dem. Et estimat af cyklustiden kommer fra emnetegningen, bakkelayoutet og den daglige volumen, så send dem, så kan vi finde ud af det.
Kan én robot betjene mere end én station?
I princippet ja, hvis den ekstra bevægelse forbliver kort, og timingen stadig stemmer overens. Hver tilføjet position forlænger robottens rundtur, så spørgsmålet er, om robotten kan gennemføre hver bevægelse, før den næste gruppe er klar.
Få et estimat over layout og cyklustid
Send os:
- Deltegning med de flader, du skal berøre, og bakke- eller bærelayoutet
- Delmateriale, størrelse og vægt
- Antal deltyper og hvor ofte du skifter
- Daglig volumen og vagtmønster
- Fotos eller dimensioner af gulvpladsen og de eksisterende transportbånd
Vi vil svare med et layoutforslag og et estimat af cyklustiden.
Send din deltegning → eller e-mail salg@evsrobot.com
Optagelser filmet på en partners produktionssted. Cyklustid og andre tal fra det pågældende sted er ikke offentlige og er ikke angivet her.