
Metalformning: Emnestøtte gennem bevægelse
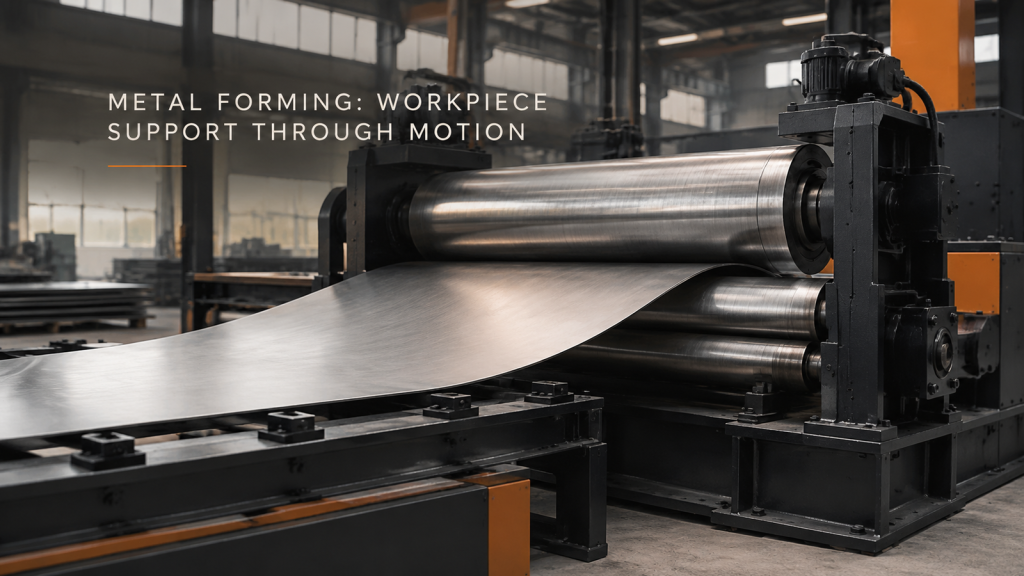
Beskriv understøtning af plade- og cylindrisk emne under belastning, formning og fjernelse, og definer derefter konturen eller pasformen, der skal inspiceres.
Robotfastgørelse: Tilkørsels- og tilbagetrækningsrum

Kontrollér fuldstændig indføring og udtagning af fastgørelsesværktøj ved hver boltposition, og hold adgangsdokumentationen adskilt fra forbindelsesverifikationen.
Omkredssvejsning: Fastspænding og sømtilgang
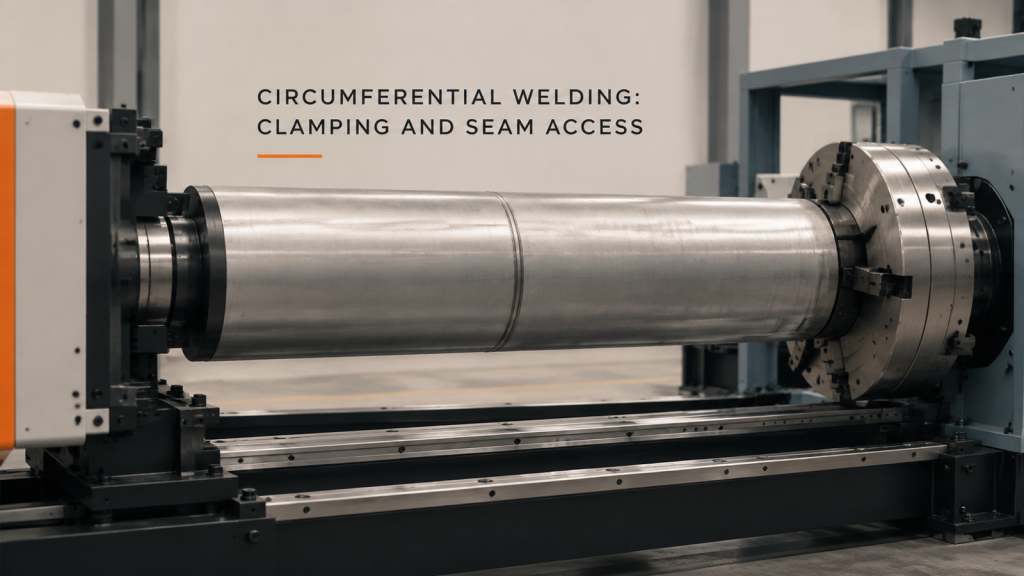
Sammenlign den fastspændte cylindersøm med brænderens arbejdsområde og pålæsningsadgang, mens procesidentitet og svejseacceptans holdes adskilt.
Pladerullende fremførings- og udgangsrum

Inkluder den udviklende buede plade i planlægningen af fremføring, understøtning og fjernelse; vurder forskellige filmvalsningsstationer separat.
Skrueværktøj og beskyttelseslayout

Gennemgå skrueværktøj, fastgørelseselementer og afskærmninger gennem de nødvendige applikationsopgaver, med tilspændingskvalitet understøttet af egne optegnelser.
Gennemgang af spillerum i roterende svejsninger
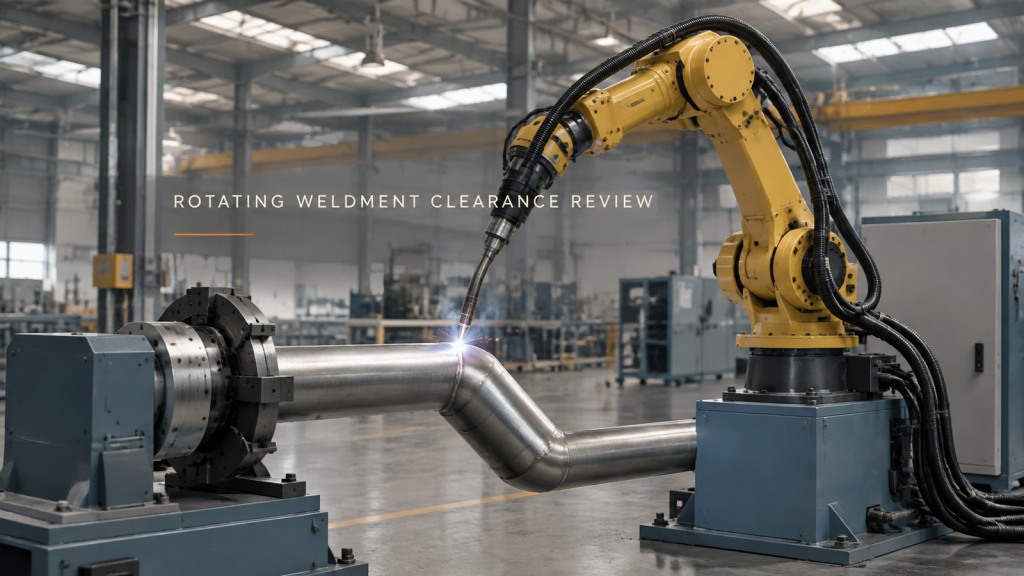
Gennemgå en roterende svejsning med den belastede fikstur og brænderhylstre sammen, uden at forveksle bevægelse med samlingsacceptans.
Planlægning af robotinspektionsperspektiv
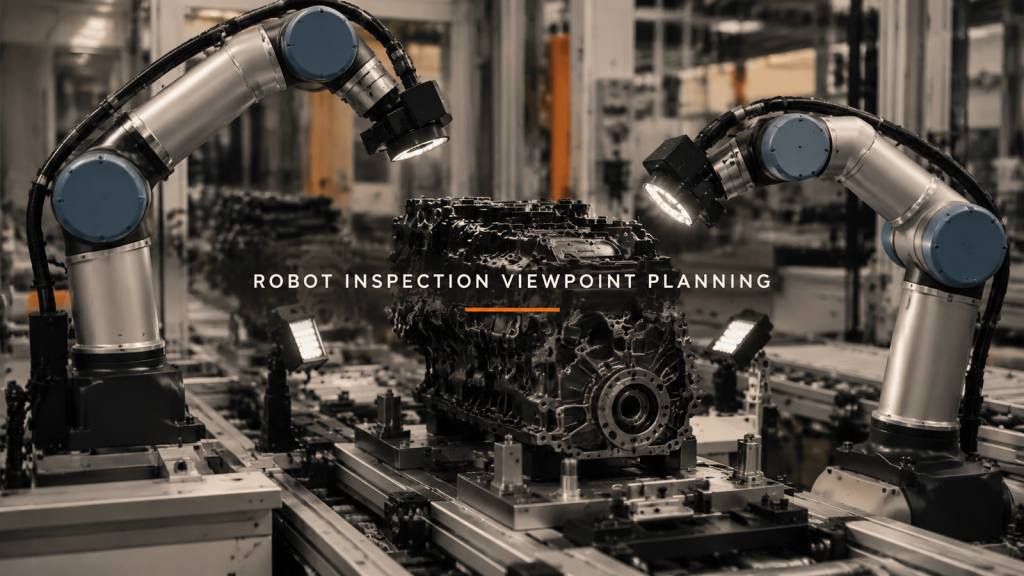
Beslut hvilke inspektionssynspunkter, der tilføjer nyttige måloplysninger, og valider derefter billedforholdene og beslutningsdokumentationen.
Firestationsbearbejdning: Nulpunkts- og rotationsafstand
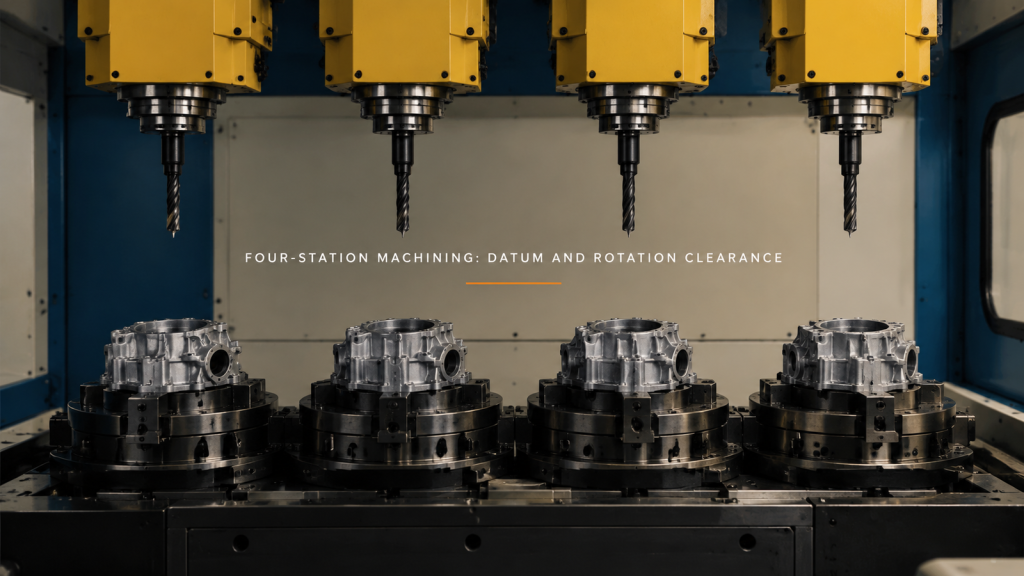
Gennemgå firestationsbearbejdning gennem emneplacering, værktøjsudtrækning og fiksturrotation. Adskil synlig bevægelse fra målt nøjagtighed.
Maskinbetjeningsoverdragelse: Emnestøtte og griberudgang
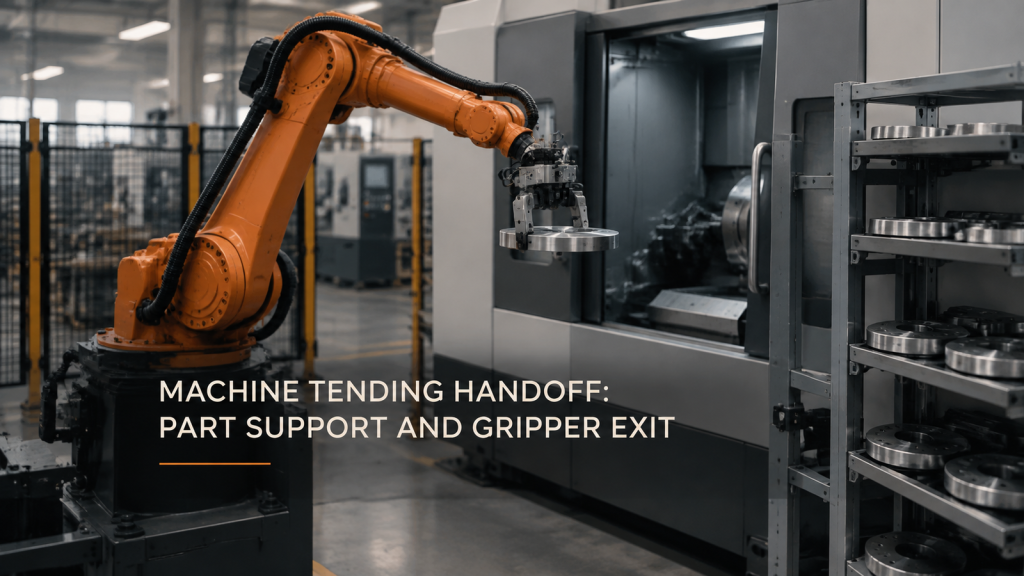
Maskinbetjeningsoverdragelse afhænger af kontinuerlig emnestøtte, modtagerfrigang og en brugbar griberudgang. Gennemgå skiven og værktøjet sammen.
Robotdispensering af perlekonsistens i hjørner
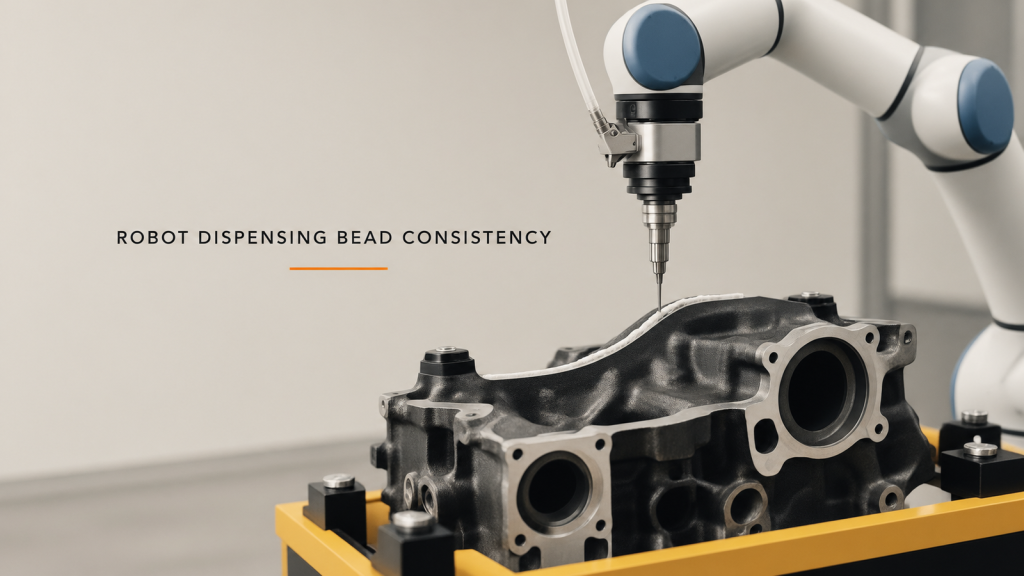
Kontrollér robottens dispenseringsperles konsistens ved at forbinde hjørnehastighed, flowrespons, dyseposition og inspektion af den faktiske perle.
Trådvalsemaskinepleje: Juster overdragelsen
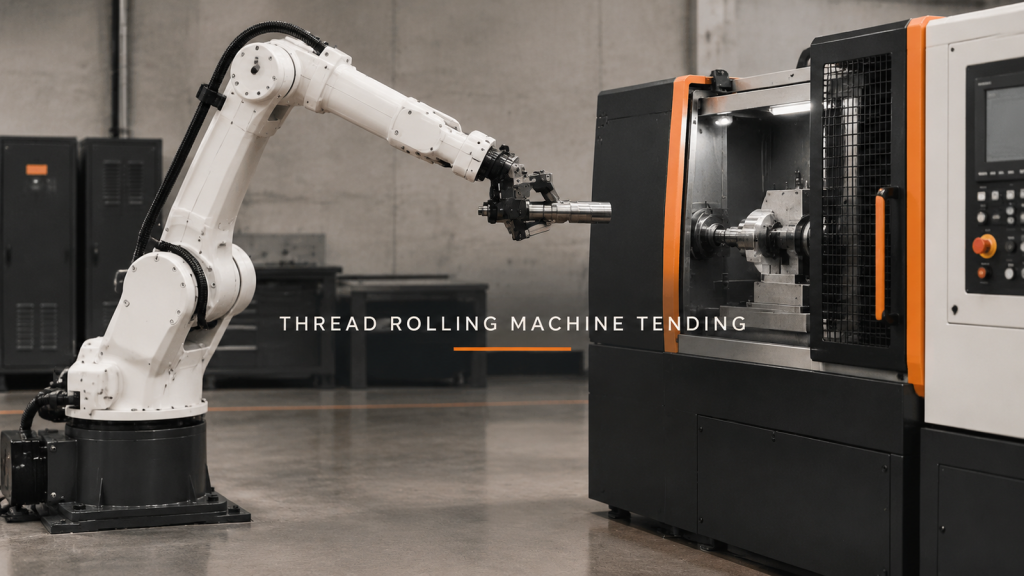
Planlæg gevindvalsningsmaskinens bevægelse omkring emnejustering, understøt overførsel, frigørelse og sikker tilbagetrækning, før valsningsresultatet kontrolleres.
Dobbeltrobotsvejsning: Delt zone før cyklustid
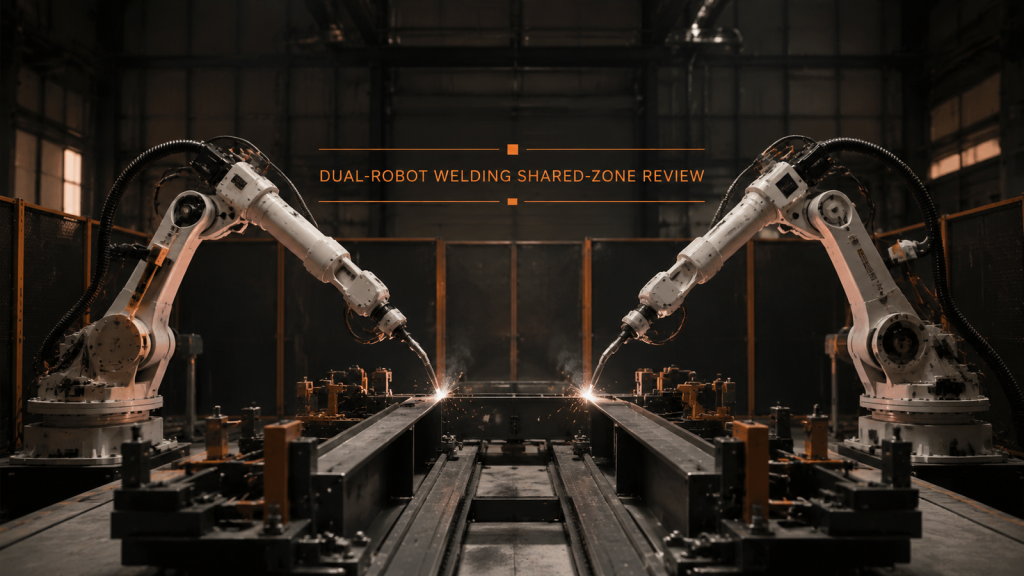
Dobbeltrobotsvejsning kræver separate arbejdszoner, kontrolleret adgang til delte zoner, forudsigelige ventestillinger og verificeret genopretning før hastighed.