
Robotpåfyldning af en skålslibemaskine: Hvad skal løses først?
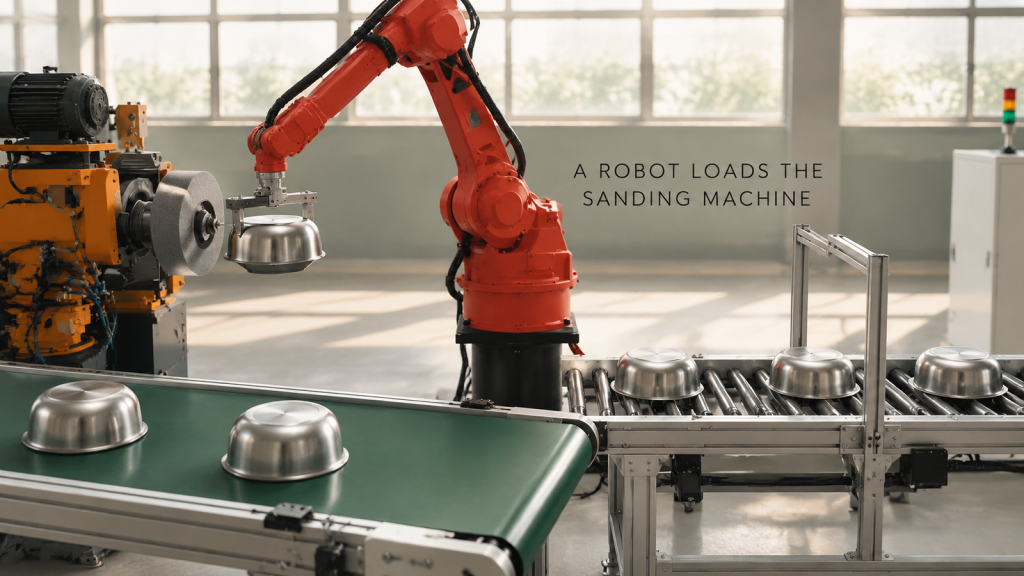
Robotpåfyldning til en rustfri skålslibemaskine: griberoverdragelse, centrering på borepatronen, støvbeskyttelse og et layout, der holder maskinen beskæftiget.
Robotsvejsning af en stålrørsramme: Hvad får det til at fungere i én celle?
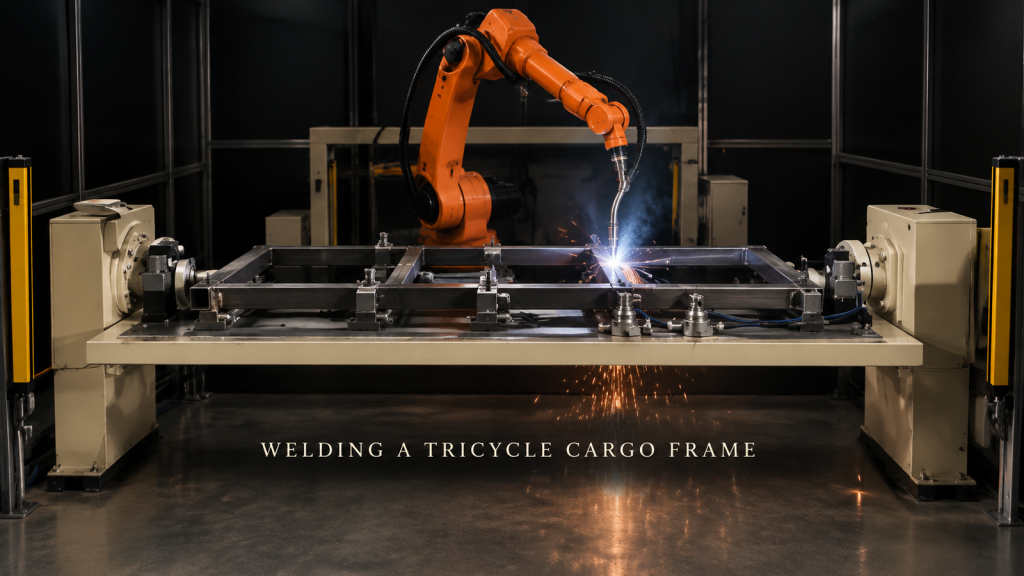
Hvad gør en stålrørsramme svejsbar af én robot: rørplacering, samlingsorden mod deformation, svejsninger på undersiden og lysgitre.
Robotsvejsning af et filterhus i metalplader: Hvad muliggør fastspænding?
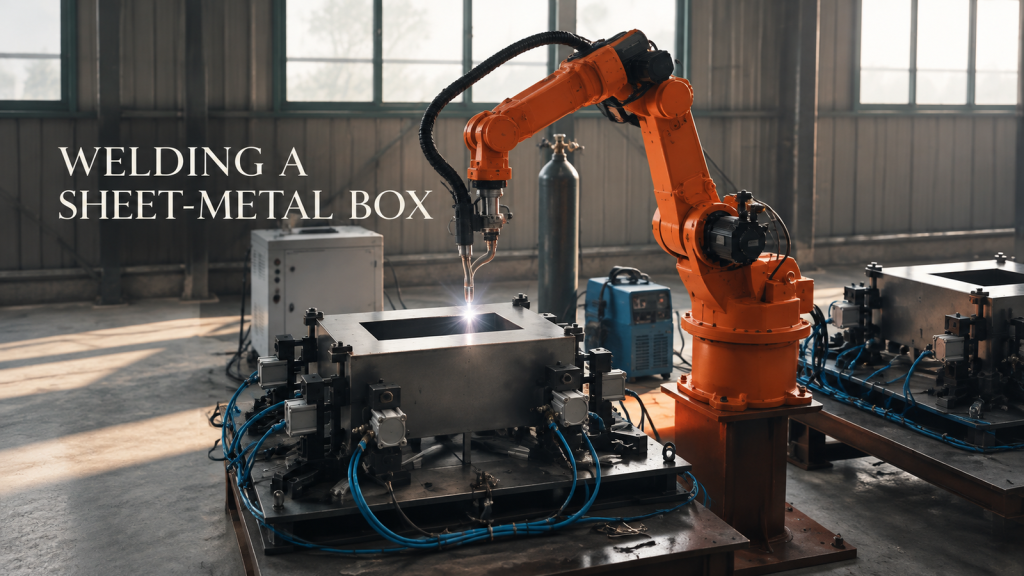
Hvordan klemmelayout, ændringer i brændervinkel og svejserækkefølge afgør, om en plademetalkasse kan robotsvejses i én fastspænding, og hvad der skal sendes for at få et tilbud.
Palletering af pakkede kartoner med en fireakset robot: Hvad holder en celle i end-of-line stabil?
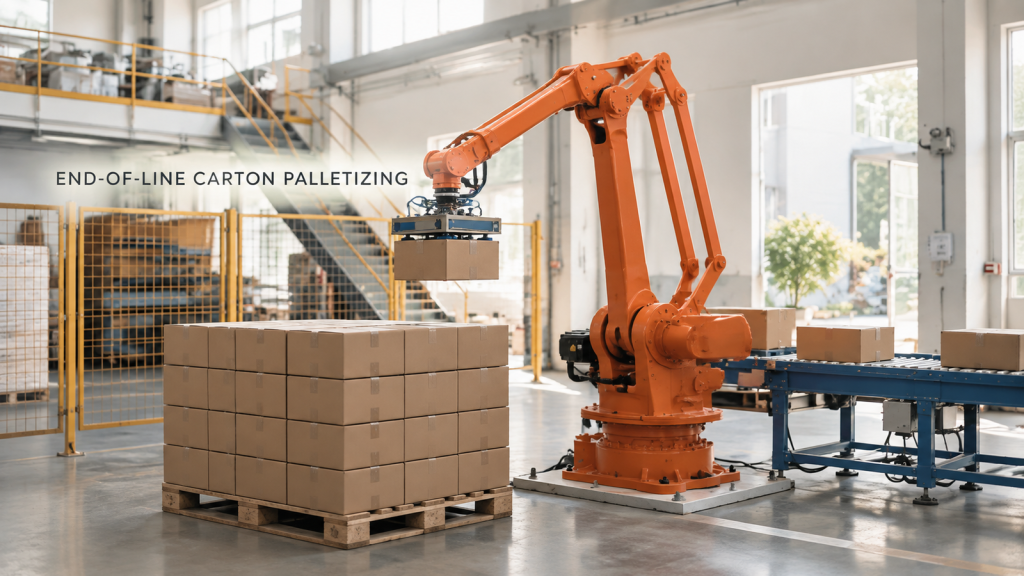
Fireakset robotpalletering af kartoner: greb uden knusning, et stabilt stablingsmønster og en gentagelig plukkeposition ved transportbåndsenden.
Robotpresse, der betjener en fælglinje: Hvad afgør, om den kan overdrages?
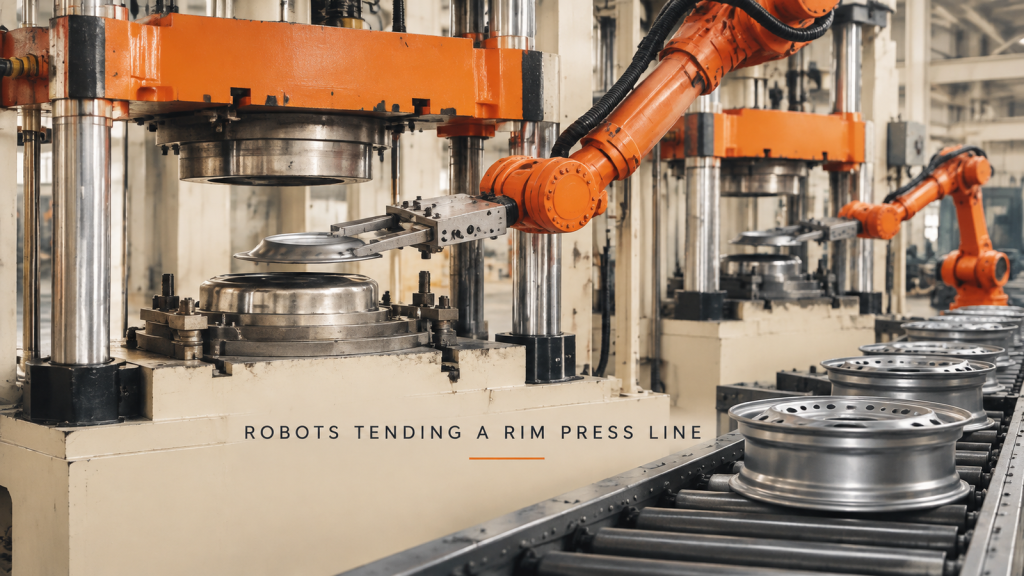
Robotpresse, der bevæger sig på en hjulfælglinje: bæring af emnet ind i matricen, robot-presse-interlock, emneplacering og skalering fra én presse til en række.
Påsætning af garnspoler på en spole med en cobot: Hvad skal cellen gøre rigtigt?
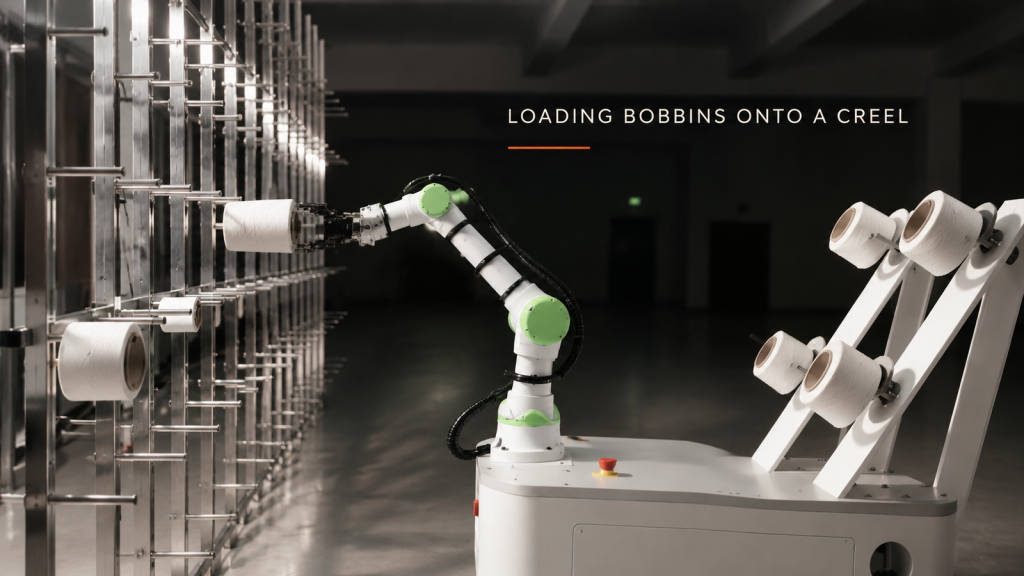
Ilægning af garnspoler på en spole med en cobot: hold fri af garnet, justering af boring i forhold til pind, nå til øverste og nederste pinde, og hvor en mobil base passer.
Robotflammeskæring af tykke stålplader: Hvornår kan den håndholdte brænder bevæge sig til en robot?
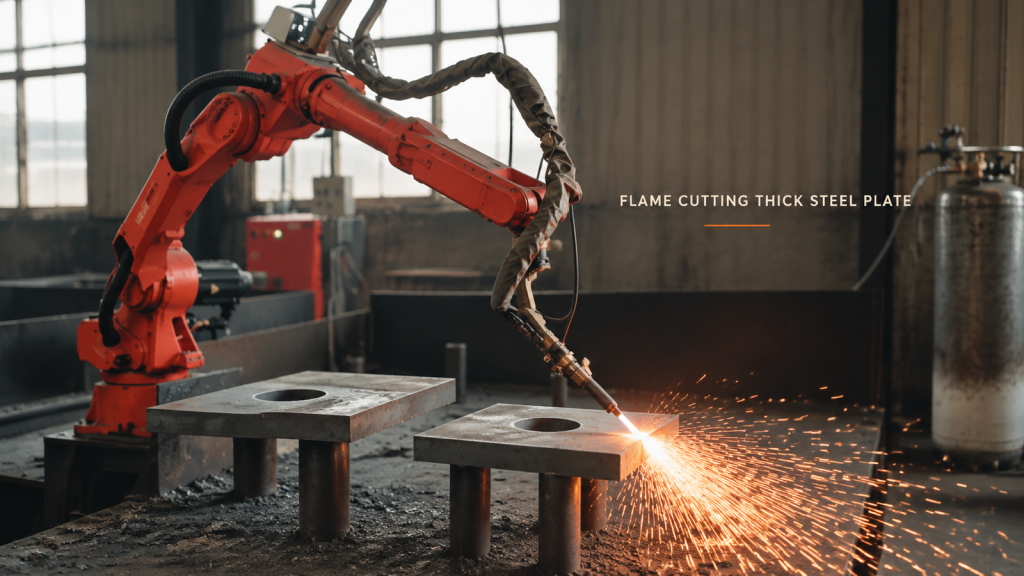
Når tykplade-flammeskæring kan flyttes fra en håndholdt brænder til en robot: pladeunderstøttelse, brænderhøjde langs kanten og at holde folk fri for gnister.
Langramme-robotsvejsning: Hvilken samling skal styre cellelayoutet?
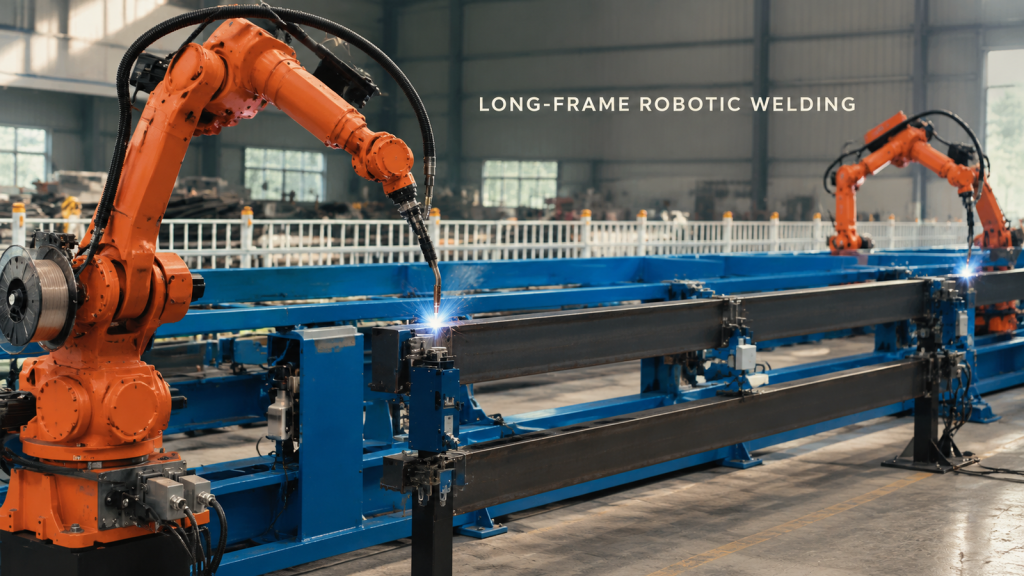
Start et robotsvejselayout med lang ramme med den hårdeste samling, og valider derefter adgang til fixturen, brænderens position, kabelafstand og bjærgningsplads.
Robotbaseret skålformet aflæsning af emner: Hvordan beskytter man kanterne under udtagning?
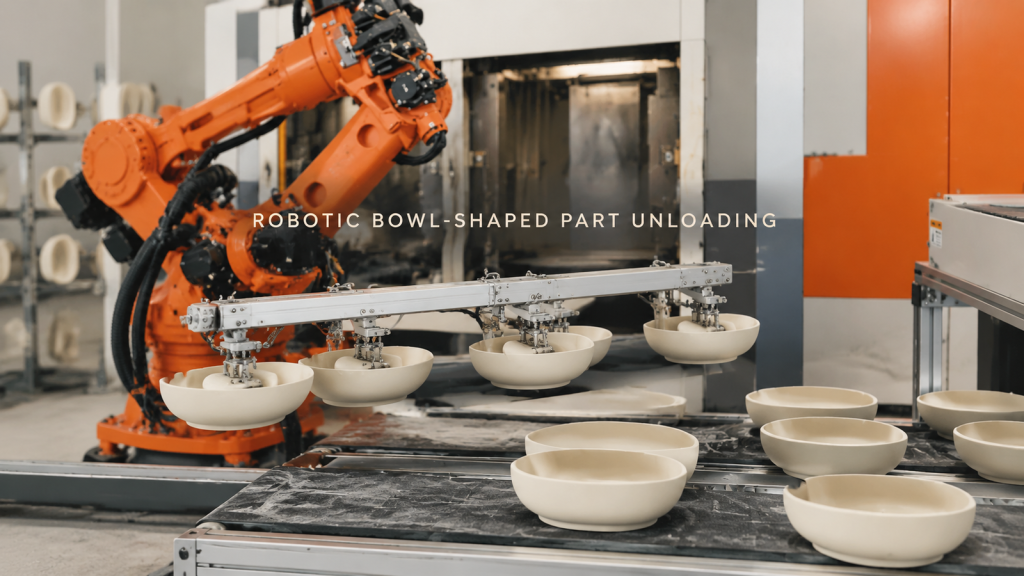
Planlæg robotaflæsning af skålformede dele omkring understøttet kontakt, udtagningsafstand, kantbeskyttelse og stabil placering af modtagefladen.
Robotsvejsning af lange akselsamlinger: Kontrolleret adgang ved den cirkulære grænseflade

Se en robot, der svejser cirkulære pladesamlinger på en understøttet langakselkonstruktion, og planlægger adgang til samlinger, fiksering og banesegmentering.
Overførsel af cylindriske emner og udstyrsbetjening: Styr emnet ved begge grænseflader

Se en robot gribe korte cylindriske dele ved siden af lukket udstyr og planlæg grænsefladerne for opsamling, udstyrets handshake og overførsel.
Robotsvejsning af store rammesamlinger: Planlæg brænderadgang før den første lysbue

Se en orange robot svejse flere samlinger på en stor, fast ramme, og lær, hvordan brænderadgang, fiksturering og baneorden former cellekonceptet.