
Robotic Aksel svejsearbejdsstation
EVST konfigurerer robotten, svejsepakken, positioneren og fiksturen omkring den faktiske akselkomponent, samlingsgeometrien og produktionsruten.
Start med én arbejdsstation, tilføj de bevogtede cellefunktioner, som dit anlæg kræver, eller tilslut flere stationer til en produktionslinje, efter at læsning, inspektion og materialeflow er defineret.
Hvad en akselsvejsestation definerer
Byg cellen omkring akslen og dens led
Automatisering af akselsvejsning fungerer bedst, når komponentdefinitionen styrer designet. EVST kortlægger svejsninger, håndteringspunkter, fiksturreferencer og inspektionsrute, før udstyrets layout fastlægges.
Definer hvad stationen skal svejse
Navngiv akselkomponenten, identificer hvert produktionsled, og registrer, hvor brænderen skal nærme sig. Husgeometri, beslag, samlinger og adgangsbegrænsninger former robottens position og behovet for emnerotation.
- Tegningsrevision og komponentorientering
- Fælles sekvens, proces og acceptkriterier
- Variation i tilpasning og hæftesvejsetilstand
Præsenter et gentageligt emne
Fikseringsanordningen fastlægger positioneringsdataene og holder samlingen stabil under belastning og svejsning. Positioneringsenheden præsenterer hver søm i en nyttig vinkel, samtidig med at der er adgang til brænder, kabler og serviceopgaver.
- Læsseretning og operatørens rækkevidde
- Klemmesekvens og omskiftningsmetode
- Rotation, frigang og kabelføring
Koordinér bevægelse med svejsepakken
Robotbanen, emnets bevægelse og svejseparametrene skal fungere som én proces. EVST planlægger start, stop, overgange, brænderadgang, rengøring og gendannelse omkring samlingssekvensen i stedet for at behandle robotten som en isoleret enhed.
- Koordinering af robot og positioneringsenhed
- Brænderservice og adgang til forbrugsstoffer
- Registreringsstrategi hvor leddet kræver det
Aftal hvordan resultaterne skal kontrolleres
En nyttig godkendelsesplan adskiller udstyrets funktion fra delkvalitet og produktionsoutput. EVST afstemmer afløbsmetoden med kundens svejseinspektion, dimensionskontroller, belastningsmetode og aftalte cyklusgrænser.
- Svejse- og dimensionsinspektionsrute
- Produktionsprøve- og genopretningsscenarier
- Sikkerheds- og operatørinteraktionstjek
Vælg en arbejdsstation, celle eller produktionslinje
Den rigtige skala afhænger af, hvor mange operationer der skal forbindes, hvordan dele kommer ind og ud, og hvor inspektion eller manuelt arbejde hører hjemme.
| dannet | Bedste pasform | Typisk integrationsfokus | Planlægningsspørgsmål |
|---|---|---|---|
| Akselsvejsearbejdsplads | Én defineret svejseoperation med lokal på- og aflastning. | Robot, svejsepakke, positioner, fixtur og stationsstyring. | Kan én enhed fuldføre det nødvendige samlingssæt og forblive nem at belaste? |
| Robotisk svejsecelle | Et beskyttet automationsområde med koordinerede produktionsfunktioner. | Bevogtning, interlocks, operatøradgang, procestjenester og gendannelse. | Hvilke interaktioner, servicepunkter og sikkerhedsfunktioner hører hjemme inde i cellen? |
| Produktionslinje for akselsvejsning | Flere forbundne operationer med planlagt overførsel og linjekontrol. | Materialeflow, buffere, stationsbalance, inspektionsrute og tilsyn. | Hvilken operation styrer linjeudgangen, og hvordan skal dele bevæge sig mellem stationer? |
Fire elementer, der former svejsestationen
EVST samler bevægelses-, proces- og emnefastholdelseselementerne omkring den nødvendige svejsebane.
Svejserobot
Angiver bevægelsesområdet og brænderorienteringen for de definerede samlinger. Valget følger de nødvendige positioner, adgang og værktøjsbelastning.
Svejsepakke
Kombinerer strømkilde, brænder, trådtilførsel og procesgrænseflader, der er nødvendige for den valgte svejsemetode.
Emnepositioneringsenhed
Understøtter og roterer akselenheden, så robotten kan nå sømme i en produktiv svejseretning.
Dedikeret armatur
Lokaliserer de faktiske komponenter, etablerer datums og understøtter en kontrolleret fastspændings- og belastningssekvens.
Fra tegninger til en accepteret produktionsproces
Hvert trin konverterer applikationsinput til en testbar stationsbeslutning.
Hvad skal man sende for at få en nyttig akselcelle-gennemgang?
En kompakt applikationspakke lader EVST fokusere det første koncept på det virkelige emne i stedet for antagelser.
Definition af emne
Del samletegningen, komponentlisten, samlingskort, materiale, tykkelse og den forventede monteringstilstand. Marker kritiske referencepunkter og overflader, der skal forblive tilgængelige.
Produktionsrute
Beskriv lastning, losning, hæftesvejsning, rengøring, omstilling, inspektion og reparation. Inkluder det tilsigtede vagtmønster og den anvendte afgrænsning for produktionsmålet.
Kvalitetsplan
Angiv svejsegodkendelsesmetoden, dimensionskontroller, prøveudtagningsmetoden og de kosmetiske forventninger. Disse krav styrer procesforsøget og stationsafviklingen.
Planteintegration
Angiv tilgængelig gulvplads, forsyningsledninger, upstream- og downstream-grænseflader, operatøradgang og vedligeholdelsesrute. Notér eventuelle planlagte overførsler eller kontroller på linjeniveau.
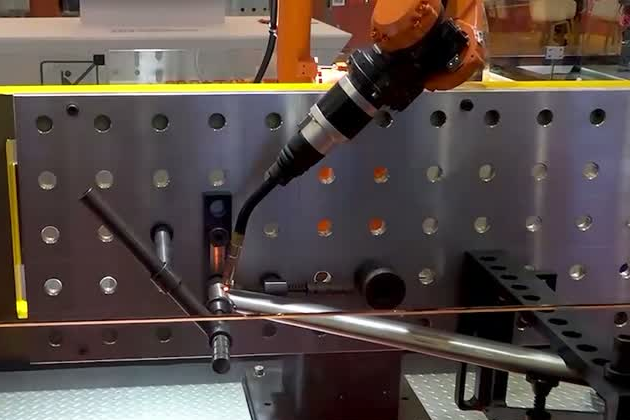
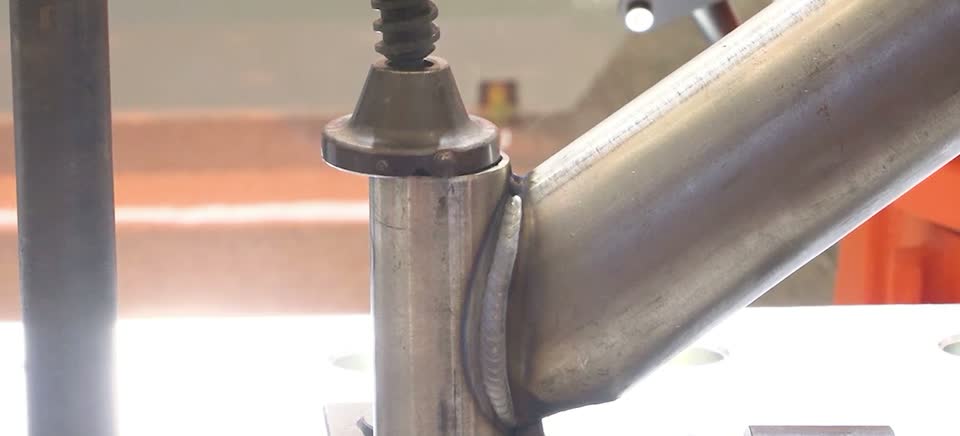
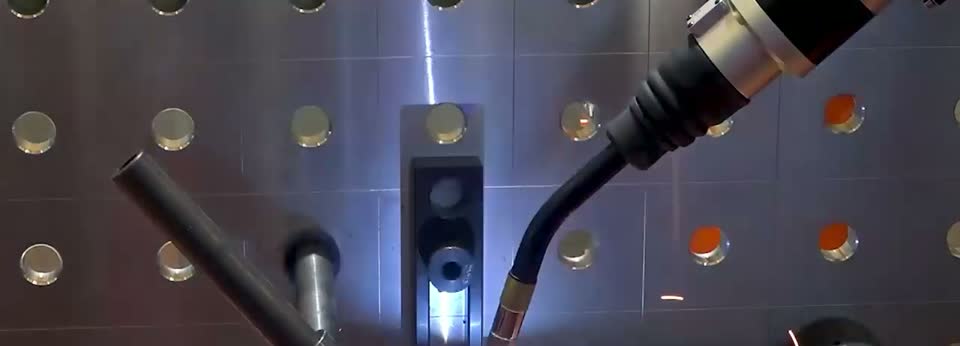
Robotsvejsning til rørformede cykler, elbiler og motorcykelstel
EVST anvender koordineret robot- og positioneringsbevægelse på de kompakte, skiftende baner, der findes omkring rørformede rammesamlinger. Processens fokus er stabil brænderadgang, kontrolleret bevægelse gennem overgange og en finish, der matcher den aftalte acceptstandard.
Bekræft ydeevnen på det faktiske emne
Det endelige koncept og acceptplanen forbinder robottens adfærd med kundens del, proces og produktionsrute.
Produktionstiming
Brug ét aftalt ur. Inkluder de relevante trin for læsning, svejsning, rengøring, omstilling, inspektion og genvinding, så resultatet repræsenterer den planlagte station.
Svejsninger og dimensioner
Tjek hele processen. Tilpasning, fiksturadfærd, værktøjets midtpunkt, varmetilførsel, registrering og inspektion bidrager alle til det færdige emne.
Ansvar for automatisering
Tildel hver operation. Definer hvilke læsse-, hæftesvejsnings-, inspektions-, reparations-, slibnings- og vedligeholdelsesopgaver, der hører under automatisering, og hvilke der forbliver hos operatørerne.
Spørgsmål til arbejdsstationen for akselsvejsning
Hvad er forskellen på en arbejdsstation, en celle og en produktionslinje?
En arbejdsstation er én fokuseret produktionsenhed. En svejsecelle tilføjer det beskyttede automatiseringsområde, styringer og planlagte operatørinteraktioner. En produktionslinje forbinder flere pålæsnings-, svejse-, inspektions- eller overførselsstationer gennem materialeflow og koordinering på linjeniveau.
Hvilke oplysninger skal EVST bruge for at konfigurere en akselsvejsecelle?
Send deltegningen, komponent- og samlingskort, materiale, tykkelse, monteringstilstand, svejseproces, belastningsmetode, produktionsmål, inspektionsmetode, fabrikslayout og forsyningsledninger. Disse input gør det muligt for konceptet at afspejle den faktiske aksel og produktionsrute.
Hvordan understøtter en positioner svejsning af aksler?
Positioneringsenheden understøtter og roterer emnet, så robotten kan opretholde adgang til brænderen og en nyttig svejseorientering. EVST vælger positioneringsenhedens format og bevægelse omkring akselenheden, fiksturen, de nødvendige positioner og håndteringssekvensen.
Hvordan bekræfter EVST cyklustid og svejsekvalitet?
Projektet definerer først cyklusgrænsen og acceptmetoden. EVST validerer derefter bevægelsen, svejseprocessen, belastningssekvensen og inspektionsruten med repræsentative dele, så resultatet kan sammenlignes med det aftalte krav.
Kan robotsvejsning reducere sekundær slibning på rørformede rammer?
Det kan reducere manuel efterbehandling, når den afstemte svejseproces, samlingens tilstand, sprøjtniveau og svejsestrengens udseende opfylder kundens acceptkriterier. Bekræftelsen hører hjemme i procestesten for det faktiske rammemateriale og den kosmetiske standard.
Start med akseltegningen og godkendelsesmetoden
Send komponenttegningen, samlingskort, materiale, monteringstilstand, læsserute, produktionsmål, inspektionsplan og tilgængelig gulvplads. EVST vil bruge disse input til at forme arbejdsstationen, den beskyttede celle eller det tilsluttede linjekoncept.