
Robotisk afgratningscelle til støbegods: Robotceller, specialmaskiner og scan-to-path-slibning
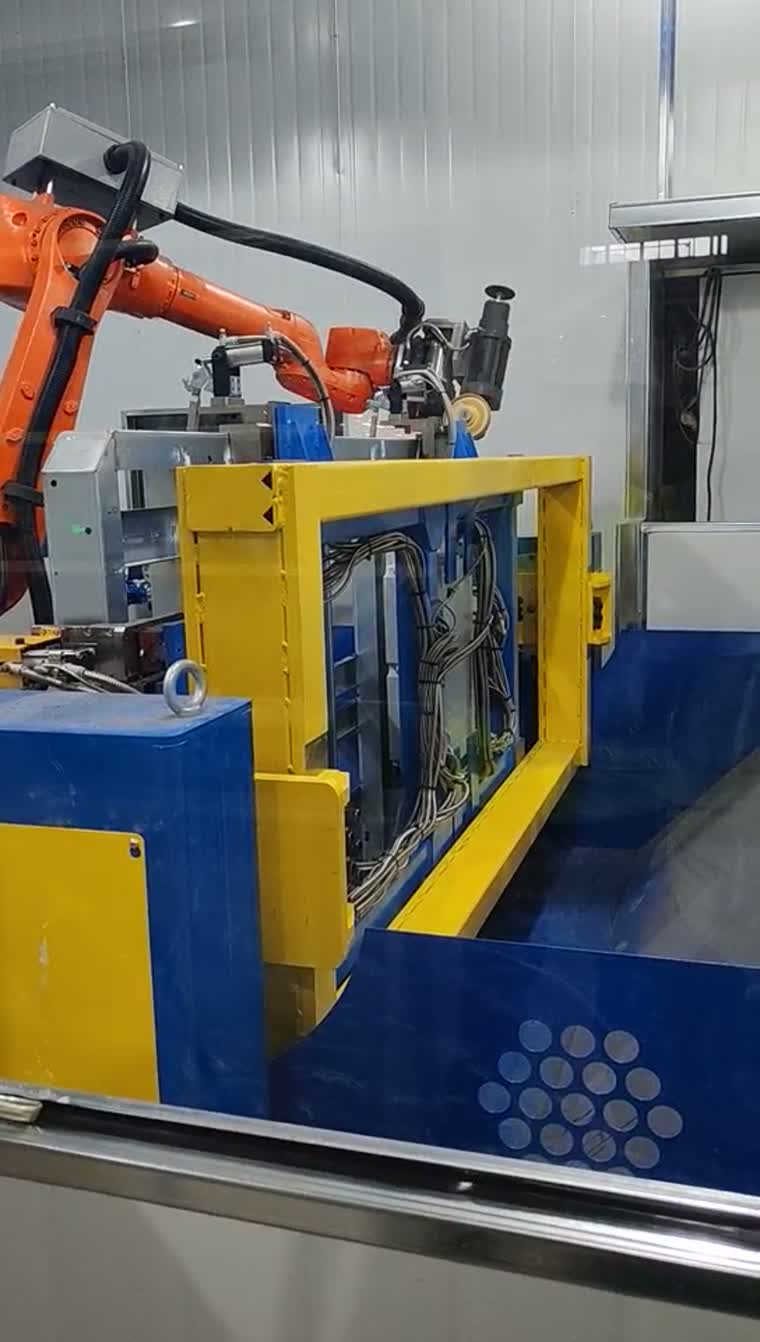
A robotic deburring cell is a tool-held cell in which the robot carries a spindle or grinding head around a casting secured to a fixed fixture or 变位机.
Diskuter dit emne →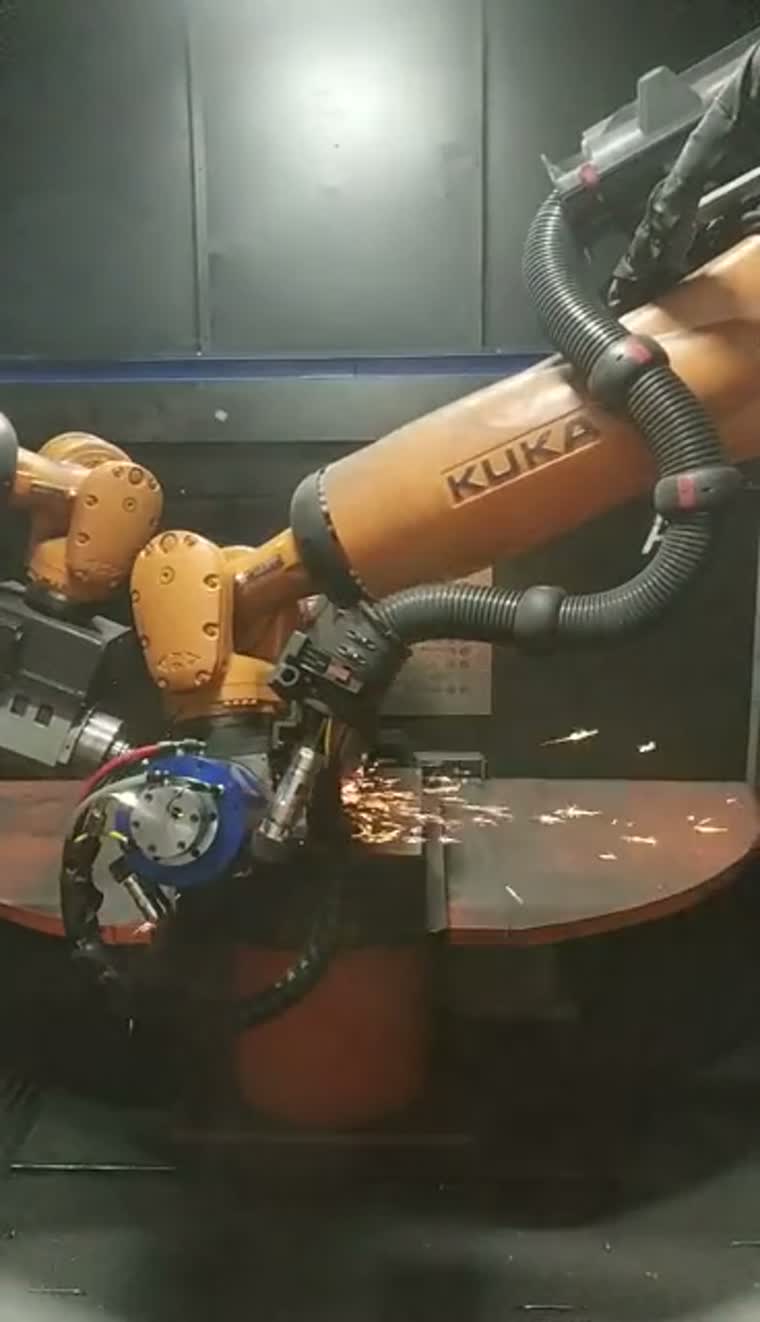
Start med støbningen og dens begrænsninger
Typiske emnefamilier omfatter motorblokke, topstykker, transmissionshuse og motorhuse. Klemtilgang, drejeslør og værktøjstilgang bestemmer cellelayoutet.
Indgående støbegods kan variere i kontur og skillelinjeposition. Gennemgå repræsentative støbegods, fiksturdata og de områder, der skal bearbejdes, før du vælger håndteringsrute.
Maksimal emnemasse: på forespørgsel.
Maksimale emnedimensioner og drejeomfang: på forespørgsel.
De systemer, vi har bygget indtil videre, dækker høj- og lavtryksstøbninger i aluminium i to størrelsesgrupper: små dele, skiver og aksler samt store huse såsom motorblokke og transmissionshuse. Masse og drejekurve verificeres i forhold til dine faktiske dele, og cellen vælges til hvert projekt baseret på dine dele og outputmål.
Et værktøjsholdt arrangement kan passe til emner, der er vanskelige at bære gennem faste sletbearbejdningsværktøjer; beslutningen om håndteringsrute afhænger også af adgang og fiksering.
Cellelayout, kraftstyringsmuligheder og støvudsugningCellekonfigurationer og værktøjsadgang
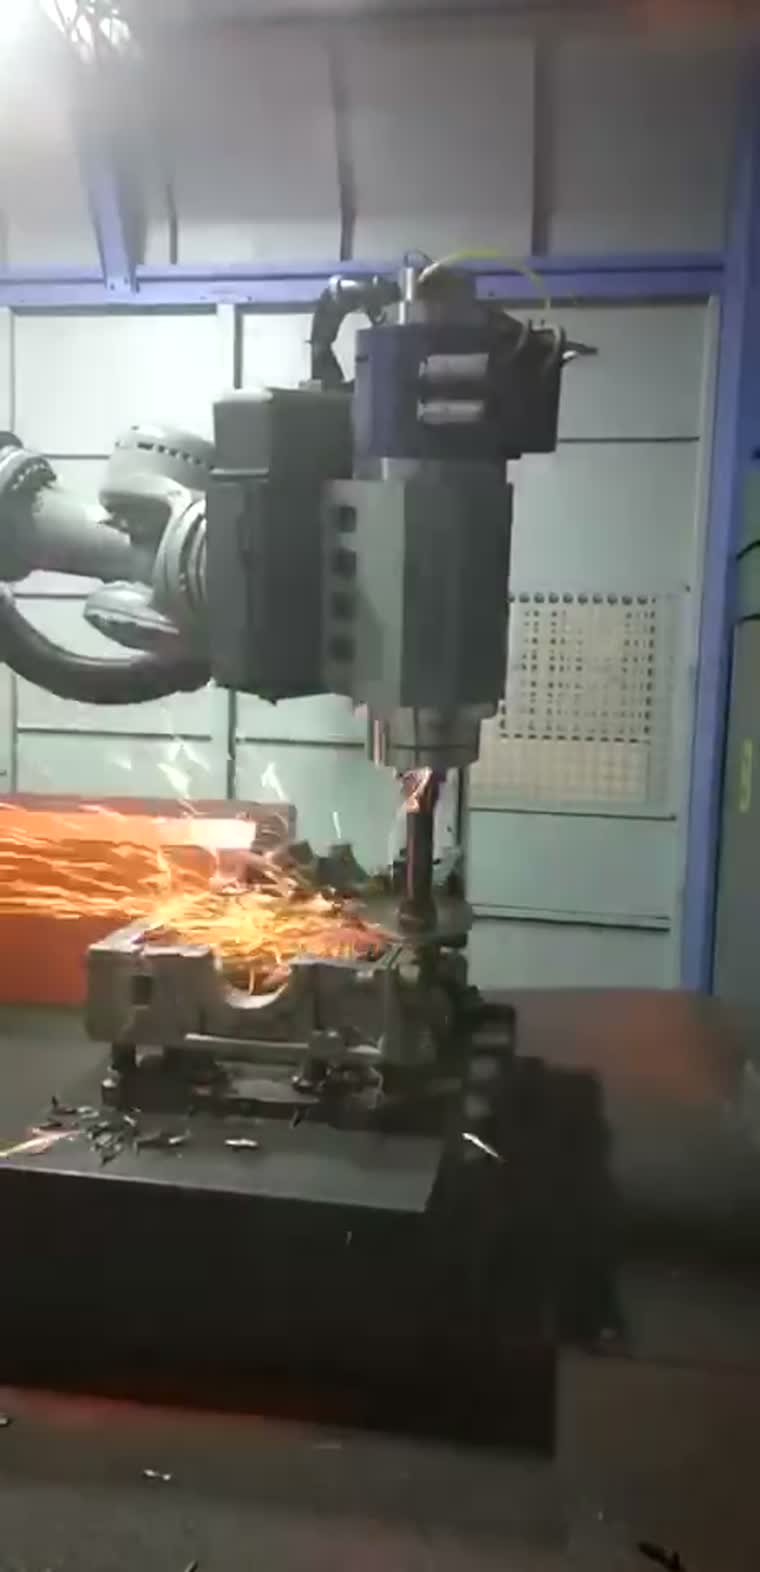
Cell configurations combine a robot-held tool with a fixed fixture, 变位机 or an alternating rotary table. Tool approach and access to the casting guide the arrangement.
Flydende spindelmuligheder, automatisk værktøjsskift og et værktøjslager kan specificeres omkring de nødvendige operationer og blandingen af emner.
Kontrolleret kontaktkraftområde: på forespørgsel.
I de celler, der er bygget til dato, justeres slibekraften i realtid til hver enkelt dels tilstand i stedet for at blive holdt på én forudindstillet værdi. Kraftstyringshardwaren og dens område er specificeret med den fulde cellekonfiguration.
Cellelayout, kraftstyringsmuligheder og støvudsugningAfgratningsrobotter til støbegods: hvad robotten fjerner, og hvad cellen indeholder
En afgratningsrobot er en seksakset industrirobot, der bærer en spindel eller et flydende værktøj rundt om et støbegods, eller bærer støbegodset til faste værktøjer for at fjerne det materiale, der er efterladt af støbeformen. På aluminiumsstøbegods med højt og lavt tryk er de systemer, vi har bygget, rettet mod fire typer defekter:
- Blink langs matricens split og omkring kerner
- VarmekontrolfinnerTynde, hævede linjer efterladt på støbegodset af en krakeleret matriceoverflade
- Rester af port og løber
- Skillelinjer
Hvor processen kræver det, kan den samme celle også afslutte overfladen efter afgratning.
Robotten holder emnet, eller robotten holder værktøjet
- Små støbegods, skiver og aksler: Robotten udvælger delen og præsenterer den for faste værktøjer. Et vekslende magasin gør det muligt at genopfylde den ene side, mens robotten arbejder fra den anden, så robotten ikke står og venter på dele.
- Store støbegods såsom motorblokke og gearkassehuse: Støbegodset forbliver fastspændt, og robotten bærer værktøjet. Arbejdsområdet er større, og cellen er nemmere at forbinde til en produktionslinje.
Hvor grænsen mellem de to falder, afhænger af emnets masse, størrelse og de flader, der skal nås, og den indstilles for hvert projekt. Tærskler for håndteringsruter og muligheder for kraftstyring er dækket på Cellelayout, kraftstyringsmuligheder og støvudsugning.
Hvad cellen omkring robotten indeholder
En afgratningsrobot i sig selv udgør ikke en produktionscelle. I de systemer, vi har bygget, arbejder robotten med nogle eller alle af følgende:
- Værktøjsbutik og værktøjsbutik med automatisk værktøjsskift, inklusive emnespecifikke værktøjer udviklet til en given støbning
- Synsplacering og modelidentifikation, så flere varenumre kan løbe gennem én celle
- 3D-scanning til generering af stier hvor støbegods varierer fra del til del (se EVST Scan-to-Path Grinding nedenfor)
- Laserregistrering til skillelinjeforskydning og svejsesømhøjdekompensation
- Kraftstyrede flydende værktøjer for kontakt under den genererede sti
- Håndtering og linjegrænseflader: afstabling, overførsel og stabling med gantry- eller robotmaskiner og kommunikation med AGV'er eller den primære produktionslinje
Hvilken af disse en celle har brug for, vælges for hvert projekt baseret på dine dele og outputmål.
Støbte huse
Afgratningsruter adresserer afgratninger, skillelinjer og rester af indløb på støbte huse; indgående variationer og værktøjsadgang former processen.
Motorer og drivlinje
Motorblokke og topstykker kan kræve forskellige værktøjer til udvendige kanter og sideboringer, med mulighed for visionsplacering og værktøjsskift, hvor processen kræver det.
Bil- og motorcykelkomponenter
Familier af støbte komponenter kan evalueres for en robotcelle eller en dedikeret maskine, idet der tages højde for fællestræk mellem fiksturer og hvor ofte produktet ændres.
Motorproduktion
Afgratning af motorhuse er en typisk anvendelse til integration med robotter og dedikerede maskiner, hvor fastspændingsdatum og kantadgang er defineret for hver husfamilie.
Robotcelle vs. specialmaskine
| Emnefamilie | Konfiguration | Akser og positioner | Fleksibilitet ved omstilling | Produktionsmix |
|---|---|---|---|---|
| Store støbte huse | Robotcelle | Leddelt værktøjsbevægelse; fast eller positioneret emne | Værktøjs- og fiksturskift til forskellige huse | Blandede familier med varierende karakteristika |
| Gentagne støbte komponentfamilier | Specialmaskine | Koordinerede akser; enkelte eller alternerende positioner | Dedikerede inventar med planlagte omstillinger | Gentagne kørsel inden for en defineret familie |
| Små konturerede komponenter | Specialmaskine | Koordinerede akser og indekserede positioner | Værktøjsændringer inden for det understøttede komponentsortiment | Gentagne konturbearbejdningsopgaver |
| Mellemstore og store komponenter | Specialmaskine | Lineære eller rotationsindekserede arrangementer | Delspecifikke fiksturer og procesopsætning | Definerede behandlingssekvenser |
Rul vandret for at sammenligne alle felter.
Specialmaskiner på løsningsniveau
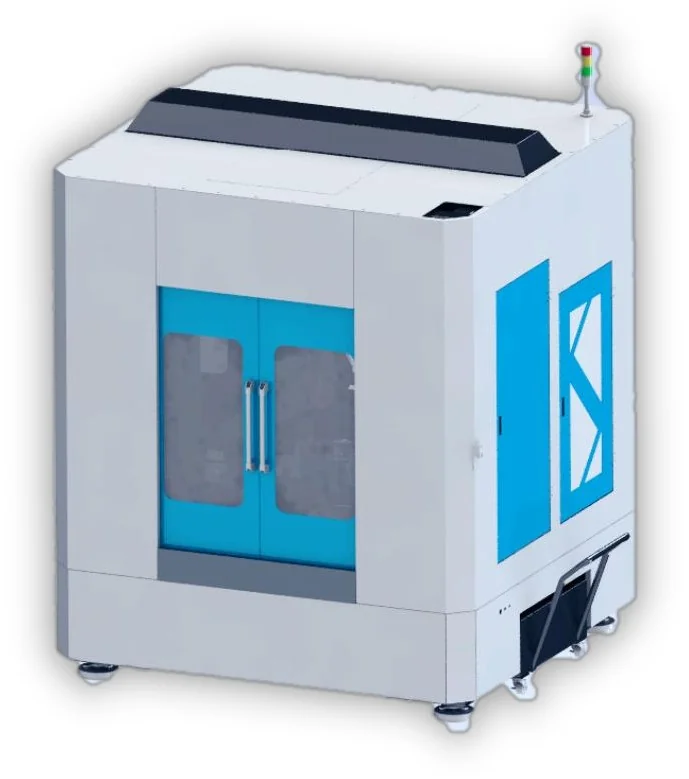
Specialmaskiner leverer koordineret værktøjsbevægelse med enkelte, alternerende eller indekserede bearbejdningspositioner. De evalueres på løsningsniveau omkring emnefamilien og fiksturarrangementet.
Eksempler på emner omfatter telefonhuse, kameramoduler, set-top-bokshuse, dørhåndtag og plastkomponenter til biler.
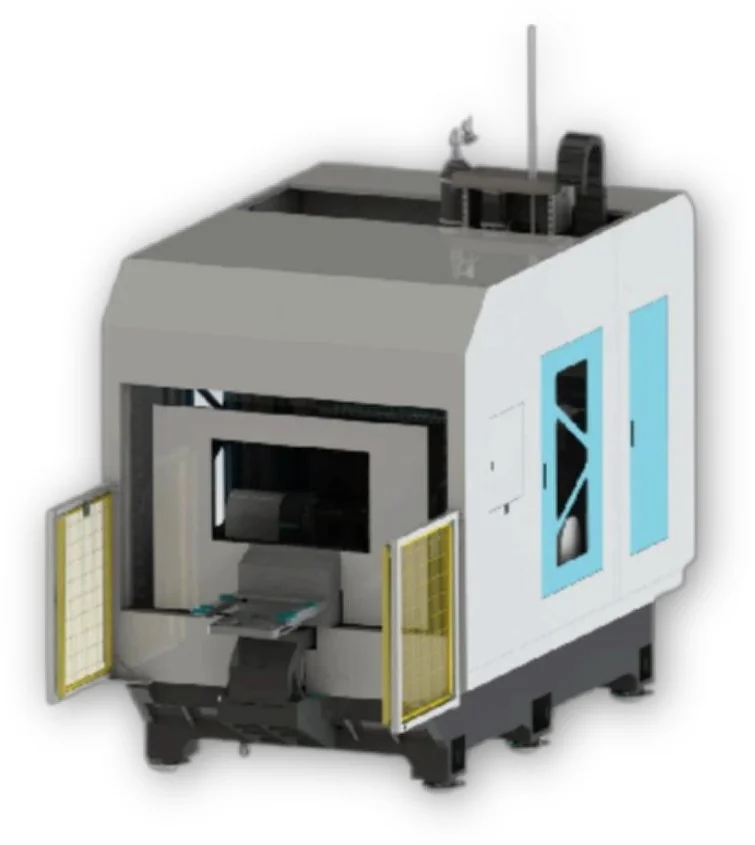
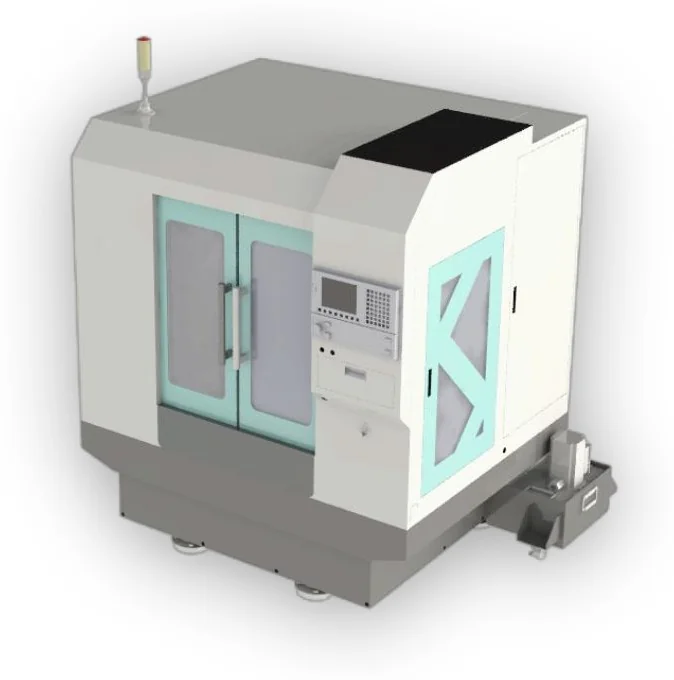
Maskinkonfigurationer bygget til dato
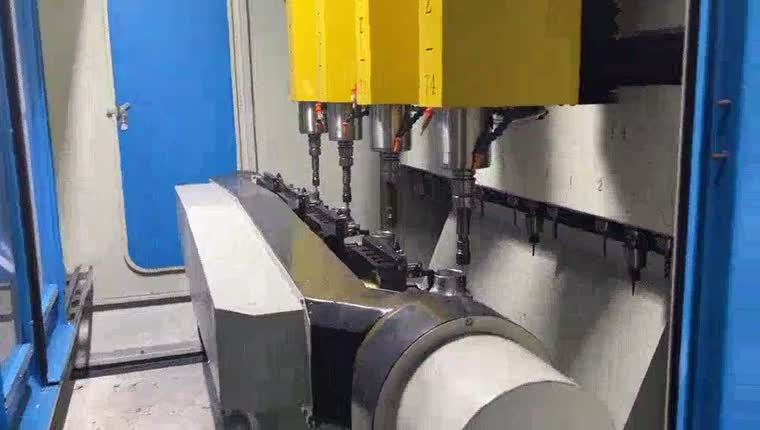
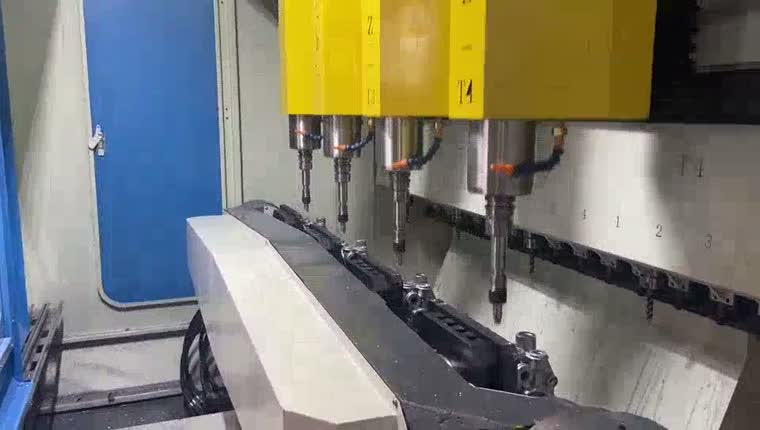
De specialmaskiner, vi har bygget, falder i fire grupper:
- Enkeltstations seksaksede maskiner i tre stelstørrelser, til motorblokke, transmissionshuse og andre støbte dele i forskellige størrelser.
- A/B-rotationsbordmaskiner: Den ene side indlæses, mens den anden bearbejdes, så en robot kan fremføre maskinen som en del af en linje. En variant tilføjer en ekstern akse og bearbejder to dele i én opspænding.
- Fem-aksede maskiner med fire stationer til små støbte dele, fjernelse af flash, varmekontrolfinner, porte og skillelinjer. For konfigurationer, specifikationer og hvad du skal sende for et tilbud, se vores automatiseret afgratningsmaskine .
- Fem-aksede multistationsmaskiner til kosmetiske dele i aluminium, plast og andre materialer: en 2D-konturversion med fire stationer til dele som kameramoduler, set-top-bokshuse, e-cigarethuse og dørhåndtag, og en 3D-konturversion med seks stationer til telefonhuse, e-cigarethuse, plastikbeklædning til biler og powerbankhuse. De fjerner mærker efter porte, værktøjsmærker og grater.
Multistationsmaskinerne kan skiftes mellem produkttyper. På maskinerne til kosmetiske dele kører konturfølgen under CNC-styring, og et vandcirkulationssystem filtrerer og bundfælder slibeslammet. Rammestørrelse, stationsantal og aksearrangement vælges for hvert projekt baseret på dine dele og outputmål.
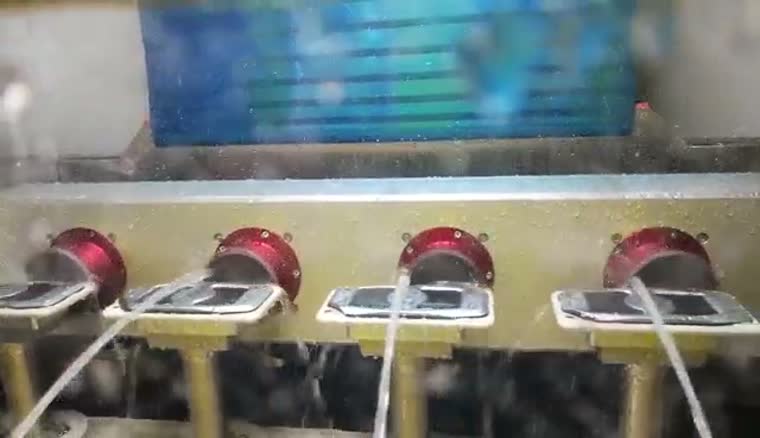
En vådbearbejdningsrute er tilgængelig for egnede kontursletbearbejdningsopgaver, hvor væske omkring værktøjet og roterende opspændingsanordninger anvendes. Egnetheden afhænger af materialet og den ønskede finish.
For akselkomponenter skal overgangen fra svejsning til afgratning overvejes ved planlægning af fiksturen og bearbejdningsrækkefølgen.
Akselsvejsning og eftersvejsningsbehandlingForbindelse af en robot til specialmaskiner
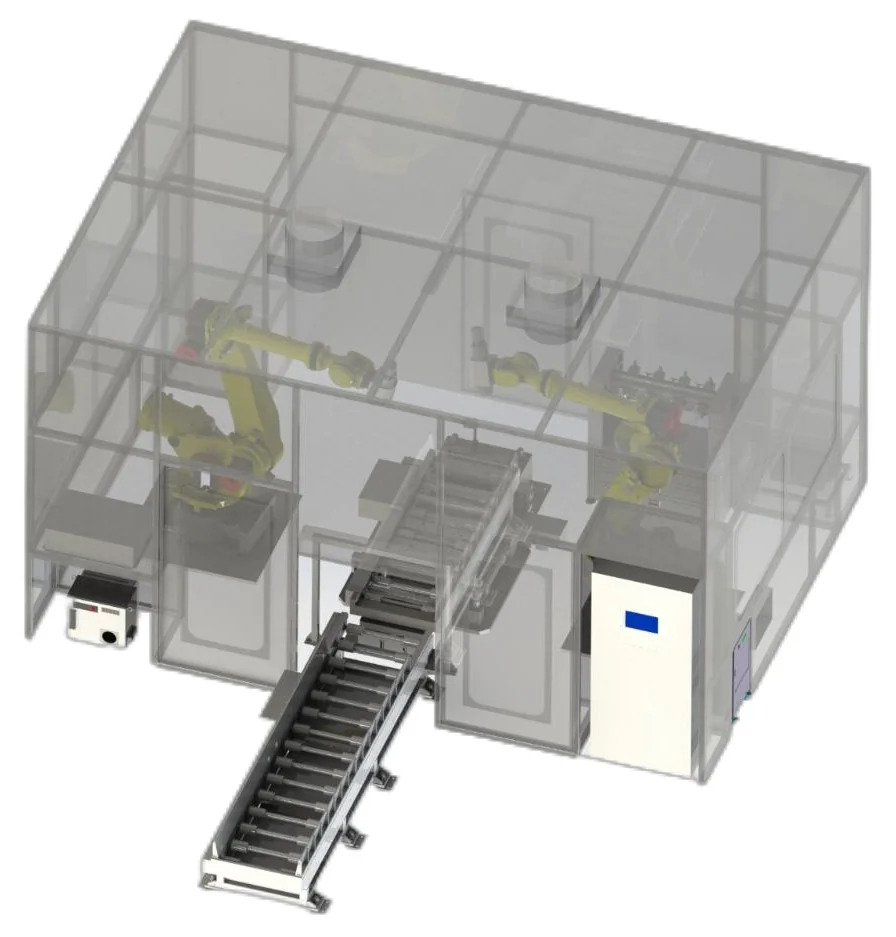
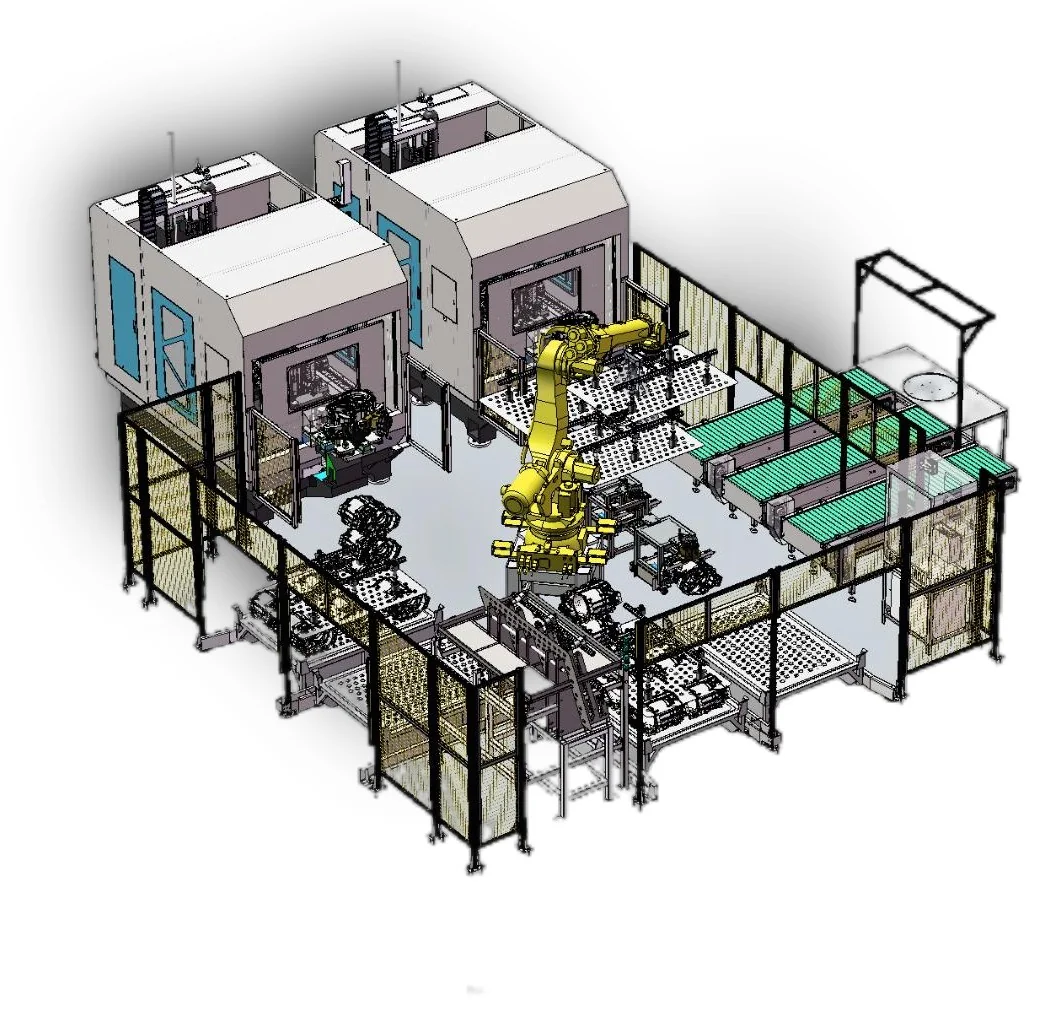
En robot kan afstable indgående støbegods, læsse to specialmaskiner og stable de færdige dele, så maskinerne fortsætter med at køre uden manuel læsning mellem cyklusserne. I de motorhuslinjer, vi har bygget på denne måde, lokaliserer 3D-vision delene på den indgående palle, før robotten plukker dem. Antallet af maskiner pr. robot indstilles ud fra cyklustiderne for de faktiske dele.
EVST Scan-to-Path Grinding
EVST Scan-to-Path Grinding genererer en slibebane fra scannede emnekonturer inden for definerede bearbejdningsområder; det fjerner ikke behovet for at definere processen, validere fiksturer eller kontrollere det færdige emne.
For en programmeringsfri sliberobot er den tilsigtede reduktion manuel punkt-for-punkt-baneindlæring. Værktøjsvalg, scanningsdækning, procesgrænser og acceptkriterier skal stadig fastlægges.
Hvorfor scanne hver afstøbning i stedet for at lære én sti
En indlært sti antager, at alle støbegods sidder på samme sted med samme form. Støbegods opfører sig ikke sådan: hver støbeformslukning har en lille uoverensstemmelse, så skillelinjen bevæger sig fra skud til skud, og uregelmæssige eller tyndvæggede dele kan forvrænges. En fast sti går enten glip af graten eller skærer ind i støbegodset. Scanning af hver del og generering af stien ud fra den scanning fjerner afhængigheden af identiske indgående dele. Når støbegodsene er ensartede, og delblandingen er lille, kan en indlært eller offline-programmeret sti stadig være det enklere valg.
Diskuter dit emne →Fra den scannede kontur til udførelse
Scan emnet, identificer konturen inden for det definerede bearbejdningsområde, og generer en bane til robotudførelse. Banen skal kontrolleres mod fiksturadgang og det valgte værktøj.
Registrer emnets kontur i det valgte område.
Identificer bearbejdningskanten og generer værktøjsbanen.
Udfør den markerede sti med det valgte kontaktværktøj.
Konceptdiagram · Trin kræver validering af emne og celle.
Kraftstyret udførelse understøtter kontakt under den genererede sti; kraftstyringsmuligheder og deres specifikationer vælges med den bredere cellekonfiguration.
Cellelayout, kraftstyringsmuligheder og støvudsugningHvordan en scanning bliver til en afgratningssti: fire trin
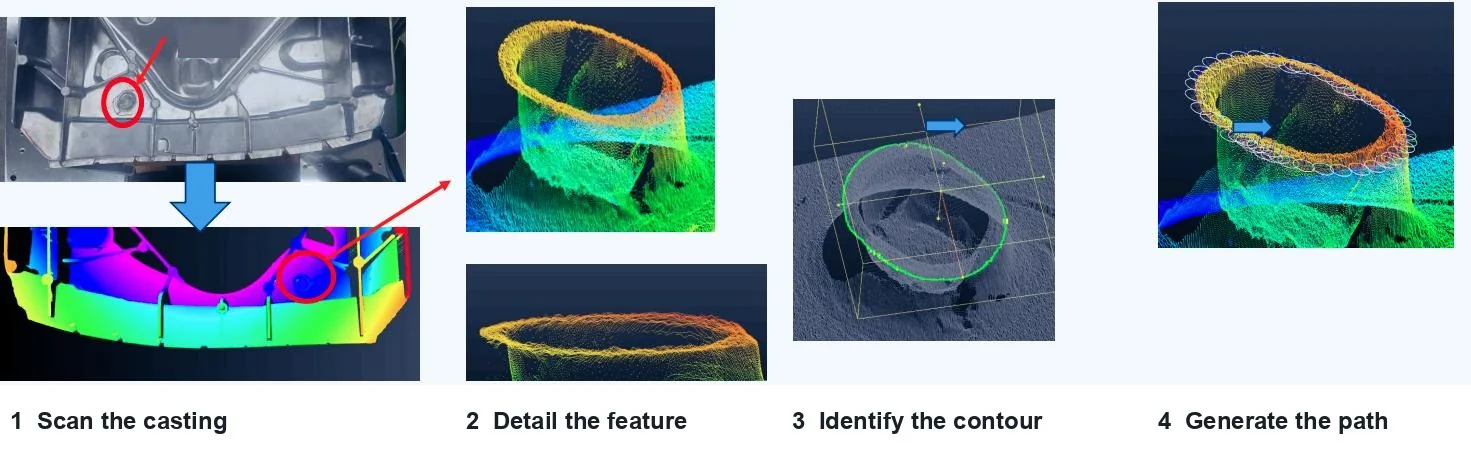
- Scan castingen. 3D-billeddannelse indfanger delen som en punktsky.
- Detaljer funktionen. Det område, der skal bearbejdes, såsom en borekant, isoleres fra resten af scanningen.
- Identificér konturen. Softwaren finder linjen, hvor den bearbejdede flade møder den støbte flade, inden for et område, som procesingeniøren definerer.
- Generer stien. Værktøjsbanen beregnes ud fra den kontur og sendes til robotten, hvorefter den kontrolleres mod fiksturadgang og det valgte værktøj før produktion.
For et eksempel på aluminiumsdele, se Afgratning i trykstøbt aluminium med tredimensionel vision.
Tredimensionelt syn og adaptive veje
Tredimensionel billeddannelse og bearbejdning kan opbygge en emnerepræsentation og tilpasse banen til rumlig variation. CAD-fri bearbejdning er valgfri, hvor kontur og proces kan fastlægges ud fra scanningen; produktinspektion er også valgfri.
Scanningsvarighed under de aftalte dæknings- og testforhold: på forespørgsel.
Scanningsnøjagtighed under det aftalte materiale, geometri og testbetingelser: på forespørgsel.
I de systemer, der er bygget til dato, kører billeddannelse og stiplanlægning for hver del i cyklussen. Det er det, der gør det muligt at behandle dele med dårlig konsistens, uregelmæssige former eller forvrængning uden genindlæring. Den samme scanning kan også fortælle cellen, hvilket delnummer den håndterer.
Laserdetektion og afvigelseskompensation
Punktlaserdetektion kan sammenligne den aktuelle del med den foregående del og kompensere for positionsvariationer ved en skillelinje. Denne sammenligning vedrører afvigelser mellem dele snarere end afvigelser fra en CAD-model.
Lasermåling af svejsefremspring kan informere positionskompensation og koordinere med finbearbejdningsværktøjet under bearbejdning af svejseperler. Måle- og fjernelsestrategien skal tilpasses samlingen.
Offline programmering og simulering
Offline-programmering forbereder robottens bane væk fra cellen. Kollisionskontrol og kodesimulering understøtter gennemgang, før en postprocessor producerer det controller-specifikke program.
Definer værktøjet, fixturen og robottens bane.
Gennemgå kollisioner og simuler programmet.
Udsend controllerkode, og valider derefter på cellen.
Konceptdiagram · Trin kræver validering af emne og celle.
Simulering understøtter forberedelsen; robotprogrammet, værktøjsgeometrien og fiksturerne kræver stadig validering på den faktiske celle.
Eftersvejsning og slibning af svejseperler
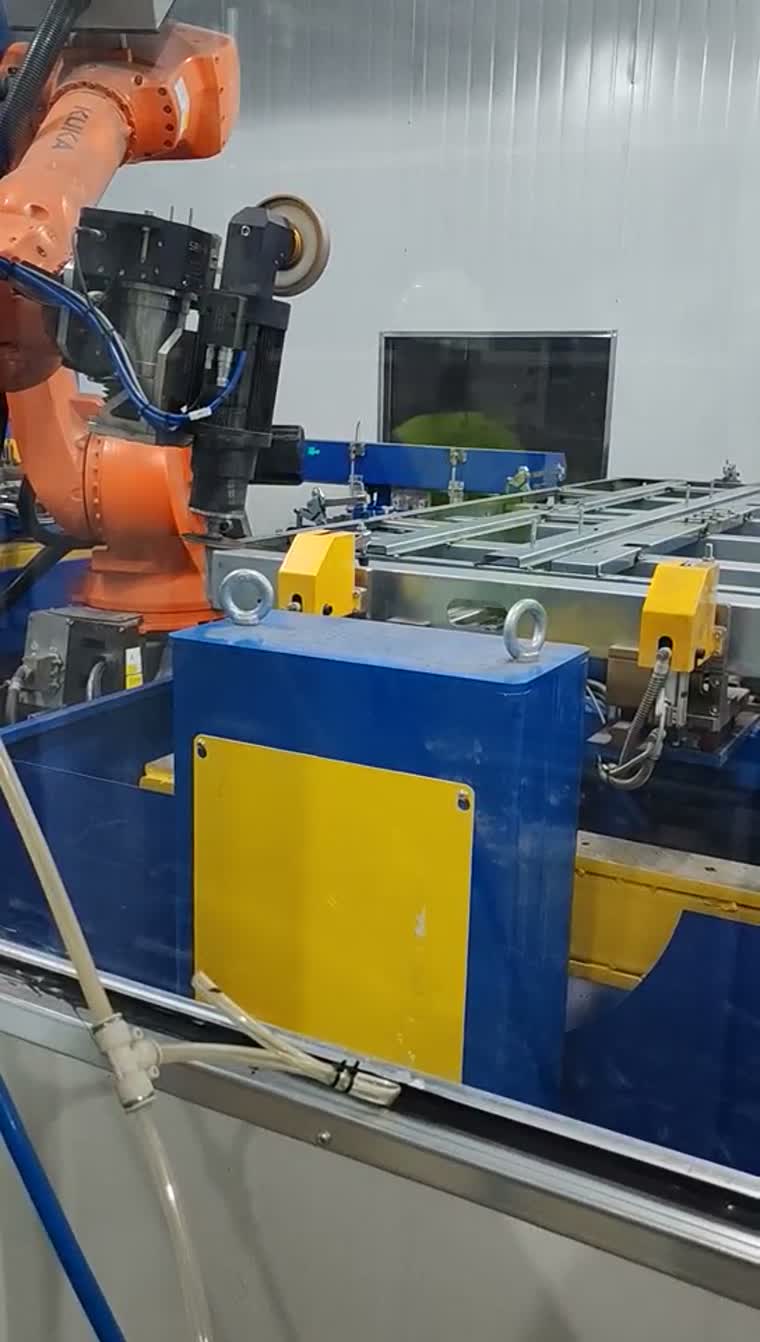
Robotslibning af svejsesøm kan ske ved hjælp af et robotholdt finishhoved omkring en aluminiumsramme. Fikseringen giver adgang til svejsesømmen, mens værktøjet følger den valgte fjernelse.
Svejseperler varierer i højden fra del til del, så en fast bane enten efterlader materialet eller sliber ind i basismetallet. I de batteribakke-gulvpladeceller, vi har bygget, måler en laserforskydningssensor i realtid, hvor langt hver perle står, og et kraftstyret slibehoved fjerner den. Softwaren estimerer det resterende materiale og justerer slibeparametrene undervejs. Disse celler har kombineret robotten med gantryhåndtering, et værktøjsmagasin og AGV-kommunikation, der dækker afstabling, slibning, overførsel og aflæsning. Det endelige layout vælges for hvert projekt baseret på dine dele og outputmål.
Friktions-rør-svejsning med batteribakke er en relateret proces med sine egne fikstur- og proceskrav.
Efterbehandling af batteribakke og relaterede procesmulighederFor svejseperler, svejsemærker og friktionssvejseflash på batteribakker, se vores robotslibning af svejsninger .
Typiske anvendelser og integrationsomfang
Typiske anvendelser omfatter rensning af støbehuskanter, afgratning af motorkomponenter og efterbehandling af svejsekanter på rammen. Leveringsomfanget er defineret omkring fixturer, værktøjer, robotintegration og procesvalidering.
Læsse- og losningsgrænseflader defineres med upstream- og downstream-udstyr.
Del repræsentative emner, kanter eller svejsninger, der skal bearbejdes, fiksturnulpunkter og acceptkriterier for at starte en konfigurationsgennemgang.
Spørgsmål før valg af afgratningscelle
Hvad betyder "programmeringsfri" egentlig – ingen undervisning eller ingen CAD-model?
Det betyder at generere processtien ud fra detekterede konturer for at reducere punkt-for-punkt-undervisning. At arbejde uden en produkt-CAD-model er en valgfri konfiguration; fiksturer, værktøjer og procesaccept skal stadig valideres.
Hvordan genereres værktøjsbanen, når støbningen varierer fra emne til emne?
Scanningen identificerer den relevante kontur inden for et defineret behandlingsområde. Stigenerering bruger denne kontur, mens en passende detektionsanordning kan kompensere for variationer mellem dele. Geometri uden for omfanget kræver en procesgennemgang.
Hvornår slår en specialfremstillet afgratningsmaskine en robotcelle?
En dedikeret maskine er værd at evaluere, når delfamilier, fiksturer og bearbejdningssekvenser gentager sig. En robotcelle kan evalueres, når adgang, værktøjstilgang eller produktmiks kræver en anden anordning; sammenlign dem på de faktiske emner.
Kan afgratning og efterslibning køre i samme celle?
De kan betragtes som en del af et fælles koncept, hvis inventar, værktøjsadgang og proceskrav er kompatible. Kombinationen af dem er en projektbeslutning, ikke en standardfunktion, der antages for hvert layout.
Hvilket værktøjsskift er nødvendigt til produktion af blandede modeller?
Definer først operationerne og de nødvendige værktøjer for hver delfamilie. Automatisk værktøjsskift og et værktøjslager kan derefter konfigureres omkring denne blanding, inklusive adgangs- og fiksturafstandskontroller.
Kan generering af visionsstier eftermonteres i en eksisterende celle?
Egnethed til eftermontering vurderes fra sag til sag. Kontroller robot-controller-grænseflader, scanningsadgang, kalibrering, værktøjsgeometri og fiksturkompatibilitet, før opgraderingen defineres; en scanningsdemonstration alene fastslår ikke cellekompatibilitet.
Hvad fjerner en afgratningsrobot på aluminiumsstøbegods?
På høj- og lavtryksstøbegods i aluminium fjerner de celler, vi har bygget, afskrabninger, varmekontrolfinner, rester af indløb og skillelinjer og kan efterfølgende efterbehandle overfladen, hvor processen kræver det. Den nøjagtige liste er fastsat ud fra dine faktiske støbegods.
Er en scannet sti bedre end en indlært sti til støbninger?
Når skillelinjens position eller emnets form varierer fra støbning til støbning, holder en bane genereret fra en frisk scanning af hver emne værktøjet på kværnen, hvor en enkelt indlært bane kan overse den eller skære ind i emnet. For ensartede støbegods og en lille emneblanding kan en indlært eller offline-programmeret bane være enklere.
Hvilke oplysninger er nødvendige for at evaluere en robotbaseret afgratningscelle til mine støbegods?
Send materiale og støbeproces (f.eks. aluminiumsstøbning med højt eller lavt tryk), deltype og størrelse samt grater, der skal fjernes: flash, varmekontrolfinner, porte og skillelinjer eller port- og værktøjsmærker på kosmetiske dele. Tilføj dine proces- og outputkrav, hvor mange produkttyper der skal køre, og om cellen skal linke til last- eller linjeudstyr. En 3D-model af produktet hjælper, men scanningsbaseret stigenerering kan fungere uden en.