
Robotiske svejsecellekonfigurationer til lette og mellemstore emner
En robotsvejsecelle organiserer robotten, procesudstyret, emneopspændingen, kontroller og sikkerhedsforanstaltninger omkring en defineret emnefamilie. Denne side sammenligner seks lukkede arrangementer efter emnebevægelse, hylster og robotantal. Integration på komponentniveau og layoutteknik er dækket i de linkede tekniske vejledninger.
Kortliste efter emnebevægelse først
Seks ordninger dækker spejlvending, vandret rotation, flerakset positionering og endeunderstøttet rotation. Start med udvælgelseslogikken her, og brug derefter de detaljerede kort og tabeller til at sammenligne tilgængelige værdier.
Dobbeltstations bred flipcelle
Én robot betjener to flip-positioneringsenheder til længere rektangulære armaturer i et fuldt lukket svejserum.
Kompakt dobbeltstations flipcelle
En mindre fiksturkonvolut bevarer det samme to-positionerings-flipprincip til kompakte dele.
Dobbeltstations vandret roterende celle
Horisontal rotation præsenterer cirkulære eller indekserede svejseflader for en eller to robotter.
Vertikal treakset positioneringscelle
Tre styrede akser omorienterer en aflang fikstur, samtidig med at de grænseflader, der kræves til det fuldt lukkede svejserum, bevares.
Horisontal treakset positioneringscelle
Vandret rotation kombineres med yderligere positioneringsakser for bredere dækning af armaturer.
Dobbeltrobot-hovedstok-pinoldokcelle
To robotter arbejder omkring to endeunderstøttede positioneringsmaskiner med automatisk ind/ud-bevægelse og længdejustering.
Gennemgå hvert arrangement i forhold til den reelle delfamilie
Dimensioner er de gældende fikstur- eller emneomrids for hver konfiguration. Endelig værktøjsføring, svejseadgang og afstande forbliver projektspecifikke.
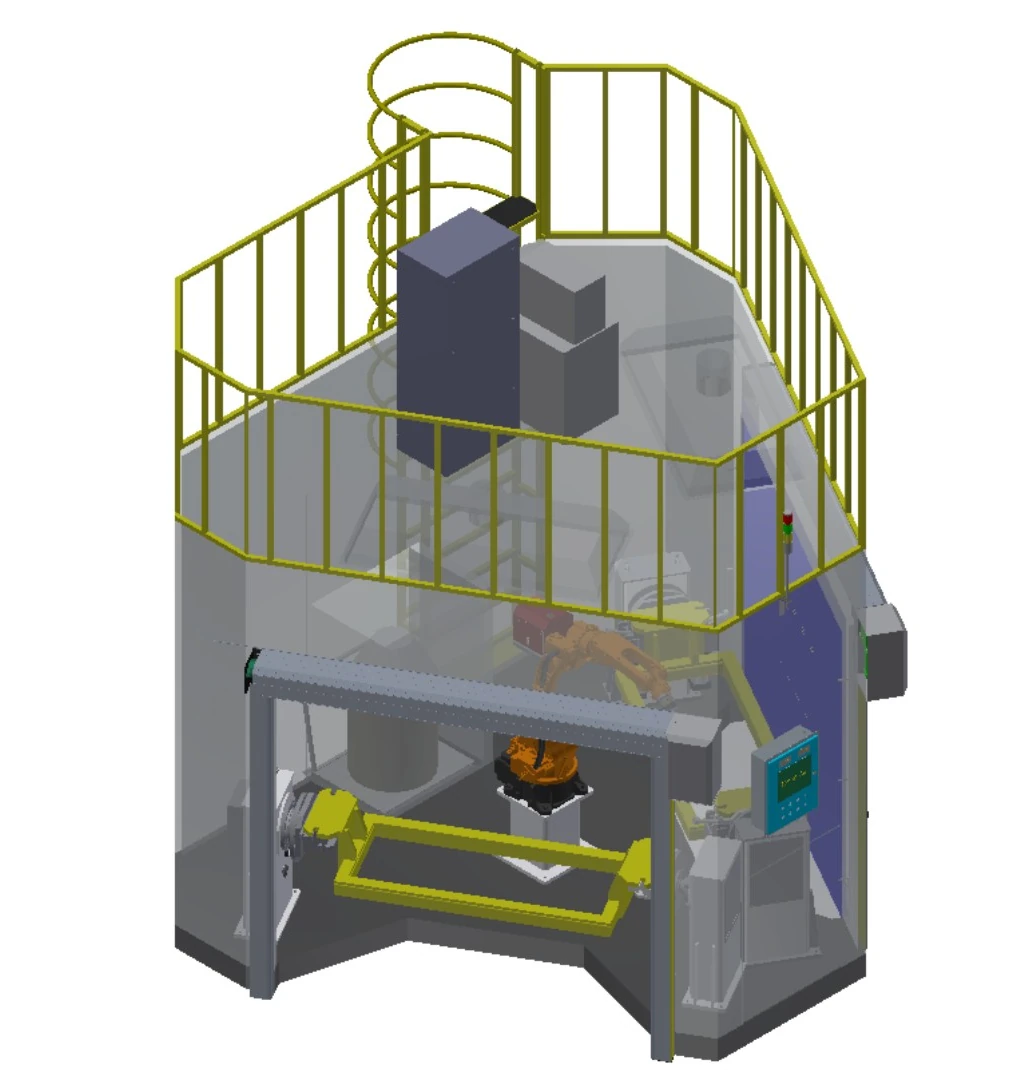
Dobbeltstations bred flipcelle
Én robot betjener to flip-positioneringsenheder til længere rektangulære armaturer i et fuldt lukket svejserum.
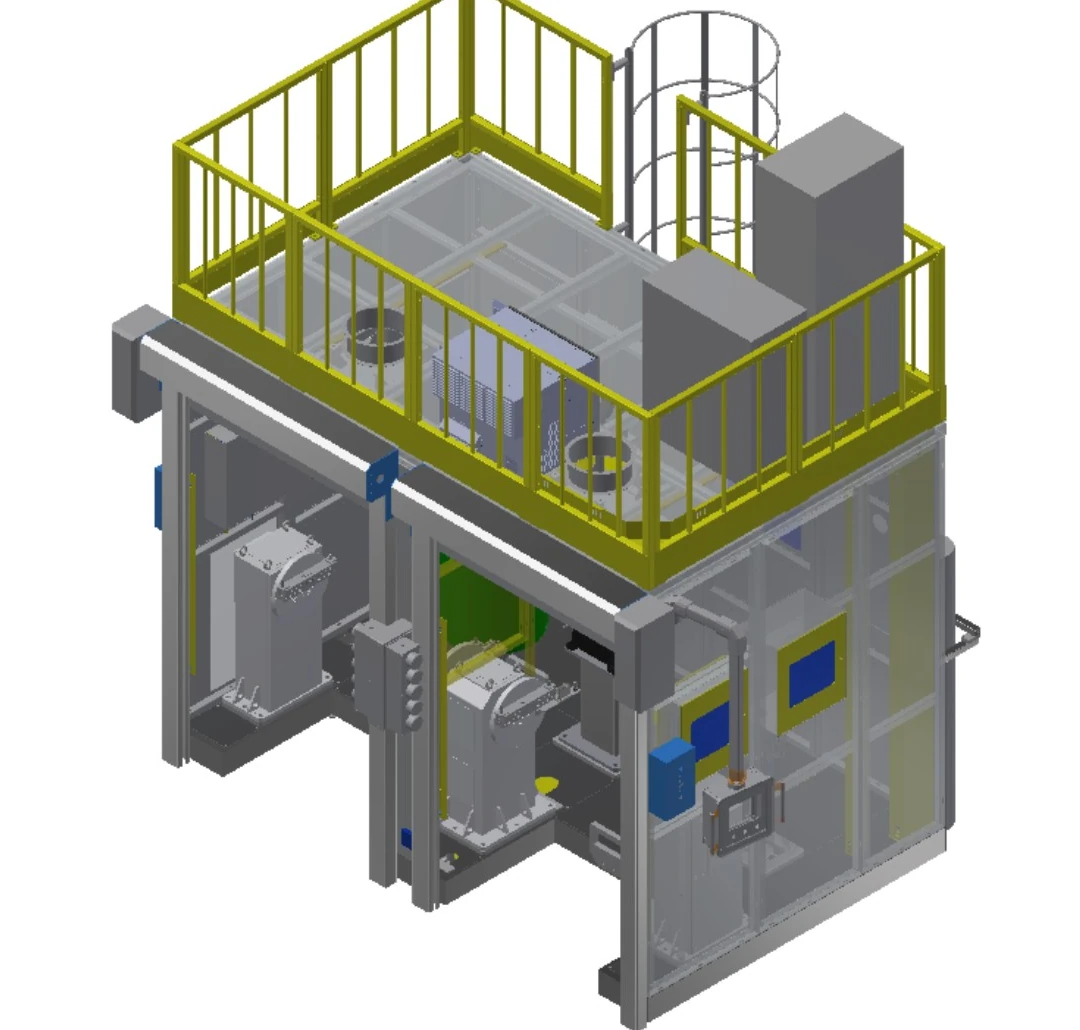
Kompakt dobbeltstations flipcelle
En mindre fiksturkonvolut bevarer det samme to-positionerings-flipprincip til kompakte dele.
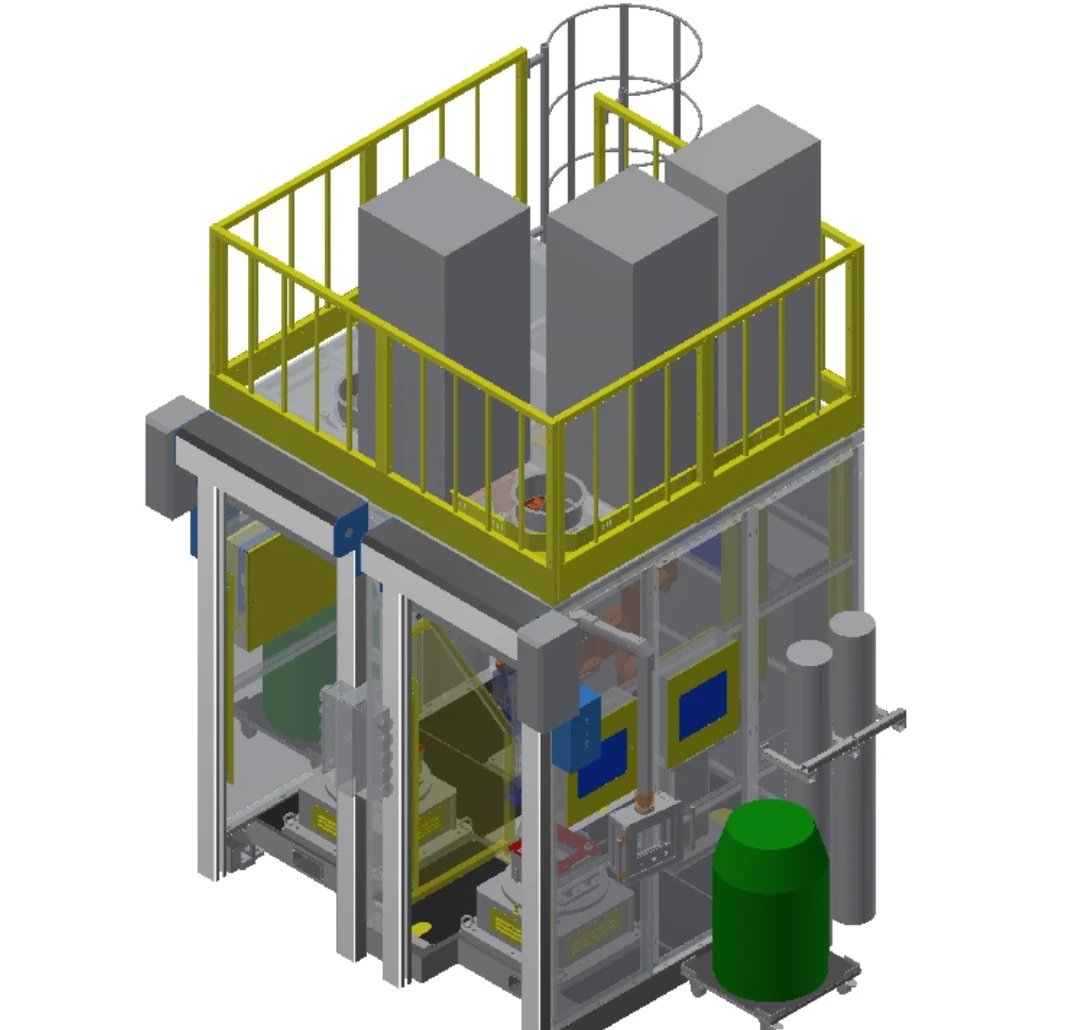
Dobbeltstations vandret roterende celle
Horisontal rotation præsenterer cirkulære eller indekserede svejseflader for en eller to robotter.
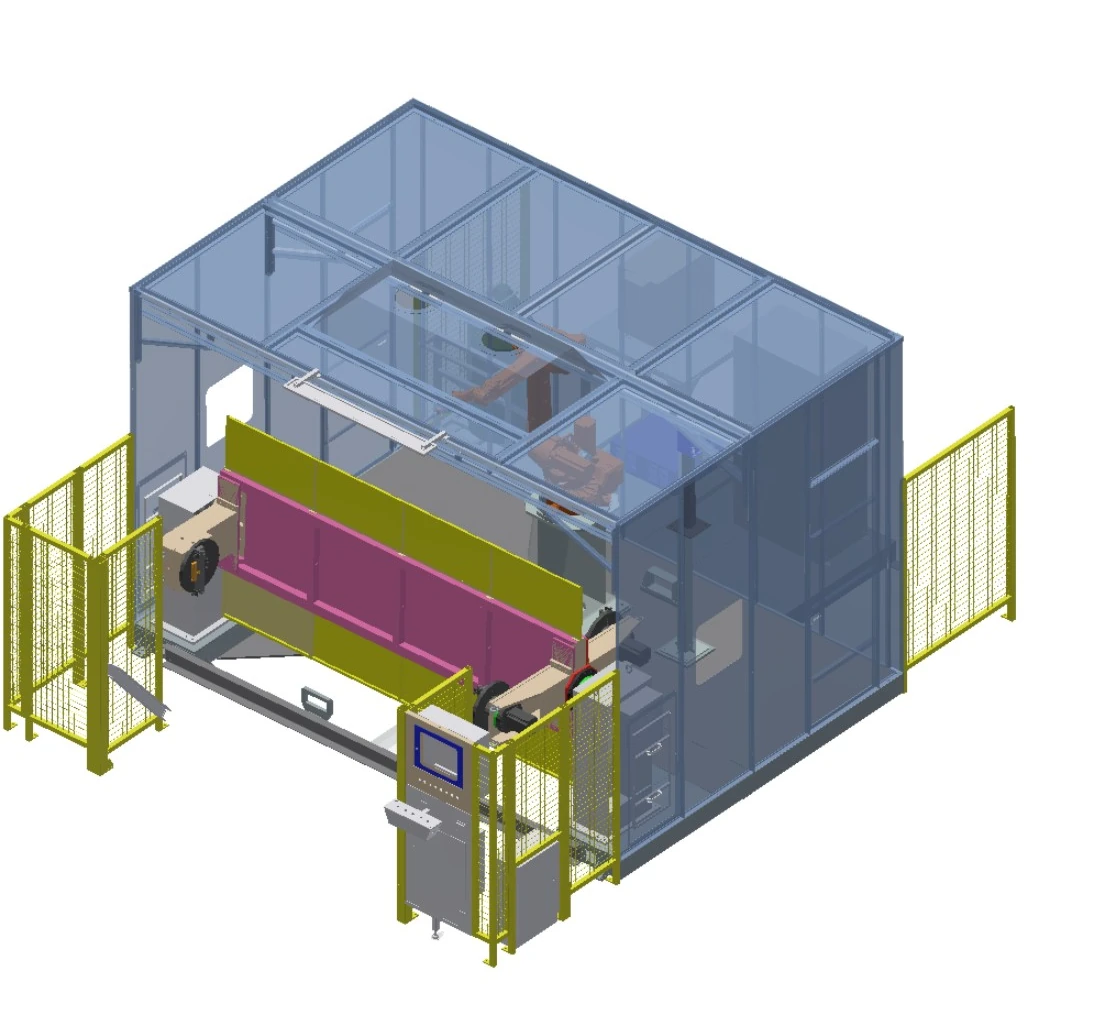
Vertikal treakset positioneringscelle
Tre styrede akser omorienterer en aflang fikstur, samtidig med at de grænseflader, der kræves til det fuldt lukkede svejserum, bevares.
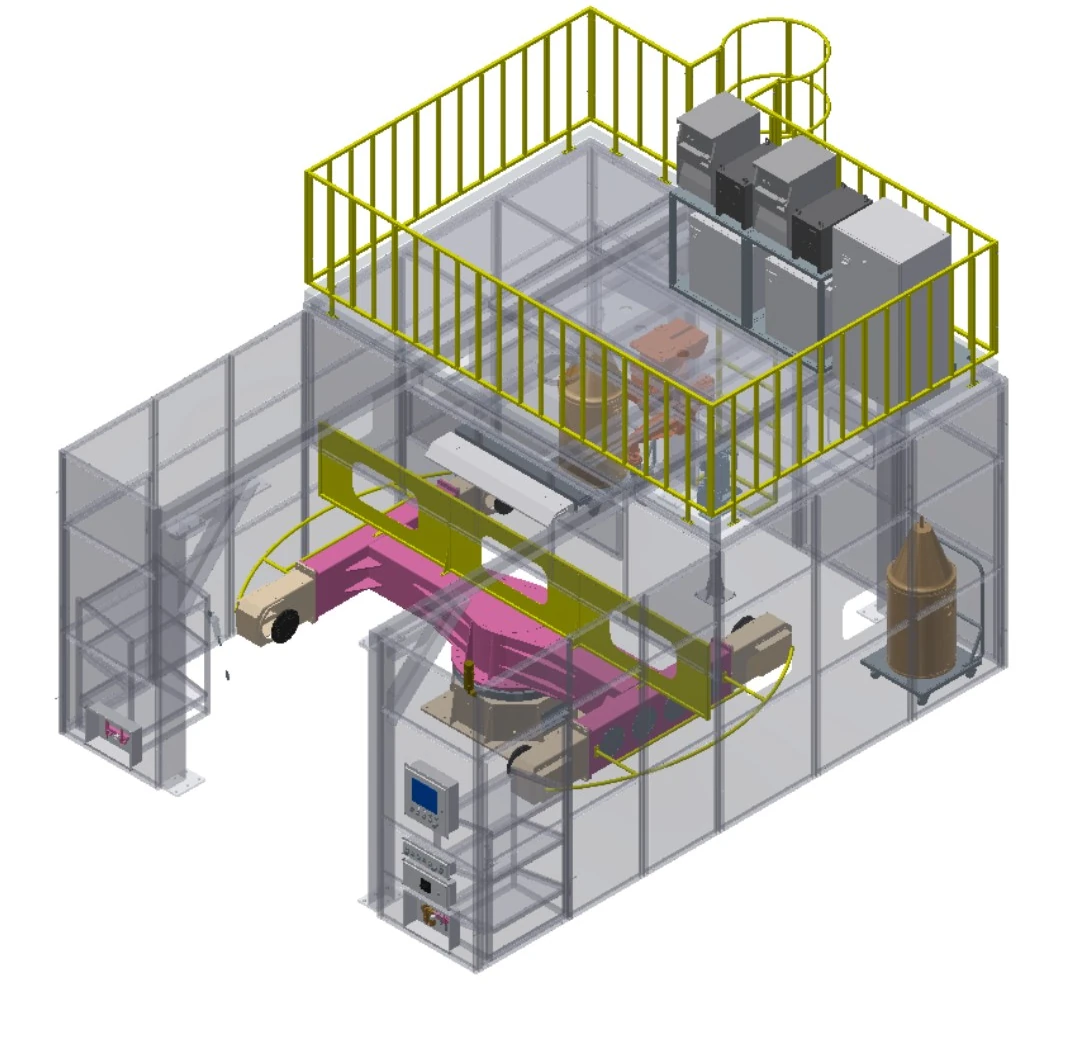
Horisontal treakset positioneringscelle
Vandret rotation kombineres med yderligere positioneringsakser for bredere dækning af armaturer.
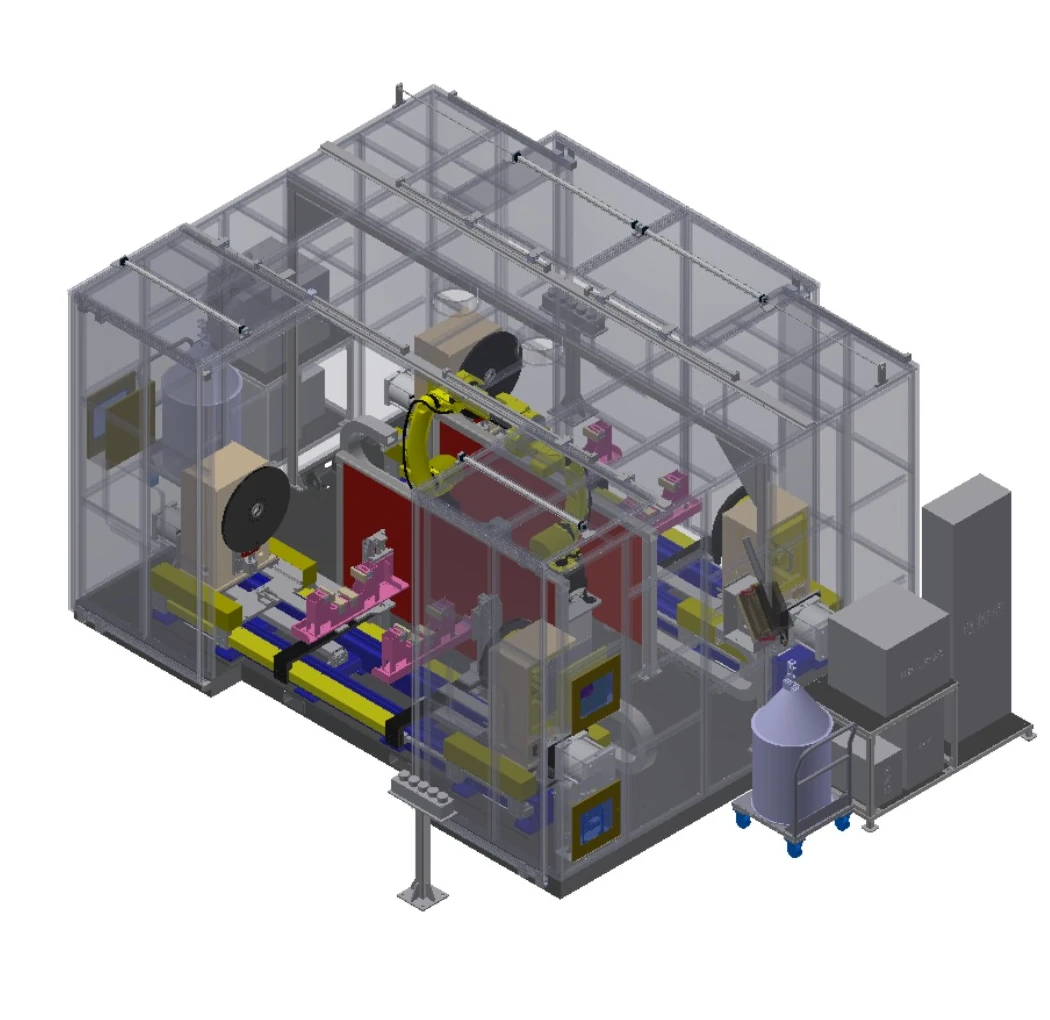
Dobbeltrobot-hovedstok-pinoldokcelle
To robotter arbejder omkring to endeunderstøttede positioneringsmaskiner med automatisk ind/ud-bevægelse og længdejustering.
Sammenlign seks arrangementer på ét sæt felter
| Række | Beskrivende konfiguration | Robotter | Arm rækkevidde | Positioneringsarrangement | Load | Gældende kuvert | Stationer |
|---|---|---|---|---|---|---|---|
| A | Dobbeltstations bred flipcelle | 1 | 1.4 m / 2 m valgfri | Enkeltakset flip | 500 kg | Armatur 1.8 m × 0.8 m | 2 positioneringsenheder |
| B | Kompakt dobbeltstations flipcelle | 1 | 1.4 md | Enkeltakset flip | 500 kg | Armatur 0.8 m × 0.5 m | 2 positioneringsenheder |
| C | Dobbeltstations vandret roterende celle | 1 eller 2 | 1.4 md | Enkeltakset vandret roterende bord | 500 kg | Rotation ≤1 m; højde ≤0.5 m | 2 positioneringsenheder |
| D | Vertikal treakset positioneringscelle | 1 eller 2 | 1.4 m / 2 m valgfri | Vertikalt vipbar treakset positioner | 500 kg | Armatur 2.4 m × 0.8 m | 1 positioner |
| E | Horisontal treakset positioneringscelle | 1 eller 2 | 1.4 m / 2 m valgfri | Vandret roterende treakset positioner | 500 kg | Armatur 2.2 m × 1 m | 1 positioner |
| F | Dobbeltrobot-hovedstok-pinoldokcelle | 2 | 1.4 m / 2 m valgfri | Hoveddokke-pinoldokke enkeltakset | 500 kg | Rotation ≤1 m; længde ≤2 m | 2 positioneringsenheder |
Bogstaver er kun tabelrækkenavne; beskrivende konfigurationsnavne er de offentlige identifikatorer.
Læs hvert navn som et valg af emnebevægelse
Enkeltakset flip
Drejer en fikstur omkring en styret akse for at præsentere alternative svejseflader.
Vandret roterende
Roterer emnet på et vandret bord for cirkulær eller indekseret præsentation.
Tre-akset positionering
Tilføjer kontrolleret bevægelse, når en enkelt rotation ikke kan give den nødvendige retning.
Støtte til hoveddokke og pinoldokke
Understøtter længere dele i begge ender for kontrolleret langsgående rotation.
Enkeltrobotformat
Matcher én robot med den definerede fixtur- og stationssekvens.
Dobbeltrobotformat
Bruger koordineret dækning fra to sider, hvor adgang og kollisionsvurdering tillader det.
Bedøm egnethed efter kuvert- og ledforhold
Køretøjskomponenter
Lette og mellemstore dele til nye energi- eller erhvervskøretøjer med repeterbare lokaliseringsfunktioner.
Dele til entreprenørmaskiner
Fremstillede komponenter, hvis konvolut passer til den valgte positioneringsordning.
Mindre stålsvejsninger
Strukturdele placeret til flersidet svejsning inde i en lukket celle.
Fartøjets komponenter
Roterende dele screenet efter diameter, længde og adgang til sømmene.
Landbrugsmaskiner dele
Gentagne fabrikationer med definerede fiksturdatumer og orienteringsbehov.
Dele til miljøudstyr
Delfamilier vurderet ud fra geometri, materiale, samlinger og indkommende variation.
Bekræft beskyttelse og overvågning med celleskopet
Hver af de seks konfigurationer er bygget inde i et fuldt lukket svejserum. Den endelige beskyttelse følger stadig risikovurderingen for anvendelsen, standarderne på stedet og acceptkravene.
Rumgrænseflader
Bekræft grænsefladerne til hovedstyring, luftstyring, belysning, motoriseret jalousiedør og installation af røgudsugning.
Drift og service
Definer læssepladser, operatørstationer og vedligeholdelsesadgang omkring det valgte arrangement.
Valgfri tilstedeværelsesregistrering
Evaluer et sikkerhedslysgitter, hvor det gælder for den valgte konfiguration.
Overvågning af procestilstand
Mulighederne omfatter ledningstilstedeværelse, tryklufttryk og overvågning af beskyttelsesgasflow.
Mulighed for sømplacering
Lasersømsporing for placering er tilgængelig som en projektmulighed.
Projektbekræftelse
Færdiggør beskyttelse, grænseflader og acceptlogik gennem den godkendte risikovurdering.
Byg en startkonfiguration i fire beslutninger
Definer emnet
Del tegninger, materiale, samlingsplaceringer, varianter og indgående tilstand.
Indstil kuverten
Bekræft armaturlængde, bredde, rotationsdiameter, højde og belastningsbasis.
Vælg delbevægelse
Sammenlign arrangementer med flip, vandret rotation, treakse og spindeldok og pinoldok.
Bekræft celleomfang
Juster robottæller, procesudstyr, kontroller, sensorer, emneopspænding og sikkerhedsforanstaltninger.
Lav den udbudte liste om til en projektdefinition
Konfigurationen er en startarkitektur. Det endelige omfang afgøres i forhold til emnet, svejseprocessen, anlæggets grænseflader og godkendelsesplanen.
Applikationsgennemgang
Bekræft dele, samlinger, lokaliseringsdatumer, varianter og begrænsninger på stedet.
Konfigurationskoncept
Definer delbevægelse, stationsrækkefølge, robotmængde og operatørinteraktion.
Proces og kontroller
Juster svejseudstyr, styringer, overvågning og anlæggets grænseflader i henhold til specifikationerne.
Arbejdsfastholdelse og beskyttelse
Detaljeinventar, læssemetode, rumgrænseflader og projektsikkerhedsforanstaltninger.
Definition af accept
Aftal testdele, betingelser, dokumentation og acceptkriterier.
Projektstøtte
Koordinere dokumentation, træning og support efter levering inden for det aftalte omfang.
Spørgsmål, der skal besvares før godkendelse af konfigurationen
Hvilken cellekonfiguration skal jeg starte med?
Start fra emnets omkreds og den ønskede emnebevægelse, derefter skærmvending, vandret rotation, multiakse eller spindeldok-pinoldok-arrangementer.
Kan en eller to robotter konfigureres?
Den viste portefølje omfatter systemer med én robot, én eller to robotter og to robotter. Den endelige mængde afhænger af svejsetilgang, rækkefølge og kollisionsgennemgang.
Kan foretrukket svejseudstyr integreres?
Det kan vurderes i henhold til specifikation. Del det tilsigtede procesudstyr og grænseflader, så kompatibilitet, kontroller og ansvarsgrænser bekræftes.
Hvad skal der medfølges i forbindelse med en gennemgang af en ansøgning?
Angiv tegninger, materiale, samlinger, delvarianter, påkrævet orientering, processekvens, grænseflader til stedet og forventninger til accept.
Er sensormulighederne identiske i alle konfigurationer?
Nej. Valgmulighederne afhænger af den tilsvarende ordning og projektkravet; de bør ikke kopieres på tværs af hele porteføljen.
Brug den virkelige del til at starte konfigurationsdiskussionen
Del tegninger, emneomfang, svejseproces, fiksturkoncept og begrænsninger på stedet, så EVST kan udarbejde et udgangspunkt for en robotsvejsecelle.