
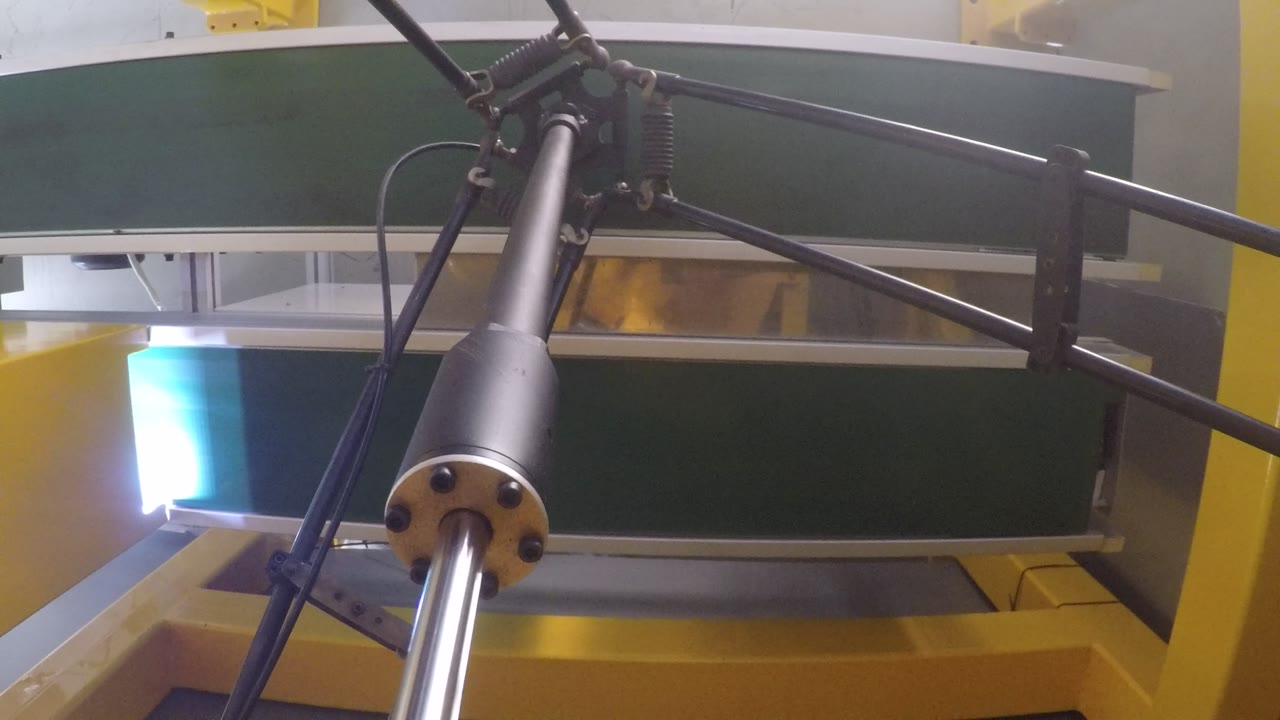
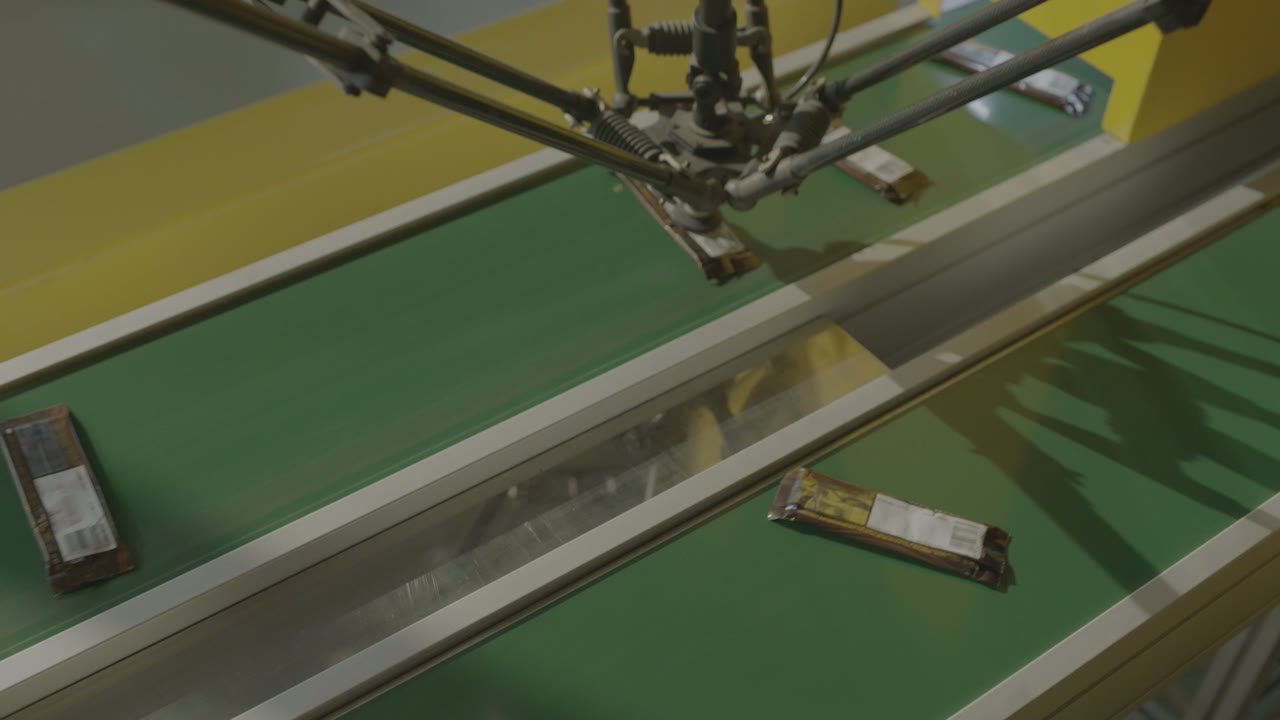
Kort sagt: To transportbånd kører side om side med en deltarobot monteret mellem dem. Indpakkede pakker ankommer løse på det ene bånd – forskellige vinkler, ujævne mellemrum – og robotten løfter dem en ad gangen og sætter dem jævnt fordelt på det andet – den ordnede indføring, som de fleste downstream-maskiner har brug for. Båndene stopper aldrig. Tre beslutninger bærer en celle som denne: hvordan plukkehovedet passer til pakken, hvordan ankomstmønsteret matcher båndhastigheden, og hvor præcis hver pakke skal lande. Har du et produkt, der skal stilles op? Fortæl os om din linje.
På et overblik
| Produkt | Fladpakkede pakker (trykt film) |
| Proces | Pick and place fra et bevægeligt bånd |
| Automation | En delta-robot med et lille enkeltpakningshoved |
| Fremrykning | Pakker ankommer løse, tilfældig vinkel, ujævn afstand |
| Outfeed | Pakker placeret med jævn afstand på det andet bånd |
| Bæltebevægelse | Kontinuerlig — ingen af båndene stopper for robotten |
| Belysning | En lysbjælke løber langs båndkanten |
| Operatørrolle | Ved siden af linjen, ikke i cyklussen |
Problemet, som denne celle løser
Næsten alle pakkelinjer har et punkt, hvor produktet kommer ud af en proces i tilfældig rækkefølge og skal ind i den næste maskine i en meget bestemt rækkefølge. At gøre det manuelt betyder, at nogen står ved båndet hele vagten, matcher båndets tempo i stedet for sit eget, og rører ved hver eneste pakke.
Det job passer godt til et delta: lille nyttelast, korte bevægelser, hurtig gentagelse og en opgave defineret udelukkende af "hvor er den nu, hvor skal den være".
Hvordan cellen fungerer
- Ankomme. Pakkerne kommer langs det første bånd i den vinkel og afstand, som den opstrøms proces efterlod dem i.
- Gå forbi lysbjælken. En lysbjælke løber langs båndkanten; pakkerne ses tydeligt mod båndet, når de passerer det.
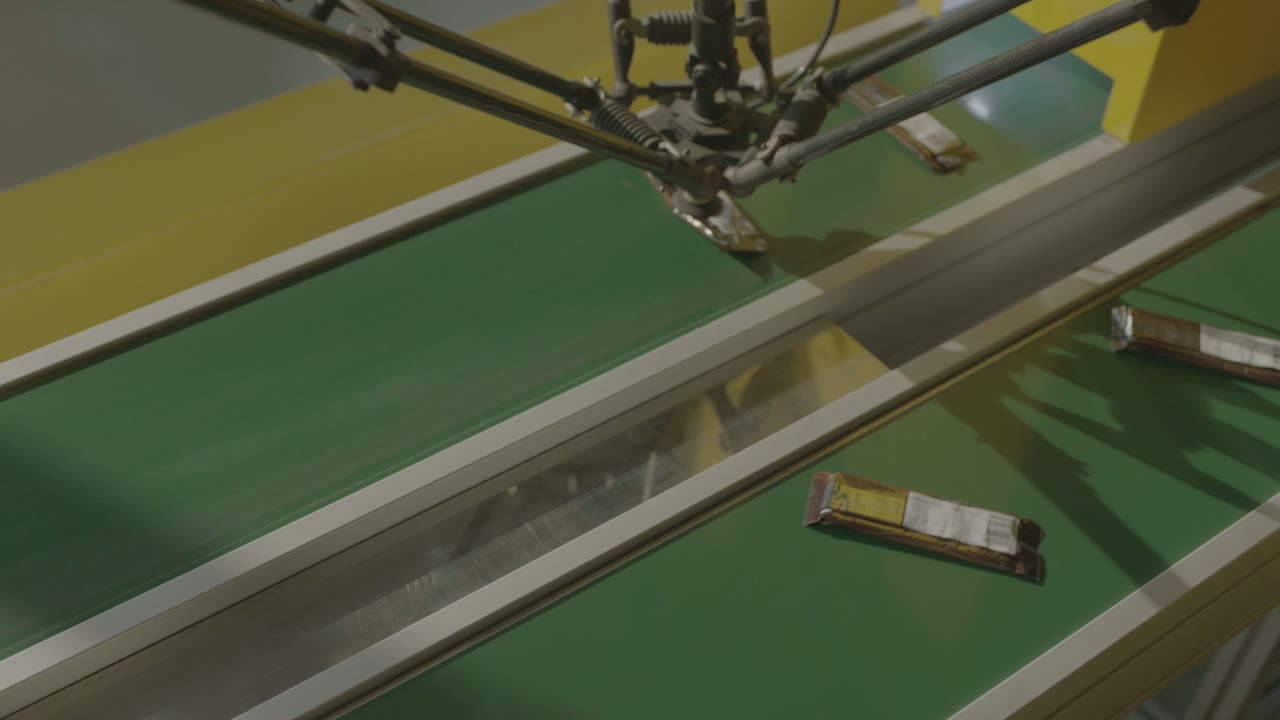
- Plukke. Robotten falder lige ned, tager pakken i ansigtet og løfter den.
- Flyt dig over. Den fører rygsækken over til det andet bånd.
- Placere. Pakken sættes ned, så pakkerne på udføringen sidder med en langt mere jævn afstand, end de ankom med.
- Gentage. Båndene bliver ved med at køre; robotten tager dem, som de kommer.
Tre designbeslutninger
1. Monter værktøjet på pakken, ikke på robotten
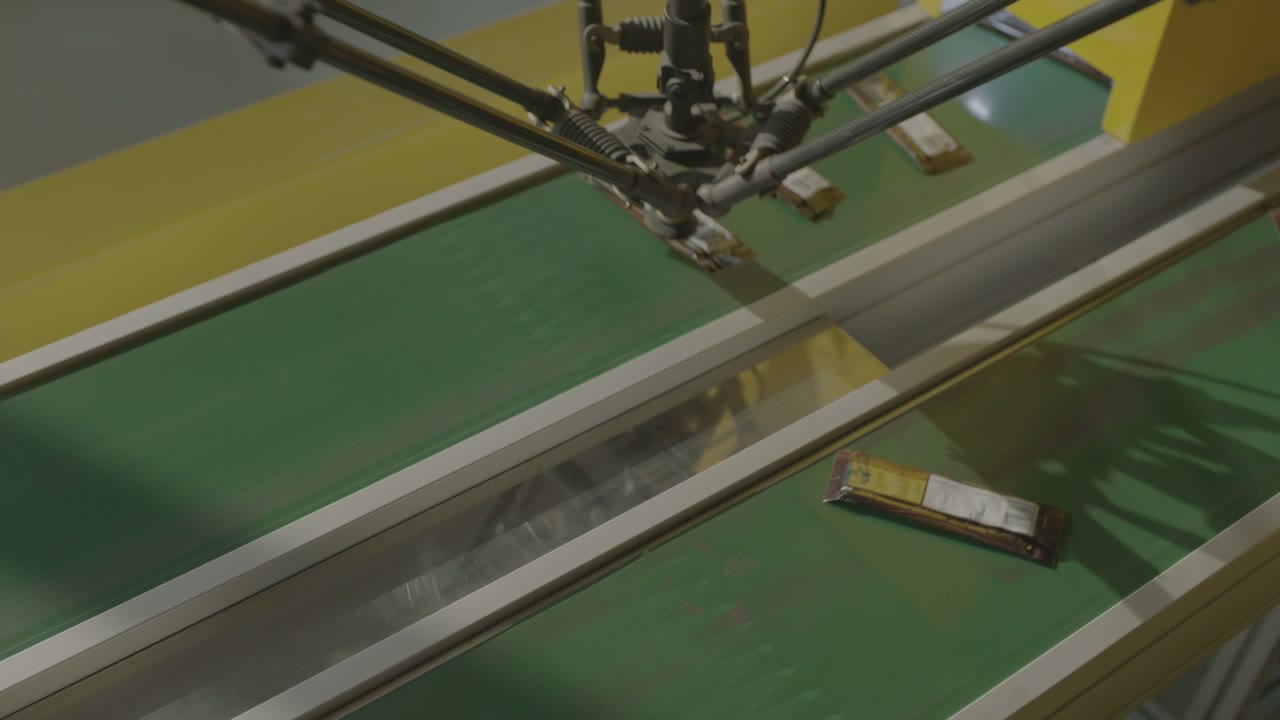
Det er det endelige værktøj, der lykkes eller mislykkes med de fleste projekter, der har stor succes. Punkter, der er værd at tage stilling til før noget andet:
- Hvor pakken kan berøres. Trykt film, sømme, en blød midte, et produkt, der ikke må mærkes – det brugbare kontaktareal er ofte meget mindre end pakkens overflade.
- Hvordan pakken opfører sig, når den løftes. Fleksible rygsække bøjer, og en rygsæk, der bøjer på vej op, lander anderledes end en, der ikke gør.
- Frigøre. Til vakuumværktøj er frigørelse lige så vigtig som hak: en pakke, der klamrer sig fast i yderligere et par millisekunder, lander uden for målet.
- Kontakt med fødevarer. Hvis værktøjet berører maden direkte i stedet for en indpakning, ændrer materiale-, rengørings- og inspektionsreglerne designet.
Spørgsmål der skal afklares tidligt: Er målet én pakke pr. cyklus, eller flere? Multipakkehoveder øger gennemløbshastigheden, men kun når ankomstmønsteret muliggør multiplukning.
2. Tilpas ankomstafstanden til båndhastigheden
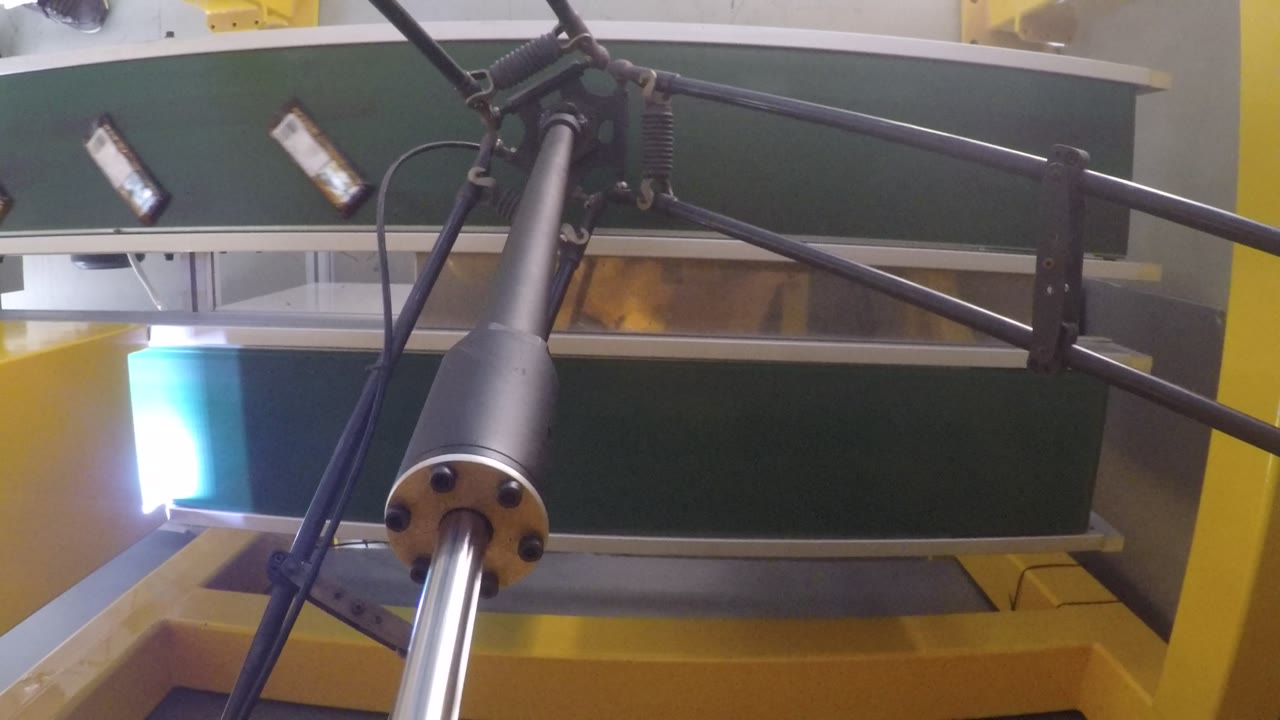
En båndplukkecelle måles ikke kun i "plukk pr. minut". Det, der betyder noget, er, hvor mange pakker der passerer arbejdsvinduet pr. minut, og hvor mange af dem robotten kan tage, før de forlader det. Tre håndtag:
- Bæltehastighed. Langsommere betyder et længere vindue, men det betyder også en længere kø.
- Massefylde. For tæt, og pakkerne overlapper eller berører hinanden, og hverken værktøjet eller detektionen kan adskille dem; for sparsom, og robotten går i tomgang.
- Vinduets længde. Plukkeområdet indstilles af robottens arbejdsområde over båndet, og en anden robot i serie er den sædvanlige løsning, når man ikke kan følge med.
Mislykkede pluk er normale i en rigtig kø; det vigtigste er, hvad der sker med dem. Afgør, om en mislykket pakke recirkulerer, bliver fanget af en anden station eller fjernes manuelt.
3. Definer hvor flokken skal lande
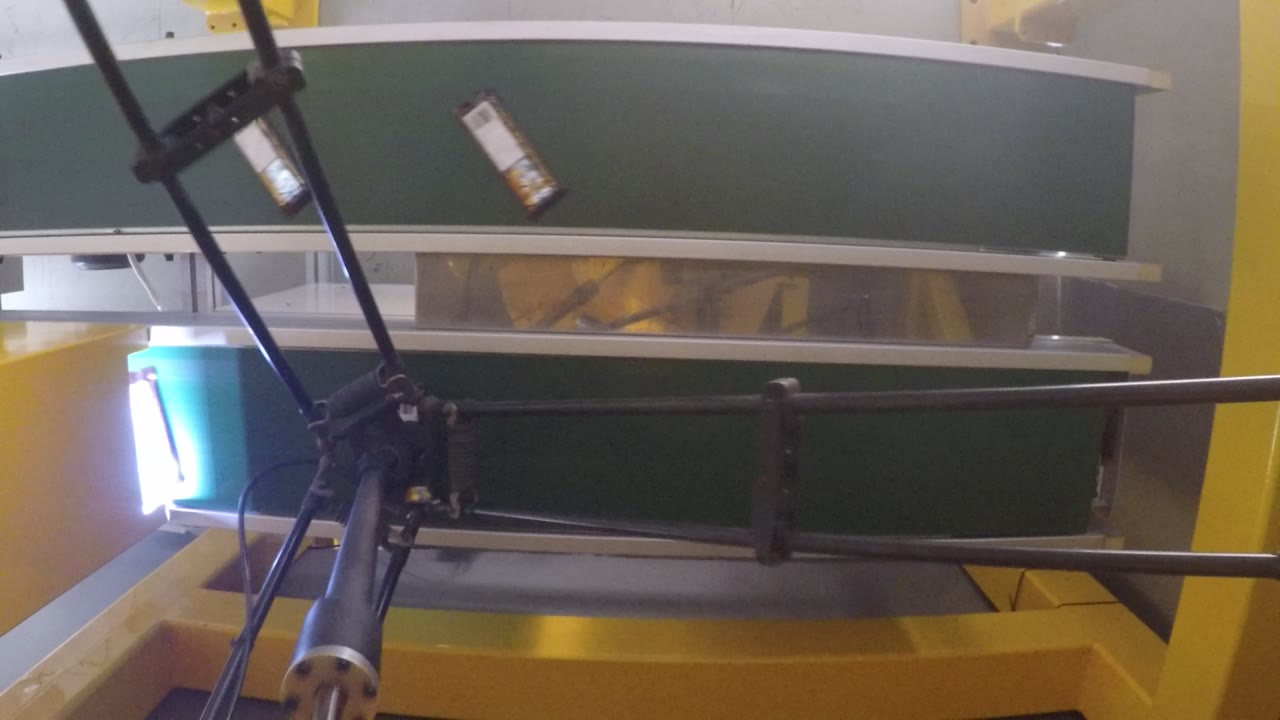
Placeringsnøjagtigheden defineres af den næste maskine, ikke af robotten. En kartoneringsmaskine, en flowwrapper og en bakkeforsegler har hver deres egen tolerance for position og vinkel, og hele cellen bør designes baglæns fra dette tal.
- Placer den mod den geometri, som den næste maskine rent faktisk indekserer på — en øre, en medbringer, en lomme.
- Afgør, om udløbet fortsætter med at bevæge sig under placeringen; placering på et bevægeligt bånd sætter tolerancen i timingen snarere end positionen.
- Hold det placerede mønster regelmæssigt nok til, at en efterfølgende papirstop ikke kaskaderer tilbage gennem plukkevinduet.
Hvornår dette layout passer – og hvornår man skal se nærmere på det
- God pasform: små, lette, repeterbare pakker; en kontinuerlig upstream-proces; en downstream-maskine, der kræver en ordnet tilførsel; og et produkt, der tåler at blive håndtering af et lille værktøj.
- Evaluer yderligere: klæbrige, støvede eller meget fleksible produkter; pakker, der ankommer i berøring med hinanden; områder med høj hygiejne (afvaskning, værktøjsmaterialer); og blandede produkter, hvor værktøjet skal udskiftes med produktet.
Ofte stillede spørgsmål
Én robot eller flere?
Start med, hvor mange pakker der passerer vinduet i minuttet, og hvor mange én robot kan tage i det vindue. Når den ene ikke kan følge med, er to robotter i serie langs det samme bånd det sædvanlige svar – den anden tager, hvad den første efterlader.
Skal båndet stoppe?
Nej. I denne celle kører begge bånd kontinuerligt. Det er kun fornuftigt at stoppe et bånd for plukning på langsomme linjer eller til tunge produkter.
Hvad afgør nøjagtigheden?
Den næste maskine. Bestem først dens tolerance, vælg derefter værktøjet, placeringsmetoden og om udløbet bevæger sig under placeringen.
Få et estimat over layout og cyklustid
Send os:
- Produktmål, vægt og emballagemateriale
- Hvor produktet må berøres, og eventuelle hygiejnekrav
- Pakker pr. minut ind og ud, og hvordan pakkerne ankommer (densitet, retning)
- Hvad den næste maskine er, og dens tilspændingstolerance
- Linjelayout og tilgængelig plads over båndene
Vi vil svare med et forslag til cellelayout og et estimat af cyklustiden.
Få et layout- og cyklustidsestimat → eller e-mail salg@evsrobot.com
Optagelser filmet på en partners produktionssted. Hastighed, nøjagtighed og produkttal fra det pågældende sted er ikke offentlige og gives ikke her.